


Anomali Algılama


Aykırı değerler, ani değişimler, dayanıklı istatistik, Kalman filtreleri, sinyal işleme, makine öğrenmesi, risk göstergeleri ve çok alanlı anomali analizi.
Anomali algılama, bir gözlemin beklenen davranıştan sapıp sapmadığını, sapmanın hangi süreçten kaynaklandığını ve hangi kararın uygun olduğunu matematiksel olarak inceler. Noktasal aykırı değerler, ani sıçramalar, kalıcı değişimler, bozuk sensör ölçümleri, sıra dışı işlem örüntüleri ve gerçek fiziksel olaylar aynı işlemle değerlendirilmez. İstatistiksel karar teorisi, sinyal işleme, durum kestirimi ve öğrenme yöntemleri ortak model varsayımları altında karşılaştırılır.
Ölçüm hatasının düzeltilmesi ile gerçek olayın korunması birbirinden ayrılır. Risk göstergesi (red flag), soruşturma veya teknik inceleme gerektiren bir işarettir; tek başına suç, saldırı ya da donanım arızası kanıtı değildir. Yöntemlerin geçerliliği, gözlem kapsamı, yanlış alarm maliyeti, gecikme ve kaynak tüketimiyle birlikte değerlendirilir.
Ünite 1: Anomali Algılamanın Temelleri
1.1. Normal davranış ve referans dağılım
Bir gözlem, yalnızca sayısal büyüklüğü nedeniyle anormal sayılmaz. Normal davranış; sistemin çalışma kipi, zaman aralığı, ölçüm yöntemi ve kabul edilen belirsizlik modeliyle tanımlanır. Aynı akım değeri bir motorun kalkışında beklenebilirken sürekli işletmede arıza göstergesi olabilir. Referans dağılımı hangi koşullarda öğrenildiyse karar o koşullarda geçerlidir.
1.2. Anomali, aykırı değer ve ekstremum
Aykırı değer, dağılımın geri kalanından uzak gözlemdir; ekstremum, seçilmiş bir aralıktaki en büyük veya en küçük değerdir. Ani sıçrama kısa süreli bir değişimi, seviye kayması yeni bir kararlı düzeye geçişi, eğilim kayması ise daha yavaş değişimi anlatır. Bu sınıflar örtüşebilir; tanım, olay süresini ve bağlamını içermelidir.
1.3. Olay ile ölçüm kusurunu ayırmak
Doğrulanmış anomali, mutlaka düzeltilmesi gereken veri değildir. Sismik dalganın başlangıcı, konuşma ünsüzünün kısa süreli enerjisi veya gerçekten artan ağ yükü bilgi taşır. Ölçüm zincirinden kaynaklanan hatalı örnek işaretlenebilir veya kestirimle değiştirilebilir; gerçek olay korunur. Ham gözlem ile türetilmiş değer ayrı tutulur.
1.4. Problemin çıktı türleri
Bir algılayıcı noktasal skor, olay aralığı, değişim zamanı, neden sınıfı veya inceleme kararı üretebilir. Bu çıktılar farklı kayıp fonksiyonları gerektirir. Noktasal doğru sınıflandırma, olay başlangıcını zamanında bulma veya yanlış alarm yükünü azaltma hedefleriyle karıştırılmamalıdır.
1.5. Bağlama koşullu normallik
Normal dağılım, tek bir küresel ortalama ve varyansla tanımlanmak zorunda değildir. Çalışma kipi c, çevresel değişkenler u ve zaman t için koşullu model p(x | c,u,t) kurulduğunda aynı x gözlemi farklı koşullarda farklı anlam taşır. Santrifüjün kalkışı sırasında 40 A akım olağan, sabit hızda 40 A ise arıza belirtisi olabilir. Kipleri birleştirmek dağılımı genişleterek gerçek arızaları örtebilir; gereksiz yere ayırmak ise her kipte yetersiz örnek oluşturur.
Normal davranışın değişebilirliği ile anomali arasındaki sınır, hedef kullanım için tanımlanır. Bir çevrim için olağan maksimumun üstündeki değer uç gözlem olabilir; üst sınıra izin verilen bir testin parçası da olabilir. Normal kabul edilen eğitim kümesinin kirlilik oranı bilinmiyorsa, eşik güvenilirliği de sınırlıdır. Bilinmeyen rejimler tespit akışından bağımsız olarak kaydedilir; zorla bilinen bir rejime atanmaz.
1.6. Anomali işleminin karar uzayı
Bir sistemin çıktısı yalnızca 0/1 etiketinden oluşmayabilir: puan, olay başlangıcı, süre, etkilenen kanal, olası neden, belirsizlik ve önerilen inceleme ayrı değişkenlerdir. Örneğin üç eksenli ivmeölçerde artan enerji önce olay adayını, ikinci sensörde aynı anda gözlenen değişim olay tutarlılığını gösterir. Ardından arızaya ilişkin karar sensörün bakım geçmişini de kullanabilir.
Algılama, teşhis ve düzeltme ölçütleri birleştirilmemelidir. Yüksek tespit başarımı, düzeltilmiş sinyalin doğru olduğunu göstermez. Adli kayıt, sismik olay veya güvenlik ihlali gibi veri kaybının ciddi olduğu durumlarda varsayılan işlem, ham veriyi saklamak ve türetilmiş puanı ayrı üretmektir.
Ünite 2: Ölçüm Modelleri ve Veri Kalitesi
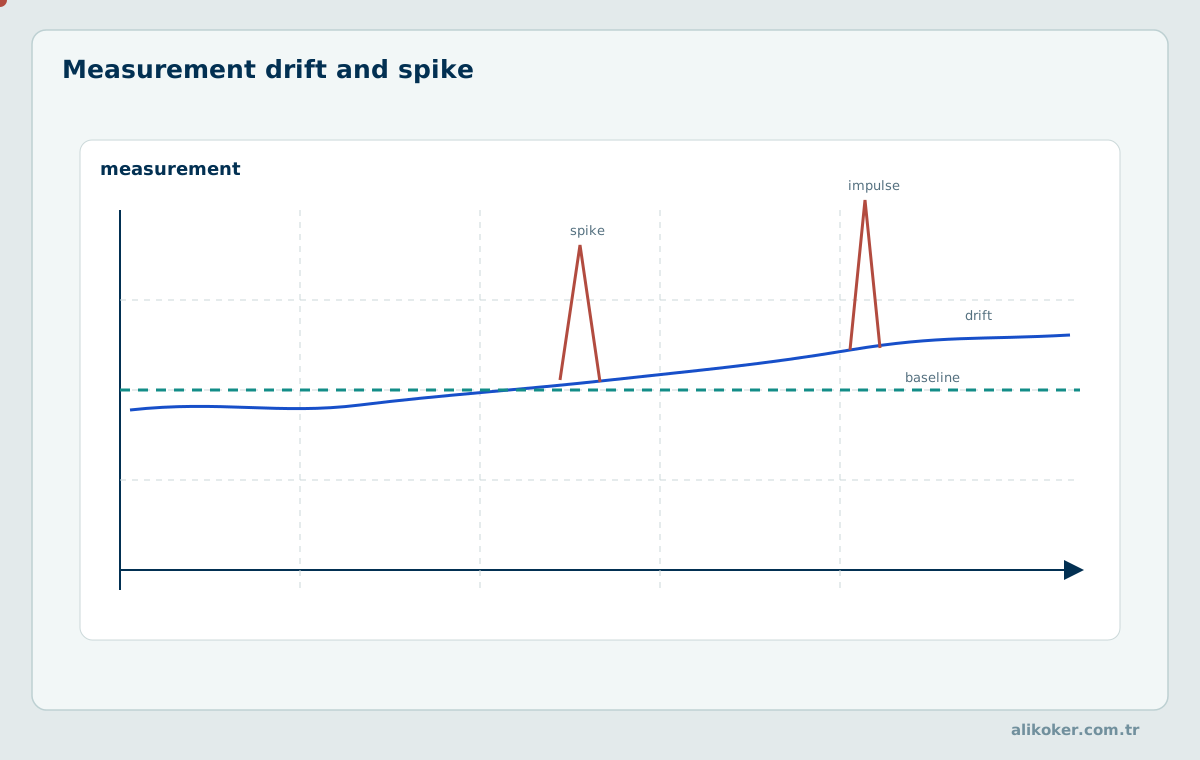
Yavaş sürüklenme, beyaz gürültü ve tekil impuls aynı anomali sınıfına ait değildir. Zaman yapısını açıkça görmek, sensör arızası ile gerçek olayın ayrımında belirleyicidir.
2.1. Gözlem denklemi
Yalın model yₜ = sₜ + nₜ + aₜ olup gerçek bileşen sₜ, olağan gürültü nₜ ve bozulma aₜ ile ayrılır. Doğrusal olmayan bir sensörde yₜ = h(xₜ) + vₜ + aₜ daha uygundur. Gürültü ile sistemin gerçek durum değişimi aynı terime konulmaz; aksi hâlde sonradan yapılan düzeltmenin anlamı belirsizleşir.
2.2. Örnekleme ve zaman damgası
Örnekleme sıklığı, bir olayın görülebilir en kısa süresini sınırlar. Düzensiz zaman aralıklarında türev yaklaşık olarak (xₜ − xₜ₋₁)/(tₜ − tₜ₋₁) hesaplanır; yalnızca örnek indekslerini kullanmak hatalı sıçrama skorları üretebilir. Olay zamanı, sisteme varış zamanı ve işlem zamanı ayrıştırılır.
2.3. Eksiklik, doygunluk ve bozuk ölçüm
Eksik örnek sıfır değeri değildir. Analog doygunluk ve sayısal kırpılma ölçüm aralığı dışındaki gerçek genliği bilinemez kılar. Sürekli aynı değeri veren algılayıcı, çok düşük varyans nedeniyle normal görünse de sıkışmış olabilir. Eksik veri maskesi, ölçüm birimi ve kalibrasyon durumu veriyle birlikte taşınmalıdır.
2.4. Veri kökeni ve işlem izi
Özgün ölçüm, temizleme kararı ve yeniden oluşturulmuş değer ayrı alanlarda saklanır. Düzeltme için kullanılan yöntem, sürüm, pencere ve eşik parametreleri belirlenebilir olmalıdır. Adli veya emniyet kritik uygulamada kestirilmiş sonuç özgün delil yerine geçirilmez.
2.5. Zaman eşlemesi ve veri kalitesi kontrolleri
İki algılayıcı örnekleri aynı saatle üretmiyorsa nominal olarak aynı zaman damgası fiziksel eşzamanlılığı garanti etmez. Saat sürüklenmesi, paket gecikmesi ve toplu gönderim iki kanaldan gelen gerçek ortak olayın farklı anlarda görülmesine neden olabilir. Bu nedenle saat kaynağı, örnekleme aralığı, geç kalma toleransı ve paket yeniden sıralama politikası belirlenir. Doğrudan birleştirme yerine kaynağa göre gecikme kalibrasyonu veya olay zamanı penceresi kullanılabilir.
Kalite kontrolleri anomali kararından önce yürütülür. Beklenmeyen NaN/sonsuz değer, fiziksel ölçüm aralığı ihlali, tekrar edilmiş örnek kimliği, imkânsız zaman sırası ve algılayıcının sabit kalması ayrı kalite bayraklarıdır. Sayısal olarak geçerli bir gözlem fiziksel olarak olanaksız olabilir. Bu testler olayın türünü teşhis etmez; yanlış veri üzerinde istatistiksel model çalıştırılmasını önler.
2.6. Ölçüm hatasının yayılması
Türetilmiş büyüklükler, girişteki ölçüm hatasını doğrusal olmayan biçimde büyütebilir. Örneğin güç P = V×I için küçük hatalarda yaklaşık varyans Var(P) ≈ I²Var(V) + V²Var(I) + 2VI Cov(V,I) olur. Gerilim ile akım hataları ilişkiliyse kovaryans terimini atmak yanıltıcı bir güven aralığı üretir. Benzer şekilde sabit örnekleme aralığında sayısal türev alma, birbirinden bağımsız örnek gürültüsünün varyansını yaklaşık 2σ²/Δt² düzeyine taşır.
Algoritma eşiklerinin ölçüm birimiyle uyumu bu nedenle denetlenmelidir. Her kanal için ham ölçüm, fiziksel birim, belirsizlik ve kalibrasyon durumu saklandığında çoklu sensör sonuçları daha güvenilir yorumlanır. Uç değer saptanan bir türetilmiş metrikte, önce girdilerdeki ölçüm ve eşleme hataları araştırılır.
Ünite 3: Olasılıksal Temeller ve İstatistiksel Karar
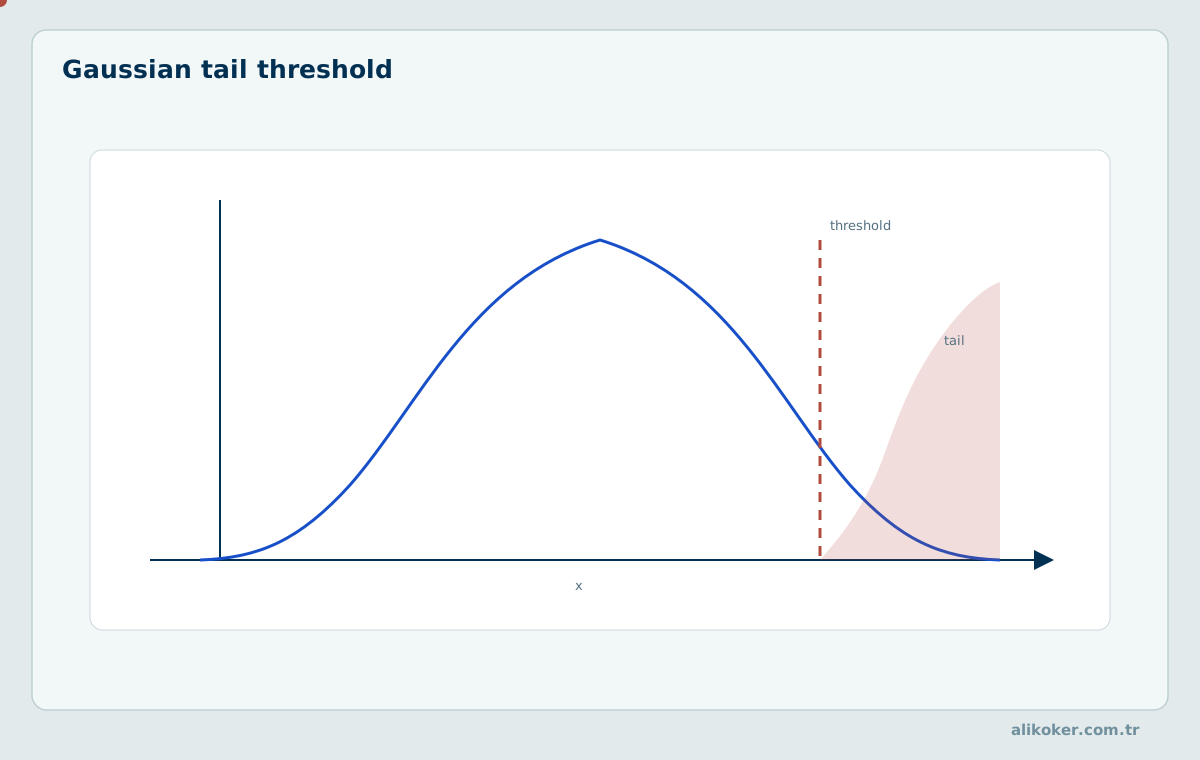
Eşik tabanlı karar, tek bir sayı seçmekten ibaret değildir; kuyruk olasılığı, yanlış alarm riski ve gözlem bağlamı birlikte değerlendirilir.
3.1. Dağılım ve kuyruk olasılığı
Ortalama μ ve standart sapma σ yalnızca dağılımı karakterize eden özetlerdir. P(X ≥ x) ve P(X ≤ x) kuyruk olasılıkları, gözlenen büyüklüğün referans model altındaki nadirliğini verir. Normal dağılım kabulü ağır kuyruklu finansal getirilerde veya impuls gürültüsünde gereksiz yanlış alarm yaratabilir.
3.2. Hipotez ve karar maliyeti
H₀: gözlem referans süreçten geliyor; H₁: süreç farklıdır. Yanlış pozitif ve yanlış negatif kararların maliyetleri eşit olmak zorunda değildir. Bir emniyet sisteminde kaçırılmış arıza, bir üretim raporundaki fazla uyarıdan daha ağır sonuç doğurabilir. Karar eşiği seçimi yalnız istatistiksel değil işletimsel bir karardır.
3.3. Çoklu sınama
Bir milyon bağımsız gözlemi her biri α = 0,01 düzeyinde sınamak, bütün null varsayımlar doğruysa ortalama 10.000 yanlış ret üretebilir. Bağımlılık yapısı dağılımı değiştirir. Benjamini–Hochberg türü yanlış keşif oranı denetimi ile aile bazlı hata denetiminin amaçları ayrıdır.
3.4. Seyrek olayların Bayesçi yorumu
Duyarlılık 0,90, özgüllük 0,99 ve gerçek olay sıklığı 0,001 ise pozitif uyarının gerçek olma olasılığı 0,0009/(0,0009+0,00999) ≈ 0,0826 olur. Bu örnek, yüksek duyarlılığın tek başına yüksek güvenilirlikte alarm sağlamadığını gösterir.
3.5. Bayesçi karar eşiğinin türetilmesi
İki olası durum H₀ (normal) ve H₁ (olay) için olay sonrası olasılığı Bayes kuralıyla hesaplanır: P(H₁|x) = p(x|H₁)P(H₁) / p(x). Yanlış alarm maliyeti C_FP, kaçırma maliyeti C_FN ve doğru karar maliyetleri sıfırsa alarm vermenin koşulu P(H₁|x) > C_FP/(C_FP+C_FN) biçimindedir. Bu eşik, ardışık gözlemlerin bağımsız olduğu veya skora doğrudan olasılık denebildiği varsayımını içermez; kullanılan posteriorun kalibre olması gerekir.
Örneğin bir olayın kaçırma maliyeti yanlış alarm maliyetinin 19 katıysa eşik 1/(1+19) = 0,05 olur. Bu sonuç olayın nadirliğinin önemsiz olduğu anlamına gelmez; nadirlik zaten P(H₁|x) değerini etkiler. Sistem kapasitesi sınırı ve yasal süreçler karar fonksiyonuna ayrıca kısıt getirebilir.
3.6. Çoklu denetim ve yanlış keşif
100 bağımsız normal kanalda her biri için α = 0,05 hata düzeyinde test uygulanırsa en az bir yanlış alarm olasılığı 1 − (1 − 0,05)¹⁰⁰ ≈ 0,994 olur. Bu hesap bağımsız testlere özgüdür; kanallar ilişkiliyse ortak dağılım dikkate alınmalıdır. Bonferroni düzeltmesi aile düzeyinde hata olasılığını sınırlarken, Benjamini–Hochberg prosedürü uygun varsayımlarda yanlış keşif oranını kontrol eder.
Streaming sistemlerde aynı hipotez her saniye yeniden sınandığından yalnızca anlık çoklu test düzeltmesi yeterli olmayabilir. Tekrarlı bakışın alarm olasılığına etkisi kontrol grafikleri, ardışık sınamalar veya e-değerleri gibi çevrimiçi çıkarım yaklaşımlarıyla ele alınır. Kullanılan hata ölçütü açıkça yazılmalıdır: aile düzeyinde hata, yanlış keşif oranı ve saatlik yanlış alarm sayısı farklıdır.
Örnekleme, olasılık dağılımları ve hipotez sınaması için Olasılık ve İstatistik: Dağılımlar, Örnekleme ve Regresyon temel alınır.
Ünite 4: Zaman Serileri ve Stokastik Süreçler
4.1. Bağımlılık ve durağanlık
Ardışık gözlemlerin bağımsız olduğu varsayımı, otokorelasyon içeren serilerde yanlış alarm oranını bozabilir. Geniş anlamda durağanlıkta ortalama sabittir ve kovaryans yalnız zaman farkına bağlıdır. İş günü, mevsim ve çalışma kipi örüntüleri modellenmeden anormallik sınaması uygulanmamalıdır.
4.2. Tahmin modeli ve artık
AR(p) modelinde xₜ = c + Σᵢφᵢxₜ₋ᵢ + εₜ yazılır. Yenilik veya artık εₜ = xₜ − x̂ₜ, tahminin açıklayamadığı bileşendir. Anomali sınaması ham ölçüm yerine model artıklarına uygulandığında beklenen mevsimsel artışlar daha doğru ayrıştırılabilir. Model yanlışsa artık da yanıltıcıdır.
4.3. Rejimler ve değişim noktaları
Dağılım ortalaması, varyansı, bağımlılığı veya dinamik katsayıları zamanla değişebilir. Değişim noktasından sonra eski referans dağılımı geçersiz hâle gelebilir. Kısa impuls ile yeni rejimin ilk örneği görünüşte aynıdır; ayrım için süreklilik, çoklu kanal veya fiziksel bilgi gerekir.
4.4. Model uyumunun denetlenmesi
Artıkların ortalaması, otokorelasyonu ve varyansının kararlılığı incelenir. Bir zaman serisi modeli normal dönemlerde bile sistematik hata veriyorsa büyük tahmin artıkları güvenilir anomali delili sayılmaz. İleriye yönelik değerlendirmede eğitim ve sınama dilimleri zaman sırasına göre ayrılır.
4.5. Mevsimsel ayrıştırmada artıkların yorumu
Zaman serisi yₜ = Tₜ + Sₜ + rₜ biçiminde trend, mevsimsellik ve artık bileşenlerine ayrılabilir. Bir mağazanın hafta sonu satışında görülen yükseliş mutlak eşikle alarm oluştururken hafta gününe koşullu artık normal sınırlarda kalabilir. STL ve benzeri ayrıştırmalar yalnızca bileşenlerin uygun ölçek, periyot ve sağlamlık varsayımları altında anlamlıdır. Çok kısa serilerde sezonlu referans oluşturulamaz; uzun süreli rejim değişimi ise trend bileşenine karışabilir.
Artıkların beyaz gürültüye benzemesi beklenebilir, fakat bu sonuç yalnızca model yeterliliğinin bir kontrolüdür. Otokorelasyon kalan artıklar üzerinden bağımsız örnek varsayımıyla eşik hesaplanması yanlış alarm kalibrasyonunu bozabilir. Ham değer, beklenen değer ve artık birlikte izlenmelidir.
4.6. Stokastik değişim ile yapısal kırılma
AR(1) sürecinde xₜ = φxₜ₋₁ + εₜ ve |φ| < 1 koşuluyla durağan model elde edilir; φ değeri 1'e yaklaştıkça şokların etkisi daha uzun sürer. Dolayısıyla birbirini izleyen yüksek değerlerin tamamı yeni rejim kanıtı değildir. Sabit φ altında olası görünen dalgalanma, φ veya hata varyansı değiştiğinde model uyuşmazlığına dönüşebilir.
Bir modelin yeniden öğrenilmesinden önce değişimin hangi parametreye ait olduğu sorgulanır: ortalama, varyans, otokorelasyon, sezonluk etki veya girdi–çıktı ilişkisi. Tek bir eşik, bu olası nedenlerin tamamına aynı duyarlılığı göstermez.
Geliş süreçleri ve sistem yükünün stokastik yönü Kuyruk Teorisi ve Stokastik Süreçler kapsamında incelenir.
Ünite 5: Ekstremum, Ani Sıçrama ve Olay Biçimi
5.1. Yerel tepe özellikleri
Bir tepe yalnız yüksekliğiyle değil belirginliği, genişliği, yükselme ve düşme süresiyle tanımlanır. Belirginlik, tepenin yakınındaki taban seviyesine göre ne kadar ayrıştığını ölçer. Genişlik eşik seçimine bağlıdır; örnekleme sıklığı değişiyorsa zaman birimiyle raporlanmalıdır.
5.2. Fark ve türev
Δxₜ = xₜ − xₜ₋₁ ve Δ²xₜ = xₜ − 2xₜ₋₁ + xₜ₋₂, ani eğim ve eğrilik değişimlerini ortaya koyar. Ancak fark alma yüksek frekanslı ölçüm gürültüsünü büyütebilir. Eşik hem ölçüm çözünürlüğüne hem de beklenen fiziksel değişim hızına göre belirlenir.
5.3. Kısa impuls ve kalıcı basamak
[10, 11, 10, 50, 10, 11] serisindeki 50 tek örnekli sıçrama adayıdır. [10, 11, 10, 50, 51, 52] serisinde ise yeni seviyeye geçiş söz konusudur. Aynı aykırı değer testi başlangıç anında ikisini ayıramaz; ardışık gözlemler ve değişim algılayıcısı gerekir.
5.4. Histerezis ve alarm sürekliliği
Giriş eşiği τₒₙ, çıkış eşiğinden τₒff yüksek seçilerek eşik çevresindeki alarm açılıp kapanması azaltılabilir. Tekrarlanan olaylar için asgari süre, tepe aralığı ve yeniden tetikleme koşulu tanımlanır. Bu kurallar gerçek kısa olayları bastırmayacak şekilde olay süresi dağılımından türetilir.
5.5. Ani sıçrama ile basamak değişiminin sayısal ayrımı
[10, 11, 10, 50, 10, 11] ve [10, 11, 10, 50, 51, 52] serilerinde dördüncü gözlem aynıdır. İlk serinin değişimden sonraki iki değeri eski seviyeye döner; ikincisinde yeni seviye sürer. Dördüncü gözleme kadar aynı veri görüldüğünden hiçbir nedensel algoritma yalnız bu veriyle doğru sınıfı kesin olarak belirleyemez. İlk uyarı üretilebilir, fakat olay türü için devam gözlemleri veya bağımsız fiziksel ölçüm gerekir.
5.6. Tepe belirginliği ve fiziksel olay süresi
Yalnızca tepe yüksekliği kullanıldığında değişken temel çizgi ve geniş salınımlar arasında kısa olaylar gözden kaçabilir. Tepe belirginliği, tepenin yakın çevresindeki bağlantılı taban düzeyine göre yüksekliğini ölçer; genişlik, rise time ve fall time ile birlikte değerlendirildiğinde benzer genlikte farklı olay biçimleri ayrılabilir. İki tepe arasına mesafe sınırı konulması ise birbirine yakın gerçek olayları tekleştirebilir. Kullanılan komşuluk aralığı olayın beklenen fiziksel süresinden türetilmelidir.
Örneğin 1 kHz örneklenen bir sensörde üç örneklik impuls yaklaşık 3 ms sürer. Aynı seviyede 200 örnek boyunca kalan sinyal 200 ms sürer; her ikisi aynı tepe yüksekliğini taşısa da ikinci olay yeni bir düzeyi temsil edebilir. Genlik ve süre ayrı tutulmadığında doğru sınıflandırma yapılamaz.
5.7. Türevin gürültü üzerindeki etkisi
Ölçüm xₜ = sₜ + nₜ ve nₜ bağımsız, sıfır ortalamalı, varyansı σ² olan gürültü içeriyorsa birinci fark nₜ − nₜ₋₁ varyansı 2σ² olur. Saniyedeki eğim hesabında bu fark Δt'ye bölünür ve gürültü varyansı 2σ²/Δt² olarak büyür. Bu nedenle daha yüksek örnekleme hızı, aynı gözlem gürültüsü altında türev eşiğinin koşulsuz küçültülebileceği anlamına gelmez.
Türeve dayalı algılayıcılar çoğu kez bant sınırlama, yerel polinom veya çok ölçekli farklarla birlikte kullanılır. Ancak önce yapılan düzleştirme gerçek kısa geçişleri de yayabilir. Algılama gecikmesi, tepe zaman kayması ve yanlış alarm aynı deneyde ölçülmelidir.
Ünite 6: Klasik Aykırı Değer Testleri
6.1. Standartlaştırılmış sapma
zᵢ = (xᵢ − μ)/σ, normal dağılım kabulünde ölçeklenmiş sapmayı ifade eder. Eşik |zᵢ| > 3 sık kullanılan bir sezgiseldir; evrensel hata kararı değildir. μ ve σ aynı kirlenmiş örneklemden hesaplanırsa aşırı değerler hem merkezi hem yayılımı değiştirebilir.
6.2. Çeyrekler arası açıklık
IQR = Q₃ − Q₁; alt ve üst çitler Q₁ − 1,5IQR ile Q₃ + 1,5IQR biçimindedir. Bu çitler aday noktaları işaretler, ölçüm hatasını doğrulamaz. Çarpık veya çok tepeli dağılımlarda yaygın normal davranış için bile çok sayıda işaret oluşabilir.
6.3. Parametrik testlerin koşulları
Grubbs ve genelleştirilmiş ESD testleri yaklaşık normal dağılmış tek değişkenli gözlemler için geliştirilmiştir. Çoklu aykırı değer veya güçlü zaman bağımlılığı bulunan veri doğrudan bu varsayıma uymaz. Testin seçimi, belirlenmiş azami aykırı değer sayısı ve örneklem büyüklüğüyle birlikte yapılır.
6.4. Yerel ve bağlamsal sınır
Tek bir küresel ortalama, farklı vardiya veya cihaz türlerini karıştırdığında normal gözlemleri uç değer sayabilir. Karşılaştırma grubu oluşturulurken sonradan ortaya çıkan hedef etiketi kullanılmamalı; veri sızıntısı sınırlandırılmalıdır.
6.5. Genelleştirilmiş ESD sınamasının uygulama koşulları
Genelleştirilmiş ESD testi, yaklaşık normal dağılımlı tek değişkenli gözlemlerde en fazla r aykırı değer bulunduğu alternatifini inceler. Her adımda mutlak standartlaştırılmış sapması en büyük örnek geçici olarak çıkarılır; yeni örneklem ortalaması ve standart sapmasıyla sonraki istatistik hesaplanır. Sonuç, önceden belirlenen üst sınır r ve anlamlılık düzeyi α ile seçilmiş kritik değerlerin karşılaştırılmasına dayanır. Bağımsız olmayan bir zaman serisine doğrudan uygulamak nominal hata olasılığını korumaz.
Önce zaman serisinin trendi, mevsimselliği ve dağılımı incelenir; daha sonra uygun artıklar üzerinde test düşünülebilir. Uç değer saptanması silme gerekçesi değildir. NIST'in açıklamasında da aykırı görünen gözlemin ölçüm hatası olduğuna ilişkin kanıtın ayrıca değerlendirilmesi vurgulanmaktadır.
6.6. Yerel eşik ile küresel eşik farkı
Örnekler birden çok çalışma kipinden geliyorsa küresel ortalama aradaki boşluğu normal dışı bölge gibi gösterebilir. Tersine iki farklı normal kümenin birleşimi yüksek varyans üreterek gerçek uç olayları saklayabilir. Yerel kNN uzaklığı veya yerel yoğunluk oranı bu sorunu bazı veri geometrilerinde azaltır; fakat komşuluk parametresi seyrek veride kararsızdır.
Eşik belirlenirken dağılım uygunluğu, örnek sayısı, penceredeki şüpheli kayıt oranı ve beklenecek minimum olay süresi birlikte belirtilir. Dağılımdan bağımsız olarak sunulan pratik IQR eşikleri dahi, uç olayın olasılığını otomatik olarak belirlemez.
Ünite 7: Dayanıklı İstatistik ve Kestirim
7.1. Medyan ve medyan mutlak sapma
m = medyan(x), MAD = medyan(|xᵢ − m|). Yaklaşık normal dağılım altında σ̂ = 1,4826 MAD ölçek kestirimidir. MAD = 0 ise bölme işlemi yapılmaz; cihaz çözünürlüğü veya doğrulanmış ölçüm gürültüsüne dayalı alt ölçek sınırı gerekir. Sabit bir küçük sayı eklemek birim duyarlılığını bozabilir.
7.2. Hampel yöntemi
Yerel pencerenin medyanı mₜ ile MAD ölçeği kullanılır: |xₜ − mₜ| > kσ̂ₜ ise örnek şüphelidir. Algılama ile değiştirme ayrı kararlardır. Merkezli pencere ileri örnek gerektirirken nedensel pencere gecikmesiz kullanılabilir ancak tek yanlı geçmişe dayanır.
7.3. Etkileme fonksiyonu ve kırılma noktası
Etkileme fonksiyonu, tek bir küçük kirlenmenin kestirime ilk mertebeden etkisini tanımlar. Kırılma noktası, kestirimi sınırsız bozabilen kirlenme oranının sınırıdır. Medyanın yüksek kırılma dayanıklılığı, zaman bağımlılığı veya yeni rejim altında doğru olay kararı garantilemez.
7.4. Huber kaybı ve dayanıklı regresyon
Huber kaybı |r| ≤ δ için 0,5r²; daha büyük |r| için δ(|r| − 0,5δ) değerini kullanır. Böylece büyük artıkların optimizasyon üzerindeki etkisi sınırlandırılır. δ birimi ve gürültü ölçeğiyle uyumlu seçilmeli; gerçek fiziksel geçişlerin eğitimden silinip silinmediği kontrol edilmelidir.
7.5. Medyan mutlak sapmayla örnek hesaplama
X = [10, 11, 10, 12, 150, 11, 10] için medyan m = 11; mutlak sapmalar [1, 0, 1, 1, 139, 0, 1] ve MAD = 1 olur. σ̂ = 1,4826 × 1 = 1,4826. x = 150 için robust standartlaştırılmış sapmanın büyüklüğü 139/1,4826 ≈ 93,75 değerindedir. Ölçüm açıkça güçlü bir aykırı değer adayıdır. Bunun teknik arıza mı yoksa gerçek olay mı olduğu bu hesapla belirlenemez.
7.6. Dayanıklı konum ve ölçek kestirimi
Örneklem X = [10, 11, 10, 12, 150, 11, 10] için medyan 11'dir. Mutlak sapmalar [1,0,1,1,139,0,1] ve MAD 1 olur; normal ölçek varsayımı altında dayanıklı standart sapma yaklaşık 1,4826'dır. 150 örneğinin medyana uzaklığı bu ölçeğin yaklaşık 93,8 katıdır. Ancak MAD sıfır olsaydı oran hesaplanamazdı; ölçüm çözünürlüğü ve minimum gürültü tabanı önceden tanımlanmalıdır.
Kayan pencere kullanılırken aykırı örnek oranı yükselirse medyan da değişebilir. Adım şeklinde yeni rejime geçişte pencerenin ortasını referans almak geçişi bastırabilir. Bu nedenle aykırı değer işaretleme ile gerçek seviye değişimini öğrenme işlemleri ayrı politikalarla yürütülür.
7.7. Dayanıklı regresyonda etki sınırlandırma
Karesel kayıp L(r) = 0,5r² olduğunda türev r'dir; büyük hatalı bir gözlem parametre güncellemesini sınırsız ölçüde etkileyebilir. Huber kaybında |r| > δ bölgesinde türev yalnızca δ×sign(r) düzeyinde kalır. Bu mekanizma aykırı verinin etkisini azaltır, fakat sahte gözlemin kendiliğinden ayırt edildiğini kanıtlamaz. Hata değişkeninin ölçüsü ve δ parametresi birbiriyle uyumlu seçilmelidir.
RANSAC ise rassal alt kümelerden aday modeller kurarak uyumlu gözlem sayısını değerlendirir. İçerik bağımsızlığı, yeterli doğru örnek oranı, modelin tanımlanabilirliği ve eşik seçimi başarımı belirler. Deterministik çalışma için tohum ve yineleme sınırı açıkça sabitlenmelidir.
Dayanıklı kestirimin istatistiksel önkoşulları Olasılık ve İstatistik: Dağılımlar, Örnekleme ve Regresyon içerisinde yer alır.
Ünite 8: Çok Değişkenli Anomali ve Uç Değerler
8.1. Mahalanobis uzaklığı
d² = (x − μ)ᵀ Σ⁻¹(x − μ), değişkenler arası kovaryansı hesaba katar. Tek tek normal sınırlar içinde kalan iki sensörün birlikte imkânsız sayılabilecek bir bileşimi büyük uzaklık üretebilir. Kovaryans matrisi tekil veya çok kötü koşulluysa doğrudan ters alma yerine düzenlileştirilmiş çözüm gerekir.
8.2. Dayanıklı kovaryans
Klasik örneklem kovaryansı aykırı gözlemlerden bozulabilir. Minimum Covariance Determinant gibi yöntemler merkez ve kovaryansı daha dayanıklı kestirir. Boyut örneklem sayısına yaklaştığında ek boyut azaltma veya düzenlileştirme gereklidir.
8.3. Ekstrem değer teorisi
Blok maksimumları çoğunlukla genelleştirilmiş ekstrem değer (GEV) ailesiyle; yüksek eşik üzerindeki aşım büyüklükleri ise uygun koşullarda genelleştirilmiş Pareto dağılımıyla modellenir. Peaks Over Threshold yaklaşımında eşik çok düşükse asimptotik yaklaşım zayıflar, çok yüksekse veri azalır.
8.4. Bağımlı uç olaylar
Arka arkaya meydana gelen uç değerler tek bağımsız olay sayılmamalıdır. Ağ yoğunluğu, sismik artçılar veya oynaklık kümelenmesi, aşım sayısını ve belirsizlik aralıklarını etkiler. Olay temelli değerlendirmede kümelerin başlangıcı ve süresi ayrıca belirlenir.
8.5. İki değişkenli uzaklık örneği
Bağımsız iki değişken için μ = [0, 0], Σ = diag(1, 4) ve gözlem x = [3, 4] olsun. Mahalanobis karesi d² = 3²/1 + 4²/4 = 13 bulunur. Doğru bilinen iki boyutlu normal modelde χ²(2) için %99 üst eşik yaklaşık 9,21’dir; 13 bu sınırı aşar. Kovaryans aynı gözlemlerden kestirildiyse sınamanın dağılımı ve eşik güvenilirliği ayrıca değerlendirilmelidir.
8.6. İlişkili kanallarda geometrik anomali
İki sensörün tek tek normal aralıkta olması ortak gözlemin normal olduğunu garanti etmez. Örneğin iki sıcaklık algılayıcısı normalde birbirine yakın değer veriyorsa (20,20) ve (30,30) görülebilir; (20,30) ise her bileşen ayrı ayrı sınırlar içinde kalsa da tutarsızdır. Mahalanobis uzaklığı, kovaryansın belirlediği eliptik geometriyi kullanarak bu yöndeki sapmayı büyütür. İlişkinin çalışma rejimiyle değişmesi durumunda tek kovaryans matrisi yeterli değildir.
Kovaryansı tersleyerek hesaplama, çok sayıda özellik ve az örnek söz konusu olduğunda sayısal olarak kırılganlaşır. Düzenlileştirilmiş kovaryans, boyut azaltma ve gerektiğinde doğrusal denklem çözümü tercih edilir. Ki-kare eşiğinin doğrudan uygulanabilmesi için modelin ve parametre tahmin sürecinin varsayımları ayrıca kontrol edilmelidir.
8.7. Uç olayların bağımlılığı ve kümelemesi
Ekstrem değer kuramı uygulanırken ardışık aşım noktaları bağımsız sayılmamalıdır. Şiddetli yağış, oynaklık kümelenmesi veya ağ yoğunluğu bir olayın birçok örneğe yayılmasına neden olur. Aşım kümelemesi, bir bağımlı örnek grubunu tek olay olarak değerlendirebilir. Kümeler arası bağımlılığın sürmesi hâlinde güven aralığı hesapları da değişir.
Blok maksimumları ve eşik aşımı yaklaşımı farklı verim–yanlılık ödünleşimleri taşır. Eşik çok düşükken kuyruk yaklaşımı zayıflar; çok yüksekken kullanılabilir örnek azalır. Yüksek eşikli modelin tahmin ettiği return level, gelecekteki olayın kesin zamanı değildir.
Ünite 9: Ardışık İstatistiksel Algılama
9.1. Kontrol grafikleri
Shewhart grafiği büyük anlık sapmalara duyarlıdır; EWMA ve CUSUM küçük fakat kalıcı kaymalara farklı hızlarda tepki verir. Süreç kontrol limitleri aynı zamanda bir olasılık modeli ve beklenen yanlış alarm davranışı tanımlar. Kontrol dışı gözlemler ölçüm hatası diye otomatik silinmez.
9.2. CUSUM hesaplaması
Tek yönlü standartlaştırılmış CUSUM için Cₜ = max(0, Cₜ₋₁ + zₜ − κ); Cₜ > h olduğunda uyarı verilir. κ referans kayma büyüklüğüyle, h ise yanlış alarm ve algılama gecikmesiyle ilişkilidir. Art arda küçük sapmalar birikerek tek örnekli eşikleri aşmadan değişimi gösterebilir.
9.3. Ardışık olasılık oranı
SPRT, yeni her gözlemde log(P(x|H₁)/P(x|H₀)) katkısını biriktirir. Hipotezlerin dağılımları ve bağımsızlık koşulları sonuçların yorumunda önemlidir. GLR yaklaşımı bilinmeyen değişim parametrelerini eniyileyerek değerlendirir; hesaplama ve model seçimi daha karmaşıktır.
9.4. Alarm hızı ve gecikme
Ortalama çalışma uzunluğu (ARL), alarm gelene kadarki beklenen örnek sayısıdır; zaman cinsinden gecikmeyle karıştırılmamalıdır. Örnekleme sıklığı, alarm sonrası sıfırlama politikası ve süreç bağımlılığı karşılaştırmalarda sabit tutulmalıdır.
9.5. CUSUM değerlerinin ardışık güncellenmesi
κ = 0,5; h = 1,5; C₀ = 0 ve z = [0,1; 0,2; 1,2; 1,1; 1,1] olsun. Cₜ = max(0, Cₜ₋₁ + zₜ − κ) ile sırasıyla 0; 0; 0,7; 1,3; 1,9 elde edilir. İlk alarm beşinci örnekte oluşur. Aynı değerleri tek örnekli |zₜ| > 3 kuralıyla sınamak hiçbir alarm üretmez. Parametreler deney amacıyla seçilmiştir; belirli bir yanlış alarm oranını garanti etmez.
9.6. CUSUM eşiği, ortalama çalışma uzunluğu ve örnek sayısı
CUSUM yöntemi küçük sapmaları biriktirirken yanlış alarm riskini zamana yayar. Cₜ = max(0,Cₜ₋₁+zₜ−κ) istatistiğinde κ seçilen değişim büyüklüğüne, h ise yanlış alarm–gecikme ödünleşimine bağlıdır. Referans altında beklenen alarma kadar örnek sayısı ARL₀; değişim sonrasında beklenen algılama süresi ARL₁ ile değerlendirilir. Aynı ARL değeri, örnekleme sıklığı değiştiğinde farklı gerçek zaman gecikmelerine karşılık gelir.
Alarm üretiminden sonra sayaç sıfırlama, bekletme süresi ve aynı olayın yeniden alarm üretme kuralları belirtilmelidir. Parametreler yalnızca değişim sonrası simülasyonda iyi sonuç verdiği için seçilmemeli; normal dönemlerdeki yanlış alarm davranışı da doğrulanmalıdır.
9.7. Şartlı olasılık ve bağımsızlık varsayımı
Ardışık olasılık oranında log Λₜ = log Λₜ₋₁ + log[p(xₜ|H₁)/p(xₜ|H₀)] toplamı ancak koşullu olasılıkların modele uygun biçimde tanımlanması hâlinde kullanılmalıdır. İlişkili gözlemler için p(xₜ|x₁:ₜ₋₁,H) koşullu olasılığı gerekir; bağımlı örneklere bağımsızlık varsayımı uygulamak kanıtı iki kez sayabilir. Olay değişim anı bilinmiyorsa sabit H₁ yerine olası değişim noktaları üzerinden hesaplama gerekir.
GLR testleri bilinmeyen parametreyi eldeki gözlemlerden eniyileyerek esneklik sağlar. Bunun karşılığı daha yüksek işlem yükü ve sıklıkla daha zor yanlış alarm kalibrasyonudur. Bu nedenle hızlı yolda sabit maliyetli kontrol istatistiği, ikinci aşamada daha ayrıntılı test seçilebilir.
Ardışık sınamaların olasılıksal temeli Olasılık ve İstatistik: Dağılımlar, Örnekleme ve Regresyon ile ilişkilidir.
Ünite 10: Değişim Noktaları ve Dağılım Kayması
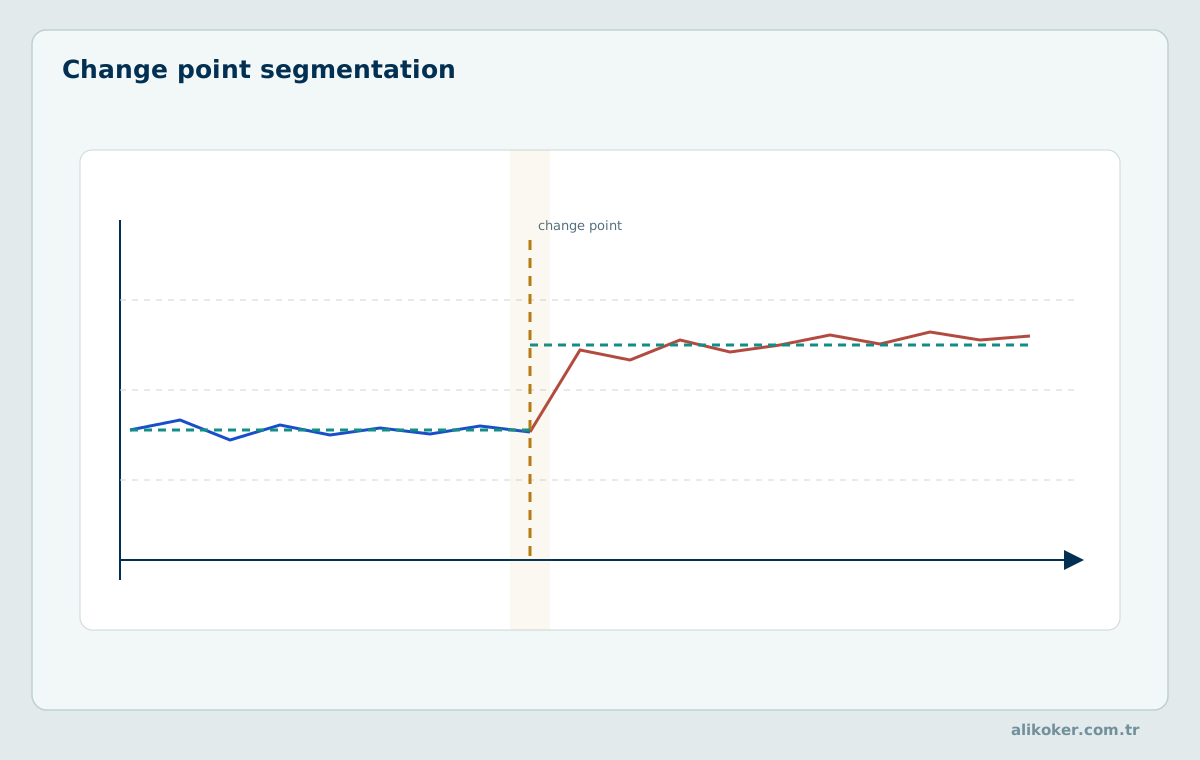
Ortalama, varyans veya dağılım biçimindeki kalıcı kırılmalar çoğu zaman tekil aykırı değerlerden daha önemlidir. Parçalı davranışın görselleştirilmesi değişim noktasını sezgisel hale getirir.
10.1. Çoklu değişim noktası
Bir seri τ₁, τ₂, … zamanlarında parametre değişimine uğruyorsa segment maliyetleri toplamı ve değişim cezası birlikte en aza indirilebilir: J = Σⱼ C(segmentⱼ) + βK. PELT belirli ayrıştırılabilir maliyetlerde uygun budama koşulları altında verim sağlar; her veri üzerinde doğrusal zaman garantisi yoktur.
10.2. Bayesçi çevrimiçi değişim algılama
Bir rejimin son değişimden beri süren uzunluğu üzerinde olasılık dağılımı tutulabilir. Yeni gözlemle bu dağılım güncellenerek değişim olasılığı hesaplanır. Önsel değişim hızı, gözlem modeli ve yaklaşık hesaplama seçimi algılama davranışını doğrudan etkiler.
10.3. Uyarlamalı pencere ve kavram kayması
ADWIN değişim için uyarlanmış pencere karşılaştırmaları kullanır. Kavram kayması, veri dağılımı değişimi ve model başarımının düşmesi aynı olay değildir: hedefin koşullu dağılımı değişmeden girdinin dağılımı kayabilir. Bu ayrım yeniden eğitim politikasını belirler.
10.4. Temel çizginin güvenli güncellenmesi
Şüpheli olaylar temel çizgiye hemen katılırsa anomali normalleşebilir. Referans güncellemesi geciktirilebilir, sınırlanabilir veya doğrulanmış normal dilimlere bağlanabilir. Buna karşılık gerçek yeni rejim hiç kabul edilmezse sistem sürekli alarm üretir; bu iki hata arasında açık politika gereklidir.
10.5. Çoklu değişim noktalarında ceza seçimi
Bir seri K+1 parçaya ayrıldığında J = Σ C(segmentⱼ) + βK amaç fonksiyonu parça içi uyum ile gereksiz bölünmeyi dengeler. β küçükse gürültü için çok sayıda değişim noktası üretilir; β büyükse kısa fakat gerçek rejimler birleştirilir. Maliyet fonksiyonu ortalama değişimini, varyans değişimini veya bütün dağılım değişimini hedeflediğine göre aynı veri üzerinde farklı bölünmeler verir.
Örneğin ortalaması değişmeyip varyansı iki katına çıkan seri için yalnız kareler toplamıyla parça ortalaması kestiren bir yöntem değişimi kaçırabilir. Buna karşılık Gauss log-olabilirliği üzerinden hem ortalama hem varyans değiştiren bir parça modeli daha uygun olabilir. PELT'in budama koşulları maliyet yapısına bağlıdır; her veri kümesinde doğrusal karmaşıklık vaat edilmez.
10.6. Dağılım kaymasının sınıflandırılması
Girdi dağılımı P(X) değişip koşullu hedef P(Y|X) aynı kalabilir; bu durum kovaryat kaymasıdır. P(Y|X) değişirse karar ilişkisi bozulur ve kavram kayması oluşur. Sadece olay temel oranı P(Y) değiştiğinde etiket kayması söz konusu olabilir. Hangi mekanizmanın yaşandığı bilinmeden otomatik yeniden eğitim yapmak yeni rejimi öğrenirken eski güvenlik sınırlarını yok edebilir.
Etiketlerin geciktiği sistemlerde modelin anlık doğruluğu ölçülemeyebilir. Bu durumda referans özelliklerinin dağılımsal değişimi, kalibrasyon kayması ve açıklanabilir izleme göstergeleri birbirinden ayrı raporlanmalıdır. Gerçek olaylara ilişkin sonradan gelen doğrulama, yeniden eğitim veri kümesine seçilim yanlılığı taşımamalıdır.
Ünite 11: Anomali Puanı, Risk Göstergesi ve Alarm Yönetimi
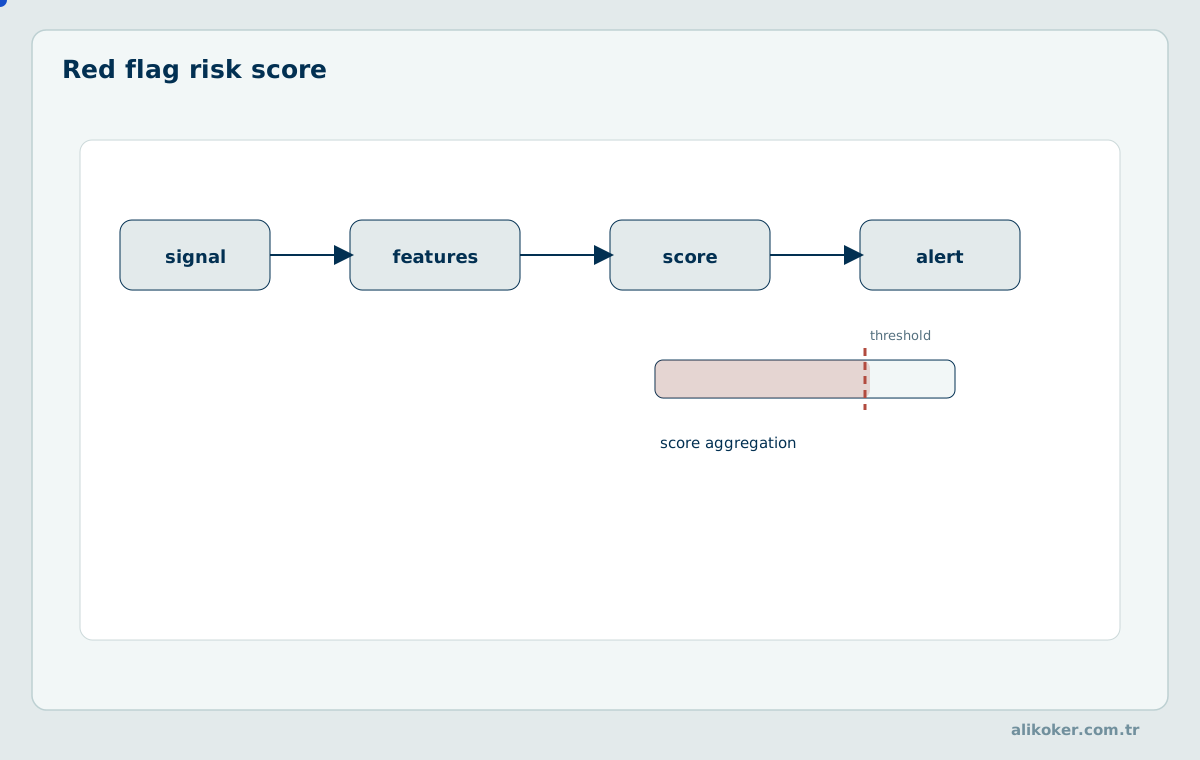
Risk göstergesi, bağımsız kanıtların toplandığı bir karar özetidir. Yüksek puan araştırma gerektirir; tek başına hüküm oluşturmaz.
11.1. Anomali ve risk göstergesi ayrımı
Anomali puanı referans davranıştan sapmayı ölçer. Risk göstergesi (red flag) ise istatistiksel, kurala dayalı veya bağlamsal olarak inceleme gerektirebilecek işarettir. Her aykırı değer risk değildir; olağandışı yetki devri gibi kurala dayalı risk göstergeleri sayısal aykırı değer olmadan da ortaya çıkabilir.
11.2. Puan kalibrasyonu ve alarm eşiği
Farklı algılayıcıların ham puanları doğrudan karşılaştırılmaz. Eşik seçimi doğrulanmış olay oranı, inceleme kapasitesi ve kaçırma maliyetine göre yapılır. Alarm hassasiyeti, özgüllük ve kesinlik ayrı raporlanır. Günlük sabit alarm kotası, eşiğe bağlı gerçek olay kaçırma olasılığı incelenmeden güvenlik garantisi vermez.
11.3. Alarm kümelemesi ve inceleme
Aynı kök nedene bağlı yüzlerce tekil uyarı bir vaka altında toplanabilir. Birleştirme kuralı kaynak, zaman, ilişki ve fiziksel bağlama dayanır; farklı olayları tekleştirerek kanıt kaybına yol açmamalıdır. İnceleme sonucunda doğrulanan ve reddedilen uyarılar model geri beslemesinde seçilim yanlılığına karşı değerlendirilir.
11.4. Karar maliyeti ve insan denetimi
Doğrulama gerektiren göstergenin kendisi suç, arıza veya saldırı kanıtı değildir. Mali suç, güvenlik ve adli uygulamalarda karar izi; gözlem, hesaplanan gösterge, kullanılan eşik, bağımsız kanıt ve insan değerlendirmesini ayrı tutar. Alarm yorgunluğu ve açıklanabilirlik işletim performansının parçalarıdır.
11.5. Seyrek olaylarda alarmın pozitif öngörü değeri
100.000 gözlemde gerçek olay oranı %0,1 ise beklenen gerçek olay sayısı 100’dür. Duyarlılığı %90 olan sistem yaklaşık 90 doğru pozitif üretir. Özgüllük %99 ise 99.900 normal gözlem arasından yaklaşık 999 yanlış pozitif oluşur. Böylece PPV = 90/(90 + 999) ≈ %8,26’dır. Bu örnek bağımsız etiketler ve sabit test performansı varsayar; gerçek alarm kümelerinde olay tabanlı değerlendirme de gerekir.
11.6. Risk göstergesinin kanıttan ayrılması
Risk göstergesi (red flag), inceleme önceliğini değiştiren bir işarettir; anormal davranışın nedenini veya hukuki niteliğini kendi başına belirlemez. Örneğin aynı hesaba kısa sürede çok sayıda transfer yapılması hem meşru tahsilat döngüsünde hem şüpheli işlem örüntüsünde görülebilir. Tutar, müşteri profili, ilişkili taraflar, zaman ve işlem gerekçesi birlikte incelenir. Risk göstergeleri açıklanabilir kurallardan, istatistiksel sapmalardan veya her ikisinden üretilebilir.
Birleştirilmiş skorun kullanımı doğrulama gerektirir: ağırlıklı toplam, risk olasılığı değildir. Ağırlıklar eğitim etiketlerinin kalitesine, temel olay oranına ve inceleme maliyetine duyarlıdır. Uyarı kararı ile doğrulanmış bulgu kayıtları farklı veri tipleri olarak tutulmalıdır.
11.7. İnceleme kapasitesi ve eşik eniyilemesi
Saatte N adayın puanlandığı bir sistemde eşik τ için beklenen inceleme yükü N×P(score≥τ) olur. Analist kapasitesi B ise bu yükün B'yi aşmaması bir işletme kısıtıdır; ancak yalnızca yüksek puanlı ilk B kaydı almak, düşük skorlu gerçek olayların kaçırılmasını otomatik olarak kabul edilebilir kılmaz. Eşik, yanlış alarm, kaçırma ve inceleme maliyetleriyle birlikte doğrulanır.
Örneğin 10.000 işlem/gün, %0,1 olay oranı, %90 duyarlılık ve %99 özgüllük varsayımında yaklaşık 9 gerçek alarm ve 100 yanlış alarm beklenir; pozitif öngörü değeri yaklaşık %8,3'tür. Oranlar gerçek kurum verisi değil sayısal örnek varsayımlarıdır. Alarm kümelemesi iş yükünü azaltırken olay düzeyinde yanlış negatif etkisi ayrıca ölçülür.
Alarm eşiğinin karar maliyeti Karar Destek Sistemleri: Karar Analitiği, Optimizasyon, Belirsizlik ve Karar Zekâsı, güvenlik operasyonundaki karşılığı ise Siber Güvenlik Mühendisliği kapsamında değerlendirilir.
Ünite 12: Doğrusal Sayısal Süzgeçler
Birçok pratik algılayıcı kaymasında amaç sinyali bastırmak değil, eğilimi ayırıp artık yapıyı incelemektir. Hareketli ortalama ile artık bileşen bu ayrımı görünür kılar.
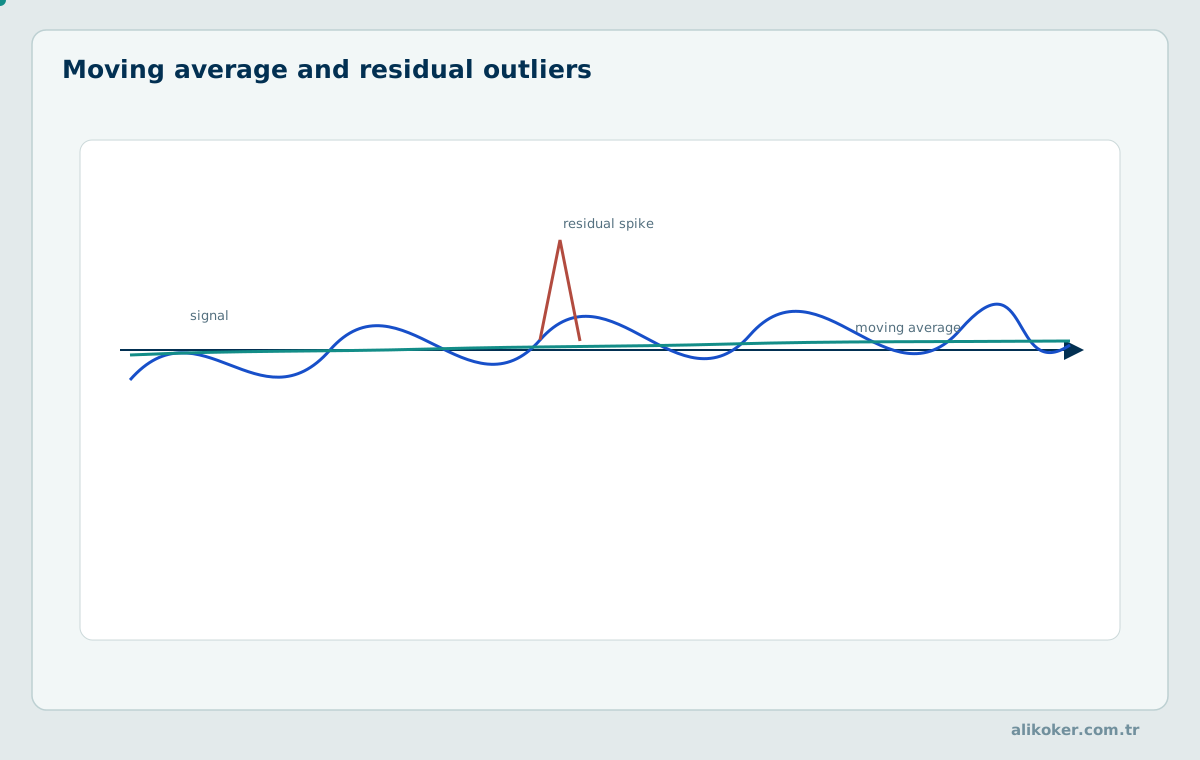
12.1. Evrişim ve frekans cevabı
Doğrusal zamanla değişmeyen sistemde y[n] = Σₖ h[k]x[n−k] olup h impuls cevabıdır. Süzgecin frekans cevabı sinyalin hangi bileşenlerini azaltacağını belirler. Gürültüyü bastırmak için seçilen bant, gerçek olay enerjisini de içeriyorsa yalnızca düzgünleşmiş çıkış elde edilir; doğruluk garantisi yoktur.
12.2. FIR ve IIR yapıları
Sonlu impuls cevaplı (FIR) süzgeçlerde uygun katsayı simetrisi doğrusal faz sağlayabilir. Sonsuz impuls cevaplı (IIR) süzgeçler aynı seçiciliği daha düşük mertebede sunabilir; ancak kutup konumu, sayısal kararlılık ve faz davranışı kontrol edilir.
12.3. Klasik süzgeç aileleri
Butterworth geçiş bandının düzlüğünü; Chebyshev ve eliptik aileler geçiş keskinliğini; Bessel grubu ise faz ve grup gecikmesi özelliklerini farklı biçimlerde önceler. Seçim, örnekleme sıklığı, toleranslar, mertebe, sabit nokta hassasiyeti ve olayın zaman biçimiyle birlikte yapılır.
12.4. Nedensellik ve ileri–geri uygulama
Nedensel bir süzgeç yalnız geçmiş ve mevcut gözlemleri kullanır. İleri–geri süzme sıfır faz kayması amaçlayabilir ancak gelecekteki örnekleri gerektirir ve çevrimiçi katı gecikme sınırında doğrudan uygulanamaz. Gerçek zamanlı sözleşmede filtre kaynaklı gecikme açıkça belirtilir.
12.5. FIR ve IIR tasarımında gecikme–seçicilik ödünleşimi
M katsayılı nedensel bir FIR filtre yₙ = Σₖ₌₀ᴹ⁻¹ bₖxₙ₋ₖ biçiminde çalışır ve örnek başına O(M) çarpma-toplama gerektirir. Doğrusal fazlı simetrik katsayılarda grup gecikmesi (M−1)/2 örnek olabilir. Örneğin 101 katsayılı filtre ve 1 kHz örnekleme hızında yaklaşık 50 ms grup gecikmesi oluşur. Bu, ani alarm süresinin birkaç milisaniyeyle sınırlandığı uygulamada kabul edilemeyebilir.
IIR filtre benzer frekans seçiciliğini daha az katsayıyla sağlayabilir; buna karşılık kutup yerleri, sayısal nicemleme ve faz cevabı önemlidir. Keskin kesim frekansı seçimi bir üstünlük göstergesi değil, genlik bozulması, geçiş bandı ve gecikme arasındaki tasarım kararıdır.
12.6. Filtreleme ile olay algılamanın ayrımı
Düşük geçiren filtre yüksek frekanslı gürültüyü azaltırken aynı frekans bölgesindeki gerçek impulsun da genliğini düşürebilir. Bu nedenle algılama öncesi filtreleme ve olaydan sonra görüntüleme amaçlı filtreleme ayrı veri yollarında uygulanabilir. Ham sinyal üzerinden enerji/tepe algılayıcısı ile süzülmüş sinyal üzerinden yavaş rejim algılayıcısı paralel çalıştırıldığında bilgi kaybı riski azalabilir.
Sıfır fazlı ileri–geri filtreleme gelecekteki örnekleri kullandığı için çevrimdışı yeniden analizde anlamlıdır; sıkı nedensel gerçek zamanlı işlemin eşdeğeri değildir. Filtrelenmiş çıktının fiziksel faz ve zaman damgası, ham olay zamanıyla karıştırılmamalıdır.
Evrişim ve frekans cevabının sistem kuramı Sinyaller ve Sistemler içerisinde ele alınır.
Ünite 13: Doğrusal Olmayan ve Uyarlamalı Süzgeçler
13.1. Medyan ve Hampel süzgeçleri
Medyan süzgeci pencerenin orta sıralı değerini verir ve tekil impulsları zayıflatabilir; aynı zamanda kısa gerçek tepeleri silebilir. Hampel yaklaşımı yalnız eşik dışı adayları değiştirme seçeneğiyle daha seçicidir. Her iki yöntem de pencere uzunluğuna ve kenar işleme politikasına bağlıdır.
13.2. Yerel polinom ve toplam değişim
Savitzky–Golay yaklaşımı pencerede polinom uydurur; uygun ayarda tepe şeklini hareketli ortalamadan daha iyi koruyabilir. Toplam değişim düzgünleştirmesi |xₜ − xₜ₋₁| toplamını cezalandırarak parçalı sabit yapıyı destekler. Aşırı ceza küçük fakat gerçek değişimleri silebilir.
13.3. Uyarlamalı LMS ve RLS
LMS, ağırlıkları anlık karesel hata gradyanı üzerinden günceller; normalleştirilmiş LMS giriş enerjisindeki değişimlere göre adımı ölçekler. RLS unutma katsayısı ve giriş korelasyonuna göre daha hızlı uyum sağlayabilir ancak işlem ve durum maliyeti daha yüksektir. Referans gürültü kaynağının uygunluğu değerlendirilmelidir.
13.4. Wiener kestirimi
Wiener süzgeci ikinci mertebe istatistiklere dayalı ortalama karesel hatayı en aza indirmeyi amaçlar. Sinyal ve gürültü güç spektrumlarının kestirim hataları çıktıyı etkiler. Yeni rejime geçen sistemde eski spektral istatistikler kullanılırsa gerçek değişim bastırılabilir.
13.5. Yerel düzgünleştirme ve kenar koruma
Savitzky–Golay yöntemi yerel penceredeki gözlemlere düşük dereceli polinom uydurup merkez değerini veya türevini hesaplar. Yeterli örnek ve uygun derece bulunduğunda dar frekanslı tepe biçimlerini hareketli ortalamaya göre daha iyi koruyabilir; fakat ani basamak yakınında salınım veya aşım gösterebilir. Medyan filtresi tek örnekli impulsu azaltırken birden çok örnek süren gerçek keskin olayın biçimini değiştirebilir. Toplam değişim düzenlileştirmesi ise parçalı sabit/düzgün yapıya eğilimlidir.
Yöntem seçimi için korunacak özelliğin ne olduğu tanımlanır: tepe genliği, geçiş zamanı, bant enerjisi, türev veya seviye. 'Daha düzgün' bir eğri, bütün bu özellikler açısından daha doğru değildir. Gerekirse görüntüleme verisi ve algılama verisi ayrı işlenir.
13.6. Uyarlamalı filtrelerin referans sinyali gereksinimi
LMS güncellemesi wₙ₊₁ = wₙ + μeₙxₙ biçimindedir; işaret ve ölçek, hata tanımı ile maliyet fonksiyonuna göre seçilir. Yakınsama için adım büyüklüğü μ, girişin enerji veya özdeğer yapısıyla uyumlu olmalıdır. NLMS, güncellemeyi giriş enerjisine göre normalize ederek geniş genlik aralığında daha kararlı uyum sağlayabilir. RLS daha hızlı izleme elde edebilse de matris güncellemeleri ve unutma katsayısı yönetimi maliyetlidir.
Gürültü giderme için kullanılan referans kanal gerçek hedef sinyalle ilişkiliyse adaptif filtre hedef bileşeni de silebilir. Özellikle aynı akustik olayın birden çok mikrofona ulaştığı düzende referans–hedef bağımlılığı incelenmeden gürültü iptali uygulanmamalıdır.
Ünite 14: Zaman–Frekans ve Çok Ölçekli Analiz
Kısa süreli olaylar ham zaman serisinde belirsiz kalabilir; zaman–frekans temsili, olayın hangi anda ve hangi bantta gerçekleştiğini ortaya çıkarır.
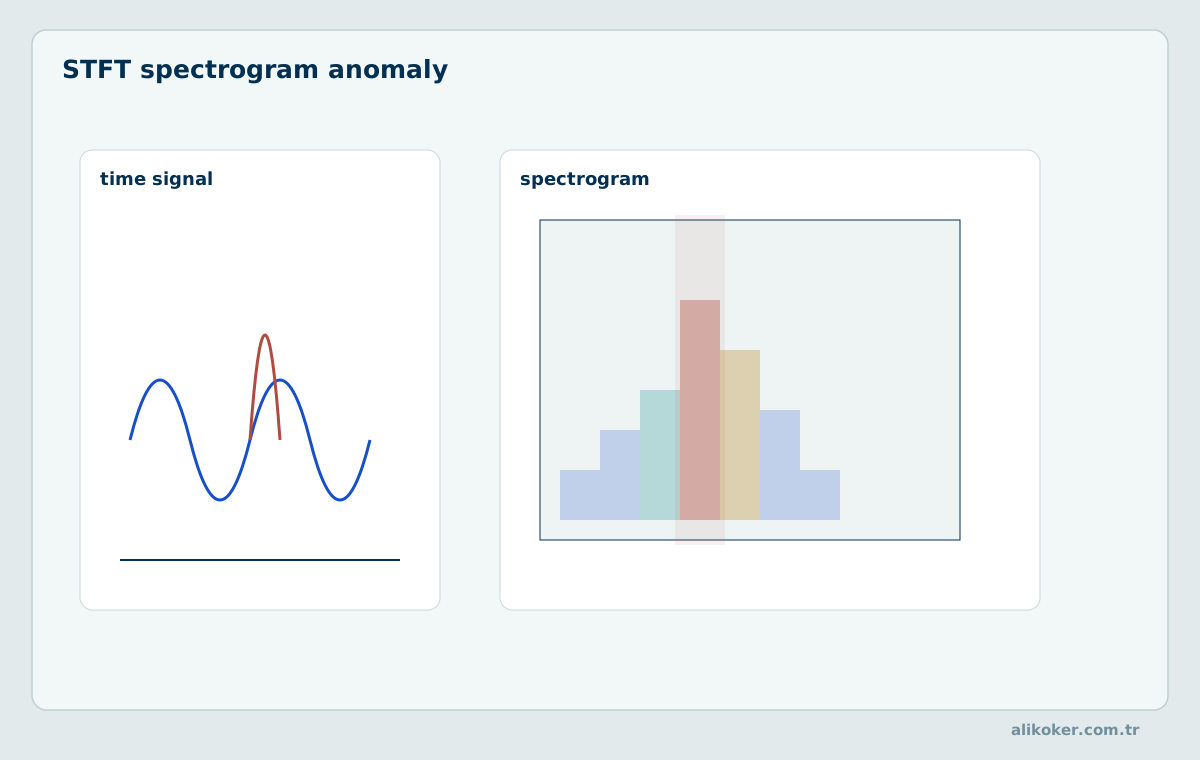
14.1. Kısa zamanlı Fourier dönüşümü
STFT, sınırlı pencerelerde frekans içeriğini hesaplar. Kısa pencere iyi zaman, uzun pencere iyi frekans çözünürlüğü sağlar; ikisi aynı anda sınırsız iyileştirilemez. Ani olayların yerini belirlerken pencere sızıntısı, ölçekleme ve örtüşme seçimi raporlanır.
14.2. Dalgacık dönüşümü
Dalgacık dönüşümü farklı zaman ve frekans ölçeklerinde yerelleştirilmiş katsayılar üretir. Küçük ölçeklerde kısa impulslar belirginleşebilir; büyük ölçeklerde yavaş değişimler ortaya çıkar. Dalgacık ailesi, sınır uzatma ve çözünürlük seviyesi sonuca etki eder.
14.3. Eşikleme ve seyrek temsil
Dalgacık katsayılarına yumuşak eşikleme uygulanması gürültüyü azaltabilir: ŵ = sign(w)·max(|w| − λ, 0). λ büyükse geçerli kısa süreli ayrıntılar da kaybolur. Seyrek gösterim, gerçek olayın düşük enerjili bileşenlerini koruma güvencesi vermez.
14.4. Spektral basıklık ve mod ayrıştırma
Spektral basıklık impulsif enerjinin hangi bantlarda yoğunlaştığını araştırmada kullanılabilir. Tek başına arıza tanısı koymaz; dönel makine, deniz akustiği ve sismik veride fiziksel bağlam gerekir. EMD/VMD gibi ayrıştırmalar bileşen karışması ve parametre duyarlılığı yönünden denetlenir.
14.5. Dalgacık katsayılarının yumuşak eşiklenmesi
Örnek katsayılar w = [−5, 1, 3], eşik λ = 2 olsun. Yumuşak eşikleme sign(w)·max(|w| − λ, 0) sonucunda [−3, 0, 1] üretir. Küçük katsayıların sıfırlanması gürültüyü azaltabilir; ancak küçük katsayı gerçek bir olayın parçasıysa bilgi de kaybolur. Eşik seçimi, ölçüm gürültüsü ve korunması istenen olayların süre–frekans özellikleriyle doğrulanmalıdır.
14.6. Zaman–frekans çözünürlüğünün sayısal sınırı
STFT analizinde N örnekli pencere ve fₛ örnekleme hızı için nominal frekans bin aralığı Δf = fₛ/N'dir. fₛ = 8 kHz ve N = 256 için Δf = 31,25 Hz olur; 1024 örneğe çıkıldığında 7,8125 Hz elde edilir, fakat pencere süresi 32 ms'den 128 ms'ye uzar. Bin aralığı ile iki yakın sinüsoidin pratik ayrılabilirliği aynı şey değildir; pencere şekli ve sızıntı da etkilidir.
Kısa darbe algılamada küçük pencere zamansal konumun daha doğru belirlenmesini sağlayabilir. Dar bantlı harmonik değişimde daha uzun pencere gerekir. Çok çözünürlüklü yaklaşımlar bu ödünleşimi farklı ölçeklerle işler. Sıfır doldurma çizilen spektrumu sıklaştırır; eldeki gözlemin fiziksel frekans çözünürlüğünü kendiliğinden artırmaz.
14.7. Dalgacık eşiklemesinde yanlılık ve olay kaybı
Ortogonal dalgacık gösteriminde gözlem katsayıları cⱼₖ, küçük genlikli gürültü ve gerçek zayıf ayrıntıları birlikte içerir. Sert eşikleme |c| ≤ λ katsayılarını sıfırlar; yumuşak eşikleme sign(c)×max(|c|−λ,0) kullanır. Yumuşak eşikleme süreksizliği azaltır, fakat büyük katsayıların mutlak değerini de λ kadar küçülterek yanlılık getirir. Seçilen dalgacığın destek genişliği kısa olayların zaman dağılımını etkiler.
Gürültü ölçeği yalnızca belirli aralıklardan kestirildiğinde impulsların kendisi bu ölçeği bozabilir. Dalgacık dönüşümü ve ters dönüşüm sonrasında enerji, tepe zamanı ve transient genliği karşılaştırılmadan 'başarılı temizleme' sonucuna varılmamalıdır.
Frekans çözünürlüğü ve çoklu algılayıcı sinyalleri için Sinyaller ve Sistemler ile bağlantı kurulur.
Ünite 15: Harmonikler, Rezonans ve Dalga Biçimi Bozulması
Periyodik bozulmalar, temel bileşene eklenen harmonikler olarak izlenebilir. Hem dalga biçimi hem tayf birlikte görülmedikçe yorum eksik kalır.
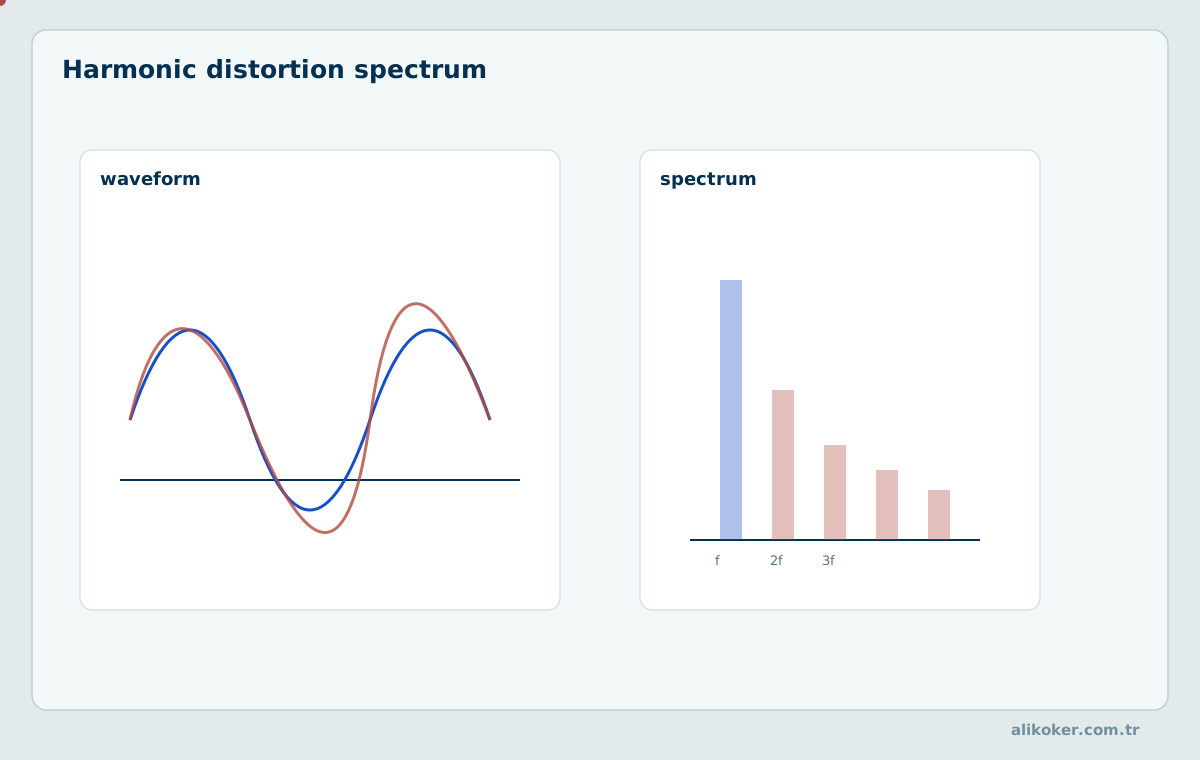
15.1. Temel frekans ve harmonikler
Periyodik dalga biçimi f₀ temel frekansı ile nf₀ harmoniklerini içerebilir. Harmoniklerin varlığı müzik ve konuşmada olağandır. Elektrik sisteminde doğrusal olmayan yüklerin ürettiği akım harmonikleri ise ağ gerilimi ve donanım üzerinde olumsuz etkiler doğurabilir; amaç her harmonik bileşeni kaldırmak değildir.
15.2. Toplam harmonik bozulma
Gerilim için THDᵥ = √(Σₙ≥₂ Vₙ²)/V₁, seçilen harmonik kümesi ve RMS ölçüm tanımlarıyla kullanılır. Akım için karşılık gelen oran tanımlanabilir. IEEE 519-2022, ortak bağlantı noktasındaki kararlı durum harmonik hedeflerine odaklanır; transient olayların sınırsız değerlendirme standardı değildir.
15.3. İnterharmonik, geçici olay ve rezonans
Temel frekansın tam katı olmayan bileşenler interharmoniktir. Kısa anahtarlama olayı geniş bantlı geçici bileşen üretebilir. Rezonansta sistemin aktarım fonksiyonu belirli frekansları büyütür. Sabit bir çentik süzgeci bu fiziksel nedenleri tek başına ortadan kaldırmaz.
15.4. Ses ve güç sistemlerinde farklı karar
Ses kaydında üst harmonikleri azaltmak ses rengini bozabilir; elektrik ölçümünde ise belirli harmonik sınırları güç kalitesi açısından kritik olabilir. Aynı Fourier katsayıları farklı mühendislik amaçlarıyla yorumlanır. Ölçüm noktasını ve işlevsel hedefi belirtmeden genel bir harmonik düzeltme kuralı oluşturulamaz.
15.5. Toplam harmonik bozulmanın hesaplanması
Örnek bir gerilim ölçümünde temel bileşen V₁ = 230 V RMS, üçüncü harmonik V₃ = 11,5 V ve beşinci harmonik V₅ = 6,9 V olsun. Yalnız bu iki üst harmonik üzerinden THDᵥ = √(11,5² + 6,9²)/230 ≈ 0,0583, yani %5,83 bulunur. Bu sayısal örnekten tek başına bir standart ihlali sonucu çıkarılmaz; ölçüm noktası, diğer harmonikler ve uygulanabilir limitler de gereklidir.
15.6. Harmonik gücün fiziksel yorumu
Sinüzoidal bileşenlerin RMS değerleri V₁, V₂, … olmak üzere gerilim için yaygın toplam harmonik bozulma tanımı THDᵥ = √(Σₕ₌₂ᴴ Vₕ²)/V₁'dir. Ölçüm bandı, dahil edilen harmonik mertebeleri ve temel frekans kestirimi belirtilmeden iki THD değeri karşılaştırılmamalıdır. İnterharmonikler temel frekansın tam sayı katında olmadığından aynı toplamda gelişigüzel birleştirilmemelidir. Şebeke koşullarıyla nominal çalışma noktası farkı değerlendirmeyi etkiler.
Elektrik güç sistemlerinde bozulmanın kabul edilebilirliği ölçüm noktasına ve ilgili standardın tanımlarına bağlıdır. Harmonik seviyesinin yüksekliği tek başına cihaz arızasını kanıtlamaz. Akustik sistemde ise üst harmoniklerin varlığı çoğunlukla sesin doğal tınısının parçasıdır.
15.7. Rezonans, alçak frekanslı salınım ve olay tespiti
Bir rezonans tepesinin genişliği ve merkez frekansı sönüm oranıyla ilişkilidir. Dönen makinede doğal frekans çevresinde yükselen titreşim, devir sayısı değişiyorsa zorlanmış cevap olabilir; yeni ortaya çıkan dar bantlı bileşen ise yatak, bağlantı veya kontrol çevrimi arızasının inceleme adayıdır. Bu ayrım için devir bilgisiyle eşzamanlı spektrum, zarf analizi ve geçmiş işletme koşulları gerekir.
Kısa süreli spektrumda güçlü enerji görmek, onun sürekli harmonik mi yoksa pencereye yayılmış transient mi olduğunu tek başına belirlemez. Zaman–frekans sürekliliği, harmonik oranlar ve faz davranışı birlikte incelenir.
Harmoniklerin güç dönüştürücülerindeki etkileri Güç Elektroniği, akustik tını üzerindeki etkileri Ses İşleme ve Adli Ses Mühendisliği konusuyla ilişkilidir.
Ünite 16: Eksik Verinin Tamamlanması ve Sinyal Onarma
16.1. Düzeltilebilirlik koşulu
Ölçümün fiziksel olarak yanlış olduğu doğrulanmadan örnek değiştirilmez. Kısa boşluklar enterpolasyonla yaklaşık doldurulabilir, fakat bu işlem bilinmeyen gerçek değeri geri getirmez. Rekonstrüksiyon, veri modelinin ve komşu örneklerin izin verdiği bilgiyi kullanır.
16.2. Enterpolasyon ve yerel değiştirme
Doğrusal enterpolasyon iki komşu geçerli gözlem arasına doğru parça yerleştirir. Kübik spline düzgün türevler üretir; PCHIP biçimi korumaya daha yatkındır fakat gerçek kırılma anını bilemez. Medyanla değiştirme yalnız kısa impuls türündeki bozuk ölçümlerde değerlendirilebilir.
16.3. Model tabanlı tamamlama
ARIMA, Kalman tahmini veya Gauss süreç regresyonu geçmiş gözlemlere dayalı tahmin dağılımı sağlayabilir. Sadece tahmin değerini sunmak yerine mümkünse belirsizlik aralığı raporlanır. Uzun veri boşluklarında belirsizlik artmalı; dar hata aralığı uydurulmamalıdır.
16.4. Adli ve emniyet kritik veri
Özgün dosya, bozulma maskesi, düzeltme yöntemi ve türetilmiş çıktı birbirine karıştırılmaz. Yeniden yapılandırılan ses veya görüntü analitik amaçla kullanılabilir fakat gerçek kayda ait olmadığı belirtilmelidir. Tekrarlanabilir işlem parametreleri ve kaynağın değişmemiş hâli korunur.
16.5. Eksik verinin oluşum mekanizması
Eksik gözlem örüntüsü sonuca etki edebilir. Tamamen rastgele eksiklik (MCAR), gözlenen verilere bağlı eksiklik (MAR) ve gözlenmeyen değerin kendisiyle ilişkili eksiklik (MNAR) farklı varsayımlar gerektirir. Örneğin sensör yalnızca çok yüksek sıcaklıkta bağlantıyı kaybediyorsa kayıp aralığını komşuların ortalamasıyla tamamlamak ekstremumu sistematik olarak küçültür. Kayıp nedeni bilinmiyorsa tamamlanmış değer ayrı bir belirsizlik etiketiyle taşınır.
Uzun boşlukların doğrusal enterpolasyonu fiziksel dinamizmi örtemez; yalnızca seçilen düzgünlük varsayımının çıktısını verir. Eksik süre ile sistemin karakteristik zaman sabiti karşılaştırılmadan tamamlamanın kabul edilebilirliği değerlendirilemez.
16.6. Düzeltme yöntemlerinin hata bütçesi
Özgün gözlem yₜ, kabul kararı aₜ ve düzeltilmiş kestirim x̂ₜ ayrı tutulur. Bir gözlem için doğrulama sonucunda fiziksel hata kesinleşmişse düzeltme uygulanabilir; aksi hâlde yalnızca olası hata göstergesi saklanır. Düzeltme başarımı, 'temiz görünen çizgi' ile değil, doğrulanmış referansa göre hata, zaman kayması ve fiziksel niceliklerin korunmasıyla ölçülür.
Sismik dalga, ses kaydı ve adli bilişim verilerinde olay başındaki birkaç örnek bilimsel veya hukuki olarak belirleyici olabilir. Kestirimle doldurulmuş aralık baştan sonra açıkça işaretlenir. Özgün kayıt üzerinde geri döndürülemez değişiklik yapılmaz.
Görüntü onarma ve türetilmiş ayrıntının adli sınırları Görüntü İşleme ve Bilgisayarlı Görü Mühendisliği kapsamında ele alınır.
Ünite 17: Durum Uzayı ve Gözleyiciler
17.1. Gizli durum modeli
Doğrusal ayrık sistem xₖ = Fxₖ₋₁ + Buₖ + wₖ ve ölçüm zₖ = Hxₖ + vₖ biçiminde yazılır. x gizli durum, u bilinen girdi, w süreç hatası, v ölçüm hatasıdır. Fiziksel arıza süreç modelini, sensör kusuru ölçüm modelini bozabilir; iki olgu aynı kabul edilmez.
17.2. Gözlenebilirlik
Bir durum değişkeninin ölçümlerden belirlenebilmesi gözlenebilirlik koşullarına bağlıdır. Doğrusal sistemde gözlenebilirlik matrisi O = [H; HF; …; HFⁿ⁻¹] tam sütun rütbesine sahipse bütün durumlar teorik olarak belirlenebilir. Sayısal koşulluluk ayrıca incelenir.
17.3. Residual ile arıza sezme
Ölçüm artığı rₖ = zₖ − Hx̂ₖ⁻, modelle ölçüm arasındaki uyuşmazlığı gösterir. Büyük artık tek başına sensör arızası kanıtı değildir; gerçek manevra, gecikmiş paket, hatalı parametre veya yanlış birim de benzer sonuç oluşturabilir.
17.4. Luenberger gözleyicisi
Ayrık gözleyicide önce x̂ₖ⁻ = F x̂ₖ₋₁ + Buₖ hesaplanabilir; ardından x̂ₖ = x̂ₖ⁻ + L(zₖ − Hx̂ₖ⁻) ile ölçüm artığı kullanılır. Kazanç L gözlem hatası dinamiğinin kararlılığını belirler; ölçüm zamanlarının doğru eşlenmesi zorunludur.
17.5. Gözlenebilirlik ve kestirilebilirliğin sınırları
Doğrusal model xₖ₊₁ = Fxₖ + Buₖ, yₖ = Hxₖ için gözlenebilirlik matrisi O = [H; HF; HF²; …; HFⁿ⁻¹] biçimindedir. n boyutlu durumda rank(O) = n olmadığında bazı durum bileşenleri yalnızca çıktılardan ayırt edilemez. Kalman filtresi sayısal bir sonuç üretse bile gözlenemeyen bileşenler için doğru bilgi üretmiş olmaz. Sensör yerleşimi, örnekleme hızı ve çalışılan rejim gözlenebilirliği etkileyebilir.
İki olası arıza aynı çıkış residual'ını üretiyorsa algılama mümkün, nedenlerini ayırma imkânsız olabilir. Fault Detection ile Fault Isolation arasındaki fark bu yapısal tanımlanabilirlik koşuluna dayanır. Çoklu sensör tasarımında gözlenebilirlik ve ortak hata olasılığı birlikte değerlendirilir.
17.6. Gözleyici artığının modelle ilişkisi
Luenberger gözleyicisi x̂ₖ₊₁ = Fx̂ₖ + Buₖ + L(yₖ − Hx̂ₖ) biçiminde güncellenebilir. Gözlem artığı rₖ = yₖ − Hx̂ₖ, bilinmeyen giriş, parametre sapması, ölçüm hatası veya gerçek dinamik olay nedeniyle büyüyebilir. Bu nedenle büyük residual ile sensör arızası özdeş tutulmaz. Hata dinamiğinin özdeğerleri ve model gürültüsü, alarm gecikmesini etkiler.
Artıkların farklı arıza imzalarına duyarlılığı tasarlanabilir; ancak arıza tanısı için imzaların birbirinden ayırt edilebilir olması gerekir. Öğrenilmiş eşikler, gözleyicinin bütün çalışma rejimlerinde geçerli olup olmadığı sınanmadan kullanılamaz.
Durum uzayı, gözlenebilirlik ve gözleyici tasarımı Otomatik Kontrol: Kuram, Analiz, Tasarım ve Uygulama konularıyla ortak matematik kullanır.
Ünite 18: Kalman Filtresi ve Ölçüm Tutarlılığı
Ölçüm ile kestirim arasındaki fark, yalnız mutlak hata değil, belirsizlik altında değerlendirilir. İnovasyon kapısı, beklenmeyen gözlemleri ayırt etmenin temel araçlarından biridir.
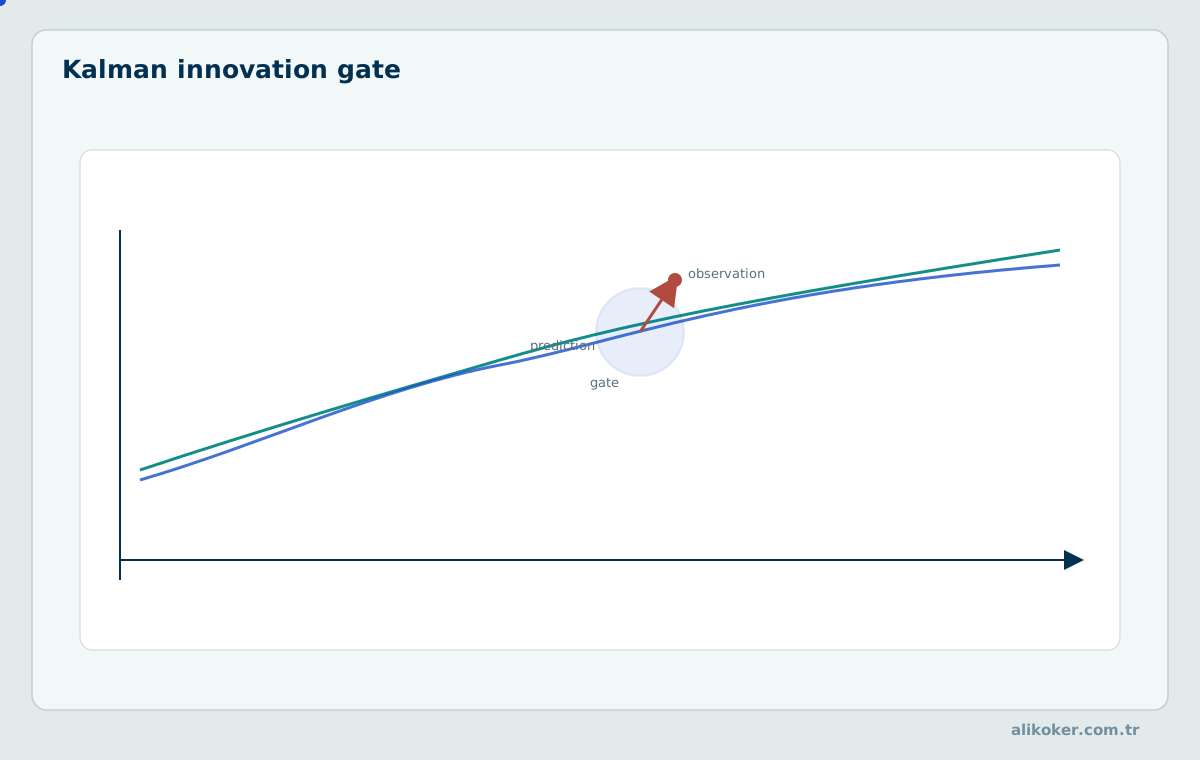
18.1. Tahmin ve güncelleme
Tahmin: x̂ₖ⁻ = F x̂ₖ₋₁ + Buₖ; Pₖ⁻ = FPₖ₋₁Fᵀ + Q. Yenilik: νₖ = zₖ − Hx̂ₖ⁻; kovaryans: Sₖ = HPₖ⁻Hᵀ + R. Kazanç Kₖ = Pₖ⁻HᵀSₖ⁻¹; güncelleme x̂ₖ = x̂ₖ⁻ + Kₖνₖ. Ters matris hesaplamak yerine doğrusal çözüm yöntemleri tercih edilir.
18.2. Kovaryans ve sayısal güvenilirlik
Q durum modelinin, R ölçümün belirsizlik kovaryansıdır. Q küçük tutulduğunda filtre gerçek ani manevraları geç izleyebilir; R büyük tutulduğunda ölçüme daha az ağırlık verir. Joseph biçimi P = (I−KH)P⁻(I−KH)ᵀ + KRKᵀ, kovaryansın sayısal özelliklerini daha güvenilir korumaya yardımcı olur.
18.3. Normalize yenilik karesi
NIS = νᵀS⁻¹ν, yenilik vektörünün kovaryansıyla normalize edilmiş büyüklüğüdür. Doğru doğrusal-Gauss modelinde ölçüm boyutu m için uygun koşullarda χ²(m) dağılımıyla değerlendirilir. Yüksek NIS, ölçüm-model uyuşmazlığı işaretidir; ölçümü reddetmekten önce yeni rejim veya gerçek manevra olasılığı sınanır.
18.4. Ölçüm gelmediğinde kestirim
Geçerli ölçüm yoksa güncelleme yapılmadan tahmin ve kovaryans yayılımı sürdürülebilir. Belirsizliğin zamanla büyümesi saklanmamalıdır. Arızalı kanalın her adımda otomatik reddi, yeni gerçek duruma yakınsamayı da engelleyebilir; yeniden kabul koşulları tanımlanır.
18.5. Tek boyutlu Kalman güncellemesi
Ön kestirim x̂⁻ = 20, ön kovaryans P⁻ = 4, ölçüm z = 24 ve ölçüm varyansı R = 9 olsun; H = 1 alınsın. Yenilik ν = 4; S = 4 + 9 = 13; kazanç K = 4/13 ≈ 0,3077. Güncel kestirim x̂ = 20 + (4/13)×4 ≈ 21,23 ve kovaryans P = 36/13 ≈ 2,77 olur. NIS = 16/13 ≈ 1,23’tür. Tek bir büyük ölçüm farkı, beklenen belirsizlik hesaplanmadan aykırı ilan edilmez.
18.6. Kalman kazancı için sayısal örnek
Tek boyutlu kestirimde öncül durum x̂⁻ = 20, öncül varyans P⁻ = 4, ölçüm z = 26 ve ölçüm varyansı R = 5 olsun. Kalman kazancı K = P⁻/(P⁻+R) = 4/9 ≈ 0,4444'tür. Güncellenmiş durum x̂ = 20 + (4/9)×(26−20) ≈ 22,6667; kovaryans P = (1−4/9)×4 = 20/9 ≈ 2,2222 olur. Ölçümü doğrudan 26 kabul etmek yerine model ile ölçüm belirsizliklerine göre ağırlıklandırma yapılmıştır.
Yenilik ν = 6 ve yenilik varyansı S = 9 olduğundan NIS = ν²/S = 36/9 = 4'tür. Tek ölçümlü, doğru belirtilmiş Gauss modelinde bu değer bir serbestlik dereceli ki-kare dağılımı çerçevesinde yorumlanabilir; tek bir büyük NIS arızanın nedenini belirlemez.
18.7. Kovaryansın sayısal korunumu
Doğrusal filtrede Joseph güncellemesi P⁺ = (I−KH)P⁻(I−KH)ᵀ + KRKᵀ biçimindedir. Sonlu duyarlıklı aritmetikte yalnız P⁺ = (I−KH)P⁻ hesaplamak, simetri ve pozitif yarı tanımlılık hatalarını büyütebilir. Matris tersi hesaplamak yerine Cholesky/QR ayrıştırmalı doğrusal denklem çözümü veya karekök filtre uygulanabilir. S'nin pozitif tanımlı olmaması ölçüm modeli, R seçimi veya sayısal uygulama açısından incelenmelidir.
Q ve R değerlerini sonuç güzel görünsün diye küçültmek veya büyütmek tutarlı kestirim garantilemez. Innovation ortalaması, otokorelasyonu ve NIS kapsamı farklı çalışma rejimlerinde kontrol edilmelidir.
Geri besleme ve kontrol sistemlerindeki kestirim koşulları Otomatik Kontrol: Kuram, Analiz, Tasarım ve Uygulama içerisinde değerlendirilir.
Ünite 19: Doğrusal Olmayan Kalman Filtresi Ailesi
19.1. Genişletilmiş Kalman filtresi
Doğrusal olmayan geçiş xₖ = f(xₖ₋₁,uₖ)+wₖ ve gözlem zₖ = h(xₖ)+vₖ için EKF yerel Jacobian matrisleri kullanır. Şiddetli doğrusal olmama veya kötü başlangıç değeri yakınsamayı bozabilir. Jacobian ve kovaryans boyutlarının tutarlılığı denetlenir.
19.2. Unscented Kalman filtresi
UKF, durum dağılımını temsil eden sigma noktalarını doğrusal olmayan fonksiyondan geçirir. Jacobian hesaplamadan momentleri yaklaşık taşır, fakat çok modlu posterior dağılımı tam olarak ifade etmez. Sigma noktası ağırlıkları ve kovaryansın pozitifliği önemlidir.
19.3. Kübatur ve karekök yöntemleri
Kübatur Kalman filtresi Gauss integrallerini seçilmiş noktalarla yaklaştırır. Karekök biçimleri kovaryansın Cholesky benzeri bir faktörünü taşıyarak hesaplamada sayısal kararlılık sağlayabilir. Yöntem seçimi durum boyutu, belirsizlik ve hesaplama bütçesine göre yapılır.
19.4. Uyarlamanın sınırları
Çevrimiçi gürültü kovaryansı ayarlaması, model belirsizliğini azaltabilir fakat güvenilmez gözlem üzerinden aşırı uyarlama anomalinin gizlenmesine neden olur. Güncellemeler fiziksel alt-üst sınırlar ve model tutarlılığıyla korunmalıdır.
19.5. EKF ve UKF arasındaki yaklaşık hesaplama farkı
Doğrusal olmayan ölçüm z = h(x) + v için EKF, h fonksiyonunu tahmin çevresinde Jacobian H = ∂h/∂x ile doğrusallaştırır. Yüksek eğrilik, büyük başlangıç hatası veya türevde süreksizlik yerel yaklaşımı bozabilir. UKF, önceden seçilmiş sigma noktalarını doğrusal olmayan fonksiyondan geçirerek ortalama ve kovaryansı yaklaşık olarak elde eder; Jacobian gerektirmez, fakat nokta ağırlıkları, ölçek parametreleri ve boyut etkisi dikkat ister.
Bir yöntemin daha ileri olması bütün problemlerde daha doğru olduğu anlamına gelmez. Küçük sapmalı düzgün modellerde EKF yeterli olabilir; yüksek boyut veya kötü ayarlanmış sigma parametreleri UKF'nin maliyetini ve kararlılık riskini artırabilir. Her iki yaklaşımda da yanlış dinamik model sıçrama tespitini yanıltır.
19.6. Doğrusal olmayan durumlarda tutarlılık sınaması
Doğrusal olmayan kestiricide yeniliğin dağılımı tam Gauss kalmayabilir. Dolayısıyla NIS için teorik ki-kare eşiği yaklaşık bir tutarlılık göstergesidir; yüksek doğrusal olmama ve kötü başlangıç dağılımı altında ampirik kalibrasyon gerekebilir. Gerçek duruma erişilebilen simülasyonda NEES = (x−x̂)ᵀP⁻¹(x−x̂) testi kullanılabilir. Gerçek üretim verisinde x bilinmiyorsa NEES doğrudan hesaplanamaz.
Karşılaştırmalı deney aynı başlangıç kovaryansı, ölçüm modeli, örnekleme ve işlem bütçesi altında yürütülür. Sadece ortalama konum hatasını raporlamak filtre tutarlılığını ve uç hata olasılığını açıklamaz.
Ünite 20: Dayanıklı ve Çok Modelli Durum Kestirimi
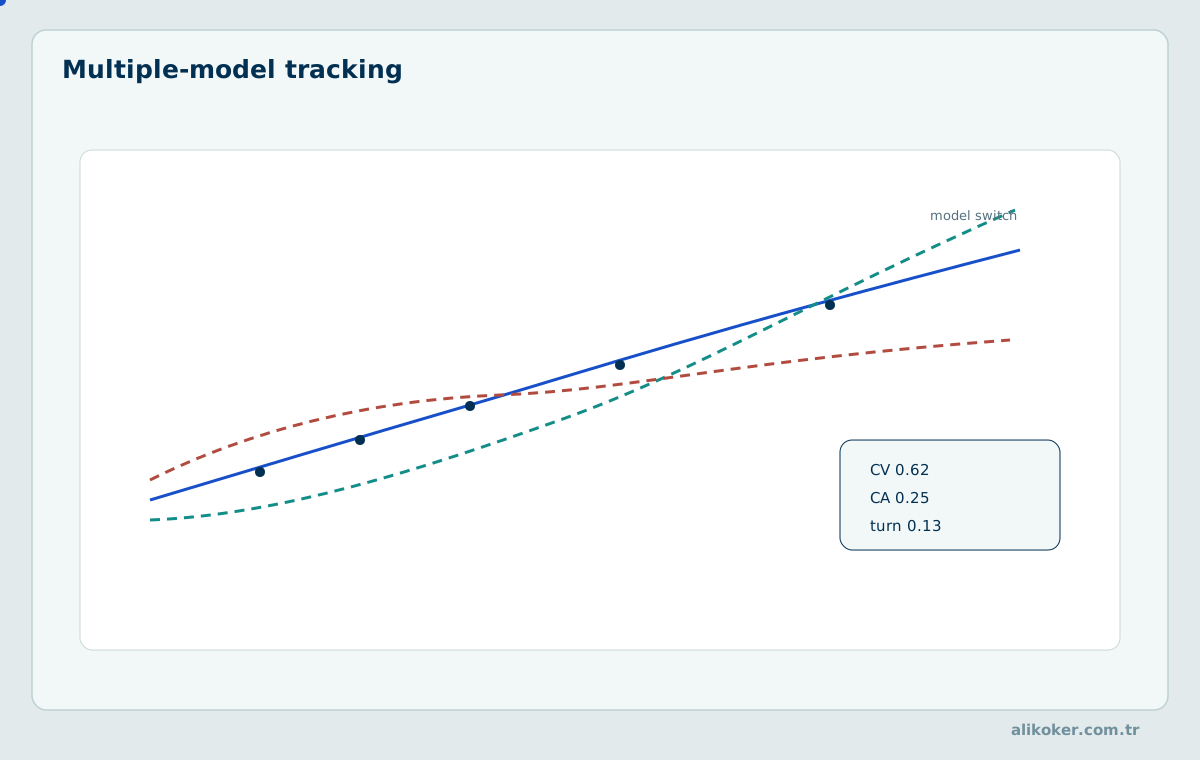
Hedef dinamiği sabit değildir. Farklı hareket modellerinin ağırlıklandırılması, ani manevralarda ve rejim değişimlerinde tek modele göre daha güvenilir davranır.
20.1. Ölçüm kapılama ve dayanıklı kayıp
Büyük NIS ölçümü, tutarlılık sınaması başarısız olduğunda daha düşük ağırlıkla işlenebilir veya geçici reddedilebilir. Red kararı yalnız residual büyüklüğüne dayandırılırsa ani gerçek hareket kaybolabilir. Huber veya ağır kuyruklu Student-t ölçüm modelleri aykırı değerlere farklı tolerans getirir.
20.2. H∞ ve güçlü izleme
H∞ süzgeçleme, belirli model belirsizliklerine karşı en kötü durum performansını sınırlamayı hedefler; istatistiksel Kalman eniyiliğiyle aynı kavram değildir. Strong-tracking yaklaşımları bazı durumlarda ani dinamik değişimleri daha çabuk izlemeye çalışır; gürültü kazancı artabilir.
20.3. Etkileşimli çoklu model
IMM birden fazla hareket veya çalışma modeli için ağırlıklı olasılıklar taşır. Sabit hız, sabit ivme ve manevra modelleri arasında geçiş yapabilen bir hedefte tek bir hareket modeli yetersiz kalabilir. Modele geçiş olasılıkları fiziksel davranışla uyumlu olmalıdır.
20.4. Parçacık filtreleme
Parçacık filtresi, posterior dağılımı ağırlıklı örneklerle yaklaşık temsil eder. Doğrusal olmayan ve Gauss dışı problemlerde esnektir; parçacık sayısı, yeniden örnekleme ve ağırlık çökmesi hesaplama maliyetini belirler. Çok boyutlu durumlarda parçacık gereksinimi hızla artabilir.
20.5. Kapılama, sağlam kestirim ve ani manevra
NIS kapılama, güvenilir kestirim altında bir ölçümü istatistiksel olarak olağandışı bulabilir. Fakat ivmelenen bir hava aracında model sabit hız varsayıyorsa fiziksel manevra da büyük yenilik üretir. Ölçümü tümüyle reddetmek filtreyi gerçek yörüngeden uzaklaştırabilir. Alternatifler, ölçüm kovaryansını koşullu büyütme, sağlam kayıp fonksiyonu, süreç gürültüsünü uyarlama veya manevra modeline geçiştir.
Bunlardan hiçbiri evrensel çözüm değildir. R büyütülünce ölçüm etkisi azalırken Q büyütülünce model belirsizliği artar ve hızlı hareketlere duyarlılık değişir. Ölçüm hatası, model hatası ve gerçek olayın ayırt edilmesi mümkün değilse karar belirsizliği açık biçimde korunmalıdır.
20.6. Etkileşimli çoklu model ve parçacık yaklaşımı
IMM, farklı hareket modellerini ve bunlara ilişkin olasılıkları birlikte günceller. Sabit hız, sabit ivme ve dönüş modellerinin birlikte değerlendirilmesi ani hareketlerde tek modelin yanlılığını azaltabilir. Ancak model geçiş olasılıkları gerçek rejimleri temsil etmiyorsa iyi sonuç alınamaz. Model sayısının artması işlem yükünü ve parametre belirleme güçlüğünü artırır.
Parçacık filtresi Gaussian olmayan veya çok tepeli durum dağılımlarını temsil edebilir; fakat örnek ağırlıkları birkaç parçacıkta yoğunlaşırsa degeneracy oluşur. Yeniden örnekleme ve parçacık sayısı hem doğruluğu hem gecikmeyi etkiler. Çalışma zamanı yalnız ortalama hızla değil en kötü durum bütçesiyle değerlendirilmelidir.
Çok modelli kestirimin uçuş hareketine uygulanması Aviyonik Sistemler ve İnsansız Hava Araçları, robotik konumlamaya uygulanması Robotik Mühendisliği ile ilişkilidir.
Ünite 21: Geçmiş Durumların Düzeltilmesi ve Belirsizlik
21.1. Süzme ve düzgünleştirme
Süzme, xₖ durumunu k zamanına kadar gelen gözlemlerle kestirir. Düzgünleştirme gelecekteki gözlemleri de kullanarak geçmiş durumları yeniden değerlendirir. Bu ayrım çevrimiçi sonucun neden offline inceleme sonucundan farklı olabileceğini açıklar.
21.2. RTS ve sabit gecikmeli düzgünleştirme
Rauch–Tung–Striebel algoritması ileri filtrelemenin ardından geriye dönük düzeltme yapar. Sabit gecikmeli yaklaşım sınırlı sayıdaki gelecek örneği kullanır. İleriden bakma süresi, veri gecikmesi ve hata azalması birlikte ölçülür.
21.3. Belirsizlik raporlama
Kestirim kovaryansı model varsayımlarına bağlıdır; dar bir kovaryans aralığı gerçeğe uygunluk kanıtı değildir. Tutarlılık NIS veya mevcutsa gerçek durumla NEES üzerinden sınanabilir. Model dışı olaylar raporlandığında belirsizliği düşürmek yerine açıklamak gerekir.
21.4. Model seçimi ve işlem maliyeti
Tam durum kovaryansı bellekte O(n²) alan gerektirir. Yoğun matris çarpımları yaklaşık O(n³) maliyetli olabilir; yapıdan yararlanan çözümler daha ucuzdur. Kritik sistemde boyut, ölçüm sıklığı ve en kötü durum gecikmesi tasarım parametresidir.
21.5. Gelecek verisiyle geçmişin düzeltilmesi
Süzme x̂ₖ|ₖ yalnız k anına kadar gelen gözlemleri kullanır; düzgünleştirme x̂ₖ|T ise T > k için daha sonraki gözlemlerden de yararlanır. RTS düzgünleştiricisi önce ileri Kalman süzme sonuçlarını üretir, ardından geriye doğru koşullu durum düzeltmesi uygular. İleri–geri işlem çoğu durumda tahmin varyansını azaltabilir; fakat bütün aralık gelmeden uygulanamaz.
Sabit gecikmeli düzgünleştirmede yalnız L örnek ileri bilgi beklenir. L = 20 ve örnekleme 100 Hz ise en az 200 ms ileri-bakış gecikmesi gerekir; hesaplama ve aktarım gecikmeleri buna eklenir. Bu gecikme olay sonrası adli yeniden analiz için kabul edilebilir, uçuş kontrol döngüsü için kabul edilemez olabilir.
21.6. Kestirim belirsizliğinin raporlanması
Kestirim sonucu tek sayı olarak gösterildiğinde model güvenilirliği yanlış anlaşılabilir. Gaussian yaklaşımlarda x̂ ± 1,96σ biçimi belirli varsayımlar altında yaklaşık %95 marjinal aralığı temsil edebilir; çok değişkenli ortak güven bölgesi farklı bir eşik kullanır. Filtre kovaryansının küçük olması, gerçek model hatasının küçük olduğunu kanıtlamaz. Model belirsizliği, ortak-mod sensör hataları ve kalibrasyon sapmaları kovaryansa dahil edilmemiş olabilir.
Kullanıcıya sunulan düzeltme çıktısında yöntem, model sürümü, örnek aralığı ve güvenirlik ölçüsü birlikte gösterilmelidir. Özellikle eksik veya reddedilmiş ölçümlerde güven aralığının daraltılması yerine koşullara göre genişlemesi beklenir.
Ünite 22: Klasik Makine Öğrenmesi ile Anomali Algılama
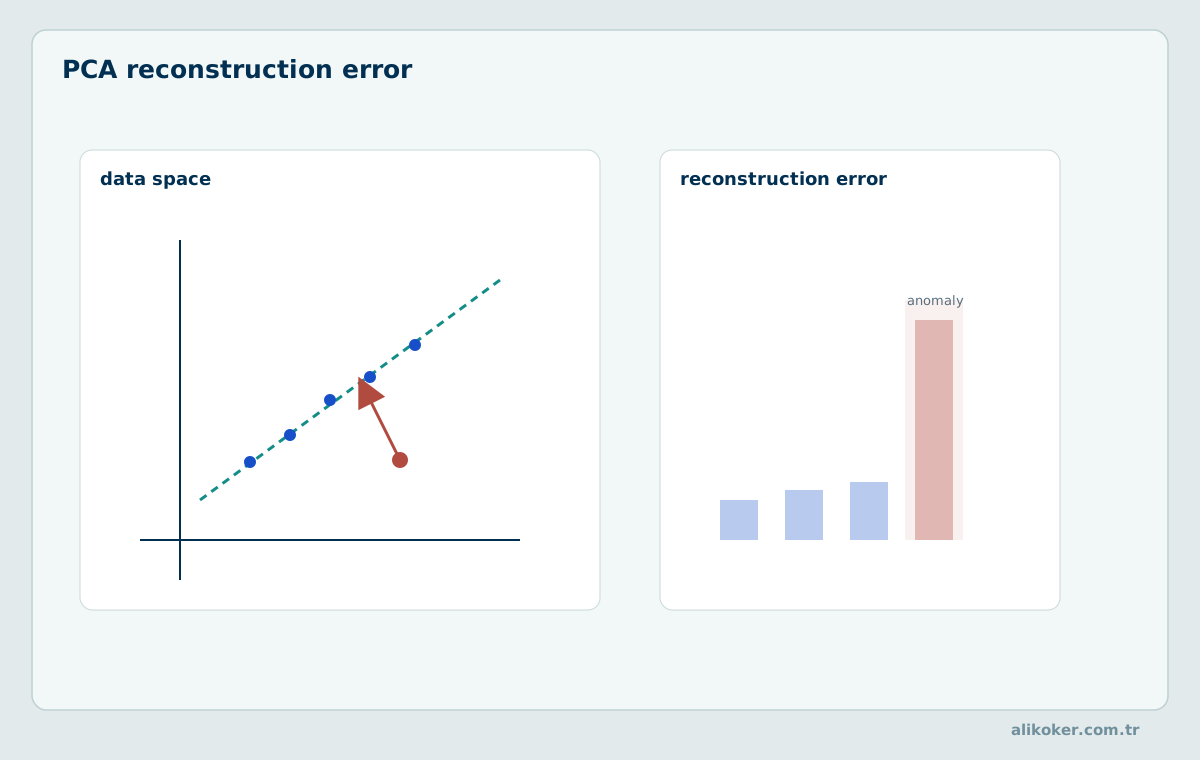
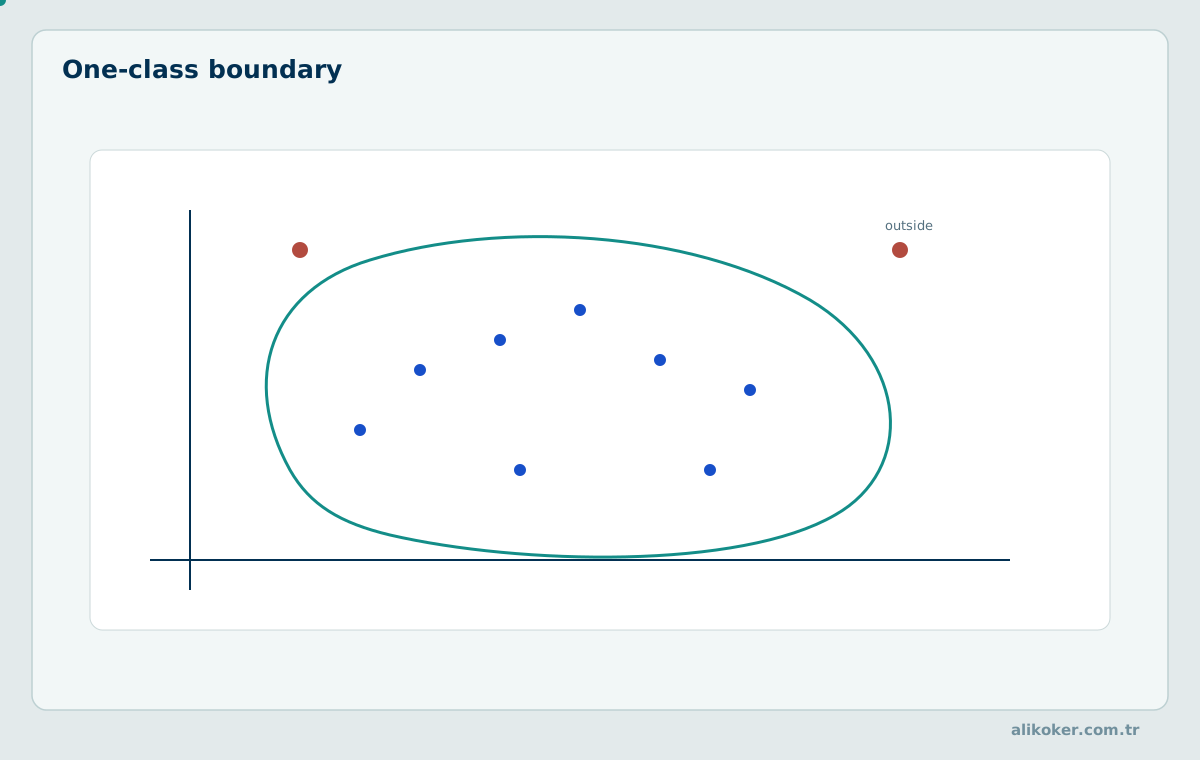
Düşük boyutlu yapıdan sapma ve destek sınırının dışına çıkma, klasik yöntemlerin iki güçlü anomali tanımıdır. Biri yeniden kurma artığına, diğeri kapsama geometrisine dayanır.
22.1. Gözetimsiz puanlama
Etiketsiz yöntemler normal davranışı genellikle yoğunluk, uzaklık, ayrıştırılabilirlik veya küme yapısıyla temsil eder. Isolation Forest rastgele bölünmelerde daha kısa yollarda ayrılan örneklere yüksek aykırılık verir. LOF yerel yoğunluğu komşularıyla karşılaştırır; farklı yoğunluktaki kümelerde yararlı olabilir.
22.2. Tek sınıflı ve olasılıksal modeller
Tek sınıflı SVM normal veri için bir sınır öğrenir; çekirdek ve hiperparametre seçimine duyarlıdır. Gaussian Mixture Model çok modlu normal davranışı yaklaşık temsil edebilir, fakat seçilen bileşen sayısı yanlışsa olağan dönemler anormal görünebilir.
22.3. Kümeleme ve çok boyutluluk
DBSCAN ve HDBSCAN yoğunluk yapısından yararlanır; gürültü etiketi her zaman sistem hatası anlamına gelmez. Boyut arttıkça uzaklıkların ayrıştırıcılığı azalabilir ve ilgisiz özellikler alarmı bozabilir. Özellik seçimi ile ölçeklendirme eğitim/sınama ayrımını korumalıdır.
22.4. Hedefe uygun karşılaştırma
ML algılayıcıları aynı temiz veri, zaman ayrımı, puan eşiği ve alarm birleştirme politikası altında karşılaştırılır. Bir yöntemin belirli benchmark üzerindeki başarısı tüm mühendislik problemlerine aktarılmaz. Model açıklanabilirliği özellikle denetlenebilir alarm iş akışında önemlidir.
22.5. Yoğunluk ve izolasyon temelli skorların anlamı
Isolation Forest, gözlemleri rastgele bölmelerle ayırmaya çalışır; az bölmeyle ayrılan örnekleri daha anormal sayar. LOF, bir noktanın yerel erişilebilirlik yoğunluğunu komşularının yoğunluğuyla karşılaştırır. One-Class SVM öğrenilmiş bir normal bölge sınırı kurar. Bu skorların sayısal aralıkları ve anlamları birbirinden farklıdır; aynı eşiğe bağlanmaları için kalibrasyon gerekir.
Çok boyutlu veride tüm koordinatların eşit ölçeklenmesi şart değildir, fakat uzaklığa dayalı yöntemlerde uygun ölçek seçimi belirleyicidir. Örneğin milisaniye gecikmesi ile bayt cinsinden trafik miktarı ham ölçeklerde toplanırsa büyük birim diğerini baskılar. Ölçekleme parametreleri eğitim döneminden öğrenilmeli, değerlendirme verisinden türetilmemelidir.
22.6. Etiket yokluğunda eşik seçimi
Etiketli arıza kayıtları yoksa eşik çoğunlukla referans dönemi puanlarının yüksek yüzdeliğine göre seçilir. Ancak referans kümesi kontamine ise gerçek anomali de 'normal' yüzdelik hesabına girer. Ayrıca %99'luk yüzdelik, bağımsız referans gözlemleri altında yaklaşık %1 örnek alarmı tanımlar; ardışık bağımlı olaylar için %1 bağımsız olay alarm oranını garanti etmez.
Karar eşiği veri dağılımı, bilinmeyen arıza türleri ve operasyonel inceleme bütçesiyle birlikte test edilmelidir. Algoritmalar yalnız eğitim verisindeki kendi skorlarına göre karşılaştırılamaz; aynı test olayları ve aynı alarm birleştirme politikası kullanılmalıdır.
Kümeleme, sınıflandırma ve temsil öğrenme altyapısı İstatistiksel Öğrenme ve Makine Öğrenmesi: Sınıflandırma, Regresyon ve Kümeleme konularıyla ilişkilidir.
Ünite 23: Zamansal Örüntü ve Alt Dizi Anomalileri
23.1. Matris profili ve aykırı alt diziler
Matris profili, sabit uzunluklu her alt dizinin uygun normalleştirme altında en yakın benzerine uzaklığını saklar. Büyük uzaklıklar aykırı alt dizi (discord) adaylarını gösterir. Görünüşte normal tekil örneklerden oluşan fakat biçimi alışılmadık olaylar bu yolla saptanabilir.
23.2. Dinamik zaman bükme
Dinamik zaman bükme, farklı hızla gelişen iki örüntüyü esnek biçimde hizalar. Hizalama bandı sınırsız tutulursa fiziksel olarak anlamsız eşleşmeler üretilebilir; büyük veri üzerinde maliyet de artar. Mesafe ve hizalama kısıtları birlikte tanımlanır.
23.3. Tahmin artığıyla algılama
x̂ₜ = f(xₜ₋₁,…,xₜ₋p) ile tahmin yapıldığında eₜ = xₜ − x̂ₜ artık serisi sınanabilir. Güçlü otokorelasyon kalan artıklar bağımsız sayılmaz. Geleceği gören özelliklerin kullanılması, gerçekte mümkün olmayan iyimser algılama sonuçları üretir.
23.4. Olay başlangıcını değerlendirme
Bir anomalinin herhangi bir noktasına isabet etmek ile başlangıcını zamanında bulmak farklı başarım ölçütleridir. Uzun olayların tek örnek doğru etiketlendiği için tam başarı sayılması yanıltıcıdır. Olay bazlı eşleme toleransı ve kaçırılan olayların maliyeti deneyden önce tanımlanır.
23.5. Alt dizi uzaklığı ve pencerelerin etkisi
Matris profili, her alt dizinin başka alt diziler arasındaki en yakın benzerine uzaklığını saklar. Yüksek uzaklıklı alt diziler aykırı örüntü adayıdır. Pencere uzunluğu m seçimi sonucu kökten değiştirir: kısa pencere uzun süreli ortak deseni kaçırabilir; uzun pencere birden fazla bağımsız olayı aynı alt dizide birleştirir. Sıfır varyanslı pencereler normalizasyon ve uzaklık hesabında özel durum gerektirir.
Z-normalizasyon, genlikten bağımsız şekil karşılaştırması sağlar; ancak olayın kendisi mutlak genlik artışıysa tanısal bilgiyi azaltabilir. Bu nedenle ham genlik ve normalize edilmiş şekil uzaklıkları ayrı skorlar olarak izlenebilir.
23.6. Tahmin artıkları ve mevsimsel anomali
Bir ileri tahmin modelinde rₜ = yₜ − ŷₜ|ₜ₋₁ hata serisidir. Olay gözlemi tahmin ufkundaki gerçek belirsizliğe göre değerlendirilir; farklı tahmin ufuklarının hata varyansı aynı değildir. Model 24 saatlik periyodu öğrenememişse günlük düzenli yükselişler yanlış alarm olur. Buna karşılık gerçek seviye kaymasını hızla öğrenen çevrimiçi model, devam eden anomaliye zamanla düşük skor verebilir.
Tahmin artıklarına dayalı değerlendirme, öğrenme penceresi ile sınama aralığını kronolojik olarak ayırmalıdır. Rastgele karıştırılmış zaman serisi bölmeleri geleceğe ait bilgi sızıntısı oluşturabilir.
Ünite 24: Derin Öğrenme ve Üretici Modeller
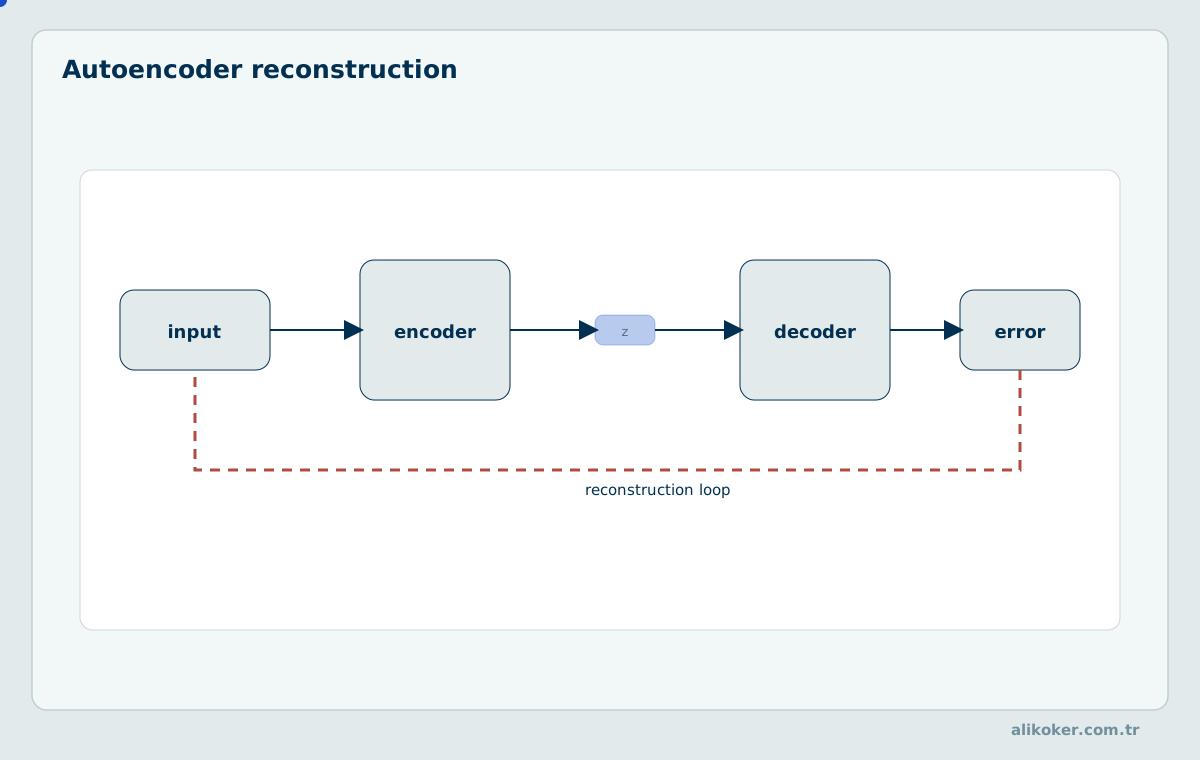
Sıkıştırılmış gösterimlerden yeniden üretim yapan modeller, olağan desenleri iyi; olağandışı olanları ise yüksek artık hata ile temsil eder.
24.1. Otomatik kodlayıcılar
Otomatik kodlayıcı, girdi x için yeniden oluşturulan x̂ üzerinden L(x,x̂) hatasını en aza indirir. Eğitim kümesindeki anormal örnekler normal diye öğrenilirse hata skoru düşebilir. Büyük model her türlü örüntüyü yeniden kurabildiğinde anomali ayrıştırıcılığı ayrıca sınanmalıdır.
24.2. Sıralı ve evrişimli ağlar
LSTM/GRU ardışık bağımlılıkları; zamansal evrişimli ağlar belirli alıcı alanlarındaki örüntüleri modeller. Pencere boyutu kısa kalırsa yavaş rejim kayması gözden kaçabilir, uzun kalırsa gerçek zamanlı maliyet ve karar gecikmesi artar.
24.3. Dikkat ve çizge modelleri
Transformer tabanlı zaman serisi modelleri uzak ilişkileri işleyebilir; işlem maliyeti mimariye ve dikkat düzenine bağlıdır. Çizge sinir ağları bileşenler arası ilişkileri kullanır, ancak hatalı bağlantı veya zaman karışması yanlış ilişki öğrenilmesine yol açar.
24.4. Üretici modeller ve açıklanabilirlik
VAE, GAN ve diffusion ailesi normal veri dağılımını veya olası yeniden oluşturmaları modelleyebilir. Oluşturulan temiz örnek gerçek tarihsel ölçüm değildir. Modelin hangi değişkenler nedeniyle alarm verdiği, üretici çıktının belirsizliğiyle birlikte raporlanmalıdır.
24.5. Yeniden oluşturma hatasının yorum sınırları
Otomatik kodlayıcıda girdi x için yeniden oluşturma x̂ = D(E(x)) ve hata L(x,x̂) hesaplanır. Hatanın yüksek olması normal örüntüden uzaklaşmayı gösterebilir; ancak geniş kapasiteli model bazı anomalileri de iyi yeniden oluşturabilir. Diğer yandan eğitimde az temsil edilen fakat geçerli çalışma kipleri yüksek hata üretebilir. Özellikle modelin girdiyi kopyalamaya yakın öğrenmesi durumunda düşük hata normal davranış kanıtı değildir.
Eğitimde yalnız normal kayıtların kullanılması, veride arıza bulunmadığını garanti etmez. Ölçüm birimi, kanal ağırlığı ve pencerelerin yeniden oluşturma kaybındaki etkisi açıklanmalıdır. Anomali skoru validasyon kümesinde, olay düzeyinde kalibre edilir.
24.6. Dizisel ve çizgesel modellerde nedensellik
Transformer ve çizge sinir ağı yöntemleri uzun zaman bağımlılıklarını veya kanallar arasındaki ilişkileri öğrenebilir; fakat dikkat katsayısı tek başına nedensel açıklama değildir. Eğitim verisinde birlikte görünen iki sensör, bağımsız bir fiziksel arıza nedeniyle birlikte değişebilir. Modelin yüksek ilişki puanı, arızanın hangi sensörden kaynaklandığını göstermeyebilir.
Gecikmeli çevrimiçi uygulamada yalnız geçmişi kullanan nedensel maske gerekir. Eğitim sırasında geleceği kullanan çift yönlü yapı, üretim gecikmesi hesaba katılmadan gerçek zamanlı algılayıcı yerine geçirilemez. Büyük modelin başarımı aynı veri bütçesindeki istatistiksel temel yöntemlerle kıyaslanmalıdır.
Sinirsel ağ mimarileri ve öğrenme dinamikleri Yapay Sinir Ağları ve Öğrenme Modelleri kapsamında daha ayrıntılı incelenir.
Ünite 25: Model Kalibrasyonu, Sapma ve Güvenilirlik
25.1. Puanların kalibrasyonu
Bir modelin 0,95 anomali puanı, olay gerçekleşme olasılığının %95 olduğu anlamına gelmeyebilir. Olasılık yorumu için ayrıca kalibrasyon gerekir. Seyrek olaylarda kesinlik–duyarlılık eğrisi ve alarm başına doğrulanan olay sayısı izlenir.
25.2. Veri sızıntısı ve değerlendirme
Aynı cihazın örtüşen zaman pencereleri eğitim ve sınama kümelerinde paylaşılıyorsa model geçmişten gelen örüntüleri hatırlayabilir. Eğitim, doğrulama ve test kümeleri olay, cihaz veya zaman boyutunda amaca uygun ayrılmalıdır. Özellik ölçeklendirmesi de yalnız eğitim verisinden öğrenilir.
25.3. Dağılım kayması ve yeniden eğitim
Normal davranışın değişmesi eski eşik ve temsilleri etkileyebilir. Yeniden eğitim kararı yalnız algılayıcının ürettiği alarm sayısına bağlanmaz; veri kalitesi, etiket doğruluğu ve model başarımı ayrı incelenir. Saldırganın temel çizgiyi zehirlemesi olasılığı değerlendirilir.
25.4. İnsan onayı ve denetlenebilirlik
Mali veya adli uygulamada doğrulama sonucuna yalnız model skoru üzerinden ulaşılamaz. Karar için giriş koşulları, model sürümü, açıklanabilir öznitelikler ve bağımsız kanıt gösterilir. Belirsizlik yüksekse sınıflandırmadan kaçınma da geçerli bir sonuçtur.
25.5. Kalibrasyon, kapsam ve çalışma koşulları
Bir anomali skoru s(x), gerekli kalibrasyon yapılmadan P(olay|x) olasılığı olarak yorumlanamaz. Etiketli doğrulama verisi bulunuyorsa uygun olasılık kalibrasyonu ve güvenilirlik diyagramları kullanılabilir; ancak seyrek olaylarda birkaç pozitif örnekle elde edilen kalibrasyon büyük belirsizlik taşır. Sabit eşikte değerlendirilen duyarlılık ve özgüllük, veri toplama yöntemi ve olay temel oranı değiştiğinde aynı operasyonel performansı üretmeyebilir.
Özellikle açık dünya koşullarında eğitimde hiç görülmemiş anomali türleri bulunur. Yöntem, tanımadığı bir rejimi yüksek güvenle belirli arıza sınıfına zorlamamalıdır. Bilinmeyen olay için belirsizlik bayrağı ve insan incelemesi tasarlanmalıdır.
25.6. Yeniden eğitimde seçilim yanlılığı
Operasyonel sistemlerde çoğunlukla yalnız alarm üretilen kayıtlar ayrıntılı incelenir. Bu kayıtlardan oluşturulan etiketli veri kümesi, alarm verilmeyen durumları temsil etmez. 'İncelenmiş ve suç bulunmamış' örneğiyle 'hiç incelenmemiş' örneği aynı negatif sınıf olarak kodlanmamalıdır. Aksi hâlde model kendi önceki kararlarını doğrulayan kapalı bir döngüye girebilir.
Yeniden eğitimde kayıt seçme olasılığı, etiket gecikmesi ve doğrulamanın kaynağı tutulmalıdır. Kullanıcı geribildirimi üretim modeli değiştirmeden önce denetim verisinde sınanmalı; önceki önemli olay sınıflarındaki duyarlılık gerilemesi araştırılmalıdır.
Ünite 26: Endüstriyel Sensörler ve Mekatronik
26.1. Algılayıcı arıza biçimleri
Ölçüm ötelemesi, yavaş kayma, sıkışmış çıkış, doygunluk, ayrık kopma ve iletişim kaybı farklı fiziksel kusurlardır. Tek örnekli MAD sınaması sıkışmış sensörü yakalayamayabilir; türev, varyans ve bağımsız referans kanalı birlikte kullanılır.
26.2. Titreşim ve kestirimci bakım
Döner makine titreşiminde spektral tepe, yan bant ve impulsif enerji birlikte incelenir. Spektral basıklık veya zarf analizi arıza adayı frekansını gösterebilir. Yük, devir ve montaj koşulları değiştiğinde referans da değişir; titreşim artışı otomatik rulman arızası hükmü değildir.
26.3. Artık tabanlı arıza ayırma
Birden fazla sensörden alınan ölçümler fiziksel denklemlerle karşılaştırılır. Bir kanalın artığı büyürken diğerleri tutarlıysa o kanal şüphelenebilir; ortak nedenli hata bütün kanalları birlikte etkileyebilir. Arıza teşhisi için ayırt edici artık örüntüleri gerekir.
26.4. Güvenli müdahale
Emniyet açısından kritik denetimde anomalinin tespiti ile sistemi durdurma kararı farklı politikalardır. Ölçüm güvenilirliği, tehlike şiddeti, yedek algılama ve güvenli durum tasarımı müdahale koşullarını belirler. Analitik düzeltmenin fiziksel tehlikeyi gizlememesi gerekir.
26.5. Algılayıcı arızası ve süreç arızası ayrımı
Bir basınç ölçer 2,5 bar gösterirken aynı hat üzerindeki ikinci ölçer 3,1 bar bildiriyorsa tutarsızlık vardır, fakat doğru değerin hangisi olduğu henüz bilinmez. Üçüncü güvenilir ölçüm, fiziksel akış modeli veya kalibrasyon testi gerekir. Tek algılayıcının değerini otomatik olarak çoğunluk görüşüne uydurmak ortak-mod arızalarda yanlış sonuç verir. Arıza ayırımı için residual imzaları ve sistemin gözlenebilirliği değerlendirilir.
Stuck-at, bias, drift, intermittency, saturation ve gain fault farklı zaman izleri üretir. Bias çoğunlukla sabit sapma; drift yavaş artan hata; stuck-at ise anormal derecede düşük değişkenlik oluşturur. Algılama penceresi ve test istatistiği arıza mekanizmasına uygun seçilmelidir.
26.6. Titreşim spektrumu ve durum temelli bakım
Döner makinelerde rulman veya dişli arızası çoğu kez tek büyük genlikten çok belirli frekans ailesi, yan bant veya zarf spektrumundaki değişimle anlaşılır. Devir sayısı arttığında harmonik frekanslar da değişebilir; sabit Hz eşikleri yerine devir ile normalize edilmiş order tracking yararlı olabilir. Yük ve montaj koşullarının referans spektrumu değiştirdiği dikkate alınmalıdır.
Eğilim tespitinin bakım kararı oluşturması için alarm maliyeti, arızanın kritikliği ve yanlış durdurmanın maliyeti birlikte değerlendirilir. Tek bir yüksek titreşim örneği, mekanik kusurun tam konumunu veya kalan yararlı ömrü kanıtlamaz.
Belirsizlik ve kalibrasyon Ölçme Sistemleri, sensör teknolojilerinin fiziksel arıza yolları Sensörler ve Algılama Sistemleri ile ilişkilidir.
Ünite 27: Aviyonik, Seyrüsefer ve Hareketli Hedef Takibi
27.1. GNSS ve ataletsel ölçüm birleşimi
Ataletsel seyrüsefer yüksek frekanslı hareket bilgisi verirken GNSS mutlak referans sağlayabilir. GNSS kesintisi, çok yollu yayılım ve sensör ofsetleri kestirimi bozar. Durum kestiricisi, ölçüm zamanlarını ve kovaryanslarını doğru eşlemelidir.
27.2. Ani manevrada yenilik testi
Gerçek sert manevra sırasında basit sabit hız modeli büyük NIS üretebilir. Böyle bir durumda ölçümü otomatik reddetmek gerçek hareketin izlenmesini bozabilir. Çok modelli kestirim veya adaptif süreç gürültüsü, doğrulama koşullarıyla birlikte değerlendirilebilir.
27.3. Sensör yedekliliği ve ortak hata
İki sensörün anlaşması, bağımsızlık varsayımı sağlanmıyorsa doğruluk kanıtı değildir. Ortak güç beslemesi, saat kayması veya aynı fiziksel parazit birden çok kanalı etkileyebilir. Arıza ağacı ile olasılıksal birleştirme varsayımları birlikte ele alınır.
27.4. Güvenlik ve sertifikasyon sınırı
İstatistiksel tutarlılık testi belirli bir yazılımın uçuşa elverişliliğini tek başına kanıtlamaz. Zamanlama, hatalı giriş karşısında davranış, arıza tespiti ve insan arayüzü sistem gereksinimleri kapsamında ayrı doğrulanır.
27.5. Seyrüseferde yenilik ve geometrik tutarlılık
GNSS ve ataletsel seyrüsefer bütünleştirmesinde konum, hız, yönelim ve algılayıcı yanlılıkları ortak durum vektöründe kestirilebilir. Ölçüm artıklarının büyüklüğü uydu geometrisi, sinyal koşulları ve hareket modeliyle birlikte değerlendirilir. Kısa süreli GNSS kaybında ataletsel sistem tahmin üretmeye devam eder fakat belirsizliği büyür; nominal olarak sabit kalan kovaryans, eksik belirsizlik modelinin göstergesi olabilir.
Ani manevra sırasında inovasyon artışı tek başına uydu hatası kanıtı değildir. GNSS kalite göstergeleri, hız sınırı, ataletsel sensörler ve birden fazla hipotez birlikte kullanılarak ölçüm reddi kararı verilir. Referans konum ve zaman eşlemesi doğrulanmadan filtre karşılaştırması yapılmaz.
27.6. Güvenlik kritik sistemde anomali kararının sınırı
Bir uçuş denetim algoritmasında anomali skoru doğrudan hareket komutuna eşitlenmez. Tespit, arıza izolasyonu, emniyet kararı ve kontrol yeniden yapılandırması ayrı denetlenebilir aşamalardır. Yanlış pozitif bir kontrol kanalını gereksiz devre dışı bırakabilir; yanlış negatif gerçek arızayı saklayabilir. Hata toleransı ve güvenli duruma geçiş, yalnız istatistiksel eşikle tanımlanamaz.
Gerçek uçuş sistemlerinde sertifikasyon, donanım arızası kapsamı, zaman kısıtları ve geliştirme güvencesi gereksinimleri uygulanabilirliği belirler. Ders örnekleri yöntem öğretir; sertifikalı aviyonik karar mantığının yerini aldıkları varsayılmaz.
Seyrüsefer bütünlüğü ve uçuş kontrolünün sistem kısıtları Aviyonik Sistemler ve İnsansız Hava Araçları kapsamındadır.
Ünite 28: Radar, Sonar ve Hedef Algılama
Uyarlamalı eşikleme, sabit eşiklerin aksine yerel gürültü seviyesini hesaba katar. CFAR yapıları radar algılamada bunun klasik örneğidir.
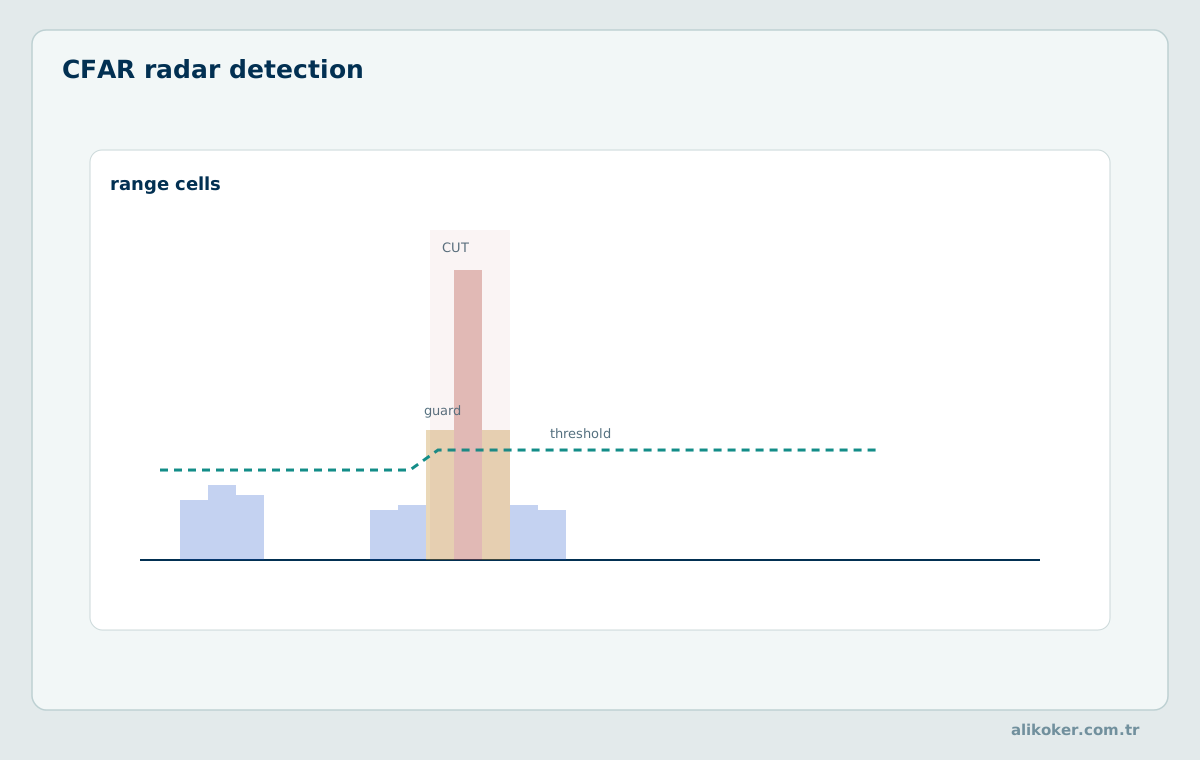
28.1. Sinyal ve arka plan modeli
Radar veya sonarda yankı; hedef yansıması, çevresel saçılma, termal gürültü ve girişim bileşenlerini içerebilir. Hedefe benzeyen güçlü bir tepe mutlaka gerçek hedef değildir. Alıcı bant genişliği, eşevreli bütünleme ve çevre istatistikleri karar modelini belirler.
28.2. Eşleşmiş süzgeç
Bilinen s(t) işareti için uygun beyaz Gauss gürültüsü modelinde eşleşmiş süzgeç belirli koşullarda çıktı sinyal–gürültü oranını eniyiler. Şablon uyuşmazlığı, Doppler kayması ve renkli gürültü başarımı azaltabilir. Eşleşmiş süzgeç çıktısı hâlâ karar eşiği gerektirir.
28.3. Sabit yanlış alarm oranı
CFAR, hedef hücresi çevresindeki referans hücrelerden yerel arka plan düzeyi kestirir. Hücre ortalaması tabanlı CFAR homojen arka planda yararlıdır; çoklu hedef veya arka plan sınırında performansı bozulabilir. Koruma hücresi ve eğitim hücresi sayısı çözünürlükle birlikte seçilir.
28.4. Algılamadan takibe
Algılama, hedef adaylarını üretir; takip ise ardışık adayları aynı fiziksel nesneyle ilişkilendirir. Yanlış ilişkilendirme veya kayıp gözlem, Kalman ailesi kullanılsa bile iz sürekliliğini bozabilir. Konum kestirimi ile hedef kimliği kararı ayrı tutulur.
28.5. Yerel gürültü kestirimiyle CFAR örneği
Referans hücrelerinin güç değerleri [2, 3, 2, 3, 2, 3, 2, 3] olsun. Ortalama arka plan gücü 2,5’tir. Sadece öğretim amacıyla çarpan α = 4 seçilirse eşik 10 olur ve test hücresindeki 12 değeri aday hedef olarak işaretlenir. α değerinin hangi yanlış alarm olasılığına karşılık geldiği, arka plan dağılımı ve referans hücre sayısı belirtilmeden söylenemez.
28.6. CFAR kararının yerel arka planla ilişkisi
Hücre ortalamalı CFAR'da sınanan hücrenin çevresindeki eğitim hücrelerinden arka plan gücü kestirilir; koruma hücreleri hedef sızıntısının referansa karışmasını önlemek için dışlanır. Bağımsız üstel dağılımlı güç örnekleri ve N eğitim hücresi varsayımında, eğitim hücreleri ortalamasıyla kullanılan eşik katsayısı belirli tanım altında α = N(P_FA^(−1/N)−1) olur. Bu formül her radar ortamında geçerli değildir: korelasyonlu clutter, güçlü komşu hedef ve arka plan sınırı koşulları yanlış alarm davranışını değiştirir.
OS-CFAR gibi sıralama temelli yöntemler çoklu hedef veya clutter sınırı koşullarında farklı dayanıklılık gösterebilir. Eşik tasarımının hangi gürültü dağılımı altında yapıldığı ve beklenen algılama kaybı açıkça raporlanmalıdır.
28.7. Eşleşmiş filtre ve sonar/radar olay ayrımı
Bilinen darbe biçimi s'nin beyaz Gauss gürültüsü altında tespiti için eşleşmiş filtre, örnekler boyunca s ile korelasyonu hesaplayarak uygun sinyal–gürültü oranı kazancı sağlar. Ancak gönderilen dalga biçiminde Doppler kayması veya zaman uzaması varsa tam eşleşme bozulur. Radar menzil–Doppler haritasında güçlü bir tepe hedef adayıdır; yansıma, çoklu yol, clutter veya girişim kaynaklı olabilir.
Sonarda ortam yayılımı, ses hız profili ve çoklu yol etkisi menzil/zaman kestirimini etkiler. Tek karedeki tepe, iz boyunca dinamik tutarlılık ile desteklenmedikçe doğrulanmış hedef olarak yorumlanmamalıdır.
Hedef takip algoritmalarının uçuş hareket modeliyle ilişkisi Aviyonik Sistemler ve İnsansız Hava Araçları kapsamında yer alır.
Ünite 29: Sismolojik Olaylar ve Yer Bilimleri
29.1. Sismogramın bileşenleri
Sismik kayıtta ortam gürültüsü, doğal dalga başlangıcı, istasyon cevabı ve insan kaynaklı titreşimler birlikte görülebilir. Gerçek deprem dalgası istatistiksel olarak nadir olduğu için düzeltilmesi gereken gürültü sayılmaz. Ön işleme seçimi olay zamanını değiştirebilir.
29.2. Kısa/uzun süreli ortalama oranı
STA/LTA yöntemi kısa pencere enerjisini uzun pencere enerji düzeyiyle karşılaştırır. Seçilen pencere uzunlukları dalga biçimine, örnekleme sıklığına ve gürültü ortamına bağlıdır. Sürekli titreşim veya patlama benzeri farklı kaynaklar yanlış tetikleme üretebilir.
29.3. Varış zamanı ve değişim algılama
P ve S dalgalarının başlangıçlarının kestirilmesinde enerji oranları, olasılıksal değişim modelleri veya çok istasyonlu zaman uyumu kullanılabilir. Tespit kararı ile varış zamanının belirsizliği ayrı raporlanmalıdır.
29.4. Çok istasyonlu doğrulama
Tek istasyondaki ani sıçrama yerel mekanik darbe olabilir. Farklı istasyonlardaki fiziksel olarak tutarlı gecikmeler, gerçek yayılan dalga yorumu için daha güçlü destek sağlar. Saat eşzamanlama hatası ve istasyon geometrisi hesaba katılır.
29.5. Kısa–uzun ortalama oranı
Kısa pencere enerji ortalaması 12, uzun pencere ortalaması 3 olduğunda STA/LTA = 4 bulunur. Seçilen tetikleme eşiği 3 ise aday olay başlangıcı belirlenir. Ancak istasyon yakınındaki ağır araç, patlatma veya elektronik parazit de benzer oran üretebilir. Deprem yorumu için diğer istasyonların varış zamanları ve dalga biçimi özellikleri kullanılır.
29.6. STA/LTA eşiklerinin fiziksel yorumu
Kısa süreli ortalama STA ve uzun süreli ortalama LTA, genellikle sinyalin mutlak genliği veya karesel enerji üzerinden hesaplanır. R = STA/LTA oranı arka planın üstünde ani enerji artışı için aday üretir. LTA penceresinin olayla kirlenmesi eşiği yükseltebilir; kısa pencere çok küçükse rastgele gürültü darbeleri yanlış tetik oluşturabilir. Başlatma ve bitirme eşiklerinin farklı seçilmesi gereksiz aç-kapa davranışını azaltabilir.
Bir istasyondaki titreşim, yerel insan faaliyeti veya cihaz darbesi de eşiği aşabilir. Olayın deprem olarak yorumlanması varış zamanı, dalga biçimi, birden çok istasyon ve seyahat zamanı tutarlılığıyla desteklenmelidir. Filtre uygulanması başlangıç zamanını kaydırabileceği için kullanılan gecikme hesaba katılır.
29.7. Deprem dalgası ile ölçüm artefaktının ayrılması
Sismogramda görülen ani pik deprem, patlatma, taşıt titreşimi, elektriksel girişim veya mekanik cihaz teması kaynaklı olabilir. Fiziksel dalgaların farklı istasyonlara seyahat zamanına uygun gecikmeyle ulaşması, aynı istasyondaki tüm bileşenlerdeki tutarlılık ve bölgesel gürültü profili olay sınıflandırmasını güçlendirir. Anomali temizleme algoritmasının bu pikleri otomatik silmesi deprem başlangıcını geri dönülmez biçimde yok edebilir.
Varış zamanı kestirimi yapılırken ölçülen ilk belirgin sapma ile fiziksel faz başlangıcının belirsizliği ayrılır. Gürültü düzeyi yüksek veya istasyon arızalıysa olayın konum ve büyüklük kestirimine katkısı daha düşük ağırlıkla kullanılabilir; ham kayıt yine korunur.
Ünite 30: Ses, Konuşma ve Güç Sistemlerinde Anomaliler
Kısa süreli patlamalar, klikler ve olağandışı ses enerjileri çoğu kez spektrogram üzerinde ham dalga biçiminden daha açık seçilir.
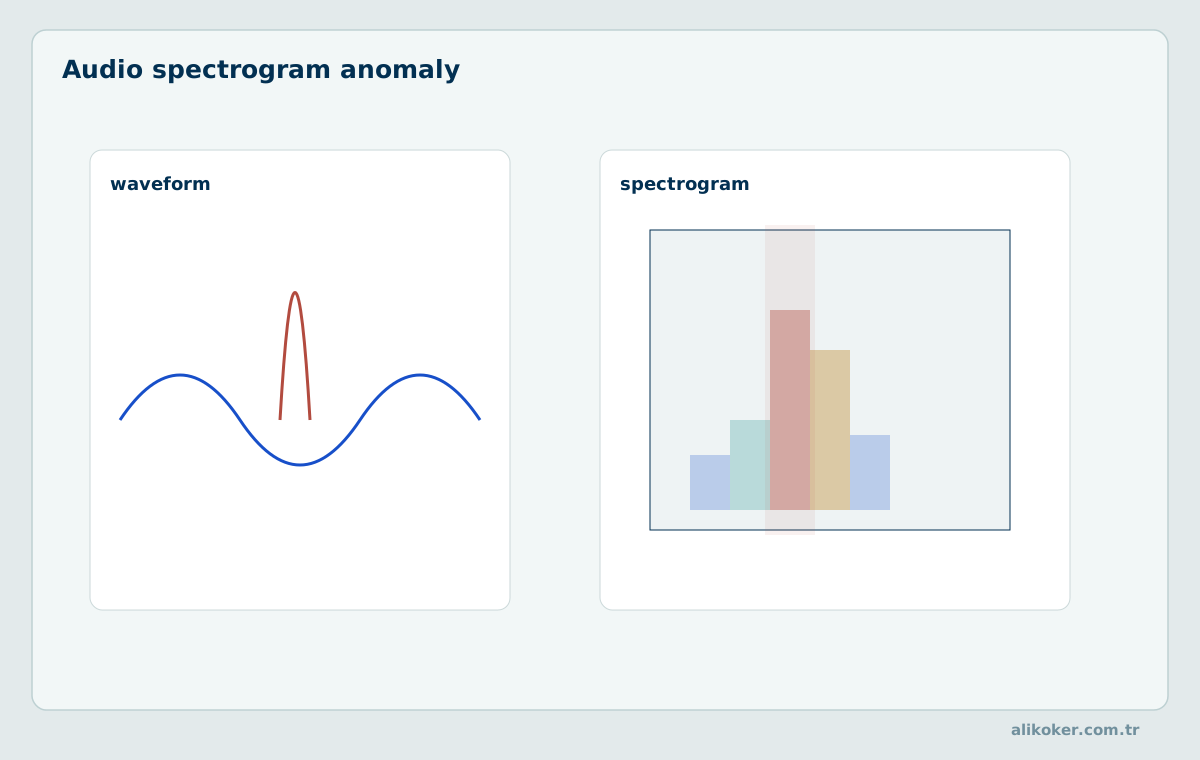
30.1. Akustik olay ve kayıt kusuru
Konuşma başlangıcı, patlama sesi veya çalgı atağı gerçek akustik olaydır; dijital click, kopan paket veya kırpılma kayıt kusuru olabilir. Spektral akı ve kısa süreli enerji değişimi her iki durumda da yükselebilir. Sınıflandırma, olay bağlamı ve kanallar arası tutarlılık gerektirir.
30.2. Harmonik ve tını
Sesin üst harmonikleri tınıyı belirleyen fiziksel bileşenlerdir. Sıfır geçiş, temel frekans, harmoniklik ve spektral zarf birlikte değerlendirilebilir. Harmoniklere uygulanan kör bastırma konuşma anlaşılırlığını, ses kalitesini veya adli inceleme özelliklerini bozabilir.
30.3. Şebeke harmonikleri ve geçici olaylar
Doğrusal olmayan yük akımı 50/60 Hz temele göre harmonikler üretebilir. THD tek başına tüm güç kalitesi olaylarını açıklamaz; gerilim düşümü, yükselmesi, flicker, geçici darbe ve interharmonik ayrı incelenir. Ölçüm penceresi ve ortak bağlantı noktası tanımlanmalıdır.
30.4. Düzeltmede bilgi korunumu
İşitilebilirlik veya güç kalitesi için yapılan iyileştirme, analitik özgün sinyal yerine sessizce kullanılmaz. Filtre öncesi ve sonrası frekans cevabı, tepe genliği, faz ve zaman kayması değerlendirilir. Özellikle adli seste türetilmiş sürüm açıkça işaretlenir.
30.5. Akustik harmonikler ile gerçek bozulmanın ayrılması
Periyodik sesin üst harmonikleri ses kaynağının doğal yapısından doğabilir. Temel frekans f₀ ve üst harmonikler 2f₀, 3f₀, … biçimindedir; harmoniklerin genliği ve fazı tınıyı belirler. Konuşmada sesli harflerin harmonikleri ile formant yapıları farklı kavramlardır. Bir harmonik bileşenin güçlenmesi, bağlam ve kayıt zinciri bilinmeden bozulma sayılmaz.
Dijital kırpılma ise dalga biçimi sınırda kesildiğinde yeni spektral bileşenler oluşturabilir. Bu etkiyi teşhis etmek için örneklerin üst sınırda yoğunlaşması, dalga biçimi şekli ve spektral dağılım birlikte incelenir. Sadece yüksek frekans enerjisini kısmak özgün sesi geri getirmez.
30.6. Elektriksel transient ile kararlı harmonik bileşen
Bir eviricinin anahtarlama olayı, şebeke geriliminde kısa süreli transient oluşturabilir; bu olay STFT penceresinde geniş bantlı enerji olarak görünebilir. Sürekli harmonik ise temel frekansın katlarında zaman boyunca daha kalıcı yapılar gösterir. Kısa ölçüm penceresi nedeniyle spektral sızıntı, kararlı bir bileşenin yakında yeni frekans varmış gibi görünmesine neden olabilir.
Güç kalitesi değerlendirmesinde RMS değer, pencereleme, harmonik gruplama ve ölçüm noktasının seçimi belirleyicidir. Akustik ve elektriksel harmonik analizi aynı Fourier matematiğini paylaşsa da uygun karar eşikleri alanın fiziksel koşullarıyla tanımlanır.
Akustik impulsun yorumlanması Ses İşleme ve Adli Ses Mühendisliği, elektrik harmonik bozulmasının fiziksel kaynakları Güç Elektroniği kapsamında incelenir.
Ünite 31: Siber Güvenlik ve Adli Bilişimde Anomali
Ağ davranışı çoğu zaman bir baz çizgi etrafında değerlendirilir. Hacim patlaması, yön değişimi ve akış yoğunluğu birlikte ele alındığında olay resmi netleşir.
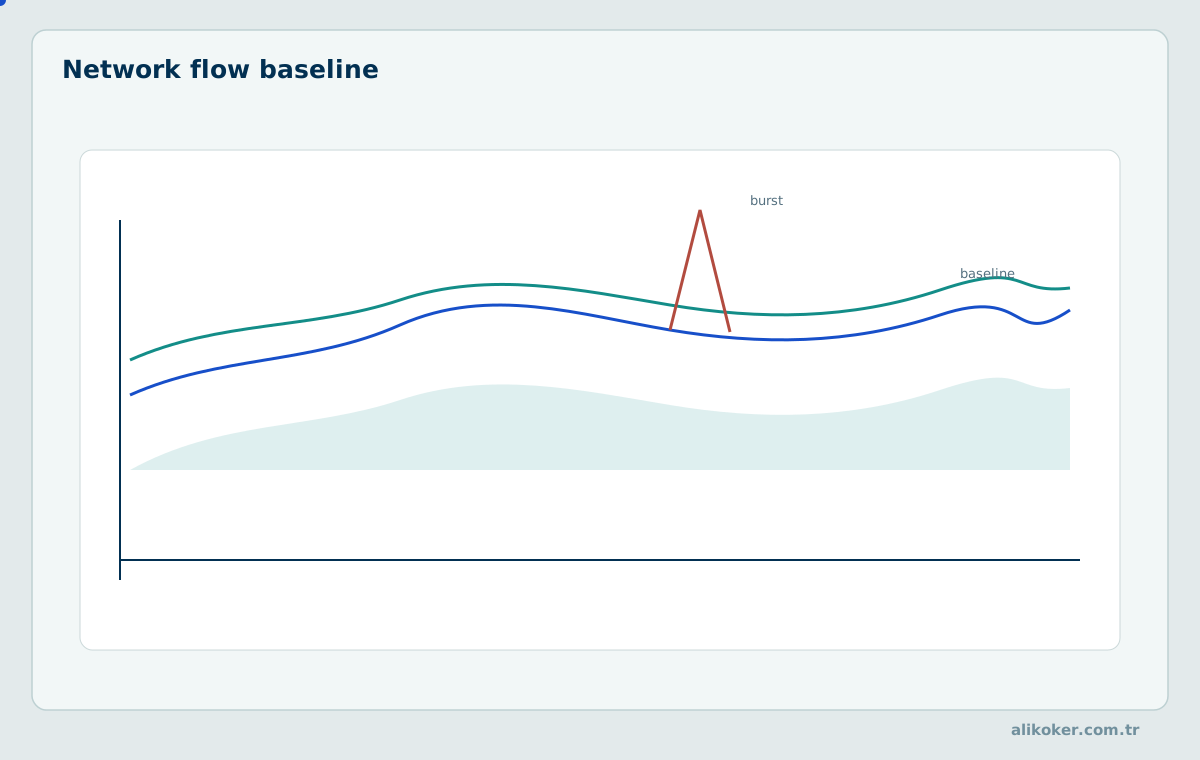
31.1. Ağ trafiği ve oturum davranışı
Paket hızı, bağlantı süresi, hedef çeşitliliği ve yetki değişimi olağandışı davranışın farklı görünümleridir. Trafik sıçraması bakım, yedekleme veya saldırı kaynaklı olabilir. İçerik şifreli olsa dahi izin verilen üst veri ve olay zamanları istatistiksel inceleme için kullanılabilir.
31.2. İmza, davranış ve olay ilişkisi
İmza tabanlı tespit bilinen örüntüyü, anomali tabanlı tespit referanstan sapmayı arar. Hiçbiri tek başına niyet veya fail kimliği belirlemez. Bir uyarı kümesinin aynı olaya ait olup olmadığı zaman, varlık ve işlem bağıntılarıyla ayrıca doğrulanır.
31.3. Adli bütünlük ve zaman çizelgesi
Farklı kaynakların saatleri ve kayıt çözünürlüğü eşleşmeden zaman sıralaması kesin sayılmaz. Olağandışı zaman damgası veri bozulması, saat ayarı, günlükleme gecikmesi veya gerçek şüpheli olay kaynaklı olabilir. Kanıtın kaynağı, özgün kayıt ve hesaplanan anomali skoru ayrılır.
31.4. Yanlış alarmın operasyonel maliyeti
Seyrek saldırıların tespitinde yanlış pozitif sayısı operatör kapasitesini hızla aşabilir. Alarm birleştirme, önem derecelendirmesi ve insan doğrulaması teknik algılayıcının devamıdır. Eğitimde yalnız soruşturulmuş vakaların kullanılması seçilim yanlılığı doğurabilir.
31.5. Ağ akışı anomalilerinde temel çizgi
Ağ paket sayısı, bayt miktarı, yeni bağlantı oranı, hedef çeşitliliği ve oturum süresi farklı boyutlardaki gözlemlerdir. Mesai başlangıcı, yedekleme penceresi veya sürüm dağıtımı olağan bir trafik artışı üretebilir. Tüm ağı tek referans dağılımıyla değerlendirmek bu çalışma kiplerini karıştırır. Sunucu rolü, protokol, günün saati ve geçmiş meşru değişiklikler referans koşullarını belirler.
Ani trafik yükselişi DDoS, veri aktarımı, yanlış yapılandırma veya ölçüm kaynağı bozukluğu olabilir. Anomali puanı tespitin başlangıcıdır; saldırı atfı için ek ağ ve sistem kanıtı gerekir. Kaynak IP veya kullanıcıya dayalı otomatik yaptırımda yanlış pozitifin etkisi ayrıca değerlendirilmelidir.
31.6. Adli olay zaman çizelgesinde belirsizlik
İki kayıt arasında zaman uyumsuzluğu görüldüğünde öncelikle saat kayması, saat dilimi, NTP düzeltmesi, log tamponlama ve aktarım gecikmesi incelenir. Kayıt A'nın zaman damgası B'den küçük olsa bile gerçek fiziksel olay sırası kesin olmayabilir. Tek bir olağandışı oturum veya erişim modeli kötüye kullanım bulgusu sayılamaz; delilin bütünlüğü ve alternatif açıklamalar gerekir.
Adli analizde anomali skorları, çıkarım ve yorum katmanında tutulur. Ham kayıtların kriptografik bütünlük denetimi, saklama zinciri ve türetilmiş olay listesi ayrı yönetilir. Düzeltme veya normalizasyon işlemleri özgün zaman damgasını değiştirerek saklamamalıdır.
Ağ ve güvenlik olaylarının değerlendirilmesi Siber Güvenlik Mühendisliği, dijital delilin özgünlüğü Adli Bilişim Mühendisliği, trafik kayıtlarının zamansal yorumu HTS Analizi: Adli Bilişim Perspektifinden Trafik, Cihaz, Zaman, Konum ve İlişki Verilerinin İncelenmesi ile bağlantılıdır.
Ünite 32: Ekonomi, Finans, Ticaret ve İşletme Anomalileri
32.1. Piyasa hareketi ve veri hatası
Fiyatın kısa sürede değişmesi, tek başına hatalı kayıt veya manipülasyon anlamına gelmez. İşlem hacmi, bid–ask koşulları, haber akışı ve takvim etkisi aynı anda değerlendirilebilir. Finansal serilerde ağır kuyruk ve oynaklık kümelenmesi normal dağılım tabanlı basit eşikleri yanıltabilir.
32.2. Koşullu varyans ve rejimler
GARCH ailesi koşullu değişen oynaklığı modelleyebilir. Oynaklığın yükseldiği rejimde sabit mutlak getiri eşiği çok sayıda alarm üretir. Dağılım, rejim ve tahmin artıklarının birlikte ele alınması gerekir; hiçbir model ani piyasa şokunu kesin olarak öngörmez.
32.3. Satış, stok ve tedarik
Talep artışı kampanya veya mevsim etkisi olabilir. Satış anomalisinde gün, bölge, stok bulunurluğu ve fiyat değişimi referans koşullarına katılır. Satış düşüşü, talep azalışı kadar stok tükenmesini de gösterebilir; nedensel açıklama ayrı veri ister.
32.4. İşletme göstergeleri
Kritik performans göstergeleri farklı birim ve örnekleme aralıklarına sahiptir. Toplu puan oluşturulacaksa ölçek, bağımlılık ve eksik değer yönetimi açık olmalıdır. Anomali eşiği ile yönetim kararı farklı aşamalardır; maliyet ve kanıt seviyesi ayrıca değerlendirilir.
32.5. Bağlamın standartlaştırılmış sapmayı değiştirmesi
Pazartesi satış ortalaması 400, standart sapması 40; cumartesi ortalaması 100, standart sapması 20 olsun. Her iki günde gözlenen değer kendi ortalamasını 80 aştığında pazartesi z = 80/40 = 2, cumartesi z = 80/20 = 4 olur. Aynı mutlak artış farklı bağlamlarda farklı şüphe düzeyi taşır. Bayram veya kampanya etkisi ayrıca modellenmelidir.
32.6. Koşullu oynaklık ve fiyat anomalisi
Finansal getirilerde sabit varyans varsayımı çoğu zaman yetersizdir. GARCH(1,1) örneğinde σₜ² = ω + αεₜ₋₁² + βσₜ₋₁² biçiminde koşullu varyans tahmin edilir. Pozitif parametreler ve uygun durağanlık koşulları altında geçmiş şoklar yeni dönemin beklenen oynaklığını etkiler. Dolayısıyla aynı mutlak getiri sakin piyasada uç olay sayılabilirken yüksek oynaklık döneminde olağan olabilir.
Bu tür modellerin varsayımları (artık dağılımı, parametre kararlılığı ve veri sıklığı) sınanmalıdır. Uç getiri, yanlış fiyat kaydı veya yasa dışı işlem kanıtı değildir. Borsa kapanışı, temettü, bölünme ve veri sağlayıcı düzeltmeleri fiyat serisini karşılaştırılabilir hâle getirmek için hesaba katılır.
32.7. Stok ve satış anomalilerinde işletme bağlamı
Satış miktarı yₜ için kampanya, tatil, fiyat değişimi ve stokta bulunurluk gibi dışsal değişkenler kullanılabilir. Talebin arttığı dönemde stok tükenmesi gözlenen satışı düşürür; bu düşüş gerçek talep azalması değildir. Benzer şekilde stok sayımındaki sıçrama iade, mal kabul veya kayıt gecikmesinden kaynaklanabilir. Anomali algılayıcıları gözlenen satış, beklenen talep ve envanter hareketlerini ayrı modellemelidir.
Bir işletmenin farklı mağazalarında ortak talep şoku görülmesi ile tek mağazaya özgü sapma farklı operasyonel karar doğurur. Çok değişkenli karşılaştırma, takvim ve ürün grubu bağımlılıkları korunarak yapılmalıdır.
İşletme göstergelerinin karara dönüştürülmesi Karar Destek Sistemleri: Karar Analitiği, Optimizasyon, Belirsizlik ve Karar Zekâsı kapsamında ele alınır.
Ünite 33: Mali Suç, Dolandırıcılık ve Yolsuzluk Göstergeleri
Finansal anomaliler yalnız büyüklükten değil, bağlantı yapısından da anlaşılır. Ağdaki beklenmedik merkezileşme ve sıra dışı bağlantılar önemli red flag örnekleridir.
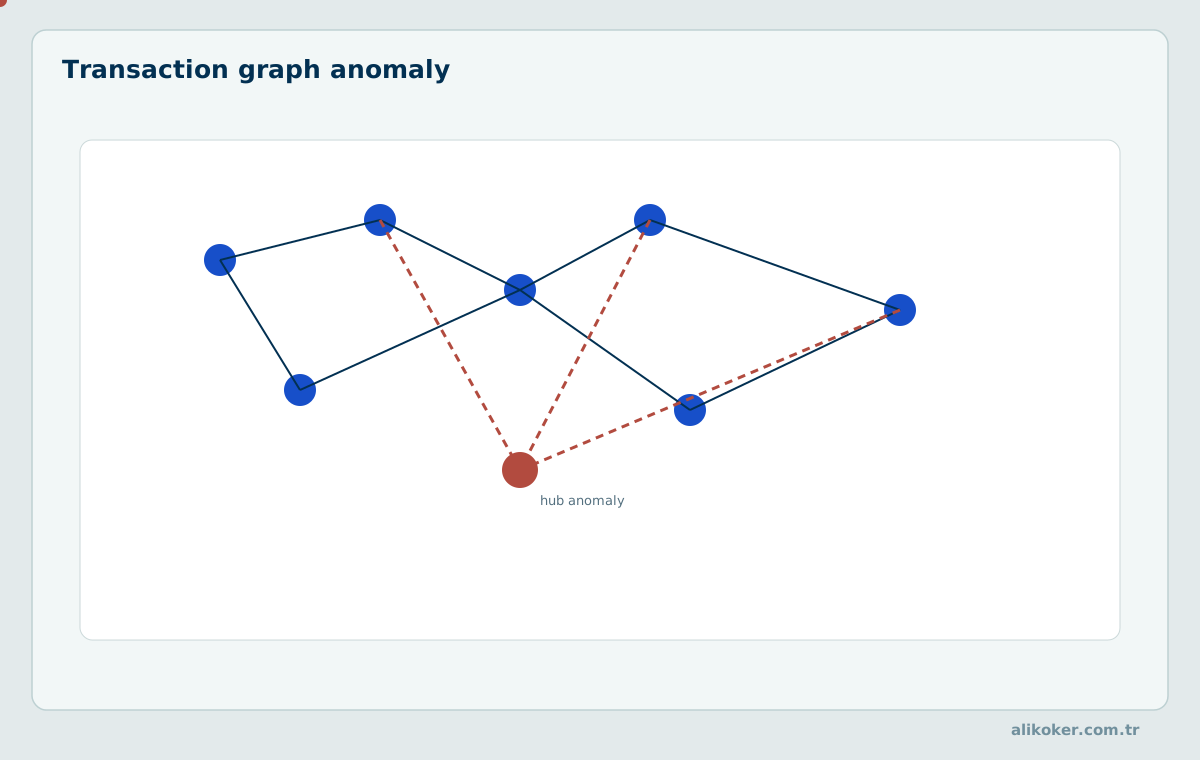
33.1. Şüpheli işlem göstergeleri
İşlem tutarı, sıklığı, taraf ağı veya ekonomik amaç bakımından açıklanamayan örüntüler risk göstergesi oluşturabilir. Bir işlemin anormal olması onu hukuka aykırı kılmaz. AML incelemesinde müşteri profili, kaynak, ilişki ve mevzuata uygun inceleme usulleri birlikte değerlendirilir.
33.2. Kamusal alım ve çıkar çatışması
Tekrarlayan kazananlar, rekabet düzeyi, bölünmüş alımlar veya taraflar arası olağandışı bağlar inceleme işareti olabilir. Bunların her biri makul ticari gerekçelerle de oluşabilir. Kayda dayanmayan suç isnadı yerine, denetlenebilir risk göstergeleri ve bağımsız doğrulama kullanılır.
33.3. Benford yasasının sınırları
Benford ilkesi bazı doğal ölçekli veri kümelerinde ilk basamakların logaritmik dağılımını betimler: P(D=d) = log₁₀(1 + 1/d). Dar aralıklı, atanmış kimlikli veya idari sınırlarla belirlenmiş tutarlara doğrudan uygulanmaz. Dağılım uyumsuzluğu tek başına sahtecilik kanıtı değildir.
33.4. Risk modeli ve insan incelemesi
Olay prevalansı düşükken yüksek duyarlılık bile çok sayıda yanlış pozitif üretebilir. Alarm eşiği, inceleme kapasitesi ve zarar maliyeti birlikte seçilir. Sadece geçmişte soruşturulmuş vakalarla model eğitmek seçilim yanlılığı oluşturabilir; inceleme sonucu ve gerekçesi kayıt altına alınmalıdır.
33.5. Benford ilkesiyle ilk basamak olasılığı
Benford dağılımında ilk basamağın 1 olma olasılığı P(D = 1) = log₁₀(2) ≈ 0,3010’dur. Bu değer yalnız uygun ölçeklerde oluşan doğal veri topluluklarına ilişkin bir karşılaştırma modelidir. Fatura tutarları idari alt/üst sınırlarla belirleniyorsa veya kimlik numaraları inceleniyorsa aynı model doğrudan uygulanmaz. Uyuşmazlık araştırma işaretidir, usulsüzlük kanıtı değildir.
33.6. Benford yasasının doğru kullanım koşulları
Benford yaklaşımı belirli veri üretim süreçlerinde ilk anlamlı rakamın dağılımını P(D=d) = log₁₀(1+1/d), d = 1,…,9 ile açıklar. Örneğin P(D=1) ≈ 0,301'dir. Bu dağılım tüm sayısal tablolar için geçerli değildir. Dar fiziksel aralıklar, kurallı fiyatlar, atanmış kimlik numaraları ve alt–üst sınıra sıkışmış ölçümler uygun adaylar değildir. Örneklem büyüklüğü ve veri toplama biçimi sonuçları etkiler.
Benford uyumsuzluğu fraud kanıtı değil, ek inceleme gerektirebilecek dağılımsal bulgudur. Hangi işlemlerin denetlendiği, sınama istatistiği ve çoklu karşılaştırma düzeltilmesi belirtilmelidir. Çoğu mali suç, ilk rakam dağılımından çok ilişki, zaman ve işlem amacı üzerinden anlaşılır.
33.7. İşlem ağları ve kırmızı bayrakların birleştirilmesi
Hesap, kişi ve kuruluşların düğüm; transfer veya sahiplik ilişkilerinin kenar olduğu çizgede anomali, tek işlem büyüklüğünden bağımsız ortaya çıkabilir. Kısa süreli dairesel akış, çok sayıda hesabın ortak yararlanıcıya aktarımı veya olağandışı bağlantı kümeleri inceleme adaylarıdır. Ancak maaş dağıtımı, grup şirketleri arası transfer ve ticari ödeme sistemleri de benzer çizgeler üretebilir. Ağ yapısının olağan faaliyete göre koşullu değerlendirilmesi gerekir.
FATF göstergeleri bir arada görüldüklerinde şüpheyi artırabilir; tek gösterge otomatik suç sınıflandırması değildir. Etiketli olayların çoğu yalnız incelemeye seçilmiş kayıtlar olduğundan eğitim verisi seçilim yanlılığı taşır. Risk skoru, inceleme sonucu ve hukuki değerlendirme bağımsız tutulur.
Riskin karar maliyeti Karar Destek Sistemleri: Karar Analitiği, Optimizasyon, Belirsizlik ve Karar Zekâsı, doğrulanmış bulgunun delil değeri ise Adli Bilişim Mühendisliği ile ilişkilidir.
Ünite 34: Gerçek Zamanlı Algılayıcıların Yazılım Mimarisi
Gerçek zamanlı algılamada başarım, yalnız doğruluk değildir; arabellek, gecikme bütçesi ve alarm zamanlaması da tasarımın asli parçasıdır.
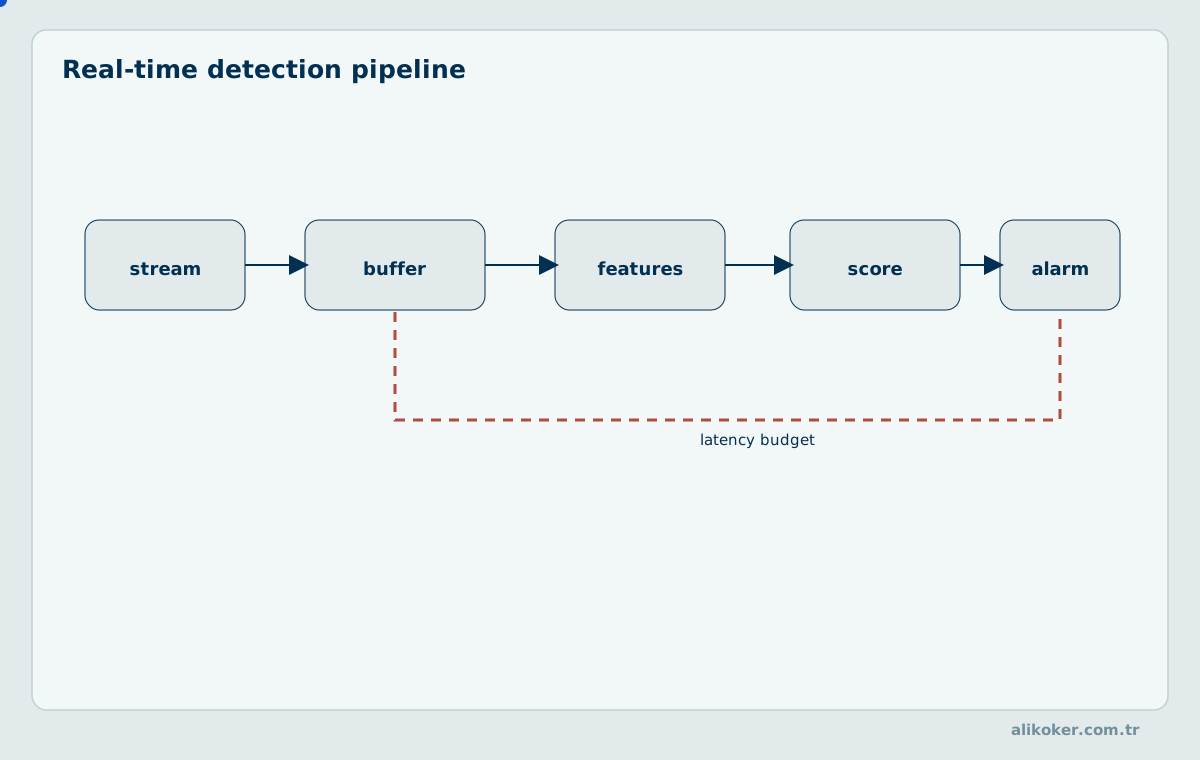
34.1. Nedensel hızlı yol
Fark, eşik, EMA ve CUSUM sabit boyutlu durumla örnek başına O(1) uygulanabilir. Medyan veya Hampel penceresinin maliyeti kullanılan veri yapısına bağlıdır. Ağır modeller hafif şüphe taramasının ardından seçici çalıştırılabilir; doğruluk ve kaçırma sınırı bu katmanlar için birlikte ölçülür.
34.2. Ölçüm akışı ve gecikme
Merkezli W uzunluklu tek pencere yaklaşık ⌊W/2⌋ örneklik ileri bakma gerektirir; gecikme ⌊W/2⌋Tₛ olur. Olay zamanı ile sisteme geliş zamanı farkı ayrıca ölçülür. Kuyruk gecikmesi, filtre gecikmesi ve çıkarım süresi toplam uçtan uca bütçeye katılır.
34.3. Durum izolasyonu ve eşzamanlılık
Her sensör veya akışın durum vektörü, önceki örnekleri ve alarm durumu bağımsız tutulur. İş parçacıkları arasında bu durum paylaşılıyorsa yarış koşulları sonuçları değiştirebilir. Tek akış için zaman sırası korunmalı; farklı akışlar arasında paralellik gerekiyorsa açık bölümlendirme yapılmalıdır.
34.4. Arıza toleransı ve veri bütünlüğü
Algılayıcının devre dışı kalması özgün verinin kaybına neden olmamalıdır. Kaynak tüketimi artarken hangi algılayıcıların düşürülebileceği ve hangi temel kontrollerin sürdürüleceği önceden belirlenir. Düzeltme kararı, model sürümü ve belirsizlik veriden ayrıştırılabilir biçimde korunur.
34.5. Merkezli pencerenin gecikme bütçesi
W = 21 örnekli merkezli pencere ve Tₛ = 5 ms örnekleme aralığı için ileri bakma süresi ⌊21/2⌋×5 = 50 ms olur. Buna örnek olarak 20 ms kuyruk gecikmesi ve 8 ms çıkarım süresi eklendiğinde toplam en az 78 ms oluşur. Son teslim sınırı 60 ms olan sistemde bu yöntem, algoritması doğru olsa bile zamanlama sözleşmesini sağlayamaz.
34.6. Tek örnek başına gecikme ve bellek bütçesi
Gerçek zamanlı algılayıcıda toplam gecikme L = L_alım + L_pencere + L_hesap + L_kuyruk + L_karar olarak bütçelenebilir. Merkezli 101 örnekli bir pencere 1 kHz hızında 50 ms ileri bilgi gerektirir; hesaplama sıfır sürse de olay anında karar verilemez. Nedensel EMA, fark veya CUSUM güncellemesi örnek başına sabit sayıda işlemle ilerlerken sabit boyutlu pencere belleği sınırlandırılabilir.
Kuyruk süresi ortalama yük altında düşükken yoğun anlarda sınırsız büyüyebilir. Bu nedenle throughput ölçümü, p95/p99 gecikme, maksimum kuyruk boyu, bellek üst sınırı ve drop/backpressure politikası birlikte raporlanır. En kötü durum gecikme gereksinimi varsa yalnız ortalama süre yeterli değildir.
34.7. Durum izolasyonu ve güvenli model sürümleme
Her bağımsız sensör veya akış için son örnek, filtre kovaryansı, kontrol istatistiği ve zaman referansı ayrı tutulmalıdır. İki iş parçacığının aynı durum nesnesini sırasız güncellemesi matematiksel olarak geçerli filtre davranışını bozabilir. Bölümlendirme anahtarları gerçek akış kimliğini temsil etmeli, yeniden başlatmada başlangıç belirsizliği belirtilmeli ve sırasız olay politikası tanımlanmalıdır.
Model veya eşik değişikliği kaydedilen olayın nasıl puanlandığını geriye dönük belirsizleştirmemelidir. Sürüm, parametreler ve etkinleşme zamanı saklanmalı; yeni model gölge çalıştırma veya ayrılmış test verisiyle doğrulanmalıdır. Fail-safe mekanizma, ağır ML bileşeni yetişmediğinde daha hafif bir algılama yolunun tutarlı devamını sağlayabilir.
Yüksek trafikli yazılım sistemlerinde kuyruk ve gecikme bütçesi Java Tabanlı Veri Sistemlerinde Yüksek Başarım kapsamında incelenir.
Ünite 35: Deney Tasarımı, Başarım ve Yöntem Seçimi
35.1. Doğrulanabilir deney verisi
Tekil impuls, kalıcı seviye kayması, yavaş sensör drift’i, oynaklık kümesi ve gerçek kısa olay ayrı deney senaryolarıyla üretilir. Sentetik veri için örnekleme, genlik, süre, rastgele tohum ve gürültü dağılımı belirlenir. Gerçek veri kullanıldığında etiket kaynağı ve bilinmeyen durumlar belirtilir.
35.2. Nokta ve olay bazlı ölçütler
Kesinlik = DP/(DP+YP), duyarlılık = DP/(DP+YN). Seyrek olaylarda PR-AUC ve saat başına yanlış alarm yararlıdır; ancak uzun olayda tek doğru noktanın tüm olayı kurtarmasına izin veren puanlamalar yanıltabilir. Olay başlangıç gecikmesi ve segment eşleme kuralı önceden belirlenir.
35.3. Düzeltme başarımını ölçmek
MAE ve RMSE sayısal kestirim hatasını ölçer; tepe genliği hatası, tepe zamanı ve spektral bozulma gerçek sinyal özelliklerinin korunmasını sınar. Düzgünleştirilmiş sinyalin düşük RMSE değeri, gerçek kısa olayları güvenle koruduğu anlamına gelmez.
35.4. Algoritma seçim ölçütleri
Yöntem kararı; veri dağılımı, zaman bağımlılığı, ölçüm modeli, maliyet, yorumlanabilirlik, işlem yükü ve gecikme sınırına göre yapılır. Tek algoritmanın tüm sektörlerde üstün olduğu iddia edilemez. Karşılaştırma aynı veri ayrımı, parametre bütçesi ve kaynak kısıtlarıyla tekrar edilmelidir.
35.5. Sınıflandırma ölçütlerinin hesaplanması
Bir sınamada doğru pozitif 45, yanlış pozitif 15 ve yanlış negatif 5 olsun. Kesinlik = 45/(45+15) = 0,75; duyarlılık = 45/(45+5) = 0,90; F1 = 2×0,75×0,90/(0,75+0,90) ≈ 0,818 olur. Bu sayılar bir anomalinin kaç saniye geç yakalandığını, gerçek tepenin korunup korunmadığını veya saat başına alarm yükünü açıklamaz; ilgili ölçütler ayrıca raporlanır.
35.6. Olay düzeyi değerlendirme ve gecikme ölçümü
Örnek bazlı F1 değeri uzun olaylardaki çok sayıda doğru örneği ödüllendirir ve kısa fakat kritik olayların tamamen kaçırılmasını örtebilir. Olay bazlı ölçümde gerçek olay aralığı ile tahmin aralığının eşleştirme koşulu önceden tanımlanır. Başlangıç toleransı, asgari örtüşme, çoklu alarmın tek sayılması ve alarmın sonlandırılması testten önce belirlenir. Algılama gecikmesi yalnız doğru eşlenen olaylar için raporlanıyorsa kaçırılan olay oranıyla birlikte sunulmalıdır.
Yöntemler zamansal bölünmüş sınama verisinde karşılaştırılır. Günlük yanlış alarm, örnek başına yanlış pozitif oranından doğrudan çıkarılamaz; bağımlılık, olay birleştirme ve çalışma süresi dikkate alınmalıdır.
35.7. Düzeltme başarımı ve deneylerin yeniden üretimi
Temiz referans biliniyorsa MAE = (1/N)Σ|x̂ᵢ−xᵢ| ve RMSE = √[(1/N)Σ(x̂ᵢ−xᵢ)²] hesaplanabilir. Ancak aynı yöntem gerçek darbenin tepe genliğini yarıya indiriyor olabilir. Bu nedenle tepe zamanı, tepe genliği, spektral enerji, olay sayısı ve faz bozulması da ölçülür. Temiz referans yoksa 'düzeltme hatası' kesin olarak hesaplanamaz; yalnız tutarlılık veya vekil ölçütler raporlanır.
Deney paketinde algoritma sürümü, kaynak veri bölümü, anomalilerin enjeksiyon biçimi, rastgele tohum, eşikler, eğitim bütçesi ve kullanılan donanım belirtilir. Her anomali türü ve çalışma rejimi için başarım ayrı sunulur; tek bir ortalama skorla bütün alanlar adına üstünlük iddiasında bulunulmaz.
Örnekleme ve istatistiksel çıkarımın temeli Olasılık ve İstatistik: Dağılımlar, Örnekleme ve Regresyon, karar bütçesinin eniyilenmesi Yöneylem Araştırması ile ilişkilidir.
Kaynakça
- Charu C. Aggarwal. Outlier Analysis, 2nd ed.. Springer, 2017. https://doi.org/10.1007/978-3-319-47578-3
- Peter J. Huber; Elvezio M. Ronchetti. Robust Statistics, 2nd ed.. Wiley, 2009. https://doi.org/10.1002/9780470434697
- Michèle Basseville; Igor V. Nikiforov. Detection of Abrupt Changes: Theory and Application. Prentice Hall, 1993. https://web.mit.edu/fustflum/documents/papers/basseville.pdf
- Simo Särkkä; Lennart Svensson. Bayesian Filtering and Smoothing, 2nd ed.. Cambridge University Press, 2023. https://doi.org/10.1017/9781108917407
- Stéphane Mallat. A Wavelet Tour of Signal Processing: The Sparse Way, 3rd ed.. Academic Press, 2009. https://doi.org/10.1016/B978-0-12-374370-1.X0001-8
- Robert H. Shumway; David S. Stoffer. Time Series Analysis and Its Applications: With R Examples, 2nd ed.. Springer, 2006. https://doi.org/10.1007/0-387-36276-2
- Mark A. Richards. Fundamentals of Radar Signal Processing, 2nd ed.. McGraw-Hill, 2014. https://www.mheducation.com/
- Dhruba Kumar Bhattacharyya; Jugal Kumar Kalita. Network Anomaly Detection: A Machine Learning Perspective. CRC Press, 2014. https://www.routledge.com/Network-Anomaly-Detection-A-Machine-Learning-Perspective/Bhattacharyya-Kalita/p/book/9780429166877
- Suman Kalyan Adari; Sridhar Alla. Beginning Anomaly Detection Using Python-Based Deep Learning, 2nd ed.. Apress, 2024.
- Zahra Zohrevand; Uwe Glässer. Should I Raise The Red Flag? A Comprehensive Survey of Anomaly Scoring Methods toward Mitigating False Alarms. arXiv, 2019. https://arxiv.org/abs/1904.06646
- Miloš Resimić. Harnessing Artificial Intelligence (AI) for Anti-Corruption: Benefits and Challenges in Prevention, Detection and Investigation. U4 Anti-Corruption Resource Centre, 2025. https://www.u4.no/publications/harnessing-artificial-intelligence-ai-for-anti-corruption.pdf
- NIST/SEMATECH. e-Handbook of Statistical Methods: Generalized ESD Test for Outliers. NIST. https://itl.nist.gov/div898/handbook/eda/section3/eda35h3.htm
- IEEE Standards Association. IEEE Std 519-2022: Standard for Harmonic Control in Electric Power Systems. IEEE, 2022. https://standards.ieee.org/ieee/519/10677/
- Financial Action Task Force. The FATF Recommendations, revised June 2026. FATF, 2026. https://www.fatf-gafi.org/en/publications/Fatfrecommendations/Fatf-recommendations.html
- Varun Chandola; Arindam Banerjee; Vipin Kumar. Anomaly Detection: A Survey. ACM Computing Surveys, 2009. https://doi.org/10.1145/1541880.1541882
- Guansong Pang; Chunhua Shen; Longbing Cao; Anton van den Hengel. Deep Learning for Anomaly Detection: A Review. ACM Computing Surveys, 2021. https://doi.org/10.1145/3439950