


Ölçme Sistemleri


Ölçme sistemleri: hata ve belirsizlik, RMS ve güç, osiloskop, köprüler, ölçü transformatörleri, R-L-C ölçümü, ADC/DAQ, kalibrasyon, izlenebilirlik ve veri kalitesi.
Ölçme, fiziksel bir büyüklüğe yalnız sayısal bir değer atamak değildir. Güvenilir bir ölçüm; birim, ölçme yöntemi, cihazın sisteme etkisi, kalibrasyon, hata ve belirsizlik, bant genişliği, örnekleme, zamanlama ve çevresel koşullarla birlikte tanımlanır. Ölçüm zincirinin bir halkası bilinmiyorsa ekrandaki ondalık basamak sayısının artması sonucun güvenilirliğini artırmaz.
Bu ders Devre Teorisi, Elektronik I ve II ve Sinyaller ve Sistemler altyapısını kullanır. Sensörlerin fiziksel çalışma ilkeleri Sensörler ve Algılama Sistemleri dersine bırakılır; burada odak sensörden veya ölçü aletinden elde edilen değerin nasıl güvenilir bir mühendislik sonucuna dönüştürüldüğüdür.
Ünite 1: Ölçme Zinciri ve Birimler
Genel ölçme zinciri:
fiziksel büyüklük
 -> algılayıcı
 -> sinyal koşullandırma
 -> dönüştürme / ADC
 -> sayısal işleme
 -> gösterim veya kayıt
şeklindedir. Her katman kazanç, ofset, gürültü, doğrusal olmama, gecikme ve doyum üretebilir.
Bir ölçüm sonucu sayı ve birim birlikte verilmeden tamamlanmış değildir. SI temel ve türetilmiş birimleri, farklı sistemler ve laboratuvarlar arasında karşılaştırılabilir teknik iletişim sağlar. Boyut analizi, hem denklem hem de yazılım düzeyinde erken hata yakalama aracıdır.
1.1. Ölçüm Sonucunun Bağlamı
Bir ölçüm sonucu yalnız sayısal değer ve birimden oluşmaz. Kullanılan yöntem, cihaz kademesi, kalibrasyon durumu, zaman bilgisi ve çevresel koşullar sonucun yorumunu değiştirir. Aynı 10.00 V değeri farklı bant genişliğine, giriş empedansına veya örnekleme davranışına sahip iki cihazda aynı fiziksel bilgiye karşılık gelmeyebilir.
SI birimleri ve boyut analizi yalnız biçimsel bir gereklilik değildir. Denklemde birimlerin tutmaması model veya yazılım hatasını erken yakalar. Özellikle yazılımda sensör ölçekleri taşınırken mV, V, mA, A, rpm, rad/s gibi birimlerin örtük varsayımla dönüştürülmesi sessiz fakat büyük hata kaynağıdır. Ölçüm verisinin birimi mümkünse metadata ile birlikte korunmalıdır.
Ünite 2: Doğruluk, Kesinlik, Duyarlılık ve Çözünürlük
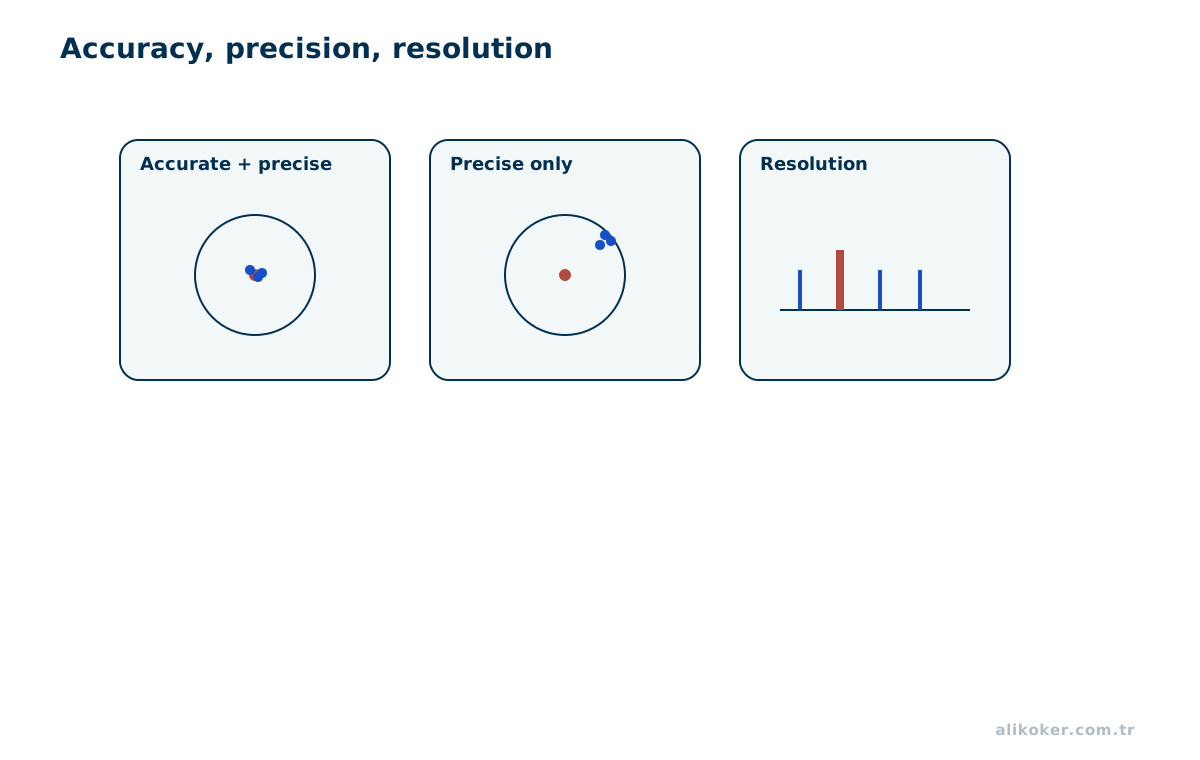
Doğruluk, sonucun referans veya gerçek değere yakınlığını; kesinlik, tekrarlanan sonuçların birbirine yakınlığını ifade eder. Duyarlılık girişteki değişimin çıkışta oluşturduğu değişimle ilgilidir:
S=(Δ y)/(Δ x)Çözünürlük ise sistemin ayırt edebildiği en küçük değişimdir. Yüksek çözünürlük yüksek doğruluk anlamına gelmez. Kalibrasyonu bozuk 24 bitlik bir ölçüm zinciri, daha düşük çözünürlüklü fakat izlenebilir şekilde kalibre edilmiş bir sistemden daha doğru olmayabilir.
2.1. Birbirine Karıştırılan Özellikler
Doğruluk referans değere yakınlığı, kesinlik tekrarlı sonuçların birbirine yakınlığını, çözünürlük ayırt edilebilir en küçük gösterim veya dönüşüm adımını, duyarlılık ise giriş değişiminin çıkışta ürettiği değişimi ifade eder. Yüksek çözünürlüklü cihaz sistematik ofset nedeniyle doğru olmayabilir; tekrarlanabilir bir sensör de yanlış kalibre edilmiş olabilir.
Bir sensör için yerel duyarlılık doğrusal olmayan bölgede S=dy/dx olarak değişebilir. Bu nedenle tek bir katalog duyarlılığı tüm ölçüm aralığını temsil etmeyebilir. Tasarımda çözünürlük ile gürültü tabanı da birlikte ele alınır; sayısal LSB fiziksel gürültünün çok altındaysa daha fazla bit gerçek bilgi üretmeyebilir.
Ünite 3: Hata Kaynakları
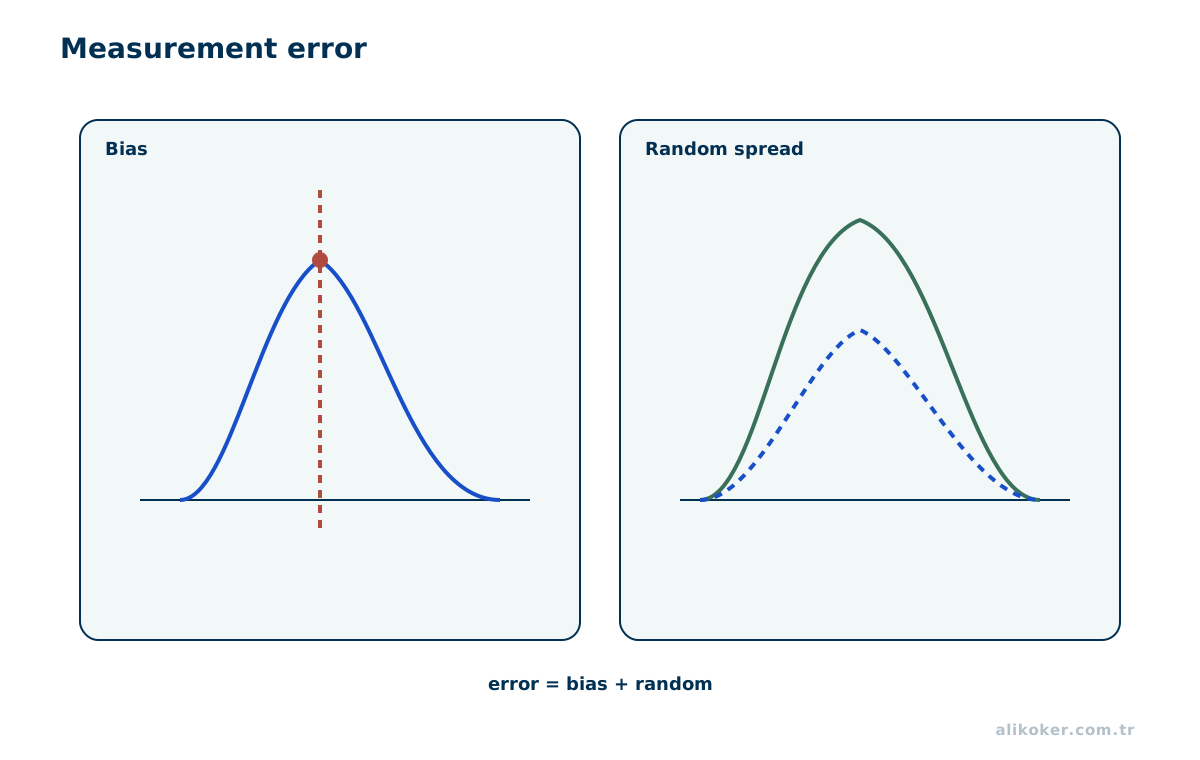
Ölçülen değer x_m ile referans değer x_r arasındaki fark hata olarak ifade edilebilir:
e=x_m-x_rMutlak ve bağıl hata:
e_r=(e)/(x_r)ile ilişkilidir.
Hatalar pratikte üç geniş grupta incelenebilir:
- sistematik etkiler: kalibrasyon, yöntem, ofset, kazanç, çevresel etki,
- rastgele etkiler: gürültü ve tekrarlanan ölçümlerdeki öngörülemeyen değişim,
- kaba/işlemsel hatalar: yanlış bağlantı, yanlış kademe, yanlış birim veya kayıt.
Sistematik hata yalnız daha fazla örnek alıp ortalama yaparak ortadan kalkmaz.
Ölçüm hatasının kaynağını araştırırken önce referans ölçüm koşulları oluşturulur. Sonra aynı nicelik tekrarlı gözlenerek saçılma incelenir; farklı sıcaklık, frekans veya yük koşullarında sapmanın düzenli değişip değişmediği araştırılır. Koşula bağlı bir sapma görüldüğünde düzeltme modeli bağımsız ölçümlerle kontrol edilir. Rastgele değişkenlik, sistematik sapmanın düzeltilmesiyle ortadan kalkmış sayılmaz; ikisinin belirsizlik hesabına katkıları ayrı değerlendirilir.
3.1. Sistematik ve Rastgele Bileşenleri Ayırmak
Sistematik hata ortalama almakla kaybolmaz; ofset, kazanç hatası, yanlış yöntem veya sıcaklık katsayısı gibi etkiler tekrarlı ölçümlerde benzer yönde kalabilir. Rastgele hata ise aynı koşullarda sonuçların saçılmasına yol açar ve istatistiksel olarak karakterize edilebilir.
Ölçüm zincirinde hata kaynağı sensörle sınırlı değildir. Prob kapasitansı, kablo direnci, ADC referansı, saat hatası, yazılım ölçekleme katsayısı ve yanlış zaman hizalama aynı sonuca katkı verebilir. Bu nedenle hata bütçesi fiziksel büyüklükten kullanıcıya sunulan son değere kadar uçtan uca kurulmalıdır.
3.2. Elektromanyetik Girişimin Ölçüm Zincirine Etkisi
Ölçüm zincirinde elektromanyetik girişim, sensör, kablo, yükselteç, ADC ve referans potansiyeli üzerinden farklı biçimlerde gözlenebilir. Dış RF alanı yüksek empedanslı girişte doğrultularak düşük frekanslı ofset üretebilir; hızlı anahtarlama kaynaklı ortak mod değişimleri diferansiyel ölçümde bile sınırlı CMRR nedeniyle kalıntı bırakabilir. Dolayısıyla spektrumda bulunan her tepe ölçülen fiziksel büyüklüğe ait değildir.
Girişimin kaynağını ayırmak için sensör bağlantısı, boş giriş, ekranlı kablo, kaynak kapalı durumu ve referans yük ölçümleri denetlenir. Faraday kafesi kullanımı bir deney değişkenidir; koruma elde edilse dahi duyarlılık, frekans cevabı ve kablo yerleşimi değiştiyse sonuç birlikte yorumlanmalıdır. Ölçüm cihazının kendi elektromanyetik yayılımı da arka planın parçası olabilir.
Ünite 4: Belirsizlik ve Hata Yayılımı
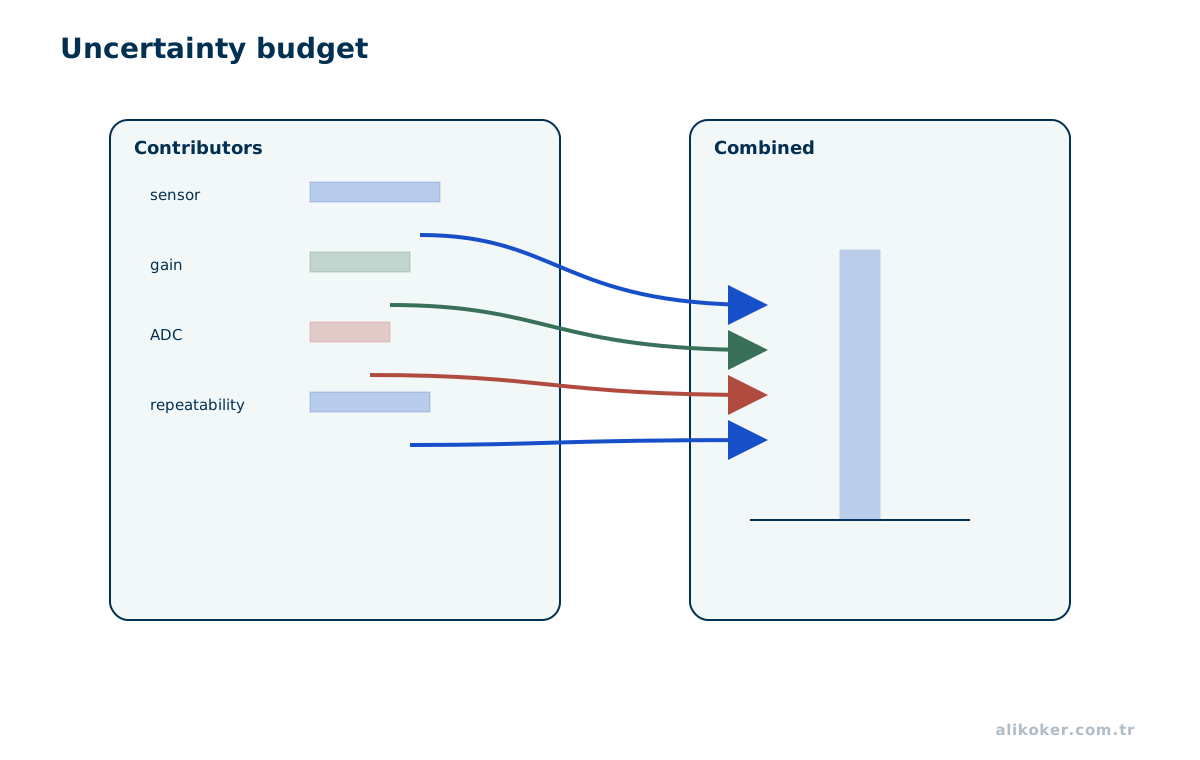
Bir sonuç başka ölçülen niceliklerden hesaplanıyorsa onların belirsizlikleri de sonuca taşınır. y=f(x_1,…,x_n) için küçük ve bağımsız belirsizlikler yaklaşık olarak:
u_y^2 ≈ Σ_i ((∂ f)/(∂ x_i))^2u_(x_i)^2ile birleştirilebilir.
Korelasyon varsa kovaryans terimleri ihmal edilemez. Bu nedenle “bütün yüzde hataları topla” yaklaşımı her durumda geçerli değildir. Ölçüm raporu mümkün olduğunda değer, birim, belirsizlik ve kapsama/güven bilgisiyle birlikte verilmelidir.
Bir belirsizlik bütçesi hazırlanırken ölçüm modeli açıkça yazılır ve modeldeki giriş nicelikleri belirlenir. Her girişin belirsizliği kendi veri kaynağına göre değerlendirilir; duyarlılık katsayıları üzerinden çıktıya etkisi hesaplanır. Bağımlı girişler için kovaryans ihmal edilmez. Birleşik belirsizlik hesaplandıktan sonra baskın katkılar saptanır ve yeni ölçümün hangi bileşeni azaltabileceği değerlendirilir. Kapsama ilişkin varsayımlar belirtilmeden yalnız bir sayısal aralık raporlanması yeterli değildir.
4.1. Belirsizlik Bütçesi
Bir sonuç y=f(x1,x2,...,xn) biçiminde girişlere bağlıysa küçük belirsizlikler için birleşik standart belirsizlik yaklaşık olarak duyarlılık katsayılarıyla taşınabilir:
u_c^2(y) ≈ Σ (∂f/∂x_i)^2 u^2(x_i)Bu ifade girişlerin bağımsız olduğu basit durumda geçerlidir. Girişler korelasyonluysa kovaryans terimleri eklenir. Bu ayrıntı özellikle aynı referans geriliminden türeyen iki ölçümün oranı gibi ortak hata kaynaklarında önemlidir.
Belirsizlik, ölçümün yanlış olduğunu söylemez; mevcut bilgiye göre sonucun hangi aralıkta değerlendirileceğini nicel hale getirir. Kalibrasyon sertifikasındaki belirsizlik, cihaz çözünürlüğü, tekrarlanabilirlik ve çevresel etkiler aynı bütçede uygun dağılım ve katsayılarla yer alabilir.
4.2. Belirsizliği Grafikle Aktarmak
Bir ölçüm belirsizliği bütçesini grafiğe dönüştürürken önce hangi niceliğin gösterildiği belirlenmelidir: cihazın tek ölçümdeki yayılımı, bir ortalamanın standart hatası ve kalibrasyon düzeltmesinin belirsizliği birbirinden farklıdır. Bir eksendeki kısa hata çubuğu, düşük belirsizliğin kanıtı olmayabilir; ölçek seçimi veya bileşenlerin eksik gösterilmesi aynı algıyı oluşturabilir. Bu nedenle grafik başlığında kapsama katsayısı, güven düzeyi yorumu ve belirsizlik birimi açıkça verilmelidir.
Tekrarlı ölçümlerde asimetrik veya çok modlu dağılım varsa ortalama etrafına simetrik hata çubuğu çizmek gerçek yapıyı maskeleyebilir. Dağılım grafiği, kuantil nokta grafiği veya tekrarlanan olası sonuç gösterimleri alternatif sunumlardır. Fakat cihaz çözünürlüğünün neden olduğu ayrık basamaklar, rastgele hata gibi yumuşatılmamalıdır. Grafik, ölçüm zincirinin gerçekten ayırt edebildiği ayrıntı düzeyinden daha fazla kesinlik izlenimi vermemelidir.
Birden çok sensörden elde edilen sonuçlar yan yana sunulduğunda ortak kalibrasyon referansının doğurduğu korelasyon özellikle önemlidir. Her ölçüme bağımsız hata çubuğu çizmek, farkların belirsizliğini olduğundan büyük ya da küçük gösterebilir. İki ölçümün farkı için kovaryans terimi hesaba katılmalı; görsel karşılaştırmanın ardındaki istatistiksel model metinde belirtilebilmelidir.
Türetilen büyüklüğün belirsizlik bütçesi. Gerilim ve akım ölçümünden direnç R = V/I hesaplanırken V = 12,00 V, u(V) = 0,12 V, I = 2,00 A ve u(I) = 0,04 A olsun. Giriş belirsizlikleri standart ve birbirinden bağımsız kabul edilirse nominal değer R = 6,00 Ω olur. Birinci mertebe belirsizlik yayılımı için bağıl birleşik belirsizlik u(R)/R = √[(u(V)/V)² + (u(I)/I)²] = √(0,01² + 0,02²) ≈ 0,02236 bulunur. Dolayısıyla u(R) ≈ 0,134 Ω ve sonuç yaklaşık R = (6,00 ± 0,13) Ω olarak, ± işaretinin standart belirsizliği temsil ettiği açıkça belirtilerek raporlanabilir. Ortak besleme veya eşzamanlı kalibrasyondan kaynaklanan korelasyon varsa kovaryans terimi eklenmelidir; gösterilen sonuç yalnız bağımsızlık varsayımına aittir. Önce ölçüm modeli, ardından bağımlılıklar, daha sonra hesap ve raporlama belirlenmelidir.
Ünite 5: Tekrarlı Ölçümlerin İstatistiksel Analizi
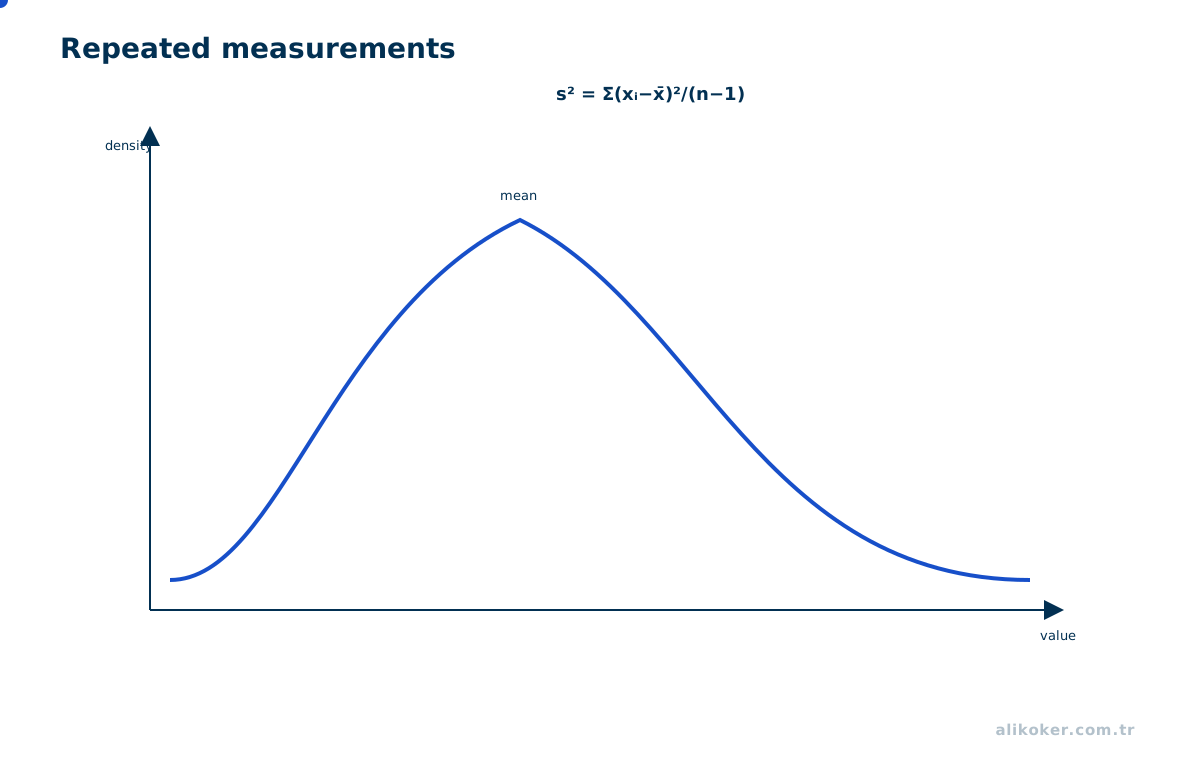
n ölçümün aritmetik ortalaması:
x̄=(1)/(n)Σ_(i=1)^nx_iörnek standart sapması ise:
s=√((1)/(n-1)Σ_(i=1)^n(x_i-x̄)^2)ile hesaplanabilir.
Ortalama ve standart sapma tek başına ölçümün “doğru” olduğunu kanıtlamaz. Sistematik ofset altında sonuçlar birbirine çok yakın fakat referanstan uzak olabilir. Aykırı değer silme işlemi de gerekçe, yöntem ve kayıt olmadan yapılmamalıdır.
5.1. Ortalama Tek Başına Yeterli Değildir
Tekrarlı ölçümlerde aritmetik ortalama merkezi eğilimi, standart sapma saçılımı verir. Ancak zaman serisinde drift veya otokorelasyon varsa örneklerin bağımsız olduğu varsayımı bozulur. Aynı sensörden saniyede binlerce örnek almak, her örnek bağımsız değilse belirsizliği 1/sqrt(N) oranında azaltmaz.
Outlier değerleri otomatik silmek yerine fiziksel nedeni araştırılmalıdır. Temas problemi, paket kaybı veya gerçek transient aynı istatistiksel görünümü verebilir. Ölçüm istatistiği fiziksel süreç bilgisinden koparıldığında önemli arızalar “gürültü” diye temizlenebilir.
Ünite 6: Ölçme Sisteminin Ölçülen Sisteme Etkisi
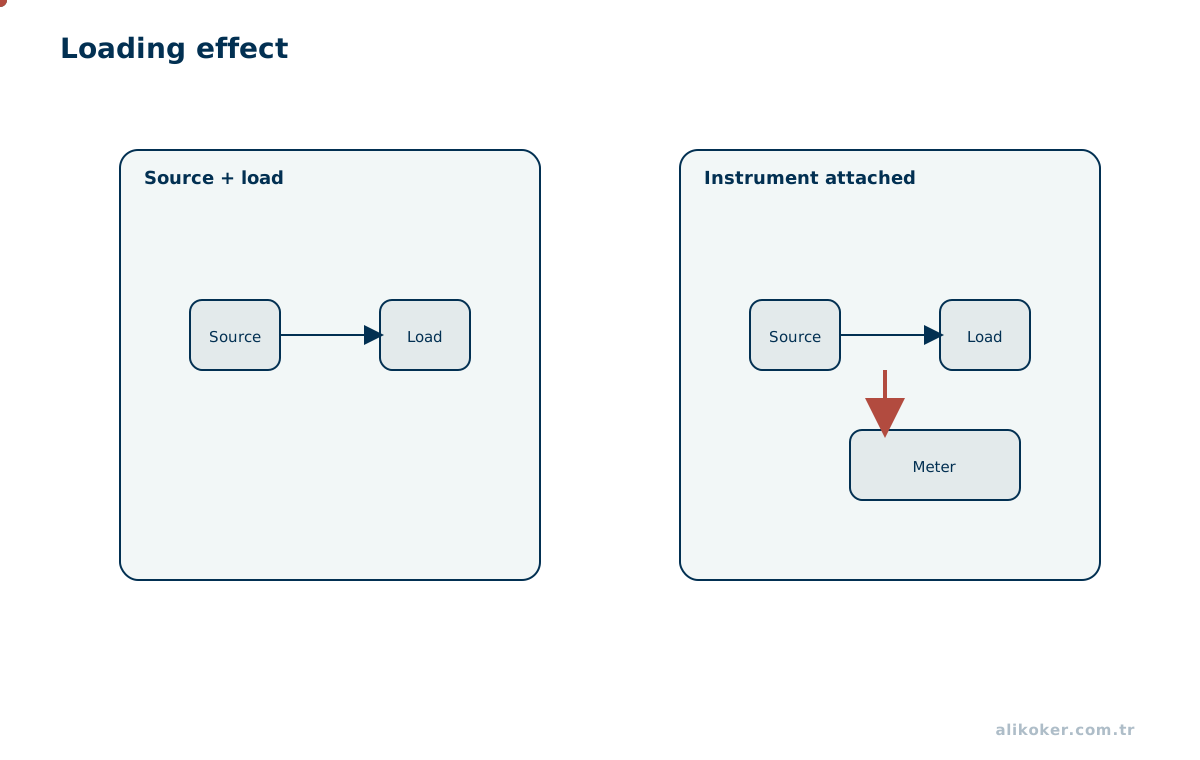
İdeal ölçüm sistemi sisteme hiç enerji çekmeden bilgi edinirdi; gerçek cihazlar yükleme etkisi oluşturur.
Thevenin eşdeğeri V_th,R_th olan bir gerilim kaynağına giriş direnci R_v olan voltmetre bağlandığında:
V_m=V_th(R_v)/(R_th+R_v)olur. R_v yeterince büyük değilse voltmetre bizzat ölçülen gerilimi değiştirir.
Akım ölçümünde ampermetrenin seri direnci mümkün olduğunca küçük olmalıdır. Bu ilke yüksek frekansta yalnız dirençle sınırlı değildir; prob kapasitansı ve kablo endüktansı da ölçülen devreyi değiştirebilir.
6.1. Yükleme Etkisi
Voltmeter idealde sonsuz, ampermetre sıfır giriş direncine sahipmiş gibi düşünülür; gerçek cihazlar devreyi değiştirir. Gerilim bölücüsünde voltmetre giriş direnci yük direnciyle karşılaştırılabilir büyüklükteyse ölçülen düğüm gerilimi cihaz bağlandıktan sonra değişir. Benzer şekilde seri shunt direnç akım yoluna ek gerilim düşümü getirir.
Osiloskop probu da pasif gözlemci değildir. Probun giriş direnci ve kapasitansı yüksek empedanslı veya yüksek frekanslı düğümü etkileyebilir. 10x prob çoğu durumda daha düşük kapasitif yük sağlar fakat sinyal genliğini azaltır. Ölçüm yönteminin devreye etkisi, cihaz doğruluğundan ayrı bir hata bileşenidir.
Ünite 7: Statik ve Dinamik Karakteristikler
Statik karakteristikler arasında aralık, hassasiyet, doğrusal olmama, histerezis, tekrarlanabilirlik, çözünürlük, doygunluk ve sürüklenme bulunur.
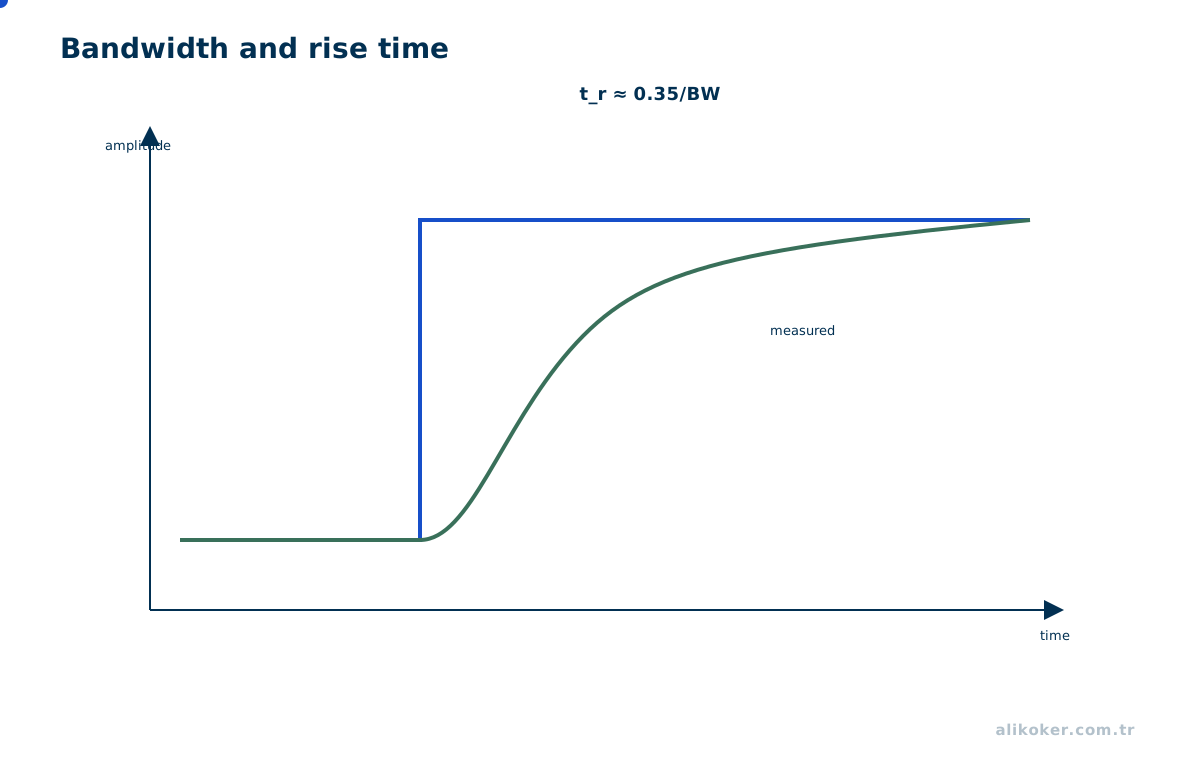
Dinamik ölçümde sensör ve cihazın bant genişliği ve zaman sabiti önemlidir. Birinci dereceden yaklaşık model:
τ dy/dt+y=Kxşeklinde yazılabilir. Hızlı değişen bir girişte çıkışın gecikmesi yalnız “yazılım gecikmesi” değildir; fiziksel algılayıcı ve analog ön uç da zaman davranışına sahiptir.
7.1. Birinci Mertebe Algılayıcının Yanıtından Ölçüm Sınırı
Birim statik kazançlı bir algılayıcı için τ dy/dt + y = x olsun. τ = 0,02 s ve sıfır başlangıç koşuluyla uygulanan birim basamak altında y(t) = 1 - exp(-t/0,02) elde edilir. 40 ms sonunda okunan değer yaklaşık 0,865 olur; algılayıcı fiziksel girişin ancak yüzde 86,5'ini göstermektedir. Bu fark kalibrasyon katsayısının bozuk olduğunu değil, ölçümün henüz yerleşmediğini gösterebilir.
Aynı modelin genlik aktarımı |H(jω)| = 1 / sqrt(1 + (ωτ)^2) olup -3 dB kesim frekansı 1/(2πτ) ≈ 7,96 Hz değerindedir. Giriş 20 Hz olduğunda genlik oranı yaklaşık 0,37'ye iner. Statik bir kalibrasyon tablosuyla bu frekans bağımlılığı düzeltilemez. Deneyde referans sinyalin de yeterli bant genişliğine sahip olması, uyarım genliğinin doğrusal bölgede tutulması ve örnekleme saatlerinin hizalanması gerekir. Ölçüm sonucu, ilgilenilen frekans aralığı belirtilmeden yalnız cihaz doğruluğuyla tanımlanamaz.
7.2. Frekans Yanıtını Uyarım ve Referansla Kestirmek
Dinamik bir ölçüm zincirinin frekans yanıtı, bilinmeyen çevresel işareti gözleyerek tek başına belirlenemez. Doğrulanmış uyarım x(t) uygulanır, çıkış y(t) eşzamanlı kaydedilir ve giriş ile çıkışın güç ve çapraz tayfları hesaplanır. Girişte baskın gürültü bulunmadığı varsayımı altında H₁(f) = S_yx(f)/S_xx(f) aktarım kestirimi kullanılabilir. Karesel tutarlılık γ²(f) = |S_yx(f)|²/[S_xx(f) S_yy(f)] değeri 0 ile 1 arasındadır; düşük değer giriş–çıkış doğrusal ilişkisinin gürültü, zamanla değişim veya doğrusal olmama nedeniyle zayıfladığını gösterebilir, tek bir nedeni kanıtlamaz.
Süpürmeli sinüs veya tanımlı bantta geniş spektrumlu uyarım seçildiğinde ölçümün her frekansta yeterli giriş enerjisi taşıdığı doğrulanır. Pencereleme, ölçüm uzunluğu, örnek saati uyumu ve frekans çözünürlüğü kayıt altına alınır. Referans mikrofonun veya probun kendi aktarım yanıtı çıkarılmazsa sonuç yalnız incelenen cihazın değil bütün ölçüm zincirinin yanıtıdır. Aynı kestirim farklı giriş düzeyleri ve farklı oturumlarda yinelenerek olası doygunluk, sürüklenme ve kararsızlık ayrıştırılır.
Ünite 8: Periyodik İşaretlerde Ölçülebilir Değerler
Periyodik bir x(t) için:
f=(1)/(T)olur. Ani değer, belirli bir andaki değerdir; tepe değer sinyalin en büyük mutlak veya işaretli değerini tanımlar.
Bir periyottaki ortalama:
X_avg=(1)/(T)∫_0^T x(t) dtRMS değer:
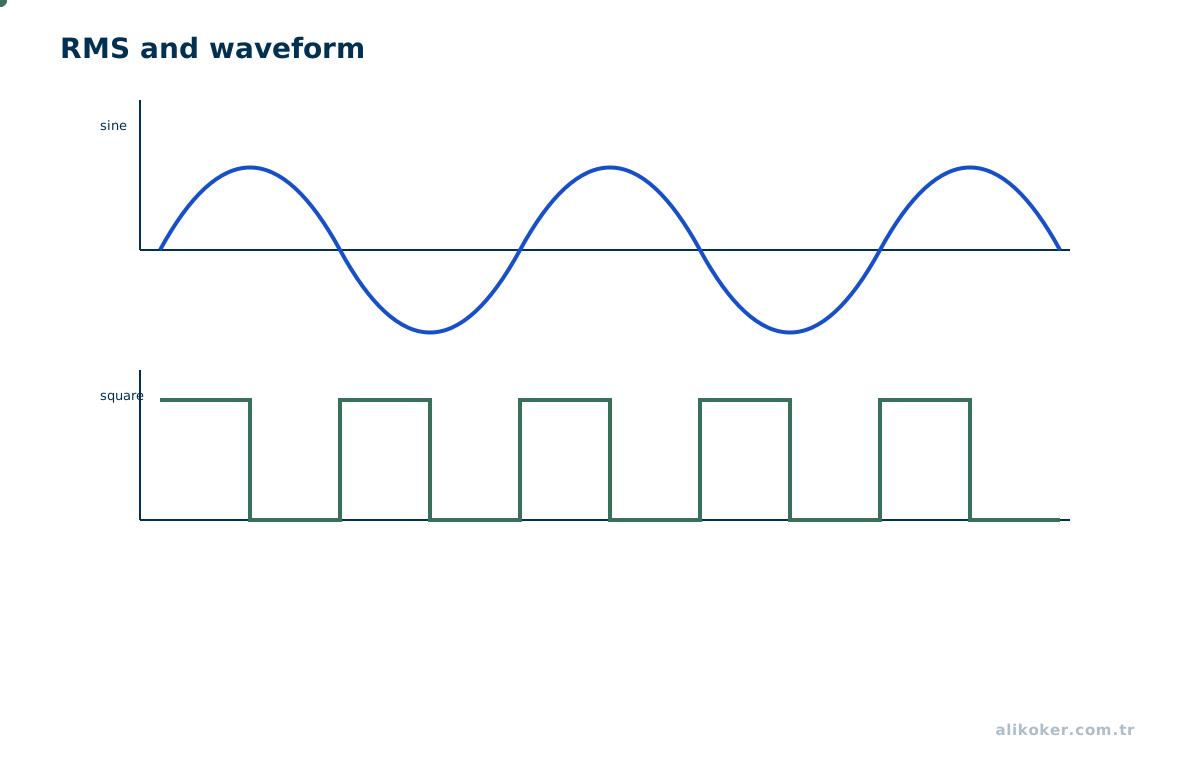
X_RMS=√((1)/(T)∫_0^T x^2(t) dt)ile bulunur. RMS, özellikle dirençsel yükte aynı ısıl etkiyi oluşturan DC değerle ilişkilidir. Sinüsoidal olmayan dalga biçimlerinde ortalama-cevaplı bir cihazı gerçek RMS cihazı gibi yorumlamak hataya yol açabilir.
8.1. RMS ve Dalga Şekli
RMS, bir işaretin aynı direnç üzerinde eşdeğer ısıl etki üreten DC değeridir:
x_rms = sqrt((1/T) ∫ x^2(t) dt)Sinüzoid için V_rms=V_peak/sqrt(2) ilişkisi geçerlidir; bu eşitlik genel dalga şekline uygulanamaz. PWM veya doğrultulmuş işarette true-RMS ölçüm ile average-responding cihaz farklı sonuç verebilir.
Crest factor, tepe değerin RMS'e oranıdır ve ölçü aletinin giriş katının doyuma girmeden dalga şeklini işleyebilmesi açısından önemlidir. RMS aralığı uygun görünse bile yüksek darbe tepe değeri cihaz sınırını aşabilir.
Ünite 9: Güç Büyüklükleri
Ani güç:
p(t)=v(t)i(t)olarak tanımlanır. Sinüsoidal kararlı durumda:
P=V_RMSI_RMScosφQ=V_RMSI_RMSsinφS=V_RMSI_RMSve:
S^2=P^2+Q^2ilişkisi kullanılır.
Sinüsoidal olmayan dalga biçimlerinde harmonikler bulunduğu için güç faktörü yalnız cosφ ile açıklanamaz; ölçüm cihazının bant genişliği ve örnekleme yöntemi önem kazanır.
9.1. Sinüzoidal Olmayan Yüklerde Güç
Saf sinüzoidal durumda aktif güç P=V_rms I_rms cosφ ile hesaplanabilir. Anahtarlamalı güç kaynakları ve doğrultucu girişleri gibi doğrusal olmayan yüklerde akım sinüzoidal olmayabilir; bu durumda yalnız faz açısı yeterli değildir. Gerçek aktif güç zaman alanında ortalama p(t)=v(t)i(t) üzerinden değerlendirilir.
Görünür güç S=V_rms I_rms olarak kalırken güç faktörü PF=P/S biçiminde ele alınabilir. Harmonik distorsiyon, displacement power factor ile gerçek güç faktörünün ayrılmasına neden olur. Ölçüm cihazının bant genişliği yetersizse harmoniklerin güç katkısı da eksik ölçülebilir.
Ünite 10: Gerilim, Akım ve Direnç Ölçümü
Voltmeter paralel, ampermetre seri bağlanır; fakat cihazların iç empedansları sonucu etkiler. Direnç ölçümünde iki telli bağlantı düşük dirençlerde kablo ve temas direncini ölçüme dahil eder. Hassas düşük direnç ölçümünde dört telli Kelvin bağlantısı tercih edilebilir.
Enerjili bir devrede ohmmetre kullanılmamalıdır. Ölçüm kategorisi, maksimum giriş gerilimi, sigorta tipi ve prob sınıfı cihazın yalnız doğruluğunu değil kullanıcı güvenliğini de belirler.
10.1. Akım Ölçüm Yöntemleri
Akım doğrudan seri ampermetreyle, düşük değerli shunt üzerinden diferansiyel gerilim ölçümüyle, Hall sensörüyle veya akım trafosuyla ölçülebilir. Shunt düşük maliyetli ve geniş bantlı olabilir ancak güç kaybı ve ortak-mod gerilim problemi yaratır. Hall tabanlı yöntem galvanik izolasyon sağlayabilir fakat ofset ve bant genişliği sınırları vardır.
Dört telli Kelvin ölçümü, düşük dirençlerde kablo ve temas direncinin ölçüme katılmasını azaltır. İki telli ölçümde toplam sonuç yaklaşık olarak cihaz uçlarına kadar tüm seri dirençleri içerir. Ölçüm topolojisi hedef direnç aralığına göre seçilmelidir.
Ünite 11: Osiloskop ile Zaman Alanı Ölçümü
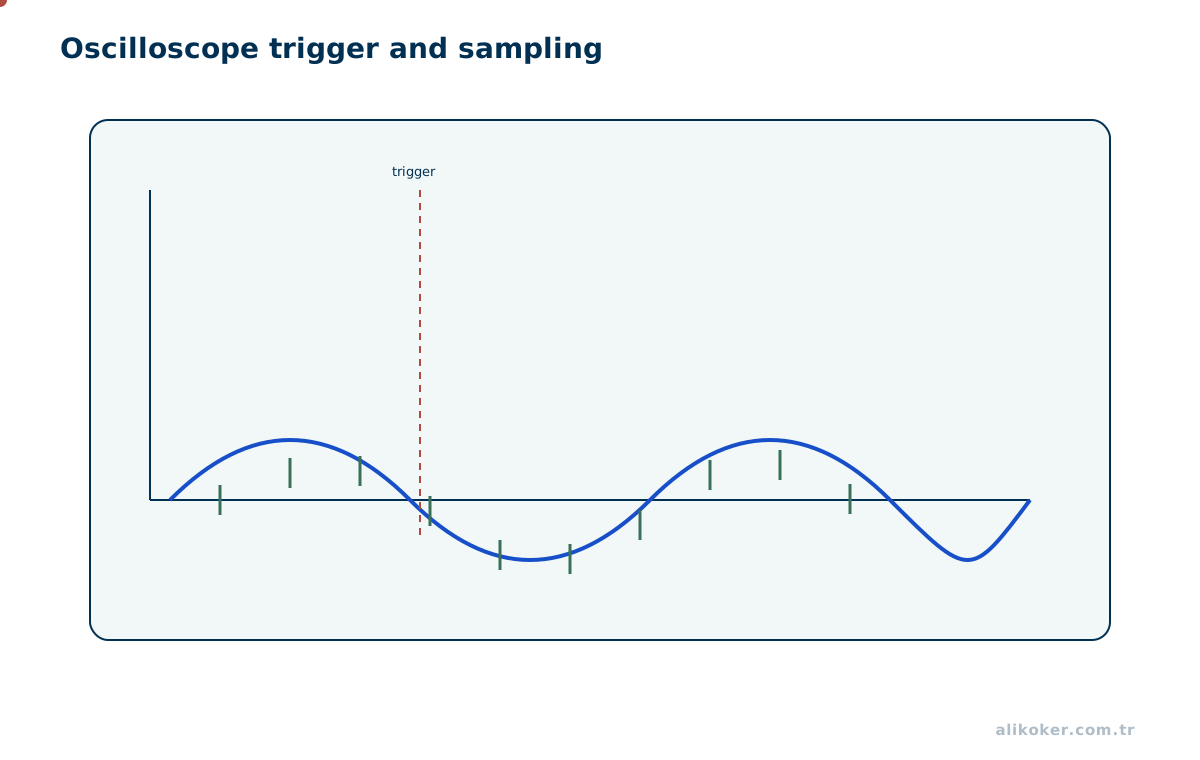
Osiloskop; gerilim, zaman, frekans, faz, yükselme süresi, duty-cycle ve transient davranışı gözlemek için temel araçtır.
Probun:
- zayıflatma oranı,
- giriş direnci,
- giriş kapasitansı,
- bant genişliği,
- ground bağlantısı
ölçümün parçasıdır. Uzun ground kablosu hızlı kenarlarda indüktif halka oluşturur ve gerçekte bulunmayan ringing gösterebilir.
Şebekeye veya floating güç elektroniği düğümlerine normal toprak referanslı osiloskop probu bağlamak kısa devre ve elektrik çarpması riski oluşturabilir. Diferansiyel veya izolasyonlu ölçüm yöntemi devrenin topolojisine ve cihazın güvenlik sınırlarına göre seçilmelidir.
11.1. Bant Genişliği, Rise Time ve Örnekleme
Bir osiloskobun analog bant genişliği ölçülebilecek en yüksek anlamlı frekans bileşenini sınırlar. Tek kutuplu yaklaşık cevap için rise time ile bant genişliği arasında t_r ≈ 0.35/BW ilişkisi kullanılabilir. Hızlı dijital kenarlarda temel clock frekansı düşük olsa bile harmonik içeriğin yüksek olması nedeniyle daha geniş bant gerekebilir.
Örnekleme hızı ile analog bant genişliği aynı şey değildir. Yüksek sample rate, giriş analog katında kaybolmuş bileşeni geri getirmez. Record length uzun olayları yüksek zaman çözünürlüğüyle yakalamayı belirler. Trigger ayarı ise tekrarlı veya seyrek olayın kararlı görüntülenmesini sağlar.
Toprak klipsi özellikle şebeke referanslı veya yüksek taraf düğümlerinde güvenlik riski yaratabilir. Diferansiyel prob, izolasyonlu ölçüm mimarisi veya uygun akım probu kullanılması gereken durumlar cihaz topolojisine göre belirlenmelidir.
Ünite 12: İşaret Üreteçleri ve Test Düzeni
Fonksiyon üreteçleri sinüs, kare, üçgen ve pulse gibi kontrollü test işaretleri üretir. Cihaz üzerinde görülen genlik, çıkışın 50 Ω yüke göre veya yüksek empedansa göre belirtilmesine bağlı olabilir. Bu ayrım dikkate alınmadığında test gerilimi beklenen değerin yaklaşık iki katı veya yarısı görülebilir.
Test düzeninde üreteç toprağı, osiloskop toprağı ve devre referansının birbirine nasıl bağlı olduğu bilinmelidir.
12.1. Faraday Kafesinde Ekranlama Etkinliğinin Deneysel Ölçümü
Ekranlama etkinliği ölçülürken ekran yokken ve varken elde edilen iki alan düzeyi karşılaştırılır. Referans deneyinde kaynak, alıcı, anten yönelimi, frekans, mesafe, polarizasyon ve ortam koşulları tanımlanır. Ekran yerleştirildikten sonra düzenek değişirse sonuçta sadece muhafazanın etkisi bulunmayabilir. Ölçüm noktasına ve alıcı dinamik aralığına bağlı sonuçlar tüm kabin için tek bir mutlak değer üretmez.
SE_E(f) = 20 log₁₀(|E_ref(f)| / |E_korunan(f)|) dB
SE_H(f) = 20 log₁₀(|H_ref(f)| / |H_korunan(f)|) dB
SE_P(f) = 10 log₁₀(P_ref(f) / P_korunan(f)) dB
Alıcının gürültü tabanına yaklaşan E_korunan değeri yalnız alt sınır verebilir; ölçülemeyen sinyalin sıfır olduğu varsayılamaz. Karşılaştırmada birim uyumu, alıcı doğrusal çalışma aralığı, tekrarlar ve kalibrasyon durumu kaydedilir. Uzak alan düzlemsel dalga varsayımının uygun olmadığı yakın alan deneylerinde elektrik ve manyetik alan ölçümleri ayrı ele alınır.
IEEE 299-2006, büyük muhafazaların ölçümüne ilişkin tarihsel bir başvuru olarak kullanılabilir; standardın 2026 itibarıyla inaktif olduğu belirtilmelidir. Küçük muhafazalar, büyük ekranlı odalarla aynı yöntem kapsamına zorla dahil edilmez.
Ünite 13: Güç ve Enerji Ölçümü
Wattmetre veya sayısal güç analizörü gerilim ve akımı birlikte ölçerek güç hesaplar. Faz hatası, özellikle düşük güç faktöründe sonucu belirgin biçimde etkileyebilir.
Enerji:
E=∫ P(t) dtile güç zaman integralidir. Elektronik sayaçlarda örnekleme, kalibrasyon ve zaman tabanı ölçümün doğruluğuna doğrudan katkı verir.
13.1. Zaman Hizalaması ve Güç Hesabı
Güç ölçümünde gerilim ile akım kanallarının genlik doğruluğu kadar faz eşleşmesi de önemlidir. Özellikle düşük güç faktöründe küçük faz hatası aktif güçte büyük bağıl hata oluşturabilir. Farklı prob tiplerinin propagation delay değerleri gerekirse deskew ile düzeltilmelidir.
Enerji, gücün zaman integralidir. Kısa örnekleme boşlukları veya sayaç rollover hataları uzun dönem enerji hesabında birikebilir. Elektronik enerji ölçümünde zaman tabanının doğruluğu ve veri kaybı politikası da metrologik zincirin parçasıdır.
Ünite 14: Akım ve Gerilim Ölçü Transformatörleri
Yüksek akım ve gerilimlerin ölçüm sistemine uygun seviyeye taşınmasında akım transformatörü (CT) ve gerilim transformatörü (VT/PT) kullanılır.
Akım transformatöründe oran ve faz hatası güç/enerji ölçümüne taşınır. CT sekonderi primer akım varken açık bırakılmamalıdır; tehlikeli yüksek gerilim oluşabilir. Gerilim transformatörünün sekonderi ise kısa devre edilmemelidir. Topraklama ve koruma üretici talimatı ve ilgili standarda göre yapılmalıdır.
14.1. CT ve VT Güvenlik Sınırları
Akım trafosu sekonderi normal çalışmada düşük empedanslı yük görmelidir. Primer akım varken sekonderin açık bırakılması, nüve akısının ve sekonder geriliminin tehlikeli düzeye çıkmasına yol açabilir. Gerilim trafosunda ise sekonder kısa devresi yüksek akım oluşturabilir. Bu iki cihazın güvenli hata davranışı bu nedenle birbirinin tersidir.
Oran hatasına ek olarak faz hatası güç ölçümünü etkiler. Ölçü transformatörünün burden değeri, sınıfı ve çalışma frekansı nominal sınırlar içinde tutulmalıdır. Koruma amaçlı CT ile ölçüm amaçlı CT aynı doygunluk karakteristiğini hedeflemek zorunda değildir.
Ünite 15: Wheatstone Köprüsü ve DC Köprü Ölçümleri
Dengeli Wheatstone köprüsü için:
(R_1)/(R_2)=(R_3)/(R_x)ilişkisi kullanılır. Dengesiz köprü ise strain-gauge, RTD ve benzeri dirençsel algılayıcılarda küçük değişimi diferansiyel gerilime dönüştürür.
Köprü uyarma gerilimini artırmak çıkış sinyalini büyütür; fakat sensörün kendi kendine ısınmasını da artırabilir. Bu nedenle hassasiyet ve termal hata birlikte değerlendirilmelidir.
15.1. Dengesiz Köprünün Ölçüm Modeli
Wheatstone köprüsü yalnız bilinmeyen direnci denge noktasında bulmak için değil, strain gauge ve RTD gibi küçük direnç değişimlerini diferansiyel gerilime çevirmek için de kullanılır. Çeyrek, yarım ve tam köprü düzenleri duyarlılık ve sıcaklık kompanzasyonu açısından farklıdır.
Küçük değişimlerde köprü çıkışı yaklaşık doğrusal kabul edilebilir; değişim büyüdükçe tam devre denklemi kullanılmalıdır. Uyartım geriliminin kararlılığı, iletken direnci ve instrumentation amplifier giriş ofseti düşük seviyeli ölçüm bütçesine eklenir.
Ünite 16: AC Köprüleri
AC köprülerinde dirençlerin yerini kompleks empedanslar alır. Denge hem genlik hem faz koşulunun sağlanmasını gerektirir:
Z_1 Z_3=Z_2 Z_4kompleks eşitliği, dirençsel ve reaktif bileşenlerin birlikte çözülmesini sağlar. AC köprüleri kapasitans, endüktans, kayıp ve frekansa bağlı eleman parametrelerinin ölçümünde kullanılabilir.
16.1. Genlik ve Faz Dengesinin Birlikte Sağlanması
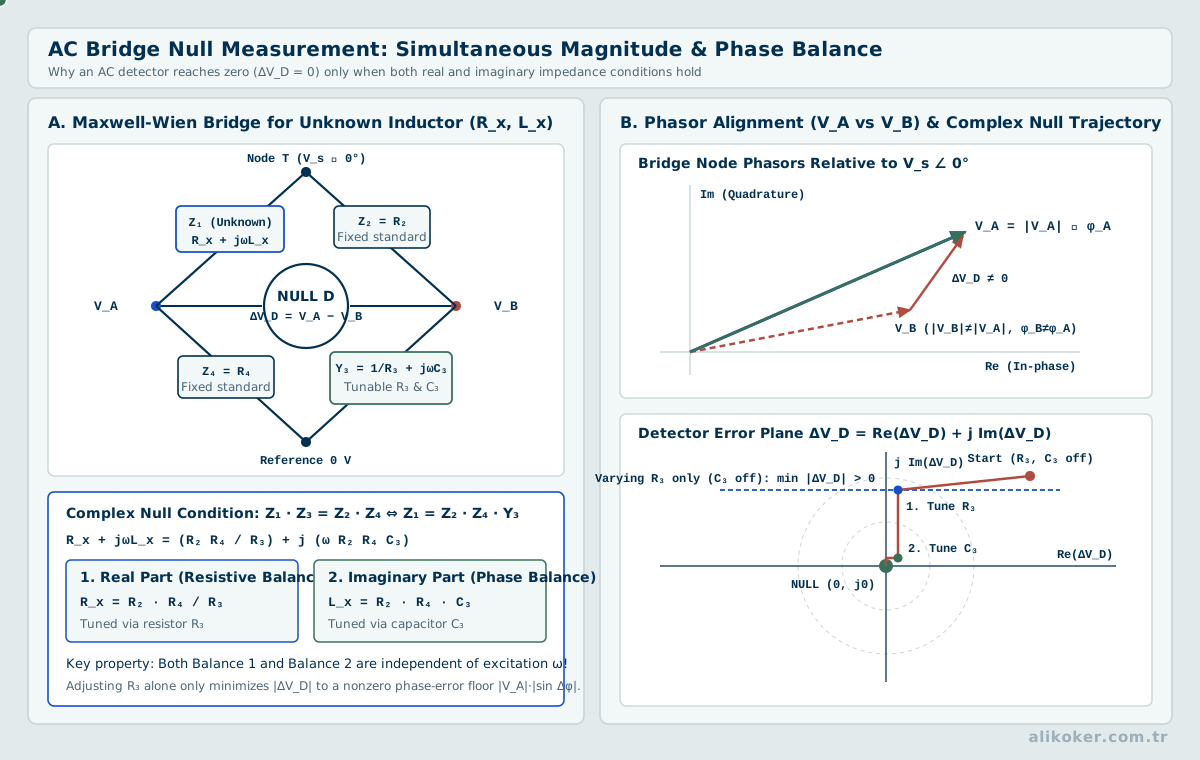
AC köprüde elemanlar karmaşık empedansla temsil edilir. Denge için yalnız direnç büyüklüklerinin değil, gerçek ve sanal bileşenlerin uygun ilişkisi gerekir. Bu nedenle denge koşulu genlik ve faz olmak üzere iki bağımsız koşul üretir.
Köprü frekansı ölçülen L veya C değerini ve kayıp modelini etkileyebilir. Gerçek kapasitör ESR ve kaçak, bobin ise sargı direnci ve parasitik kapasite içerir. Ölçüm frekansı yükseldikçe basit ideal eleman modeli geçerliliğini kaybedebilir.
Ünite 17: R, L, C ve Ortak Endüktans Ölçümü
Direnç, kapasitans ve endüktans farklı yöntemlerle ölçülebilir. Gerilim-akım yönteminde cihazların empedansları ve faz hataları sonuçta görünür. Yüksek frekansta parasitik kapasitans ve endüktans ideal eleman modelini bozar.
Bobin için gerçek model yalnız L değildir; sargı direnci, nüve kaybı ve parasitik kapasitans da frekansla birlikte davranışı etkiler.
Ünite 18: Sayısal Ölçüm ve ADC
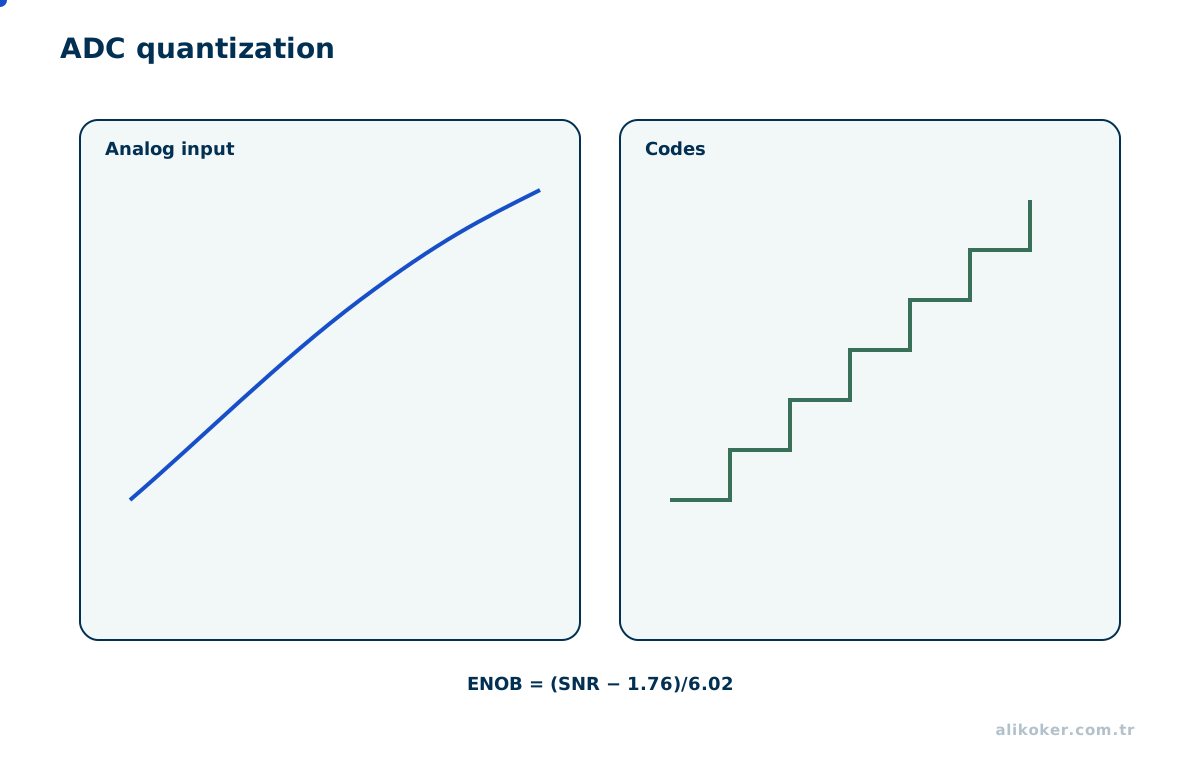
ADC çözünürlüğü N bit için ideal kod sayısını 2^N yapar. Ancak ENOB, offset, gain error, INL, DNL, referans gürültüsü ve analog giriş sürme koşulları gerçek performansı sınırlar.
Örnekleme frekansı yalnız Nyquist eşitsizliğini sağlamak için değil, filtre geçiş bandı, zaman çözünürlüğü ve işlem bütçesiyle birlikte seçilir. Analog aliasing oluştuktan sonra sayısal filtre bunu geri alamaz.
18.1. Nicemleme, Referans ve ENOB
İdeal N bit ADC'nin LSB büyüklüğü yaklaşık V_FS/2^N ile belirlenir. Ancak gerçek doğruluk yalnız bit sayısıyla verilmez. Offset, gain error, INL, DNL, referans gürültüsü ve giriş sürme hatası toplam sonucu etkiler. Effective number of bits (ENOB), dinamik performansı nominal çözünürlükten daha gerçekçi ifade edebilir.
ADC girişindeki sample-and-hold kapasitörü kaynak empedansından belirli sürede şarj olur. Çok yüksek kaynak empedansı acquisition time içinde tam yerleşmeyi engelleyebilir. Bu nedenle sensör ile ADC arasındaki buffer/RC ağı yalnız filtre değil, dönüştürücünün giriş dinamiğinin de parçasıdır.
Ünite 19: Veri Kazanımı ve Zaman
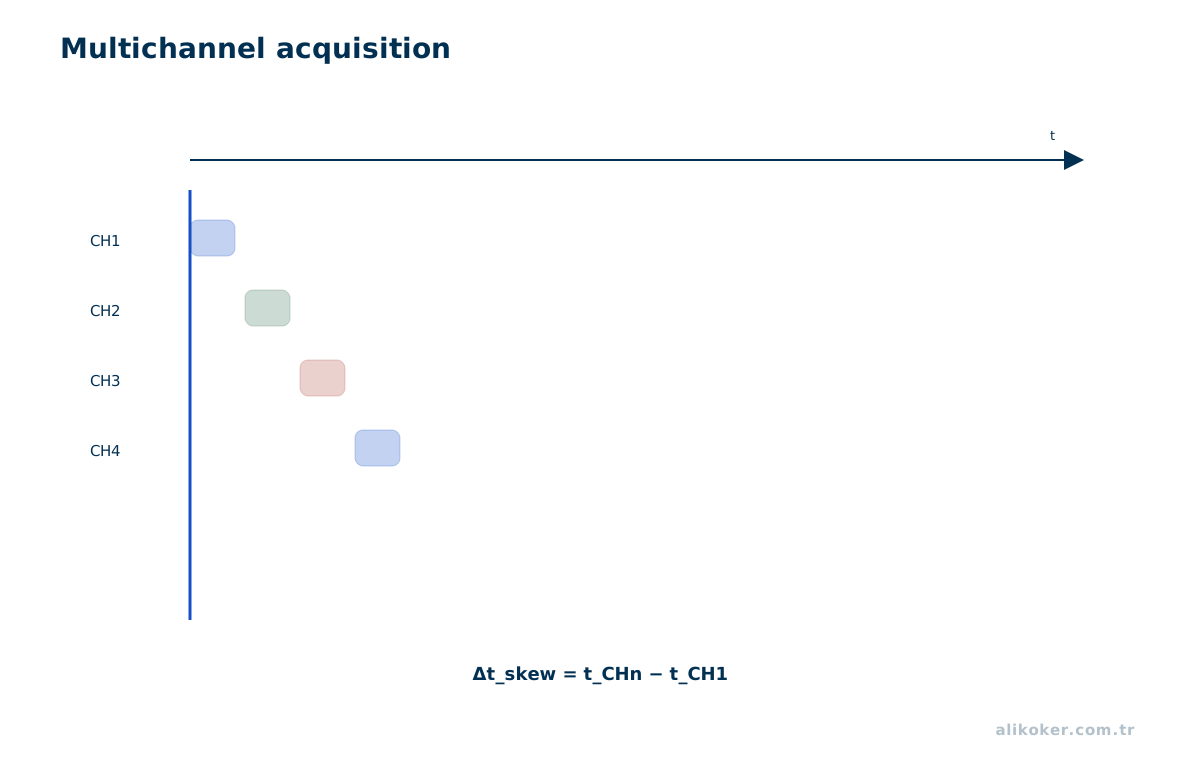
Çok kanallı DAQ sistemlerinde örneklerin aynı anda mı yoksa multiplexer üzerinden ardışık mı alındığı bilinmelidir. Kanal gecikmesi hızlı dinamiklerde faz hatası oluşturabilir.
Her ölçüm kaydında mümkün olduğunda:
değer
birim
zaman damgası
kanal / sensör kimliği
kalibrasyon sürümü
kalite / hata durumu
birlikte tutulmalıdır.
19.1. Çok Kanallı Ölçümde Eşzamanlılık
Multiplexed ADC birden fazla kanalı ardışık örnekler; kanallar aynı anda ölçülmüş değildir. Hızlı mekanik olaylarda kanal tarama gecikmesi faz hatası oluşturabilir. Eşzamanlı örneklemeli ADC veya sample-and-hold mimarisi gerektiğinde tercih edilir.
DAQ sisteminde timestamp kaynağı, clock drift, buffer overflow ve paket kaybı ölçüm kalitesini etkiler. Ham değer yanında kanal kimliği, birim, kalibrasyon sürümü, zaman ve validity flag saklamak sonradan denetlenebilir veri üretir.
Ünite 20: Kalibrasyon ve İzlenebilirlik
Kalibrasyon, ölçüm cihazını veya zincirini uygun referansla karşılaştırarak sapmaları nicel olarak belirler. Ayar ile kalibrasyon aynı işlem değildir; cihaz ayarlanmasa bile mevcut sapma kalibrasyonla belirlenebilir.
İzlenebilirlik, sonucu kesintisiz bir kalibrasyon zinciri üzerinden tanınmış referanslara bağlar. Kalibrasyon tarihi, koşulu ve belirsizliği kayıt altına alınmadan yalnız “kalibre edildi” ifadesi yeterli teknik bilgi değildir.
20.1. Kalibrasyon Düzeltme ile Aynı Şey Değildir
Kalibrasyon, cihazın bir referansa göre davranışını belirler ve belirsizliğiyle birlikte kayıt altına alır. Kalibrasyon sonucunda düzeltme uygulanabilir ancak “kalibre edildi” ifadesi cihazın otomatik olarak hatasız olduğu anlamına gelmez.
İzlenebilirlik, sonucu kesintisiz bir kalibrasyon zinciriyle uygun standarda bağlar. Zincirin her adımı kendi belirsizliğini ekler. Kalibrasyon aralığı sabit takvim alışkanlığıyla değil drift geçmişi, kullanım yoğunluğu, çevre koşulları ve risk üzerinden belirlenebilir.
20.2. Gürültü Altında Dinamik Ters Kalibrasyon
Dinamik ölçüm zinciri Y(f) = H(f)X(f) + N(f) biçiminde modellenebilir. H(f) küçük olduğunda Y/H ile doğrudan tersleme, sensörün bastırdığı frekanslarda gürültüyü aşırı büyütür. Örneğin kazancın 0,05 olduğu frekansta çıkışa eklenen 0,01 birimlik gürültü tersleme sonrasında 0,20 birimlik hataya dönüşür. Daha fazla hesaplama hassasiyeti bu bilgi eksikliğini gidermez.
Geri kazanımın kabul edilebilirliği uygulamanın bant genişliğine bağlıdır. Düzenlileştirilmiş bir yaklaşım X̂(f) = H*(f)Y(f) / (|H(f)|² + λ) biçiminde seçilebilir; burada λ > 0 küçük aktarım kazançlarında büyümeyi sınırlar, buna karşılık gerçek hızlı bileşenlerde yanlılık üretir. λ sabiti kalibrasyon verisi ve bağımsız doğrulama ölçümleriyle seçilmeli, aynı veride en küçük hata veren sonuç kesin doğruluk diye sunulmamalıdır. Kalibrasyon raporu düzeltilmiş sinyalin yanı sıra kullanılabilir frekans aralığını ve kalan belirsizliği belirtmelidir.
Birinci dereceden bir sensörün aktarım işlevi H(s)=1/(τs+1) ise ideal ters işlem 1/H(s)=τs+1 biçimindedir. Bu işlem ölçülen sinyalin türevini de içerdiğinden yüksek frekanslı gürültüyü büyütebilir. Örneğin τ=0,2 saniye olan bir sensörde açısal frekans 50 rad/s iken ters işlemin genlik katsayısı yaklaşık √101≈10,05'tir. Dinamik düzeltme tasarlanırken ölçülebilir bant, gürültü tayfı ve gecikme birlikte sınırlandırılmalıdır. Kalibrasyon tablosunun doğruluğu, ters filtrenin kararlı ve kullanılabilir olduğu anlamına gelmez.
20.3. Frekans Bağımlı Kalibrasyonun Geçerlenmesi
Dinamik kalibrasyon, tek bir statik katsayı yerine ölçüm zincirinin frekansa bağlı kazancını, fazını ve bunların belirsizliklerini tanımlar. Referans uyarım ile test edilen cihazın aynı fiziksel olayı ve aynı zaman eksenini ölçtüğü doğrulanmadan faz kalibrasyonu anlamlı değildir. Tahmin edilen gecikme ölçüm zincirinin kablo, filtre ve sayısal tampon bileşenlerini de içerdiğinden, fiziksel algılayıcı gecikmesi bu etkilerden ayrıştırılmalıdır.
Geçerleme sırasında kalibrasyon ölçülerinden bağımsız test uyarımları kullanılır. Sonuç yalnız düzeltme sonrasındaki hata normuyla değil, bant sınırları, kalan faz hatası, tekrar ölçüm değişkenliği ve uygulanan düzeltmenin gürültü büyütmesiyle raporlanır. Ölçümün özgün dalga biçimi ve kalibrasyon kayıtları korunur; düzeltme yeni ölçüm değil, ölçüm verisinden türetilmiş bir kestirimdir.
20.4. Ekranlama Ölçümlerinde Belirsizlik ve Tekrarlanabilirlik
Ekranlama etkinliği iki ölçümün logaritmik farkına dayandığından alıcı kazancı, kaynak kararlılığı, konumlandırma, anten kalibrasyonu ve arka plan etkileri birlikte belirsizlik oluşturur. Korelasyon bulunan belirsizlik bileşenleri bağımsız varsayılmamalıdır. Örneğin aynı kalibre edilmiş alıcı iki ölçümde de kullanılıyorsa ortak kalibrasyon bileşeninin fark hesabına etkisi bağımsız iki cihaz kullanımından farklıdır.
SE_dB = L_referans,dB − L_korunan,dB
u²(SE) = u²(L_ref) + u²(L_korunan) − 2 cov(L_ref, L_korunan)
Bu bağıntı doğrusal olmayan ek etkiler ve dB dönüşümü için gereken koşullar dikkate alınarak uygulanmalıdır. Ekranlı ve ekransız kurulumlar arasında yeniden konumlandırma yapıldığında tekrarlanabilirlik ve yeniden üretilebilirlik ayrı ölçülmelidir. Sonuç yalnız ortalama zayıflatma değil, frekansa göre dağılım, belirsizlik ve ölçüm sınırıyla birlikte sunulur. JCGM 100:2008 belirsizlik yaklaşımının genel referansıdır.
Ünite 21: Arıza, Geçerlilik ve Veri Kalitesi
Sensör kopması, kısa devre, doygunluk, ADC taşması, zaman aşımı, CRC hatası veya fiziksel olarak imkânsız değişim farklı hata sınıflarıdır. Geçersiz veri 0 sayısına dönüştürülmemelidir; sıfır bazı fiziksel büyüklükler için tamamen geçerli bir ölçümdür.
Ölçüm zinciri yalnız sayı değil, sayının güvenilirliğini de üretmelidir. Kritik sistemlerde plausibility denetimi, yedeklilik ve farklı fiziksel prensiplerden çapraz doğrulama kullanılabilir.
21.1. Değer ile Kalite Bilgisini Ayırmak
Bir ölçüm değeri sıfır olabilir; “veri yok” veya “sensör arızalı” durumunu sıfırla temsil etmek belirsizlik yaratır. Bu nedenle değer, timestamp ve kalite durumu ayrı alanlarda tutulmalıdır. Doyum, stale data, CRC hatası, kalibrasyon dışı ve fiziksel olarak imkânsız değer farklı quality flag'leri olabilir.
Plausibility kontrolü tek bir min/max sınırından daha gelişmiş olabilir. Değişim hızı, enerji dengesi, diğer sensörlerle ilişki veya fiziksel model kullanılarak makul fakat yanlış ölçümler yakalanabilir. Kritik sistemlerde veri kalitesi kontrol algoritmasının girdisi olarak açıkça taşınmalıdır.
Ders Sınırları
Algılayıcının direnç, kapasite, Hall etkisi veya piezoelektrik etki ile nasıl sinyal ürettiği Sensörler ve Algılama Sistemleri dersinde; Fourier ve örnekleme kuramı Sinyaller ve Sistemler dersinde; op-amp ve ADC devre yapıları Elektronik I ve II dersinde ele alınır. Bu ders bunları ölçüm güvenilirliği açısından birleştirir.
Uygulamalı Ölçüm Tasarımı: Anahtarlanan Motor Akımını Ölçmek
PWM ile sürülen bir DC motorun akımını ölçmek, ölçme sisteminin tüm katmanlarını aynı örnekte birleştirir. Önce hangi büyüklüğün istendiği tanımlanır: ortalama motor akımı, RMS akım, switching ripple veya kısa devre tepe akımı aynı ölçüm değildir. Buna göre sensör ve bant genişliği seçilir.
Düşük taraf shunt kullanılırsa V_shunt=I*R_shunt ilişkisi basittir ancak shunt üzerindeki güç I_rms^2 R_shunt kadar ısı oluşturur. High-side shunt ground bozulmasını azaltabilir fakat yüksek common-mode altında çalışan ölçüm yükselteci gerektirir. Hall sensörü galvanik ayrım ve düşük insertion loss sağlayabilir, ancak ofset, sıcaklık drift'i ve bant genişliği ayrıca değerlendirilir.
Osiloskopla switching akımı incelenecekse current probe bandwidth'i, zero offset ve deskew önemlidir. DAQ ile uzun süreli RMS/termal analiz yapılacaksa örnekleme frekansı, anti-aliasing ve veri hacmi öne çıkar. Aynı fiziksel akım farklı amaçlar için farklı ölçüm zincirleri gerektirebilir.
Ölçüm sonunda yalnız I=3.2 A yazmak yerine ölçüm aralığı, sensör tipi, bandwidth, örnekleme, belirsizlik ve zaman bilgisi kaydedildiğinde sonuç yeniden değerlendirilebilir hale gelir. Bu yaklaşım laboratuvar ölçümünü kanıt niteliğinde mühendislik verisine dönüştürür.
21.2. Sıkışmış Ölçüm ile Düşük Gürültünün Ayrımı
Varyansı çok küçük bir ölçüm kanalı gerçek fiziksel kararlılığı veya arızalı sabit çıkışı gösterebilir. Tanı için beklenen uyarım, algılayıcı çözünürlüğü, çalışma kipi ve bağımsız kanal kullanılır. Sürekli aynı sayı, yüksek ölçüm doğruluğunun kanıtı değildir. Yavaş ofset kayması ve tekil impuls farklı tespit yöntemleri gerektirir. Bu arızaların ortak matematiksel modelleri Anomali Algılama dersinde ele alınır.
Kaynakça
- Billingsley, J. Mechatronics Experiments with Machine Vision. Springer Nature Switzerland, 2026. DOI: https://doi.org/10.1007/978-3-032-11218-7.
- Celozzi, Salvatore; Araneo, Rodolfo; Lovat, Giampiero. Electromagnetic Shielding. Wiley-IEEE Press, 2008. ISBN 978-0-470-05536-6.
- Doebelin, E. O. Measurement Systems: Application and Design. McGraw-Hill, 2004.
- IEEE. IEEE 299-2006: Standard Method for Measuring the Effectiveness of Electromagnetic Shielding Enclosures. 2006. Historical/inactive edition as of 2026. https://standards.ieee.org/ieee/299/3090/
- JCGM. Evaluation of Measurement Data — Guide to the Expression of Uncertainty in Measurement (JCGM 100:2008), 2008.
- Kuşdoğan, Ş.; Kandemir Beşer, E. Elektrik Ölçme Ders Notları. 2018.
- Necsulescu, D. Advanced Mechatronics: Monitoring and Control of Spatially Distributed Systems. World Scientific, 2009. ISBN 978-981-277-181-0.
- Walter W. Piegorsch, Richard A. Levine, Hao Helen Zhang, Thomas C. M. Lee (eds.). Computational Statistics in Data Science. Wiley, 2022. ISBN 9781119561071.
- Simo Särkkä; Lennart Svensson. Bayesian Filtering and Smoothing, 2nd ed.. Cambridge University Press, 2023. https://doi.org/10.1017/9781108917407