


Sinyaller ve Sistemler

Sürekli ve ayrık zamanlı sinyaller, LTI sistemler, Fourier/STFT, örnekleme, süzgeçler, Laplace ve z dönüşümleri ile konuşma özelliklerine geçişi kapsayan ders notu.
Sinyaller ve Sistemler kapsamında amaç formül ezberlemek değil, zaman alanı ile frekans alanı arasındaki bağı ve bir sistemin sinyali nasıl değiştirdiğini tek çerçevede görmektir.
Ünite 1: Sinyal ve Sistem Temelleri
1.1. Sinyal ve Sistem
Sinyal bilgi taşıyan bir fonksiyondur; sürekli zamanda x(t), ayrık zamanda x[n] ile gösterilir. Sistem, girişi çıkışa dönüştürür:
x -> sistem -> yBir sistem belleksiz, nedensel, BIBO kararlı, zamanla değişmez, doğrusal veya tersinir olabilir. Doğrusallık toplamsallık ve homojenliği birlikte ister; y=2x+3 doğrusal değildir, y[n]=x[n-1] nedenseldir fakat bellek içerir.
1.1.1. Temel Sinyaller
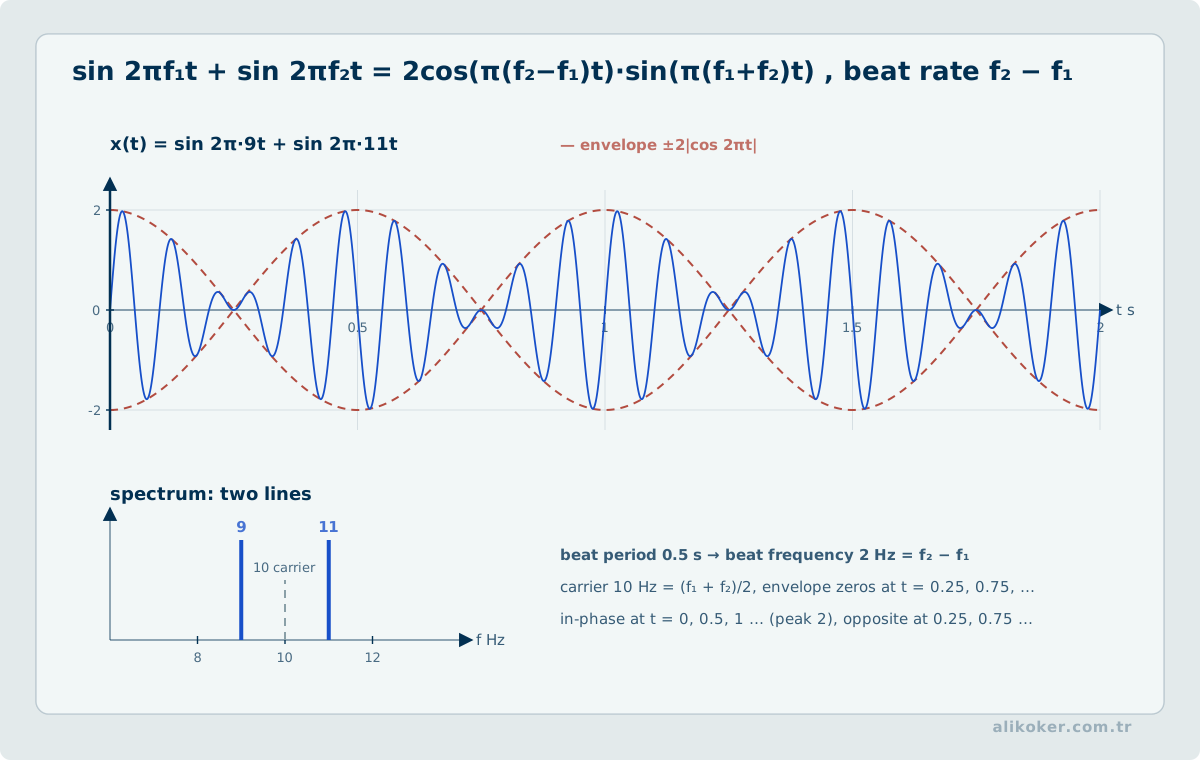
Birim basamak ile dürtü arasındaki ayrık zaman bağıntısı:
δ[n] = u[n] - u[n-1]
u[n] = Σ(k=-∞..n) δ[k]
Sürekli zamanda Dirac dürtüsü integral altındaki davranışıyla tanımlanır:
u(t) = ∫(-∞..t)δ(τ)dτ
δ(t) = du(t)/dt
∫x(t)δ(t-t0)dt = x(t0)
Karmaşık üstel:
e^(jωt) = cos(ωt) + j sin(ωt)sinüzoidal çözümlemenin doğal temelidir. Sürekli zamanda e^(jω0t) her ω0 için periyodikken ayrık zamanda e^(jω0n) ancak ω0/(2π) rasyonelse periyodiktir; ayrık frekans ekseni 2π periyotludur.
Enerji:
E = ∫|x(t)|²dt
E = Σ|x[n]|²
sonluysa enerji sinyali, enerji sonsuz fakat ortalama güç sonlu ve sıfırdan farklıysa güç sinyali elde edilir. Periyodik sinyaller güç sinyalidir.
1.1.2. Zaman Dönüşümleri
x(t-t0)   kaydırma
x(-t)     tersleme
x(at)     ölçekleme
Sürekli zamanda ölçekleme serbesttir; ayrık zamanda indislerin tamsayı kalması gerektiğinden örnek atma ve örnek ekleme ayrı işlemlerdir.
Tek ve çift ayrışım:
x_e(t) = [x(t)+x(-t)]/2
x_o(t) = [x(t)-x(-t)]/2
1.2. LTI Sistemler ve Evrişim
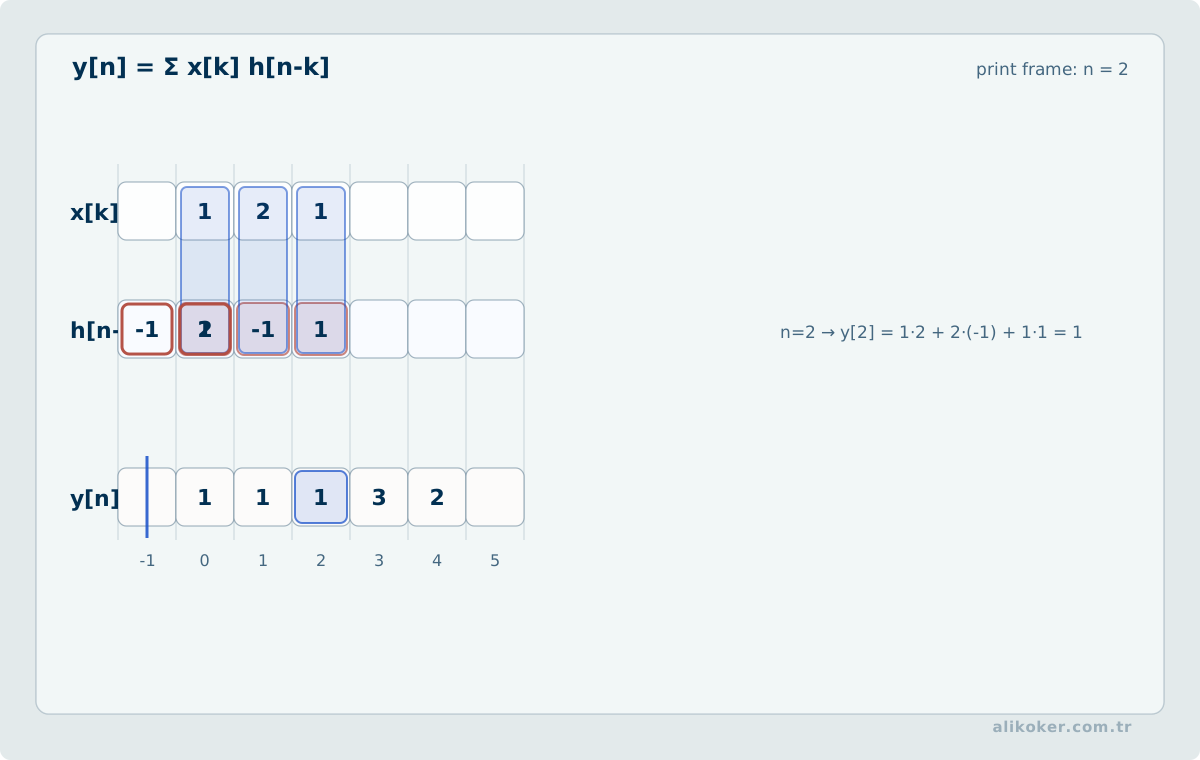
Doğrusal ve zamanla değişmez sistem, dürtü tepkisi h ile bütünüyle tanımlanır.
Ayrık zaman:
x[n] = Σ x[k]δ[n-k]
y[n] = Σ x[k]h[n-k] = x[n]*h[n]
Sürekli zaman:
y(t) = ∫x(τ)h(t-τ)dτ = x(t)*h(t)Evrişim değişmeli, birleşmeli ve toplama üzerine dağılır; seri bağlı LTI sistemlerde dürtü tepkileri evrişir, paralel bağlı sistemlerde toplanır.
Dürtü tepkisi sistem özelliklerini doğrudan verir:
belleksiz   h(t)=Kδ(t)
nedensel    h(t)=0, t<0
kararlı     ∫|h(t)|dt < ∞
Ayrık karşılıkta kararlılık Σ|h[n]|<∞ koşuludur.
Basamak tepkisi ve dürtü tepkisi:
s(t)=u(t)*h(t)
h(t)=ds(t)/dt
h[n]=s[n]-s[n-1]
ile birbirine bağlıdır.
İntegralin geometrisi üç işlemle anlaşılır: dürtü tepkisi zaman ekseninde çevrilir (h(-τ)), incelenen çıkış anına kadar kaydırılır (h(t-τ)) ve girişle noktasal çarpımı τ boyunca toplanır. Belirli bir t anındaki çıktı, hareket eden iki işaretin çarpımının integralidir. Pozitif dikdörtgen veya üçgen darbelerde bu değer örtüşmenin ağırlıklı alanı gibi görünür; işaretler negatif değer alabiliyorsa cebirsel işaretli katkıların da hesaba katılması gerekir.
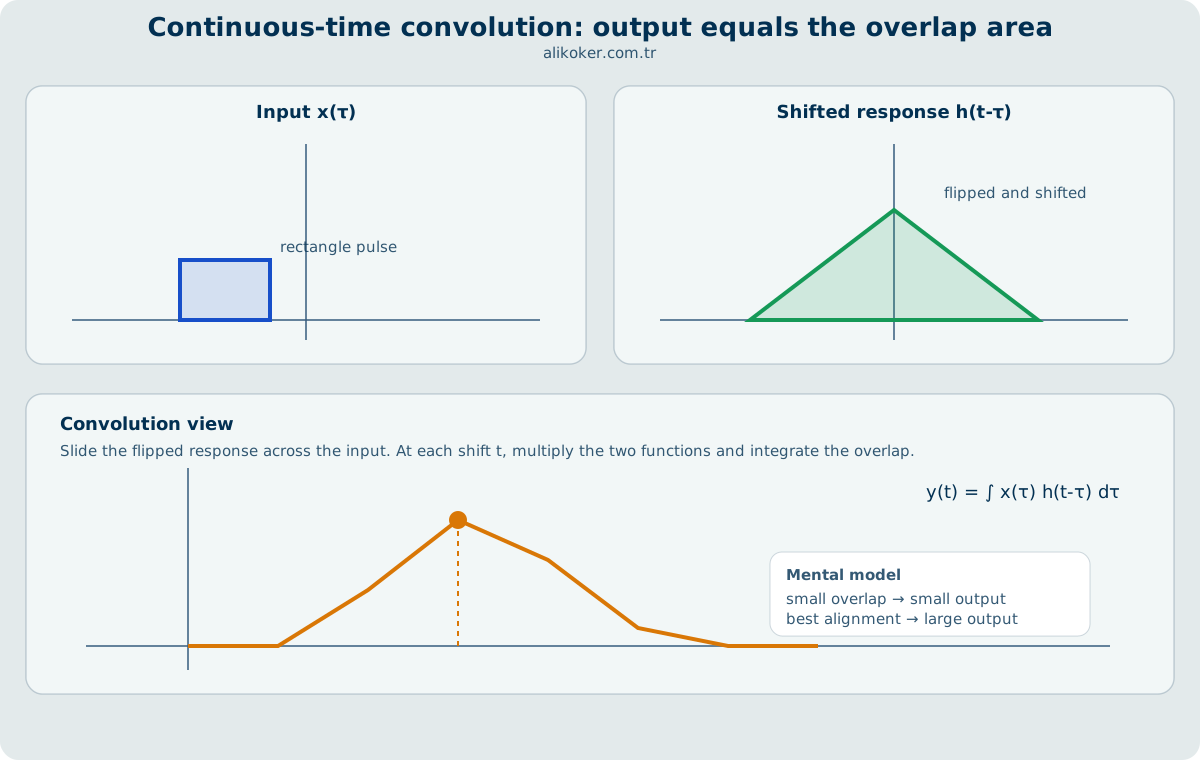
Bu yorum, bir LTI sistemde girişin dürtü tepkisiyle neden evriştirildiğini açıklar. Eşleşmiş süzgeçte zaman tersleme ve kaydırma, korelasyon ilişkisi üzerinden ayrıca yorumlanır; evrişimle korelasyonun aynı işlem olduğu varsayılmaz.
1.3. Diferansiyel ve Fark Denklemleri
Sürekli LTI sistem:
Σ a_k d^k y(t)/dt^k = Σ b_k d^k x(t)/dt^kayrık sistem:
Σ a_k y[n-k] = Σ b_k x[n-k]biçiminde yazılır. Başlangıç koşulları doğal tepkiyi belirler; özyineli ayrık sistemler genellikle IIR, yalnız sonlu giriş örneği kullanan özyinesiz yapılar FIR davranışı verir.
1.4. Özfonksiyon ve Frekans Tepkisi
Karmaşık üsteller LTI sistemlerin özfonksiyonlarıdır:
e^(st) -> H(s)e^(st)
z^n    -> H(z)z^n
Sistem üstel bileşenin biçimini değiştirmez, yalnız katsayısını değiştirir. Bu nedenle H(jω) frekans tepkisi, sinüzoidal bileşenlerin genlik ve faz değişimini doğrudan gösterir.
Ünite 2: Fourier Analizi ve Frekans Alanı
Bir sinyalin frekans içeriği yorumlanırken önce gözlem süresi, örnekleme düzeni ve pencereleme yöntemi belirlenir. Ayrık Fourier dönüşümündeki bir tepenin gerçek ton mu yoksa sızıntı veya pencere etkisi mi olduğu çözünürlükle birlikte değerlendirilir. Genlik hesabında kullanılan normalizasyon ve tek/çift taraflı spektrum geleneği açık olmalıdır. Zamanla değişen sinyaller için tüm kaydı tek spektruma indirgemek yerine yerel zaman-frekans çözümlemesi gerekebilir.
2.1. Fourier Serisi
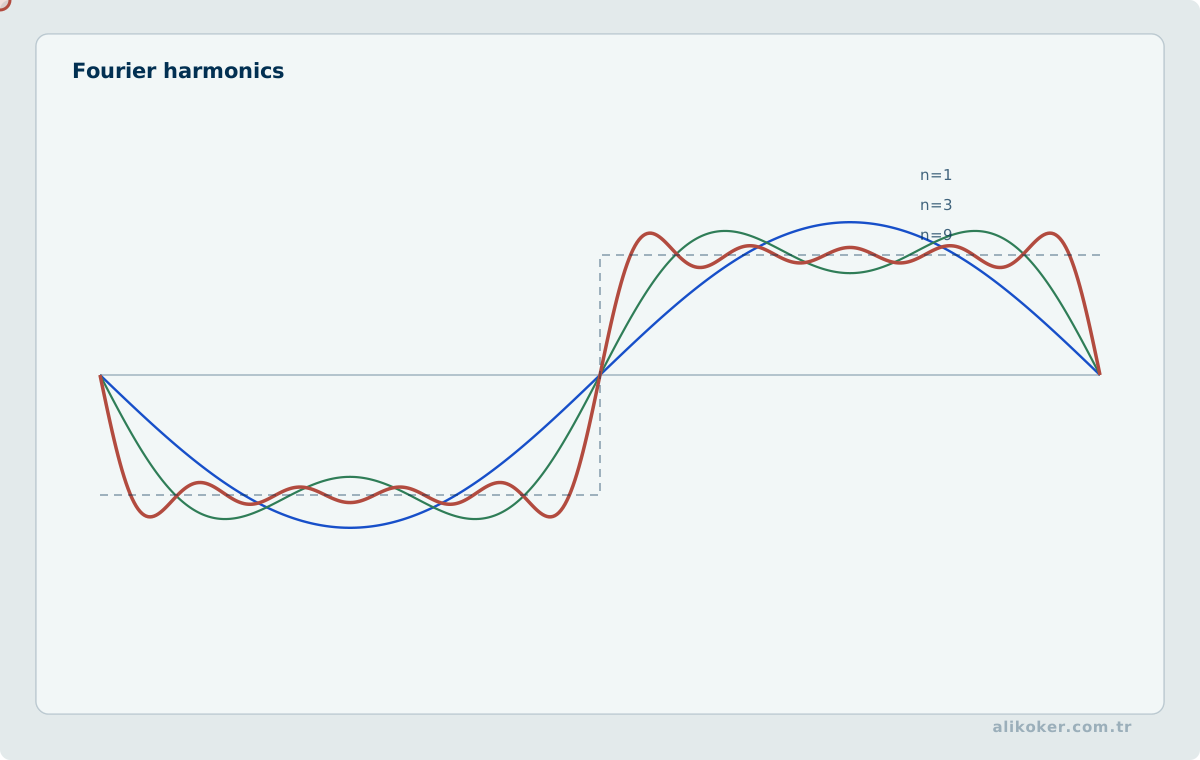
T0 periyotlu sinyal ve ω0=2π/T0 için:
x(t)=Σ a_k e^(jkω0t)
a_k=(1/T0)∫(T0)x(t)e^(-jkω0t)dt
a0 ortalama değerdir; gerçek sinyaller eşlenik simetri gösterir. Dirichlet koşulları altında seri süreklilik noktalarında sinyale, sıçramada iki taraflı limitlerin ortalamasına yakınsar.
Sonlu terim sayısında süreksizlik çevresindeki yaklaşık yüzde dokuzluk aşım daralır fakat yok olmaz; Gibbs olayı budur.
Parseval:
(1/T0)∫|x(t)|²dt = Σ|a_k|²zaman alanındaki ortalama gücü harmoniklerin güç toplamına bağlar. Ayrık zamanlı periyodik sinyalde yalnız N farklı harmonik vardır ve seri sonludur.
2.2. Fourier Dönüşümü
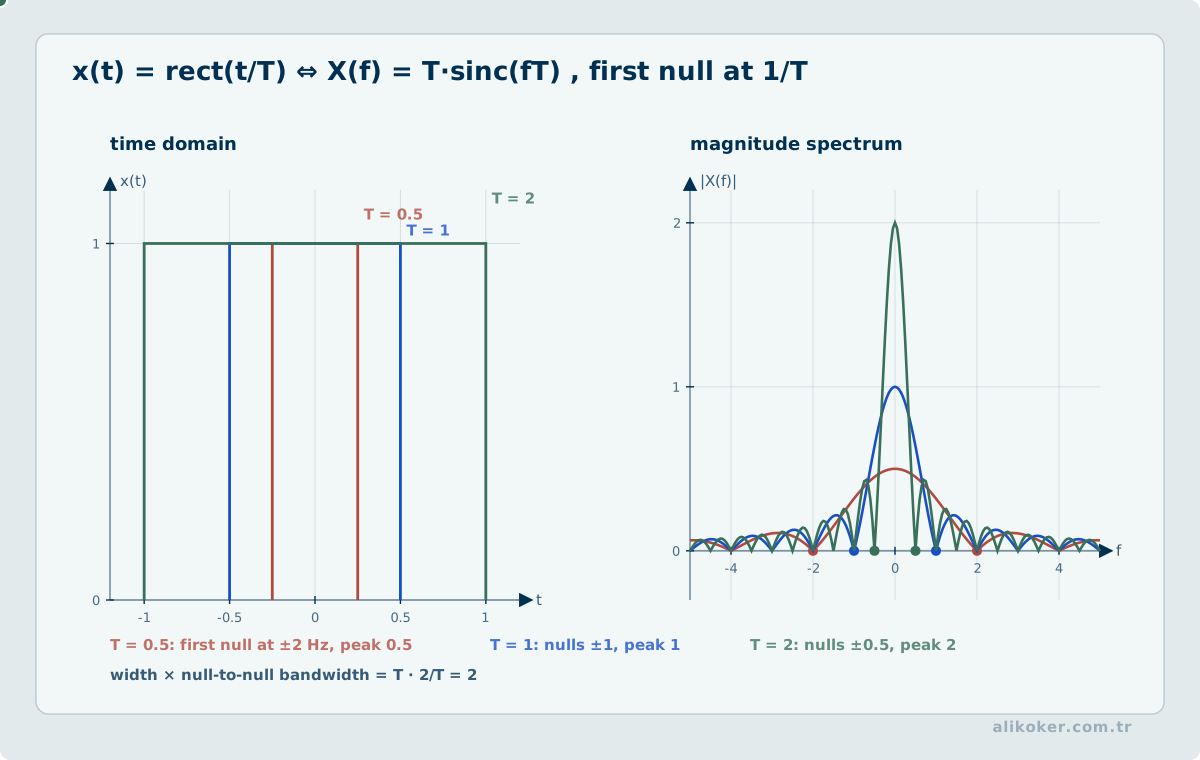
Dönemsiz sinyal için:
X(jω)=∫x(t)e^(-jωt)dt
x(t)=(1/2π)∫X(jω)e^(jωt)dω
Temel özellikler:
x(t-t0)     <-> e^(-jωt0)X(jω)
dx/dt       <-> jωX(jω)
x(at)       <-> (1/|a|)X(jω/a)
x*h         <-> XH
xh          <-> (1/2π)X*H
Zamanda daralma frekansta genişlemeye dönüşür; ideal zaman sınırlılığı ile ideal bant sınırlılığı aynı anda sağlanamaz.
Temel çiftler:
δ(t)          <-> 1
1             <-> 2πδ(ω)
e^(-at)u(t)   <-> 1/(a+jω)
dikdörtgen    <-> sinc
Evrişimin çarpmaya dönüşmesi, LTI çözümlemenin merkezidir.
2.3. DTFT, DFT ve FFT
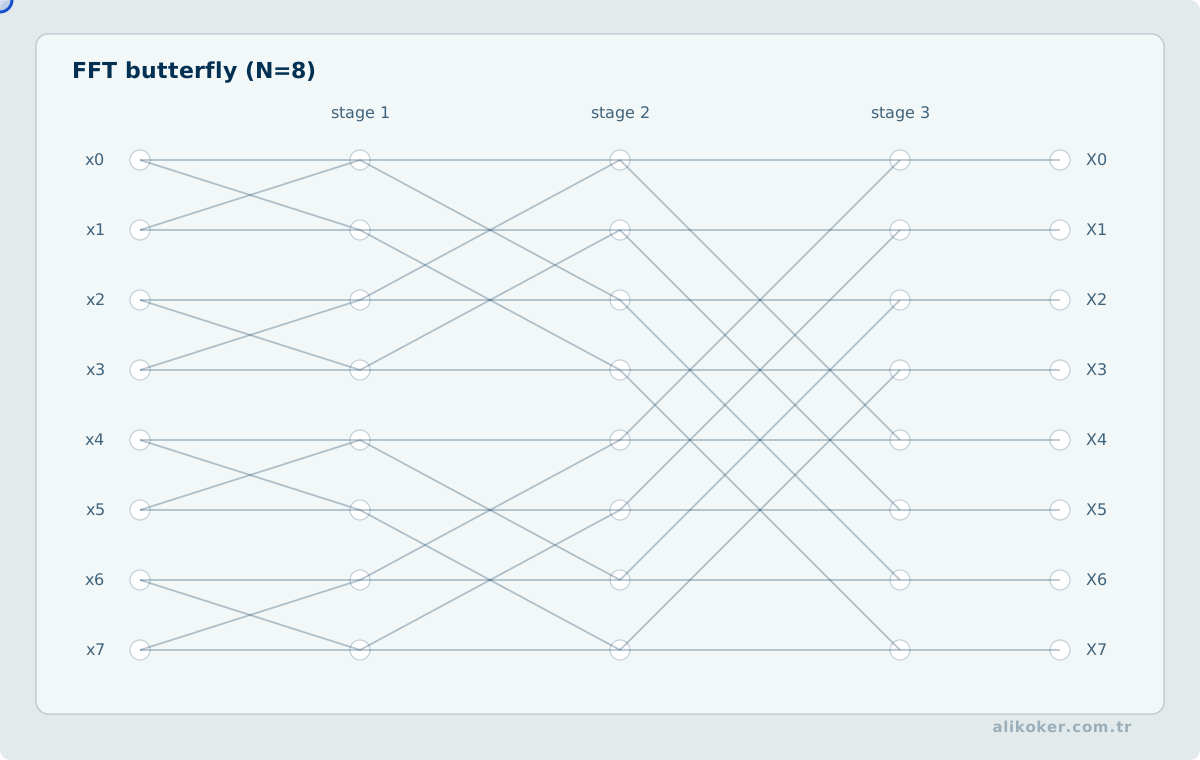
Ayrık zamanlı Fourier dönüşümü:
X(e^(jω)) = Σx[n]e^(-jωn)
x[n] = (1/2π)∫(2π)X(e^(jω))e^(jωn)dω
olup 2π periyotludur.
Sonlu N örnek için DFT:
X[k]=Σ(n=0..N-1)x[n]e^(-j2πkn/N)
x[n]=(1/N)Σ(k=0..N-1)X[k]e^(j2πkn/N)
kullanılır. DFT veri bloğunu periyodik kabul eder; uçların uyuşmaması spektral sızıntı üretir.
FFT farklı dönüşüm değil, DFT'yi yaklaşık N log N karmaşıklıkla hesaplayan algoritma ailesidir; doğrudan DFT yaklaşık N² işlem gerektirir.
2.3.1. Doğrusal ve Dairesel Evrişim
DFT katsayılarını çarpıp ters DFT almak, dönüşüm uzunluğu boyunca dairesel evrişim üretir. İndisler bu uzunluğa göre sarıldığı için sonlu bir doğrusal evrişimin sonundaki değerler başa eklenebilir. Bu, ADC'deki frekans katışmasından ayrı bir zaman alanı katlanmasıdır.
Sıfır dışında kalan değerleri belirtilen dizilerle sınırlı, uzunlukları N ve M olan iki girişin tam doğrusal evrişimi N+M-1 örnek olarak saklanır. FFT ile aynı sonucu hesaplamak için iki dizi de ortak bir K >= N+M-1 uzunluğuna sıfırlarla tamamlanır:
x_pad = [x[0], ..., x[N-1], 0, ..., 0]
h_pad = [h[0], ..., h[M-1], 0, ..., 0]
y_pad = IFFT_K(FFT_K(x_pad) · FFT_K(h_pad))
y = y_pad[0 .. N+M-2]
Burada çarpma aynı frekans indisindeki karmaşık katsayılar arasındadır; dönüşümlerin normalizasyonu da birbirine uygun olmalıdır. Sıfır doldurma bu hesapta spektral çözünürlük kazanmak için değil, evrişim kuyruğunun başa sarılmasını önlemek için kullanılır (Smith, bölüm 18).
2.3.2. Pencereleme
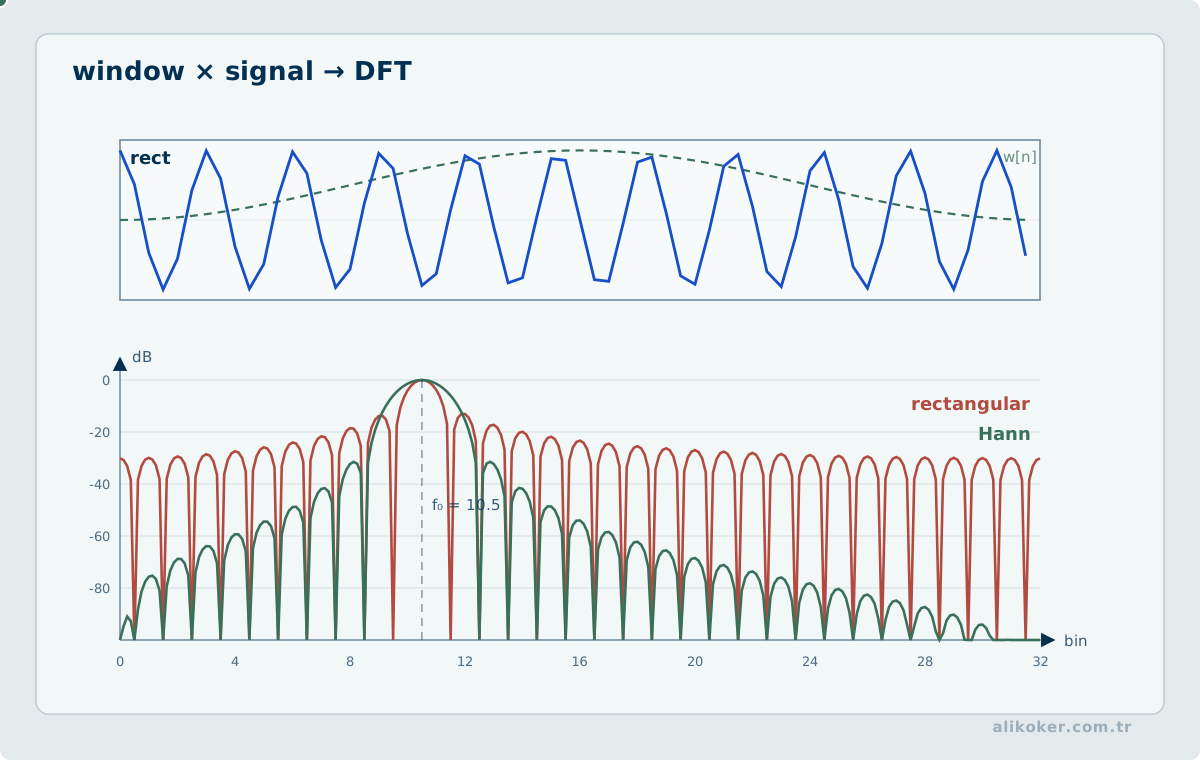
Sonlu kayıt, sinyalin pencereyle çarpılmasıdır. Dikdörtgen pencere dar ana loba fakat yüksek yan loba, Hann ve Hamming daha düşük sızıntıya, Blackman daha güçlü yan lob bastırmasına karşı daha geniş ana loba sahiptir.
Sıfır doldurma frekans eksenini daha sık örnekler ancak gerçek çözünürlüğü artırmaz; çözünürlüğü esas olarak gözlem süresi belirler.
2.3.3. STFT
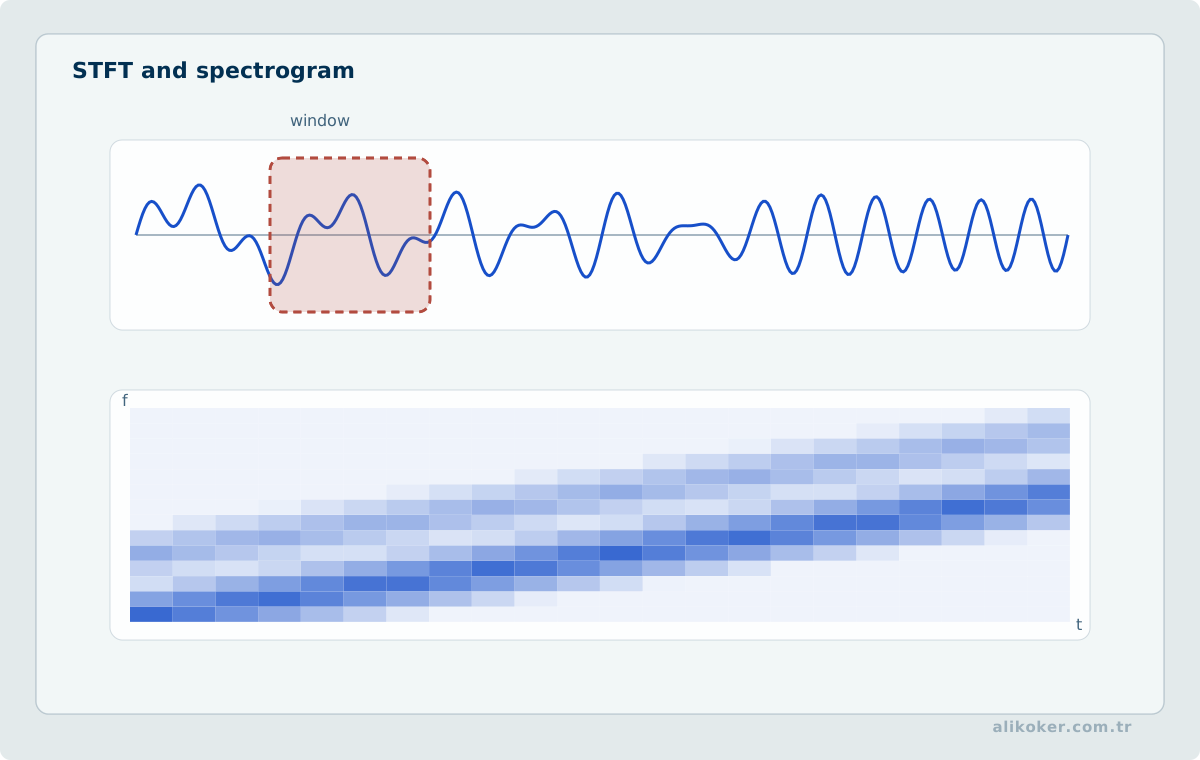
Tek Fourier dönüşümü frekansı verir, zamanı vermez. Kısa zamanlı Fourier dönüşümü sinyali örtüşen pencerelerde çözerek zaman-frekans gösterimi üretir:
STFT -> spektrogramKısa pencere iyi zaman, uzun pencere iyi frekans çözünürlüğü verir; konuşma, müzik, titreşim, radar ve sonar çözümlemesinde bu ödünleşim doğrudan görülür.
Ayrık Fourier dönüşümünde bir frekans bileşeni analiz penceresine tam sayı periyotla sığmıyorsa enerji komşu frekans kutularına yayılır. Bu sızıntı gerçek sinyalde yeni frekanslar bulunduğu anlamına gelmez. Pencereleme yan lobları azaltabilir, ancak ana lobu genişleterek yakın frekansları ayırmayı zorlaştırır. Sıfır doldurma ise spektrum örnekleme ızgarasını sıklaştırır; gerçek ölçüm süresini artırmadığı için fiziksel frekans çözünürlüğünü iyileştirmez. Bir FFT grafiği yorumlanırken pencere türü, örnekleme frekansı, pencere süresi ve genlik normalizasyonu birlikte belirtilmelidir.
2.4. Korelasyon ve Güç Spektrumu
Çapraz korelasyon:
r_xy[k]=Σx[n]y*[n-k]iki sinyalin gecikmeye bağlı benzerliğini, otokorelasyon ise sinyalin kendi kaydırılmış kopyalarıyla benzerliğini ölçer. Gecikme kestirimi, periyodiklik, eşleşmiş süzgeç ve senkronizasyon bu işlemi kullanır.
Wiener-Khinchin bağıntısı otokorelasyon ile güç spektral yoğunluğunu Fourier dönüşümüyle bağlar. Periodogram sonlu kayıtta yüksek varyanslıdır; Welch yöntemi örtüşen ve pencerelenmiş blokların spektrumlarını ortalayarak varyansı azaltır.
2.5. Kısa Zamanlı Fourier Dönüşümünden Konuşma Özelliklerine
Fourier dönüşümü bir kaydın genel frekans içeriğini gösterir; fakat konuşma ve birçok gerçek sinyal zaman içinde değişir. Kısa bir zaman aralığında yaklaşık durağan kabul edilebilen sinyal, örtüşen çerçevelere bölünerek her çerçevede ayrı spektrum hesaplanabilir. Kısa zamanlı Fourier dönüşümü (STFT) bu zaman-frekans görünümünü kurar.
örnekler
→ çerçeveleme
→ pencereleme
→ STFT
→ zaman-frekans katsayıları
→ spektrogram
Çerçeve uzunluğu ve ardışık çerçeveler arasındaki adım birlikte seçilir. Kısa çerçeve hızlı değişimleri daha iyi izlerken frekans ayrımını azaltır; uzun çerçeve frekans ayrımını artırırken zaman yerelleştirmesini zayıflatır. Pencereleme ise sonlu çerçevenin sınırlarında oluşan spektral sızıntıyı denetlemeye yardım eder.
Konuşma işlemede STFT çoğu zaman son özellik değil, sonraki gösterimlerin başlangıcıdır. Tipik bir zincir şöyledir:
STFT
→ güç spektrumu
→ Mel filtre bankası
→ log enerji
→ log-Mel gösterimi
Mel ölçeği frekans eksenini insan işitmesinin algısal çözünürlüğüne daha yakın bir eksende örnekler. Logaritma geniş enerji aralığını sıkıştırır. Log-Mel katsayılarına ek bir dönüşüm uygulanarak cepstral katsayılar elde edilebilir; bu hattın ayrıntısı MFCC ile Konuşma Özellik Çıkarımı ve Ses İşlemede Spektrumdan Cepstruma derslerinde ele alınır.
Bu gösterimleri kalite ölçütleriyle karıştırmamak gerekir. SNR doğrudan sinyal ve gürültü enerjisiyle, PESQ ve STOI algılanan konuşma kalitesi veya anlaşılabilirliğiyle ilgilidir. WER ve CER ise bir konuşma tanıma sisteminin ürettiği metnin hata oranını ölçer. İyi bir sinyal kalitesi düşük WER'i garanti etmediği gibi, tek başına WER de ses iyileştirmenin algısal kalitesini açıklamaz.
Benzer biçimde ses etkinliği algılama (VAD) konuşmanın hangi zaman aralıklarında bulunduğunu belirleyen bir bölümleme problemidir; MFCC veya log-Mel ise seçilen zaman aralıklarını sayısal özelliklerle temsil eder. Modern konuşma tanıma sistemleri bu kavramları farklı biçimlerde birleştirebilir. Uçtan uca örnek için Konuşma Tanıma Sistemlerinde Whisper Mimarisi ayrı bir incelemedir.
Temel ders şudur: zaman alanındaki örnekten model girdisine giderken her dönüşüm belirli bilgiyi korur, vurgular veya azaltır. Özellik çıkarımını yalnız “modele uygun tensör üretme” işlemi olarak değil, sinyal bilgisinin kontrollü yeniden gösterimi olarak değerlendirmek gerekir.
2.5.1. Spektrumdan Cepstruma, MFCC'Ye ve ASR Model Girdisine
STFT ile elde edilen zaman-frekans gösterimi, konuşma işlemeye giden zincirin yalnız ilk dönüşümüdür. Güç spektrumunun logaritması çarpımsal spektral bileşenleri toplamsal yapıya dönüştürür; log spektrumuna ikinci bir dönüşüm uygulandığında cepstrum ekseni elde edilir. Gerçek cepstrumda bu dönüşüm çoğunlukla ters Fourier dönüşümüdür. MFCC hattında ise önce Mel filtre bankasıyla spektral enerji bantları oluşturulur, logaritma alınır ve bu log enerjilere çoğunlukla DCT uygulanır. Bu nedenle MFCC ile gerçek cepstrum aynı nesne değildir; ortak fikir, logaritmik spektral yapıyı daha ayrıştırılabilir ve düşük boyutlu katsayılara taşımaktır (Davis ve Mermelstein, 1980; Oppenheim ve Schafer, 2004).
Bu ayrım model girdisini yorumlarken önemlidir. Klasik konuşma tanıma sistemleri MFCC gibi elle tasarlanmış özellikleri yaygın biçimde kullanırken bazı modern sistemler log-Mel spektrogramını doğrudan sinir ağına verir. Whisper buna açık bir örnektir (Radford vd., 2022). "Model cepstrum kullanmıyor" ifadesi bu yüzden "Fourier ve log-spektral temsil önemsiz hale geldi" anlamına gelmez; dönüşümlerin bir bölümü yalnızca ağın önüne veya içine taşınmıştır.
Bu teorik zincirin uygulama bağlamı sitedeki Ses İşlemede Spektrumdan Cepstruma, MFCC ile Konuşma Özellik Çıkarımı ve Konuşma Tanıma Sistemlerinde Whisper Mimarisi notlarında ayrı katmanlarda sürdürülür. Ortak yazarlı Görüntü ve Ses İşleme (Kitap Bölümü) ise seste öznitelik vektörleri, konuşma tanıma ve konuşmacı tanıma başlıklarını aynı yayımlanmış çalışma içinde bir araya getirir. Bu bağlantı kişisel provenance sağlar; Fourier, cepstrum ve MFCC hakkındaki genel iddialar bağımsız akademik kaynaklarla temellendirilir.
2.5.2. Spektral Zirvelerle İçerik Tabanlı Ses Eşleştirme
STFT büyüklük spektrogramındaki yerel maksimumlar seçilerek zaman–frekans düzleminde seyrek bir nokta haritası oluşturulabilir. Tekil bir zirvenin frekansı yeterince ayırt edici olmadığından, sınırlı zaman aralığındaki iki zirve (fₐ, fᵦ, Δt) ilişkisiyle temsil edilir; burada Δt = tᵦ − tₐ göreli zaman farkıdır. Nicemlenmiş frekans ve zaman farkından üretilen anahtar, kaydın mutlak başlangıç zamanına bağlı olmadan referans indeksinde aranabilir.
Ortak bir anahtarın sorgudaki zamanı tₛ, referanstaki zamanı tᵣ ise δ = tᵣ − tₛ hesaplanır. Aynı referans kayıtta çok sayıda bağımsız eşleşmenin benzer δ değerlerinde yoğunlaşması, kayıt bölümlerinin hizalandığını gösterir. Bazı zirveler ortam gürültüsü veya sıkıştırma nedeniyle kaybolsa da yeterli sayıda ortak ilişki korunabilir. Wang'ın spektral tepe tabanlı ses tanımlama yaklaşımı, konuşmacı kimliği veya melodik benzerlikten farklı olarak aynı referans kaydın kısmi yeniden yakalanmasını hedefler. Tepe seçimi, parmak izi indeksleme ve eşleşme başarımı Ses İşleme ve Adli Ses Mühendisliği dersinde ayrıntılandırılır.
2.6. Otokorelasyon ve Güç Spektral Yoğunluğu
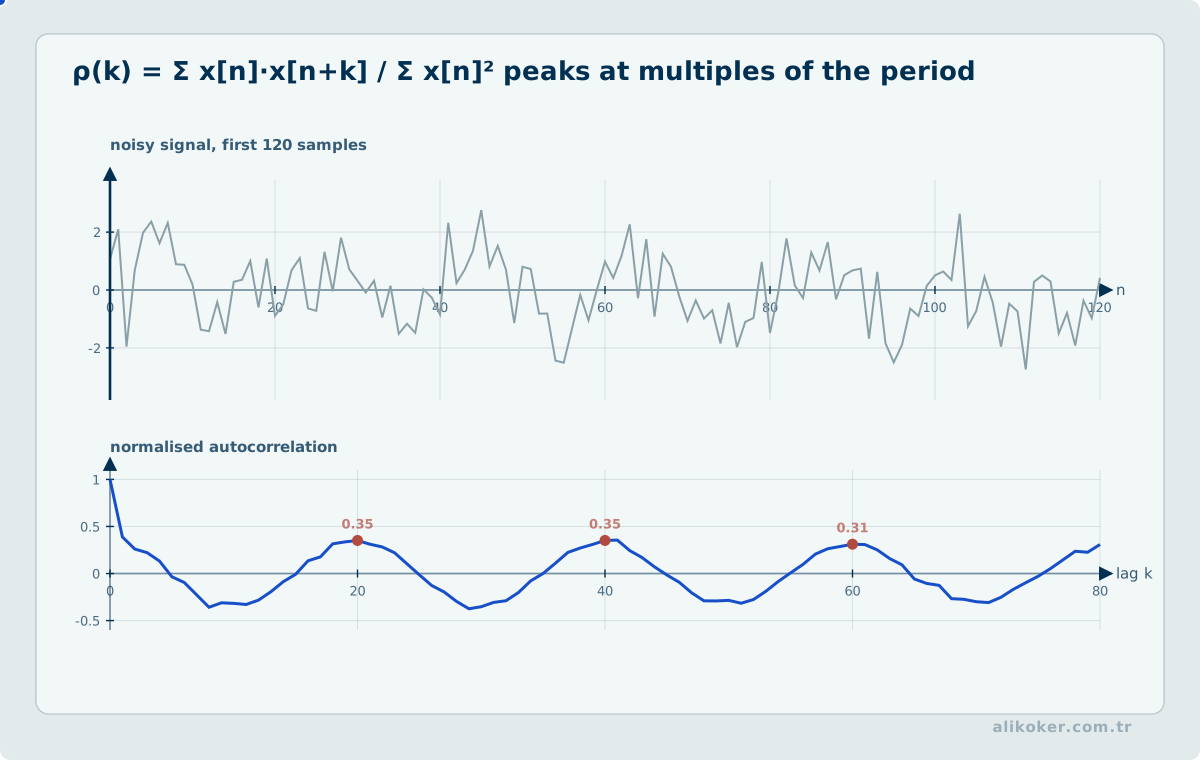
Otokorelasyon bir sinyalin gecikmiş kopyasıyla benzerliğini gecikmenin fonksiyonu olarak ölçer. Geniş anlamda durağan bir süreç için:
R_xx(tau) = E[x(t) x(t+tau)]biçiminde düşünülür. Wiener-Khinchin ilişkisi, uygun koşullarda güç spektral yoğunluğunu otokorelasyonun Fourier dönüşümüyle bağlar. Böylece zaman alanındaki gecikme yapısı ile frekans alanındaki enerji dağılımı aynı ikinci-mertebe bilginin iki görünümüdür.
Sonlu kayıtta hesaplanan periodogram gerçek PSD'nin kendisi değil bir kestirimdir. Pencere, segment uzunluğu ve ortalama alma seçimi frekans çözünürlüğü ile varyans arasında ödünleşim oluşturur.
2.7. Pencereli Spektrumun Genlik Kalibrasyonu ve Sızıntı
Sonlu uzunluktaki bir sinyalin DFT ile çözümlenmesi, zaman alanında örtük olarak dikdörtgen pencere uygulanması anlamına gelir. Ölçülen sinüzoid DFT bin merkezine denk gelmiyorsa enerji komşu frekanslara yayılır; bu spektral sızıntı, fiziksel sistemin birden çok yeni frekans ürettiği anlamına gelmez. Hann veya Blackman gibi pencereler yan lob seviyelerini düşürürken ana lobu genişletir. Bu nedenle iki yakın frekansı ayırt etme gücü ile zayıf bileşenlerin güçlü bileşen yan loblarının altında kalmaması arasında bir denge vardır.
Genlik kestiriminde pencere kazancı hesaba katılmalıdır. (N) örnek için pencere (w[n]) ve DFT (X_w[k]) olsun. Bin merkezine tam oturan ve DC/Nyquist olmayan gerçek sinüzoidin tepe genliği yaklaşık (A=2|X_w[k]|/sum_{n=0}^{N-1}w[n]) ile kestirilir. Bu düzeltme, tüm frekanslardaki geniş bant güç kestirimi için doğrudan kullanılamaz; güç spektral yoğunluğunda örnekleme frekansı ve (sum w[n]^2) üzerinden farklı bir normalizasyon gerekir. Pencereyi değiştirip ölçeği sabit tutmak, grafiklerin karşılaştırmasını yanıltabilir.
Sıfır doldurma DFT eğrisindeki örnekleme noktalarını sıklaştırır, ancak aynı gözlem penceresindeki temel frekans ayırma gücünü artırmaz. Deneyde önce sabit örnekleme frekansı ve gözlem süresi seçilmeli, ardından farklı pencereler için genlik hatası, ana lob genişliği ve sızıntı birlikte raporlanmalıdır. Spektrogram renk haritasında mutlak genlik ile her karenin kendi maksimumuna göre normalizasyonu da ayrı gösterim politikalarıdır.
Ünite 3: Örnekleme, Çok Hızlı İşleme ve Süzgeçler
Örnekleme frekansı seçilirken önce korunması gereken en yüksek sinyal bandı belirlenir. Örnekleyici önündeki analog süzgeç, bant dışı bileşenlerin katlanmasını sınırlayacak biçimde tasarlanır; sayısal süzgeç bu adımın geriye dönük yerine geçemez. Aşağı örneklemeden önce uygun alçak geçiren süzme yapılması, atılan örneklerin bilgi kaybına yol açmasını engellemeye yöneliktir. Sonuç, geçiş bandı ve grup gecikmesi açısından hedef uygulamayla karşılaştırılır.
3.1. Örnekleme ve Nicemleme
Dürtü katarıyla örnekleme:
x_p(t)=x(t)Σδ(t-nT)spektrumun ωs=2π/T aralıklarla kopyalanmasına yol açar:
X_p(jω)=(1/T)ΣX(j(ω-kωs))Bant sınırı ωM ise ωs>2ωM koşulu spektral kopyaları ayırır. 2ωM Nyquist oranıdır; gerçek örnekleme hızı uygulamanın seçtiği değerdir.
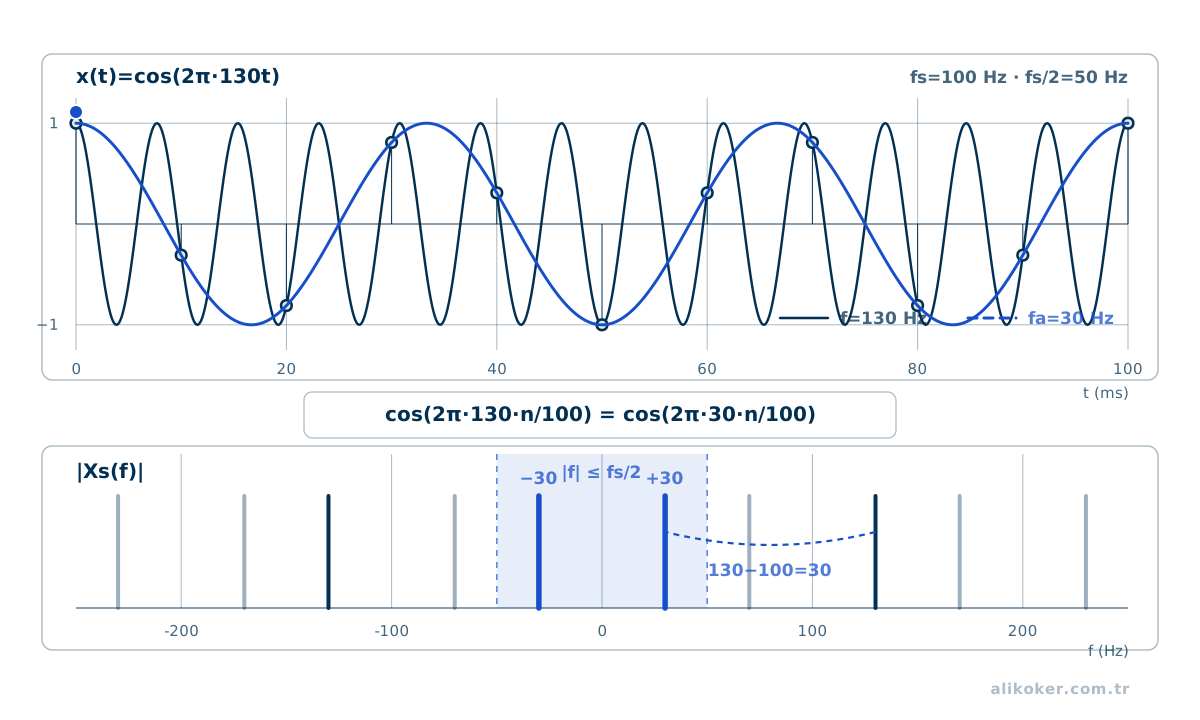
Örtüşme (aliasing), yüksek frekansların düşük frekans olarak görünmesidir ve örnekleme anında geri döndürülemez bilgi kaybı üretir. Bu yüzden gerçek zincir:
analog -> kenar süzgeci -> örnekle/tut -> ADC -> sayısal verişeklindedir.
Örnekleme zamanı, nicemleme genliği ayrıklaştırır. İdeal B bit ADC 2^B seviye üretir ve tam ölçek sinüzoidinde yaklaşık:
SNR ≈ 6.02B + 1.76 dBsınırına sahiptir. Gerçekte termal gürültü, saat titreşimi ve doğrusal olmama ENOB değerini düşürür.
İdeal geri kazanım sinc aradeğerlemesidir; gerçek DAC sıfırıncı derece tutucu ve analog yeniden yapılandırma süzgeci kullanır.
Örnekleme frekansı f_s hertz cinsinden saniyedeki örnek sayısıdır. Örnek periyodu T_s = 1/f_s olup örnek indeksi n için zaman koordinatı t_n = n/f_s biçimindedir. Örneğin f_s = 16 000 Hz değerinde 20 ms'lik çerçeve 320 örnek içerir. Uzunluğu N olan DFT'nin frekans eksenindeki komşu kutuları arasındaki aralık Δf = f_s/N olur; bu hesap tek başına birbirine yakın iki tonun pencerelenmiş spektrumda ayrılacağını garanti etmez.
Bant sınırlama ve anti-alias süzme, örnekleme işleminden önceki analog veya üst hızlı sayısal sinyale uygulanır. Örnek sayısını artıran bir interpolasyon, kaynakta zaten katlanmış frekans bileşenlerini geri getirmez. Nicemleme bit derinliği genlik ekseninin çözünürlüğünü belirler; örnekleme frekansının yükseltilmesi ile bit derinliğinin artırılması aynı mühendislik değişikliği değildir.
3.2. Çok Hızlı İşleme
Ondalıklama:
alçak geçiren -> M ile örnek azaltaradeğerleme:
L-1 sıfır ekle -> alçak geçirenbiçimindedir. Ön süzme olmadan ondalıklama ayrık alanda örtüşme üretir; aradeğerleme süzgeci spektral görüntüleri temizler.
L/M oranlı örnekleme hızı dönüşümünde polifaz yapıları daha sonra atılacak hesapları baştan yapmayarak işlemi verimli hale getirir.
3.3. Süzgeçler
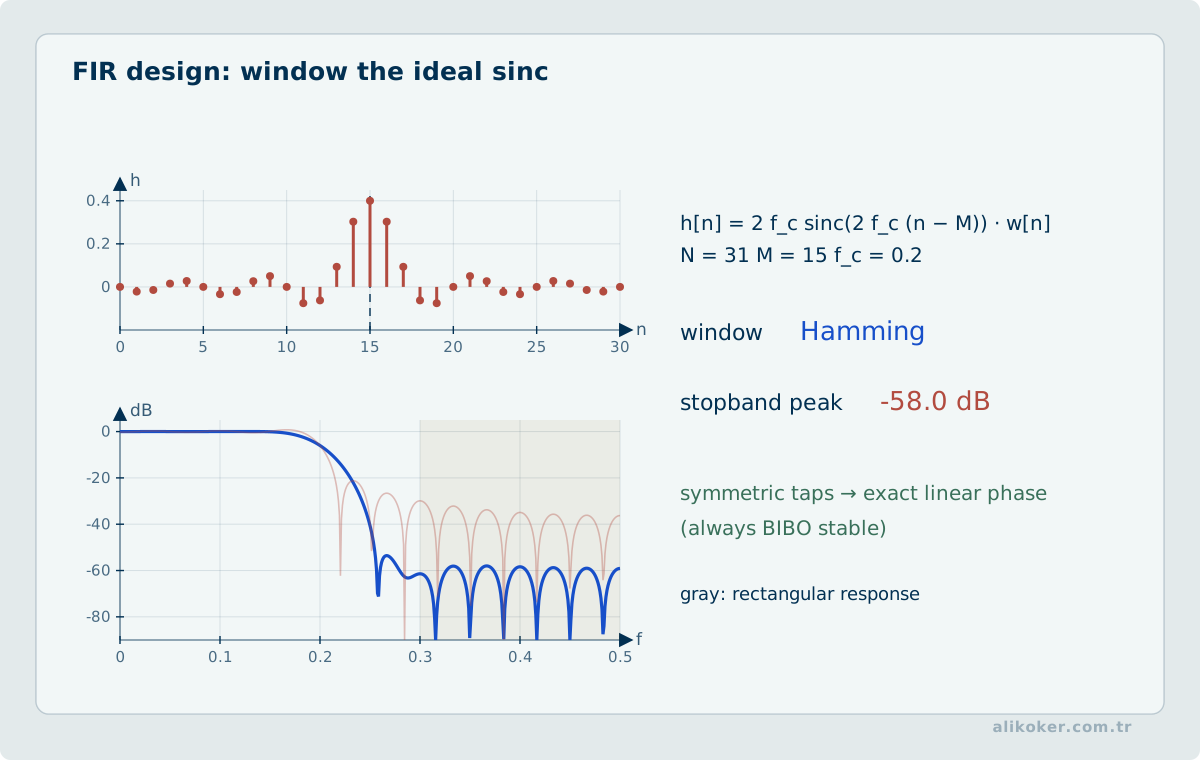
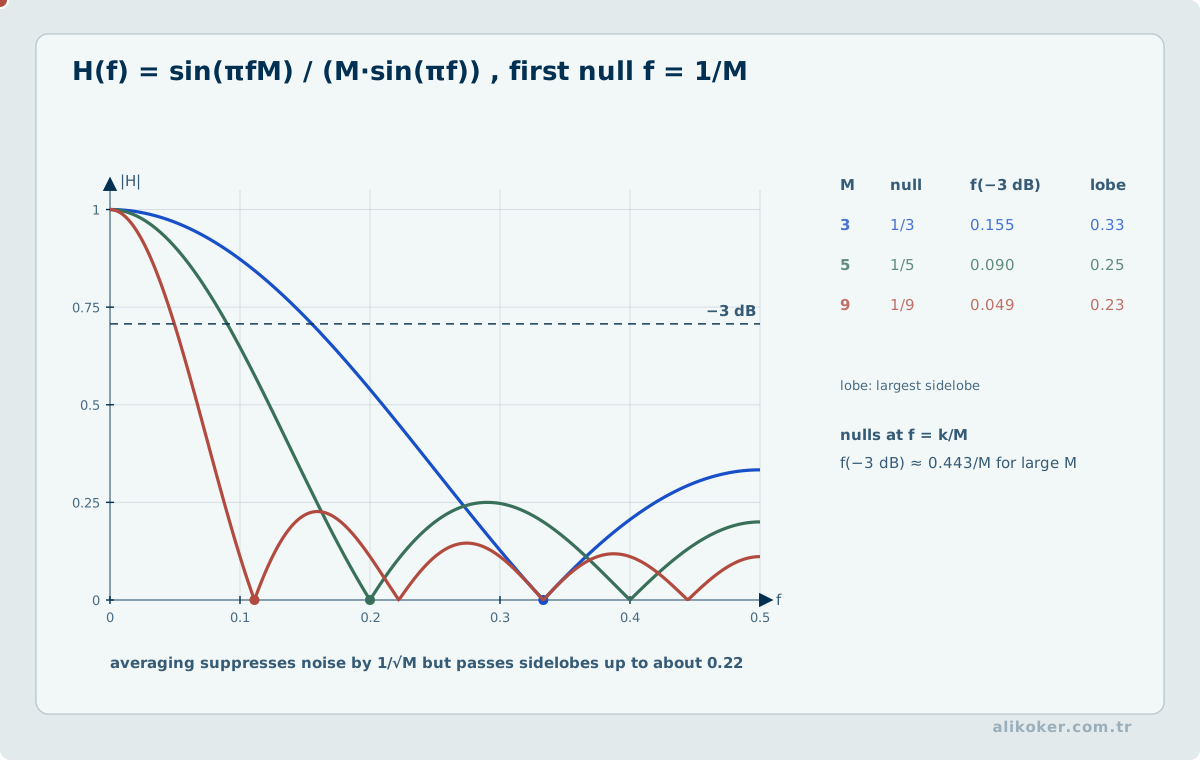
Temel süzgeçler alçak geçiren, yüksek geçiren, bant geçiren, bant durduran ve tüm geçirendir. İdeal keskin sınır nedensel değildir; gerçek tasarım geçiş bandı, dalgalanma, bastırma, faz, derece ve maliyet arasında seçim yapar.
FIR:
y[n]=Σ b_k x[n-k]geri beslemesiz, sonlu tepkili ve uygun simetriyle tam doğrusal fazlı olabilir.
IIR:
y[n]=-Σa_k y[n-k]+Σb_k x[n-k]daha az katsayıyla yüksek seçicilik sağlayabilir fakat kutup kararlılığı ve sayısal duyarlılık gerektirir.
Klasik aileler:
- Butterworth: düz geçirme bandı,
- Chebyshev I: geçirme bandı dalgalı, keskin geçiş,
- Chebyshev II: durdurma bandı dalgalı,
- elliptic: iki bantta dalgalı, çok keskin geçiş,
- Bessel: faz ve grup gecikmesi düzgünlüğü.
3.3.1. FIR Evrişiminde Başlangıç ve Blok Sınırı
Katsayılar b[0..M-1], başlangıçtaki geçmiş girişler sıfır olsun. b = [1/4, 1/2, 1/4] ve x = [4, 0, 8, 4] için:
y[n] = x[n]/4 + x[n-1]/2 + x[n-2]/4
y[0] = 4/4 = 1
y[1] = 0/4 + 4/2 = 2
y[2] = 8/4 + 0/2 + 4/4 = 3
y[3] = 4/4 + 8/2 + 0/4 = 5
y[4] = 0/4 + 4/2 + 8/4 = 4
y[5] = 0/4 + 0/2 + 4/4 = 1
Dizilerin ilk elemanı n=0 indisine karşılık gelir; giriş kayıt dışında sıfır kabul edilmiştir. Dört giriş örneğine karşılık altı örnekli tam çıktı [1, 2, 3, 5, 4, 1] oluşur. Son iki değer süzgecin kuyruğudur; yalnız giriş kadar çıktı döndüren akış işlemi bunları henüz üretmemiştir. Kayıt gerçekten sona erdiğinde M-1 sıfır örneği işlemek kuyruğu tamamlar.
Aynı girişi [4, 0] ve [8, 4] bloklarıyla işlemek matematiksel sonucu değiştirmemelidir. Doğrudan FIR gerçeklenmesinde son M-1 giriş örneği sonraki bloğa taşınır. Her blok başında geçmiş sıfırlanırsa ikinci bloğun ilk çıktısı 3 yerine 2 olur. Katsayılar aynı olsa da farklı başlangıç koşulları uygulanmıştır; Arm CMSIS-DSP'deki katsayı ve durum tamponu ayrımı bu gereksinimin bir uygulama örneğidir.
Çıktı uzunluğu da açık seçilmelidir. SciPy convolve işleminde full tam sonucu, same bu sonucun ilk girişle aynı uzunluktaki merkezlenmiş bölümünü döndürür. same, nedensel akışın ilk N çıktısıyla genel olarak aynı zaman hizasına sahip değildir. Sonuçları karşılaştırırken hem başlangıç koşulu hem tutulan indis aralığı eşlenir.
3.4. Faz ve Grup Gecikmesi
Bozulmasız iletim:
H(jω)=Ke^(-jωt0)gerektirir; genlik sabit, faz doğrusal olmalıdır.
Grup gecikmesi:
τg(ω)=-d∠H(jω)/dωdar bantlı zarf gecikmesidir. Frekansla değişirse darbeler yayılır ve haberleşme sembolleri bozulabilir.
Bode genliği:
20log10|H(jω)|ile gösterilir; kaskat sistemlerin çarpılan kazançları dB alanında toplanır.
3.5. Yeniden Örnekleme, İnterpolasyon ve Örnekleme Hızı Dönüşümü
Bir ayrık sinyalin örnekleme hızını değiştirmek yalnız indeksleri seyrekleştirmek veya araya sıfır koymak değildir. Upsampling sonrası görüntü spektrumlarını bastırmak için interpolasyon filtresi, downsampling öncesi ise yeni Nyquist sınırının üstündeki bileşenleri bastırmak için anti-aliasing filtresi gerekir.
Rasyonel oran için:
L / Mbiçimindeki örnekleme hızı dönüşümü kavramsal olarak L kat yükseltme, uygun alçak geçiren süzme ve M kat azaltma şeklinde düzenlenebilir. Uygulamada polyphase yapılar gereksiz hesapları azaltır.
Bu işlem ses örnekleme hızı dönüşümü, sensör füzyonu ve farklı zaman tabanlarındaki veri akışlarının hizalanmasında kullanılır. Genel interpolasyon teorisi Nümerik Analizde, burada ise band-sınırlı sinyal ve aliasing koşulları açısından ele alınır.
3.6. Örnekleme, Aliasing ve Pencereleme
Örnekleme teoremi yalnız örnekleme frekansını "sinyalin iki katı" seçmek değildir. Gerçek sinyal çoğu zaman sınırsız spektruma sahiptir; ADC öncesi anti-aliasing filtresi, ilgilenilen bandın dışında kalan enerjiyi yeterince bastırmalıdır.
Sonlu uzunlukta kayıt üzerinde FFT almak da spektrumu doğrudan "görmek" değildir. Kayıt penceresi, gerçek sinyalin spektrumunu pencere spektrumuyla yayar. Frekans tam FFT bin'ine oturmadığında leakage oluşabilir; pencere seçimi ana lob genişliği ile yan lob bastırma arasında ödünleşmedir.
Genlik ölçümünde pencerenin coherent gain'i, güç spektrumunda eşdeğer gürültü bant genişliği dikkate alınmalıdır. Böylece FFT grafiği yalnız görsel çıktı değil, ölçüm aracı hâline gelir.
3.7. Sinyal Analizinde Ölçek ve Örnekleme Koşulu
Bir FFT grafiği, kayıt süresi ve örnekleme frekansı belirtilmeden tam olarak yorumlanamaz. Frekans çözünürlüğü, pencere, zero-padding ve genlik ölçekleme sonucu etkiler. Zero-padding spektral bilgi eklemez; yalnız örneklenen frekans eksenini daha sık gösterir.
LTI sistem sonucunda zaman ve frekans alanı birbirini kontrol etmek için kullanılabilir. Konvolüsyonla elde edilen çıktı ile transfer fonksiyonu üzerinden bulunan sonuç uygun koşullarda uyuşmalıdır.
Fiziksel ölçümde anti-alias filtresi ve sensör bant genişliği de modelin parçasıdır. Nyquist koşulunu yalnız örnekleme frekansına bakarak değerlendirmek, ADC öncesindeki analog içeriği gözden kaçırabilir.
Örnekleme frekansını seçmeden önce katışmayı sınamak. Tek frekanslı 700 Hz sinüzoidal işaretin f_s = 1000 örnek/s ile alınan örnekleri, örnekleme anlarında 300 Hz bileşeniyle ayırt edilemeyen bir frekans sınıfına düşer. Katışma frekansı |700 − 1000| = 300 Hz olarak gözlenebilir; faz ve sinüs işaretinin yönü örnekleme başlangıcına göre değişebilir. Bir bant sınırı 700 Hz ise ideal bant sınırlı sinyali benzersiz yeniden kurabilmek için f_s > 1400 örnek/s seçmek gerekir; uygulamada analog anti-alias süzgecinin geçiş bandı nedeniyle ek pay bırakılır. Örnekleme sonrası sayısal süzgeç, daha önce katışmış 700 Hz içeriğini güvenilir biçimde geri getiremez. Ölçüm planı bu yüzden önce analog bant sınırını, sonra süzgeç gereksinimini, ardından örnekleme oranını belirlemelidir.
Ünite 4: Laplace, Z-Dönüşümü ve Durum Uzayı
4.1. Laplace Dönüşümü
X(s)=∫x(t)e^(-st)dt
s=σ+jω
Laplace dönüşümü Fourier çözümlemesini üstel ağırlık ve yakınsama bölgesiyle genişletir. Aynı cebirsel ifade farklı ROC ile farklı zaman sinyallerine karşılık gelebilir.
Nedensel rasyonel sistemde ROC en sağ kutbun sağındadır; kararlılık için jω ekseni ROC içinde olmalıdır. Nedensel ve kararlı sürekli sistemin kutupları sol yarı düzlemdedir.
Sistem fonksiyonu:
H(s)=Y(s)/X(s)başlangıçta durgun diferansiyel denklemden elde edilir. Tek taraflı dönüşüm:
L{dx/dt}=sX(s)-x(0-)ile başlangıç koşullarını doğrudan taşır.
4.2. Z-Dönüşümü
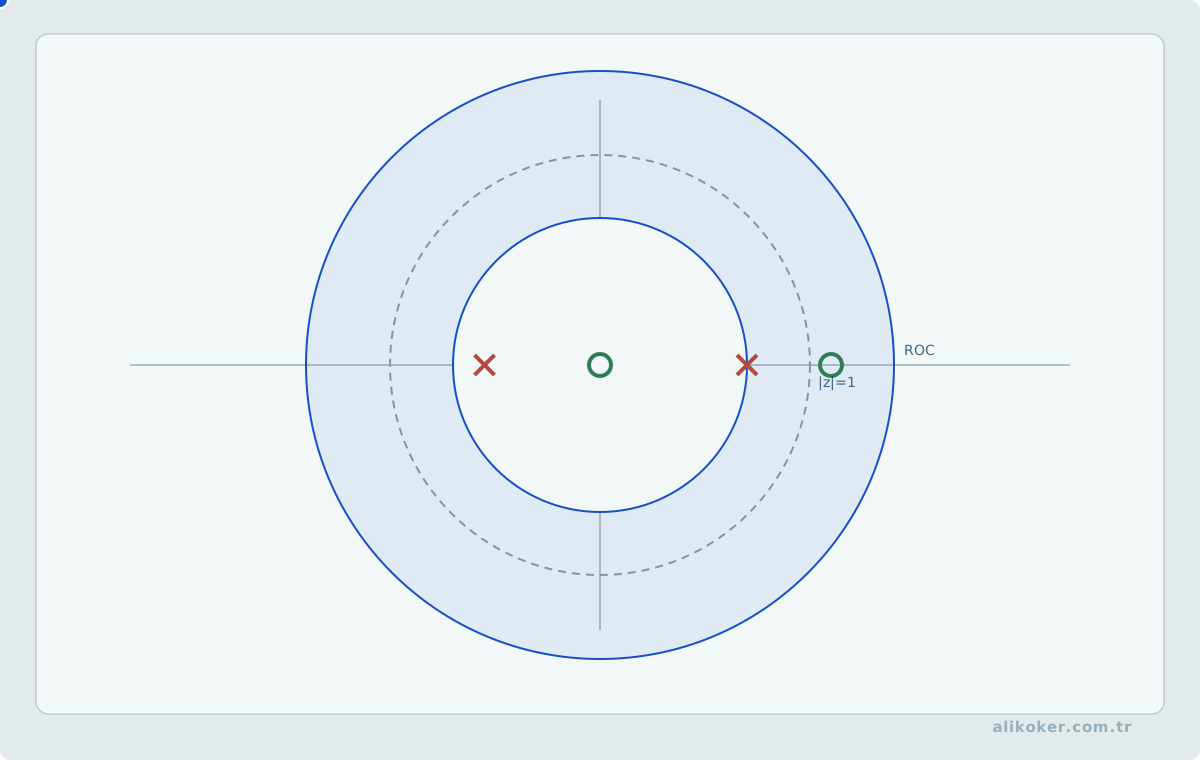
X(z)=Σx[n]z^(-n)ayrık sistemlerin Laplace karşılığıdır. z=re^(jω) için birim çember DTFT'ye karşılık gelir.
Nedensel rasyonel ayrık sistemde ROC en dış kutbun dışındadır; kararlılık için birim çember ROC içinde olmalıdır. Nedensel ve kararlı sistemin tüm kutupları birim çemberin içindedir.
Fark denkleminden:
H(z)=B(z)/A(z)elde edilir. Kutupların birim çembere yaklaşması tepkiyi uzatır ve frekans seçiciliğini artırır.
4.3. Sayısal Gerçekleme
Yüksek dereceli IIR süzgeci tek polinom biçiminde çalıştırmak sayısal olarak kırılgandır; ikinci dereceden bölümler daha güvenlidir:
H(z)=H1(z)H2(z)...Hm(z)Sabit noktalı sistemlerde taşma, yuvarlama, katsayı nicemlemesi ve limit çevrimi gerçek sistem davranışıdır. Teorik olarak aynı aktarım fonksiyonuna sahip doğrudan, kaskat ve paralel yapılar sonlu hassasiyette farklı sonuç verebilir.
4.4. Durum Uzayı
Aktarım fonksiyonu giriş-çıkışı, durum uzayı sistemin iç belleğini gösterir.
Sürekli zaman:
x_dot=Ax+Bu
y=Cx+Du
Ayrık zaman:
x[n+1]=Ax[n]+Bu[n]
y[n]=Cx[n]+Du[n]
Durum, gelecek giriş bilindiğinde sistemin geleceğini belirlemek için gereken en küçük iç bilgi kümesidir. Çok girişli çok çıkışlı sistemler, denetlenebilirlik ve gözlenebilirlik bu gösterimde doğal hale gelir.
4.5. Kontrol Edilebilirlik, Gözlenebilirlik ve Kalman Filtresine Köprü
Durum uzayı modeli:
x_(k+1) = A x_k + B u_k
y_k     = C x_k + D u_k
biçiminde yazıldığında iki yapısal soru ortaya çıkar. Kontrol edilebilirlik, uygun girişlerle durum uzayında gerekli hareketin üretilebilirliğini; gözlenebilirlik, çıktı geçmişinden iç durumun ayırt edilebilirliğini sorgular.
Bu özellikler yalnız denetim teorisi için değil durum kestirimi için de önemlidir. Kalman filtresi doğrusal-Gaussian modelde model tahmini ile ölçümü, belirsizlik kovaryanslarını kullanarak birleştiren özyinelemeli bir durum kestiricisidir.
Bu derste amaç Kalman denklemlerini ayrıntılı türetmek değil, filtreyi "bir yumuşatma algoritması" olarak görmek yerine durum uzayı, gürültü modeli ve gözlenebilirlik bağlamına yerleştirmektir. İstatistiksel yorum Olasılık ve İstatistik dersindeki koşullu dağılım ve Gaussian yapı ile tamamlanır.
4.6. Durum Uzayında Belirsizlik ve İndirgenmiş Temsil
Bir sinyal işleme zincirinde çok sayıda ölçüm kanalını tek bir düşük boyutlu durum vektörüyle açıklamak mümkün olabilir. Bu dönüşümde gözlem matrisi C ve durum geçiş matrisi A, fiziksel değişkenlerle gözlenebilen çıktı arasındaki ilişkiyi belirler. Düşük ranklı veri temsili yalnız örneklerde yüksek varyansı açıklamakla seçilmemelidir: sistemin gözlenebilirliği ve kontrol açısından kritik düşük enerjili modları da korunmalıdır. PCA'nın maksimum varyans yönlerini seçmesi, bu yönlerin dinamik kestirim için daima yeterli olduğu anlamına gelmez.
Rastgele durum ve ölçüm gürültüsü içeren doğrusal bir model x_(k+1) = A x_k + w_k, y_k = C x_k + v_k biçiminde yazılabilir. w_k ve v_k için kovaryans varsayımları, Kalman filtresinin güncellemesine bilgi sağlar. Gürültü varsayımlarının zamana göre bozulması veya ölçümlerin ağır kuyruklu olması, ortalama kare hata bakımından iyi bir filtrenin aralıklı büyük hatalar vermesine yol açabilir. Kalman modelinin geçerliliği, spektral süzgecin frekans tepkisiyle aynı soruya cevap vermez.
Zaman serisi birçok sensörden birlikte toplandığında ortak gizil faktörler analiz edilebilir. Ancak bir faktör modelinin sayısal uyumu, faktörlerin benzersiz fiziksel mekanizmalar olduğunu göstermez; dönüşüm ve ölçek belirsizlikleri yorumda korunmalıdır. Frekans alanında saptanan ortak bileşenlerin zaman alanındaki gecikme, faz ve ölçüm zaman damgalarıyla tutarlılığı ayrıca incelenmelidir.
Ünite 5: Haberleşme, Geri Besleme ve Gerçek Sistem Zincirleri
5.1. Modülasyon ve Haberleşme
Genlik modülasyonunun çekirdeği:
x(t)cos(ωct)
<->
(1/2)[X(j(ω-ωc))+X(j(ω+ωc))]
Senkron çözme taşıyıcı fazını ister; zarf çözme alıcıyı basitleştirir fakat taşıyıcıya güç harcar. Tek yan bant aynı bilgiyi yarı bant genişliğinde taşır.
Frekans modülasyonu bilgiyi anlık frekansa yerleştirir ve daha fazla bant karşılığında genlik gürültüsüne dayanıklılık sağlar.
PAM sembol genliklerini, QAM dik fazlı iki taşıyıcı bileşenini kullanır. Bant sınırlaması simgeler arası girişim üretir; yükseltilmiş kosinüs ve kök yükseltilmiş kosinüs darbeleri bant ile zamanlama dayanıklılığını dengeler.
OFDM çok sayıda dik alt taşıyıcıyı DFT/FFT ile gerçekler. Çevrimsel önek, yeterli uzunlukta olduğunda kanal evrişimini frekans alanında kolay eşitlenebilir hale getirir; bedeli ek yük, yüksek tepe-ortalama güç oranı ve frekans kaymasına duyarlılıktır.
5.2. Eşleşmiş Süzgeç
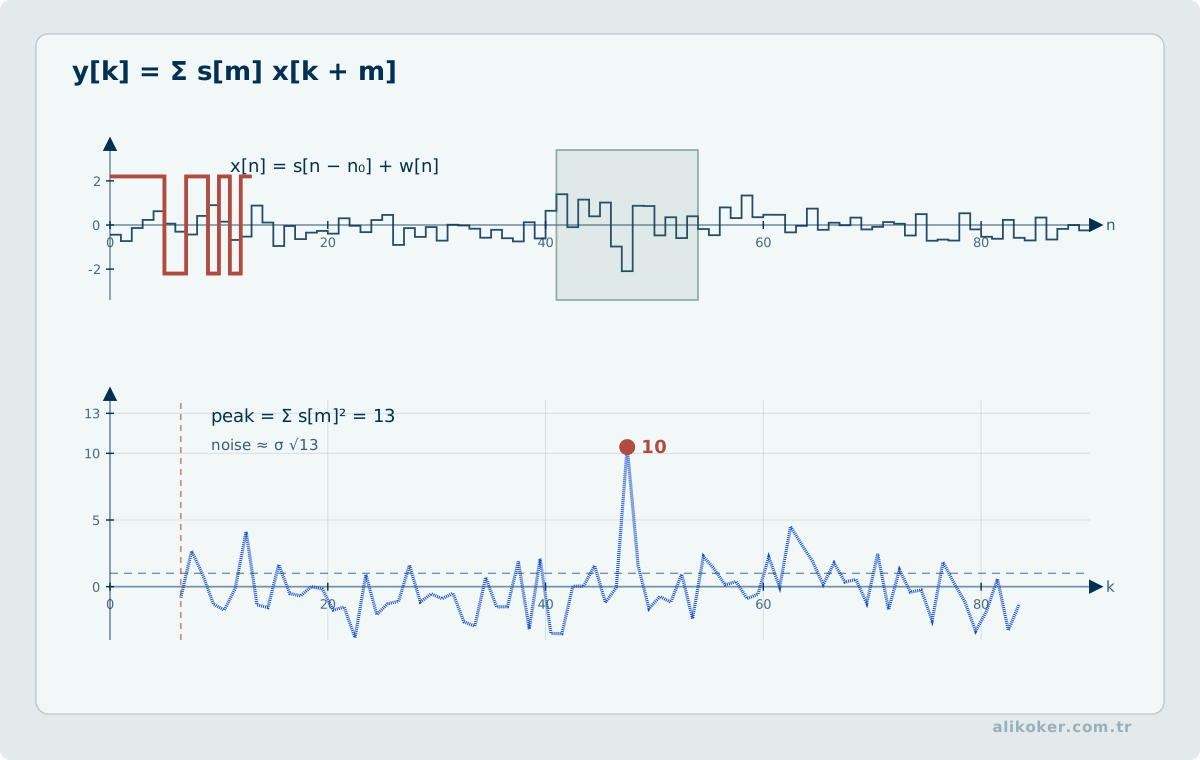
Bilinen bir dalga biçimini beyaz gürültü içinde algılarken örnekleme anındaki SNR'ı en büyük yapan LTI sistem eşleşmiş süzgeçtir; dürtü tepkisi hedef sinyalin zaman terslenmiş eşleniğiyle orantılıdır. Radar, sonar, sayısal haberleşme ve korelasyon tabanlı tespit aynı sonuca dayanır.
5.3. Geri Besleme
Negatif geri besleme:
Q=H1/(1+H1H2)biçimindedir ve kapalı çevrim kutupları 1+H1H2=0 denklemiyle belirlenir.
Geri besleme duyarlılığı ve bozucuyu azaltabilir, izlemeyi iyileştirebilir ve kararsız bir sistemi kararlılaştırabilir; uygun olmayan faz koşulunda kararlı sistemi de kararsızlaştırabilir.
Kök yer eğrisi kutupların kazançla hareketini, Nyquist ölçütü -1 çevresindeki kuşatmalar üzerinden kapalı çevrim kararlılığını gösterir. Kazanç ve faz payları model hatası ve gecikmeye karşı kalan güvenlik mesafesidir; saf gecikme genliği değiştirmeden faz payını tüketir.
5.4. Gerçek Sistem Zinciri
Teoride ayrı başlıklar uygulamada birleşir:
fiziksel kaynak
-> analog ön uç
-> kenar süzgeci
-> ADC
-> tampon
-> sayısal süzgeç
-> dönüşüm / özellik
-> karar / kodlama
-> iletim / saklama
Gerçek zamanlı sistemde doğruluk kadar gecikme, blok boyu, hesap karmaşıklığı, bellek erişimi, sayısal hassasiyet, saat sapması ve örnek kaybı da önemlidir. Uzun FFT frekans aralığını sıklaştırır fakat blok gecikmesini; uzun FIR seçiciliği artırır fakat işlem maliyeti ve grup gecikmesini büyütür.
5.5. Tek Çerçeve
zaman alanı          dönüşüm alanı
------------------   ----------------
evrişim              çarpma
türev / fark         frekans ağırlığı
kaydırma              faz çarpanı
üstel giriş           skaler kazanç
kararlılık            kutup + ROC
Fourier serisi periyodik sinyali harmoniklere, Fourier dönüşümü dönemsiz sinyali sürekli spektruma ayırır. Laplace sürekli sistemde, z-dönüşümü ayrık sistemde yakınsama bölgesini ekler.
Sürekli kararlılık sınırı jω ekseni, ayrık karşılığı birim çemberdir; örnekleme iki frekans eksenini ω=ΩT bağıntısıyla bağlar.
5.6. Temel Ayrımlar
- Doğrusallık, sıfır girişte sıfır çıkış gerektirir.
- Nedensellik gerçek zamanlı fiziksel çalışmada zorunludur; kayıtlı veri nedensel olmayan işleme izin verir.
- BIBO kararlılık mutlak integrallenebilir veya toplanabilir dürtü tepkisi ister.
- Ayrık sinüzoid yalnız normalize frekansı rasyonelse periyodiktir.
- DTFT sürekli ve periyodik frekans değişkenine, DFT sonlu frekans örneklerine sahiptir.
- FFT yeni dönüşüm değil DFT hesaplama yöntemidir.
- Sıfır doldurma gerçek çözünürlüğü artırmaz.
- Örnekleme zamanı, nicemleme genliği ayrıklaştırır.
- Nyquist oranı alt sınır, örnekleme hızı seçilen değerdir.
- Örtüşme geri döndürülemez bilgi kaybıdır.
- Ondalıklama öncesi bant sınırlama gerekir.
- FIR sonlu ve geri beslemesizdir; IIR kutup kararlılığı gerektirir.
- Doğrusal faz sıfır faz değildir.
- Laplace ve z-dönüşümü ROC olmadan eksiktir.
- Sürekli nedensel-kararlı sistem kutupları sol yarı düzlemde, ayrık karşılığı birim çember içindedir.
- Aynı aktarım fonksiyonu farklı sayısal yapılarda sonlu hassasiyet nedeniyle farklı davranabilir.
- Açık çevrim kararlılığı kapalı çevrim kararlılığını tek başına belirlemez.
5.7. Sinyal İşleme ile Yapay Zekâ Arasındaki Etkileşim
Bir öğrenme modeli fiziksel ölçüm zincirinin dışına çıkamaz. Sinyal işleme ölçümü örneklenmiş ve anlamlı bir temsile dönüştürür; öğrenme yöntemleri bu temsiller üzerinde sınıflandırma, kestirim, ayrıştırma veya yeniden oluşturma yapar. Modern sistemlerde bazı klasik özellik çıkarım adımları model tarafından öğrenilse de örnekleme, bant sınırlama ve ölçüm fiziği ortadan kalkmaz.
5.8. Fiziksel Sinyalden Model Girdisine
Bir ses, titreşim veya haberleşme sinyali önce ölçülür ve örneklenir. Nyquist koşulu ihlal edilmişse aliasing oluşur. Bu hata daha sonra yapay sinir ağına daha fazla veri verilerek deterministik biçimde geri alınamaz; farklı frekans bileşenleri aynı sayısal frekansa katlanmıştır. Bu nedenle anti-alias süzme ve örnekleme hızı AI hattının dışı değil, ön koşuludur.
fiziksel sinyal
↓
örnekleme
↓
sayısal temsil
↓
zaman / frekans / zaman-frekans dönüşümü
↓
öğrenme modeli
5.9. Fourier ve Zaman-Frekans Temsili
Konuşma ve birçok akustik olay durağan değildir. Tüm kaydın tek Fourier dönüşümü zaman içindeki değişimi gizler. Kısa Zamanlı Fourier Dönüşümü (STFT), sinyali pencerelere ayırarak yerel spektrumu verir. Pencere uzunluğu zaman ve frekans çözünürlüğü arasında denge kurar.
Bir model spektrogram ile eğitiliyorsa pencere, ilerleme adımı (hop size), örnekleme hızı ve ölçekleme model sözleşmesinin parçasıdır. Eğitimde 16 kHz, üretimde farklı örnekleme veya farklı STFT ayarı kullanmak boyutlar aynı kalsa bile veri dağılımını değiştirir.
5.10. Klasik Özellikten Öğrenilmiş Temsile
Klasik konuşma tanımada MFCC, filtre bankası enerjisi veya spektral özellikler elle tanımlı ön uç olarak kullanılmıştır. Modern öğrenen modeller ham dalga biçimi veya daha düşük seviyeli temsil üzerinden özellikleri kısmen öğrenebilir. Bu geçiş, sinyal işleme bilgisini geçersiz kılmaz. Modelin ilk katmanları da sonuçta belirli bant ve zaman ölçeklerine duyarlı filtreler öğrenir; fark, filtrelerin katsayılarının görev verisinden elde edilmesidir.
klasik yaklaşım: sinyal → tasarlanmış özellik → sınıflandırıcı
öğrenen yaklaşım: sinyal → öğrenilmiş temsil → karar
İki yaklaşım hibrit de olabilir. Örneğin log-Mel spektrogram fiziksel ve algısal ön bilgi taşırken sonraki temsil yapay sinir ağı tarafından öğrenilebilir.
5.11. Konvolüsyonun İki Anlamı
LTI sistemlerde konvolüsyon sistem cevabını tanımlar:
y[n] = Σ x[k] h[n-k]Evrişimli yapay sinir ağında (CNN) benzer kayan çekirdek işlemi kullanılır, ancak çekirdek fiziksel dürtü yanıtı olmak zorunda değildir; eğitimle öğrenilen bir özellik dedektörüdür. Matematiksel operatör benzer olsa da modelleme anlamı farklıdır. Bu ayrım, “CNN fiziksel LTI sistemdir” gibi yanlış bir eşitlemeyi önler.
5.12. Gürültü, Artırma ve Sağlamlık
Sinyal gürültüsü ile veri artırma aynı kavram değildir. Gerçek sensör gürültüsü fiziksel süreçten gelir; veri artırma eğitim sırasında kontrollü değişkenlik ekler. Gerçek dağılımı temsil etmeyen veri artırma modeli daha sağlam yapmak yerine farklı bir probleme optimize edebilir. SNR, kırpılma, yankılanma ve kanal etkileri mümkün olduğunca gerçek çalışma koşullarına göre modellenmelidir.
5.13. Ses Etkinliği Algılamada Karar Sürekliliği
Ses etkinliği algılama, her çerçeveyi bağımsız biçimde "konuşma" veya "sessizlik" olarak etiketlemekten daha geniş bir problemdir. Gerçek kayıtlarda kısa enerji düşüşleri, arka plan gürültüsü ve geçici darbeler ardışık çerçeve kararlarını titreştirebilir. Bu nedenle çerçeve düzeyindeki skor ile zaman içinde oluşan segment sınırı aynı şey değildir.
Bir VAD zincirinde kısa-zaman enerji veya spektral bant özellikleri, gürültü tabanı ve konuşma modeli birlikte kullanılabilir. Gürültü tahmininin yalnız güvenilir konuşma-dışı aralıklarda güncellenmesi önemlidir; konuşma içeren çerçeveler gürültü modeline katılırsa eşik giderek yanlış yöne kayabilir.
Kararı zamansal olarak kararlı hâle getirmek için:
- başlangıç için ardışık destek,
- bitişte kısa süreli tolerans,
- hangover/hysteresis,
- uzun sessizlikten sonra durumun sıfırlanması
gibi mekanizmalar kullanılabilir. Bu mekanizmalar yanlış bölünmeleri azaltır; buna karşılık segment bitiş gecikmesini artırabilir. VAD ayarı bu nedenle yalnız doğruluk değil, gecikme–parçalanma–yanlış alarm dengesiyle değerlendirilmelidir.
Sıkıştırılmış telefon sesinde veya farklı codec temsillerinde sinyal işleme başlamadan önce örneklerin ortak bir PCM çalışma temsiline dönüştürülmesi de önemlidir. Codec çözme, örnekleme oranı ve kanal düzeni sonraki özellik çıkarımının giriş sözleşmesidir; model bu fiziksel/temsili varsayımları ortadan kaldırmaz.
5.14. Öğrenme Yöntemlerinin Sinyal İşlemeye Katkısı
Gürültü giderme, kaynak ayrıştırma, konuşma tanıma, akustik olay algılama ve kanal kestirimi gibi görevlerde öğrenen yöntemler klasik modelin zor kurulduğu yüksek boyutlu örüntüleri kestirebilir. Fakat model çıktısı fiziksel sinyal ile aynı şey değildir. Örneğin konuşma iyileştirme modelinin ürettiği temiz ses, girişte gerçekten var olmayan bileşenler oluşturabilir. Adli veya ölçümsel kullanımda bu ayrım kritiktir.
5.15. Değerlendirme Katmanları
Tek bir yapay zekâ metriği yeterli değildir. Sistem şu katmanlarda ölçülebilir:
ölçüm kalitesi → SNR / kırpılma / örnekleme
sinyal dönüşümü → spektral veya zaman alanı hata
model görevi → WER / doğruluk / F1 / görev metriği
sistem → gecikme / RTF / iş hacmi
Bir katmandaki iyileşme diğerinde otomatik iyileşme anlamına gelmez. Örneğin algısal olarak daha temiz ses, ASR için daha düşük WER sağlamayabilir.
Sinyal işleme yapay zekâdan önce gelen basit bir “ön işleme” alanı değildir; yapay zekâ da klasik DSP'nin otomatik alternatifi değildir. Fiziksel ölçümün hangi bilgiyle sayısallaştığını sinyal işleme, bu bilgiden hangi kararın veriden öğrenilebileceğini ise öğrenme yöntemi belirler. Güvenilir sistem iki katmanı aynı ölçüm zincirinde ele alır.
5.16. Temsil Alanını Problemin Yapısına Göre Seçmek
Sinyaller ve Sistemler dersindeki dönüşümler aynı sinyali farklı bir “dilde” ifade eder. Zaman alanı örneklerin ne zaman ve hangi genlikle ortaya çıktığını gösterir; frekans alanı ise değişimin hangi frekans bileşenlerinden oluştuğunu görünür kılar. Doğrusal zamanla değişmeyen bir sistemde zaman alanındaki evrişim, frekans alanında çarpıma dönüşür. Bu nedenle uzun bir evrişim hesabı yerine Y(f) = X(f)H(f) ilişkisi daha uygun olabilir. Buna karşılık geçiş anı, gecikme veya darbe cevabının zamansal yapısı soruluyorsa zaman alanı daha açıklayıcıdır.
Fourier serisi periyodik sinyalleri ayrık harmonik bileşenlerle, Fourier dönüşümü periyodik olmak zorunda olmayan sinyalleri sürekli frekans gösterimiyle ele alır. Laplace dönüşümü frekans yorumunu büyüme ve sönüm davranışını da içeren karmaşık düzleme taşır; yakınsama bölgesi bu nedenle yalnız teknik ayrıntı değildir. Ayrık zamanlı sistemlerde z dönüşümü benzer işlevi görür ve kutupların birim çembere göre konumu kararlılıkla doğrudan ilişkilidir.
Örnekleme konusunda en kritik ayrım, yüksek örnekleme hızının sonradan her problemi çözmeyeceğidir. Nyquist koşulu, örneklemeden önce bant sınırlı olduğu kabul edilen sinyal için bir yeniden oluşturma koşuludur. Örnekleme sırasında frekanslar üst üste katlanıp aliasing oluştuğunda kaybolan ayrım genel olarak sayısal bir süzgeçle geri getirilemez.
Bir problemi çözerken sinyalin sürekli mu ayrık mı, periyodik mi, sistemin LTI varsayımını sağlayıp sağlamadığı ve hangi bilginin korunmak istendiği önce belirlenmelidir. Dönüşüm seçimi bundan sonra gelir. Böyle bakıldığında Fourier, Laplace ve z dönüşümleri birbirinin rakibi değil, farklı varsayımlar altında aynı sistem davranışını görünür kılan araçlardır.
5.17. Sinyal Ölçümünde Aykırı Değer ve Dayanıklı Özellik Çıkarımı
Robust istatistik, modelin ideal varsayımlarından küçük sapmalar olduğunda tahminin ne kadar bozulduğunu inceler. Sinyal ölçümlerinde darbeli gürültü ortalamayı kolayca sürükleyebildiği için medyan ve MAD yararlıdır; influence function ile breakdown point de seçilen kestiricinin tekil impulslar ve artan kirlenme oranı karşısındaki hassasiyetini daha biçimsel biçimde karakterize eder. Özellikle ağır kuyruklu veya kontamine veride yalnız ortalama ve standart sapmaya dayalı kararlar yanıltıcı olabilir.
- Impulsive noise altında ortalama tabanlı özelliklerin nasıl bozulduğunun gösterilmesi.
- Median tabanlı filtre/özetlerin hangi tür bozucuya karşı avantaj sağladığının belirtilmesi.
- Anomali bastırma ile gerçek transient olayın silinmesi arasındaki riskin korunması.
5.18. Süzgeç Gecikmesi Kontrol Çevriminin Parçasıdır
Bir motor hızını 1 kHz örnekleme hızıyla ölçüp beş örnekli nedensel hareketli ortalamayla süzelim. Doğrusal fazlı beş katsayılı süzgecin sabit grup gecikmesi (5-1)/2 = 2 örnek, yani 2 ms olur. Bu süre işlemcinin hesaplama gecikmesi sıfıra yakın olsa bile ölçümün denetleyiciye ortalama geçmişteki bir durumu taşıdığı anlamına gelir. Ayrıca süzgecin frekans cevabı H(e^jω) = (1/5)∑(k=0..4)exp(-jωk) olduğundan yüksek frekans bileşenleri eşit biçimde korunmaz.
Bir denetleyicinin kesim frekansı 40 Hz ise yalnız bu 2 ms gecikmenin getirdiği faz gecikmesi yaklaşık 360° × 40 × 0,002 = 28,8° olur. Ölçüm tamponu, haberleşme ve eyleyici güncellemesi buna eklenir. Süzgeç daha kararlı görünen bir hız eğrisi üretirken faz marjını azaltabilir. Tasarım, ham ve süzülmüş sinyalin hata/gürültü oranını ve aynı zamanda açık çevrim fazını birlikte ölçmelidir. Hareketli ortalamayı daha uzun yapmak otomatik olarak daha iyi kontrol anlamına gelmez.
Ünite 6: Sinyal Kaynağı Kestirimi ve Çoklu Algılayıcı Analizi
6.1. Elektromanyetik Sinyalin Gözlem Modeli
Bir alıcıdaki örneklenmiş işaret, kaynak işareti, yayılım kanalı, donanım tepkisi ve gürültünün birleşimi olarak x_m[n]=(h_m*s)[n]+v_m[n] ile ifade edilir. Alıcının konumu, anten özellikleri, örnekleme saati ve kanal gecikmesi ölçümün ayrılmaz bileşenleridir. Sinyalin algılanması, içeriğinin çözülmesi ve kaynağının konumlandırılması farklı ters problemlerdir.
Dar bant ve geniş bant modelleri aynı varsayımları kullanmaz. Çok yollu yayılım, eş kanal yayınları ve alıcı osilatör ofsetleri kaynak kestiriminde yanlılık oluşturabilir. Ölçüm koşulları kaydedilmeden tek bir frekans veya güç değerinden kaynak kimliği çıkarılamaz.
6.2. Geliş Açısı ve Doğrultu Kesişimi
Geliş açısı (Angle of Arrival, AoA) farklı konumlardaki alıcılardan elde edilen doğrultuların geometrik eşleştirilmesine dayanır. İki boyutlu düzlemde alıcı konumu r_m, birim yön vektörü d_m ve uzaklık parametresi λ_m için aday kaynak doğrusu r_m+λ_m d_m ile gösterilir. Ölçüm gürültüsü nedeniyle doğrular genellikle tek noktada kesişmez; hata ağırlıklı en küçük kareler yaklaşımı kullanılabilir.
Alıcılar birbirine yakın veya doğrultular neredeyse paralel ise geometrik koşullandırma kötüleşir. Açısal hata, anten kalibrasyonu, koordinat dönüşümü ve çok yollu yayılım belirsizliği büyütür. Bir konum kestirimi, güven bölgesi ve model varsayımları belirtilmeden kesin koordinat olarak raporlanmamalıdır.
6.3. Anten Dizileri ve Altuzay Tabanlı Yön Kestirimi
Bir anten dizisinin dar bant gözlem modeli x(t)=a(θ)s(t)+n(t) biçiminde yazılabilir; a(θ) dizinin açıya bağlı yönlendirme vektörüdür. Kovaryans matrisi R=E[xxᴴ] üzerinden sinyal ve gürültü altuzaylarının ayrımı, MUSIC gibi yüksek çözünürlüklü AoA kestirimlerine temel oluşturur. Yöntem uygun dizi kalibrasyonu, kaynak sayısı, yeterli örnek ve model varsayımlarını gerektirir.
Korelasyonlu çok yollu bileşenler, dizi elemanı kazanç/faz uyuşmazlığı ve dar bant varsayımının ihlali kestirimi bozabilir. Uzaysal çözünürlük yalnız anten sayısına bağlı değildir; geometri, açıklık, SNR ve anlık örnek miktarı birlikte değerlendirilir.
6.4. Zaman Farkı ve Çok Alıcılı Eşleştirme
Eş zamanlı alıcılarda varış zamanı farkı Δt_ij=t_i−t_j, kaynak uzaklık farkını yaklaşık cΔt_ij ile sınırlar; c ilgili ortamın yayılma hızıdır. Çok sayıda alıcı için TDOA denklemleri hiperbolik konum geometrisi oluşturur. Zaman damgalarının ortak referansa göre kalibre edilmesi, bant genişliği ve korelasyon tepesinin ayırt edilebilirliği temel önkoşullardır.
Saat ofseti b_i, gözlenen farklara eklenirse Δt_measured=Δt_true+b_i−b_j olur. Yansımalar ve line-of-sight dışı yayılım kestirimin doğruluğunu düşürür. Faz ve grup gecikmesi, taşıyıcı ofseti ve donanım tamponlama gecikmesi kaynak hareketiyle karıştırılmamalıdır.
6.5. Spektral ve Zamansal Sinyal Özelliklerinin Ayrıştırılması
Frekans kanalı, bant genişliği, yayın süresi, duty cycle, güç spektral yoğunluğu, burst aralıkları ve tekrar sıklığı sinyali içerik çözümlemesi olmadan betimleyebilir. Bu ölçüler kaynak ya da operatör kimliğini kendiliğinden belirlemez. Spektral kestirim penceresi ile gözlem süresi, hem zaman hem frekans çözünürlüğünü etkiler.
Karakteristik özelliklerin birleştirilmesinde örnekleme farkları, eksik gözlem ve aynı yayının birden fazla alıcı tarafından görülmesi hesaba katılır. Sınıflandırma, doğrudan fiziksel ölçümden ayrı bir çıkarım katmanı olarak tutulur.
6.6. Çoklu Algılayıcı Füzyonu ve Kestirim Geçerliği
Birden fazla algılayıcının çıktıları eşleştirilirken zaman referansı, koordinat sistemi, ölçüm belirsizliği ve kaynak ilişkilendirme koşulları normalize edilir. Bağımsız ölçümler için ağırlıklı en küçük kareler veya olasılıksal füzyon uygulanabilir; korelasyonlu hatalarda bağımsızlık varsayımı güven aralıklarını gerçekte olduğundan dar gösterebilir.
Doğrulama için bilinen kaynak konumları, kontrollü çok yollu koşullar, düşük SNR ve hatalı zaman eşitleme deneyleri ayrı senaryolar olarak kullanılmalıdır. Ortalama konum hatasına ek olarak yüksek yüzdelik hata ve başarısız kestirim oranı raporlanır. Sonuç, tek başına işaret varlığına değil ölçüm ve modelin birlikte doğrulanmasına dayanır.
6.7. Spektral Temsil, Cepstrum ve Zaman-Frekans Çözünürlüğü
Kısa zamanlı Fourier dönüşümünde pencere uzunluğu frekans çözünürlüğü ile zamansal yerelleştirme arasında tercih oluşturur. Örneğin kısa pencere geçişleri daha iyi konumlandırabilir; uzun pencere birbirine yakın frekans bileşenlerini daha iyi ayırabilir. Logaritmik büyüklük spektrumunun ters dönüşümünden üretilen gerçek cepstrum, kaynak ile süzgeç karakteristiklerini farklı quefrency bölgelerinde incelemeye yardım edebilir; tek başına fiziksel kaynak ayrıştırması sağlamaz.
Mel frekans süzgeç bankası ve ayrık kosinüs dönüşümünü kullanan MFCC hattı ise gerçek cepstrumla akraba fakat aynı gösterim değildir. MFCC katsayı sayısı, pencere kayması, pre-emphasis ve ses normalizasyonu model girişini etkiler. Bir ses uygulamasındaki başarım iddiası, öznitelik parametrelerini, örnekleme frekansını ve test koşullarını belirtmeden genel geçer sayılmaz.
6.8. Geçici Olayların Çok Ölçekli Çözümlemesi
Kısa zamanlı Fourier dönüşümünde pencerenin küçültülmesi olayın zamanını daha iyi ayırırken frekans çözünürlüğünü düşürür. Dalgacık ayrıştırması farklı ölçeklerdeki geçici bileşenleri inceleyebilir. Bir impulsun geniş bantlı enerji üretmesi onun ölçüm hatası olduğunu kanıtlamaz; konuşma atağı veya gerçek mekanik darbe de aynı özelliğe sahip olabilir. Süzme sonrası tepe genliği, tepe zamanı ve tayfsal yapı doğrulanmalıdır. Olayın algılanması ve düzeltilmesinin ayrımı Anomali Algılama dersinde yer alır.
İlgili Dersler
Örnekleme, Fourier çözümlemesi, evrişim ve süzgeçleme ilkeleri Ses İşleme ve Adli Ses Mühendisliği ile Görüntü İşleme ve Bilgisayarlı Görü Mühendisliği derslerinde uygulamalı olarak kullanılır. Sistem dinamiği ve geri besleme Otomatik Kontrol, fiziksel devre modelleri ise Devre Teorisi derslerinde incelenir.
Kaynakça
- Alan V. Oppenheim; Ronald W. Schafer. (2004). From Frequency to Quefrency: A History of the Cepstrum. IEEE Signal Processing Magazine, 21(5), 95-106. doi:10.1109/MSP.2004.1328092
- Alec Radford; Jong Wook Kim; Tao Xu; Greg Brockman; Christine McLeavey; Ilya Sutskever. (2022). Robust Speech Recognition via Large-Scale Weak Supervision. arXiv. doi:10.48550/arXiv.2212.04356
- Alex Graves, Abdel-rahman Mohamed, Geoffrey Hinton. “Speech Recognition with Deep Recurrent Neural Networks.” ICASSP, 2013. https://doi.org/10.1109/ICASSP.2013.6638947
- Arm. CMSIS-DSP: Finite Impulse Response (FIR) Filters. https://arm-software.github.io/CMSIS-DSP/main/group__FIR.html
- Billingsley, J. Mechatronics Experiments with Machine Vision. Springer Nature Switzerland, 2026. DOI: https://doi.org/10.1007/978-3-032-11218-7.
- Cooley, J. W., & Tukey, J. W. “An Algorithm for the Machine Calculation of Complex Fourier Series.” Mathematics of Computation, 19(90), 1965. https://doi.org/10.1090/S0025-5718-1965-0178586-1
- Franklin, G. F., Powell, J. D., & Emami-Naeini, A. Feedback Control of Dynamic Systems, 8th ed. Pearson, 2019.
- Geoffrey Hinton et al. “Deep Neural Networks for Acoustic Modeling in Speech Recognition.” IEEE Signal Processing Magazine, 29(6), 2012. https://doi.org/10.1109/MSP.2012.2205597
- Harris, F. J. “On the Use of Windows for Harmonic Analysis with the Discrete Fourier Transform.” Proceedings of the IEEE, 66(1), 1978. https://doi.org/10.1109/PROC.1978.10837
- Haykin, S., & Van Veen, B. Signals and Systems, 2nd ed. Wiley, 2003.
- Kay, S. M. Fundamentals of Statistical Signal Processing: Estimation Theory. Prentice Hall, 1993.
- Lathi, B. P. Linear Systems and Signals, 2nd ed. Oxford University Press, 2005.
- Lyons, R. G. Understanding Digital Signal Processing, 3rd ed. Pearson, 2011.
- Matthews, P. SIGINT: The Secret History of Signals Intelligence 1914–45. The History Press, 2013.
- Mor Harchol-Balter. Performance Modeling and Design of Computer Systems: Queueing Theory in Action. Cambridge University Press, 2013.
- Müller, M. Audio Identification. Fundamentals of Music Processing Notebooks, Friedrich-Alexander-Universität Erlangen-Nürnberg. https://www.audiolabs-erlangen.de/resources/MIR/FMP/C7/C7S1_AudioIdentification.html
- Necsulescu, D. Advanced Mechatronics: Monitoring and Control of Spatially Distributed Systems. World Scientific, 2009. ISBN 978-981-277-181-0.
- Oppenheim, A. V., & Schafer, R. W. Discrete-Time Signal Processing, 3rd ed. Pearson, 2010.
- Oppenheim, A. V., Willsky, A. S., & Nawab, S. H. Signals and Systems, 2nd ed. Prentice Hall, 1997.
- Peter J. Huber; Elvezio M. Ronchetti. Robust Statistics. 2nd ed. Wiley, 2009.
- Proakis, J. G., & Manolakis, D. G. Digital Signal Processing: Principles, Algorithms, and Applications, 4th ed. Pearson, 2007.
- Proakis, J. G., & Salehi, M. Digital Communications, 5th ed. McGraw-Hill, 2007.
- SciPy. scipy.signal.convolve. https://docs.scipy.org/doc/scipy/reference/generated/scipy.signal.convolve.html
- Shannon, C. E. “Communication in the Presence of Noise.” Proceedings of the IRE, 37(1), 1949. https://doi.org/10.1109/JRPROC.1949.232969
- Steven Davis; Paul Mermelstein. (1980). Comparison of Parametric Representations for Monosyllabic Word Recognition in Continuously Spoken Sentences. IEEE Transactions on Acoustics, Speech, and Signal Processing, 28(4), 357-366. doi:10.1109/TASSP.1980.1163420
- Steven W. Smith. The Scientist and Engineer's Guide to Digital Signal Processing, chapter 18: FFT Convolution. https://www.dspguide.com/CH18.PDF
- Van Trees, H. L. Optimum Array Processing: Part IV of Detection, Estimation, and Modulation Theory. Wiley, 2002.
- Walter W. Piegorsch, Richard A. Levine, Hao Helen Zhang, Thomas C. M. Lee (eds.). Computational Statistics in Data Science. Wiley, 2022. ISBN 9781119561071.
- Wang, A. L.-C. "An Industrial-Strength Audio Search Algorithm." ISMIR 2003, 7–13, 2003. https://www.princeton.edu/~cuff/ele301/files/Wang03-shazam.pdf
- Welch, P. D. “The Use of Fast Fourier Transform for the Estimation of Power Spectra.” IEEE Transactions on Audio and Electroacoustics, 15(2), 1967. https://doi.org/10.1109/TAU.1967.1161901
- West, N. The SIGINT Secrets: The Signals Intelligence War, 1900 to Today. William Morrow, 1988.
- Stéphane Mallat. A Wavelet Tour of Signal Processing: The Sparse Way, 3rd ed.. Academic Press, 2009. https://doi.org/10.1016/B978-0-12-374370-1.X0001-8