


Sensörler ve Algılama Sistemleri


Sensörler ve algılama sistemleri: dirençsel, kapasitif, endüktif, Hall, piezoelektrik, termal, optik, konum, ivme, kuvvet, basınç, akış ve sensör arabirimleri.
Algılayıcı, fiziksel veya kimyasal bir büyüklüğü elektronik sistemin işleyebileceği bir sinyale dönüştürür. Sensör seçimi yalnız “hangi değeri ölçüyor?” sorusuyla yapılamaz; dönüşüm prensibi, çalışma aralığı, duyarlılık, bant genişliği, çevresel dayanım, kalibrasyon, yükleme etkisi ve arıza davranışı aynı kararın parçalarıdır.
Bu ders, Ölçme Sistemleri dersindeki ölçüm güvenilirliğini sensörün fiziksel dönüşüm mekanizmasına bağlar. Elektronik devre ayrıntıları Elektronik I ve II, zaman/frekans davranışı Sinyaller ve Sistemler, geri besleme kullanımı ise Otomatik Kontrol kapsamında ele alınır.
Ünite 1: Algılayıcı, Dönüştürücü ve Dedektör
Dönüştürücü, enerjiyi veya fiziksel büyüklüğü bir biçimden başka bir biçime çeviren genel terimdir. Sensör, ölçülmek istenen fiziksel veya kimyasal büyüklüğü kullanılabilir bir çıkışa dönüştüren giriş dönüştürücüsüdür. Dedektör ise çoğu zaman bir büyüklüğün varlığını veya belirli bir eşiğin aşılmasını bildirir.
Bir sensör sistemi yalnız algılama elemanından oluşmaz:
uyarıcı
 -> algılama elemanı
 -> dönüştürme
 -> sinyal koşullandırma
 -> sayısal arayüz
 -> ölçüm
1.1. Kavramların Sistem İçindeki Yeri
Sensör, algılayıcı ve dönüştürücü terimleri uygulamada kısmen örtüşür; mühendislik açısından önemli olan fiziksel giriş ile kullanılabilir çıkış arasındaki dönüşümün açık tanımlanmasıdır. Bir termoçift sıcaklık farkını gerilime, strain gauge mekanik gerinimi direnç değişimine, encoder ise açısal konumu sayısal darbe veya kod dizisine dönüştürür.
Sensörün çıkışı doğrudan “ölçüm sonucu” değildir. Ölçüm sonucu; sensörün dönüşüm karakteristiği, uyartım kaynağı, analog ön uç, sayısallaştırma, kalibrasyon ve zaman bilgisi birlikte ele alındığında ortaya çıkar. Bu nedenle sensör seçimi bileşen seviyesinde değil, bütün ölçüm zinciri seviyesinde yapılmalıdır.
Ünite 2: Sensör Karakteristikleri
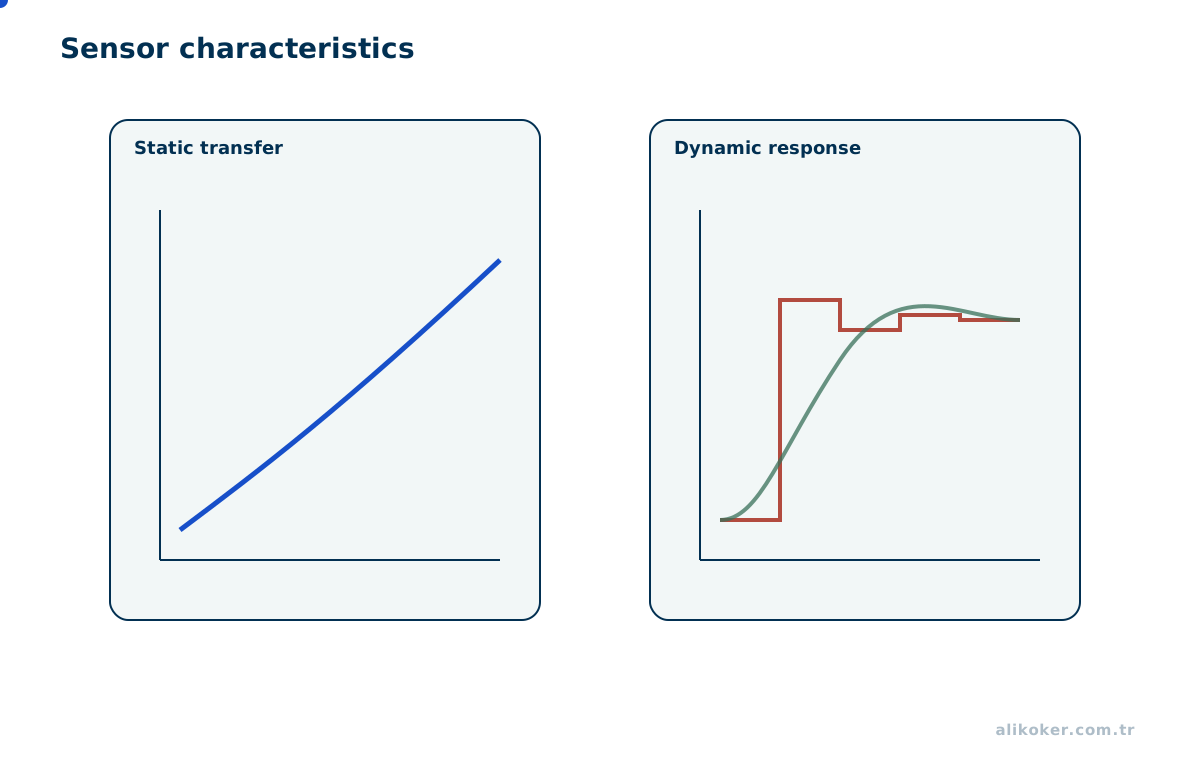
Temel statik karakteristikler:
- ölçüm aralığı,
- tam skala çıkış,
- duyarlılık,
- doğrusal olmama,
- histerezis,
- tekrarlanabilirlik,
- çözünürlük,
- doygunluk,
- çıkış empedansı,
- sürüklenme.
Dinamik karakteristikler ise zaman sabiti, yükselme süresi, bant genişliği ve rezonans gibi büyüklüklerle ifade edilir. Sensörün katalog aralığında çalışması, istenen dinamik olayı doğru izleyeceğini garanti etmez.
Sensör seçimini tek bir doğruluk değeriyle yapmak uygun değildir. İlk olarak ölçüm aralığı, bant genişliği, çevresel koşullar ve izin verilen gecikme belirlenir. Ardından duyarlılık, doğrusal olmama, histerezis, sürüklenme ve gürültünün hedef uygulamada üreteceği hata karşılaştırılır. Kalibrasyon modeli farklı çalışma noktalarında denenir; gerekiyorsa sıcaklık telafisi uygulanır. Yalnız veri sayfasındaki nominal özelliklere uyan değil, gerçek montaj ve yükleme koşullarında belirsizlik bütçesini karşılayan sensör seçilir.
2.1. Statik ve Dinamik Karakteristikleri Birlikte Okumak
Bir sensörün çalışma aralığı içinde doğruluk iyi olabilir fakat bant genişliği yetersizse hızlı değişen olayı doğru takip edemez. Tersine hızlı bir sensör yüksek drift veya sıcaklık katsayısı nedeniyle uzun dönem ölçümde zayıf kalabilir. Bu nedenle range, sensitivity, linearity, hysteresis, repeatability, drift, bandwidth ve noise birlikte değerlendirilir.
Birinci dereceden yaklaşık sensör modeli:
τ dy/dt + y = K xile temsil edilebilir. Burada τ büyüdükçe sensör giriş değişimini daha yavaş takip eder. Dinamik hata, yalnız steady-state kalibrasyonla görünmez; step response veya frekans cevabı ile karakterize edilmelidir.
2.2. Birleşik Ölçümde Korelasyonlu Belirsizlik
Birden fazla sensör çıktısı bir formülle birleştirildiğinde belirsizlikler her zaman birbirinden bağımsız değildir. Ölçümler \(x_1,\ldots,x_n\) ve hesaplanan büyüklük \(y=f(x_1,\ldots,x_n)\) için birinci mertebeden belirsizlik yayılımı kovaryans matrisiyle ifade edilir:
\[ \sigma_y^2\approx J\Sigma J^T,\qquad J=\begin{bmatrix}\partial f/\partial x_1&\cdots&\partial f/\partial x_n\end{bmatrix}. \]
İki ölçümün farkı \(y=x_1-x_2\) olduğunda \(\sigma_y^2=\sigma_1^2+\sigma_2^2-2\operatorname{Cov}(x_1,x_2)\) bağıntısı elde edilir. Ortak besleme veya aynı sıcaklık etkisiyle birlikte kayan sensörlerde kovaryans terimini yok saymak farkın belirsizliğini yanlış tahmin ettirebilir. Kovaryansın işareti de sonucu etkiler; ortak kayma bazı fark ölçümlerinde azalırken mutlak büyüklüklerde gizli kalabilir.
Kalibrasyon raporunda sistematik sapma, tekrarlanabilirlik ve çevresel sürüklenme ayrı verilmeli; yalnız üretici doğruluk yüzdesiyle birleşik belirsizlik hesaplanmamalıdır. Birinci mertebe yaklaşımı kuvvetli doğrusal olmayan dönüşümlerde yetersiz kalabilir; bu durumda fiziksel sınırlara uygun örnekleme veya daha yüksek mertebe inceleme gerekir. Belirsizlik hesabı, sensör seçimi kadar alarm eşiği ve kontrol kararlarının doğrulanmasında da kullanılır.
Ünite 3: Kendiliğinden Üreten ve Modülasyonlu Sensörler
Bazı sensörler harici uyartım olmadan ölçülen büyüklükten elektriksel enerji üretir. Termokupl, fotovoltaik eleman ve piezoelektrik sensör bunun örnekleridir.
Dirençsel, kapasitif veya endüktif sensörlerde ise fiziksel büyüklük bir devre parametresini değiştirir ve bu değişimin okunabilmesi için harici uyartım gerekir. Bu ayrım güç bütçesi, gürültü ve arayüz devresi seçiminde önemlidir.
3.1. Enerji Kaynağına Göre Fark
Termokupl, piezoelektrik eleman ve fotovoltaik hücre gibi bazı sensörler ölçülen fiziksel olaydan elektriksel çıkış üretir. RTD, strain gauge ve LDR gibi modülasyonlu sensörler ise harici uyartım gerektirir; ölçülen büyüklük direnç, kapasite veya başka bir elektriksel parametreyi değiştirir.
Harici uyartım yalnız besleme konusu değildir. Uyartımın gürültüsü, kararlılığı ve self-heating etkisi ölçüm hatasına dönüşebilir. RTD veya strain gauge akımı fazla seçilirse daha yüksek sinyal elde edilirken sensör kendi sıcaklığını değiştirerek ölçülen büyüklüğü bozabilir.
Ünite 4: Dirençsel Algılama
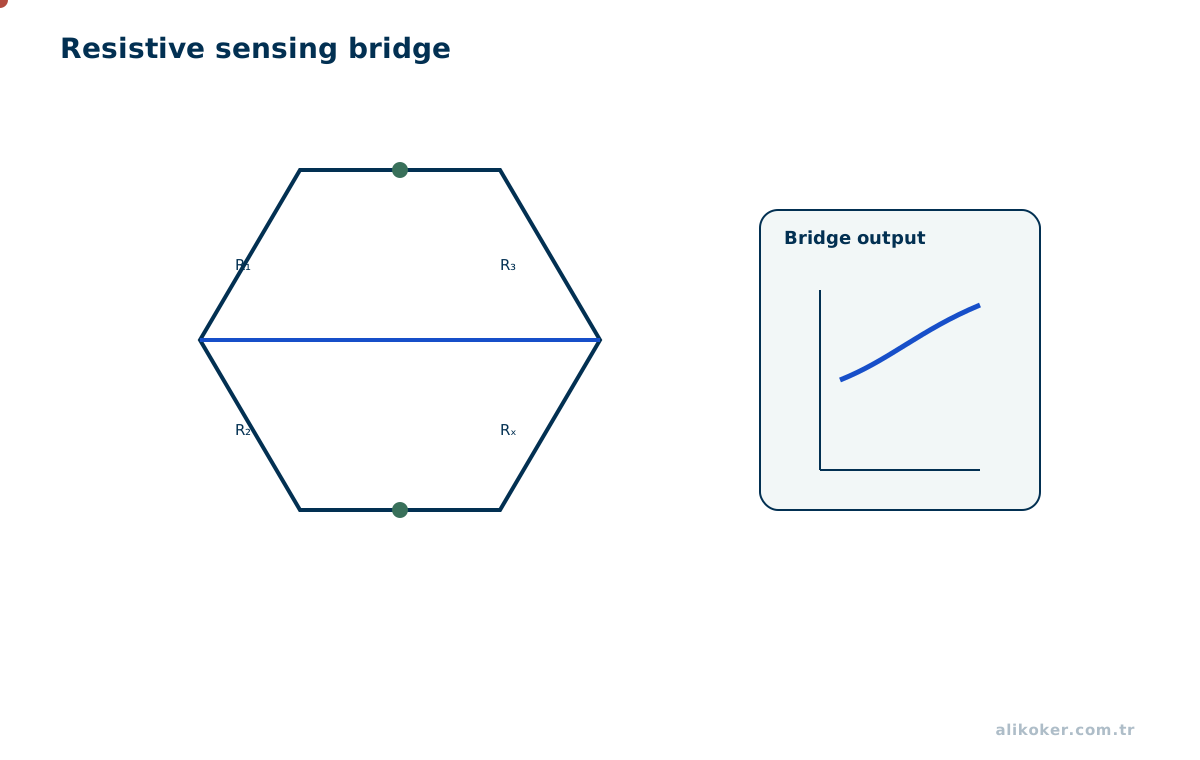
Direnç:
R=ρ(l)/(A)olduğundan malzeme özdirenci, uzunluk veya kesit değişimi ölçülebilir sinyale dönüştürülebilir.
Dirençsel sensörlere:
- potansiyometrik konum sensörleri,
- RTD,
- termistör,
- strain gauge,
- LDR
örnek verilebilir.
Küçük direnç değişimleri çoğunlukla Wheatstone köprüsüyle diferansiyel gerilime dönüştürülür. Köprü analizi ve hata bütçesi Ölçme Sistemleri dersinin konusudur.
Dirençsel algılamada önce fiziksel büyüklüğün dirence dönüşüm bağıntısı kurulur. Bu değişimin doğrudan ölçülmesi mi yoksa gerilim bölücü veya köprü üzerinden okunması mı gerektiği, beklenen değişim aralığına göre seçilir. Uyartım akımı kendi kendine ısınma oluşturuyorsa ölçüm sonucunun değişeceği hesaba katılır. Okuma devresi için giriş empedansı, kablo direnci ve çözünürlük denetlendiğinde, devre seçiminin toplam ölçüm belirsizliğine etkisi görünür hale gelir.
4.1. Direnç Değişiminin Ölçüme Dönüştürülmesi
Dirençsel sensörlerde temel sorun çoğu zaman direncin kendisini değil küçük değişimi güvenilir biçimde ölçmektir. Strain gauge için yaklaşık ilişki:
ΔR/R = GF * εşeklindedir. GF gauge factor, ε mekanik gerinimdir. Küçük ΔR değerleri Wheatstone köprüsü ve diferansiyel yükseltme ile ölçülebilir.
İletken direnci, temas direnci ve sıcaklık katsayısı özellikle düşük dirençli RTD veya uzun kablo uygulamalarında önemlidir. İki, üç ve dört telli bağlantı düzenleri bu hataları farklı biçimde sınırlar. Sensörün fiziksel prensibi bu derste, hata bütçesinin ayrıntısı Ölçme Sistemleri dersinde ele alınır.
Ünite 5: Kapasitif Algılama
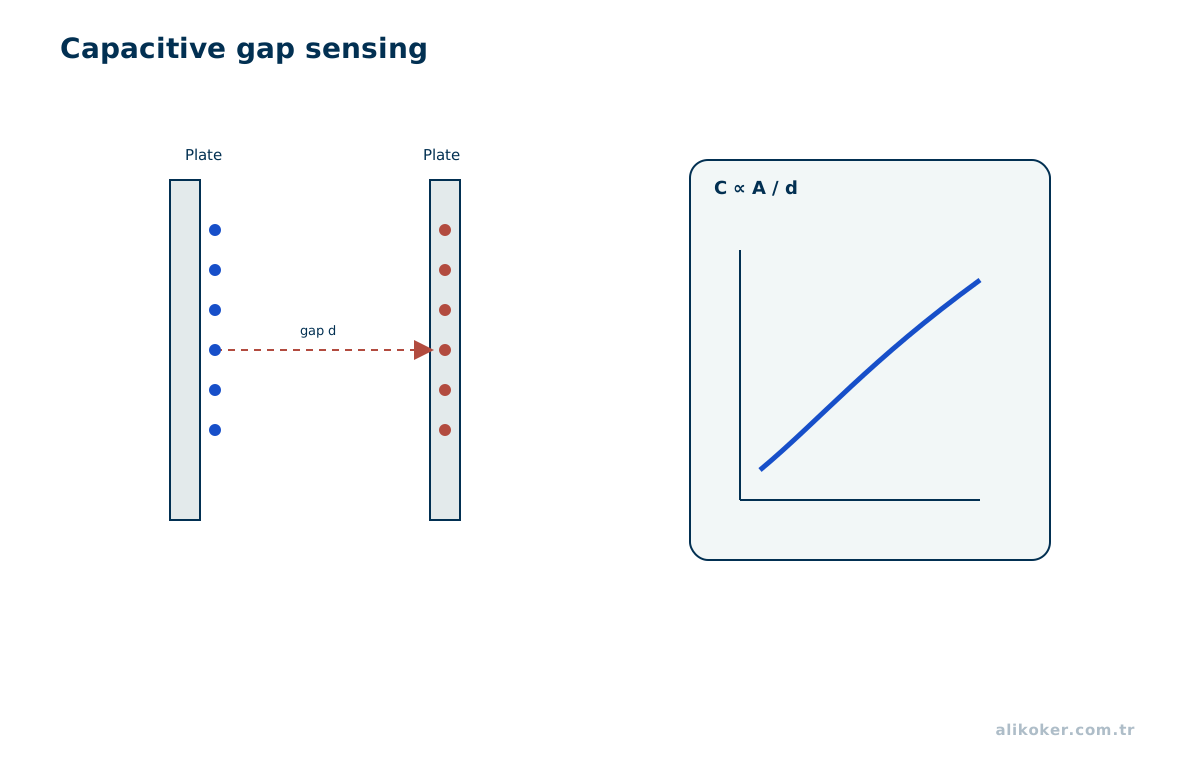
Düzlemsel yaklaşımda:
C=ε(A)/(d)olduğundan plaka alanı A, aralık d veya dielektrik sabiti ε değişirse kapasite değişir.
Bu ilke:
- konum ve yer değiştirme,
- yakınlık,
- seviye,
- basınç,
- nem
ölçümünde kullanılabilir.
Kapasitif sensörler yüksek giriş empedansına ihtiyaç duyabilir ve çevredeki iletken cisimlere, kablo kapasitansına ve nem gibi çevresel etkilere hassas olabilir. Guarding ve ekranlama, parazit kapasitansın etkisini azaltmak için kullanılabilir.
5.1. Geometri, Dielektrik ve Parazitik Kapasite
Düzlemsel basit modelde:
C = ε A / dilişkisi alan, plaka aralığı ve dielektrik üzerinden kapasitif algılamayı açıklar. Konum, seviye, basınç veya yakınlık ölçümünde bu parametrelerden biri fiziksel büyüklüğe bağlı değişir.
Gerçek uygulamada kablo, PCB ve çevre de kapasite oluşturur. Guard elektrot, ekranlama, diferansiyel kapasitif yapı ve uygun mekanik geometri parazitik etkileri azaltabilir. Çok yüksek empedanslı düğümler nem ve yüzey kirliliğine duyarlı olduğundan paketleme, elektronik devre kadar önemlidir.
Ünite 6: Endüktif ve Elektromanyetik Algılama
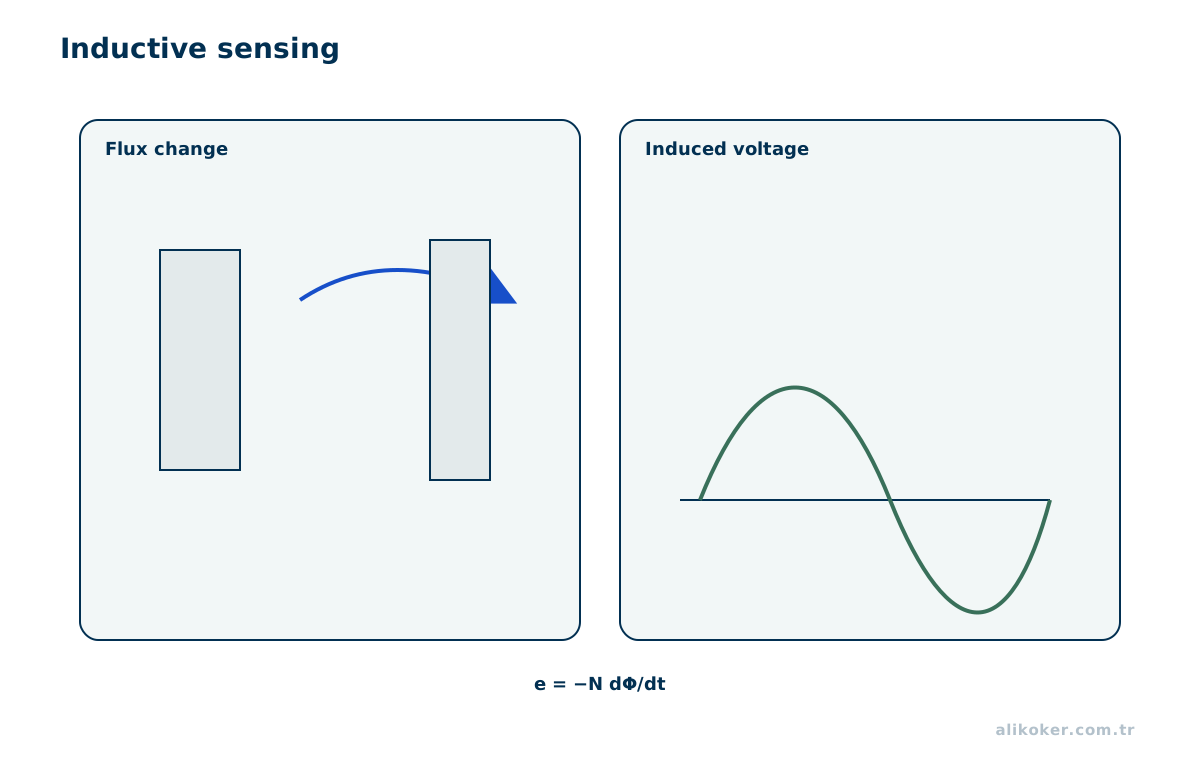
Faraday yasası:
e=-N(dΦ)/(dt)manyetik akı değişiminin gerilim üretebileceğini gösterir. Değişken relüktans sensörleri, LVDT'ler ve elektromanyetik hız sensörleri bu ilkenin farklı kullanımlarını içerir.
Endüktif yaklaşım sensörleri iletken hedefte oluşan girdap akımlarının bobin empedansını değiştirmesinden yararlanabilir. Ölçüm menzili hedef malzemesi, bobin geometrisi ve çalışma frekansına bağlıdır.
6.1. Faraday İndüksiyonundan Konum ve Hıza
Manyetik akının zamana göre değişimi indüklenen gerilim üretir:
e = -N dΦ/dtBu ilke değişken relüktanslı hız sensörleri, pickup bobinleri ve birçok temassız ölçüm yapısının temelidir. Çıkış genliği çoğu zaman hedef hızına bağlı olduğundan düşük hızda sinyal seviyesi azalabilir.
LVDT gibi yapılar ise primer-sekonder kuplajındaki değişimi kullanarak yer değiştirmeyi diferansiyel AC sinyale çevirir. Uyartım frekansı, demodülasyon, faz ve mekanik merkezleme toplam doğruluğu etkiler.
Ünite 7: Hall ve Manyetik Sensörler
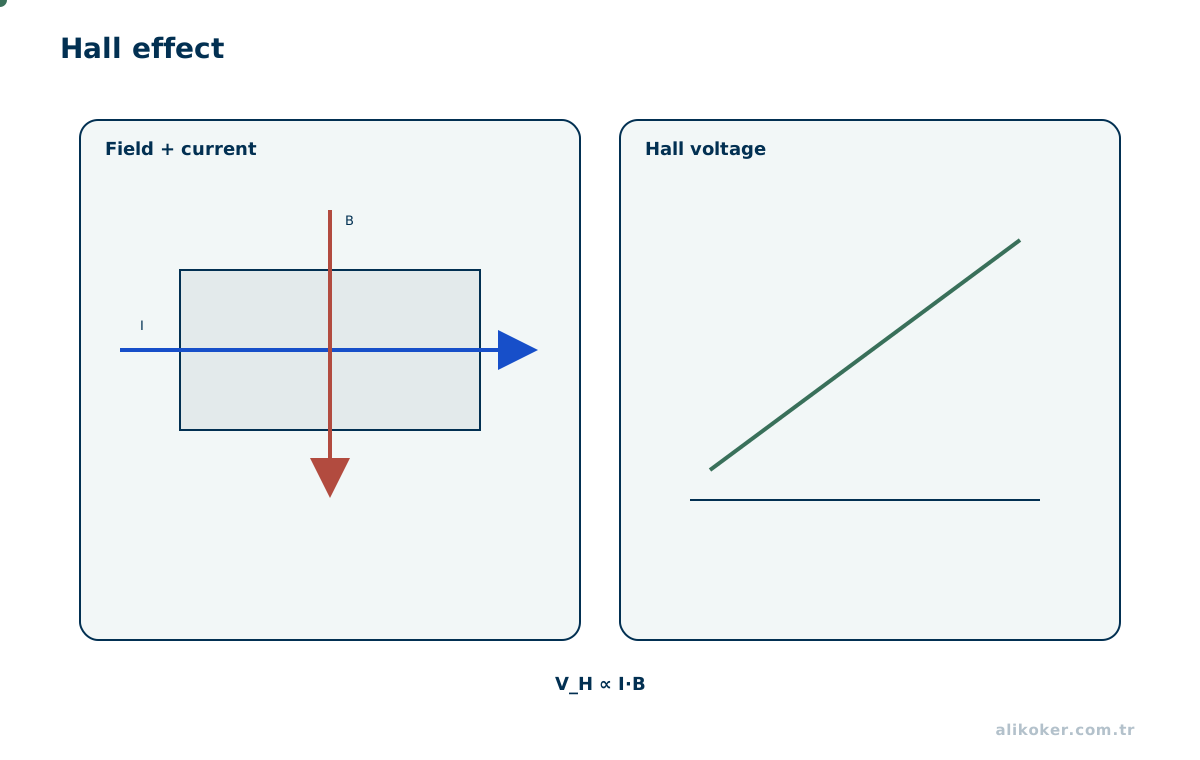
Akım taşıyan bir yarıiletken veya iletkende manyetik alan etkisiyle enine gerilim oluşması Hall etkisinin temelidir. Hall sensörleri:
- manyetik alan,
- akım,
- konum,
- hız,
- BLDC rotor konumu
ölçümünde kullanılabilir.
Manyetik sensör seçiminde alan aralığı, ofset, sıcaklık katsayısı, bant genişliği ve harici alanlara duyarlılık dikkate alınmalıdır.
7.1. Manyetik Alanın Doğrudan Ölçülmesi
Hall etkisinde taşıyıcıların manyetik alan altında sapması enine gerilim oluşturur. Hall sensörleri akım, rotor konumu, yakınlık ve manyetik alan ölçümünde kullanılabilir. Açık çevrim Hall akım sensöründe iletkenden geçen akımın alanı ölçülür; kapalı çevrim fluxgate/Hall tabanlı yapılar daha yüksek doğruluk sağlayabilir.
Manyetik sensörlerde offset, sıcaklık drift'i, harici alanlar ve ferromanyetik parçaların histerezisi göz önüne alınmalıdır. Mıknatıs-sensör geometrisi toleranslara duyarlıdır; yalnız sensör veri sayfasındaki mT aralığı mekanik konum doğruluğunu garanti etmez.
Ünite 8: Piezoelektrik ve Piezorezistif Algılama
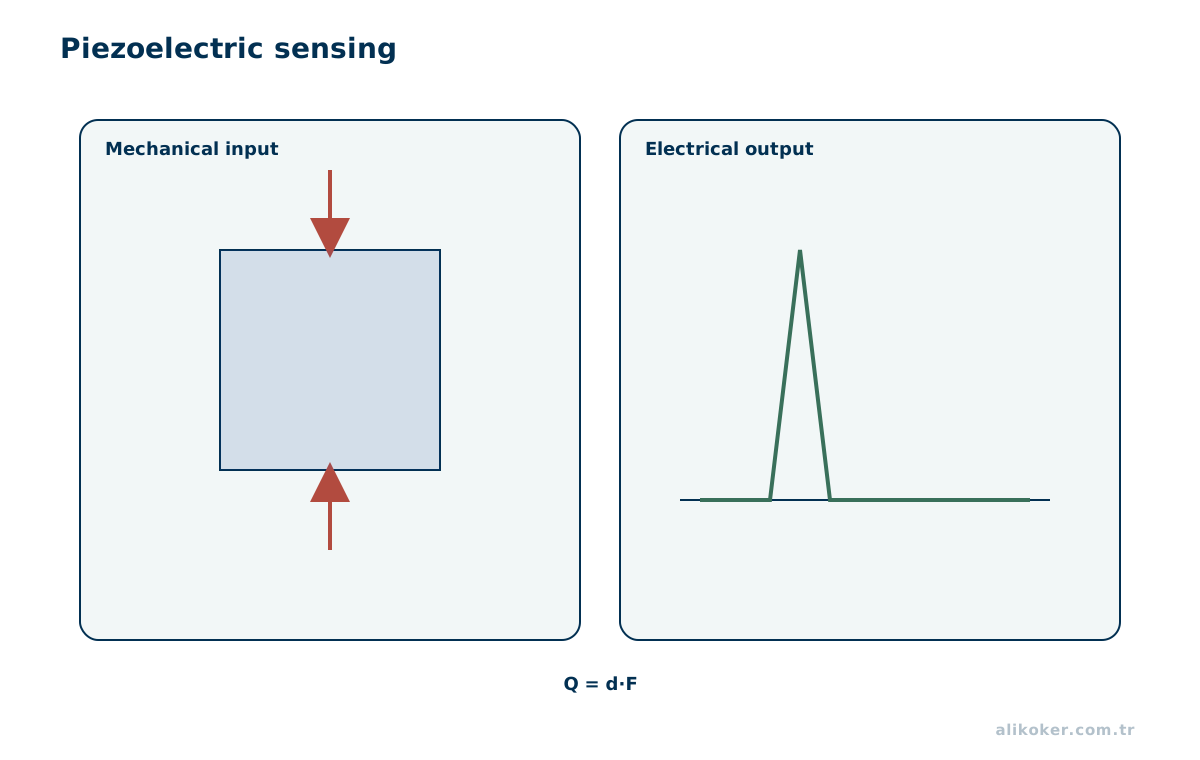
Piezoelektrik malzemeler mekanik gerilme altında elektrik yükü üretir. Bu nedenle titreşim, darbe, dinamik kuvvet ve basınç ölçümlerinde etkilidir. Statik veya çok düşük frekanslı ölçümde yük sızıntısı ve arayüz empedansı sınır oluşturabilir.
Piezorezistif sensörlerde mekanik gerinim direnç değişimine dönüşür. Strain gauge için gauge factor:
GF=(Δ R/R)/(ε)ile ifade edilir.
8.1. Dinamik ve Statik Ölçüm Ayrımı
Piezoelektrik malzeme uygulanan kuvvet veya gerinim altında elektrik yükü üretir. Yük yükselteci veya yüksek giriş empedanslı ön uçla titreşim, darbe ve dinamik basınç ölçülebilir. Charge leakage nedeniyle klasik piezoelektrik sensörler çok uzun süreli statik kuvvet ölçümünde sınırlıdır.
Piezorezistif yapıda ise mekanik gerinim elektrik direncini değiştirir. MEMS basınç sensörlerinde diyafram üzerindeki piezorezistif elemanlar köprü düzeninde kullanılabilir. Sıcaklık katsayısı ve paket gerilimi sıfır noktası üzerinde etkili olduğundan kalibrasyon çok noktalı olabilir.
Ünite 9: Sıcaklık Sensörleri
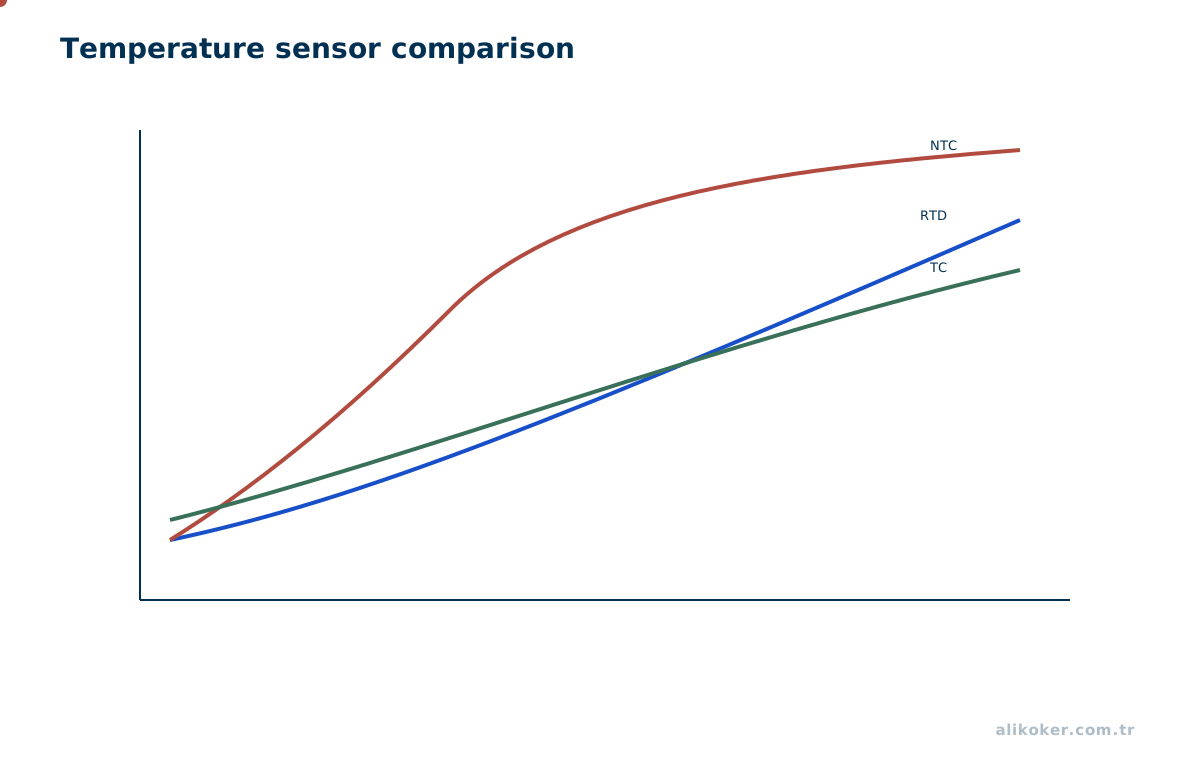
Başlıca sıcaklık algılama yöntemleri:
- RTD: metal direncinin sıcaklıkla değişimi,
- termistör: yüksek sıcaklık katsayılı yarıiletken direnç,
- termokupl: Seebeck etkisi,
- yarıiletken sıcaklık sensörleri,
- temassız kızılötesi ölçüm.
Termokupl ölçümü soğuk uç kompanzasyonu gerektirir. RTD'de kablo direnci, termistörde doğrusal olmama ve self-heating, IR ölçümde ise emissivity ve görüş alanı önemli hata kaynaklarıdır.
9.1. RTD, Termistör ve Termoçiftin Farklı Karakteri
RTD'ler iyi kararlılık ve tekrarlanabilirlik sunarken ölçüm akımına bağlı self-heating ve kablo direnci dikkate alınmalıdır. Termistörler yüksek duyarlılık sağlar fakat belirgin biçimde doğrusal değildir. NTC için basit modeller belirli sıcaklık aralığında kullanılabilir ancak geniş aralıkta Steinhart-Hart gibi daha gelişmiş bağıntılar tercih edilebilir.
Termokupl iki farklı metal birleşiminin sıcaklık farkına bağlı termoelektrik gerilim üretir. Ölçülen değer mutlak sıcaklık değil sıcaklık farkına bağlı olduğundan cold-junction compensation gerekir. Kablo türü, bağlantı metalleri ve elektromanyetik gürültü mikrovolt düzeyindeki sinyali etkileyebilir.
Ünite 10: Optik ve Fotoelektrik Algılama
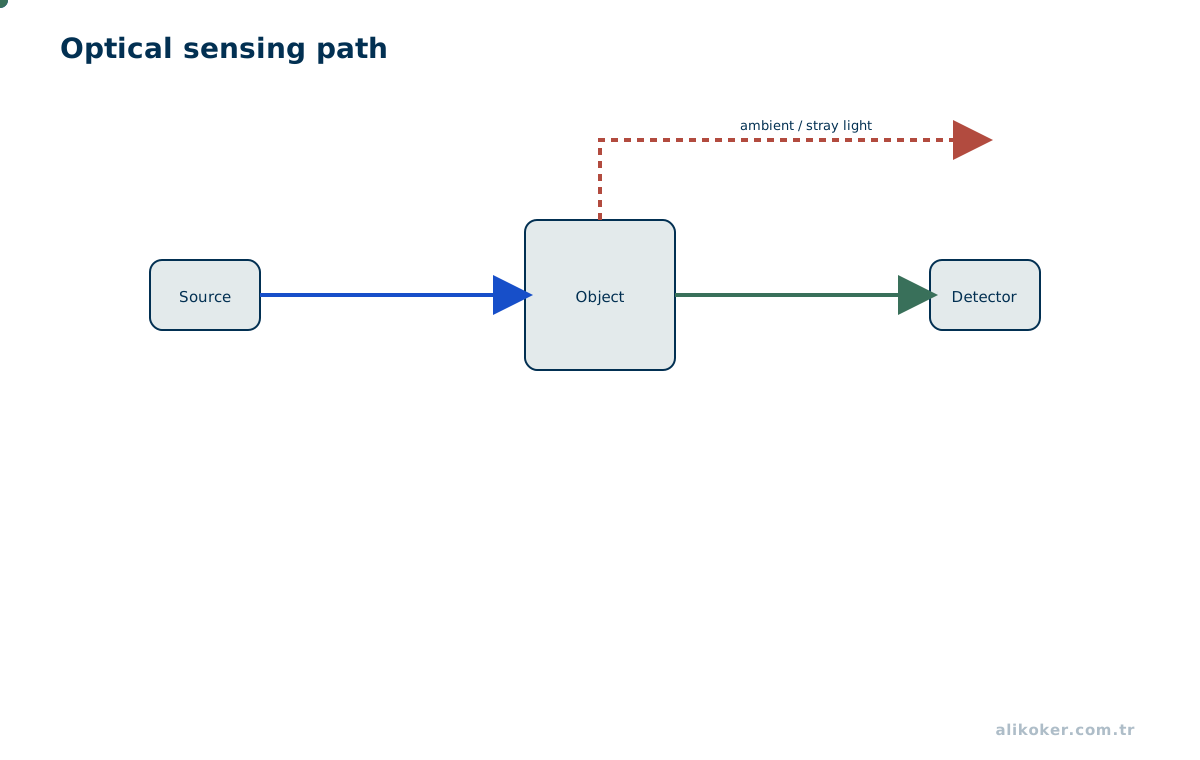
Işık sensörleri foton enerjisini elektriksel davranışa dönüştürür. LDR, fotodiyot, fototransistör ve fotovoltaik hücre farklı hız, duyarlılık ve doğrusal davranış gösterir.
Fotodiyot ters polarmada hızlı ve düşük kapasitanslı ölçüm için kullanılabilir; transimpedans yükselteci akımı gerilime dönüştürür. Optik ölçümde kaynak spektrumu, dedektör spektral cevabı, ortam ışığı ve geometrik hizalama birlikte düşünülmelidir.
Optokuplör ölçüm sensöründen çok galvanik izolasyon ve sinyal aktarımı için kullanılan optoelektronik bir dönüştürücü olarak değerlendirilir.
10.1. Işık Kaynağı, Optik Yol ve Dedektör Birlikte Tasarlanır
Fotodiyot çoğu ölçümde fotovoltaik veya reverse-biased fotoconductive modda kullanılabilir. Ters kutuplama hız ve lineerlik avantajı sağlayabilir ancak dark current ve gürültü değişir. Fotodiyot akımı çoğu zaman transimpedance amplifier ile gerilime çevrilir.
Optik sensörün doğruluğu yalnız dedektöre bağlı değildir. Kaynak yaşlanması, optik yüzey kirlenmesi, ortam ışığı, hedef yansıtıcılığı ve hizalama ölçümü değiştirir. Modülasyon ve synchronous detection, sürekli ortam ışığından ayrım yapmak için kullanılabilir.
10.2. Görüntü Ölçümünde Pikselden Fiziksel Uzunluğa Geçiş
İğne deliği kamera yaklaşımında, optik eksene yaklaşık dik duran bir düzlem üzerindeki küçük yatay yer değiştirme için ΔX ≈ Z Δu / fx yazılabilir. Burada Z metre cinsinden derinlik, Δu piksel yer değiştirmesi ve fx piksel cinsinden odak parametresidir. Z = 2 m, fx = 800 piksel ve Δu = 2 piksel olduğunda yaklaşık yanal yer değiştirme 5 mm bulunur. Bu dönüşüm yalnız derinlik biliniyorsa, kamera kalibrasyonu geçerliyse ve incelenen hareket küçükse anlamlıdır.
Piksel koordinatı doğrudan dünya koordinatı değildir. Lens bozunumu, perspektif, kamera hareketi, yuvarlanan örtücü ve nesne derinliğinin değişmesi aynı piksel farkına farklı fiziksel anlamlar kazandırır. İki görüntünün yalnız dosya zamanına bakarak eşlenmesi de risklidir: pozlama anı ile kare teslim zamanı farklı olabilir. Ölçüm zinciri bu nedenle kamera iç parametreleri, koordinat dönüşümü, pozlama zaman damgası ve kabul edilebilir geometrik belirsizliği birlikte taşımalıdır. Görüntüde nesne tanımak, nesnenin konumunu gereken hata sınırında ölçebilmekle aynı başarı ölçütü değildir.
Ünite 11: Pozisyon ve Yer Değişimi
Pozisyon ölçümü için:
- potansiyometre,
- kapasitif sensör,
- LVDT,
- optik/manyetik encoder,
- resolver,
- ultrasonik veya optik uzaklık sensörü
kullanılabilir.
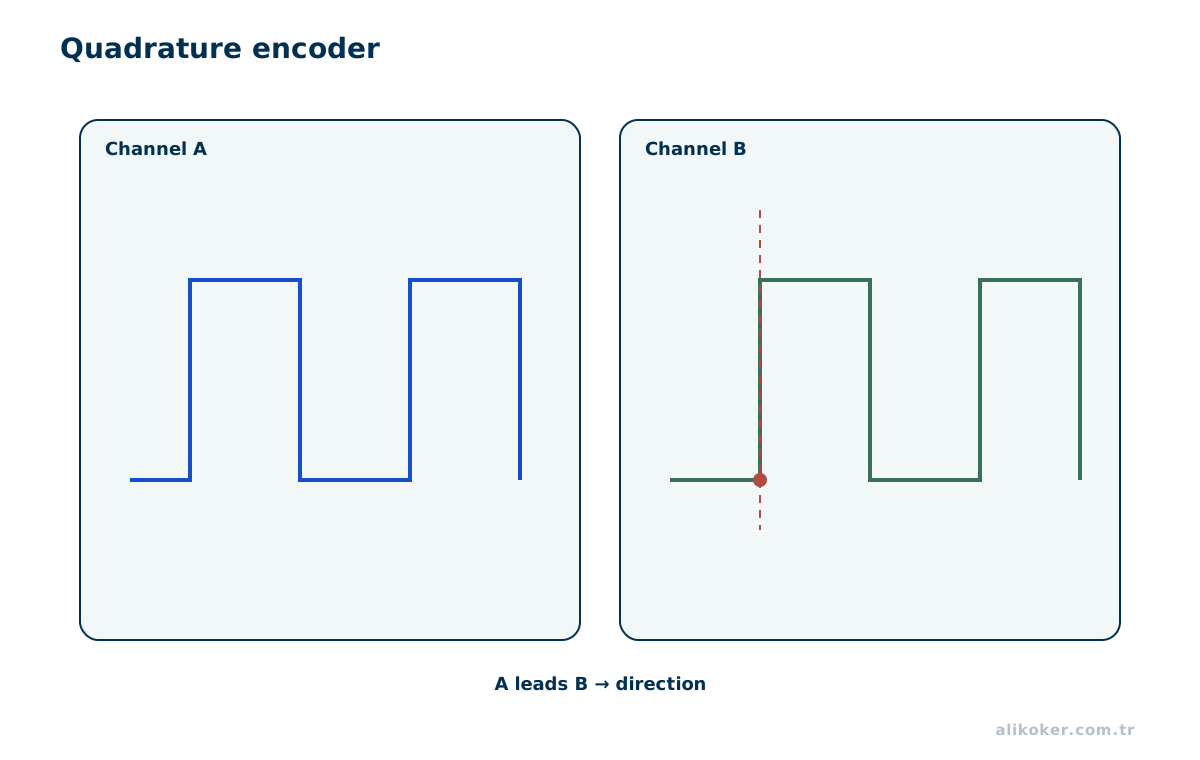
Encoder artımlı veya mutlak olabilir. Artımlı encoder enerji kesildiğinde mutlak konumu doğrudan korumaz; homing veya referans işareti gerekebilir. Resolver analog sinüs/kosinüs çıkışlarıyla zorlu çevrelerde dayanıklı konum ölçümü sağlayabilir.
11.1. Mutlak ve Artımlı Ölçüm
Potansiyometre mutlak konumu doğrudan gerilim oranına dönüştürebilir fakat temas aşınması vardır. Incremental encoder hareketi pulse sayısı ve faz ilişkisiyle verir; enerji kesilip referans kaybedildiğinde homing gerekebilir. Absolute encoder ise konumu doğrudan kodlar.
Resolver, sin/cos analog sinyaller üzerinden açısal konum verir ve zorlu çevrelerde kullanılabilir. Mekanik bağlantıdaki eksantriklik, shaft runout ve coupling hatası sensörün nominal çözünürlüğünden bağımsız periyodik konum hatası üretebilir.
Enkoder sayımından hız hesaplama ve zaman penceresi seçimi. Devir başına 1024 temel darbe üreten artımlı bir enkoderin A/B kanalları dört kat çözümlemeyle okunursa bir mekanik turda 4096 sayım oluşur. 0,5 s pencerede 8192 sayım gözlenmesi 8192/4096 = 2 devir, dolayısıyla 2/0,5 = 4 devir/s veya 240 dev/dak hız anlamına gelir. Bu dönüşüm ancak sayacın taşma davranışı, sayma yönü ve dört kat çözümleme tanımı doğruysa geçerlidir. Çok kısa pencereler güncelleme gecikmesini azaltırken bir sayımlık nicemleme hatasının hıza oranını büyütür; düşük hızlarda iki kenar arasındaki süreyi ölçmek daha anlamlı olabilir. Seçilen yöntemin doğrulanmasında bilinen hızla test, ters yönde sayma ve sıfıra yakın hız senaryoları birlikte kullanılır.
Ünite 12: Hız, İvme ve Ataletsel Ölçüm
Hız pozisyonun, ivme hızın zamana göre türevidir. Ancak gürültülü konum ölçümünden sayısal türev almak yüksek frekanslı gürültüyü büyütebilir. Bu nedenle doğrudan hız veya ivme algılayan sensörler tercih edilebilir.
MEMS ivmeölçerler proof mass hareketini kapasitif veya başka bir mekanizma ile ölçer. Jiroskop açısal hızı ölçer. IMU, ivmeölçer ve jiroskopları; bazı sistemlerde manyetometreyi birleştirir. Bias ve drift, zamanla konum/yönelim hesabında biriken hata üretir.
12.1. Türev Almak ile Doğrudan Ölçmek Aynı Şey Değildir
Konumun türevi hız, hızın türevi ivmedir; fakat gürültülü ölçümde sayısal türev yüksek frekanslı gürültüyü büyütür. Bu nedenle hız ve ivme için doğrudan fiziksel prensibe dayalı sensörler çoğu zaman daha iyi sonuç verir.
MEMS ivmeölçer proof mass hareketini kapasitif veya piezorezistif olarak ölçebilir. Jiroskop açısal hızı Coriolis etkisi üzerinden kestirebilir. Bias, scale factor, noise density ve temperature drift zamanla entegre edilen hız/konum tahmininde büyüyen hata oluşturur. IMU kullanımı yalnız üç eksenli sayıları okumak değil koordinat sistemi, zaman senkronizasyonu ve kalibrasyon problemidir.
Ünite 13: Kuvvet, Gerinim ve Tork
Kuvvet sensörleri load cell, strain gauge, piezoelektrik eleman veya başka elastik dönüştürücüler kullanabilir. Strain gauge çoğu zaman bir elastik eleman üzerindeki küçük gerinimi direnç değişimine dönüştürür.
Tork ölçümünde şaft üzerindeki kayma gerinimi, manyetoelastik etki veya açısal burulma ölçülebilir. Mekanik montaj, parazit yükler ve sıcaklık telafisi sensörün teorik duyarlılığı kadar önemlidir.
13.1. Mekanik Aktarımın Sensöre Etkisi
Load cell çoğunlukla elastik bir gövde üzerindeki strain gauge köprüsünü kullanır. Nominal kapasite aşılmasa bile yan yük, eksantrik yük veya yanlış montaj ölçüm doğruluğunu bozabilir. Creep ve hysteresis özellikle uzun süreli yüklerde dikkate alınmalıdır.
Tork sensörleri mil gerinimini strain gauge, manyetoelastik veya optik yöntemle ölçebilir. Dönen sensörden veri ve enerji aktarımı slip-ring, telemetry veya temassız yöntemlerle yapılabilir. Mekanik güvenlik katsayısı ile metrologik çalışma aralığı aynı şey değildir.
Ünite 14: Basınç Sensörleri
Basınç:
p=(F)/(A)ile kuvvetin alana oranıdır. Mutlak, gauge ve diferansiyel basınç referanslarına göre farklı ölçüm tanımları vardır.
Kapasitif, piezorezistif, strain-gauge ve piezoelektrik elemanlar basıncı elektriksel sinyale dönüştürebilir. Diyafram malzemesi, ortam uyumluluğu, aşırı basınç dayanımı ve sıcaklık kompanzasyonu seçim kriterleridir.
14.1. Basınç Referansı Önemlidir
Absolute, gauge ve differential pressure aynı fiziksel büyüklüğü farklı referanslara göre tanımlar. Uygun referans seçilmezse doğru çalışan sensör yanlış sistem değişkenini ölçebilir. Diyaframlı sensörlerde basınç mekanik deformasyona, ardından kapasitif veya piezorezistif elektriksel değişime dönüşür.
Akışkan uyumluluğu, sıcaklık, pulsation ve overpressure basınç ölçümünde seçim kriterleridir. Uzun impuls hattı veya dar kapiler sensörün dinamik cevabını yavaşlatabilir; böylece katalog sensör bandwidth'i tüm kurulumun bandwidth'i olmaz.
Ünite 15: Akış ve Seviye
Akış ölçümü diferansiyel basınç, türbin, elektromanyetik, ultrasonik, termal veya Coriolis prensipleriyle yapılabilir. Her yöntem aynı akışkan ve tesis koşullarında kullanılamaz.
Seviye ölçümünde şamandıra, hidrostatik basınç, kapasitif, ultrasonik, radar veya optik yöntemler kullanılabilir. Köpük, buhar, yüzey hareketi, dielektrik özellik ve tank geometrisi temassız ölçümlerde hata oluşturabilir.
15.1. Ölçüm Prensibi Proses Koşuluna Göre Seçilir
Diferansiyel basınçlı akış ölçümü basınç kaybı yaratabilir; elektromanyetik debimetre iletken akışkan gerektirir; türbinli ölçüm hareketli parça ve akış profiline duyarlıdır; ultrasonik yöntem akışkana temas etmeden uygulanabilir fakat kabarcık ve akustik yol etkilenebilir.
Seviye ölçümünde hidrostatik basınç yoğunluğa bağlıdır, kapasitif sensör dielektrik değişiminden etkilenir, ultrasonik/radar yüzey yansımasını kullanır. Köpük, buhar, karıştırıcı, tank geometrisi ve ölü bölge uygulama seçiminde hesaba katılmalıdır.
Ünite 16: Akustik ve Ultrasonik Algılama
Mikrofon akustik basıncı elektriksel işarete dönüştürür. Dinamik, kondansatör ve MEMS mikrofonlar farklı dönüşüm ilkeleri ve arayüz gereksinimleri taşır.
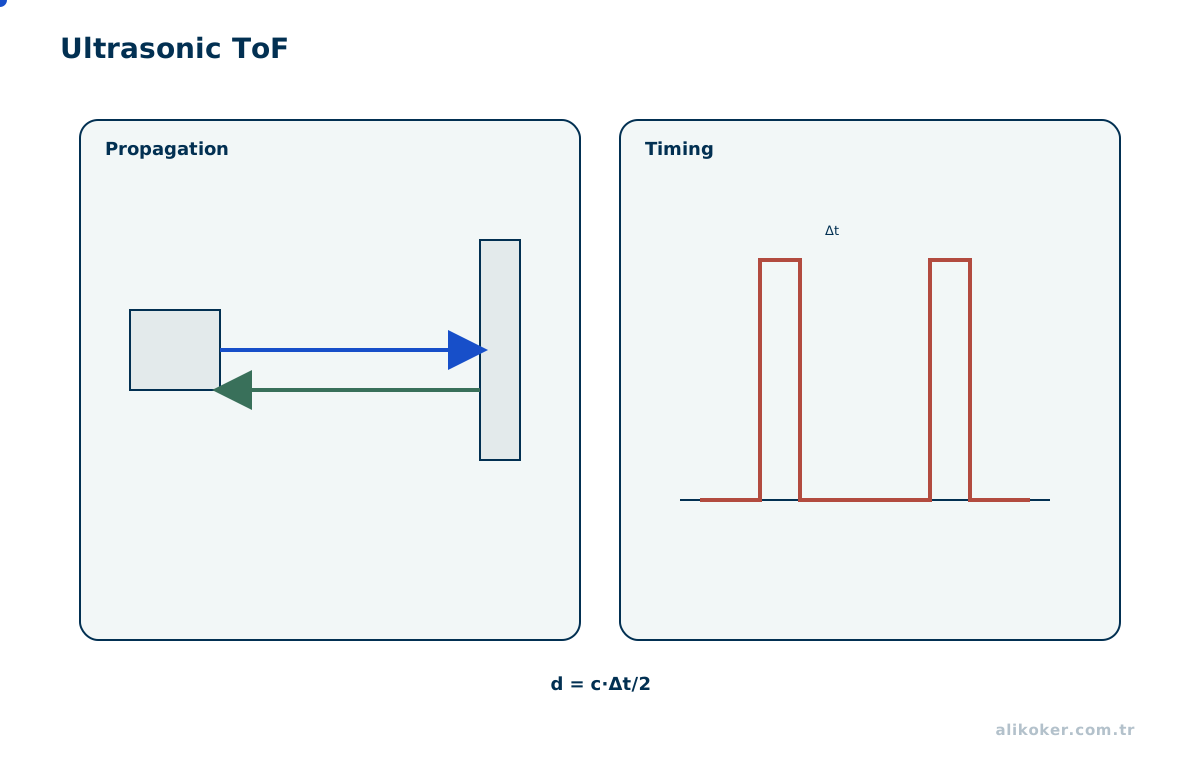
Ultrasonik mesafe ölçümünde uçuş süresi yaklaşımı:
d=(ct)/(2)ile yaklaşık mesafe verir. Burada c ses hızıdır ve sıcaklık başta olmak üzere ortam koşullarına bağlıdır. Yüzey açısı, soğurma ve çoklu yansıma da sonucu etkiler.
16.1. Akustik Yolun Fiziksel Sınırları
Mikrofon seçerken sensitivity, self-noise, frequency response, maximum SPL ve directivity birlikte değerlendirilir. MEMS mikrofonlar analog veya dijital çıkış verebilir; dijital çıkış analog ön uç ihtiyacını azaltırken saat ve veri arayüzü gerektirir.
Ultrasonik mesafede basit d=c t/2 bağıntısı ses hızının bilindiğini varsayar. Sıcaklık, gaz bileşimi ve hava akışı c değerini değiştirir. Yumuşak, eğimli veya küçük hedefler yankıyı zayıflatabilir. Dead zone ve ring-down minimum ölçüm mesafesini belirler.
Ünite 17: Nem ve Kimyasal Sensörler
Nem sensörleri kapasitif veya dirençsel malzeme değişimlerinden yararlanabilir. Kimyasal sensörlerde elektrokimyasal, yarıiletken, optik veya katalitik prensipler kullanılabilir.
Seçicilik, çapraz duyarlılık, yaşlanma, zehirlenme, sıcaklık/nem kompanzasyonu ve kalibrasyon kimyasal ölçümlerde temel tasarım konularıdır.
17.1. Seçicilik ve Yaşlanma
Kimyasal sensörlerde ölçülen madde dışında başka bileşikler de çıktıyı etkileyebilir. Cross-sensitivity, poisoning ve humidity dependence özellikle gaz sensörlerinde önemlidir. Calibration gas veya bilinen referans ortamı olmadan uzun dönem doğruluk varsayılmamalıdır.
Kapasitif nem sensöründe polimer dielektriğin su tutması kapasiteyi değiştirir. Histerezis, sıcaklık etkisi ve uzun süre yüksek nemde kalma sensör davranışını değiştirebilir. Kimyasal sensör verisi çoğu zaman sıcaklık ve nem ile birlikte değerlendirilir.
Ünite 18: Hareket ve Yakınlık Algılama
PIR sensörleri görüş alanındaki kızılötesi değişimi; mikrodalga hareket sensörleri Doppler etkisini; kapasitif ve endüktif sensörler ise yakın hedefin alan veya empedans üzerindeki etkisini kullanabilir.
Bir hareket dedektöründe hedefin fiziksel özelliği kadar ortam sıcaklığı, titreşim, elektromanyetik girişim, hayvan hareketi veya güneş ışığı gibi yanlış tetik kaynakları da değerlendirilmelidir.
18.1. Yanlış Tetik Kaynakları
PIR dedektör doğrudan “insanı” algılamaz; görüş alanındaki kızılötesi dağılım değişimini algılar. Güneş, ısıtıcı, hava akımı veya hareketli sıcak nesne yanlış tetik oluşturabilir. Fresnel lens görüş alanını ve zonları şekillendirir.
Endüktif proximity metal hedeflere, kapasitif proximity ise iletken ve dielektrik hedeflere duyarlı olabilir. Algılama mesafesi hedef malzemesi, boyutu, montaj ve çevresel kapasite/metal yapılarla değişir. Katalog mesafesi gerçek mekanik montajla doğrulanmalıdır.
Ünite 19: Sensör Arabirim Elektroniği
Ham sensör çıkışı çoğu zaman doğrudan ADC'ye uygun değildir. Tipik zincir:
sensör
 -> uyartım
 -> köprü / akım-gerilim dönüşümü
 -> yükseltme
 -> analog filtre
 -> koruma / izolasyon
 -> ADC
Instrumentation amplifier yüksek ortak-mod bastırma ve düşük seviyeli diferansiyel ölçüm için kullanılabilir. Bunun devre teorisi Elektronik I ve II, ölçüm sonuçlarına etkisi Ölçme Sistemleri kapsamındadır.
19.1. Ön Uç Sensörün bir Parçası gibi Düşünülmelidir
Düşük seviyeli diferansiyel sensörlerde instrumentation amplifier, common-mode sinyal altında küçük farkı yükseltir. CMRR yalnız amplifikatör veri sayfasına bağlı değildir; giriş dirençlerinin eşleşmesi, PCB simetrisi ve sensör bağlantısı toplam bastırmayı etkiler.
Akım çıkışlı fotodiyot için transimpedance, direnç köprüsü için diferansiyel yükseltme, yüksek empedanslı piezoelektrik sensör için charge amplifier gibi topolojiler sensör fiziğine göre seçilir. Giriş koruması eklenirken leakage ve kapasitansın ölçümü bozup bozmadığı kontrol edilmelidir.
Ünite 20: Sensör Seçimi
Sensör seçiminde yalnız nominal aralık karşılaştırılmaz. En azından:
- çalışma ve aşırı yük aralığı,
- duyarlılık ve çözünürlük,
- bant genişliği,
- doğruluk ve tekrarlanabilirlik,
- sıcaklık ve çevresel dayanım,
- güç tüketimi,
- çıkış türü ve empedansı,
- mekanik paketleme,
- kalibrasyon ihtiyacı,
- arıza davranışı,
- yaşam döngüsü
birlikte değerlendirilmelidir.
20.1. Seçim Matrisi
Sensör seçimini tek bir katalog satırına indirgemek yerine uygulama matrisi oluşturulabilir. Ölçüm aralığı, overload, çözünürlük, doğruluk, bandwidth, latency, sıcaklık, IP sınıfı, titreşim, besleme, arayüz, kalibrasyon, maliyet ve tedarik ömrü birlikte puanlanabilir.
Ayrıca arıza modu seçim kriteridir. Bir sensör kablosu koptuğunda çıkışın belirgin arıza seviyesine gitmesi, makul fakat yanlış değer üretmesinden daha kolay teşhis edilebilir. Kritik sistemlerde fault detectability nominal accuracy kadar önemli olabilir.
Bir sensör seçimi yalnız hassasiyet veya fiyat karşılaştırması değildir; farklı ölçümlerin aynı fiziksel olaya bağlanabilmesi için zaman sözleşmesi de gerekir. Bir IMU ölçümünün zaman damgası veri hattından geçiş sonrasına, kamera ölçümünün damgası pozlama başlangıcına aitse doğrudan eşleştirme sistematik faz hatası üretir. Önce her sensörün ölçüm zamanı, erişim zamanı, gecikme dağılımı ve saat kayması tanımlanmalı; ardından ortak zaman eksenine yeniden örnekleme yapılmalıdır. Zaman eşitlemesinden sonra bile eksen hizası, ölçek ve sıcaklık kaynaklı sapmalar ayrı kalibrasyon bileşenleridir.
Ünite 21: Güvenilirlik ve Arıza Teşhisi
Sensör kopması, kısa devre, stuck-at, drift, saturation ve aralıklı bağlantı farklı belirtiler üretir. Arıza tespiti için yalnız min/max sınırı yeterli olmayabilir; değişim hızı, fiziksel model ve yedek ölçüm de kullanılabilir.
Aynı güç kaynağına, aynı veri yoluna veya aynı fiziksel prensibe bağlı iki sensör bağımsız yedeklilik sağlamayabilir. Common-cause failure, kritik sistemlerde sensör mimarisinin parçası olarak ele alınmalıdır.
21.1. Ortak Nedenli Arızaları Ayırmak
İki aynı sensörü yan yana bağlamak her zaman bağımsız yedeklilik değildir. Aynı besleme regülatörü, aynı konektör, aynı veri yolu veya aynı çevresel etki iki kanalı birlikte bozabilir. Redundancy değerlendirmesinde common-cause failure yolları açıkça incelenmelidir.
Arıza teşhisinde range, rate-of-change ve stuck-at kontrolleri ilk katmandır. Model-based residual, farklı sensörlerin çapraz kontrolü veya komut-tepki ilişkisi daha güçlü teşhis sağlayabilir. Ancak teşhis algoritmasının yanlış pozitif ve kaçırma oranı da sistem güvenilirliğine dahil edilmelidir.
21.2. Artık İşaretinin Yorumlanmasında Bağımsız Kanıt
Modelin öngördüğü gözlem ŷ[k], gerçek sensör çıktısı y[k] ise r[k] = y[k] - ŷ[k] artık işareti tanımlanır. Büyük artık, tek başına sensör arızasını kanıtlamaz; yük değişimi, sürtünme modeli hatası veya sensörün zaman damgasındaki kayma da aynı sonucu üretebilir. Örneğin hızlanma sırasında görülen geçici artık yalnız dinamik model uyumsuzluğu olabilirken, sabit hareket hâlindeki sürekli sapma kalibrasyon kaymasını düşündürebilir.
Teşhis için birbiriyle bağımsız iki gözlem yararlıdır: motor enkoderinden türetilen hareket ve mekanik çıkışı ölçen başka bir ilke, ortak bir hatayı paylaşmayabilir. Bununla birlikte ikinci ölçümün de aynı beslemeyi veya aynı montaj kusurunu kullanıp kullanmadığı incelenir. Karar eşiği, sağlam işletim koşullarında gözlenen artık dağılımı ve kabul edilen yanlış alarm maliyetine göre seçilir. Eksik veri, sıfır ölçüm değeriyle kodlanmaz; geçersiz ölçüm ve doğrulanmış sıfır farklı durumlardır. Arıza teşhisi çıktısı, kararın güven düzeyi ile birlikte denetleyicinin güvenli duruma geçme koşuluna bağlanır.
Uygulama Bağlantısı
sEMG gibi düşük genlikli biyopotansiyel uygulamaları, burada tıbbi yorum amacıyla değil, genel bir ölçüm zinciri örneği olarak değerlendirilebilir:
fiziksel/biyolojik işaret
 -> elektrot / sensör
 -> diferansiyel analog ön uç
 -> filtreleme
 -> ADC
 -> sayısal özellik
 -> durum / niyet kestirimi
 -> denetleyici
 -> sürücü
 -> eyleyici
Bu zincir sensör, ölçme, sinyal işleme, kontrol ve eyleme derslerinin neden ayrı fakat bağlantılı olduğunu gösterir.
İlişkili Dersler
- Ölçme Sistemleri: hata, belirsizlik, kalibrasyon ve veri kazanımı
- Elektronik I ve II: analog arayüz ve dönüştürücü devreleri
- Sinyaller ve Sistemler: bant genişliği, örnekleme ve filtreleme
- Otomatik Kontrol: sensörün kapalı çevrimde kullanımı
- Robotik Mühendisliği: algılama, kestirim ve robotik entegrasyon
Sensör Sistemini Baştan Sona Tasarlamak
Bir sensör sistemi seçimle bitmez. Örneğin kuvvet ölçümünde strain-gauge load cell kullanıldığında mekanik yük yolu, köprü uyartımı, kablo düzeni, diferansiyel yükseltme, analog filtre, ADC referansı, kalibrasyon ve yazılım ölçekleme aynı ölçümün parçalarıdır. Sensörün katalog doğruluğu bu zincirin yalnız bir bileşenidir.
kuvvet
 -> elastik eleman
 -> strain gauge köprüsü
 -> diferansiyel mV/V çıkış
 -> instrumentation amplifier
 -> low-pass / anti-alias
 -> ADC
 -> kalibrasyon eğrisi
 -> N cinsinden sonuç + kalite bilgisi
Mekanik montajda yan yük veya preload varsa elektronik zincir doğru çalışsa bile sonuç hatalı olabilir. Analog ön uç doyuma girerse yüksek çözünürlüklü ADC kaybolan bilgiyi geri getiremez. Kalibrasyon yalnız tek katsayıysa temperature drift veya nonlinearity kalabilir. Bu nedenle sensör sistemi fizik, mekanik, elektronik ve yazılımın birlikte doğrulandığı bir ölçüm mimarisidir.
Aynı yaklaşım optik, manyetik, termal ve inertial sensörlerde de geçerlidir. Tasarım sorusu “hangi sensörü satın alalım?” değil, “hangi fiziksel ilke ve ölçüm zinciri gereken bilgi kalitesini sağlayacak?” biçiminde kurulmalıdır.
21.3. Birden Fazla Algılayıcıda Ortak Nedenli Bozulma
Birden fazla sensörün aynı anda sapması tek bir gerçek fiziksel olay, ortak besleme kesintisi veya haberleşme hatası kaynaklı olabilir. Kanallar arasında yüksek korelasyonun varlığı bağımsız teyit anlamına gelmez. Tutarlılık için sensörlerin farklı arıza yolları, zaman damgaları ve fiziksel bağlantıları modellenir. Ortak nedenli kusuru tek kanallı aykırı değer testiyle güvenilir biçimde ayırmak mümkün değildir. Çok değişkenli anomali modelleri Anomali Algılama dersinde açıklanır.
Kaynakça
- Bolton, W. Mechatronics: Electronic Control Systems in Mechanical and Electrical Engineering. Pearson, 2011.
- Gürdal, O. Algılayıcılar & Dönüştürücüler. Bursa Orhangazi Üniversitesi Yayınları, 2015.
- Isermann, R. Mechatronic Systems: Fundamentals. Springer, 2005.
- Kuşdoğan, Ş.; Kandemir Beşer, E. Elektrik Ölçme Ders Notları. 2018.
- Billingsley, J. Mechatronics Experiments with Machine Vision. Springer Nature Switzerland, 2026. DOI: https://doi.org/10.1007/978-3-032-11218-7.
- Necsulescu, D. Advanced Mechatronics: Monitoring and Control of Spatially Distributed Systems. World Scientific, 2009. ISBN 978-981-277-181-0.
- Simo Särkkä; Lennart Svensson. Bayesian Filtering and Smoothing, 2nd ed.. Cambridge University Press, 2023. https://doi.org/10.1017/9781108917407