


Sistem Modelleme ve Simülasyon


Fiziksel sistemlerin diferansiyel denklemler, durum uzayı, ayrık olay ve sayısal yöntemlerle modellenmesi; parametre tanılama, belirsizlik, doğrulama, geçerleme ve SIL/HIL.
Bir sistemin davranışını anlamak için önce hangi fiziksel etkilerin modele alınacağı, hangilerinin ihmal edilebileceği ve modelin hangi soruya cevap vereceği belirlenir. Simülasyon, bu modelin tanımlı başlangıç koşulları ve girişler altında yürütülmesidir. Ayrıntı miktarı tek başına doğruluk sağlamaz; yanlış sınır veya yanlış parametreyle kurulmuş yüksek ayrıntılı model de yanlış sonuç verir.
Bu ders, Mekatronik Mühendisliğine Giriş dersindeki sistem bakışını matematiksel modele taşır. Devre Teorisi ve Sinyaller ve Sistemler ön bilgilerini kullanır; Otomatik Kontrol için plant modelinin temelini oluşturur.
Ünite 1: Modelin Amacı ve Sistem Sınırı
Model, gerçek sistemin belirli bir kullanım amacı için seçilmiş temsilidir. Aynı fiziksel sistem; enerji tüketimi, titreşim, sıcaklık veya kontrol tasarımı için farklı ayrıntı düzeylerinde modellenebilir.
İlk adımda:
- sistem sınırı,
- girişler ve bozucular,
- ölçülebilir çıkışlar,
- iç durumlar,
- parametreler,
- başlangıç koşulları,
- geçerli çalışma aralığı
belirlenir. Modelin geçerlilik alanı belirtilmeden elde edilen sonuç genellenmemelidir.
1.1. Model Doğruluğu Kullanım Amacına Bağlıdır
Bir modelin “doğru” olup olmadığı tek başına ayrıntı sayısıyla ölçülemez. Motor milindeki titreşimi inceleyen model ile aynı motorun enerji tüketimini inceleyen model farklı durum değişkenleri ve parametreler gerektirir. Bu nedenle model kurulmadan önce karar problemi, gözlenecek çıktılar ve kabul edilebilir hata tanımlanır.
Model sınırının dışında bırakılan etkiler varsayım olarak kaydedilmelidir. Örneğin kısa süreli bir elektromekanik modelde sargı sıcaklığı sabit kabul edilebilir; uzun süreli görev çevrimi analizinde aynı varsayım direnç değişimini ve tork sabitini etkileyerek geçersiz hale gelebilir. Modelin geçerlilik alanı, sonuç kadar önemlidir.
Ünite 2: Fiziksel, Kavramsal ve Matematiksel Model
Fiziksel prototip gerçek bileşenlerle, kavramsal model bloklar ve neden-sonuç ilişkileriyle, matematiksel model ise denklemlerle temsil edilir. Hesaplamalı model bu denklemlerin bir çözücü veya ayrık olay motoru üzerinde gerçeklenmesidir.
Modelleme sırası çoğu zaman:
gereksinim
 -> sistem sınırı
 -> fiziksel yasalar
 -> varsayımlar
 -> denklemler
 -> parametreler
 -> sayısal model
 -> doğrulama
şeklinde ilerler.
Model kurma işleminde önce modelin cevaplaması gereken soru belirlenir. Ardından sistem sınırı, giriş ve çıkışlar, korunacak fiziksel büyüklükler ile ihmal edilen etkiler yazılır. Denklemler seçilen varsayımlardan türetilmeli; parametrelerin birimleri ve olası değer aralıkları kontrol edilmelidir. Modelin yalnız gözlenen bir davranışı taklit etmesi yeterli değildir: farklı çalışma noktalarında hangi hata büyüklüğüyle kullanılabildiği de sınanmalıdır. Böylece model karmaşıklığı, amaçlanan kararın gerektirdiği doğruluk düzeyine bağlanır.
Ünite 3: Enerji Depolama ve Kayıp Elemanları
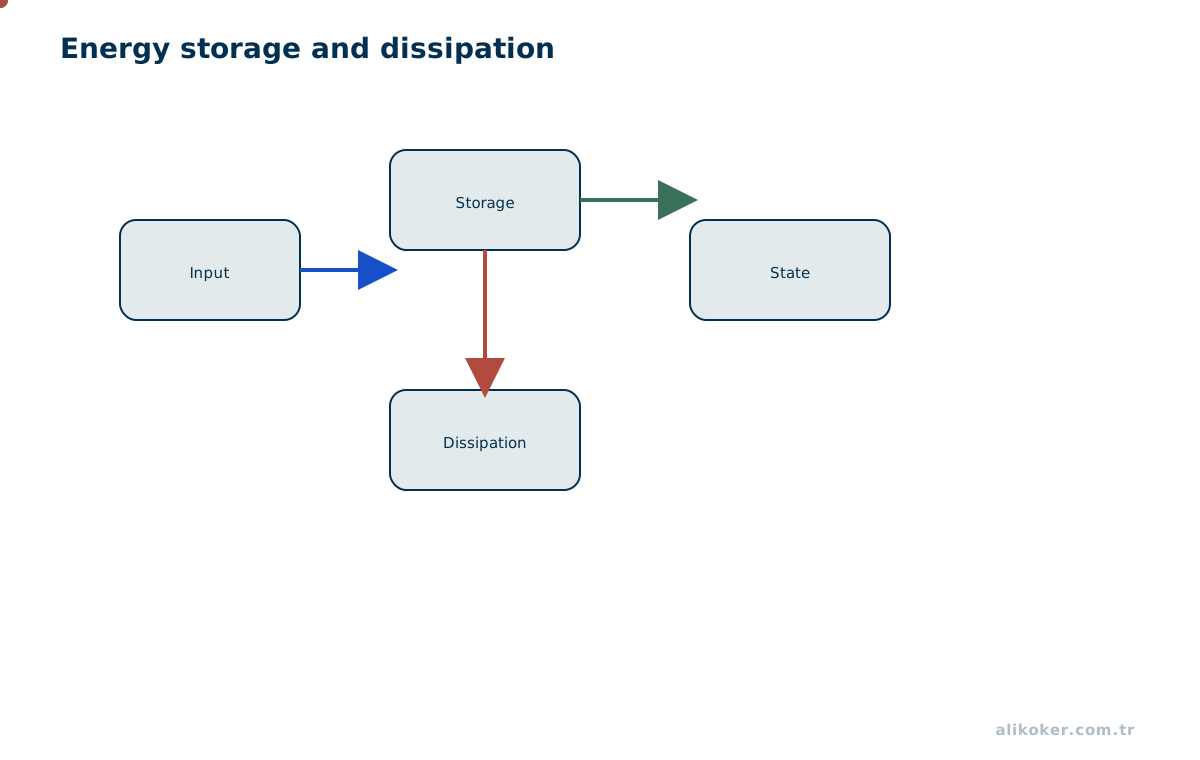
Dinamik davranış, enerjinin depolanması ve dağıtılmasıyla yakından ilişkilidir. Elektriksel tarafta kapasitör ve endüktör; mekanik tarafta kütle/atalet ve yay enerji depolar. Direnç ve viskoz sürtünme enerjiyi dağıtır.
Bu benzerlik, farklı fizik alanlarının aynı diferansiyel denklem yapılarıyla modellenebilmesini sağlar. Benzerlik fiziksel niceliklerin aynı olduğu anlamına gelmez; yalnız matematiksel yapıların karşılaştırılmasını sağlar.
3.1. Enerji Yaklaşımıyla Model Kurmak
Birçok dinamik model, enerjinin nerede depolandığını ve nerede kaybedildiğini izleyerek daha temiz kurulabilir. Kapasitörde E_C=0.5 C V^2, endüktörde E_L=0.5 L I^2, öteleme hareketinde E_k=0.5 m v^2, dönme hareketinde E_k=0.5 J ω^2 biçiminde depolanan enerji bulunur. Yay için E_s=0.5 k x^2 yaklaşımı kullanılır.
Direnç, viskoz sürtünme ve ısıl direnç benzeri elemanlar enerjiyi depolamaz; akışa karşı kayıp oluşturur. Bu ayrım, hangi değişkenlerin gerçek durum değişkeni olabileceğini anlamaya yardım eder. Enerji korunumu aynı zamanda model doğrulamasında güçlü bir kontrol aracıdır; kapalı bir simülasyonda enerjinin açıklanamayan biçimde artması çoğu zaman işaret, birim veya sayısal integrasyon hatasına işaret eder.
Ünite 4: Elektrik-Mekanik Benzetimler
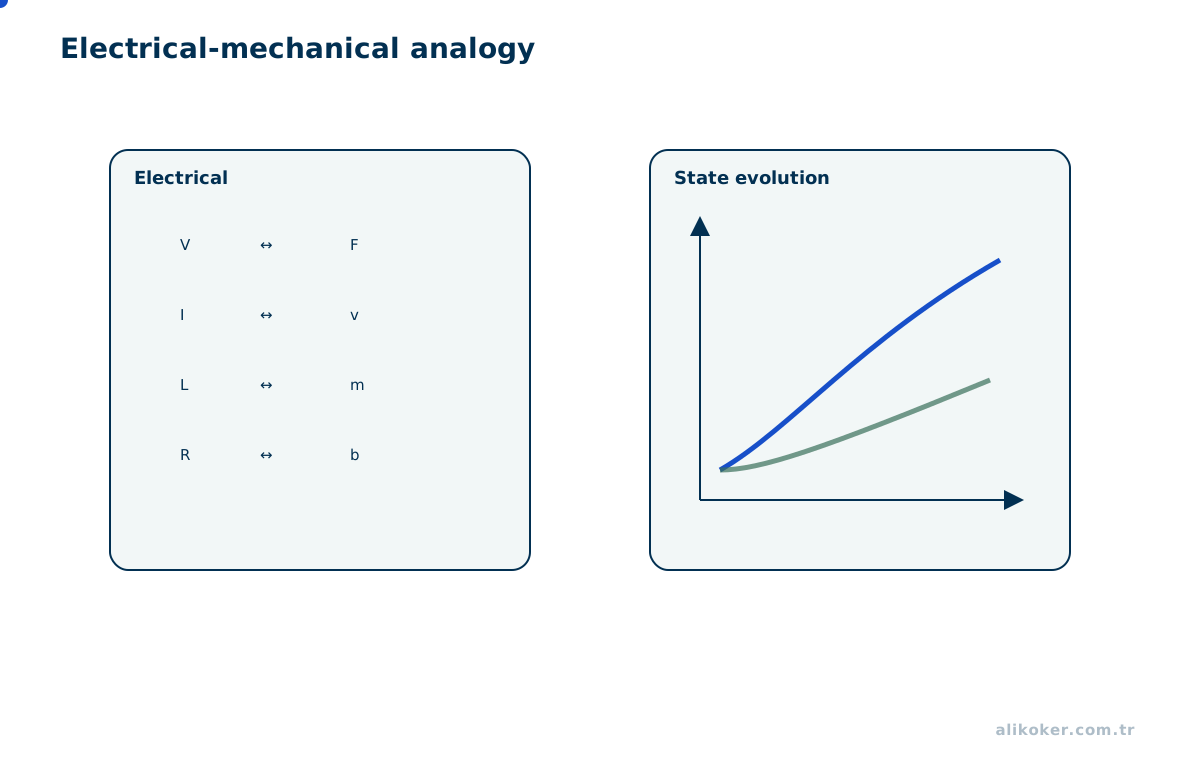
Bir RLC devresi ile kütle-yay-sönümleyici sistem ikinci dereceden dinamik açısından benzer formda yazılabilir.
Mekanik sistem:
md²x/dt²+bdx/dt+kx=F(t)Seri RLC devresi:
L(d^2q)/(dt^2)+R(dq)/(dt)+(1)/(C)q=v(t)Bu eşleşme enerji depolama, sönüm ve doğal frekans kavramlarını disiplinler arasında taşımayı kolaylaştırır.
4.1. Benzeşimin Sınırları
Elektrik ve mekanik modeller arasında kurulan eşlemeler matematiksel yapıyı karşılaştırmak için yararlıdır; fiziksel niceliklerin aynı olduğu anlamına gelmez. Kuvvet-gerilim veya kuvvet-akım benzetimleri farklı eşleme kuralları kullanabilir. Hangi benzetimin seçildiği özellikle çoklu enerji alanlarının bağlandığı modellerde açık yazılmalıdır.
Bir DC motor, elektrik ve mekanik alanın doğrudan bağlı olduğu iyi bir örnektir:
v = R i + L di/dt + K_e ω
J dω/dt = K_t i - T_L - Bω
İki denklemde i ve ω birbirini bağlar. Bu yapı, ayrı ayrı doğru iki alt modelin kuplaj terimleri yanlış seçildiğinde bütün sistemin neden yanlış davranabileceğini gösterir.
Ünite 5: Doğrusal ve Doğrusal Olmayan Modeller
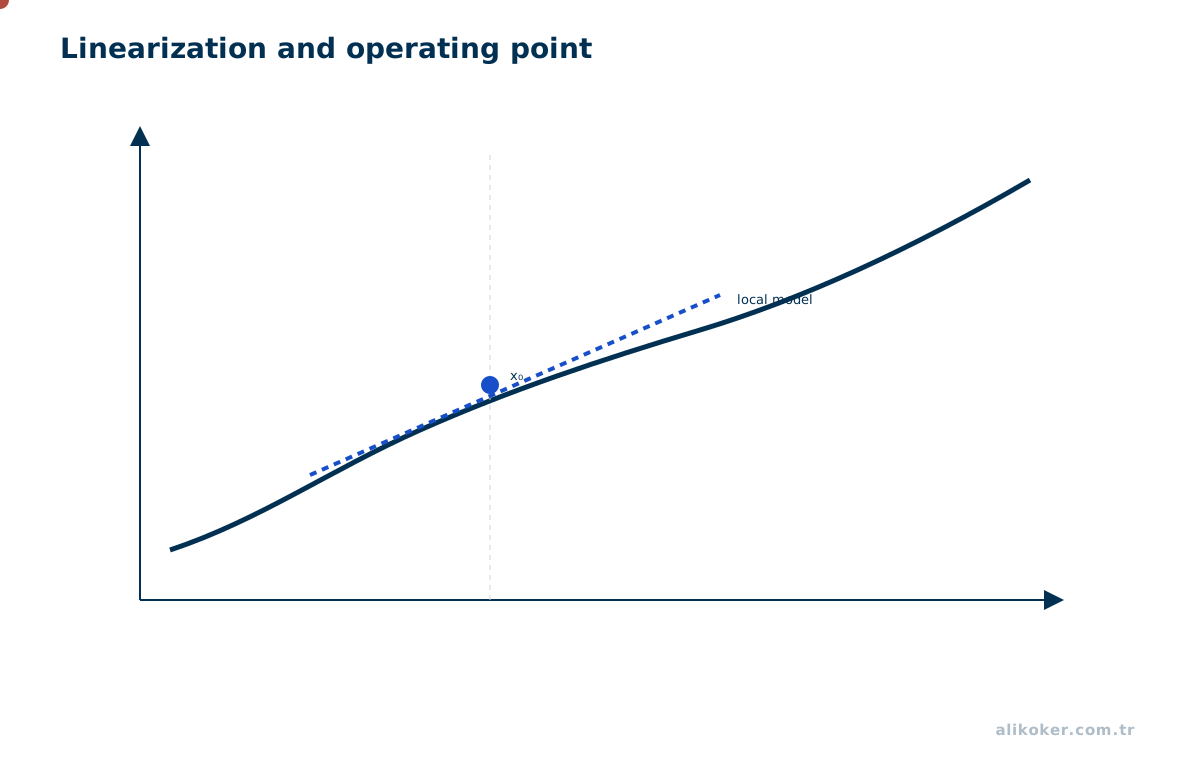
Doğrusal model süperpozisyon ilkesini sağlar ve birçok analiz yöntemini kolaylaştırır. Gerçek sistemlerde sürtünme, backlash, saturation, dead-zone, manyetik doyum ve akış katsayıları doğrusal olmayabilir.
Bir doğrusal olmayan:
dx/dt=f(x,u)modeli çalışma noktası çevresinde yaklaşık olarak:
δdx/dt=Aδ x+Bδ ubiçiminde doğrusallaştırılabilir. Bu yaklaşım yalnız seçilen çalışma bölgesinde geçerlidir.
Doğrusal olmayan bir sistem yerel olarak incelenecekse önce çalışma noktası seçilir ve denge koşullarını sağlayıp sağlamadığı denetlenir. Jacobian matrisleri o noktada değerlendirilerek küçük sapmalar için doğrusal model elde edilir. Sonuçlar, seçilen sapma büyüklüğündeki doğrusal olmayan model çıktılarıyla karşılaştırılır. Hata kabul edilebilir sınırı aştığında doğrusal modelin geçerli bölgesi daraltılır veya başka bir çalışma noktası için yeniden kurulur. Bu yöntem yerel yaklaşımı bütün çalışma uzayına genelleme hatasını önler.
5.1. Doğrusallaştırma ve Çalışma Noktası
Doğrusallaştırma, doğrusal olmayan davranışı ortadan kaldırmaz; belirli bir çalışma noktası çevresinde küçük işaret yaklaşımı üretir. x0,u0 çalışma noktasında Jacobian matrisleri kullanılarak A=∂f/∂x, B=∂f/∂u elde edilebilir. Elde edilen model yalnız çevredeki sapmalar için güvenilirdir.
Doyum, Coulomb sürtünmesi, backlash ve dead-zone gibi süreksiz veya parça-bazlı etkiler tek bir doğrusal modelle iyi temsil edilmeyebilir. Bu durumda çalışma bölgelerine göre parça-bazlı model, hibrit model veya doğrudan doğrusal olmayan sayısal model tercih edilir. Simülasyonun amacı, matematiksel sadelik ile fiziksel yeterlilik arasında kontrollü ödünleşim kurmaktır.
Ünite 6: Durum Değişkenleri
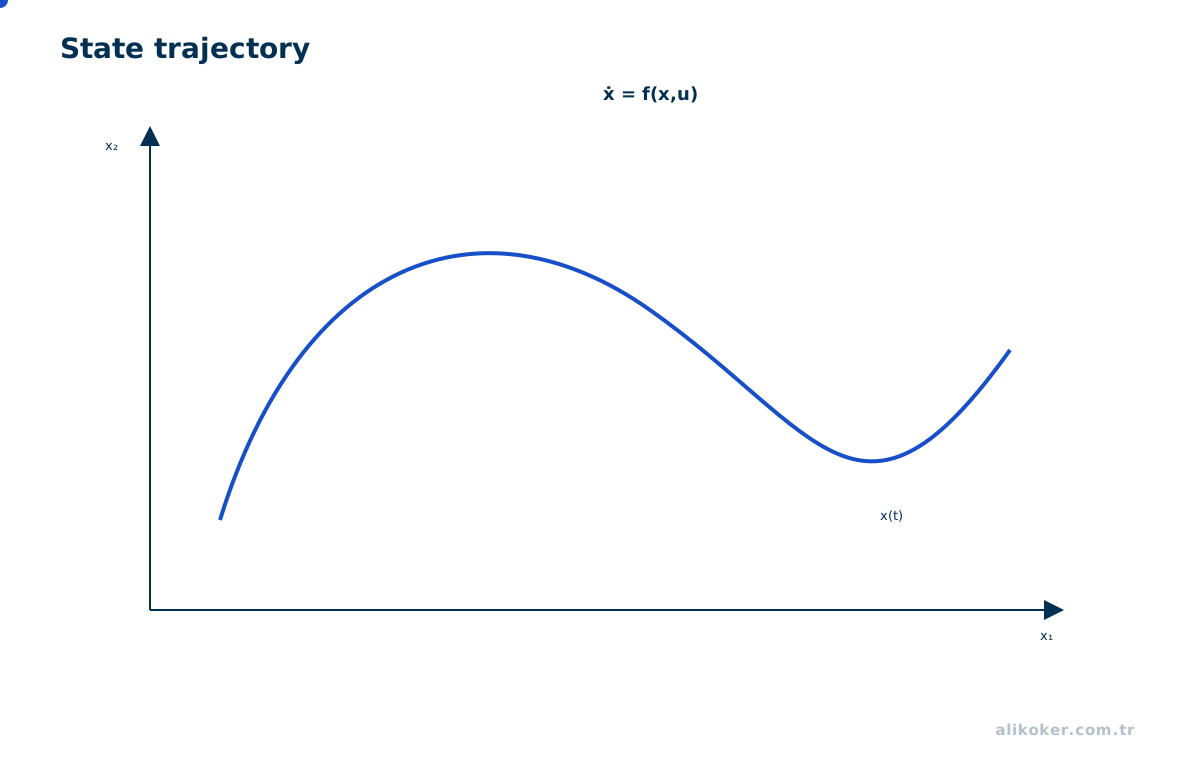
Durum, gelecekteki davranışı belirlemek için geçmişten taşınması gereken en küçük bilgi kümesi olarak düşünülebilir. Sürekli zamanlı doğrusal model:
dx/dt=Ax+Buy=Cx+Duşeklinde yazılır.
Durum seçimi fiziksel enerji depolayan niceliklerden yapılabilir; ancak tek mümkün seçim bu değildir. Farklı durum koordinatları aynı giriş-çıkış davranışını temsil edebilir.
6.1. Durum Seçimi ve Gözlenebilir Fiziksel Nicelikler
Durum değişkenleri yalnız cebirsel kolaylık için değil, sistemin hafızasını temsil ettiği için seçilir. RLC devresinde kapasitör gerilimi ve endüktör akımı; kütle-yay sisteminde konum ve hız doğal durum adaylarıdır. Aynı giriş-çıkış davranışını farklı koordinat sistemleriyle temsil etmek mümkündür.
Bir durumun fiziksel olarak ölçülemiyor olması modelde bulunamayacağı anlamına gelmez. Kontrol uygulamalarında ölçülemeyen durumlar gözleyici ile kestirilebilir. Ancak modelde seçilen durumların birimleri, başlangıç koşulları ve sınırları açık olmalıdır; aksi halde sayısal olarak çalışan bir model fiziksel olarak anlamsız olabilir.
Ünite 7: Transfer Fonksiyonu ile Durum Uzayı
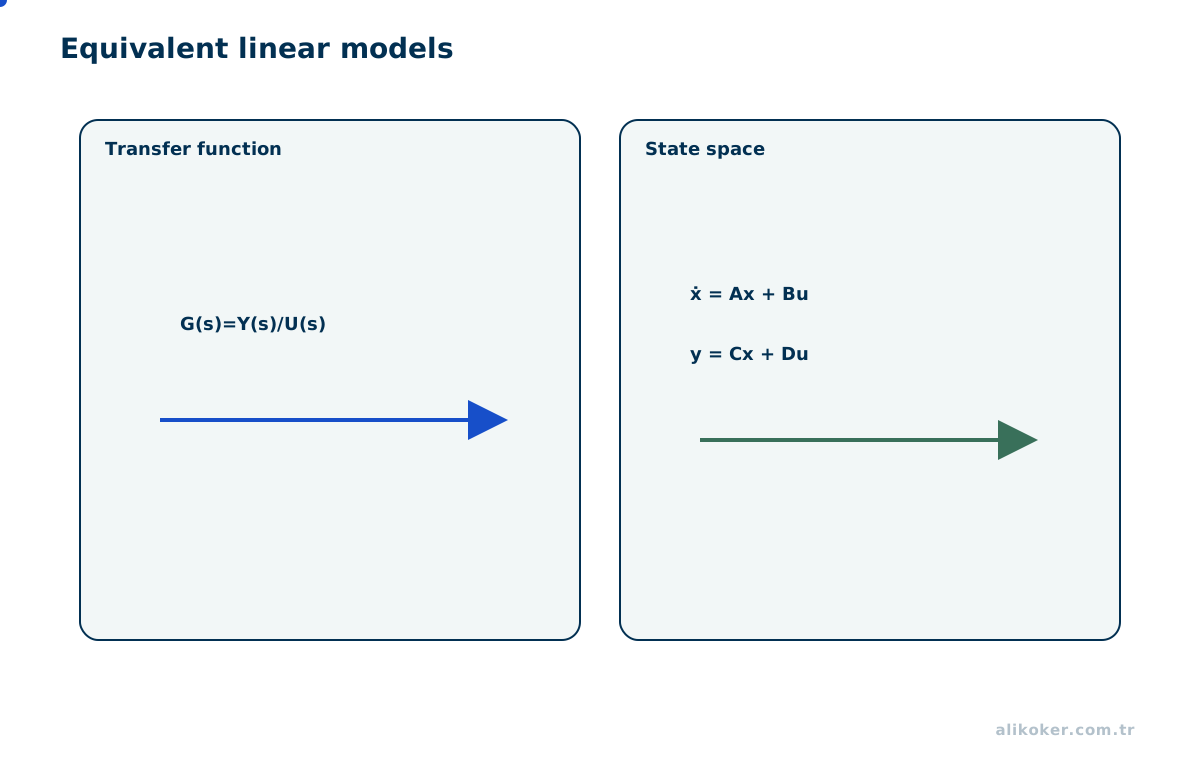
Sıfır başlangıç koşullarında doğrusal zamanla değişmeyen sistem için transfer fonksiyonu:
G(s)=(Y(s))/(U(s))giriş-çıkış ilişkisini verir. Durum uzayı ise iç durumları da açıkça tutar ve çok girişli/çok çıkışlı sistemlerde doğal bir temsil sağlar.
Transfer fonksiyonu ve durum uzayı rakip yöntemler değildir; aynı sistemin farklı analiz amaçlarına uygun temsilleridir.
Ünite 8: Sürekli ve Ayrık Zaman
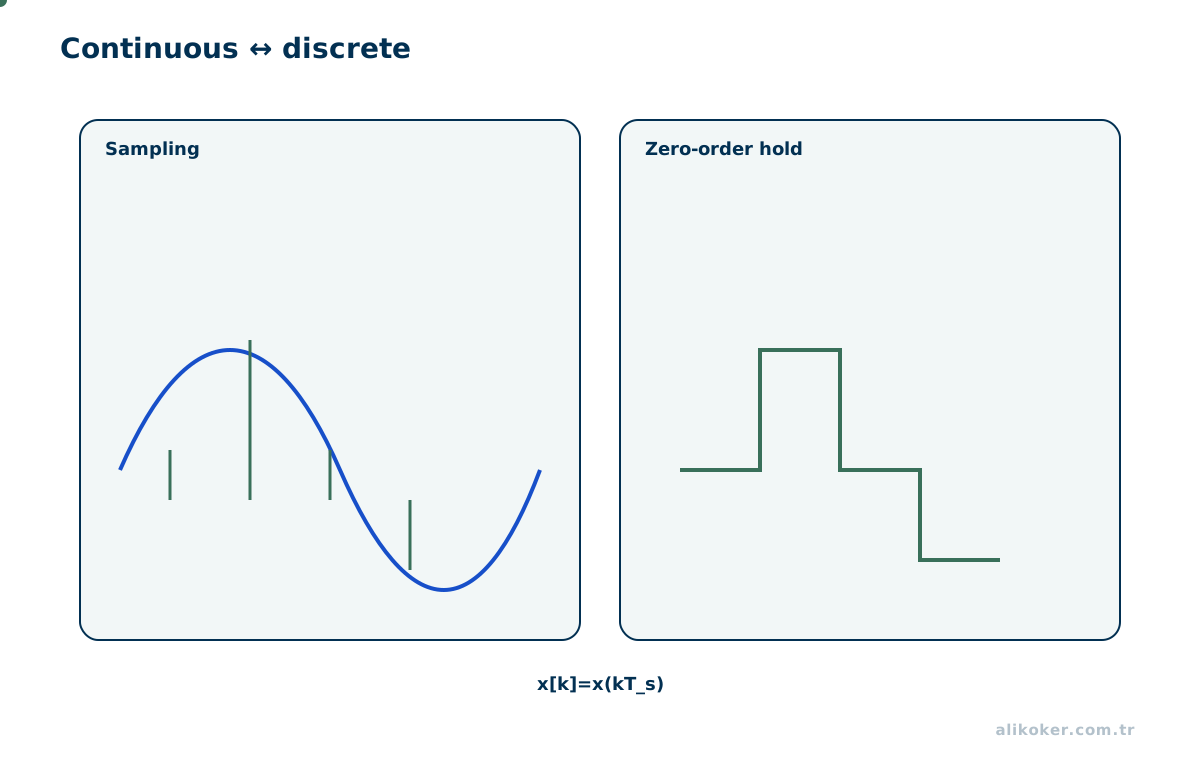
Fiziksel süreç sürekli zamanlı olabilirken dijital denetleyici ölçümü belirli aralıklarla alır. Örnekleme periyodu:
T_sile gösterildiğinde ayrık model:
x_(k+1)=A_d x_k+B_d u_kbiçimine dönüşebilir. Örnekleme yalnız veri sayısını azaltan bir işlem değildir; gözlenebilir dinamiği ve sayısal kararlılığı etkiler.
8.1. Ayrıklaştırma Yalnız Örnek Alma Değildir
Sürekli zamanlı dx/dt=Ax+Bu modeli sabit örnekleme altında ideal zero-order hold varsayımıyla ayrıklaştırıldığında A_d ve B_d matrisleri ortaya çıkar. Küçük T_s seçmek her zaman bedelsiz değildir; işlem yükü, sensör gürültüsü ve haberleşme trafiği artabilir. Büyük T_s ise hızlı dinamiği ve faz marjını olumsuz etkileyebilir.
Ayrık modelin geçerliliği gerçek sistemdeki sample-and-hold, hesaplama gecikmesi ve aktüatör güncelleme anıyla birlikte düşünülmelidir. Özellikle kontrol döngüsünde ölçüm ile komutun aynı zaman adımına ait olduğu varsayımı gerçek yürütmede sağlanmıyorsa model ile uygulama arasında faz hatası oluşur.
Ünite 9: Sayısal İntegrasyon
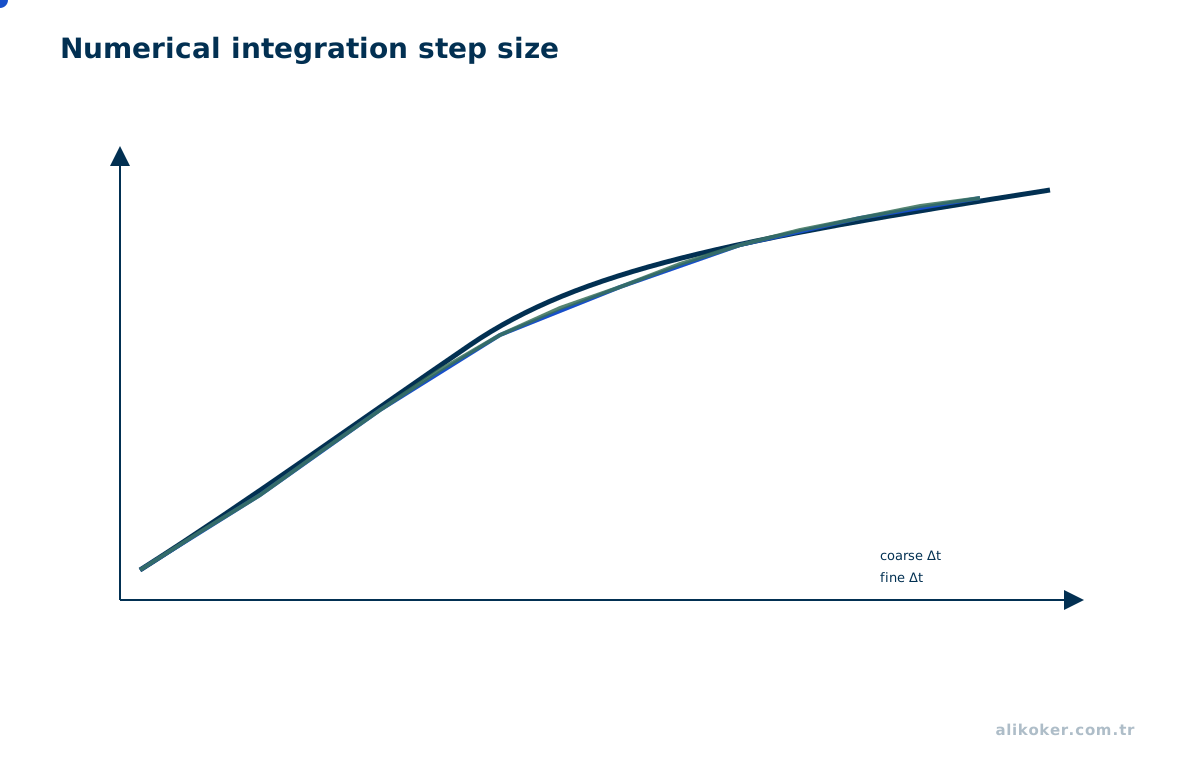
Analitik çözümü bulunmayan veya pratik olmayan diferansiyel denklemler sayısal yöntemlerle yürütülür. İleri Euler:
x_(k+1)=x_k+h f(t_k,x_k)ile basittir ancak zaman adımı h büyüdükçe hata ve kararlılık problemi oluşabilir. Runge-Kutta ailesi daha yüksek doğruluk sağlayabilir; implicit yöntemler bazı stiff sistemlerde avantajlıdır.
Çözücü seçimi modelin zaman ölçekleri ve doğruluk gereksinimiyle birlikte yapılmalıdır.
9.1. Yerel Hata, Global Hata ve Kararlılık
İleri Euler yönteminde tek adım hatası küçük görünse bile binlerce adım boyunca birikerek global hataya dönüşebilir. Zaman adımını yarıya indirip sonucun nasıl değiştiğini incelemek basit ama etkili bir yakınsama testidir. Sonuç adım küçüldükçe kararlı bir değere yaklaşmıyorsa çözüm güvenilir kabul edilmemelidir.
Açık yöntemler hesaplama açısından ucuzdur ancak stiff modellerde çok küçük adım gerektirebilir. Implicit Euler, trapezoidal veya BDF ailesi gibi yöntemler belirli problemler için daha kararlı olabilir. Çözücü seçimi yalnız “daha yüksek mertebe daha iyidir” biçiminde yapılmaz; modelin özdeğerleri, olayları, sertliği ve gerçek zaman gereksinimi birlikte değerlendirilir.
Adım büyüklüğünün fiziksel davranışı değiştirmesi. x'(t) = −10x(t) ve x(0) = 1 modeli sürekli zamanda x(t) = e^(−10t) çözümüne sahiptir; çözüm bütün t ≥ 0 için pozitif ve azalandır. İleri Euler yöntemi x_(k+1) = (1 − 10h)x_k yinelemesini üretir. h = 0,15 s seçilirse çarpan −0,5 olur: sayısal çözüm sıfır çevresinde işaret değiştirerek azalan genlikle ilerler. h = 0,25 s için çarpan −1,5 olur ve fiziksel sistem kararlı olmasına rağmen sayısal sonuç büyüyerek uzaklaşır. İleri Euler için bu test denkleminde mutlak kararlılık koşulu |1 − 10h| < 1, yani 0 < h < 0,2 s biçimindedir. Bununla birlikte kararlı bir adım, pozitifliğin ve yeterli doğruluğun korunduğunu garanti etmez. Adım seçimi yalnız işlem süresiyle değil, kararlılık, fiziksel değişmezler ve hata toleransı birlikte ele alınarak yapılmalıdır.
9.2. Çözüm Adımı ile Fiziksel Kararlılığın Ayrılması
Sürekli zamanlı dx/dt = -20x modeli her sonlu başlangıç koşulundan sıfıra yakınsar. İleri Euler kullanıldığında x[k+1] = (1 - 20h)x[k] elde edilir. Ayrık güncellemenin sönümlenmesi için |1 - 20h| < 1, yani 0 < h < 0,1 s gerekir. h = 0,12 s seçilirse çarpan -1,4 olur; fiziksel model kararlı olduğu hâlde sayısal yörünge işaret değiştirerek büyür. Bu davranış sistemin gerçekten kararsız olduğuna kanıt değildir.
Zaman adımı seçilirken yalnız grafiğin düzgün görünmesi yeterli değildir. Aynı fiziksel koşullarda en az iki daha küçük adımla sonuç karşılaştırılmalı, korunan enerji veya sönüm özellikleri sınanmalı ve kullanılan integratör kaydedilmelidir. Çok farklı zaman sabitleri içeren modellerde küçük adım gereksinimi, yalnız doğruluk değil mutlak kararlılık bölgesinden de kaynaklanabilir. Kontrol yazılımıyla bütünleşik benzetimde sayısal çözücünün kararlılığı, örneklenmiş denetleyicinin gerçek kapalı çevrim kararlılığından ayrı değerlendirilir.
Ünite 10: Stiff ve Çok Zaman Ölçekli Sistemler
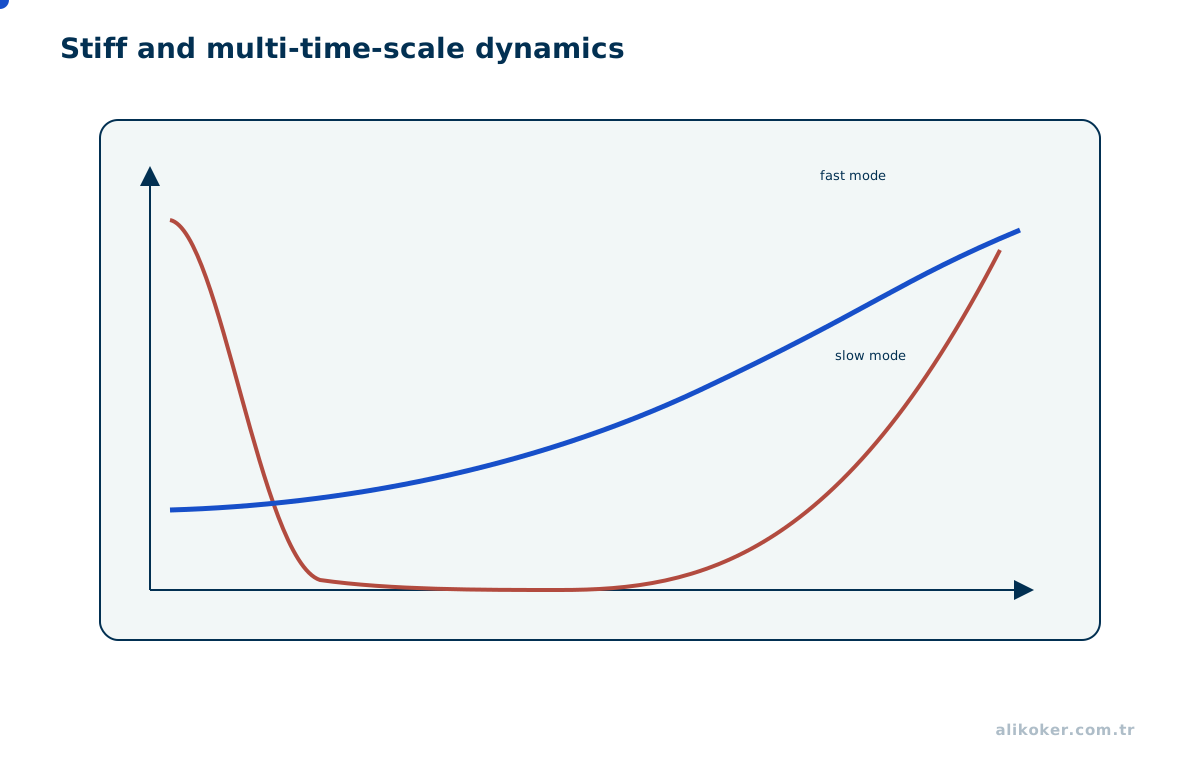
Elektriksel akım çevrimi milisaniyenin altında, mekanik hareket onlarca milisaniyede, termal davranış ise saniyeler veya dakikalarda değişebilir. Bu zaman ölçekleri aynı modelde bulunduğunda sabit küçük adım gereksiz işlem yükü oluşturabilir; büyük adım ise hızlı dinamiği kaçırabilir.
Stiffness yalnız hesaplama süresini değil, uygun çözücü sınıfını da belirler.
10.1. Elektrik, Mekanik ve Termal Zaman Ölçekleri
Bir motor sürücü modelinde anahtarlama mikro-saniye ölçeğinde, akım dinamiği yüzlerce mikro-saniye veya mili-saniye ölçeğinde, mekanik hız onlarca mili-saniye düzeyinde, sıcaklık ise saniye veya dakika ölçeğinde değişebilir. Tek bir sabit zaman adımı bütün ölçekleri aynı doğrulukla takip etmeye çalışırsa maliyet çok büyüyebilir.
Bu nedenle bazı çalışmalarda switching model yerine averaged converter modeli, hızlı akım çevrimi yerine ideal tork kaynağı veya termal alt sistem için daha seyrek güncelleme kullanılabilir. Model indirgeme, fiziksel etkinin tamamen atılması değil, incelenen soruya göre yeterli zaman ölçeğinin korunmasıdır.
Çok zaman ölçekli bir modelde tüm durumlara tek bir örnekleme aralığı dayatmak hesaplama maliyetini gereksiz artırabilir. Örneğin elektriksel akımın anlamlı değişimi milisaniyede, gövde sıcaklığının değişimi saniyelerde gerçekleşiyorsa hızlı denklemlerde kullanılan adımı yavaş termal denkleme aynen uygulamak zorunlu değildir. Ancak alt modeller farklı aralıklarla çözüldüğünde enerji ve güç alışverişi aynı zaman çizgisinde tutarlı tutulmalıdır. Her adımda enerji farkı ile integral güç akışının karşılaştırılması, simülasyon hızlandırmasının fiziksel korunumu bozup bozmadığını gösterir.
Ünite 11: Parametrelerin Belirlenmesi
Kütle, atalet, direnç veya geometrik oran doğrudan ölçülebilirken sürtünme, zaman sabiti veya bazı katsayılar deney verisinden tahmin edilebilir.
Parametre tanılama için:
- girişin sistemi yeterince uyarması,
- ölçüm gürültüsünün bilinmesi,
- model yapısının parametreleri ayırmaya izin vermesi,
- eğitim ve doğrulama verisinin ayrılması
önemlidir. Model hatası ile parametre hatası birbirine karıştırılmamalıdır.
11.1. Tanılanabilirlik ve Deney Tasarımı
Parametre kestirimi, ölçülen veriye bir eğri uydurmaktan fazlasıdır. İki parametre sistem çıktısını neredeyse aynı biçimde etkiliyorsa tek deneyden ayrı ayrı belirlenemeyebilir. Bu durum structural veya practical identifiability problemi oluşturur.
Deney girdisi parametreleri görünür kılacak kadar sistemi uyarmalıdır. Motor sürtünmesini belirlemek için yalnız tek sabit hız noktası, hem Coulomb hem viskoz sürtünmeyi ayırmaya yetmeyebilir. Farklı hız ve ivme bölgelerini kapsayan deney daha fazla bilgi sağlar. Eğitim verisiyle belirlenen parametreler ayrı doğrulama verisiyle sınanmalıdır.
11.2. Birbirine Yakın Parametrelerin Ters Problemde Ayrılması
İki deneyin aynı iki parametreyi ölçtüğü basit doğrusal modelde y1 = a + b ve y2 = a + 1,01b olsun. Ölçülen değerler y1 = 10 ve y2 = 10,03 ise iki eşitliğin farkından 0,01b = 0,03, dolayısıyla b = 3 ve a = 7 bulunur. İkinci ölçüm yalnız 0,01 artıp 10,04 olduğunda sonuç b = 4, a = 6 olur. Ölçümdeki küçük fark parametre kestiriminde büyük değişim oluşturmuştur; sorun yalnız çözücünün hesap hatası değildir, iki deneyin parametreleri neredeyse aynı doğrultuda uyarmasıdır.
Genel biçimde y = Aθ + ε yazıldığında A matrisinin küçük tekil değerleri, ilgili parametre birleşimlerinin ölçüm gürültüsü karşısında zor ayrıldığını gösterir. Deney koşullarını değiştirip sütunların benzerliğini azaltmak çoğu zaman yalnız daha çok örnek toplamaktan etkilidir. Bu mümkün değilse düzenlileştirme parametre varyansını azaltabilir; ancak ek varsayım getirdiği için yanlılık oluşturur. Sonuç raporunda veri uyumu, parametre belirsizliği ve düzenlileştirme seçiminin etkisi birbirinden ayrılmalıdır.
11.3. Değişen Fiziksel Parametreyi RLS ile İzleme
Birinci dereceden ayrık model y_k = a y_(k-1) + b u_(k-1) + e_k için parametre vektörü θ=(a,b), özellik vektörü φ=(y_(k-1),u_(k-1)) seçilebilir. RLS, unutma katsayısı ρ ile güncel örneklere daha çok ağırlık verebilir; ancak ρ<1 seçimi tahmin varyansını ve gürültüye hassasiyeti de artırabilir. Tekdüze sabit giriş, iki parametreyi güvenilir biçimde ayırt etmeye yetmeyebilir: kalıcı uyarım koşulu aranır.
Modelin tek adım hatası, birikimli simülasyon davranışına eşit değildir. Eğitimde verilen gerçek önceki çıkış yerine modelin kendi önceki çıktısı kullanıldığında hata büyüyebilir; bu nedenle serbest koşturma testi ve fiziksel parametre sınırları birlikte uygulanmalıdır.
Ünite 12: Duyarlılık ve Belirsizlik
Bir parametredeki küçük değişimin çıktıya etkisi duyarlılık analiziyle incelenir. Bütün parametreleri nominal değerde sabitleyen tek simülasyon yalnız tek çalışma noktasını gösterir.
Üretim toleransı, sürtünme, yük, besleme ve çevresel etkiler dağılımlar veya sınırlar ile modellenebilir. Monte Carlo çalışmasında kullanılan dağılım, seed, model sürümü ve parametre seti kaydedilmelidir.
12.1. Parametre Belirsizliğini Sonuç Belirsizliğine Taşımak
Bir çıktının belirli parametreye duyarlılığı yaklaşık olarak ∂y/∂p ile düşünülebilir. Büyük duyarlılık, küçük parametre hatasının sonuçta büyük değişim üretebileceğini gösterir. Bu bilgi ölçüm bütçesini ve hangi parametrenin daha iyi kalibre edilmesi gerektiğini belirlemeye yardımcı olur.
Monte Carlo analizinde parametreler tek bir nominal değer yerine dağılımdan örneklenir. Ancak dağılım seçimi kanıta dayanmalıdır; bilinmeyen her parametreye keyfi normal dağılım vermek model belirsizliğini bilimsel hale getirmez. Korelasyon varsa parametreleri bağımsız örneklemek de hatalı sonuç verebilir.
12.2. Girdi Belirsizliği, Örnekleme Hatası ve Sayısal Hata
Bir benzetim çıktısının dağılımındaki yayılım birden fazla kaynaktan doğar. Fiziksel parametrelerin bilinmemesi girdi belirsizliği, örneklem sayısının sınırlı olması Monte Carlo hatası, diferansiyel denklemin sonlu adımlarla çözülmesi ise sayısal ayrıklaştırma hatası üretir. Bu etkilerin tek bir standart sapmada eritilmesi hangi müdahalenin sonucu iyileştireceğini belirsizleştirir. Sayısal adım küçültme deneyi, aynı parametre ve rastgelelik koşullarında çözümün yakınsamasını inceler; bağımsız benzetim tekrarlarıysa örnekleme hatasını değerlendirir.
Y = g(θ) modeli için küçük belirsizliklerde birinci derece yaklaşık yayılım
Var(Y) ≈ ∇g(μ)ᵀ Σ_θ ∇g(μ)ile ifade edilir. Burada Σ_θ parametrelerin kovaryans matrisidir. Yalnız köşegen terimleri tutmak, parametreler bağımlıysa yanlış güven aralığı verebilir. Kuvvetli doğrusal olmama veya eşik davranışı bulunan sistemlerde bu yaklaşımın yerine ortak dağılımı koruyan Monte Carlo örneklemesi tercih edilebilir; çoklu mod ve ağır kuyrukların gerçekçi biçimde temsil edilmesi gerekir.
Model doğrulama, parametre belirsizliğini gidermekle aynı şey değildir. Belirli bir parametre kümesinde sayısal çözücünün yakınsadığını göstermek, modelin gerçek sistem dinamiklerini yeterince temsil ettiğini kanıtlamaz. Ayrı raporlanması gereken en az üç sonuç vardır: sayısal yakınsama, tahmin aralığının örnekleme kararlılığı ve gerçek gözlemler karşısındaki geçerleme hatası.
Ünite 13: Ayrık Olay ve Hibrit Sistemler
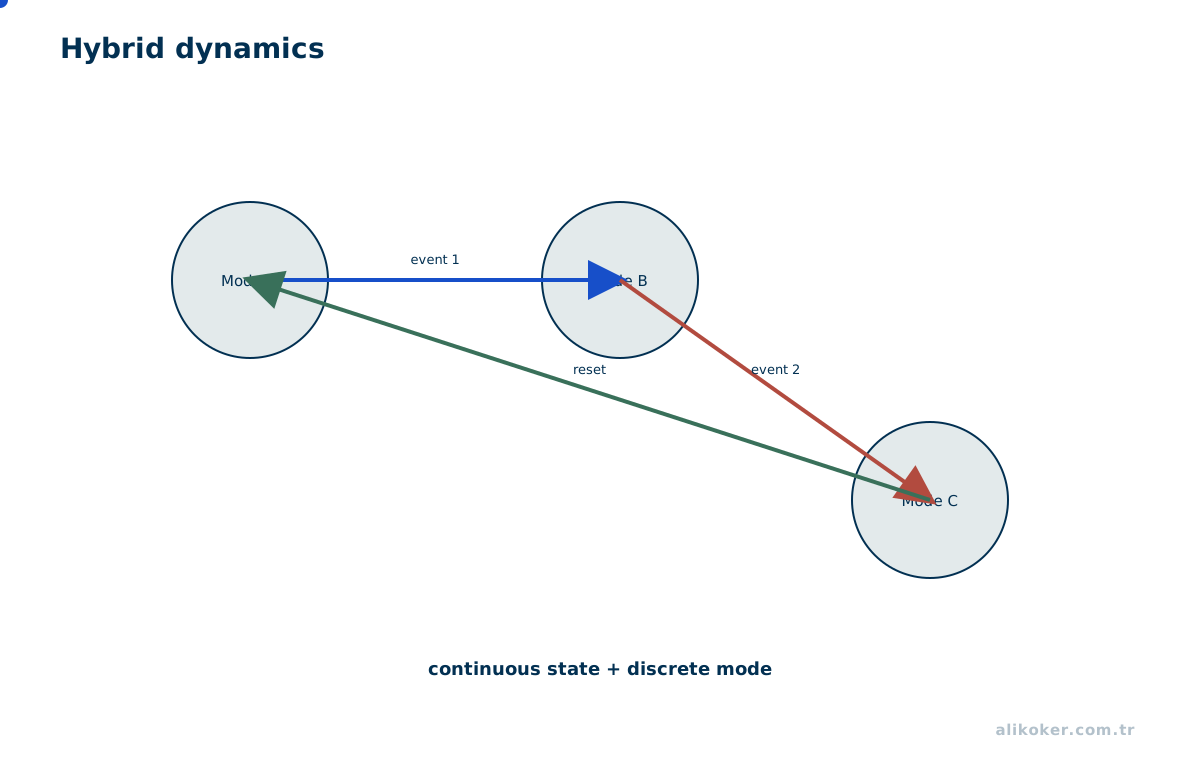
Her sistem yalnız diferansiyel denklemlerden oluşmaz. Röle açma-kapama, limit switch, mod değişimi, arıza, iletişim paketi ve durum makinesi ayrık olaylardır.
Hibrit model:
sürekli fiziksel dinamik
        +
ayrık durum / olay mantığı
birlikte içerir. Olay anlarının doğru işlenmemesi özellikle çarpışma, doyum ve anahtarlama modellerinde ciddi hata üretir.
13.1. Sürekli Dinamik ile Mantıksal Durumun Birleşmesi
Bir termostat, limit switch veya vites değiştiren mekanizma yalnız diferansiyel denklemle anlatılamaz; sistem belirli koşullarda farklı dinamik rejimlere geçer. Hibrit model, sürekli durumlarla ayrık modları birlikte taşır.
Örneğin motor ekseni için NORMAL, CURRENT_LIMIT, END_STOP ve FAULT modları farklı denklemler veya kısıtlar kullanabilir. Mod geçişlerinde hysteresis veya debounce tanımlanmazsa sınır çevresinde hızlı aç-kapa davranışı, yani chattering oluşabilir. Simülasyon motorunun olay tespiti ve zero-crossing davranışı bu nedenle sonuç üzerinde etkilidir.
13.2. Ayrık Olay Simülasyonunda Olay Takvimi ve Kararlı Sıralama
Ayrık olay simülasyonu, fiziksel saatle aynı hızda ilerlemek zorunda değildir. Simülasyon zamanı yalnız bir sonraki olayın zamanına sıçrar. Öncelik kuyruğu olayları (zaman, sıra_no) çiftiyle sıralayarak eşit zamanlı geliş, hizmet bitişi ve kaynak serbest bırakma olaylarında deterministik davranış oluşturur. Aynı saniyeye düşen olayların sırası sistemin anlık durumunu etkileyebileceği için bağlayıcı kural sonuç raporuyla birlikte tanımlanmalıdır.
Temel değişmezler şunlardır: simülasyon saati geriye gitmez, kuyrukta bekleyen iş sayısı negatif olamaz, bir iş tamamlandığında kapasite doğru serbest bırakılır ve aynı iş iki kez tamamlanamaz. Rastgele hizmet süreleri için açık dağılım, rassal tohum ve bağımsız koşu kimliği kullanılmalıdır. Aynı tohumun aynı olay dizisini üretmesi tekrarlanabilirliktir; gerçek sistemin geleceğini kesin bilmek değildir.
İşlem durdurma, kaynak arızası ve kapasite onarımı ayrı olay türleri olabilir. Bunların etkisini sınamak için yalnız ortalama çıktı değil, kuyruk dağılımı, darboğaz süresi, tamamlanmamış iş ve olay sayısı da raporlanmalıdır.
13.3. Simülasyonun Kalibrasyonu ve Ölçüm ile Geçerlenmesi
Kuyruk simülatörünün girdisi, yalnız iş hacmi toplamı değil gelişler arası süre, hizmet süresi, iş sınıfı ve eşzamanlılık sınırlarının dağılımıdır. Parametreler bir veri aralığından tahmin edildikten sonra farklı bir aralıkta sınanmalıdır. Eğitim ve doğrulama döneminin aynı olması, modelin aşırı iyimser görünmesine neden olabilir. Durağan olmayan trafik için tüm güne tek Poisson parametresi atamak yerine zaman dilimli veya ampirik geliş modeli değerlendirilebilir.
Geçerleme karşılaştırması ortalama kuyruk uzunluğu, bekleme süresi yüzdelikleri, tamamlanma oranı ve kapasite kullanımına dayanabilir. Farkın kaynağı parametre hatası, model yapısı veya ölçüm kaybı olabilir. Doğrulanmamış simülasyon sonuçları kesin üretim kapasitesi olarak yayımlanmamalıdır.
Ünite 14: Doğrulama ve Geçerleme
Doğrulama (verification) modelin ve yazılımın tanımlanan denklemleri doğru uygulayıp uygulamadığını, geçerleme (validation) ise modelin gerçek sistemi kullanım amacı için yeterince temsil edip etmediğini sorar.
Doğrulamada:
- boyut ve birim kontrolü,
- sınır durumları,
- korunum yasaları,
- analitik çözümü bilinen örnekler,
- sayısal yakınsama
kullanılabilir.
Geçerlemede model çıktısı bağımsız fiziksel ölçümlerle karşılaştırılır.
14.1. Verification ile Validation Ayrımı
Verification “denklemleri ve algoritmayı doğru mu gerçekledik?” sorusudur. Birim testi, analitik çözümle karşılaştırma, korunum kontrolü ve sınır durum testleri bu kapsamdadır. Validation ise “doğru sistemi, kullanım amacı için yeterli doğrulukta mı temsil ediyoruz?” sorusudur ve gerçek ölçümle karşılaştırma gerektirir.
Bir model tek metrikle geçerli sayılmamalıdır. Ortalama hata küçükken tepe değeri, faz gecikmesi veya transient tamamen yanlış olabilir. Kullanım amacı kontrol tasarımıysa faz ve dinamik cevap; enerji analizi ise güç/enerji integrali daha kritik olabilir. Geçerleme metriği modelin kullanım amacından türetilmelidir.
Ünite 15: Model-Gerçeklik Farkı
Coulomb sürtünmesi, backlash, kablo esnekliği, sensör gecikmesi, doygunluk, quantization ve sıcaklık değişimi gibi etkiler modelde bulunmayabilir. Simülasyon ile gerçek sistem arasındaki fark yalnız “gürültü” olarak değerlendirilmemelidir.
Modelin hangi şartlarda başarısız olduğu da modelin teknik tanımının parçasıdır.
Ünite 16: MIL, SIL ve HIL
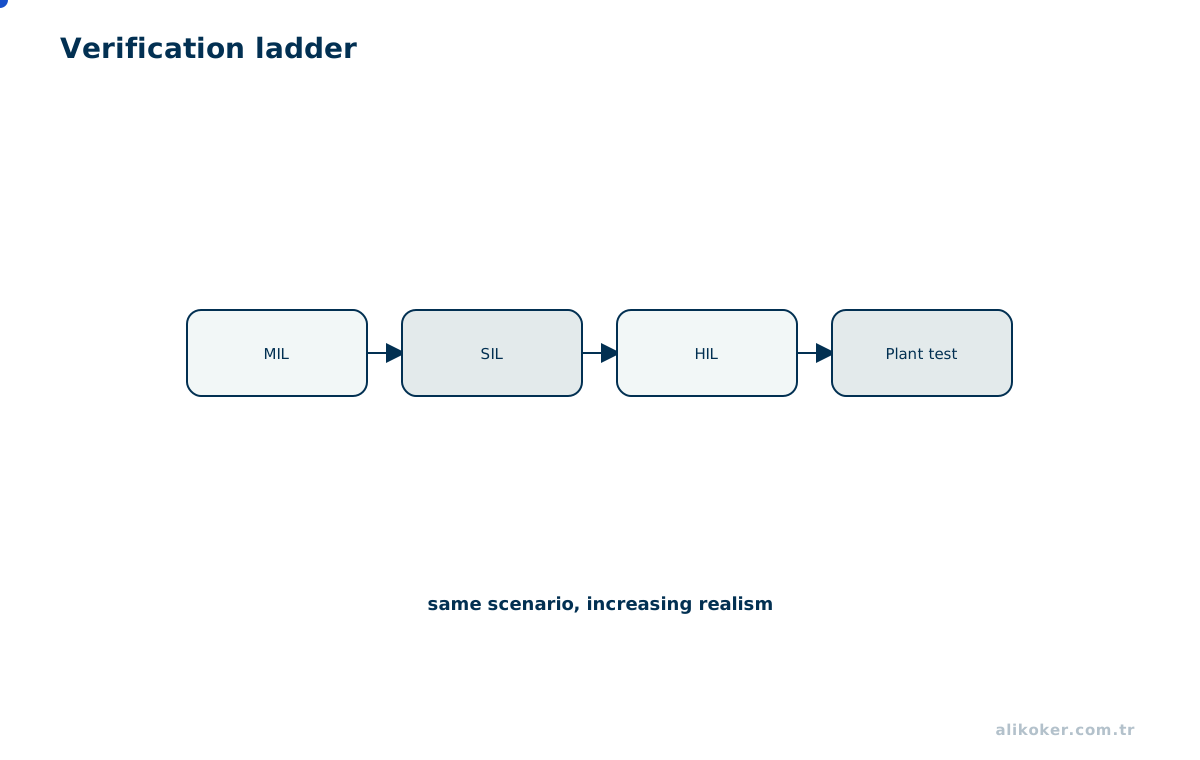
Model-in-the-loop aşamasında denetim fikri model üzerinde sınanır. Software-in-the-loop gerçek kontrol yazılımının davranışını yazılım ortamında değerlendirir. Hardware-in-the-loop gerçek denetleyiciyi gerçek zamanlı çalışan plant modeliyle kapalı çevrime alır.
HIL fiziksel sistemin bütün risklerini yok etmez; özellikle güç elektroniği, mekanik dayanım ve elektromanyetik etkiler son aşamada fiziksel doğrulama gerektirir.
16.1. Aynı Senaryonun Farklı Gerçekleme Katmanlarında İzlenmesi
MIL aşamasında kontrol algoritması ve plant modeli aynı simülasyon ortamında yürütülebilir. SIL aşamasında üretime yakın C/C++ veya gömülü yazılım mantığı host ortamında çalıştırılarak sayısal taşma, mantıksal durum ve algoritma ayrıntıları sınanır. HIL aşamasında gerçek ECU/MCU fiziksel I/O üzerinden gerçek zamanlı plant simülatörüne bağlanır.
Test senaryolarının katmanlar arasında izlenebilir olması önemlidir. Aynı aşırı yük veya sensör kopması senaryosu MIL, SIL ve HIL'de karşılaştırıldığında davranış farkının model, yazılım veya donanım kaynaklı olup olmadığı daha kolay ayrılır.
Ünite 17: Yeniden Üretilebilir Simülasyon
Bir simülasyon sonucunun mühendislik kaydı olabilmesi için en azından:
- model sürümü,
- parametre seti,
- başlangıç koşulları,
- giriş verisi,
- çözücü,
- zaman adımı/toleranslar,
- rastgele seed,
- yazılım sürümü
saklanmalıdır.
Aynı grafiği tekrar üretemeyen bir çalışma, tasarım kararının izlenebilirliğini zayıflatır.
17.1. Sonucun Tekrar Üretilebilmesi
Bir simülasyon dosyasının varlığı yeniden üretilebilirlik için yeterli değildir. Model sürümü, parametre seti, solver türü, toleranslar, zaman adımı, başlangıç koşulları, rastgele sayı tohumu ve kullanılan dış veri birlikte kaydedilmelidir.
Sayısal kütüphane veya platform değişikliği floating-point davranışını değiştirebilir. Bu nedenle kritik karşılaştırmalarda yalnız grafik görüntüsü değil, ham sonuç, tolerans ve kabul kriteri saklanmalıdır. Reproducibility, simülasyonu kişisel bir deneme olmaktan çıkarıp denetlenebilir mühendislik kanıtına dönüştürür.
Ders Sınırları ve Devamı
Bu ders fiziksel sistemi modellemeye odaklanır. Fourier, örnekleme ve LTI teorisinin ayrıntısı Sinyaller ve Sistemler; ölçüm verisinin güvenilirliği Ölçme Sistemleri; denetleyici tasarımı Otomatik Kontrol; robot dinamiği ve hareket planlama ise Robotik Mühendisliği kapsamında ele alınır.
Uygulamalı Model Hiyerarşisi: DC Motor ve Yük
Aynı DC motor sistemi farklı amaçlar için farklı ayrıntı düzeylerinde modellenebilir. İlk enerji hesabında motor, sabit verimli bir güç-tork dönüştürücü olarak temsil edilebilir. Hız kontrolü için elektriksel ve mekanik dinamikler eklenir. Akım ripple veya PWM kaybı incelenecekse switching davranışı modele dahil edilir. Isıl görev çevrimi değerlendirilecekse sargı sıcaklığı ve sıcaklığa bağlı direnç eklenir.
Seviye 0: P_in -> η -> P_mech
Seviye 1: T = K_t i, e = K_e ω
Seviye 2: L di/dt + Ri + K_eω = v
          J dω/dt + Bω + T_L = K_t i
Seviye 3: inverter / PWM / current ripple
Seviye 4: thermal state + R(T) + derating
Her seviye “daha doğru” değildir; daha farklı bir soruyu cevaplar. Kontrol tasarımında switching transistörlerinin her kenarını çözmek gereksiz olabilir, ancak EMI veya switching loss çalışmasında averaged model yetersiz kalır. Model seçiminin temel ilkesi, karar vermek için gerekli fiziksel etkileri koruyup gereksiz hesap yükünü dışarıda bırakmaktır.
Aynı hiyerarşi sensör, hidrolik ve termal sistemlere de uygulanabilir. Ölçüm verisiyle model karşılaştırılırken iki tarafın aynı değişken tanımı, örnekleme anı ve birimi kullandığı doğrulanmalıdır. Aksi halde model hatası sanılan fark yalnız zaman hizalama veya ölçekleme hatası olabilir.
Kaynakça
- Banks, J.; Carson, J. S.; Nelson, B. L.; Nicol, D. M. Discrete-Event System Simulation. Pearson, 2010.
- Isermann, R. Mechatronic Systems: Fundamentals. Springer, 2005.
- Law, A. M. Simulation Modeling and Analysis. McGraw-Hill, 2007.
- Walter W. Piegorsch, Richard A. Levine, Hao Helen Zhang, Thomas C. M. Lee (eds.). Computational Statistics in Data Science. Wiley, 2022. ISBN 9781119561071.
- Billingsley, J. Mechatronics Experiments with Machine Vision. Springer Nature Switzerland, 2026. DOI: https://doi.org/10.1007/978-3-032-11218-7.
- Necsulescu, D. Advanced Mechatronics: Monitoring and Control of Spatially Distributed Systems. World Scientific, 2009. ISBN 978-981-277-181-0.
- Chunwei Zhang, Tianpeng Li, Ying Dai, Li Sun ve Ardashir Mohammadzadeh. Practical Neural Networks in Python and MATLAB. Springer Nature, 2026. DOI: https://doi.org/10.1007/978-3-032-14746-2.