


Mekatronik Mühendisliğine Giriş


Mekatronik mühendisliğine giriş: mekanik, elektronik, ölçme, gömülü sistem, güç elektroniği, kontrol ve eyleyicilerin aynı sistem hedefi altında bütünleşmesi.
Mekatronik mühendisliği, mekanik bir yapıya elektronik ve yazılım eklemekten ibaret değildir. Fiziksel süreç, algılama, hesaplama, güç dönüşümü, eyleme ve geri besleme aynı sistem gereksinimleri altında birlikte tasarlanır. Bir alt sistemin tek başına iyi olması, bütün sistemin doğru davranacağı anlamına gelmez; mekanik atalet, sensör bant genişliği, örnekleme periyodu, işlem gecikmesi, sürücü sınırları ve eyleyici kapasitesi aynı kapalı çevrimin parçalarıdır.
Bu ders, önceki Devre Teorisi, Elektronik I ve II, Sinyaller ve Sistemler ve Mikroişlemciler derslerinde kurulan temeli fiziksel bir sistem içinde birleştirir. Bu konuların ayrıntılarını tekrar etmek yerine, aralarındaki mühendislik sınırlarını ve bilgi akışını kurar.
Ünite 1: Mekatronik Sistem ve Sistem Sınırı
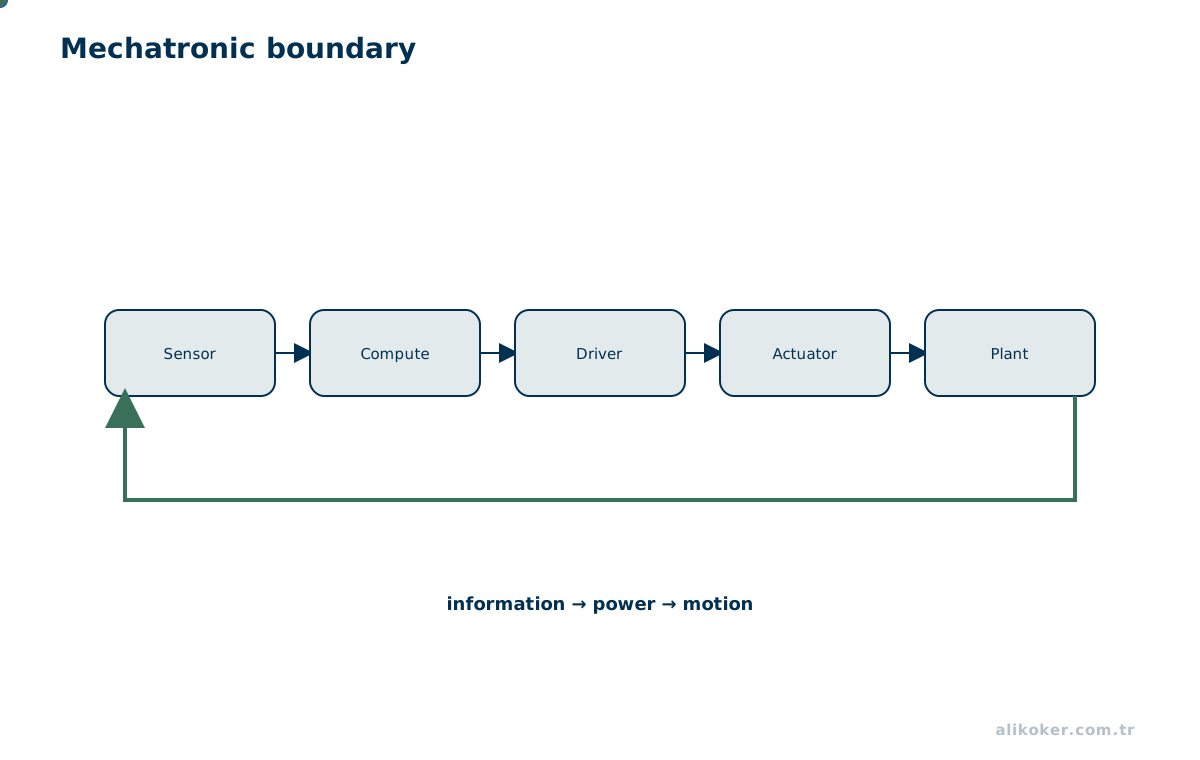
Bir mekatronik sistem, çevresinden enerji ve bilgi alan; bunları işleyerek fiziksel bir sonuç üreten dinamik bir sistemdir. Sistem sınırı doğru seçilmeden giriş, çıkış, durum ve bozucu ayrımı yapılamaz.
Tipik bir kapalı çevrim:
referans -> denetleyici -> güç katı -> eyleyici -> fiziksel süreç
                  ^                              |
                  |                              v
                  +------ ölçme <- sensör <------+
Aynı sistemde iki akış birlikte izlenmelidir. Bilgi akışı sensörden denetleyiciye, komut akışı denetleyiciden sürücüye ilerler. Enerji akışı ise güç kaynağından güç elektroniğine, eyleyiciye ve mekanik yüke gider. Bilgi yolu doğru olsa bile enerji yolu yetersizse istenen fiziksel davranış üretilemez.
1.1. Gereksinimden Sistem Sınırına
Bir sistem sınırı yalnız çizim üzerindeki kutu değildir; hangi enerjinin, bilginin ve sorumluluğun tasarımın içinde kaldığını belirler. Konumlama ekseni tasarlanırken motor, redüktör, yük, enkoder, sürücü ve denetleyici aynı sistem sınırında ele alınabilir. Güç kaynağı veya üst seviye bilgisayar ise kullanım amacına göre sınırın dışında kalabilir. Bu seçim, hangi bozucuların modelde giriş olarak temsil edileceğini ve hangi arızaların sistem içi kabul edileceğini doğrudan etkiler.
Gereksinimler ölçülebilir yazılmalıdır. “Hızlı hareket edecek” yerine hedef hız, yerleşme süresi, aşım, tekrarlanabilirlik, yük aralığı ve ortam sıcaklığı tanımlanır. Aynı şekilde “güvenli olacak” ifadesi tek başına tasarım girdisi değildir; enerji kesildiğinde hangi konumun güvenli olduğu, frenin nasıl davranacağı ve hangi arızanın bağımsız donanım katmanıyla sınırlandırılacağı belirtilmelidir. Bu yaklaşım, sistem mimarisini bileşen kataloğu seçmekten önce gereksinim problemine dönüştürür.
Ünite 2: Eş Zamanlı Tasarım
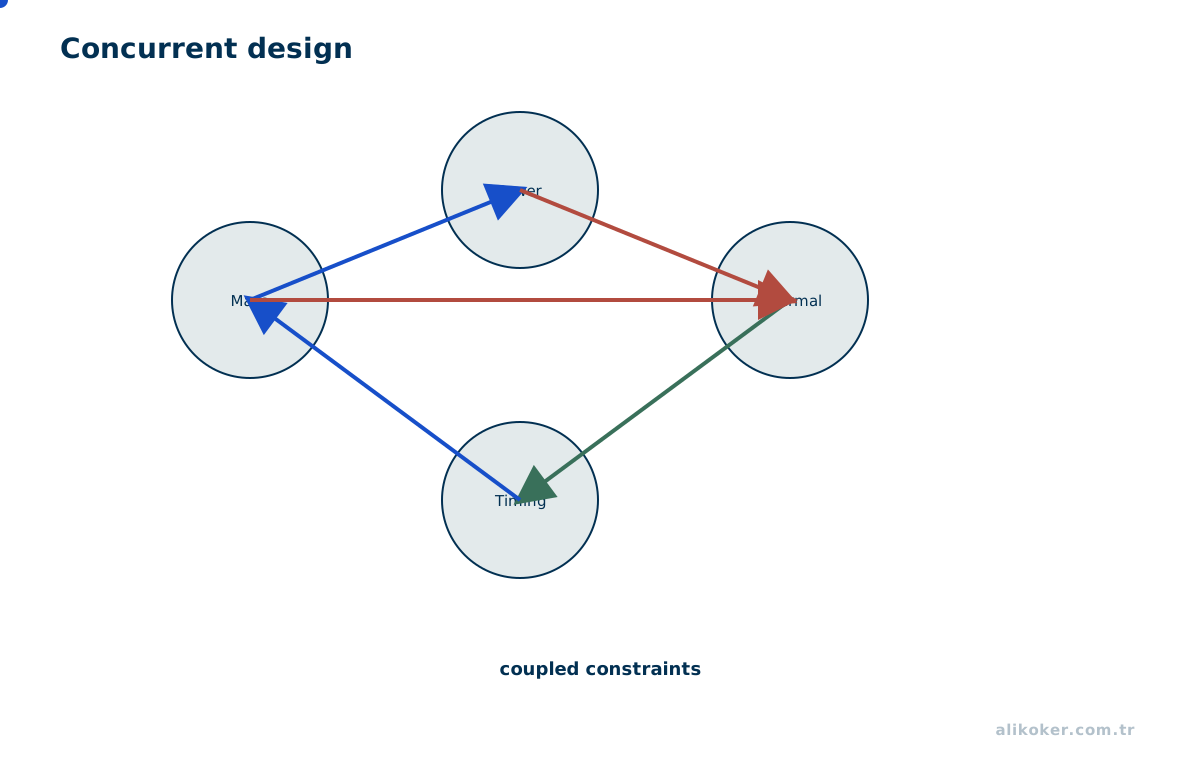
Klasik ardışık yaklaşımda mekanik yapı tamamlanıp daha sonra elektronik, kontrol ve yazılım eklenebilir. Mekatronik tasarımda bu kararlar birbirini etkilediği için mümkün olduğunca birlikte verilir.
Bir motorun büyütülmesi yalnız torku değiştirmez; atalet, sürücü akımı, güç kaynağı, termal yük, mekanik taşıyıcı ve kontrol bant genişliği de değişir. Sensör çözünürlüğünü artırmak ise mekanik boşluğu, gürültüyü veya yanlış zaman damgasını ortadan kaldırmaz. Tasarım hedefi en güçlü veya en hassas bileşeni seçmek değil, sistem gereksinimini dengeli biçimde karşılamaktır.
Eş zamanlı tasarımda mekanik, elektronik ve yazılım gereksinimleri birbirinden bağımsız tamamlanmış parçalar olarak ele alınmaz. Önce sistem düzeyinde ölçülebilir hedefler ve sınırlar tanımlanır; her hedefin hangi alt sistemlere bağımlı olduğu izlenir. Bir alt sistemdeki seçim diğerlerinin güç, hacim, örnekleme ve tepki süresi bütçelerini değiştiriyorsa tasarım yeniden değerlendirilir. Alternatifler yalnız nominal çalışma durumunda değil, en ağır yük ve öngörülebilir arıza koşullarında karşılaştırılır.
2.1. Tasarım Değişkenlerinin Birbirine Etkisi
Mekatronik tasarımda bir parametre çoğu zaman birden fazla disiplini etkiler. Redüktör oranı büyütüldüğünde motorun gördüğü yük ataleti değişir, çıkış hızı azalır, backlash etkisi büyüyebilir ve denetleyicinin kullanılabilir bant genişliği değişebilir. Benzer biçimde yüksek çözünürlüklü bir enkoder seçmek mekanik doğruluğu otomatik olarak artırmaz; montaj eksantrikliği, boşluk ve elastik deformasyon baskınsa sayısal çözünürlük fiziksel doğruluğa dönüşmez.
Bu nedenle erken tasarımda tek bir “en iyi” bileşen yerine aday mimariler karşılaştırılır. Kütle, güç, maliyet, bakım, güvenilirlik ve kontrol edilebilirlik birlikte değerlendirilir. Bir kararın yalnız nominal çalışma noktasında değil başlangıç, duruş, arıza ve çevresel sınırlar altında nasıl davrandığı da incelenir.
Ünite 3: Mekanik Alt Sistem
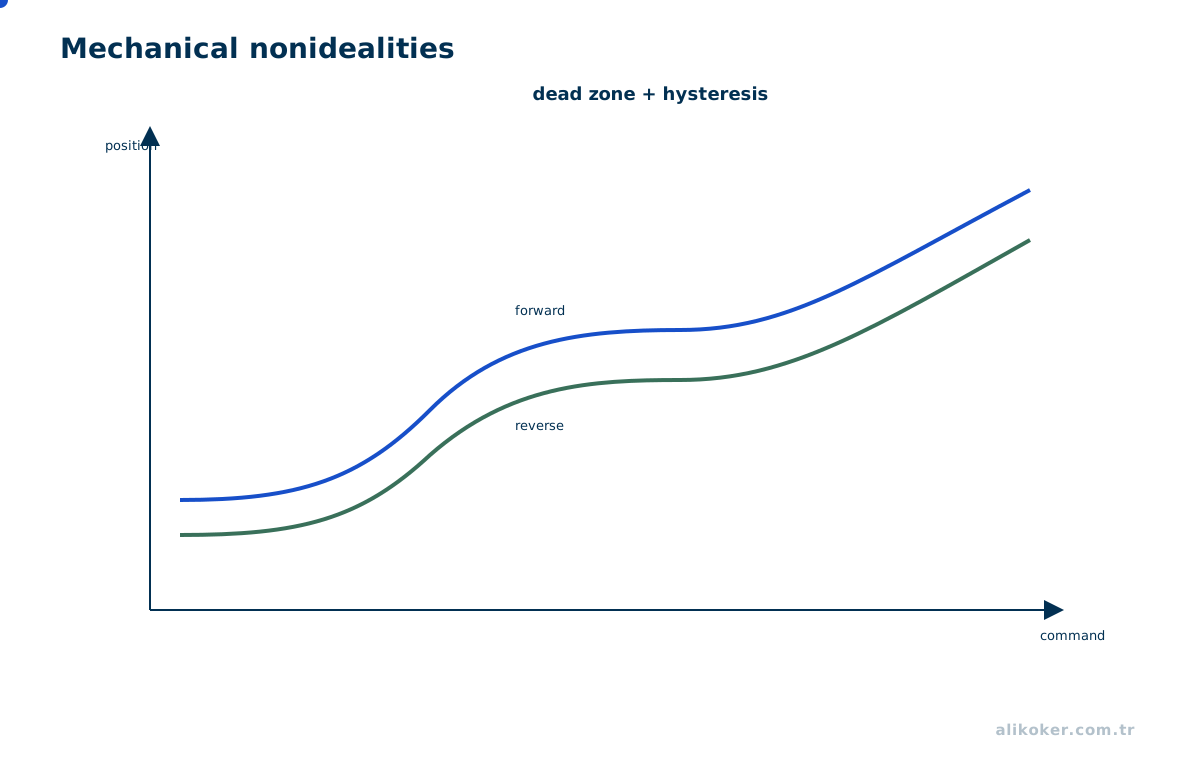
Miller, yataklar, dişliler, kayış-kasnak düzenleri, kaplinler, yaylar, vidalı miller ve bağlantı elemanları kuvvet ile hareketi taşır. Gerçek mekanik sistemlerde sürtünme, boşluk, esneklik, doyum ve aşınma vardır.
İdeal dişli için yaklaşık olarak:
ω_out=(ω_in)/(N), T_out≈ η N T_inyazılabilir. Burada N hız düşürme oranı, η ise mekanik verimdir. Oran büyüdükçe çıkış torku artabilir ancak hız azalır; ayrıca motora yansıtılan atalet ve kontrol dinamiği değişir.
3.1. İdeal Olmayan Mekanik Davranış
Sürtünme, boşluk ve esneklik kontrol sisteminde yalnız küçük düzeltmeler değildir. Coulomb sürtünmesi düşük hızda ölü bölge benzeri davranış üretebilir; backlash yön değişiminde komut ile gerçek çıkış arasında geçici kopukluk oluşturabilir. Uzun miller ve kaplinler torsional compliance nedeniyle ek rezonanslar meydana getirebilir. Bu etkiler özellikle yüksek kazançlı konum kontrolünde titreşim ve limit-cycle davranışına dönüşebilir.
Mekanik tasarımda rulman ön yükü, mil rijitliği, kritik hız, bağlantı toleransı ve yağlama gibi konular elektronik veya yazılımla telafi edilemeyecek fiziksel sınırlar yaratır. Mekatronik yaklaşım, kontrol algoritmasını mekanik gerçekliği gizleyen bir katman olarak değil, fiziksel tasarımla birlikte çalışan bir bileşen olarak ele alır.
Ünite 4: Fiziksel Model ile Gerçek Sistem Arasındaki Bağ
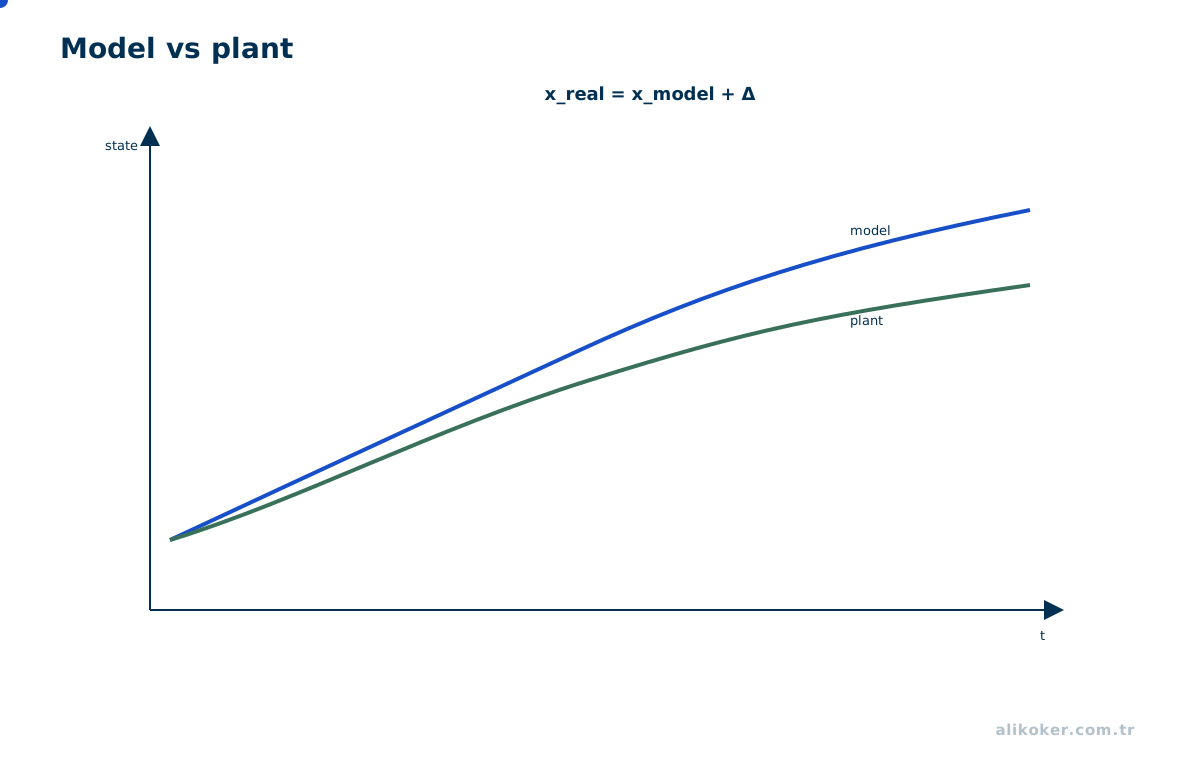
Model, gerçek sistemin amaca uygun sadeleştirilmiş temsilidir. Döner bir mekanik sistem için:
Jdω/dt=T_m-T_L-Bωgibi bir denklem başlangıç noktası olabilir. Bir DC motor için elektrik tarafı:
V=Ri+L(di)/(dt)+K_eωile bağlanabilir. Bu denklemler Sistem Modelleme ve Simülasyon dersinde ayrıntılı olarak ele alınır; burada amaç elektrik ve mekanik durumların aynı fiziksel davranışta birleştiğini görmektir.
Ünite 5: Algılama ve Ölçme Katmanı
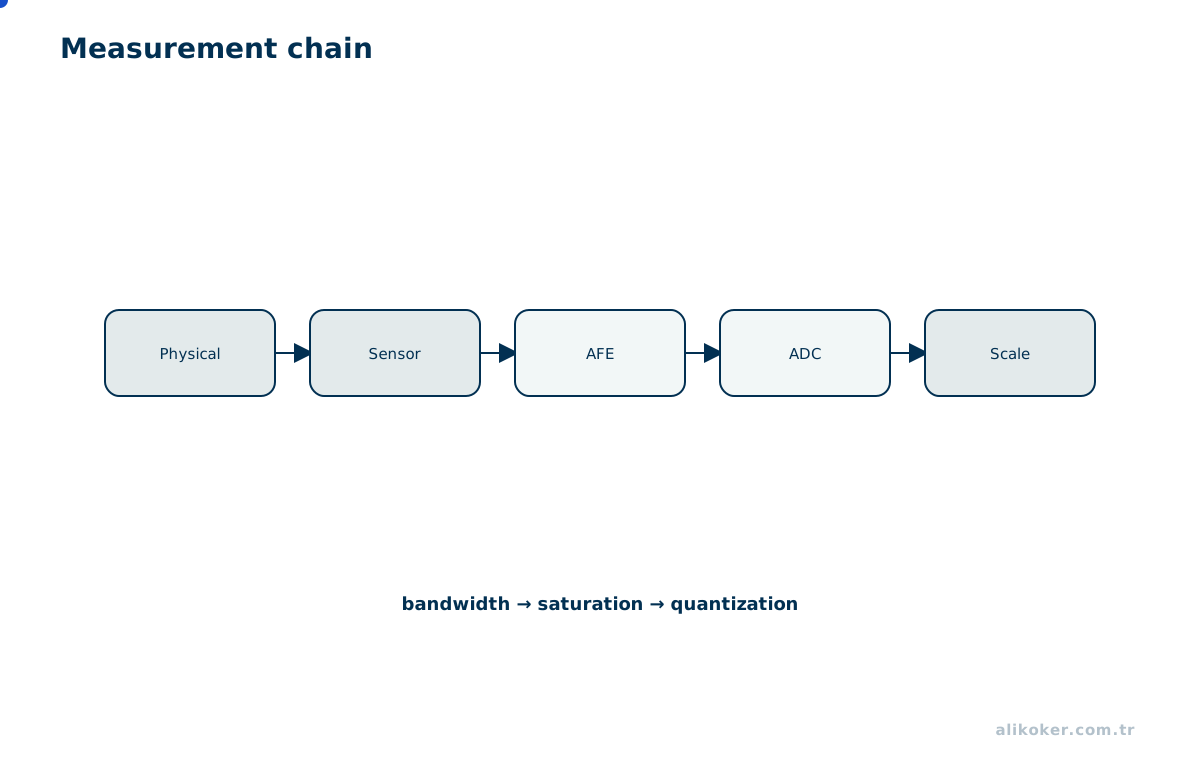
Sensör fiziksel veya kimyasal bir büyüklüğü işlenebilir bir sinyale dönüştürür. Ölçme sistemi ise bu sinyalin hangi doğruluk, belirsizlik, bant genişliği ve zaman bilgisiyle kullanılabileceğini belirler.
Bu nedenle:
fiziksel büyüklük
    -> algılayıcı
    -> sinyal koşullandırma
    -> ADC / sayısal arayüz
    -> ölçekleme ve kalibrasyon
    -> zaman damgalı ölçüm
zinciri tek bir ölçüm olarak değerlendirilmelidir. Sensör fiziği Sensörler ve Algılama Sistemleri, ölçümün güvenilirliği ise Ölçme Sistemleri dersinin konusudur.
Bir algılama zinciri tasarlanırken ölçülmesi gereken fiziksel nicelikten başlayıp sensör aralığı, örnekleme, koşullandırma, dönüştürme ve karar aşamalarına doğru ilerlemek gerekir. Her aşamada çözünürlük, gürültü, gecikme ve kalibrasyon hatasının toplam sonuca nasıl taşındığı değerlendirilir. Örnekleme frekansını artırmak tek başına bilgi kalitesini garanti etmez; analog bant sınırlaması ve zaman damgası doğruluğu da denetlenmelidir. Son karar, beklenen olayları ayırt edip edemediği gösterilen ölçüm zincirine dayanır.
5.1. Ölçüm Zincirinde Bilgi Kaybı
Bir fiziksel büyüklük sensöre ulaştığında süreç yalnız “analog değeri sayıya çevirme” değildir. Sensör kendi dinamiğiyle girişe cevap verir, analog ön uç kazanç ve bant genişliği uygular, ADC nicemler, yazılım ölçekler ve zaman damgası ekler. Bu aşamalardan herhangi biri doyuma girerse sonraki aşamalar kaybolan bilgiyi geri getiremez.
Örneğin titreşim ölçümünde düşük bant genişlikli bir sensör kullanıldıysa yüksek örnekleme frekansı eksik mekanik spektrumu geri oluşturmaz. Benzer şekilde anti-aliasing yapılmadan örneklenen yüksek frekans bileşenleri sayısal filtre ile sonradan güvenilir biçimde ayrılamaz. Bu nedenle ölçüm zinciri; genlik, zaman ve geçerlilik bilgisini birlikte taşıyan bir sistem olarak ele alınır.
Ünite 6: Elektronik Arabirim
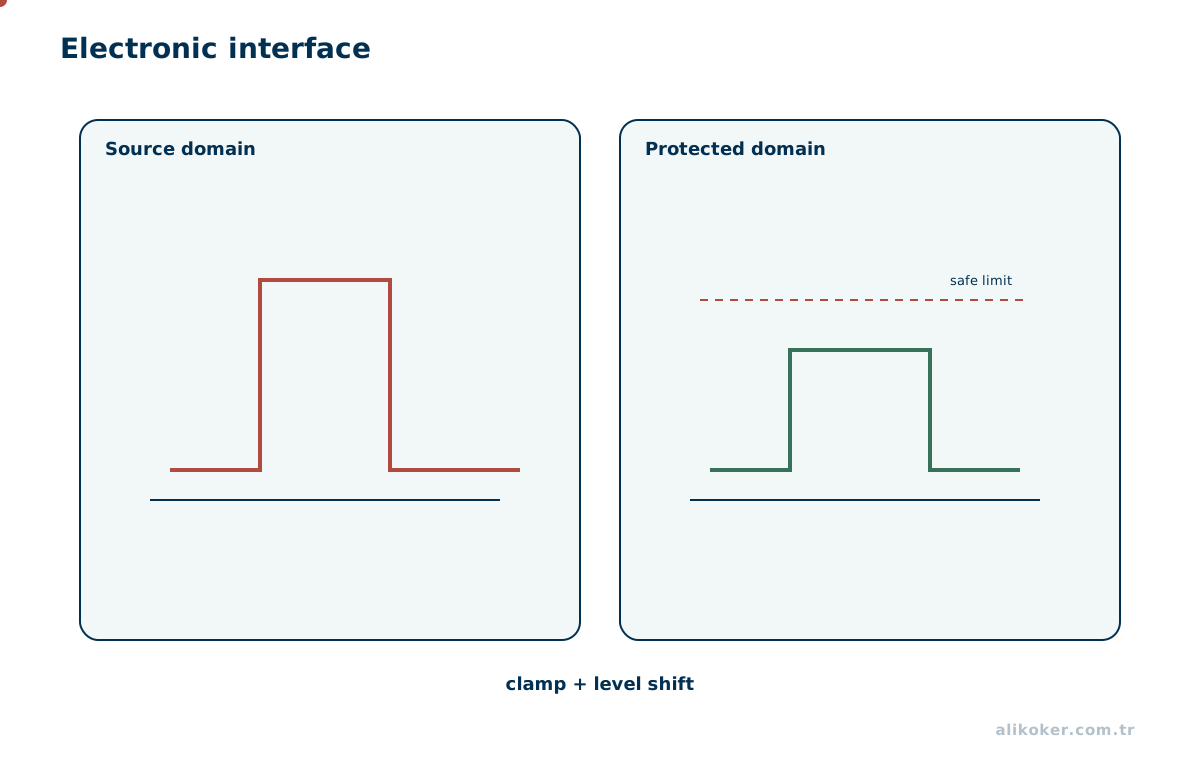
Sensör çıkışları ve denetleyici girişleri çoğu zaman doğrudan uyumlu değildir. Yükseltme, filtreleme, tamponlama, galvanik izolasyon, seviye dönüştürme, ADC/DAC ve koruma devreleri gerekebilir.
Elektronik arabirimin temel eleman davranışı Elektronik I ve II dersinde incelenir. Mekatronik sistem açısından önemli olan, arabirimin ölçülen veya üretilen fiziksel büyüklüğü bozmayacak yeterli bant genişliği, dinamik aralık ve hata bütçesine sahip olmasıdır.
Ünite 7: Gömülü Hesaplama ve Gerçek Zaman
Mikrodenetleyici yalnız hesap yapan bir bileşen değildir; fiziksel olayların zaman eksenini de yönetir. Timer, interrupt, ADC tetikleme, capture/compare, PWM ve haberleşme çevrebirimleri kontrol döngüsünün zamanlamasını belirler.
Ortalama yürütme süresi tek başına yeterli değildir. Kritik bir çevrim için:
- örnekleme periyodu,
- interrupt latency,
- worst-case execution time,
- jitter,
- deadline,
- zaman damgası tutarlılığı
birlikte değerlendirilmelidir. Bu ayrıntıların işlemci tarafı Mikroişlemciler dersinde ele alınır.
7.1. Zaman Bütçesi ve Deterministik Davranış
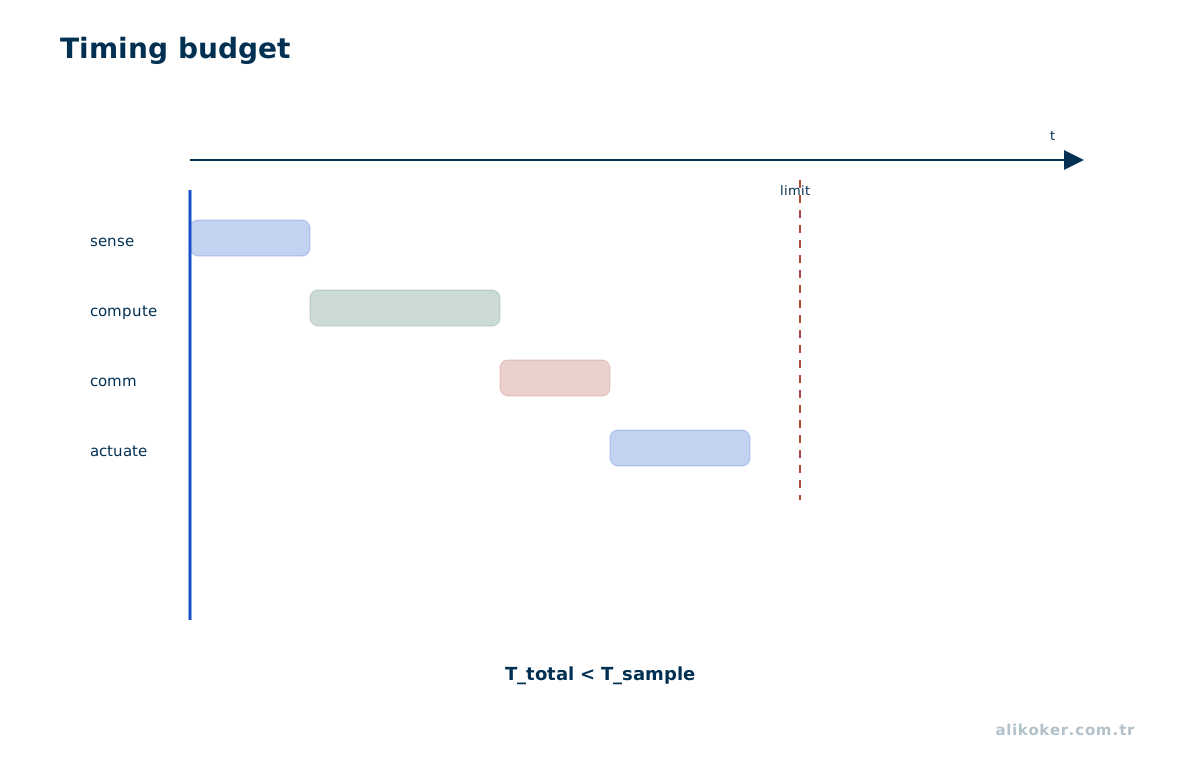
Gerçek zamanlılık yalnız işlemcinin hızlı olması değildir. Ölçümün alınması, verinin işlenmesi ve eyleyici komutunun uygulanması arasındaki toplam gecikme kapalı çevrim davranışına girer. Bir çevrimin ortalama 200 µs sürmesi, nadiren 5 ms gecikmesi varsa 1 ms deadline için yeterli değildir. Bu nedenle worst-case execution time, interrupt öncelikleri, DMA davranışı ve paylaşılan veri yapıları birlikte değerlendirilir.
Zamanlama bütçesi örnek olarak şu zincire ayrılabilir:
sensor conversion
+ bus transfer
+ interrupt latency
+ estimation
+ control computation
+ PWM update latency
= end-to-end control delay
Bu toplamın yalnız büyüklüğü değil değişkenliği de önemlidir. Jitter, özellikle yüksek bant genişlikli kontrol ve zaman eşlemeli çoklu sensör birleştirmesinde model hatasına dönüşebilir.
Uçta çalışan yapay zeka modelinin çıkarım süresi, gerçek zamanlı kontrol çevriminin tamamı değildir. Algılayıcı örneklemesi, veri aktarımı, ön işleme, model çıkarımı, karar birleştirme, komut iletimi ve eyleyici tepkisi toplam uçtan uca gecikmeyi belirler. Ortalama gecikme yeterli ölçüt değildir; en kötü durum gecikmesi, jitter, örnek kaybı ve hesaplama bütçesinin aşılması test edilir. Güvenlik açısından kritik kontrol döngüsünde modelin hesaplayamadığı veya belirsiz kaldığı durum için açık bir alternatif davranış tanımlanır.
Ünite 8: Kontrol ve Komut Yaşam Döngüsü
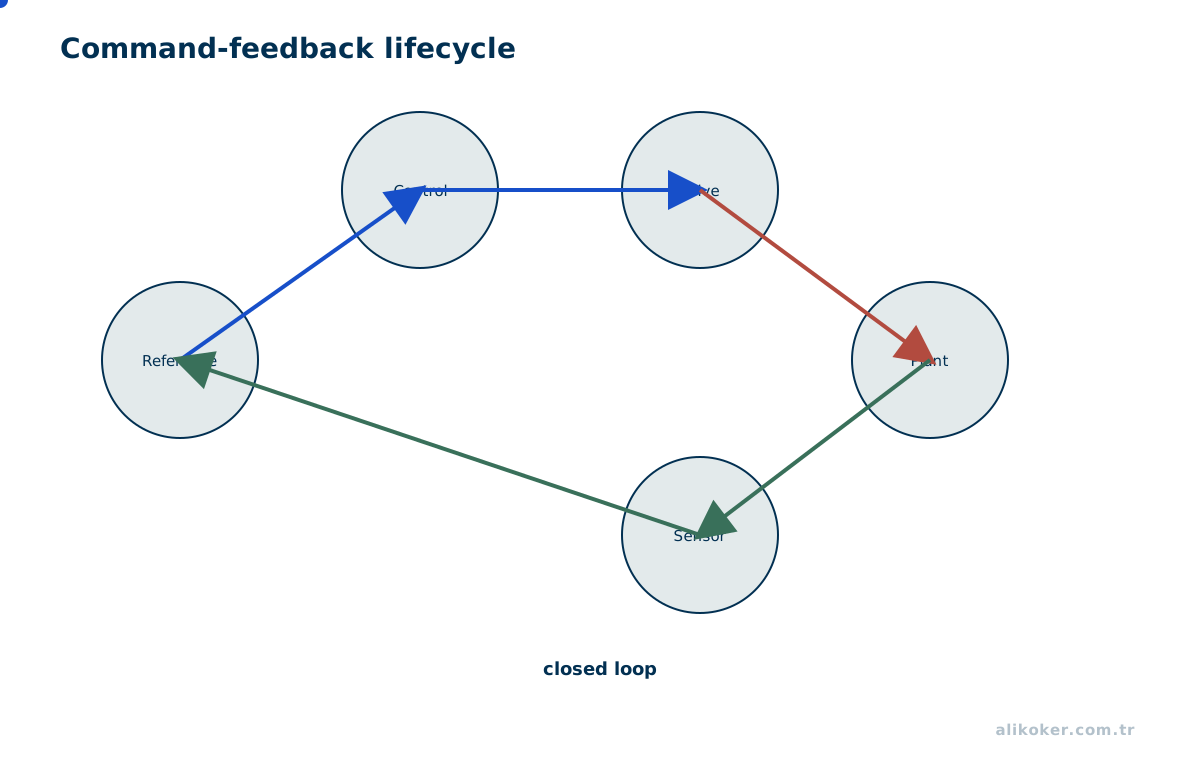
Denetleyici, ölçülen durum ile hedef arasındaki farkı kullanarak bir komut üretir. Komutun yazılımda hesaplanmış olması fiziksel sistem tarafından aynen uygulanacağı anlamına gelmez. Eyleyici doyumu, akım sınırı, mekanik stop, hız sınırı ve güç kaynağı kapasitesi komutun uygulanabilirliğini sınırlar.
Kapalı çevrim kararlılığı, PID, durum uzayı ve frekans cevabı Otomatik Kontrol dersinde ayrıntılıdır. Bu derste denetleyici, mekatronik mimarinin bir bileşeni olarak konumlandırılır.
Ünite 9: Güç Katmanı
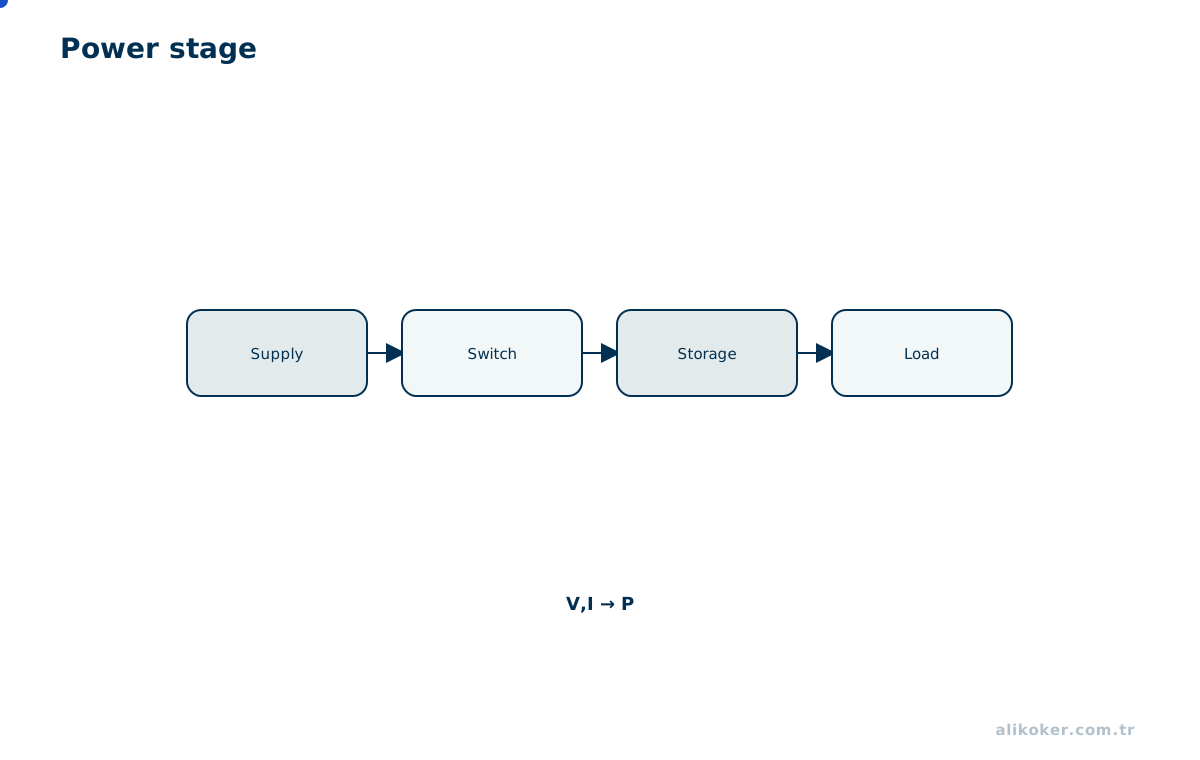
Mikrodenetleyici çıkışı çoğu motoru, solenoidi veya valfi doğrudan süremez. Düşük güçlü kontrol işareti güç anahtarları üzerinden yükün gerektirdiği gerilim ve akıma dönüştürülür.
denetleyici -> sürücü -> güç anahtarı -> yükMOSFET/IGBT sürme, serbest dolaşım yolu, anahtarlama kayıpları, DC-DC dönüştürücüler ve invertörler Güç Elektroniği dersinin konusudur.
Ünite 10: Eyleme
Eyleyici, denetleyicinin komutunu kuvvet, tork, yer değiştirme, basınç veya akış gibi fiziksel bir çıktıya dönüştürür. Elektrik motorları, solenoidler, hidrolik ve pnömatik elemanlar aynı görevi farklı enerji dönüşüm ilkeleriyle gerçekleştirir.
Motor ve diğer eyleyicilerin fiziksel yapısı, tork-hız davranışı, kayıpları, ısıl sınırları ve yük eşlemesi Aktüatörler, Elektrik Makineleri ve Tahrik Sistemleri dersinde ele alınır.
Ünite 11: Haberleşme ve Dağıtık Davranış
UART, SPI, I²C, CAN ve benzeri arabirimler yalnız veri taşımaz; gecikme, öncelik, hata denetimi ve zamanlama davranışını da sisteme taşır. Çok düğümlü bir sistemde ölçümün hangi anda alındığı ve komutun hangi anda uygulandığı verinin sayısal değerinden ayrı bir doğruluk boyutudur.
İletişim kaybı için timeout, sequence number, CRC veya uygulama düzeyinde plausibility denetimi kullanılabilir. Ancak iletişim protokolünün kendi hata tespiti fiziksel sensörün doğru ölçtüğünü garanti etmez.
11.1. Haberleşme bir Zamanlama Bileşenidir
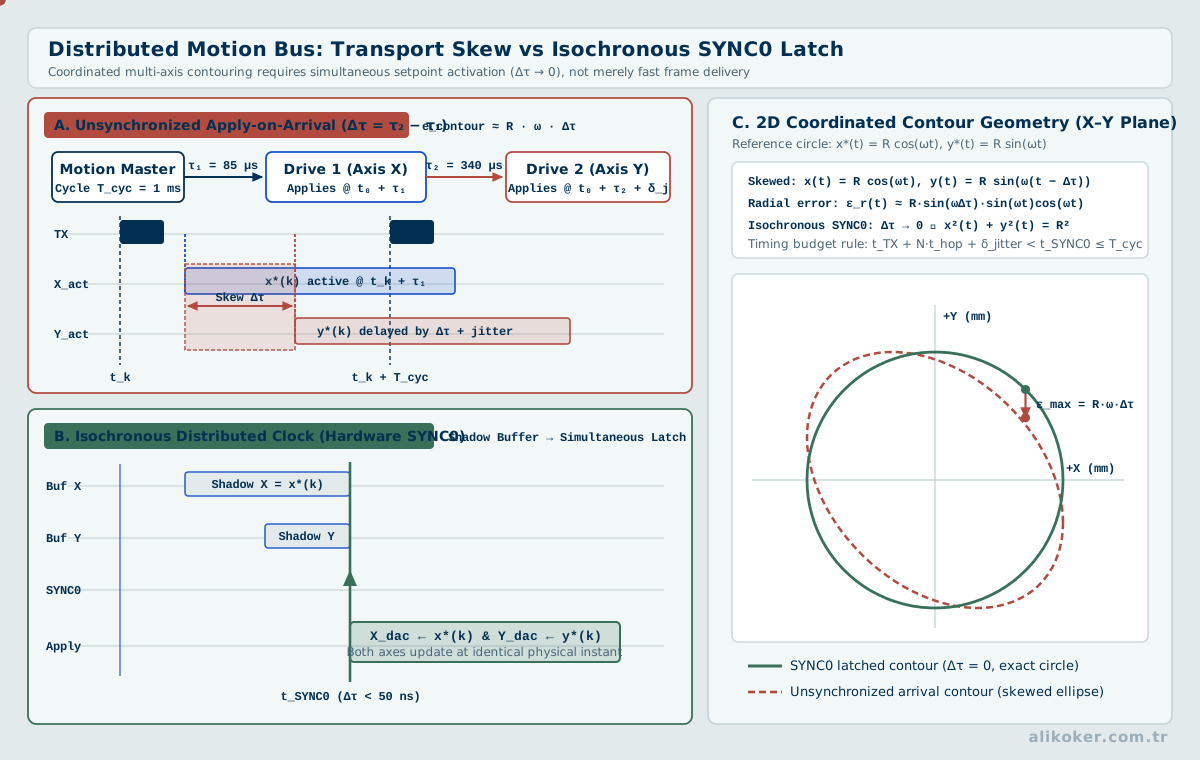
Bir saha veri yolunda paket ulaştı diye ölçümün güncel olduğu varsayılamaz. Kaynak zaman damgası, sıra numarası ve timeout politikası verinin yaşını anlamak için gereklidir. CAN gibi öncelik temelli yapılarda yüksek öncelikli trafik düşük öncelikli mesajların gecikmesini artırabilir; UART gibi nokta-nokta bağlantılarda ise baud rate, çerçeve uzunluğu ve yazılım tamponları toplam gecikmeyi belirler.
Dağıtık sistemde hata tespiti katmanlıdır. CRC çerçevenin bozulduğunu gösterebilir fakat sensörün fiziksel olarak takılı kaldığını göstermez. Sequence number kayıp mesajı yakalayabilir fakat yanlış kalibrasyon katsayısını belirleyemez. Bu nedenle iletişim bütünlüğü, zaman geçerliliği ve fiziksel plausibility ayrı denetimlerdir.
Dağıtık bir mekatronik sistemde telemetriyi veri saklama kaydıyla karıştırmak kontrol hatasına neden olabilir. Her bildirimin kaynak zaman damgası ve monoton artan sıra numarası varsa yeni gelen fakat eski ölçüm taşıyan paket ayırt edilebilir. Örneğin sayaç değeri 42 olan bir çerçeve alındıktan sonra ağda gecikmiş 41 değerli çerçevenin gelmesi, fiziksel ölçümün geriye gittiğini göstermez. Veri tazeliği sınırı aşıldığında son değeri süresiz kullanmak yerine kontrol katmanının açıkça tanımlanmış güvenli duruma geçmesi gerekir.
Dağıtık algılayıcı ve denetleyiciler arasında mesajın ulaşması kadar mesajın ne zaman üretildiği ve ne kadar süre geçerli kaldığı da önemlidir. Eski bir konum ölçümünün ağ gecikmesiyle yeni komuta dönüşmesi kontrol kararlılığını bozabilir. Mesajlarda örnekleme zamanı, dizi numarası, geçerlilik penceresi ve gerektiğinde kaynak kimliği tutulur. İletişim kesildiğinde son değerin süresiz kullanılması yerine güvenli durum geçişi veya bağımsız yerel kontrol uygulanır.
Ünite 12: Enerji, Güç ve Termal Bütçe
Bir mekatronik sistem nominal güç değerlerinin toplamıyla boyutlandırılamaz. Motor kalkış akımı, frenleme veya rejeneratif enerji, dönüştürücü verimi, kablo gerilim düşümü, batarya iç direnci ve ortam sıcaklığı birlikte değerlendirilmelidir.
Sürekli güç ile kısa süreli tepe güç ayrılmalı; enerji depolayan elemanların geçici rejimde sisteme ne verdiği veya sistemden ne aldığı belirlenmelidir. Termal sınır çoğu zaman elektriksel sınır kadar belirleyicidir.
12.1. Nominal Güç ile Tepe Güç Ayrımı
Bir mobil veya bataryalı sistemde ortalama enerji tüketimi çalışma süresini, tepe güç ise besleme mimarisini belirleyebilir. Motor kalkışı, solenoid çekişi veya yüksek güçlü RF iletimi kısa süreli olsa bile batarya iç direnci ve kablo direnci nedeniyle gerilim çökmesine yol açabilir. Denetleyici brownout yaşarken güç katının hâlâ enerjili kalması kontrolsüz davranış oluşturabilir.
Termal bütçe elektriksel kayıpların zaman içinde birikimini inceler. Bir bileşenin veri sayfasındaki maksimum akımı sürekli taşıyabileceği varsayılamaz; paket, PCB bakır alanı, ortam sıcaklığı ve hava akışı junction sıcaklığını belirler. Mekatronik sistemde enerji hesabı bu nedenle kaynak kapasitesi, dönüşüm verimi, transient, rejenerasyon ve ısı uzaklaştırmayı birlikte kapsar.
Ünite 13: Gürültü, Topraklama ve Elektromanyetik Uyumluluk
Yüksek di/dt ve dv/dt üreten anahtarlama düğümleri ölçüm ve haberleşme katmanını bozabilir. Güç akımı ile hassas ölçüm dönüş yolunun aynı yüksek empedanslı yolu paylaşması ground bounce ve ölçüm hatası üretir.
Kısa akım halkaları, uygun bypass/decoupling, kontrollü dönüş yolu, ekranlama, fiziksel yerleşim ve gerektiğinde galvanik izolasyon sistem tasarımının parçasıdır. EMI yalnız sonradan eklenecek bir filtre problemi değildir.
13.1. Akım Dönüş Yolu Tasarımın Parçasıdır
Yüksek akımlı motor çevrimi ile mikrovolt seviyesindeki sensör ölçümünü aynı fiziksel referans üzerinde düşünmek gerekir. PCB izinin, konektörün veya kablonun sıfır direnç ve sıfır endüktanslı olmadığı kabul edildiğinde güç akımındaki hızlı değişim ortak empedansta gerilim oluşturur. Bu gerilim hassas analog ölçümde ofset veya haberleşme hatası olarak görülebilir.
EMC tasarımı kaynağı, kuplaj yolunu ve kurban devreyi ayırarak yapılır. Kaynakta anahtarlama kenarını ve akım halkasını kontrol etmek, kuplaj yolunda ekranlama/yerleşim iyileştirmek ve kurban devrede filtreleme/CMRR artırmak birbirini tamamlayan yöntemlerdir. Sonradan ferrit eklemek her durumda kök nedeni çözmez.
Ünite 14: Arıza Davranışı ve Güvenli Durum
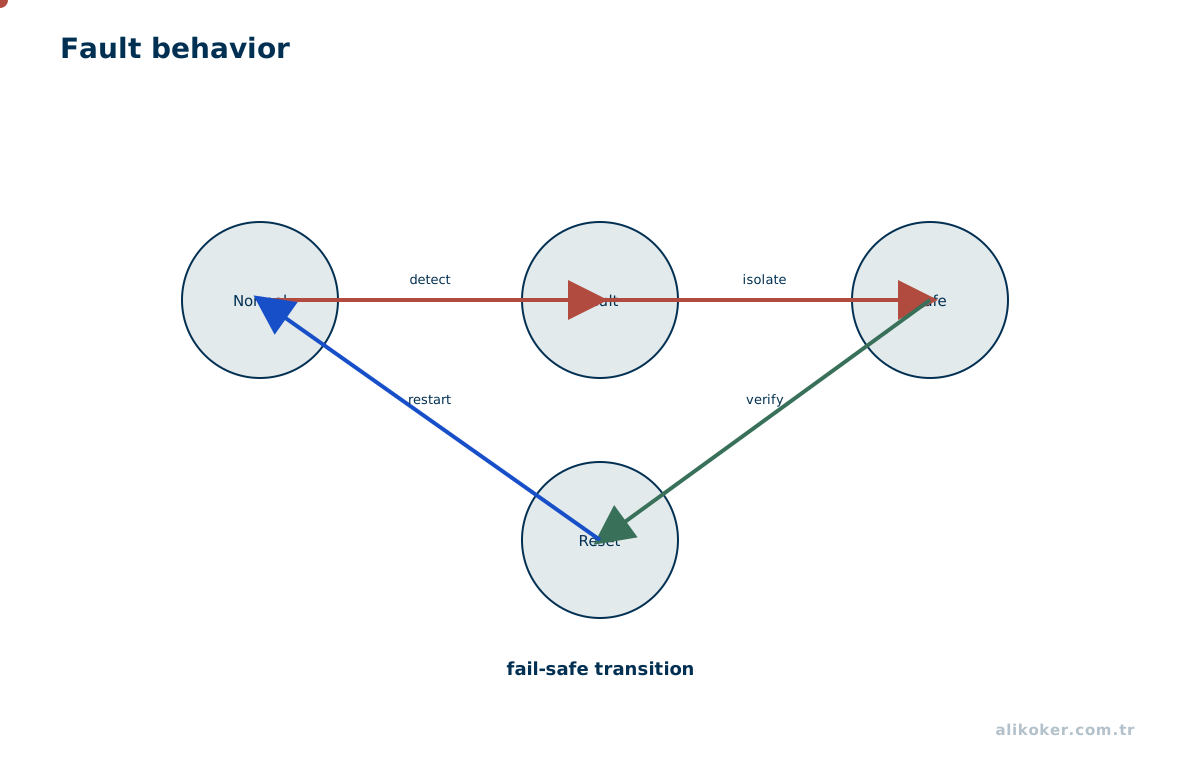
Sensör kopması, sürücü arızası, mekanik sıkışma, haberleşme kaybı, yazılım kilitlenmesi veya aşırı sıcaklık için sistemin ne yapacağı önceden tanımlanmalıdır. Watchdog, limit anahtarı, akım sınırlama, termal koruma ve mekanik stop birbirinin yerine değil, farklı hata sınıflarına karşı katmanlı olarak kullanılır.
Güvenli durum her sistem için enerji kesmek değildir. Bazı yüklerde kontrollü frenleme, valfin belirli konuma geçmesi veya enerji depolayan elemanın güvenli biçimde boşaltılması gerekebilir.
14.1. Hata Varsayımları ve Bağımsız Koruma
Bir güvenlik mekanizması aynı arıza tarafından devre dışı kalabiliyorsa gerçek yedeklilik sağlamaz. Örneğin motor akımını yazılım okuyup yine aynı mikrodenetleyici üzerinden kapatıyorsa işlemcinin kilitlenmesi hem kontrolü hem korumayı kaybettirebilir. Kritik sınırlar için donanımsal akım limiti, termal kesme veya bağımsız enable hattı gerekebilir.
FMEA bakışında her arıza için neden, yerel etki, sistem etkisi, tespit yöntemi ve güvenli tepki düşünülür. Sensör kopması ile sensörün makul ama yanlış değer üretmesi farklı arızalardır; ikincisi çoğu zaman aralık kontrolünden geçer. Model tabanlı plausibility veya farklı fizik prensibine dayalı çapraz kontrol bu nedenle önem kazanır.
Öğrenen bir bileşen kontrol sistemine eklendiğinde belirsizlik ve dağılım kayması, yazılım hatalarından ayrı hata kipleri olarak incelenir. Kontrol limitleri, acil durdurma ve fiziksel koruma işlevleri modelin doğru tahmin yapmasına bağımlı bırakılmaz. Doğrulama süreci simülasyon, yazılım-donanım bütünleşik test ve sınırlı koşullarda fiziksel deneyleri kapsar; kabul kriterleri güvenli duruma geçiş süresi ve komut sınırlarının korunmasıyla tanımlanır.
Ünite 15: Simülasyon, Prototipleme ve Doğrulama
Tasarımdaki belirsizlikler doğrudan tam ölçekli fiziksel denemeye bırakılmamalıdır. Model-in-the-loop, software-in-the-loop ve hardware-in-the-loop yaklaşımları, fiziksel prototipten önce farklı hata sınıflarını görünür kılabilir.
Simülasyon fiziksel doğrulamanın yerine geçmez. Model varsayımı, zaman adımı, sayısal çözücü, parametre kaynağı ve ölçüm koşulları kayıt altına alınmadığında sonuç yeniden üretilebilir değildir.
15.1. Doğrulama Basamaklarının Amacı
Model-in-the-loop denetim fikrini matematiksel model üzerinde sınar; software-in-the-loop gerçek yazılım bileşenlerini hedef donanımdan bağımsız çalıştırır; hardware-in-the-loop ise gerçek denetleyiciyi kontrollü bir fiziksel süreç modeliyle karşılaştırır. Bu aşamalar birbirinin yerine geçmez. Her biri farklı hata sınıfını daha erken ve daha ucuz bulmayı amaçlar.
Fiziksel prototipte ölçüm noktaları tasarımın başında düşünülmelidir. Akım, gerilim, konum, sıcaklık ve zamanlama gözlenemiyorsa hata ayıklama tahmine dönüşür. Test edilebilirlik, üretim sonunda eklenen bir özellik değil sistem mimarisinin niteliğidir.
15.2. Bir Eksenin Ölçülebilir Kabul Şartı
Bir tahrik ekseninin doğrulanması, hareketi tamamladığının gözlenmesinden önce zaman ve hata sınırlarının ayrı tanımlanmasını gerektirir. Denetleyici çevrimi 10 ms olsun. Ölçüm dönüşümünün en kötü süresi 0,6 ms, haberleşmenin 0,9 ms, kestirim ile kontrol hesabının 1,8 ms, sürücü güncellemesinin 1,1 ms ve zamanlama sapmasının 1,4 ms olduğu ölçülmüşse üst sınır 5,8 ms olur. Çevrim sonuna kalan 4,2 ms yalnız bu beş bileşenin toplamına göredir; işlerin birbirini beklediği bir yürütme düzeni veya yeni bir kesme kaynağı bu sınırı geçersiz kılabilir. Her bileşen için gözlenen en yüksek süre ile kanıtlanmış en kötü süre aynı kabul edilmemelidir.
Konum doğruluğu için ayrı bir deney gerekir. Enkoder motor milini ölçerken yük tarafında esneklik ve boşluk bulunabilir. Motor komutunun ve enkoder sayımının tutarlı olması, yükün hedef konuma ulaştığını tek başına kanıtlamaz. Kabul deneyinde bilinen iki yük, ileri–geri yön değişimi ve sıcaklık bakımından farklı başlangıç koşulları kullanılır; yük konumu bağımsız bir referansla ölçülür. Komut, ölçüm, sürücü durumu ve bağımsız referans aynı zaman ekseninde eşleştirilir. Böylece hata denetleyici ayarı, ölçüm noktası, gecikme ve mekanik iletim bileşenlerine ayrıştırılabilir.
Ünite 16: Sistem Entegrasyonu ve Hata Ayıklama
Bir konum hatası yalnız kontrol algoritmasından kaynaklanmayabilir. Sensör ofseti, yanlış ölçekleme, mekanik boşluk, yetersiz tork, güç kaynağı çökmesi, örnekleme gecikmesi veya haberleşme kesintisi aynı belirtiyi üretebilir.
Bu nedenle hata ayıklama katmanlar boyunca yürütülür:
fiziksel durum
 -> sensör ham çıkışı
 -> koşullandırılmış sinyal
 -> sayısal ölçüm
 -> kestirilen durum
 -> kontrol komutu
 -> sürücü çıkışı
 -> eyleyici akımı / kuvveti
 -> mekanik sonuç
Her sınır için ölçülebilir bir değişken tanımlamak, disiplinler arası sistemlerde kök neden analizini hızlandırır.
16.1. Katmanlar Arası Kök Neden Analizi
Entegrasyon sırasında aynı belirti farklı katmanlardan doğabilir. Motor hedefe ulaşmıyorsa kontrol kazancı, besleme çökmesi, sürücü akım limiti, mekanik sıkışma, yanlış encoder ölçeği veya zaman damgası hatası olası nedenlerdir. Kök neden analizi belirtileri disiplin adına göre değil ölçülebilir değişkenlere göre ayırmalıdır.
İyi bir tanılama zinciri komut edilen değer, uygulanabilir sınır, gerçek sürücü çıkışı ve fiziksel tepkiyi ayrı kaydeder. Böylece “yazılım 5 A istedi” ile “sürücü gerçekten 5 A verdi” aynı olay gibi değerlendirilmez. Bu ayrım üretim sistemlerinde deterministik arıza ayıklamayı kolaylaştırır.
Akademik ve Uygulamalı Bağlam
Bu notun kronolojik yeri, elektronik ve bilgisayar mühendisliği temellerinden mekatronik sistem entegrasyonuna geçiştir. 2014'te RFID okuyucu, Arduino ve servo motorla geliştirilen kartlı geçiş sistemi küçük ölçekli bir algıla-karar ver-eyle örneğidir. 2015'teki Baykar stajı gömülü yazılım, haberleşme ve fiziksel sistem sınırını; 2016-2019 AKINSOFT / AKINROBOTICS dönemi ise robotik kontrol, otonomi, telemetri, konuşma/görüntü işleme ve fiziksel davranışın aynı ürün içinde nasıl birleştiğini gösteren uygulama bağlamıdır.
Bu uygulama örnekleri dersin yerine geçmez; ders, tekil ürünlerden bağımsız mühendislik ilkelerini kurar.
İlişkili Dersler
- Ön bilgi: Devre Teorisi, Elektronik I ve II, Sinyaller ve Sistemler, Mikroişlemciler
- Devam: Sistem Modelleme ve Simülasyon, Ölçme Sistemleri, Sensörler ve Algılama Sistemleri, Aktüatörler, Elektrik Makineleri ve Tahrik Sistemleri, Güç Elektroniği, Otomatik Kontrol, Robotik Mühendisliği
Uçtan Uca bir Mekatronik Eksenini Okumak
Tek eksenli bir konumlama sistemi, dersler arasındaki sınırları somutlaştırmak için yeterince zengin bir örnektir. Gereksinim olarak 0–300 mm hareket, belirli taşıma yükü, maksimum hız, tekrarlanabilirlik ve güvenli duruş tanımlandığında seçimler zincir halinde ilerler. Mekanik tarafta vida adımı ve redüktör oranı; eyleyici tarafında motor tork-hız eğrisi; sensör tarafında encoder çözünürlüğü ve montaj noktası; güç tarafında DC-bus ve peak current; kontrol tarafında örnekleme süresi ve bant genişliği aynı performans hedefini paylaşır.
hareket gereksinimi
 -> yük ve atalet
 -> motor/redüktör
 -> sürücü ve besleme
 -> konum/hız sensörü
 -> örnekleme ve zamanlama
 -> denetleyici
 -> mekanik sonuç
Bu zincirde 1 mm konum hatası görülürse yalnız PID kazancı değiştirilmez. Önce komutlanan konum, encoder ham sayımı, ölçek katsayısı, motor akımı, sürücü doyumu ve mekanik çıkış ayrı izlenir. Böylece hata yazılım, elektronik veya mekanik katmanlarından hangisinde ortaya çıkıyorsa ölçülebilir hale gelir.
Mühendislikte önemli olan alt sistemlerin yalnız nominal koşulda birbirine bağlanması değildir. Minimum besleme gerilimi, maksimum yük, sıcak motor, düşük sıcaklıkta artan sürtünme, sensör kaybı ve acil duruş gibi sınır koşulları da aynı mimari üzerinde sınanır. Mekatronik mühendisliğinin ayırt edici niteliği, bu sınırları tek bir disiplinin problemi gibi değil, ortak sistem davranışı olarak ele almasıdır.
Kaynakça
- Billingsley, J. Mechatronics Experiments with Machine Vision. Springer Nature Switzerland, 2026. DOI: https://doi.org/10.1007/978-3-032-11218-7.
- Bolton, W. Mechatronics: Electronic Control Systems in Mechanical and Electrical Engineering. Pearson, 2011.
- Isermann, R. Mechatronic Systems: Fundamentals. Springer, 2005.
- Necsulescu, D. Advanced Mechatronics: Monitoring and Control of Spatially Distributed Systems. World Scientific, 2009. ISBN 978-981-277-181-0.
- NIST. Guide to Operational Technology (OT) Security, SP 800-82 Rev. 3. 2023. https://csrc.nist.gov/pubs/sp/800/82/r3/final