


Matematik I: Fonksiyon, Limit, Türev ve İntegral


Fonksiyonlar, limit, süreklilik, türev, diferansiyel, belirsiz ve belirli integraller ile genelleştirilmiş integralleri kapsayan mühendislik matematiği ders notları.
Konu akışı 2013-2014 Bilgisayar Mühendisliği Matematik I çizgisindeki fonksiyon, limit, türev ve integral sırasını izler. Tanımlar, koşullar ve gösterimler her sonucun hangi varsayımlar altında geçerli olduğu vurgulanarak ele alınır.
Bir hesabı yürütebilmek ile kullanılan teoremin hangi varsayımlar altında geçerli olduğunu bilmek farklı becerilerdir. Aynı formül sembolik, sayısal ve mühendislik bağlamında farklı hata kaynakları üretebildiği için limit, türev ve integral birbirine bağlı bir analiz zinciri olarak ele alınır.
Ünite 1: Analitik Ön Bilgiler ve Koordinat Geometrisi
Bu bölüm, kalkülüste sürekli kullanılan fakat çoğu zaman örtük kabul edilen cebirsel ve geometrik altyapıyı tek yerde toplar. Amaç kümeler kuramını veya analitik geometriyi ayrı bir ders olarak yeniden anlatmak değil; fonksiyon, limit, türev ve integral hesaplarında hangi gösterimin ne anlama geldiğini açık tutmaktır.
1.1. Reel Sayı Doğrusu, Aralıklar ve Mutlak Değer
Reel sayılar sayı doğrusu üzerinde sıralanır. Açık ve kapalı aralık gösterimleri sınır noktalarının kümeye dahil edilip edilmediğini belirtir:
(a,b)   = {x ∈ R : a < x < b}
[a,b]   = {x ∈ R : a ≤ x ≤ b}
[a,b)   = {x ∈ R : a ≤ x < b}
(a,b]   = {x ∈ R : a < x ≤ b}
Sonsuzluk bir reel sayı olmadığı için sonsuz uç her zaman açık yazılır:
(-∞,a), [a,∞), (-∞,∞)Mutlak değer, sayı doğrusunda uzaklık olarak okunur:
|x-a| = x ile a arasındaki uzaklıkBu yorum daha sonra epsilon-delta limit tanımında doğrudan kullanılır. Örneğin
|x-a| < rkoşulu, x noktasının a merkezli yarıçapı r olan açık aralıkta bulunması demektir:
a-r < x < a+rEşitsizlik çözerken mutlak değeri yalnız sembolik bir işlem olarak değil, uzaklık kısıtı olarak görmek hata riskini azaltır.
1.2. Kartezyen Düzlemde Uzaklık ve Orta Nokta
P(x1,y1) ve Q(x2,y2) noktaları arasındaki uzaklık Pisagor bağıntısından gelir:
d(P,Q) = √[(x2-x1)^2 + (y2-y1)^2]Orta nokta ise koordinatların aritmetik ortalamasıdır:
M = ((x1+x2)/2, (y1+y2)/2)Bu iki ifade daha sonra yay uzunluğu, norm, en küçük uzaklık ve geometrik optimizasyon problemlerinin yerel yapıtaşları olarak yeniden ortaya çıkar.
1.3. Doğrunun Eğimi ve Denklem Biçimleri
x1 ≠ x2 ise iki noktadan geçen doğrunun eğimi
m = (y2-y1)/(x2-x1)olarak tanımlanır. Eğimin anlamı, x bir birim değiştiğinde y değerinin ne kadar değiştiğidir. Bu nedenle türev, eğimin yerel limite taşınmış biçimi olarak yorumlanabilir.
Bir doğrunun sık kullanılan gösterimleri:
Nokta-eğim:      y-y0 = m(x-x0)
Eğim-kesen:      y = mx+b
Genel biçim:     Ax+By+C = 0
Düşey doğru x=c biçimindedir ve sonlu eğimi yoktur. Bu durum “eğim sonsuzdur” ifadesinden daha güvenlidir; çünkü reel sayılar içinde sonsuz bir eğim değeri tanımlanmaz.
İki doğrunun eğimleri eşitse doğrular paraleldir. Sonlu ve sıfır olmayan eğimler için
m1 · m2 = -1koşulu dikliği verir. Genel biçimdeki doğrularda normal vektörler üzerinden yapılan kontrol daha geneldir; üç boyutlu karşılığı Lineer Cebir içinde ele alınır.
1.4. Çemberin Analitik Gösterimi
Merkezi (a,b), yarıçapı r > 0 olan çember
(x-a)^2 + (y-b)^2 = r^2denklemiyle tanımlanır.
Genel ikinci derece biçiminde x^2 ve y^2 katsayıları eşit, xy terimi yoksa kare tamamlama ile merkez-yarıçap biçimine geçilebilir:
x^2 + y^2 + Dx + Ey + F = 0Kare tamamlama sonunda elde edilen r^2 değeri:
- pozitifse gerçek bir çember,
- sıfırsa tek bir nokta,
- negatifse reel düzlemde boş küme
verir.
Bu ayrım yalnız çizim için değil, fonksiyonun tanım bölgesi ve integral sınırlarının kurulması için de önemlidir.
1.5. İkinci Derece Denklemler ve Diskriminantın Geometrik Yorumu
Tek değişkenli
ax^2 + bx + c = 0, a ≠ 0denklemi için diskriminant
Δ = b^2 - 4acköklerin reel yapılarını ayırır. Δ > 0 iki farklı reel kök, Δ = 0 çift katlı reel kök, Δ < 0 ise reel kök bulunmadığını gösterir.
Kalkülüste bu bilgi kesişim noktalarını, işaret aralıklarını ve integral bölgelerini belirlerken kullanılır. Özellikle alan hesabında sınırları doğrudan ezberlemek yerine önce eğrilerin kesişimleri çözülmelidir.
1.6. Ön Bilgi ile Kalkülüs Arasındaki Sınır
Bu ünitedeki kavramlar sonraki ünitelerde araçtır. Küme işlemlerinin biçimsel kuramı Ayrık Matematik, vektör uzayları ve afin geometri Lineer Cebir, yaklaşık kök bulma ise Nümerik Analiz kapsamında daha sistematik ele alınır. Böylece aynı konu farklı derslerde tekrar edilmek yerine burada yalnız kalkülüs için gerekli kadarıyla kullanılır.
Ünite 2: Fonksiyonlar
2.1. Fonksiyon Kavramı
A ve B iki küme olsun. A kümesinin her elemanını B kümesinin bir ve yalnız bir elemanına eşleyen kurala A'dan B'ye fonksiyon denir.
Gösterim şu biçimdedir:
f: A → B, x ↦ y = f(x)A kümesine tanım kümesi denir. B kümesine değer kümesi denir.
Tanımın iki koşulu vardır. Tanım kümesindeki her eleman eşlenmelidir. Hiçbir eleman birden çok görüntüye sahip olamaz.
Tanım ve değer kümeleri reel sayıların altkümesi ise fonksiyona sayı fonksiyonu denir. Bu derste fonksiyon dendiğinde sayı fonksiyonu anlaşılır.
f(x) = y yazımında x bağımsız değişken, y bağımlı değişkendir.
2.2. Tanım Kümesinin Belirlenmesi
Bir fonksiyon yalnız kuralıyla verilmişse tanım kümesi, kuralı reel yapan noktaların kümesidir.
Üç kısıt sık karşılaşılır:
- Paydanın sıfır olmaması gerekir.
- Çift dereceli kök içindeki ifade negatif olamaz.
- Logaritmanın argümanı pozitif olmalıdır.
Kısıtlar birlikte sağlanır. Sonuç kümeleri kesiştirilir.
Örnek: f(x) = √(x − 1) + √(3 − x) fonksiyonunda x ≥ 1 ve x ≤ 3 koşulları birlikte aranır. Tanım kümesi [1, 3] aralığıdır.
2.3. Görüntü Kümesi, İçine ve Örten Fonksiyon
Tanım kümesindeki elemanların görüntülerinden oluşan kümeye görüntü kümesi denir. f(A) ile gösterilir.
Görüntü kümesi her zaman değer kümesinin altkümesidir.
f(A) = B ise fonksiyon örtendir (surjective). Değer kümesinde görüntüsü olmayan eleman kalmaz.
f(A) ⊂ B ve eşitlik yoksa fonksiyon içinedir.
Örtenlik değer kümesinin seçimine bağlıdır. f(x) = x² fonksiyonu R'den R'ye örten değildir. Aynı kural R'den [0, ∞) kümesine örtendir.
2.4. Bire bir Fonksiyon, Birim Fonksiyon, Eşit Fonksiyonlar
Farklı elemanları farklı elemanlara eşleyen fonksiyon bire birdir (injective).
Ölçüt şudur:
f(x₁) = f(x₂) ⟹ x₁ = x₂Grafik ölçütü: yatay doğru testi. Herhangi bir yatay doğru grafiği en çok bir noktada kesiyorsa fonksiyon bire birdir.
Hem bire bir hem örten fonksiyona bijektif fonksiyon denir. Yalnız bu fonksiyonların tersi vardır.
Her elemanı kendisine eşleyen fonksiyona birim fonksiyon denir. I(x) = x biçimindedir.
İki fonksiyon eşittir denmesi için tanım kümeleri aynı olmalı ve her noktada aynı değeri almalıdır. Kural aynı, tanım kümesi farklı ise fonksiyonlar eşit değildir.
2.5. Fonksiyonlarda Dört İşlem
f ve g fonksiyonlarının toplamı, farkı, çarpımı ve bölümü noktasal olarak tanımlanır:
(f + g)(x) = f(x) + g(x)
(f − g)(x) = f(x) − g(x)
(f · g)(x) = f(x) · g(x)
(f / g)(x) = f(x) / g(x),   g(x) ≠ 0
Toplam, fark ve çarpımın tanım kümesi iki tanım kümesinin kesişimidir. Bölümde ek olarak g'nin sıfır olduğu noktalar çıkarılır.
2.6. Bileşke Fonksiyon
f fonksiyonunun çıktısı g fonksiyonuna girdi olarak verilirse bileşke fonksiyon elde edilir:
(g ∘ f)(x) = g(f(x))Tanımlı olması için f(x) değerinin g'nin tanım kümesinde bulunması gerekir.
Bileşke işlemi genelde değişmeli değildir. g ∘ f ile f ∘ g farklı fonksiyonlardır.
Bileşke birleşmelidir: (h ∘ g) ∘ f = h ∘ (g ∘ f).
2.7. Ters Fonksiyon
f bijektif ise her y görüntüsüne karşılık gelen tek bir x vardır. Bu eşlemeyi veren fonksiyona ters fonksiyon denir ve f⁻¹ ile gösterilir.
Temel bağıntılar şunlardır:
f⁻¹(f(x)) = x
f(f⁻¹(y)) = y
Ters fonksiyonun tanım kümesi, f'nin görüntü kümesidir.
Pratik yöntem: y = f(x) denkleminde x çekilir, sonra x ile y adları değiştirilir.
Grafik özelliği: f ve f⁻¹ grafikleri y = x doğrusuna göre simetriktir.
Bire bir olmayan bir fonksiyonun tersi, tanım kümesi daraltılarak elde edilir. sin fonksiyonunun tersi [−π/2, π/2] aralığında tanımlanır.
2.8. Fonksiyonun Grafiği
f fonksiyonunun grafiği, (x, f(x)) sıralı ikililerinin düzlemdeki kümesidir.
Düşey doğru testi geçerlidir. Bir eğri fonksiyon grafiği ise her düşey doğru eğriyi en çok bir noktada keser.
2.9. Çift ve Tek Fonksiyonlar
Tanım kümesi orijine göre simetrik olsun.
Her x için f(−x) = f(x) ise fonksiyon çifttir. Grafiği y eksenine göre simetriktir.
Her x için f(−x) = −f(x) ise fonksiyon tektir. Grafiği orijine göre simetriktir.
Fonksiyonların çoğu ne çift ne tektir.
İşlem kuralları:
- Çift ile çiftin toplamı çifttir. Tek ile tekin toplamı tektir.
- Çift ile çiftin çarpımı çifttir. Tek ile tekin çarpımı çifttir. Çift ile tekin çarpımı tektir.
- Tek fonksiyonun tanım kümesinde sıfır varsa f(0) = 0 olmak zorundadır.
Tanım kümesi simetrik olan her fonksiyon bir çift ve bir tek fonksiyonun toplamı olarak yazılabilir:
f(x) = [f(x) + f(−x)]/2 + [f(x) − f(−x)]/22.10. Sınırlı ve Sınırsız Fonksiyonlar
Her x için f(x) ≤ M sağlanıyorsa fonksiyon üstten sınırlıdır. M bir üst sınırdır.
Her x için f(x) ≥ m sağlanıyorsa fonksiyon alttan sınırlıdır.
Hem alttan hem üstten sınırlı fonksiyona sınırlı denir. Buna denk koşul, bir K sayısı için |f(x)| ≤ K sağlanmasıdır.
sin ve cos fonksiyonları R üzerinde sınırlıdır. tan fonksiyonu sınırsızdır.
Sınırlılık tanım kümesine bağlıdır. f(x) = 1/x fonksiyonu (0, 1) aralığında sınırsız, [1, ∞) aralığında sınırlıdır.
2.11. Maksimum, Minimum, Supremum ve İnfimum
Fonksiyon değerler kümesinin en küçük üst sınırına supremum, en büyük alt sınırına infimum denir.
Supremum fonksiyonun bir değeri olarak alınıyorsa maksimum adını alır. Infimum bir değer olarak alınıyorsa minimumdur.
Ayrım önemlidir. Sınırlı bir fonksiyonun supremumu her zaman vardır. Maksimumu olmayabilir.
Örnek: f(x) = x fonksiyonu [0, 1) aralığında supremumu 1'dir. Maksimumu yoktur.
2.12. Monoton Fonksiyonlar
x₁ < x₂ için f(x₁) ≤ f(x₂) ise fonksiyon artandır. Eşitlik olmadan sağlanıyorsa kesin artandır.
x₁ < x₂ için f(x₁) ≥ f(x₂) ise fonksiyon azalandır. Eşitlik olmadan sağlanıyorsa kesin azalandır.
Bu dört durumdan birini sağlayan fonksiyona monoton denir.
Kesin monoton fonksiyon bire birdir. Tersi doğru değildir; bire bir olan her fonksiyon monoton olmak zorunda değildir.
Kesin monoton bir fonksiyonun tersi vardır ve aynı yönde kesin monotondur.
2.13. Periyodik Fonksiyonlar
Her x için f(x + T) = f(x) sağlayan bir T > 0 varsa fonksiyon periyodiktir. Bu koşulu sağlayan en küçük pozitif T sayısına esas periyot denir.
sin ve cos fonksiyonlarının esas periyodu 2π'dir. tan ve cot fonksiyonlarının esas periyodu π'dir.
f(x) fonksiyonunun periyodu T ise f(ax + b) fonksiyonunun periyodu T/|a| olur.
Sabit fonksiyon periyodiktir. Esas periyodu yoktur, çünkü her pozitif sayı periyot olur.
2.14. Mutlak Değer ve İşaret Fonksiyonu
Mutlak değer fonksiyonu şöyle tanımlanır:
|x| = x,   x ≥ 0
|x| = −x,  x < 0
Çift fonksiyondur. Her yerde sürekli, sıfırda türevlenemezdir.
İşaret fonksiyonu üç değer alır:
sgn(x) = 1,   x > 0
sgn(x) = 0,   x = 0
sgn(x) = −1,  x < 0
Sıfırda sıçrama süreksizliği vardır.
Aralarındaki bağıntı: |x| = x · sgn(x).
Tam değer fonksiyonu ⌊x⌋, x'i aşmayan en büyük tam sayıdır. Her tam sayı noktasında sıçrama süreksizliği gösterir.
2.15. Üstel ve Logaritmik Fonksiyonlar
a > 0 ve a ≠ 1 olmak üzere f(x) = aˣ fonksiyonuna üstel fonksiyon denir.
Tanım kümesi R, görüntü kümesi (0, ∞) aralığıdır. Değer hiçbir zaman sıfır ya da negatif olmaz.
a > 1 ise kesin artandır. 0 < a < 1 ise kesin azalandır.
Üstel fonksiyon bire bir olduğundan tersi vardır. Bu ters fonksiyona logaritma denir:
y = aˣ ⟺ x = logₐ yLogaritmanın tanım kümesi (0, ∞), görüntü kümesi R'dir.
Temel kurallar:
logₐ(xy) = logₐ x + logₐ y
logₐ(x/y) = logₐ x − logₐ y
logₐ(xⁿ) = n · logₐ x
logₐ x = (log_b x) / (log_b a)
Taban e = 2,71828... alındığında doğal logaritma elde edilir ve ln x yazılır.
2.16. Üstel Büyüme, Azalma ve Bileşikleme
Üstel fonksiyonların temel modelleme özelliği, her adımda sabit bir mutlak miktar değil mevcut büyüklüğün sabit bir oranı kadar değişim üretmeleridir. Bir büyüklük her dönemde r oranında artıyorsa ve başlangıç değeri A₀ ise n dönem sonraki değer
Aₙ = A₀(1 + r)ⁿbiçimindedir. r < 0 olduğunda aynı yapı üstel azalmayı modeller. Buradaki varsayım, oransal değişimin dönemler boyunca aynı kalmasıdır; gerçek sistemde oran zamana veya duruma bağlıysa modelin de değiştirilmesi gerekir.
Dönem sayısı sürekli bir değişken olarak ele alındığında üstel model
A(t) = A₀ e^(kt)biçiminde yazılabilir. k > 0 büyümeyi, k < 0 azalmayı gösterir. Aynı birim dönemde ayrık büyüme katsayısı 1+r ile sürekli büyüme katsayısı arasındaki ilişki
k = ln(1 + r)şeklindedir. Böylece üstel fonksiyon ile logaritma yalnız ters fonksiyon olmaktan çıkıp büyüme oranları arasında dönüşüm aracı haline gelir.
Bu model nüfus, bozunma, faiz, hata sönümü, güvenilirlik ve bazı geri besleme süreçlerinde kullanılabilir. Modelin matematiksel biçiminin uygun olması, verinin gerçekten üstel davranış gösterdiğini tek başına kanıtlamaz; parametrelerin gözlemsel veriyle sınanması ayrı bir model doğrulama problemidir.
2.17. Maliyet, Gelir, Kâr ve Başabaş Noktası
Fonksiyon kavramı, bir sistemdeki nicelikler arasındaki bağı açık biçimde modellemek için kullanılabilir. Üretim miktarı x, toplam maliyet C(x) ve birim satış fiyatı p(x) olsun. Toplam gelir
R(x) = x · p(x)ve kâr
Π(x) = R(x) − C(x)olarak tanımlanır.
Sabit bir başlangıç maliyeti ve birim başına sabit değişken maliyet varsayılırsa
C(x) = C₀ + c·xdoğrusal bir maliyet modeli elde edilir. Fiyatın miktara bağlı olduğu durumda gelir doğrusal olmak zorunda değildir. Örneğin p(x) azalan bir fonksiyonsa R(x)=x·p(x) çoğu kez doğrusal olmayan bir yapıya sahiptir.
Π(x) = 0eşitliğini sağlayan üretim miktarları başabaş noktalarıdır. Bu noktalar yalnız cebirsel kökler olarak değil, gelir ve maliyet fonksiyonlarının kesişimleri olarak da yorumlanabilir.
Modelleme sırasında tanım kümesi fiziksel kısıtlarla daraltılmalıdır. Negatif üretim miktarı, kapasitenin üzerindeki üretim veya modelin geçerli olmadığı fiyat aralıkları cebirsel olarak mümkün görünse bile problem bağlamında kabul edilmez. Bu ayrım, matematiksel çözüm kümesi ile uygulanabilir çözüm kümesinin aynı olmak zorunda olmadığını gösterir.
2.18. Hiperbolik Fonksiyonlar ve Tersleri
Hiperbolik fonksiyonlar üstel fonksiyonlarla tanımlanır:
sinh x = (eˣ − e⁻ˣ)/2
cosh x = (eˣ + e⁻ˣ)/2
tanh x = sinh x / cosh x
coth x = cosh x / sinh x
sinh tek, cosh çift fonksiyondur.
Temel özdeşlik trigonometrik karşılığından işaret bakımından ayrılır:
cosh²x − sinh²x = 1Ters hiperbolik fonksiyonlar logaritma ile kapalı biçimde yazılır:
arcsinh x = ln(x + √(x² + 1))
arccosh x = ln(x + √(x² − 1)),   x ≥ 1
arctanh x = (1/2) · ln((1 + x)/(1 − x)),   |x| < 1
2.19. Kuvvet Fonksiyonu ve Polinomlar
f(x) = xⁿ biçimindeki fonksiyona kuvvet fonksiyonu denir.
n çift ise fonksiyon çifttir. n tek ise fonksiyon tektir.
Polinom fonksiyonu kuvvet fonksiyonlarının sonlu doğrusal birleşimidir:
P(x) = aₙxⁿ + aₙ₋₁xⁿ⁻¹ + ... + a₁x + a₀İki polinomun toplamı ve çarpımı yine polinomdur. Bölümü genelde polinom değildir; rasyonel fonksiyon elde edilir.
Rasyonel fonksiyonun tanım kümesi, paydayı sıfırlayan noktalar çıkarılarak bulunur.
2.20. Eğri Çiziminde Temel Dönüşümler
y = f(x) grafiği bilindiğinde türetilmiş grafikler çizim yapılmadan elde edilir.
- y = −f(x): grafik x eksenine göre yansıtılır.
- y = f(−x): grafik y eksenine göre yansıtılır.
- y = f(x − p): grafik x ekseni boyunca p birim ötelenir. p > 0 ise sağa kayar.
- y = f(x) + k: grafik y ekseni boyunca k birim ötelenir. k > 0 ise yukarı kayar.
- y = c · f(x): grafik y yönünde c katsayısıyla ölçeklenir. |c| > 1 ise gerilir, |c| < 1 ise sıkışır.
- y = f(2p − x): grafik x = p düşey doğrusuna göre yansıtılır.
Dönüşümler birleştirilebilir. Sıra önemlidir; öteleme ile ölçeklemenin yeri değiştirilirse sonuç değişir.
2.21. Fonksiyon, Değişim ve Birikimi Tek Matematiksel Çerçevede Okumak
Dersin yedi ünitesi ayrı konular gibi görünür. Tek bir fikrin katmanlarıdır.
O fikir limittir.
Zincir şöyle kurulur:
fonksiyon
   ↓
limit
   ↓
süreklilik
   ↓
türev
   ↓
belirsiz integral
   ↓
belirli integral
   ↓
genelleştirilmiş integral
Her halka bir öncekinin limitidir.
Süreklilik, limitin fonksiyon değerine eşit olmasıdır.
Türev, fark oranının limitidir.
Belirli integral, Riemann toplamının limitidir.
Genelleştirilmiş integral, belirli integralin limitidir.
Bu nedenle limit tanımı kavranmadan hiçbir sonraki konu tam kavranamaz.
İkinci bağlantı ters işlem ilişkisidir. Türev ile integral birbirinin tersidir. Bağı kuran, integral hesabının temel teoremidir. Bu teorem olmadan belirli integral her seferinde limitle hesaplanırdı.
Üçüncü bağlantı yerellik ile küreselliktir. Türev yerel bir büyüklüktür; bir noktadaki davranışı verir. İntegral küresel bir büyüklüktür; bir aralıktaki birikimi verir. Ortalama değer teoremleri ikisini birbirine bağlar.
Dördüncü bağlantı varlık ile hesaptır. Teoremlerin çoğu varlık teoremidir. Ara değer teoremi kökün yerini vermez, varlığını verir. Ortalama değer teoremi c noktasını vermez, var olduğunu söyler. Hesap ayrı bir iştir ve çoğu zaman sayısaldır.
Kapalılık ve sınırlılık koşulları teoremlerin süsü değildir. Weierstrass teoremi açık aralıkta çöker. Rolle teoremi türevlenebilirlik olmadan çöker. Koşulun düştüğü karşı örneği bilmek, teoremi bilmenin bir parçasıdır.
2.22. Limit, Süreklilik, Türev ve İntegral Arasındaki Sınırlar
Bu bölümde birbirine karıştırılmaması gereken noktalar:
Limit ≠ fonksiyon değeri. Limit noktanın komşuluğuna bakar. Fonksiyon değeri noktanın kendisindedir.
Limitin var olması ≠ limitin sonlu olması. Sonsuz limit gösterimi, sınırsız büyümeyi anlatır.
Süreklilik ≠ türevlenebilirlik. Türevlenebilirlik sürekliliği gerektirir. Karşıtı geçerli değildir.
Kaldırılabilir süreksizlik ≠ sıçrama süreksizliği. İlkinde tek yönlü limitler eşittir. İkincisinde farklıdır.
Supremum ≠ maksimum. Supremum en küçük üst sınırdır. Maksimum, fonksiyonun aldığı bir değerdir.
Kritik nokta ≠ ekstremum noktası. Her ekstremum kritik noktadır. Her kritik nokta ekstremum değildir.
f''(x) = 0 ≠ dönüm noktası. Dönüm noktası için işaret değişimi de gerekir.
Bire bir ≠ monoton. Kesin monotonluk bire birliği gerektirir. Karşıtı zorunlu değildir.
Örtenlik ≠ bire birlik. Örtenlik değer kümesinin tümünü kapsamaktır. Bire birlik farklı girdilerin farklı çıktı vermesidir.
Belirsizlik ≠ tanımsızlık. Belirsizlik yöntem değiştirmeyi gerektirir. Sonuç var olabilir.
L'Hôpital ≠ her limitte geçerli kural. Yalnız 0/0 ve ∞/∞ biçimlerinde doğrudan uygulanır.
Rolle ≠ ortalama değer teoremi. Rolle, uç değerlerin eşit olduğu özel durumdur.
Diferansiyel ≠ türev. Türev bir orandır. Diferansiyel, artımın doğrusal yaklaşımıdır.
Belirsiz integral ≠ belirli integral. Belirsiz integral fonksiyon ailesidir. Belirli integral bir sayıdır.
İlkelin varlığı ≠ elemanter biçimde yazılabilirlik. Sürekli her fonksiyonun ilkeli vardır. Kapalı biçimi olmayabilir.
İntegral ≠ alan. İntegral işaretli büyüklüktür. Alan için mutlak değer alınır.
Riemann toplamı ≠ belirli integral. Toplam sonlu bir yaklaşımdır. İntegral normun sıfıra gitmesindeki limittir.
Sınırlılık ≠ integrallenebilirlik. Sınırlılık gerek koşuldur. Yeter koşul değildir.
Süreklilik ≠ integrallenebilirlik için gereklilik. Sonlu sayıda süreksizlik integrallenebilirliği bozmaz.
Birinci tip ≠ ikinci tip genelleştirilmiş integral. İlkinde aralık sonsuzdur. İkincisinde fonksiyon sınırsızdır.
1/xᵖ ölçütü tipe göre ters işler. Sonsuz aralıkta p > 1 yakınsar. Tekil noktada p < 1 yakınsar.
Yakınsaklık ≠ mutlak yakınsaklık. Koşullu yakınsak integraller vardır.
Cauchy esas değeri ≠ yakınsaklık. Esas değer var olsa da integral ıraksak olabilir.
Matematik I'in kalıcı kazanımı tek tek türev veya integral kalıplarını ezberlemekten çok, bir fonksiyonun yerel davranışı ile birikimli etkisi arasındaki bağı kurabilmektir. Limit bu bağın ortak dilidir; türev yerel değişimi, integral ise birikimi ölçer. Sayısal yöntemlere geçildiğinde de aynı kavramsal ayrım hata ve yakınsama analizinin temelini oluşturur.
2.23. Fonksiyonu Hesaplamadan Önce Okumak
Türev ve integral sorularında işlemden önce fonksiyonun tanım kümesi ve davranışı görülmelidir. Bir noktada fonksiyon tanımsızsa o noktadaki türev doğrudan sorulamaz; limitin var olması da fonksiyon değerinin var olduğu anlamına gelmez. Süreklilik için limitin varlığı, fonksiyon değerinin tanımlı olması ve ikisinin eşitliği birlikte gerekir.
Türev yerel değişim oranıdır. Zincir kuralı, bileşik fonksiyonlarda hangi değişkenin hangisine bağlı olduğunu korur:
d/dx f(g(x)) = f'(g(x)) · g'(x)Bir optimizasyon probleminde f'(x)=0 koşulu aday noktaları verir; tek başına maksimum veya minimum kanıtı değildir. Uç noktalar, türevin tanımsız olduğu noktalar ve gerekirse ikinci türev ya da işaret değişimi de incelenmelidir.
Belirli integral, uygun koşullarda yönlü alanın toplamını ifade eder. Eğri eksenin altına geçtiğinde katkı negatiftir; geometrik alan isteniyorsa mutlak değer veya bölgesel ayırma gerekebilir. Temel teorem türev ile integrali ilişkilendirir, fakat her integralin elemanter fonksiyonlarla kapalı biçimde yazılabileceğini söylemez.
Uygunsuz integrallerde sonsuz sınır veya tekillik doğrudan yerine limit ile ele alınır. Bir integralin biçimsel olarak yazılabilmesi yakınsadığı anlamına gelmez; limit sonlu değilse integral ıraksaktır.
Bir sonuç için hızlı denetim yapılabilir: türevin birimi y/x, integralin birimi y·x biçiminde değişir; türevin işareti yerel artış veya azalışla uyumlu olmalıdır; belirli integralin sonucu kaba geometrik büyüklükle çelişmemelidir. Bu denetimler işlem hatasını erken yakalar.
Ünite 3: Bir Fonksiyonun Limiti
Bir limit problemi çözüleceğinde önce doğrudan yerine koyma denenir ve ifadenin hangi tür belirsizlik içerdiği belirlenir. Cebirsel sadeleştirme, eşlenikle çarpma veya uygun standart limit seçimi ancak ifadenin yapısına göre yapılmalıdır. Sonuç sağ ve sol yaklaşımlarda ayrı ayrı incelenir; tek taraflı değerler farklıysa iki taraflı limitin var olduğu ileri sürülemez. Dönüşümlerde payda sıfır olan noktanın işlem bölgesinden çıkarıldığı unutulmamalıdır.
3.1. Limit Kavramı
Limit, fonksiyonun bir noktaya yaklaşırken hangi değere yaklaştığını inceler.
İncelenen noktada fonksiyonun tanımlı olması gerekmez. Önemli olan noktanın komşuluğundaki davranıştır.
Bu ayrım limitin çekirdeğidir. f(a) değeri ile x → a limiti birbirinden bağımsız iki büyüklüktür.
3.2. Epsilon Delta Tanımı
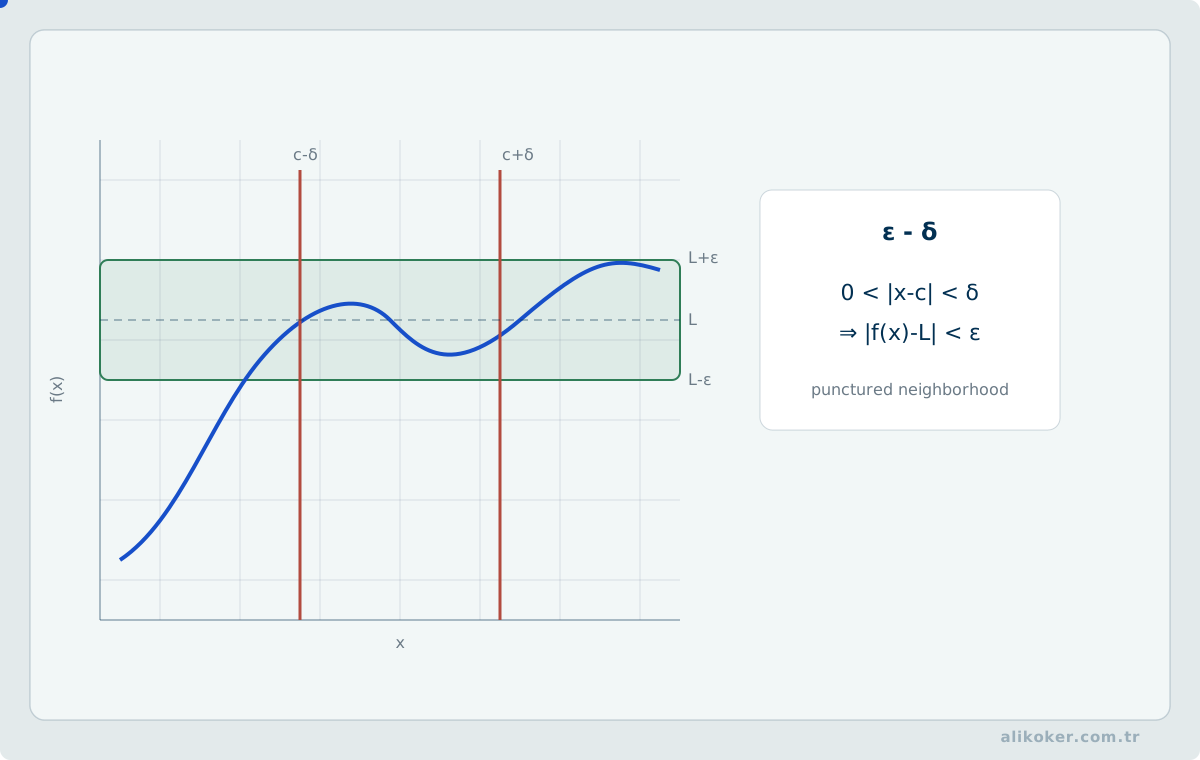
L sayısı f fonksiyonunun a noktasındaki limitidir denmesi şu anlama gelir:
∀ε > 0 ∃δ > 0 : 0 < |x − a| < δ ⟹ |f(x) − L| < εGösterim: lim(x→a) f(x) = L.
Tanımın okunuşu şudur. İstenen hata payı ε önce verilir. Buna karşılık gelen δ yarıçapı sonra bulunur. δ genelde ε'a bağlıdır.
0 < |x − a| koşulu, x = a noktasını dışarıda bırakır.
Limit varsa tektir. Bu, tanımın doğrudan sonucudur.
3.3. Sağdan ve Soldan Limit
Yaklaşma iki yönden yapılabilir.
Sağdan limit x > a alınarak tanımlanır ve lim(x→a⁺) f(x) ile gösterilir. Soldan limit x < a alınarak tanımlanır.
Temel teorem şudur:
lim(x→a) f(x) = L ⟺ lim(x→a⁻) f(x) = lim(x→a⁺) f(x) = Lİki tek yönlü limit farklı ise limit yoktur.
Bu ölçüt, parçalı tanımlı fonksiyonlarda ve tam değer, işaret gibi sıçramalı fonksiyonlarda kullanılır.
3.4. Sonlu Noktada Sonsuz Limit ve Düşey Asimptot
x, a noktasına yaklaşırken f(x) değerleri her sınırı aşıyorsa limit sonsuzdur denir:
lim(x→a) f(x) = ∞Bu gösterim limitin var olduğu anlamına gelmez. Fonksiyonun sınırsız büyüdüğünü belirtir.
Bu durumda x = a doğrusu düşey asimptottur.
Rasyonel fonksiyonda düşey asimptot, payda sıfırlanıp pay sıfırlanmadığı noktalarda oluşur.
3.5. Sonsuzda Limit ve Yatay Asimptot
x sınırsız büyürken f(x) bir L değerine yaklaşıyorsa:
lim(x→∞) f(x) = LBu durumda y = L doğrusu yatay asimptottur.
Rasyonel fonksiyonlarda sonuç derecelere bağlıdır. Pay derecesi küçükse limit sıfırdır. Dereceler eşitse limit baş katsayıların oranıdır. Pay derecesi büyükse limit sonsuzdur.
Pay derecesi paydadan tam bir fazla ise eğik asimptot vardır. Denklemi, bölme işleminin bölüm kısmıdır.
3.6. Limitin Özellikleri
Limitleri var olan f ve g fonksiyonları için:
lim (f ± g) = lim f ± lim g
lim (f · g) = lim f · lim g
lim (f / g) = lim f / lim g,   lim g ≠ 0
lim (c · f) = c · lim f
Sıralama korunur. Bir komşulukta f(x) ≤ g(x) ise limitler arasında da lim f ≤ lim g bağıntısı geçerlidir.
Sıkıştırma teoremi: bir komşulukta g(x) ≤ f(x) ≤ h(x) olsun. g ve h aynı L limitine sahipse f fonksiyonunun limiti de L'dir.
Sıkıştırma teoremi, doğrudan hesaplanamayan limitlerde kullanılır. x · sin(1/x) ifadesinin sıfırdaki limiti bu yolla bulunur.
Limiti olan bir fonksiyon, limit noktasının bir komşuluğunda sınırlıdır.
3.7. Monoton Fonksiyonun Limiti
Monoton ve sınırlı bir fonksiyonun tek yönlü limitleri her zaman vardır.
Artan ve üstten sınırlı bir fonksiyon için soldan limit, o aralıktaki değerlerin supremumuna eşittir.
Bu sonuç reel sayıların tamlık özelliğine dayanır. Monoton fonksiyonun süreksizlikleri yalnız sıçrama türünden olabilir.
3.8. Trigonometrik Limitler
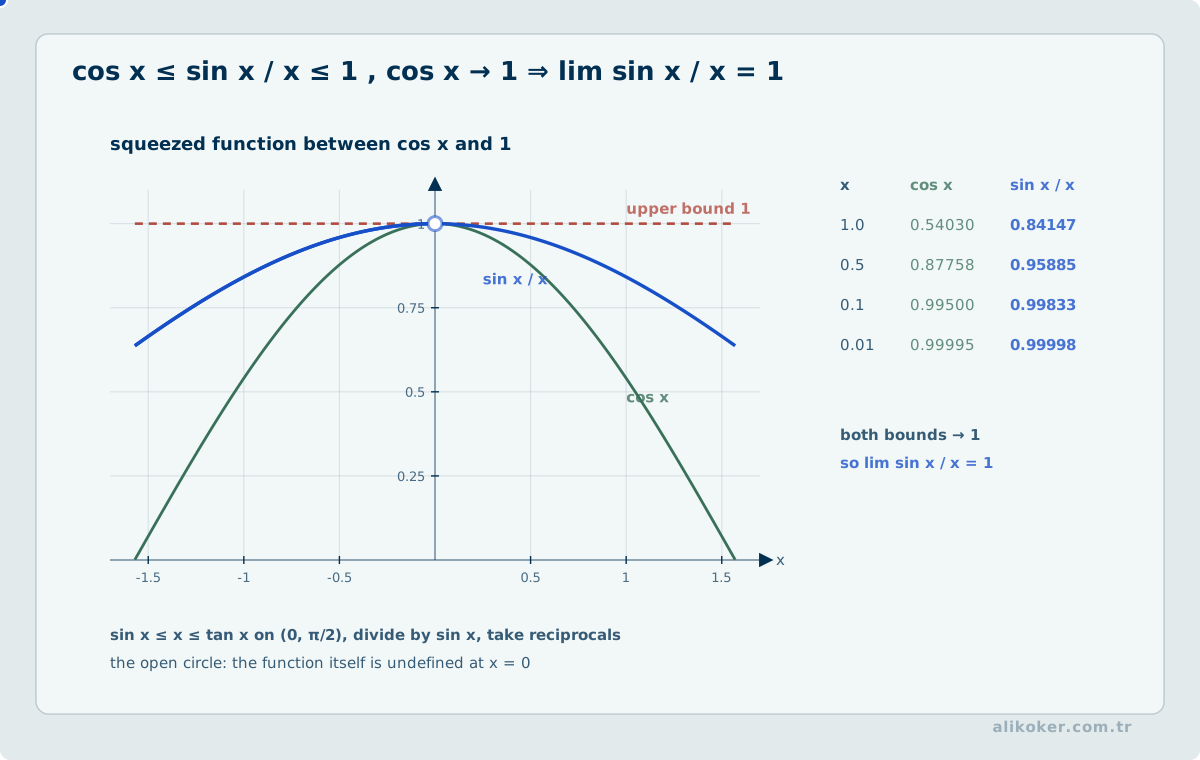
Temel limit şudur:
lim(x→0) (sin x)/x = 1x radyan cinsindendir. Derece kullanılırsa sonuç değişir.
Bundan türeyen limitler:
lim(x→0) (tan x)/x = 1
lim(x→0) (1 − cos x)/x² = 1/2
lim(x→0) (arcsin x)/x = 1
Üstel ve logaritmik karşılıkları:
lim(x→0) (eˣ − 1)/x = 1
lim(x→0) ln(1 + x)/x = 1
lim(x→∞) (1 + 1/x)ˣ = e
lim(x→0) (1 + x)^(1/x) = e
3.9. Belirsizlik Biçimleri
Doğrudan yerine koyma bazı ifadelerde sonuç vermez. Yedi belirsizlik biçimi vardır:
0/0 ∞/∞ 0 · ∞ ∞ − ∞ 1^∞ 0⁰ ∞⁰Belirsizlik, limitin olmadığı anlamına gelmez. Yöntem değiştirilmelidir.
Kullanılan teknikler: çarpanlara ayırma, eşleniğiyle genişletme, ortak paranteze alma, değişken dönüşümü, bilinen temel limitlere indirgeme.
Türev konusundan sonra L'Hôpital kuralı da kullanılır.
3.10. Bazı Limit Alma Kuralları
Sabit fonksiyonun limiti kendisidir.
Polinom fonksiyonlarda limit doğrudan yerine koyma ile bulunur.
Rasyonel fonksiyonda payda sıfırlanmıyorsa yerine koyma yeterlidir.
Kök ifadelerde, kökün derecesi tek ise negatif değerler için de limit tanımlıdır. Çift dereceli kökte kök içi bir komşulukta negatif olmamalıdır.
Bileşke fonksiyonda, dış fonksiyon iç fonksiyonun limit değerinde sürekli ise limit içeri taşınabilir:
lim(x→a) g(f(x)) = g(lim(x→a) f(x))Ünite 4: Sürekli Fonksiyonlar
4.1. Süreklilik Kavramı
f fonksiyonu a noktasında süreklidir denmesi için üç koşul birlikte sağlanmalıdır:
- f(a) tanımlı olmalıdır.
- lim(x→a) f(x) limiti var olmalıdır.
- Bu iki değer eşit olmalıdır.
Kısaca:
lim(x→a) f(x) = f(a)Süreklilik ile limit arasındaki fark buradadır. Limitte f(a) değeri hesaba katılmaz. Süreklilikte doğrudan devreye girer.
Bir fonksiyon bir aralığın her noktasında sürekli ise o aralıkta süreklidir denir.
4.2. Sürekliliğin Artım Tanımı
İkinci tanım artımlar üzerinden kurulur.
Bağımsız değişkenin artımı Δx, fonksiyonun artımı Δy = f(a + Δx) − f(a) olsun.
Süreklilik koşulu şu biçimi alır:
lim(Δx→0) Δy = 0Okunuşu şudur. Bağımsız değişkendeki küçük değişim, fonksiyon değerinde küçük değişim üretir.
Bu tanım epsilon delta tanımına denktir. Uygulamada daha kullanışlıdır.
4.3. Sağdan ve Soldan Süreklilik
lim(x→a⁺) f(x) = f(a) ise fonksiyon a noktasında sağdan süreklidir.
lim(x→a⁻) f(x) = f(a) ise soldan süreklidir.
Bir noktada süreklilik, hem sağdan hem soldan sürekliliğe denktir.
Kapalı aralıkta süreklilik incelenirken uç noktalarda yalnız tek yönlü süreklilik aranır.
4.4. Birinci ve İkinci Türden Süreksizlikler
Fonksiyon a noktasında sürekli değilse a bir süreksizlik noktasıdır.
Birinci türden süreksizlik: her iki tek yönlü limit sonlu olarak vardır.
Bu tür iki alt duruma ayrılır. Limitler eşit fakat f(a) farklı ya da tanımsız ise süreksizlik kaldırılabilirdir. Fonksiyon o noktada yeniden tanımlanarak sürekli hale getirilir. Limitler farklı ise sıçrama süreksizliği vardır. Aradaki farka sıçrama miktarı denir.
İkinci türden süreksizlik: tek yönlü limitlerden en az biri yoktur ya da sonsuzdur.
Örnekler: sin(1/x) fonksiyonu sıfırda salınım nedeniyle, 1/x fonksiyonu sıfırda sonsuza gitmesi nedeniyle ikinci türden süreksizdir.
4.5. Sürekli Fonksiyonların Özellikleri
a noktasında sürekli iki fonksiyonun toplamı, farkı ve çarpımı aynı noktada süreklidir. Payda sıfır değilse bölümü de süreklidir.
Bileşke süreklidir. f fonksiyonu a'da, g fonksiyonu f(a)'da sürekli ise g ∘ f bileşkesi a'da süreklidir.
Bir noktada sürekli ve o noktada sıfırdan farklı bir fonksiyon, noktanın bir komşuluğunda işaretini korur. Bu özellik işaret incelemesinin dayanağıdır.
Elemanter fonksiyonlar tanım kümelerinin her noktasında süreklidir. Polinomlar, rasyonel fonksiyonlar, kök fonksiyonları, trigonometrik, üstel, logaritmik ve hiperbolik fonksiyonlar bu sınıftadır.
4.6. Kapalı Aralıkta Sürekli Fonksiyonlar
Kapalı ve sınırlı [a, b] aralığında süreklilik güçlü sonuçlar üretir. Bu sonuçların hiçbiri açık aralıkta geçerli değildir.
Sınırlılık teoremi: [a, b] aralığında sürekli bir fonksiyon bu aralıkta sınırlıdır.
Weierstrass teoremi: [a, b] aralığında sürekli bir fonksiyon maksimum ve minimum değerlerini bu aralıkta alır. Supremum ve infimum birer fonksiyon değeridir.
Bolzano teoremi: f(a) ile f(b) ters işaretli ise (a, b) aralığında f(c) = 0 sağlayan en az bir c noktası vardır.
Ara değer teoremi: f(a) ile f(b) arasındaki her k değeri için f(c) = k sağlayan en az bir c ∈ (a, b) noktası vardır.
Ara değer teoremi kök varlığının ispatında ve sayısal kök bulma yöntemlerinde kullanılır. Kökün yerini vermez, varlığını verir.
Cantor teoremi: [a, b] aralığında sürekli bir fonksiyon bu aralıkta düzgün süreklidir. Düzgün süreklilikte δ yalnız ε'a bağlıdır, noktadan bağımsızdır.
Kapalılık koşulu vazgeçilmezdir. f(x) = 1/x fonksiyonu (0, 1] aralığında süreklidir, sınırlı değildir.
Ünite 5: Türev ve Diferansiyel
5.1. Türev Kavramı
f fonksiyonunun a noktasındaki türevi şu limittir:
f'(a) = lim(h→0) [f(a + h) − f(a)] / hDenk yazım:
f'(a) = lim(x→a) [f(x) − f(a)] / (x − a)Limit varsa ve sonlu ise fonksiyon a noktasında türevlenebilirdir.
Türev, ortalama değişim hızının limitidir. Anlık değişim hızını verir.
Gösterimler: f'(x), dy/dx, df/dx, Df.
5.2. Türevlenebilirlik ve Süreklilik
Türevlenebilir her fonksiyon süreklidir.
Karşıtı doğru değildir. Süreklilik türevlenebilirliği gerektirmez.
Standart karşı örnek f(x) = |x| fonksiyonudur. Sıfırda süreklidir. Sağdan türev 1, soldan türev −1 olduğundan türev yoktur.
Türevin var olmadığı üç tipik durum: köşe noktası, düşey teğet, süreksizlik.
5.3. Türevin Geometrik Anlamı
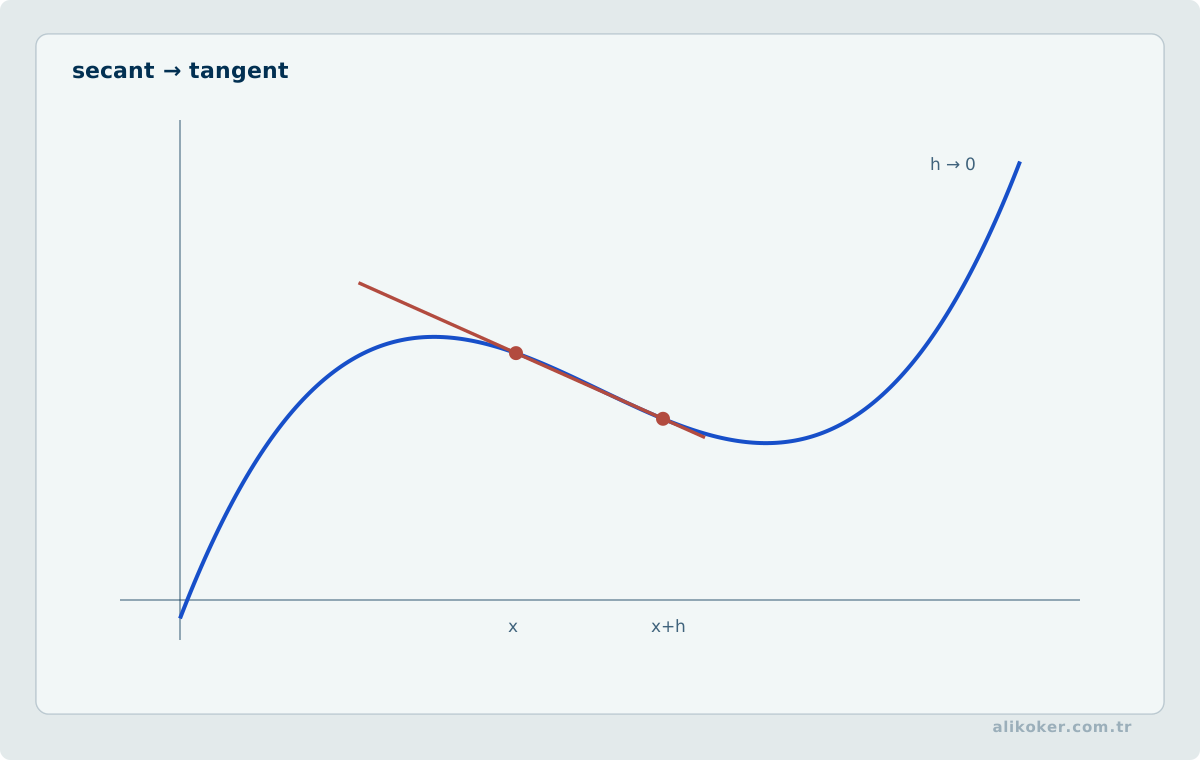
f'(a) sayısı, grafiğe (a, f(a)) noktasında çizilen teğetin eğimidir.
Teğet doğrusunun denklemi:
y − f(a) = f'(a) · (x − a)Normal doğrusu teğete diktir. Eğimi −1/f'(a) olur.
Türev sıfırsa teğet yataydır. Türev sonsuz ise teğet düşeydir.
5.4. Türevin Fiziksel Anlamı
Konum fonksiyonunun zamana göre türevi hızdır. Hızın türevi ivmedir.
Genel olarak türev, bir büyüklüğün başka bir büyüklüğe göre değişim oranıdır.
5.5. Marjinal Analiz ve Sonlu Fark
Türev yerel değişim oranını verir. Ayrık bir sistemde ise gözlenen gerçek değişim çoğu zaman sonlu bir farktır. Bir maliyet fonksiyonu için
C(x + Δx) − C(x)ifadesi, üretim Δx kadar arttığında toplam maliyetin ne kadar değiştiğini gösterir. Ortalama değişim oranı
[C(x + Δx) − C(x)] / Δxolup Δx → 0 iken C'(x) türevine yaklaşır.
Özellikle bir birimlik artışta
C(x + 1) − C(x) ≈ C'(x)yaklaşımı kullanılabilir; fakat bu bir özdeşlik değildir. Ortalama değer teoremine göre uygun düzgünlük koşullarında x ile x+1 arasında bir ξ noktası vardır ve
C(x + 1) − C(x) = C'(ξ)olur. Dolayısıyla C'(x) ile gerçek birim artış maliyetinin yakınlığı, türevin bu kısa aralıkta ne kadar değiştiğine bağlıdır.
Bu yorum yalnız ekonomi için geçerli değildir. Bir kuyruğa eklenen bir isteğin gecikmeye etkisi, bir sensör çözünürlüğü değişiminin çıktıya etkisi veya bir kapasite artışının toplam enerji tüketimine etkisi aynı yerel-duyarlılık mantığıyla incelenebilir.
5.6. Esneklik ve Boyutsuz Duyarlılık
Ham türev
f'(x)çıktının girişteki bir birim değişime verdiği yerel tepkiyi ölçer; fakat sonucu kullanılan birimler ve ölçek etkiler. Göreli değişimleri karşılaştırmak için esneklik ya da normalize duyarlılık kullanılır:
E_f(x) = [x / f(x)] · f'(x)Bu ifade x ve f(x) sıfırdan farklı olduğunda
E_f(x) = (df/f) / (dx/x)biçiminde okunabilir. Yaklaşık olarak girişteki yüzde birlik değişimin çıktıda kaç yüzde değişim ürettiğini gösterir. Birimsiz olduğu için metre-santimetre veya lira-bin lira gibi yalnız ölçek değiştiren birim dönüşümlerinden etkilenmez.
Kuvvet fonksiyonunda
f(x) = a·xⁿiçin
E_f(x) = nolur. Böylece n, yalnız üs değil aynı zamanda sabit göreli duyarlılıktır.
Talep gibi azalan fonksiyonlarda esneklik negatif olabilir. Bazı alanlarda büyüklüğü |E| raporlanır. İşaretin korunup korunmadığı kullanılan disiplinin konvansiyonuna bağlı olduğundan tanım açıkça belirtilmelidir.
Esneklik, Nümerik Analiz içindeki koşulluluk ve göreli hata kavramlarıyla aynı normalize düşünceyi paylaşır: mutlak değişim tek başına yeterli olmadığında değişim, ilgili büyüklüğün ölçeğine göre değerlendirilir.
5.7. Bir Taraflı ve Sonsuz Türevler
Sağdan türev, limitin h → 0⁺ ile alınmasıyla tanımlanır. Soldan türev h → 0⁻ ile tanımlanır.
Türevin var olması, iki tek taraflı türevin var ve eşit olmasına denktir.
Limit sonsuz ise sonsuz türev söz konusudur. Fonksiyon o noktada türevlenebilir sayılmaz. Grafikte düşey teğet görülür.
5.8. Fonksiyonun Diferansiyeli
Türevlenebilir bir fonksiyonun artımı şöyle ayrıştırılır:
Δy = f'(x) · Δx + ε · Δx, Δx → 0 iken ε → 0Birinci terim artımın doğrusal kısmıdır. Buna diferansiyel denir:
dy = f'(x) · dxDiferansiyel, fonksiyon artımının doğrusal yaklaşımıdır. Küçük Δx değerleri için Δy ≈ dy alınır.
Bu yaklaşım hata hesabında kullanılır. Ölçüm hatasının fonksiyon değerine etkisi diferansiyelle kestirilir.
dy/dx gösteriminin oran olarak yorumlanabilmesi bu tanıma dayanır.
5.9. Temel Türev Kuralları
(c)' = 0
(x)' = 1
(c · f)' = c · f'
(f ± g)' = f' ± g'
(f · g)' = f'·g + f·g'
(f / g)' = (f'·g − f·g') / g²
Çarpım kuralı ikiden çok çarpana genişletilir. Her terimde yalnız bir çarpanın türevi alınır.
5.10. Bileşke Fonksiyonun Türevi
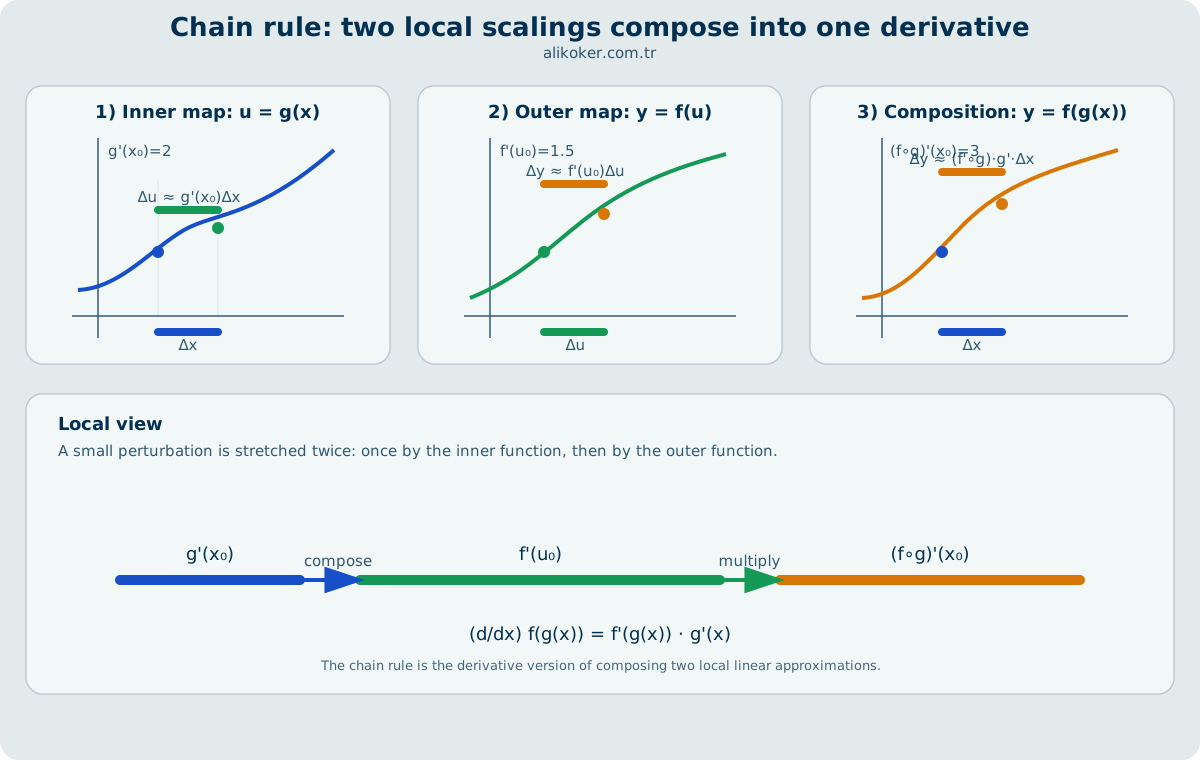
Zincir kuralı bileşke fonksiyonun türevini verir:
(g ∘ f)'(x) = g'(f(x)) · f'(x)Leibniz gösterimiyle:
dy/dx = (dy/du) · (du/dx)Kural iç içe bileşkelerde art arda uygulanır. Türev, en dıştan başlayarak içe doğru çarpılır.
Bileşke fonksiyonun türevi, birbirine bağlı iki yerel değişimin çarpımı olarak da okunabilir. u = g(x) ve y = f(u) için küçük bir Δx değişimi önce Δu ≈ g'(x₀)Δx, ardından Δy ≈ f'(u₀)Δu üretir. Bu iki yaklaşımın birleştirilmesi, yukarıdaki zincir kuralının geometrik karşılığıdır. İç fonksiyon yerel değişimi iki katına, dış fonksiyon 1,5 katına çıkarıyorsa bileşik fonksiyonun o noktadaki türevi 2 × 1,5 = 3 olur; işaret negatif olduğunda yön de tersine döner.
5.11. Ters Fonksiyonun Türevi
f bire bir ve türevlenebilir olsun. f'(x) ≠ 0 ise ters fonksiyon türevlenebilirdir:
(f⁻¹)'(y) = 1 / f'(x), y = f(x)Ters trigonometrik fonksiyonların türevleri bu kuralla elde edilir.
5.12. Elemanter Fonksiyonların Türevleri
(xⁿ)' = n · xⁿ⁻¹
(eˣ)' = eˣ
(aˣ)' = aˣ · ln a
(ln x)' = 1/x
(logₐ x)' = 1 / (x · ln a)
(sin x)' = cos x
(cos x)' = −sin x
(tan x)' = 1/cos²x
(cot x)' = −1/sin²x
(arcsin x)' = 1/√(1 − x²)
(arccos x)' = −1/√(1 − x²)
(arctan x)' = 1/(1 + x²)
(sinh x)' = cosh x
(cosh x)' = sinh x
(tanh x)' = 1/cosh²x
5.13. Logaritmik Türev
Değişken üssü içeren ve çok çarpanlı ifadelerde logaritmik türev kullanılır.
İki tarafın doğal logaritması alınır. Sonra kapalı türev uygulanır:
y = u(x)^v(x)
ln y = v(x) · ln u(x)
y'/y = v'·ln u + v·(u'/u)
Bu yöntem olmadan xˣ gibi ifadelerin türevi alınamaz. Ne kuvvet kuralı ne üstel kural doğrudan uygulanır.
5.14. Kapalı Fonksiyonun Türevi
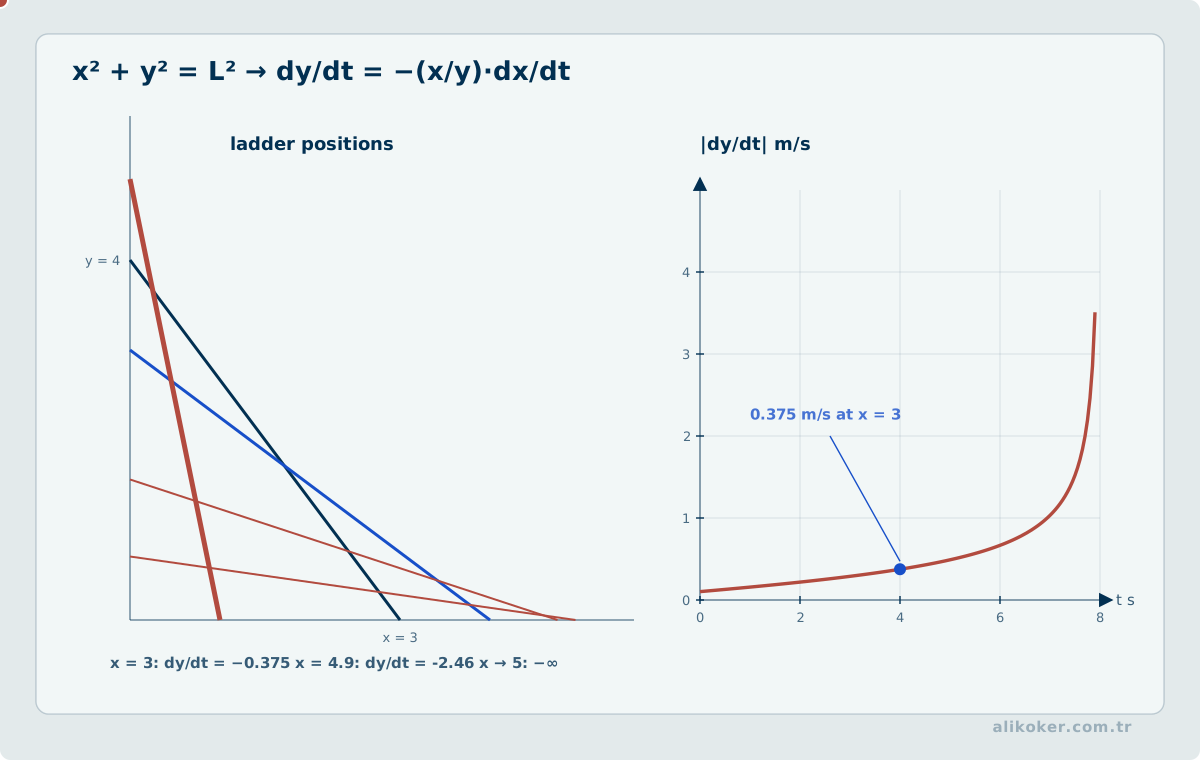
F(x, y) = 0 biçiminde verilen bağıntıda y açıkça çekilemeyebilir.
Bu durumda eşitliğin iki tarafı x'e göre türetilir. y terimlerinin türevinde zincir kuralı gereği y' çarpanı ortaya çıkar. Sonra y' yalnız bırakılır.
5.15. Parametrik Fonksiyonun Türevi
x = φ(t) ve y = ψ(t) verilsin. Türev şudur:
dy/dx = (dy/dt) / (dx/dt) = ψ'(t) / φ'(t), φ'(t) ≠ 0İkinci türev doğrudan bölümle bulunmaz. Birinci türevin t'ye göre türevi yeniden dx/dt değerine bölünür:
d²y/dx² = [d/dt (dy/dx)] / (dx/dt)5.16. Yüksek Mertebeden Türevler
Türevin türevine ikinci türev denir. İşlem yinelenerek n. mertebeden türev tanımlanır.
Gösterim: f''(x), f'''(x), f⁽ⁿ⁾(x).
İkinci türev, birinci türevin değişim hızıdır. Geometrik karşılığı eğriliğin yönüdür.
Çarpımın n. türevi Leibniz formülüyle verilir:
(u·v)⁽ⁿ⁾ = Σ C(n,k) · u⁽ⁿ⁻ᵏ⁾ · v⁽ᵏ⁾Katsayılar binom katsayılarıdır.
5.17. Fermat Teoremi ve Lokal Ekstremum
Bir noktanın komşuluğundaki tüm değerlerden büyük fonksiyon değerine lokal maksimum, küçük olanına lokal minimum denir.
Fermat teoremi: f fonksiyonunun iç noktada lokal ekstremumu varsa ve türev bu noktada varsa türev sıfırdır.
Türevin sıfır olduğu ya da tanımsız olduğu noktalara kritik nokta denir.
Teorem tek yönlüdür. Her kritik nokta ekstremum değildir. f(x) = x³ fonksiyonunda sıfır kritik noktadır, ekstremum değildir.
5.18. Rolle Teoremi
Koşullar: f fonksiyonu [a, b] aralığında sürekli, (a, b) aralığında türevlenebilir ve f(a) = f(b) olsun.
Sonuç: f'(c) = 0 sağlayan en az bir c ∈ (a, b) noktası vardır.
Geometrik anlamı, eğri üzerinde yatay teğetin varlığıdır.
Koşullardan biri düşerse sonuç bozulur. Bu, teoremi anlamanın en hızlı yoludur.
5.19. Ortalama Değer Teoremi
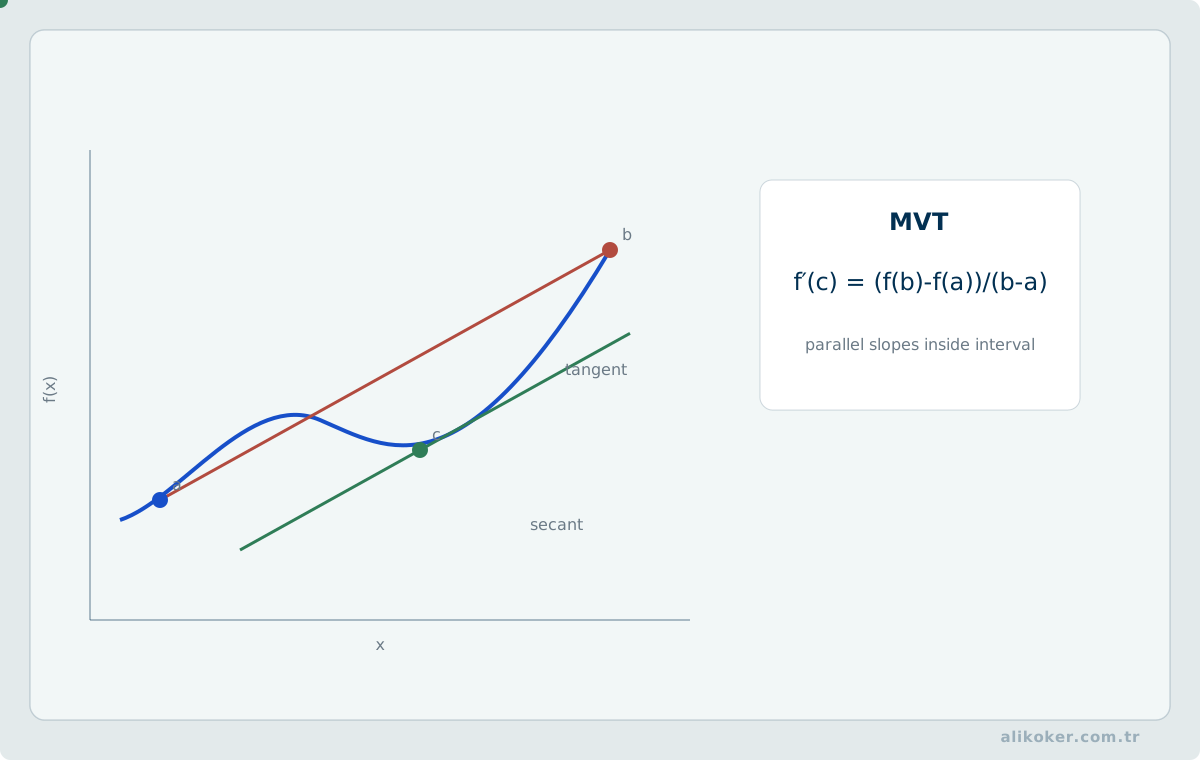
Lagrange teoremi Rolle teoreminin genellemesidir. f(a) = f(b) koşulu kaldırılır.
f(b) − f(a) = f'(c) · (b − a), c ∈ (a, b)Geometrik anlamı şudur. Kirişe paralel bir teğet vardır.
Sonuçları güçlüdür. Türevi her yerde sıfır olan fonksiyon sabittir. Türevleri eşit olan iki fonksiyon sabit farkla ayrılır.
5.20. Genelleştirilmiş Ortalama Değer Teoremi
Cauchy teoremi iki fonksiyonu birlikte ele alır:
[f(b) − f(a)] · g'(c) = [g(b) − g(a)] · f'(c)g(x) = x seçilirse Lagrange teoremi elde edilir.
Bu teorem L'Hôpital kuralının ispat dayanağıdır.
5.21. Taylor Formülü
n kez türevlenebilir bir fonksiyon, a noktası civarında polinomla yaklaşılır:
f(x) = f(a) + f'(a)(x−a) + f''(a)(x−a)²/2! + ... + f⁽ⁿ⁾(a)(x−a)ⁿ/n! + Rₙ(x)Rₙ terimine kalan terim denir. Lagrange biçimi:
Rₙ(x) = f⁽ⁿ⁺¹⁾(ξ) · (x−a)ⁿ⁺¹ / (n+1)!, ξ ∈ (a, x)a = 0 alınırsa formül Maclaurin formülü adını alır.
Sık kullanılan açılımlar:
eˣ = 1 + x + x²/2! + x³/3! + ...
sin x = x − x³/3! + x⁵/5! − ...
cos x = 1 − x²/2! + x⁴/4! − ...
ln(1+x) = x − x²/2 + x³/3 − ...
(1+x)ᵅ = 1 + αx + α(α−1)x²/2! + ...
Taylor formülü yaklaşık hesabın temelidir. Kalan terim, yaklaşımın hatasını sınırlar.
5.22. Belirsizlik Durumları ve L'hôpital Kuralı
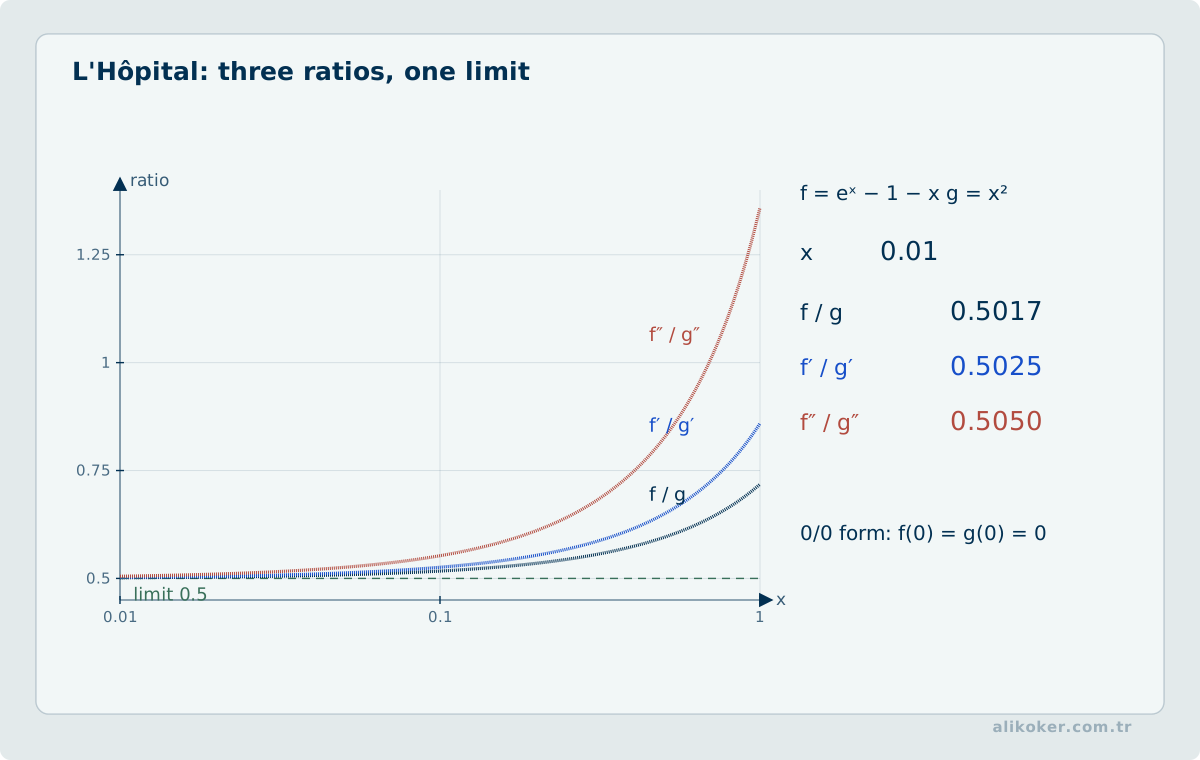
0/0 ya da ∞/∞ biçimindeki belirsizliklerde:
lim f(x)/g(x) = lim f'(x)/g'(x)Kural, sağdaki limit var olduğunda geçerlidir. Sağdaki limit yoksa soldaki limit yok anlamına gelmez.
Kural gerektiğinde yinelenir. Her adımda belirsizliğin sürdüğü doğrulanmalıdır.
Diğer belirsizlikler önce bu iki biçime dönüştürülür. 0 · ∞ çarpımı bölüm haline getirilir. 1^∞, 0⁰ ve ∞⁰ biçimlerinde logaritma alınır.
5.23. Sabitlik ve Monotonluk Testleri
Bir aralıkta f'(x) = 0 ise fonksiyon o aralıkta sabittir.
Bir aralıkta f'(x) > 0 ise fonksiyon kesin artandır. f'(x) < 0 ise kesin azalandır.
Koşul yeterlidir, gerekli değildir. f(x) = x³ fonksiyonu kesin artandır, türevi sıfırda sıfırdır.
Kesin artanlık için türevin negatif olmaması ve hiçbir alt aralıkta özdeş sıfır olmaması yeterlidir.
5.24. Ekstremum Testleri
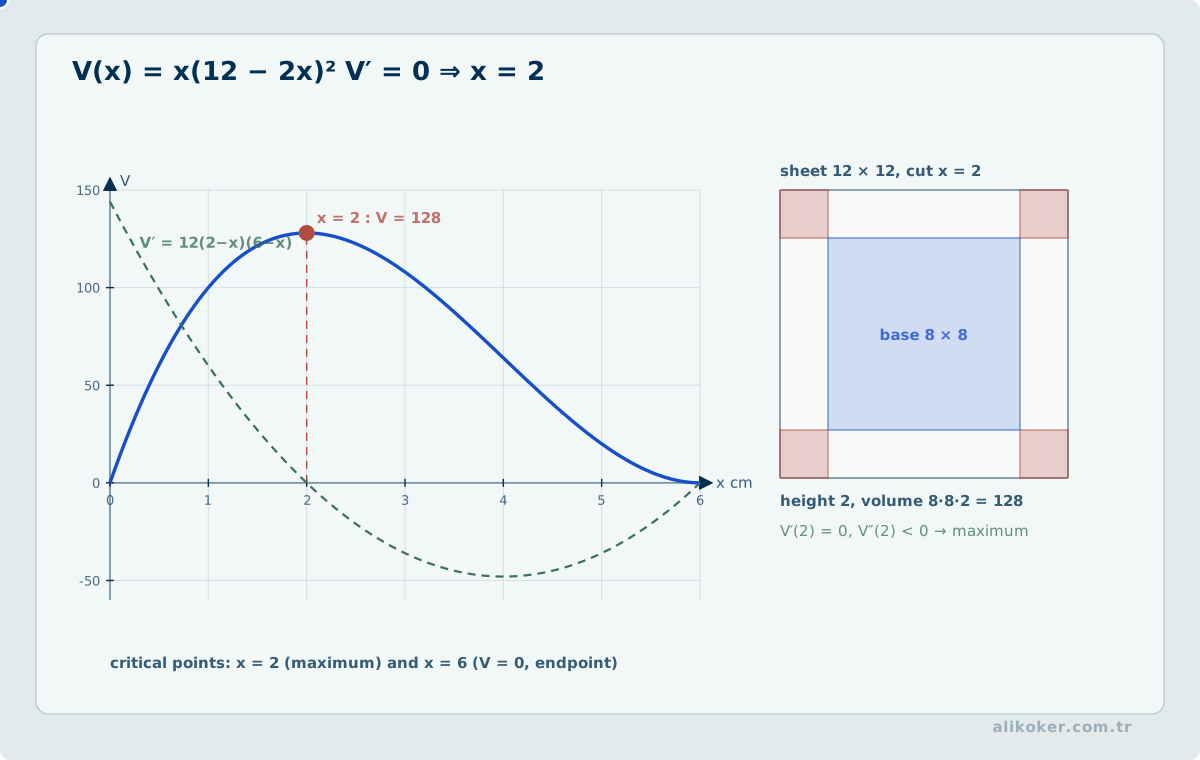
Birinci türev testi: kritik noktada türevin işareti artıdan eksiye dönüyorsa lokal maksimum, eksiden artıya dönüyorsa lokal minimum vardır. İşaret değişmiyorsa ekstremum yoktur.
İkinci türev testi: f'(c) = 0 olsun. f''(c) < 0 ise lokal maksimum, f''(c) > 0 ise lokal minimum vardır. f''(c) = 0 ise test sonuç vermez.
Kapalı aralıkta mutlak ekstremum aranırken kritik noktalar ve uç noktalar birlikte karşılaştırılır.
5.25. Optimizasyonda Marjinal Eşitlik
Kâr fonksiyonu
Π(x) = R(x) − C(x)türevlenebilir ve optimum nokta uygulanabilir bölgenin içindeyse bir yerel ekstremum adayı için
Π'(x) = R'(x) − C'(x) = 0olmalıdır. Dolayısıyla iç noktadaki aday koşul
R'(x) = C'(x)yani marjinal gelir ile marjinal maliyetin eşitliğidir.
Bu eşitlik optimumun kanıtı değildir. Kritik noktanın minimum, maksimum veya yatay dönüm davranışı göstermesi mümkündür. Birinci türev işaret değişimi, ikinci türev, tanım bölgesinin sınırları ve kapasite gibi ek kısıtlar birlikte incelenmelidir.
Problem kapalı bir [a,b] aralığıyla sınırlıysa mutlak maksimum için iç kritik noktalar kadar a ve b uç noktalarının değerleri de karşılaştırılır. Kısıt sayısı arttığında problem Matematik II içindeki çok değişkenli ve bağlı optimizasyona dönüşür.
5.26. Konvekslik, Konkavlık ve Dönüm Noktası
Grafiği her kirişin altında kalan fonksiyona konveks denir. Türev artan olur.
Grafiği her kirişin üstünde kalan fonksiyona konkav denir. Türev azalan olur.
Yeter koşul ikinci türevle verilir:
f''(x) > 0  ⟹  konveks
f''(x) < 0  ⟹  konkav
Konvekslik yönünün değiştiği noktaya dönüm noktası denir. Bu noktada ikinci türev sıfırdır ya da tanımsızdır.
İkinci türevin sıfır olması yeterli değildir. İşaret değişimi de aranır. f(x) = x⁴ fonksiyonunda sıfır noktası dönüm noktası değildir.
5.27. Eğri Çiziminde İzlenecek Yol
Sıralı yordam şudur:
- Tanım kümesi belirlenir.
- Simetri incelenir. Çift, tek ya da periyodik olup olmadığına bakılır.
- Eksenleri kesme noktaları bulunur.
- Asimptotlar araştırılır. Düşey, yatay ve eğik asimptotlar ayrı ayrı incelenir.
- Birinci türev alınır. Kritik noktalar ve monotonluk aralıkları çıkarılır.
- İkinci türev alınır. Konvekslik aralıkları ve dönüm noktaları bulunur.
- Bulgular işaret tablosunda toplanır.
- Grafik çizilir.
Tablo, çizimden önce doldurulur. Çizim tablodan okunur.
5.28. Yerel Lineerleştirme ve Diferansiyel Yaklaşım
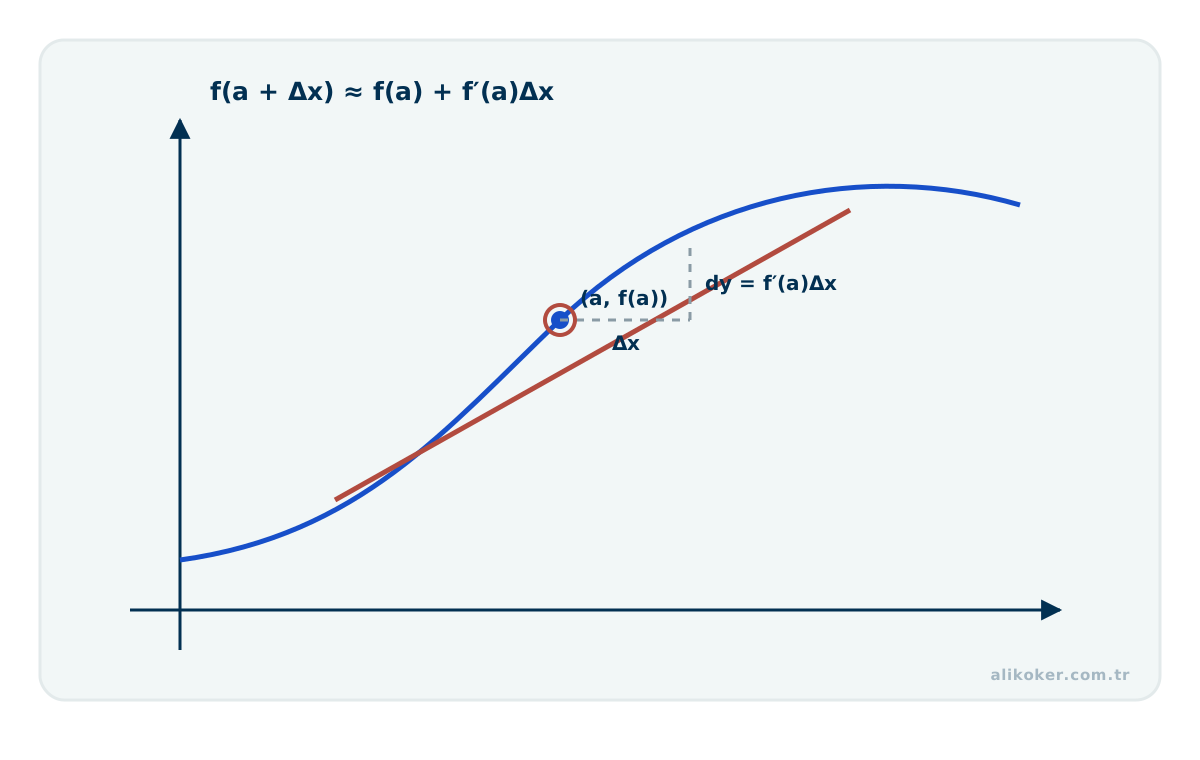
Türev yalnız teğetin eğimi değildir; düzgün bir fonksiyonun küçük bir komşulukta en iyi birinci dereceden doğrusal yaklaşımını verir. x noktasında küçük bir dx değişimi için:
f(x+dx) ≈ f(x) + f'(x) dxve fonksiyondaki yaklaşık değişim:
dy = f'(x) dxbiçimindedir. Bu yaklaşım, ölçüm veya giriş belirsizliğinin çıktıya nasıl taşındığını da gösterir. Küçük değişimler için:
abs(dy) ≈ abs(f'(x)) abs(dx)olduğundan, büyük abs(f'(x)) yerel duyarlılığın yüksek olduğunu gösterir. Bağıl hata söz konusuysa mutlak değişim tek başına yeterli değildir; giriş ve çıktı ölçekleri birlikte değerlendirilmelidir.
Bu fikir mühendislikte sensör toleranslarının, kalibrasyon hatalarının ve sayısal yaklaşıkların ilk mertebeden analizinde kullanılır. Çok değişkenli karşılığı gradyan ve Jacobian üzerinden Matematik II içinde ele alınır.
5.29. Taylor Kalan Terimi ve Yaklaşım Hatası
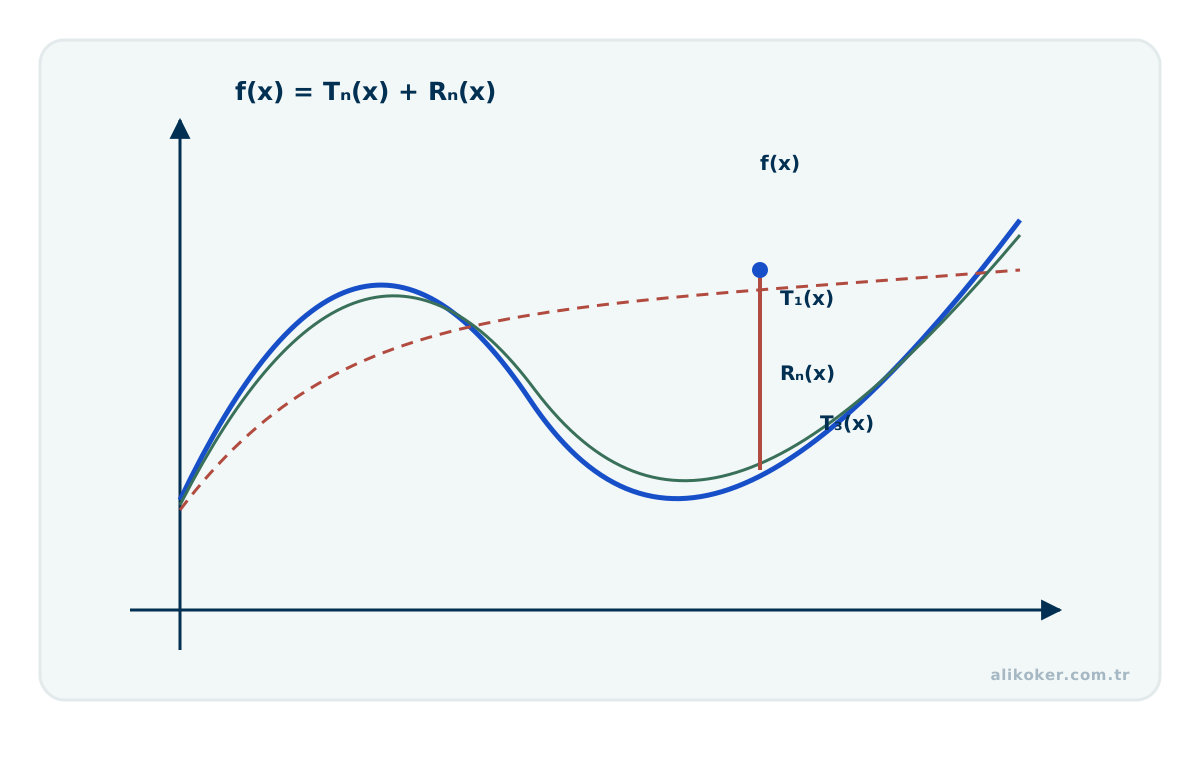
Taylor polinomu bir fonksiyonu yalnızca biçim olarak değil, belirli bir mertebeye kadar yerel davranışıyla yaklaşıklar. n mertebeli polinomun geride bıraktığı kısım kalan terimdir. Uygun düzgünlük koşullarında Lagrange biçimi:
R_n(x) = f^(n+1)(xi) (x-a)^(n+1) / (n+1)!şeklinde yazılabilir; burada xi, a ile x arasındaki bir noktadır. Bu ifade yaklaşık hatanın hangi büyüklüklere bağlı olduğunu açıklar: uzaklık, kullanılan mertebe ve daha yüksek türevin büyüklüğü.
Daha yüksek derece her zaman daha iyi bir mühendislik çözümü anlamına gelmez. Katsayıların hesaplanma maliyeti, kayan nokta hatası ve modelin geçerli olduğu yerel bölge de önemlidir. Taylor açılımı bu nedenle yalnız seri hesabı değil, yaklaşımın hata bütçesini kurma aracıdır.
5.30. Optimumda Gerek ve Yeter Koşullar
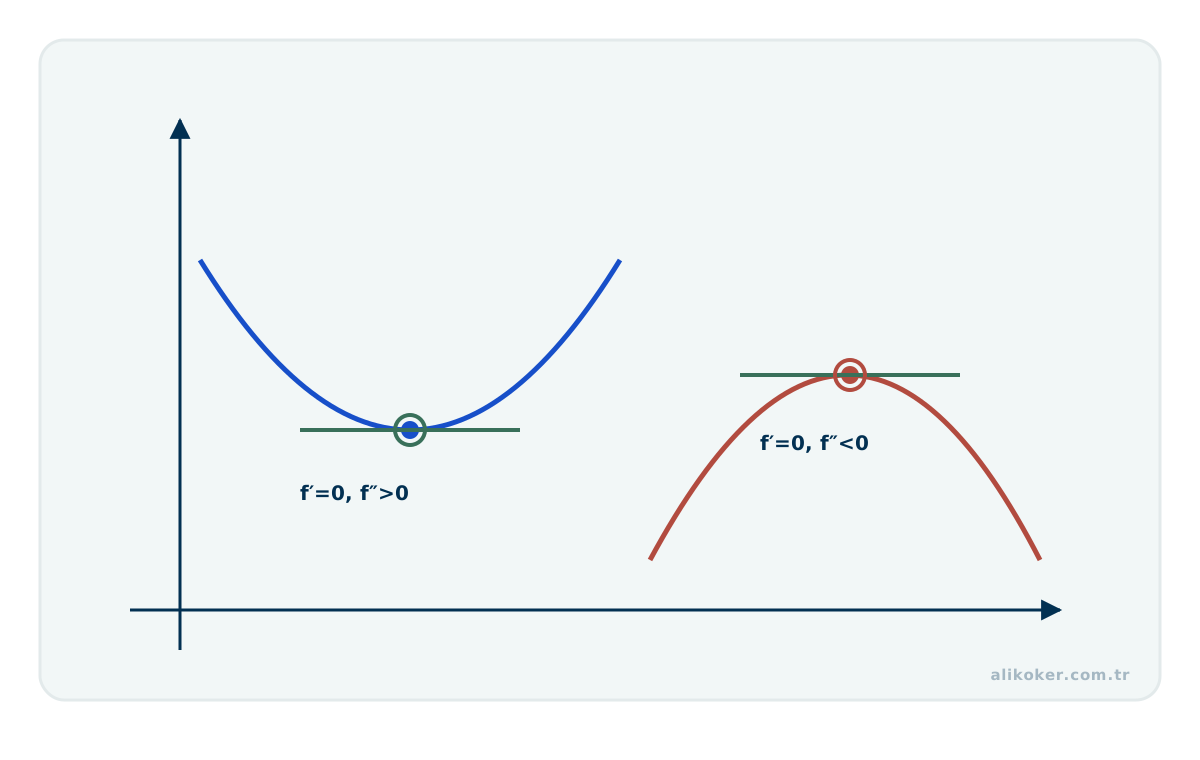
İç noktadaki türevlenebilir bir yerel ekstremum için çoğu durumda:
f'(x*) = 0bir gerek koşuldur, fakat tek başına yeterli değildir. Türevin sıfır olması yalnız kritik nokta adayı üretir. Sınıflandırma için işaret değişimi, ikinci türev veya problem sınırları incelenmelidir.
f''(x*) > 0  -> sıkı yerel minimum için yeterli yerel koşul
f''(x*) < 0  -> sıkı yerel maksimum için yeterli yerel koşul
f''(x*) = 0 ise test kararsızdır; daha yüksek mertebe davranışına veya türev işaretine bakılır. Kapalı bir aralıkta küresel optimum aranırken kritik noktalar kadar uç noktalar da değerlendirilmelidir.
Bu ayrım optimizasyon yazılımlarında da temeldir: bir algoritmanın grad = 0 benzeri durma koşuluna ulaşması, tek başına istenen küresel optimumun bulunduğunu kanıtlamaz.
5.31. Birim Analizi ve Türevin Mühendislik Yorumu
Matematiksel olarak doğru bir ifade fiziksel olarak anlamsız olabilir. Mühendislik problemlerinde birim analizi, denklemin en ucuz doğrulama araçlarından biridir. Toplanan terimlerin aynı boyuta sahip olması, türev ve integralin birimleri nasıl değiştirdiğinin izlenmesi gerekir.
Türev yalnız eğim formülü değildir; küçük giriş değişiminin çıktıyı ne kadar etkilediğini gösteren yerel duyarlılıktır. Bu nedenle optimizasyon, kontrol ve hata yayılımında merkezi rol oynar. Türevin büyük olduğu bölgede küçük ölçüm hatası çıktı üzerinde büyüyebilir.
İntegral ise yalnız alan hesabı değildir. Akıştan biriken miktara, hızdan konuma, güçten enerjiye geçişi temsil eder. Sayısal uygulamada integralin örneklenmiş veriden hesaplanması ayrıca nümerik hata ve örnekleme aralığı seçimi problemi getirir.
5.32. Sonucu Bağımsız Yoldan Kontrol Etmek
Analitik çözüm tek doğrulama yolu değildir. Türev sonucu sayısal farkla, integral sonucu sayısal quadrature ile, limit sonucu uygun örnekleme ve cebirsel dönüşümle bağımsız biçimde kontrol edilebilir. Sayısal kontrol kanıtın yerini almaz; işaret, ölçek ve yazım hatalarını yakalamaya yardımcı olur.
Mühendislik uygulamasında birimler de denklemin parçasıdır. Türev ve integral birimleri değiştirir; boyutsal olarak uyumsuz terimler cebirsel işlem doğru görünse bile fiziksel olarak anlamlı değildir.
Teorem kullanılırken ön koşullar atlanmamalıdır. Süreklilik, türevlenebilirlik, integrallenebilirlik ve tanım kümesi şartları sonucu doğrudan etkiler. Formülün nerede geçerli olduğu, formülün kendisi kadar önemlidir.
5.33. Türev ve Optimizasyondan Öğrenmeye
Matematik I ile yapay zekâ arasındaki en doğrudan bağ türev üzerinden kurulur. Bir öğrenme algoritması çoğu zaman model parametrelerini, tahmin hatasını ölçen bir amaç veya kayıp fonksiyonunu küçültecek biçimde değiştirir. Bu nedenle türev, yalnız eğrinin bir noktadaki eğimi değil, parametredeki küçük bir değişikliğin sonuca nasıl yansıdığını gösteren yerel bilgidir.
Tek parametreli basit bir model düşünelim:
ŷ = w x
L(w) = (y - ŷ)²
Amaç L(w) kaybını küçültmektir. Türev:
dL/dwparametrenin hangi yönde değiştirilmesi gerektiğine ilişkin yerel işaret verir. Basit gradient descent adımı:
w_(k+1) = w_k - η dL/dwşeklindedir. Buradaki η öğrenme oranıdır. Çok büyük seçilirse minimum çevresinde salınım veya ıraksama; çok küçük seçilirse yavaş yakınsama görülebilir. Bu davranış, türev ve fonksiyon değişiminin bu dersteki anlamının doğrudan uygulamasıdır.
Zincir kuralı da yapay sinir ağlarının temel hesaplama mekanizmasına açılır. Bir çıktı iç içe fonksiyonlardan oluşuyorsa:
y = f(g(x))etki:
dy/dx = f'(g(x)) g'(x)ile geriye doğru taşınır. Derin ağlardaki backpropagation, bu fikrin çok parametreli hesap grafına sistematik uygulanmasıdır. Matematik I tek başına backpropagation'ı tamamlamaz; ancak geriye doğru türev zincirinin neden mümkün olduğunu açıklar.
Limit ve süreklilik kavramları da dolaylı fakat gerçek bir temel sağlar. Bir optimizasyon yönteminin küçük adımlarla davranışını yorumlamak, türevin varlığı veya fonksiyonun yerel düzenliliği gibi varsayımlara dayanır. Her kayıp fonksiyonu her noktada türevlenebilir değildir; ReLU gibi parçalı doğrusal fonksiyonlarda belirli noktalarda klasik türev tanımsız olabilir. Uygulamada alt türev veya seçilmiş türev konvansiyonları kullanılabilir. Bu ayrım, “gradient kullanılan her fonksiyon pürüzsüzdür” gibi yanlış bir genellemeyi önler.
İntegral tarafında bağlantı farklıdır. Sürekli olasılık dağılımlarında toplam olasılık, beklenen değer ve marjinalleştirme integrallerle ifade edilir. Öğrenme kuramında beklenen risk:
R(f) = E[L(Y, f(X))]biçiminde yazılır; sürekli değişkenlerde bu beklenti integrale dönüşür. Pratikte gerçek dağılım bilinmediği için çoğu zaman örneklem ortalamasıyla yaklaşık hesap yapılır. Böylece integral kavramı, Olasılık ve İstatistik üzerinden öğrenme teorisine bağlanır.
Bu ilişkinin sınırı önemlidir. Matematik I bir makine öğrenmesi dersi değildir. Buradaki amaç yapay zekâ algoritmalarını öğretmek değil; optimizasyon ve öğrenme sırasında kullanılan türev, zincir kuralı, limit ve integral kavramlarının neden gerekli olduğunu göstermektir. Çok parametreli gradyan, Jacobian ve Hessian yapıları Matematik II, vektör-matris temsilleri ise Lineer Cebir ile tamamlanır.
5.34. Doygunluğa Yakın Sistemlerde Türevsel Duyarlılık
Performans ve ağ modelleri, klasik matematik kavramlarının gerçek sistemlerde doğrudan kullanım alanlarından biridir. Matematik I bağlamında türev, bir büyüklüğün küçük giriş değişimlerine yerel duyarlılığını; integral ise hız, akış veya yoğunluğun bir aralık boyunca birikimli etkisini nicel hale getirir. Gecikme ya da kapasite modellerine geçildiğinde bu temel kavramlar daha ileri optimizasyon ve diferansiyel denklem araçlarının başlangıç noktasıdır. Buradaki amaç yeni bir uygulama alanı ezberlemek değil, matematiksel varsayımın hangi sistem davranışını temsil ettiğini açıkça kurmaktır.
- Yanıt süresi fonksiyonunun kullanım oranına göre türevinin doygunluğa yaklaşırken büyümesinin incelenmesi.
- Yerel lineer yaklaşımın hangi aralıkta geçerli olduğunun belirtilmesi.
- Optimizasyon sonucunun yalnız minimum noktayı değil duyarlılığı da içermesi.
Doğrusal yaklaştırmanın hatasını sınırlamak. Türev yalnızca bir fonksiyonun anlık değişimini vermez; hesaplama maliyeti yüksek bir değerin hangi doğrulukla yaklaşık bulunabileceğini de belirler. Örneğin √104 değerini x₀ = 100 etrafında hesaplamak için f(x) = √x, f(100) = 10 ve f'(100) = 1/20 kullanılır. Birinci dereceden yaklaşım f(104) ≈ 10 + 4/20 = 10,2 sonucunu verir. Sonucun ne kadar güvenilir olduğunu görmek için ikinci türev incelenir: f''(x) = −1/(4x^(3/2)). [100,104] aralığında |f''(x)| ≤ 1/4000 olduğundan Taylor kalan teriminin mutlak değeri |R₂| ≤ (1/2)(1/4000)·4² = 0,002 olur. Gerçek değer yaklaşık 10,198039 olduğundan gözlenen fark da bu sınırın içindedir. Böylece işlem, yaklaşık değerin elde edilmesiyle değil, hatanın ispatlanabilir biçimde sınırlandırılmasıyla tamamlanır. Yaklaşım noktası hedef değerden uzaklaştıkça kalan terim yeniden değerlendirilmelidir.
Ünite 6: Belirsiz İntegraller
İntegral yöntemi seçilirken integrandın iç içe fonksiyon, çarpım veya rasyonel ifade yapısı incelenir. Bir değişken dönüşümü öneriliyorsa türev çarpanının gerçekten elde edilip edilmediği kontrol edilir; parçalı integrasyonda ise yeni integralin başlangıçtakinden daha kolay çözülmesi beklenir. Belirsiz integralin sonucu türetilerek doğrulanır. Belirli integralde değişken değiştirildiğinde sınırlar da dönüştürülmeli; sonuç geometrik veya fiziksel bağlamda işareti ve birimi bakımından denetlenmelidir.
6.1. İlkel Fonksiyon
Bir aralıkta F'(x) = f(x) sağlanıyorsa F fonksiyonuna f fonksiyonunun ilkel fonksiyonu denir.
İlkel fonksiyon tek değildir. F(x) + C biçimindeki her fonksiyon da ilkeldir.
Aynı aralıkta iki ilkel fonksiyon yalnız sabit farkla ayrılır. Bu sonuç ortalama değer teoreminden çıkar.
Bir aralıkta sürekli olan her fonksiyonun ilkeli vardır. Varlık, kapalı biçimde yazılabilirlik anlamına gelmez.
6.2. Belirsiz İntegral Kavramı
f fonksiyonunun tüm ilkellerinin kümesine belirsiz integral denir:
∫ f(x) dx = F(x) + CC keyfi sabittir. İntegral sabiti yazılmadan işlem tamamlanmış sayılmaz.
Temel özellikler:
d/dx [∫ f(x) dx] = f(x)
∫ f'(x) dx = f(x) + C
∫ c·f(x) dx = c · ∫ f(x) dx
∫ [f(x) ± g(x)] dx = ∫ f(x) dx ± ∫ g(x) dx
Çarpım ve bölüm için benzer kural yoktur. Türevdeki çarpım kuralının integraldeki karşılığı kısmî integrasyondur.
6.3. Temel İntegral Formülleri
∫ xⁿ dx = xⁿ⁺¹/(n+1) + C,   n ≠ −1
∫ dx/x = ln|x| + C
∫ eˣ dx = eˣ + C
∫ aˣ dx = aˣ/ln a + C
∫ sin x dx = −cos x + C
∫ cos x dx = sin x + C
∫ dx/cos²x = tan x + C
∫ dx/sin²x = −cot x + C
∫ dx/(1+x²) = arctan x + C
∫ dx/√(1−x²) = arcsin x + C
∫ dx/(x²−a²) = (1/2a)·ln|(x−a)/(x+a)| + C
∫ dx/√(x²±a²) = ln|x + √(x²±a²)| + C
Mutlak değer, 1/x integralinde zorunludur. Tanım kümesi negatif değerleri de içerir.
6.4. Değişken Dönüşümü
u = φ(x) dönüşümüyle integral daha basit biçime indirgenir:
∫ f(φ(x)) · φ'(x) dx = ∫ f(u) duDönüşümde diferansiyel de dönüştürülür. du = φ'(x) dx eşitliği unutulmamalıdır.
Sonuç, özgün değişkene geri çevrilir. Belirsiz integralde geri dönüş zorunludur.
Sık kullanılan biçim:
∫ f'(x)/f(x) dx = ln|f(x)| + C6.5. Kısmî İntegrasyon
Çarpımın türev kuralından türetilir:
∫ u dv = u·v − ∫ v duYöntem, integrali daha kolay bir integrale indirger. İndirgeme sağlanmıyorsa u ve dv seçimi hatalıdır.
Seçimde yaygın öncelik sırası şudur: ters trigonometrik, logaritmik, cebirsel, trigonometrik, üstel. u bu sırada önce gelen olarak seçilir.
Uygulama alanları: polinom ile üstel çarpımı, polinom ile trigonometrik çarpımı, logaritmik ve ters trigonometrik fonksiyonların tek başına integrali.
Bazı integrallerde yöntem iki kez uygulanınca başlangıçtaki integral geri döner. Denklem çözülerek sonuç bulunur. e^x·sin x integrali bu türdendir.
6.6. Rasyonel Fonksiyonların İntegrasyonu
P(x)/Q(x) biçimindeki fonksiyonlarda yordam sabittir.
- Pay derecesi paydadan küçük değilse bölme yapılır. Polinom kısmı ayrılır.
- Payda çarpanlara ayrılır. Reel çarpanlar doğrusal ve indirgenemez ikinci derece terimlerden oluşur.
- Kalan kesir basit kesirlere ayrılır.
- Her basit kesir ayrı ayrı integre edilir.
Basit kesir biçimleri:
A/(x−a)
A/(x−a)ᵏ
(Ax+B)/(x²+px+q)
(Ax+B)/(x²+px+q)ᵏ
Katsayılar, paydaları eşitleyip özdeşlik kurularak bulunur. İki yöntem kullanılır: katsayıları eşitleme ve kökleri yerine koyma.
İkinci derece paydalarda kare tamamlama yapılır. İntegral arctan ya da logaritma biçimine indirgenir.
Her rasyonel fonksiyonun ilkeli elemanterdir. Sonuç rasyonel fonksiyon, logaritma ve arctan terimlerinden oluşur.
6.7. Binom İntegralleri
Biçim şudur:
∫ xᵐ (a + bxⁿ)ᵖ dxm, n, p rasyonel sayılardır. Chebyshev sonucuna göre integral yalnız üç durumda elemanter fonksiyonlarla ifade edilir:
- p tam sayı ise. Binom açılır.
- (m+1)/n tam sayı ise. a + bxⁿ = tˢ dönüşümü yapılır. s, p'nin paydasıdır.
- (m+1)/n + p tam sayı ise. ax⁻ⁿ + b = tˢ dönüşümü yapılır.
Bu üç durum dışında ilkel elemanter değildir.
6.8. Trigonometrik Fonksiyonların İntegrasyonu
sin ve cos kuvvetlerinde kuvvetin tekliği ve çiftliği yöntemi belirler.
Tek kuvvet varsa bir çarpan ayrılır ve dönüşüm yapılır:
∫ sinᵐx · cosⁿx dxn tek ise cos x dx = d(sin x) alınır ve u = sin x konur. m tek ise u = cos x konur.
Her iki kuvvet de çift ise yarım açı formülleri kullanılır:
sin²x = (1 − cos 2x)/2
cos²x = (1 + cos 2x)/2
Çarpımlar toplama dönüştürülür:
sin ax · cos bx = [sin(a+b)x + sin(a−b)x]/2
sin ax · sin bx = [cos(a−b)x − cos(a+b)x]/2
cos ax · cos bx = [cos(a+b)x + cos(a−b)x]/2
Genel durumda yarım açı dönüşümü her trigonometrik rasyonel ifadeyi rasyonel fonksiyona çevirir:
t = tan(x/2)
sin x = 2t/(1+t²)
cos x = (1−t²)/(1+t²)
dx = 2dt/(1+t²)
Bu dönüşüm her zaman işe yarar. Genelde en uzun hesabı üretir. Özel durumlar önce denenir.
İfade sin x ve cos x'e göre çift ise t = tan x dönüşümü daha kısadır.
6.9. İrrasyonel Fonksiyonların İntegrasyonu
Kök içeren ifadelerde amaç, kökten kurtulmaktır.
Doğrusal kök: √(ax+b) ifadesinde ax + b = tⁿ dönüşümü yapılır. n, kök dereceleri için ortak kattır.
Kesirli doğrusal kök: √((ax+b)/(cx+d)) ifadesinde kök içinin tümü tⁿ alınır.
İkinci derece kökte önce kare tamamlanır. Sonra trigonometrik ya da hiperbolik dönüşüm uygulanır:
√(a² − x²)  →  x = a·sin t
√(a² + x²)  →  x = a·tan t   veya   x = a·sinh t
√(x² − a²)  →  x = a/cos t   veya   x = a·cosh t
Euler dönüşümleri genel çözümdür. √(ax² + bx + c) ifadesi için üç dönüşüm tanımlıdır ve en az biri her zaman uygulanabilir.
6.10. İlkeli Elemanter Olmayan İntegraller
Bazı sürekli fonksiyonların ilkeli vardır, fakat elemanter fonksiyonlarla yazılamaz.
Bilinen örnekler:
∫ e^(−x²) dx
∫ sin x / x dx
∫ dx / ln x
∫ √(1 − k²sin²x) dx
Bu integraller özel fonksiyonlarla adlandırılır. Hesapları sayısal yöntemlerle yapılır.
Bir integralin çözülememesi yöntem eksikliği anlamına gelmeyebilir. Sonucun elemanter olmadığı ispatlanmış olabilir.
Ünite 7: Belirli İntegraller
7.1. Aralığın Parçalanması
[a, b] aralığı sonlu sayıda noktayla bölünür:
a = x₀ < x₁ < x₂ < ... < xₙ = bBu ayrışıma parçalanma denir. Alt aralık uzunlukları Δxᵢ = xᵢ − xᵢ₋₁ ile gösterilir.
En büyük alt aralık uzunluğuna parçalanmanın normu denir. λ ile gösterilir.
Norm sıfıra giderken alt aralık sayısı sonsuza gider. Tersi doğru değildir.
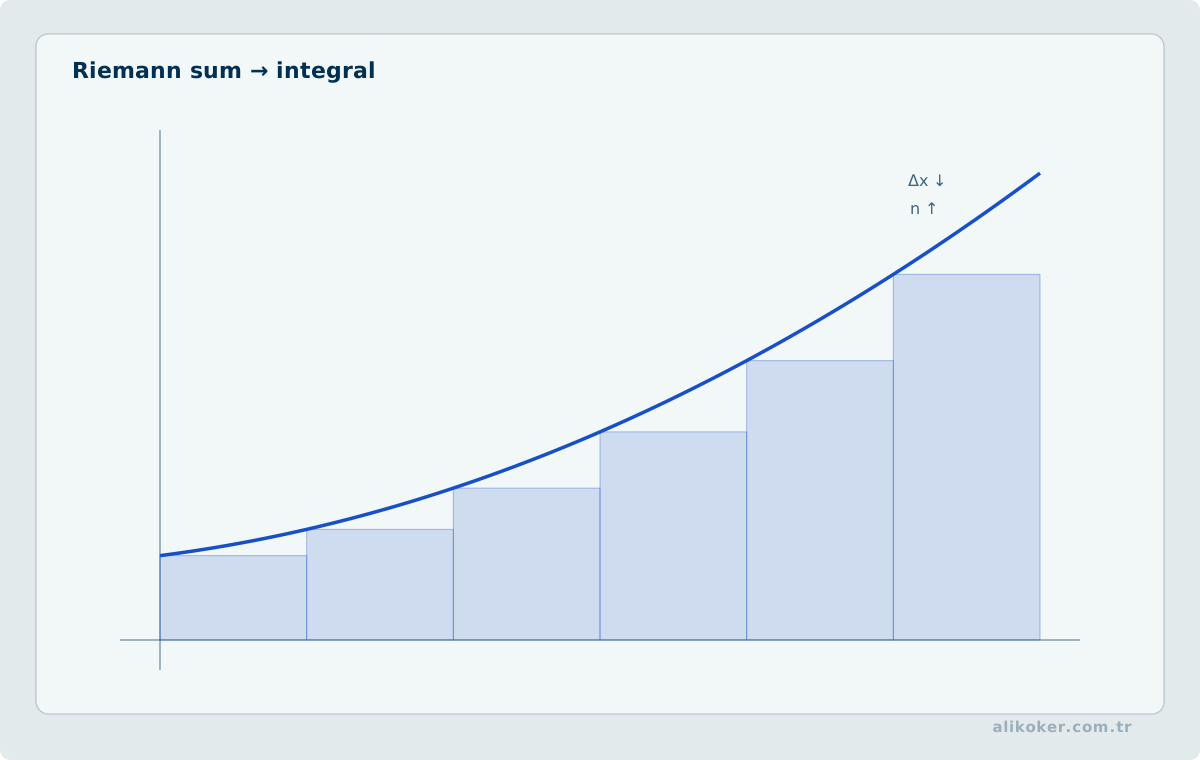
7.2. Riemann Toplamı ve Belirli İntegral
Her alt aralıktan bir ξᵢ noktası seçilir. Riemann toplamı şudur:
S = Σ f(ξᵢ) · ΔxᵢNorm sıfıra giderken bu toplam, parçalanmadan ve ξᵢ seçiminden bağımsız tek bir limite yakınsıyorsa fonksiyon integrallenebilirdir:
∫[a,b] f(x) dx = lim(λ→0) Σ f(ξᵢ) · ΔxᵢBağımsızlık koşulu tanımın çekirdeğidir. Belirli bir seçimle limitin var olması yeterli değildir.
Belirli integral bir sayıdır. Belirsiz integral bir fonksiyon ailesidir. İkisi farklı nesnelerdir.
7.3. Alt ve Üst Darboux Toplamları
Her alt aralıkta fonksiyonun infimumu mᵢ, supremumu Mᵢ olsun.
s = Σ mᵢ · Δxᵢ    (alt Darboux toplamı)
S = Σ Mᵢ · Δxᵢ    (üst Darboux toplamı)
Temel özellikler:
- Her parçalanma için s ≤ S sağlanır.
- Parçalanmaya nokta eklenirse alt toplam azalmaz, üst toplam artmaz.
- Herhangi bir alt toplam, herhangi bir üst toplamdan büyük olamaz. Parçalanmalar farklı olsa bile geçerlidir.
- Alt toplamların supremumu ile üst toplamların infimumu vardır. Bunlara alt ve üst integral denir.
Darboux ölçütü: fonksiyon integrallenebilirdir ancak ve ancak alt integral ile üst integral eşitse.
Denk ölçüt şudur: her ε > 0 için S − s < ε sağlayan bir parçalanma bulunmalıdır.
7.4. İntegrallenebilirlik için Gerek Koşul
İntegrallenebilir bir fonksiyon [a, b] aralığında sınırlı olmalıdır.
Koşul gerek olup yeter değildir. Sınırlı her fonksiyon integrallenebilir değildir.
Karşı örnek Dirichlet fonksiyonudur. Rasyonel noktalarda 1, irrasyonel noktalarda 0 değerini alır. Her alt aralıkta infimum 0, supremum 1 kalır. Alt ve üst integraller eşitlenmez.
7.5. İntegrallenebilirlik Testleri
Aşağıdaki sınıflar [a, b] aralığında integrallenebilirdir:
- Sürekli fonksiyonlar.
- Sınırlı ve sonlu sayıda süreksizliği olan fonksiyonlar.
- Monoton ve sınırlı fonksiyonlar. Süreksizlik sayısı sonsuz olabilir.
Genel ölçüt Lebesgue tarafından verilmiştir. Sınırlı bir fonksiyon, süreksizlik noktalarının kümesi sıfır ölçülü ise integrallenebilirdir.
7.6. Belirli İntegralin Özellikleri
∫[a,a] f(x) dx = 0
∫[a,b] f(x) dx = − ∫[b,a] f(x) dx
∫[a,b] [f ± g] dx = ∫[a,b] f dx ± ∫[a,b] g dx
∫[a,b] c·f dx = c · ∫[a,b] f dx
∫[a,b] f dx = ∫[a,c] f dx + ∫[c,b] f dx
Toplanabilirlik özelliği, c noktasının aralık dışında olması durumunda da geçerlidir.
Sıralama korunur. f(x) ≤ g(x) ise integraller arasında da aynı sıralama vardır.
Mutlak değer eşitsizliği:
|∫[a,b] f dx| ≤ ∫[a,b] |f| dxSınır kestirimi: m ≤ f(x) ≤ M ise integral m(b−a) ile M(b−a) arasında kalır.
7.7. İntegral Hesabının Ortalama Değer Teoremi
f fonksiyonu [a, b] aralığında sürekli olsun. Bu durumda:
∫[a,b] f(x) dx = f(c) · (b − a), c ∈ [a, b]f(c) değerine fonksiyonun aralıktaki ortalama değeri denir.
Genelleştirilmiş biçimde ikinci bir g fonksiyonu ağırlık olarak kullanılır. g işaret değiştirmiyorsa:
∫[a,b] f(x)·g(x) dx = f(c) · ∫[a,b] g(x) dx7.8. İntegral Hesabının Temel Teoremi
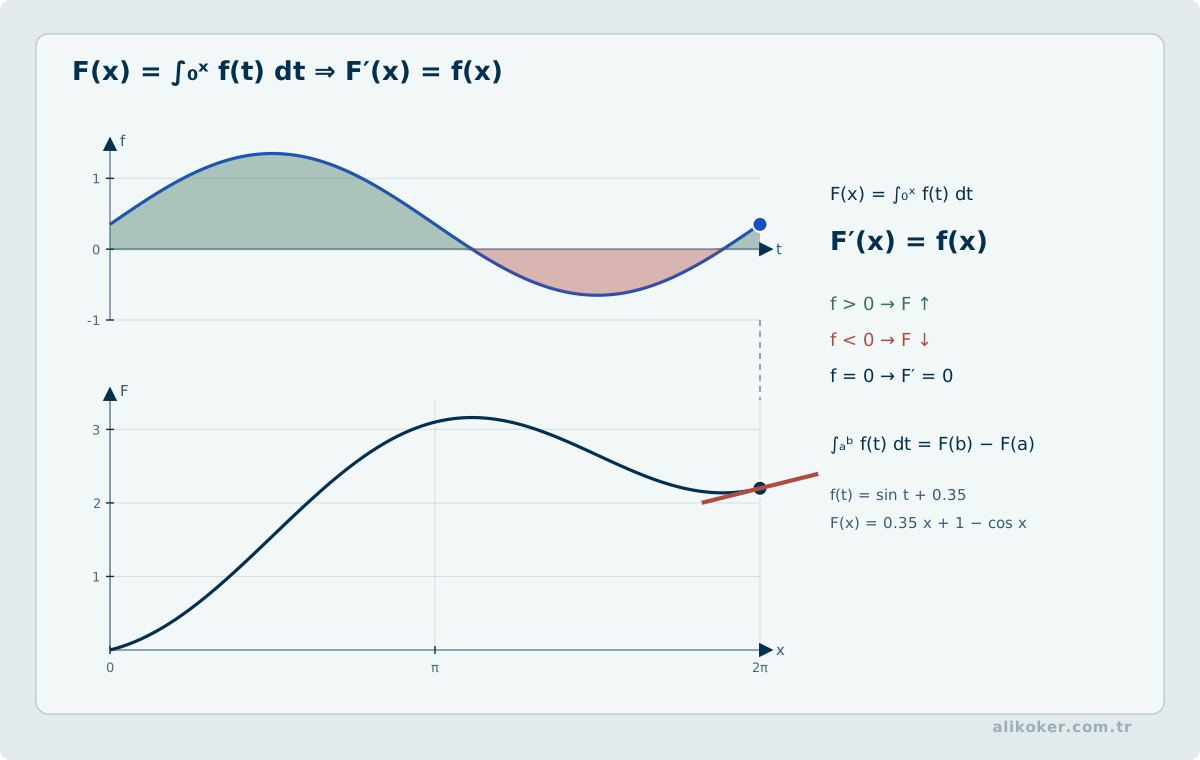
Birinci kısım, integralin türevini verir. f sürekli ise:
F(x) = ∫[a,x] f(t) dt ⟹ F'(x) = f(x)Bu sonuç, sürekli her fonksiyonun ilkelinin var olduğunu gösterir. Türev ile integrali birbirinin ters işlemi olarak bağlar.
İkinci kısım hesabı verir. F, f fonksiyonunun herhangi bir ilkeli ise:
∫[a,b] f(x) dx = F(b) − F(a)Bu eşitlik Newton-Leibniz formülüdür. Belirli integral, limit hesabı yapılmadan bulunur.
Değişken sınırlı integralin türevinde zincir kuralı devreye girer:
d/dx ∫[u(x), v(x)] f(t) dt = f(v(x))·v'(x) − f(u(x))·u'(x)7.9. Belirli İntegralde Değişken Dönüşümü
x = φ(t) dönüşümünde sınırlar da dönüşür:
∫[a,b] f(x) dx = ∫[α,β] f(φ(t)) · φ'(t) dtBurada φ(α) = a ve φ(β) = b olmalıdır.
Sınırlar dönüştürüldüğünde eski değişkene geri dönmek gerekmez. Belirsiz integralden ayrılan nokta budur.
Simetri kısayolları:
f tek ve aralık [−a, a] ise integral sıfırdır.
f çift ve aralık [−a, a] ise integral, [0, a] integralinin iki katıdır.
7.10. Belirli İntegralde Kısmî İntegrasyon
∫[a,b] u dv = [u·v]ₐᵇ − ∫[a,b] v duSınır terimi önce hesaplanır. Kalan integral ayrıca ele alınır.
7.11. Düzlemsel Bölgelerin Alanı
f(x) ≥ 0 ise eğri altındaki alan:
A = ∫[a,b] f(x) dxFonksiyon işaret değiştiriyorsa alan parçalara ayrılır. Negatif bölgelerde mutlak değer alınır.
İki eğri arasındaki alan:
A = ∫[a,b] [f(x) − g(x)] dx, f(x) ≥ g(x)Sınırlar, eğrilerin kesim noktalarıdır. Kesim noktaları önce bulunur.
Bölge y ekseni yönünde daha basit tanımlanıyorsa integral y değişkenine göre kurulur.
Parametrik eğride alan şu formülle hesaplanır:
A = ∫[α,β] y(t) · x'(t) dt7.12. Marjinal Büyüklükten Toplam Büyüklüğe
Türev bir toplam büyüklüğün yerel değişim oranını veriyorsa belirli integral bu değişimleri bir araya getirerek toplam değişimi geri kurar. Bir maliyet fonksiyonu için marjinal maliyet C'(x) biliniyorsa
C(x) − C(x₀) = ∫[x₀,x] C'(u) duve dolayısıyla
C(x) = C(x₀) + ∫[x₀,x] C'(u) duyazılır.
Buradaki C(x₀) başlangıç koşuludur. Belirsiz integralde görülen keyfi sabit, gerçek bir modelde başlangıç değeriyle belirlenir. Üretim sıfırdan başlatılıyorsa C(0) sabit maliyeti temsil edebilir.
Aynı yapı mühendislikte daha genel biçimde görülür:
hız          → ∫ hız dt          = yer değiştirme
akım         → ∫ akım dt         = yük
güç          → ∫ güç dt          = enerji
akış hızı    → ∫ akış hızı dt    = biriken miktar
Bu nedenle integral yalnız geometrik alan değil, bir oranın birikimli etkisidir. İntegralin birimi de bunu doğrular: integrandın birimi, integrasyon değişkeninin birimiyle çarpılır.
7.13. Tüketici ve Üretici Artığı
Belirli integralin alan yorumuna dayanan iki uygulama, talep ve arz eğrileri üzerindeki tüketici artığı ve üretici artığıdır. Miktarı q, piyasa fiyatını p₀ ve bu fiyattaki denge miktarını q₀ ile gösterelim.
Ters talep fonksiyonu p = D(q) ise tüketicilerin 0 ile q₀ arasındaki miktarlar için ödemeye razı oldukları toplam tutar eğri altındaki integral ile modellenir. Gerçekte ödenen tutar p₀q₀ olduğundan
CS = ∫[0,q₀] D(q) dq − p₀q₀tüketici artığını verir.
Ters arz fonksiyonu p = S(q) ise üreticilerin arz etmeye razı oldukları asgari toplam karşılık
∫[0,q₀] S(q) dqile modellenir. Piyasa gelirinden bu büyüklük çıkarıldığında
PS = p₀q₀ − ∫[0,q₀] S(q) dqüretici artığı elde edilir.
Bu formüllerin geometrik anlamı iki eğri arasındaki alandır. Ancak yorumun geçerli olabilmesi için talep/arz fonksiyonlarının seçilen aralıkta anlamlı olması, ilgili piyasa modelinin varsayımlarının belirtilmesi ve q₀ değerinin doğru denge koşulundan elde edilmesi gerekir. Matematiksel integral, ekonomik modelin doğruluğunu tek başına garanti etmez.
7.14. Bir Eğrinin Yay Uzunluğu
Açık biçimde verilen eğri için:
L = ∫[a,b] √(1 + [f'(x)]²) dxParametrik eğri için:
L = ∫[α,β] √([x'(t)]² + [y'(t)]²) dtKutupsal koordinatlarda:
L = ∫[α,β] √(r² + [r'(θ)]²) dθFormüller, küçük yay parçasının hipotenüsle yaklaşılmasından çıkar.
7.15. Dönel Cisimlerin Hacmi
Disk yöntemi: eğri x ekseni etrafında döndürülürse
V = π · ∫[a,b] [f(x)]² dxHalka yöntemi: iki eğri arasındaki bölge döndürülürse
V = π · ∫[a,b] ([f(x)]² − [g(x)]²) dxSilindirik kabuk yöntemi: y ekseni etrafında döndürmede
V = 2π · ∫[a,b] x · f(x) dxYöntem seçimi dönme eksenine göre yapılır. Yanlış seçim hesabı gereksiz uzatır.
Genel durumda kesit alanı bilinen cismin hacmi:
V = ∫[a,b] A(x) dx7.16. Dönel Yüzeylerin Alanı
x ekseni etrafında döndürmede:
S = 2π · ∫[a,b] f(x) · √(1 + [f'(x)]²) dxFormül, yay uzunluğu elemanı ile dönme yarıçapının çarpımından gelir. Hacim formülüyle karıştırılmamalıdır; burada kare değil, yay elemanı vardır.
7.17. Ağırlık Merkezi ve Eylemsizlik Momenti
Düzgün yoğunluklu düzlemsel bölgenin ağırlık merkezi koordinatları:
x̄ = (1/A) · ∫[a,b] x · f(x) dx
ȳ = (1/A) · ∫[a,b] [f(x)]²/2 dx
A bölgenin alanıdır.
Eylemsizlik momenti, uzaklığın karesiyle ağırlıklandırılmış integraldir:
Iₓ = ∫ y² dm
I_y = ∫ x² dm
Pappus teoremleri ilişkiyi kısaltır. Dönel cismin hacmi, bölge alanı ile ağırlık merkezinin çizdiği yolun çarpımıdır. Dönel yüzeyin alanı, yay uzunluğu ile ağırlık merkezinin çizdiği yolun çarpımıdır.
7.18. Belirli İntegrallerin Yaklaşık Hesabı
İlkeli elemanter olmayan integrallerde sayısal yöntem kullanılır. [a, b] aralığı n eşit parçaya bölünür ve h = (b−a)/n alınır.
Dikdörtgenler yöntemi: her alt aralıkta fonksiyon sabit kabul edilir. Hata mertebesi O(h) düzeyindedir. Orta nokta seçilirse mertebe O(h²) olur.
Yamuklar yöntemi: fonksiyon her alt aralıkta doğruyla yaklaşılır.
∫ ≈ (h/2) · [y₀ + 2y₁ + 2y₂ + ... + 2yₙ₋₁ + yₙ]Hata terimi ikinci türevle sınırlanır. Mertebesi O(h²) düzeyindedir.
Simpson yöntemi: fonksiyon ikişer alt aralıkta parabolle yaklaşılır. n çift olmalıdır.
∫ ≈ (h/3) · [y₀ + 4y₁ + 2y₂ + 4y₃ + ... + 4yₙ₋₁ + yₙ]Katsayılar uçlarda 1, tek indislerde 4, çift indislerde 2'dir. Hata dördüncü türevle sınırlanır ve mertebesi O(h⁴) düzeyindedir.
Simpson yöntemi üçüncü dereceye kadar olan polinomları tam sonuçla verir. Aynı düğüm sayısında yamuklar yönteminden belirgin biçimde doğrudur.
Analitik integral ile sayısal hesabı karşılaştırmak. 0 ≤ t ≤ 2 s süresince hız v(t) = 3t² m/s olsun. Alınan yol, hız negatif olmadığı için yer değiştirmeye eşittir: s = ∫[0..2] 3t² dt = [t³]₀² = 8 m. Aynı integral h = 1 s aralığıyla bileşik trapez yönteminden hesaplanırsa v(0) = 0, v(1) = 3, v(2) = 12 kullanılarak s_T = (h/2)[v(0)+2v(1)+v(2)] = 9 m bulunur. Simpson 1/3 yöntemi ise s_S = (h/3)[v(0)+4v(1)+v(2)] = 8 m sonucunu verir; yöntem üçüncü dereceye kadar polinomlarda, koşulları sağlandığında tam sonuç üretir. Sayısal yöntemin seçimi yalnız formülün kısa olmasına göre değil, örnek aralığı, işaretin düzgünlüğü ve istenen hata sınırına göre yapılmalıdır. Bu örnekte analitik sonuç, iki sayısal yöntemin hata davranışını sınayan bağımsız referanstır.
7.19. Belirli İntegralde Hata Sınırı ve Bölümleme Seçimi
Belirli integralin sayısal yaklaşık değeri, seçilen bölme sayısıyla birlikte bir hata tahmini de gerektirir. \(f\) iki kez sürekli türevlenebilir ve \(h=(b-a)/n\) ise bileşik trapez kuralının hatası için
\[ \lvert E_T\rvert\leq\frac{(b-a)h^2}{12}\max_{x\in[a,b]}\lvert f''(x)\rvert \]
üst sınırı kullanılır. Bu bağıntı, türevin üst sınırı bilinmiyorsa doğrudan sayısal bir güvence vermez. Bölme sayısının iki katına çıkarılması ideal düzgünlük koşullarında kesme hatasının yaklaşık dörtte bire inmesini sağlayabilir; hesaplama hatası ve integrandın davranışı buna eklenir.
Örneğin \(f(x)=x^2\), \([0,1]\) için tam integral \(1/3\)'tür. Tek trapezle \(T_1=1/2\); iki eşit alt aralıkla \(T_2=3/8\) bulunur. Hata sırasıyla \(1/6\) ve \(1/24\)'tür; oran dört olup ikinci türev üzerinden elde edilen hata bağıntısıyla uyumludur. Bu örnek yöntemin yakınsamasını gösterir, bütün fonksiyonlarda aynı hızın sağlanacağını kanıtlamaz.
Keskin değişim veya tekillik yakınında eşit bölme verimsiz kalabilir. Uyarlamalı bölme, yerel hata tahminlerine göre alt aralıkları seçer. Ancak yakınsak iki yaklaşık değerin birbirine yakın olması, her koşulda gerçek hatanın küçük olduğunun bağımsız kanıtı değildir.
Ünite 8: Genelleştirilmiş İntegraller
8.1. Genelleştirilmiş İntegral Tipleri
Riemann integrali iki koşula dayanır. Aralık sonlu olmalı, fonksiyon sınırlı olmalıdır.
Koşullardan biri düşerse genelleştirilmiş integral söz konusudur.
Birinci tip: integrasyon aralığı sonsuzdur. Fonksiyon sınırlıdır.
∫[a,∞) f(x) dx ∫(−∞,b] f(x) dx ∫(−∞,∞) f(x) dxİkinci tip: aralık sonludur. Fonksiyon aralığın bir noktasında sınırsızdır. Bu noktaya tekil nokta denir.
Her iki koşulun birlikte bozulduğu integraller karma tiptir. Aralık, tekil noktalardan ayrılarak temel tiplere bölünür.
8.2. Yakınsaklık ve Iraksaklık
Genelleştirilmiş integral bir limit olarak tanımlanır.
Birinci tip için:
∫[a,∞) f(x) dx = lim(b→∞) ∫[a,b] f(x) dxİkinci tipte tekil nokta b ise:
∫[a,b] f(x) dx = lim(ε→0⁺) ∫[a,b−ε] f(x) dxLimit sonlu ise integral yakınsaktır. Limit yoksa ya da sonsuz ise ıraksaktır.
İki uçta birden genelleştirilmiş integral, ara noktadan bölünür. İki parçanın ayrı ayrı yakınsaması aranır. Birinin ıraksaması bütünü ıraksak yapar.
Simetrik limit alınarak elde edilen değere Cauchy esas değeri denir. Esas değerin var olması yakınsaklık anlamına gelmez.
8.3. Birinci Tip için Esas Formüller
Referans integral şudur:
∫[1,∞) dx/xᵖBu integral p > 1 ise yakınsak, p ≤ 1 ise ıraksaktır.
Sonuç, karşılaştırma testlerinin dayanağıdır. Ezberlenmesi gereken temel ölçüttür.
Diğer sık kullanılan sonuçlar:
∫[0,∞) e^(−ax) dx = 1/a,   a > 0
∫[0,∞) dx/(1+x²) = π/2
∫[0,∞) e^(−x²) dx = √π/2
Newton-Leibniz formülü geçerlidir. İlkel fonksiyonun sonsuzdaki limiti alınır.
8.4. Birinci Tip Yakınsaklık Testleri
Cauchy kriteri: her ε > 0 için, yeterince büyük b₁ ve b₂ değerlerinde iki sınır arasındaki integralin mutlak değeri ε'dan küçük kalmalıdır.
Dizi kriteri: sonsuza giden her aₙ dizisi için kısmî integraller dizisi aynı limite yakınsamalıdır.
Seri kriteri: integralin yakınsaklığı, karşılık gelen serinin yakınsaklığına bağlanır. Azalan pozitif fonksiyonlarda integral testi bu bağı verir.
Karşılaştırma testi: 0 ≤ f(x) ≤ g(x) olsun. g yakınsaksa f de yakınsaktır. f ıraksaksa g de ıraksaktır.
Limit testi: f ve g pozitif olsun.
lim(x→∞) f(x)/g(x) = LL sonlu ve sıfırdan farklı ise iki integral aynı davranışı gösterir. L = 0 ise g'nin yakınsaklığı f'nin yakınsaklığını verir. L = ∞ ise g'nin ıraksaklığı f'nin ıraksaklığını verir.
Karşılaştırma fonksiyonu genelde 1/xᵖ seçilir.
Mutlak yakınsaklık: |f| integrali yakınsaksa f integrali de yakınsaktır. Tersi doğru değildir. Yakınsak fakat mutlak yakınsak olmayan integrale koşullu yakınsak denir.
Dirichlet testi: f fonksiyonunun kısmî integralleri sınırlı olsun. g monoton azalan ve sonsuzda sıfıra gitsin. Bu durumda f·g çarpımının integrali yakınsaktır.
Abel testi: f integrali yakınsak olsun. g monoton ve sınırlı olsun. Bu durumda f·g çarpımının integrali yakınsaktır.
Dirichlet testinin tipik uygulaması ∫[1,∞) (sin x)/x dx integralidir. Bu integral yakınsaktır, mutlak yakınsak değildir.
8.5. İkinci Tip için Esas Formüller
Referans integral şudur:
∫[a,b] dx/(x−a)ᵖBu integral p < 1 ise yakınsak, p ≥ 1 ise ıraksaktır.
Birinci tiple karşıtlık dikkat çekicidir. Sonsuz aralıkta büyük p yakınsaklık getirir. Tekil noktada küçük p yakınsaklık getirir.
Tekil nokta aralığın içindeyse integral iki parçaya bölünür. Her parça ayrı incelenir.
Newton-Leibniz formülü, tekil noktaya limitle yaklaşılarak uygulanır.
8.6. İkinci Tip Yakınsaklık Testleri
Testlerin yapısı birinci tiple aynıdır. Limit, sonsuz yerine tekil noktaya alınır.
Cauchy kriteri: tekil noktaya yeterince yakın iki sınır arasındaki integral, mutlak değerce istenen kadar küçük kalmalıdır.
Karşılaştırma testi: tekil noktanın komşuluğunda 0 ≤ f(x) ≤ g(x) olsun. g yakınsaksa f de yakınsaktır.
Limit testi: karşılaştırma fonksiyonu 1/(x−a)ᵖ seçilir. Oranın limiti sonlu ve sıfırdan farklı ise davranış aynıdır.
Dirichlet ve Abel testleri: birinci tipteki koşullar tekil nokta komşuluğuna taşınır.
Yakınsaklık incelemesinde önce tekil noktalar belirlenir. İntegral bu noktalarda bölünür. Her parça kendi testiyle ele alınır.
Ünite 9: Kutupsal Koordinatlar ve Parametrik Geometri
Kartezyen koordinatlar her eğri için en doğal gösterim değildir. Merkez etrafında dönme, radyal uzaklık veya açıyla tanımlanan geometrilerde kutupsal koordinatlar; hareketi bir parametreyle izlenen eğrilerde ise parametrik gösterim hesabı sadeleştirir. Bu bölüm, yeni bir geometri kurmaktan çok önceki türev ve integral kavramlarını farklı koordinat gösterimlerine taşır.
9.1. Kartezyen ve Kutupsal Koordinatlar Arasındaki Dönüşüm
Bir nokta kutupsal düzlemde (r, θ) ile gösterilsin. Burada r orijine işaretli radyal uzaklık, θ ise seçilen eksene göre açıdır.
Dönüşüm bağıntıları:
x = r cos θ
y = r sin θ
r^2 = x^2 + y^2
r ≠ 0 olduğunda açı için yalnız tan θ = y/x yazmak yeterli değildir; bölge bilgisi korunmalıdır. Yazılım ortamlarında bu nedenle iki argümanlı atan2(y,x) benzeri işlevler kullanılır.
Kutupsal gösterim tek değildir. Örneğin
(r, θ)
(-r, θ+π)
(r, θ+2kπ)
aynı geometrik noktayı gösterebilir. Bu çok-değerlilik eğri çiziminde ve integral sınırlarında dikkate alınmalıdır.
9.2. Kutupsal Eğrileri Okumak
Bir kutupsal eğri
r = f(θ)biçimindedir. Eğriyi anlamak için doğrudan çok sayıda nokta hesaplamak yerine şu yapısal kontroller daha verimlidir:
f(θ)fonksiyonunun periyodu belirlenir.r = 0yapan açılar bulunur.- En büyük ve en küçük
|r|değerleri incelenir. - Simetri koşulları test edilir.
- Negatif
rdeğerlerinin karşı yönde nokta ürettiği unutulmaz.
Sık görülen simetri testleri:
θ yerine -θ yazıldığında denklem değişmiyorsa x eksenine göre simetri
θ yerine π-θ yazıldığında değişmiyorsa y eksenine göre simetri
θ yerine θ+π yazıldığında değişmiyorsa orijine göre simetri
Bu testler yeter koşul niteliğindedir; bir testin başarısız olması simetrinin kesinlikle bulunmadığını tek başına kanıtlamaz.
9.3. Kutupsal Eğride Teğet Eğimi
r = r(θ) eğrisi Kartezyen olarak
x(θ) = r(θ) cos θ
y(θ) = r(θ) sin θ
şeklinde parametrik bir eğridir. Bu nedenle
dx/dθ = r'(θ) cos θ - r(θ) sin θ
dy/dθ = r'(θ) sin θ + r(θ) cos θ
ve dx/dθ ≠ 0 ise
dy/dx =
[r'(θ) sin θ + r(θ) cos θ]
/
[r'(θ) cos θ - r(θ) sin θ]
elde edilir.
Pay sıfır ve payda sıfır değilse yatay teğet, payda sıfır ve pay sıfır değilse düşey teğet adayı vardır. Her ikisi birden sıfırsa oran doğrudan kullanılamaz; yerel davranış daha yüksek mertebeden incelenmelidir.
9.4. Kutupsal Bölgede Alan
Küçük bir açı artımında yarıçapı yaklaşık sabit kabul edilen sektörün alanı
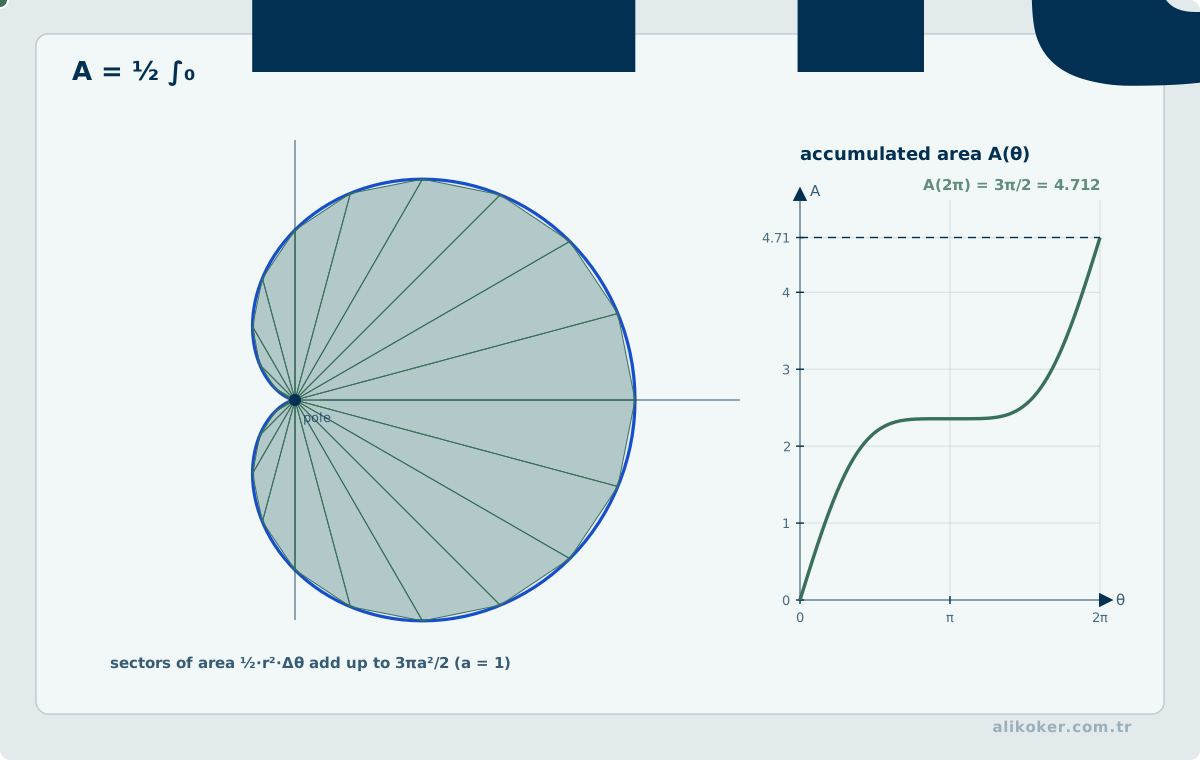
dA ≈ (1/2) r^2 dθolduğundan, r = f(θ) eğrisinin süpürdüğü alan
A = (1/2) ∫[α,β] r(θ)^2 dθbiçimindedir.
İki kutupsal eğri arasındaki bölgede dış ve iç yarıçaplar sırasıyla R(θ) ve r(θ) ise
A = (1/2) ∫[α,β] [R(θ)^2 - r(θ)^2] dθkullanılır.
En kritik adım formül değil sınır seçimidir. Eğri aynı bölgeyi birden çok kez tarıyorsa integral alanı da aynı oranda tekrar sayar. Simetri kullanıldığında seçilen açısal aralığın bölgeyi kaç kez örttüğü açıkça kontrol edilmelidir.
9.5. Kutupsal Yay Uzunluğu
Parametrik yay uzunluğu formülüne x=r cos θ ve y=r sin θ yazıldığında
L = ∫[α,β] √[r(θ)^2 + r'(θ)^2] dθelde edilir.
Kök içindeki iki terimin farklı geometrik kaynakları vardır: r dθ açısal hareketin, dr ise radyal hareketin katkısıdır. Yalnızca r dθ kullanmak, yarıçapı değişen eğrilerde uzunluğu eksik hesaplar.
9.6. Kutupsal Eğrinin Dönel Yüzey Alanı
Kutupsal bir eğri parametrik biçimde ele alınabilir. Genel parametrik eğri (x(t),y(t)) x ekseni etrafında döndürülürse, y(t) ≥ 0 olan uygun bir aralıkta yüzey alanı
Sx = 2π ∫ y(t) √[x'(t)^2 + y'(t)^2] dtolur.
Kutupsal gösterimde
x(θ) = r cos θ
y(θ) = r sin θ
ds = √(r^2 + r'^2) dθ
yazıldığından:
Sx = 2π ∫ |r(θ) sin θ| √[r(θ)^2 + r'(θ)^2] dθbiçimi elde edilir. Mutlak değer geometrik yarıçapın negatif olamayacağını hatırlatır. Benzer biçimde y ekseni etrafında dönmede yarıçap |x| = |r cos θ| olur.
9.7. Parametrik Gösterimin Birleştirici Rolü
Kartezyen ve kutupsal eğriler parametrik dilde ortaklaşır:
Kartezyen:  r(t) = (t, f(t))
Kutupsal:   r(θ) = (f(θ) cos θ, f(θ) sin θ)
Genel:      r(t) = (x(t), y(t))
Bu bakış, türev ve integral formüllerini ezberlenecek ayrı kurallar olmaktan çıkarır. Örneğin yay uzunluğu her durumda
L = ∫ ||r'(t)|| dtifadesinin ilgili koordinat sistemine açılmış biçimidir.
Vektör değerli fonksiyonların limit, türev ve integral yapısı Matematik II içinde daha sistematik olarak ele alınır.
9.8. Dersler Arası Konu Sınırları
Bu kaynak kapsamındaki diziler, seriler, kuvvet serileri ve Taylor serileri Matematik II içinde zaten ayrı bir eksen olarak işlenmektedir. Newton-Raphson yöntemi ise bir kalkülüs formülünden çok iteratif kök bulma algoritması olduğu için Nümerik Analiz içinde tutulur. Böylece Matematik I, tek değişkenli sürekli analiz ve onun geometrik uygulamalarında kalır.
9.9. Parametrik Eğrilerde Türev ve Alanın Denetimi
Parametrik eğri (x(t), y(t)) için dx/dt sıfırdan farklıysa teğet eğimi (dy/dt)/(dx/dt) olur. dx/dt = 0 olduğunda bu oran doğrudan hesaplanamaz; dik teğet, durağan nokta veya daha yüksek mertebeden davranış ayrıca incelenir. Özellikle aynı geometrik noktadan birden fazla parametre değeri geçiyorsa eğri yerel olarak ayrı dallara ayrılabilir.
Kapalı eğrilerde ∮x dy işaretli alan verir; eğrinin yönü ters çevrilirse işaret de değişir. Parametre aralığı ve eğrinin yönlendirmesi açık değilse integral sonucu geometrik alan olarak yorumlanmamalıdır.
Kaynakça
- Ahmet Yesevi Üniversitesi Bilgisayar Mühendisliği Bölümü. Matematik I (TBIL101) ders materyalleri.
- Albert-László Barabási. Network Science.
- Ian Goodfellow, Yoshua Bengio, Aaron Courville. Deep Learning. MIT Press, 2016.
- Joel Hass, Christopher Heil, Maurice D. Weir, Przemyslaw Bogacki. Thomas' Calculus, 15th Edition. Pearson, 2022. (Pearson)
- Michael Spivak. Calculus, 4th Edition. Publish or Perish, 2008.
- Mor Harchol-Balter. Performance Modeling and Design of Computer Systems: Queueing Theory in Action. Cambridge University Press, 2013.
- Petter Holme; Jari Saramäki (eds.). Temporal Network Theory. 2nd ed. Springer Nature Switzerland, 2023.
- Richard L. Burden, J. Douglas Faires, Annette M. Burden. Numerical Analysis, 10th Edition. Cengage, 2016.
- Tom M. Apostol. Calculus, Volume I, 2nd Edition. Wiley, 1967.
- Walter Rudin. Principles of Mathematical Analysis, 3rd Edition. McGraw-Hill, 1976.