


Matematik II: Diziler, Seriler ve Çok Değişkenli Analiz


Diziler, sayı serileri, çok değişkenli fonksiyonlar, çok katlı integraller, eğrisel integraller ve yüzey integrallerini kapsayan ders notları.
2013-2014 Matematik II ders kapsamı iki ana eksende ilerler: diziler ve seriler ile çok değişkenli analiz. Yakınsaklık koşulları, çok değişkenli türevler ve integral yöntemleri bu iki ekseni ortak analiz dili içinde birleştirir.
Dersin iki yarısı ilk bakışta uzak görünebilir. Diziler ve seriler sonsuz süreçlerin hangi koşulda anlamlı bir değere yaklaştığını incelerken çok değişkenli analiz aynı limit düşüncesini daha yüksek boyutlu uzaylara taşır. Bu ortaklığı öne çıkarmak, formüllerin arkasındaki süreklilik ve sınır kavramını daha görünür kılıyor.
Ünite 1: Dizilerin Limiti
1.1. Sayı Dizisinin Tanımı
Tanım kümesi doğal sayılar olan fonksiyona dizi denir. Sıralı ve sayılabilir sonsuz elemandan oluşur.
Gösterim (aₙ) biçimindedir. aₙ terimine genel terim, n sayısına indis denir.
Dizi, terimlerinin kümesi değildir. Sıra bilgisi tanımın parçasıdır. ((−1)ⁿ) dizisinin terim kümesi iki elemanlıdır, dizi sonsuzdur.
İki dizi eşittir denmesi için her n değerinde terimler eşit olmalıdır.
1.2. Dizilerde İşlemler
Toplam, çarpım ve sayıyla çarpma terim terim tanımlanır:
(aₙ) + (bₙ) = (aₙ + bₙ)
(aₙ) · (bₙ) = (aₙ · bₙ)
c · (aₙ) = (c · aₙ)
(aₙ)/(bₙ) = (aₙ/bₙ),   bₙ ≠ 0
1.3. Sınırlı ve Sınırsız Diziler
Her n için aₙ ≤ M sağlayan bir M varsa dizi üstten sınırlıdır.
Her n için aₙ ≥ m sağlayan bir m varsa dizi alttan sınırlıdır.
Her n için |aₙ| ≤ K sağlayan pozitif bir K varsa dizi sınırlıdır. Bu, iki yönlü sınırlılığa denktir.
Sınırlı olmayan diziye sınırsız denir.
1.4. Dizinin Supremumu ve İnfimumu
Terim kümesinin en küçük üst sınırına dizinin supremumu, en büyük alt sınırına infimumu denir.
Üstten sınırlı her dizinin supremumu vardır. Bu sonuç reel sayıların tamlık aksiyomuna dayanır.
Supremum bir dizi terimi olmak zorunda değildir. (1 − 1/n) dizisinin supremumu 1'dir, hiçbir terim 1 değildir.
1.5. Dizinin Limiti
L sayısı (aₙ) dizisinin limitidir denmesi şu anlama gelir:
∀ε > 0 ∃N ∈ ℕ : n > N ⟹ |aₙ − L| < εGösterim: lim(n→∞) aₙ = L.
Okunuşu şudur. Hangi ε verilirse verilsin, belli bir indisten sonra bütün terimler L merkezli ε yarıçaplı aralığın içinde kalır. Aralık dışında en çok sonlu sayıda terim bulunur.
Limiti olan diziye yakınsak, olmayana ıraksak denir.
Iraksaklık iki biçimde ortaya çıkar. Terimler sınırsız büyür ya da bir değere yerleşmeden salınır. (−1)ⁿ dizisi sınırlıdır, ıraksaktır.
1.6. Yakınsak Dizilerin Özellikleri
Limitin tekliği: yakınsak bir dizinin limiti tektir.
Sınırlılık: yakınsak her dizi sınırlıdır. Karşıtı doğru değildir; sınırlı her dizi yakınsak olmak zorunda değildir.
Cebirsel işlemler: aₙ → A ve bₙ → B olsun.
aₙ ± bₙ → A ± B
aₙ · bₙ → A · B
aₙ / bₙ → A / B,   B ≠ 0
c · aₙ → c · A
Sıralamanın korunması: aₙ ≤ bₙ ise A ≤ B olur. Kesin eşitsizlik limitte kesin kalmayabilir.
Sıkıştırma teoremi: aₙ ≤ cₙ ≤ bₙ olsun. aₙ ve bₙ aynı L limitine gidiyorsa cₙ de L'ye gider.
Sıfır dizisi ile sınırlı dizinin çarpımı sıfıra gider. Sınırlı dizinin yakınsak olması gerekmez.
Mutlak değerin limiti alınabilir. aₙ → A ise |aₙ| → |A| olur. Karşıtı yalnız A = 0 için geçerlidir.
1.7. Alt Diziler
Dizinin indislerinden kesin artan bir seçim yapılırsa alt dizi elde edilir.
Yakınsak bir dizinin her alt dizisi aynı limite yakınsar.
Bu sonucun karşıt kullanımı ıraksaklık ispatında güçlüdür. İki alt dizi farklı limitlere yakınsıyorsa özgün dizi ıraksaktır. (−1)ⁿ dizisinde çift ve tek indisli alt diziler 1 ve −1 verir.
1.8. Monoton Diziler
Her n için aₙ ≤ aₙ₊₁ ise dizi artandır. aₙ ≥ aₙ₊₁ ise azalandır. Eşitlik olmadan sağlanıyorsa kesin monotondur.
Monoton yakınsaklık teoremi: artan ve üstten sınırlı her dizi yakınsaktır. Limiti supremumudur. Azalan ve alttan sınırlı her dizi yakınsaktır. Limiti infimumudur.
Teoremin değeri şudur. Limit değeri bilinmeden yakınsaklık kanıtlanır.
e sayısı bu teoremle tanımlanır:
aₙ = (1 + 1/n)ⁿBu dizi kesin artandır ve 3 ile üstten sınırlıdır. Limiti e sayısıdır.
1.9. Bolzano-Weierstrass Teoremi
Sınırlı her dizinin yakınsak bir alt dizisi vardır.
Teorem, sınırlılıktan yakınsaklığa doğrudan geçilemediği yerde ara bir köprü kurar. Dizi yakınsamayabilir; içinden yakınsayan bir parça mutlaka çıkar.
Sınırlı bir dizinin alt dizi limitlerine yığılma noktaları denir. En büyüğüne üst limit, en küçüğüne alt limit denir. Dizi yakınsaktır ancak ve ancak alt limit ile üst limit eşitse.
1.10. Cauchy Dizileri
Terimleri birbirine yaklaşan diziye Cauchy dizisi denir:
∀ε > 0 ∃N : m, n > N ⟹ |aₘ − aₙ| < εTanımda limit değeri geçmez. Yalnız terimler arası uzaklık kullanılır.
Cauchy ölçütü: reel sayılarda bir dizi yakınsaktır ancak ve ancak Cauchy dizisi ise.
Bu denklik reel sayıların tam olmasının ifadesidir. Rasyonel sayılarda geçerli değildir. Karekök ikiye yakınsayan rasyonel terimli dizi Cauchy'dir, rasyonel limiti yoktur.
Cauchy dizileri sınırlıdır.
Ünite 2: Sayı Serileri
Bir serinin yakınsaklığı incelenirken önce terimlerin sıfıra yaklaşıp yaklaşmadığı kontrol edilir; bu koşul gerekli fakat yeterli değildir. Serinin işaret yapısı, pozitif terimlerin davranışı ve varsa bilinen bir karşılaştırma serisi belirlenir. Oran ve kök testlerinin sınır değer verdiği durumlarda başka yönteme geçilir; sonuç vermeyen test, yakınsaklık veya ıraksaklık kanıtı sayılmaz. Mutlak ve koşullu yakınsaklık ayrımı, özellikle terimlerin yeniden sıralanması yorumlanırken korunmalıdır.
2.1. Serinin Tanımı
Bir dizinin terimlerinin ardışık toplamına seri denir:
Σ aₙ = a₁ + a₂ + a₃ + ...İlk n terimin toplamına kısmî toplam denir:
Sₙ = a₁ + a₂ + ... + aₙSeri, kısmî toplamlar dizisi üzerinden tanımlanır. Sonsuz toplam yeni bir işlem değildir; bir dizinin limitidir.
2.2. Yakınsak ve Iraksak Seri
Kısmî toplamlar dizisi (Sₙ) sonlu bir S limitine yakınsıyorsa seri yakınsaktır. S sayısına serinin toplamı denir.
Limit yoksa ya da sonsuz ise seri ıraksaktır.
Geometrik seri temel örnektir:
Σ a·rⁿ, n = 0, 1, 2, ...|r| < 1 ise yakınsar ve toplamı a/(1−r) olur. |r| ≥ 1 ise ıraksar.
Teleskopik seri ikinci temel örnektir. Terimler sadeleşir ve kısmî toplam kapalı biçimde yazılır.
Harmonik seri Σ 1/n ıraksaktır. Terimleri sıfıra gitmesine rağmen toplam sınırsız büyür. Bu, serinin en öğretici örneğidir.
2.3. Yakınsaklık için Gerek Koşul
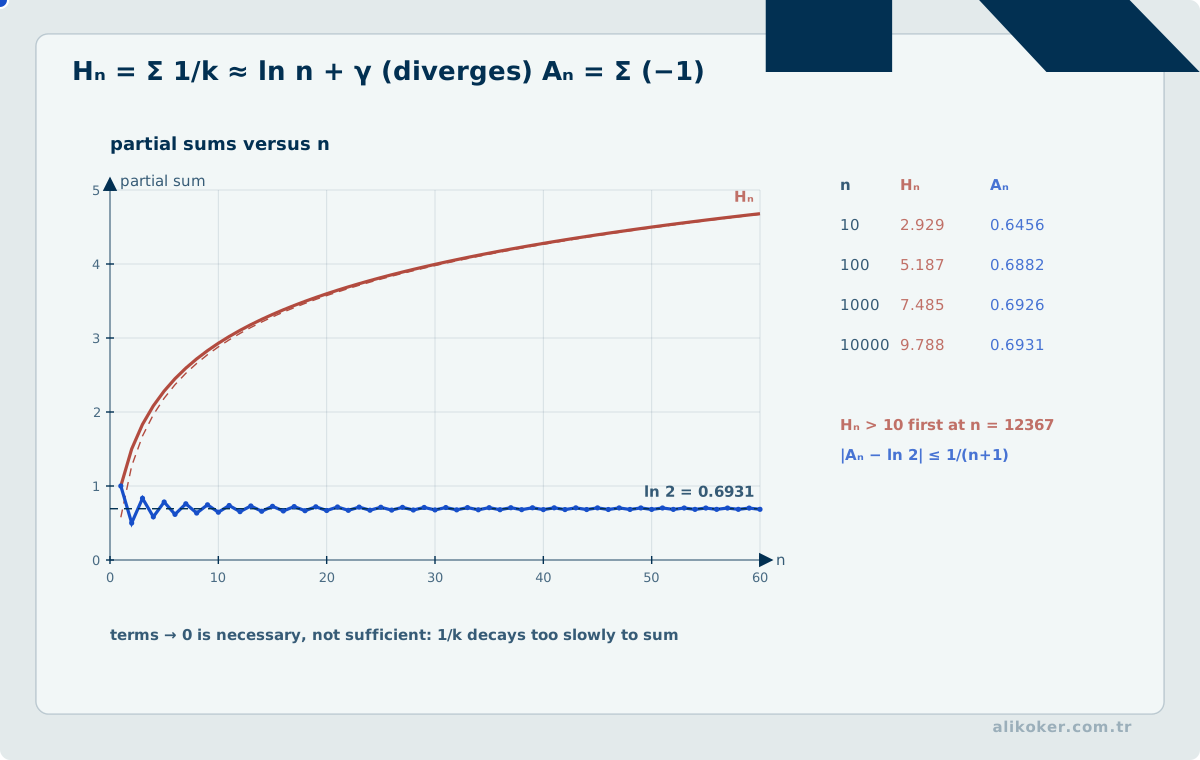
Seri yakınsaksa genel terim sıfıra gider:
Σ aₙ yakınsak ⟹ lim aₙ = 0Koşul gerektir, yeter değildir. Harmonik seri karşı örnektir.
Ölçütün asıl kullanımı terstir. Genel terim sıfıra gitmiyorsa seri kesinlikle ıraksaktır. Buna n. terim testi denir. Bir seri incelenirken ilk bakılacak ölçüttür.
2.4. Yakınsak Serilerin Özellikleri
Yakınsak seriler terim terim toplanır ve sabitle çarpılır:
Σ (aₙ ± bₙ) = Σ aₙ ± Σ bₙ
Σ c·aₙ = c · Σ aₙ
Sonlu sayıda terimin değiştirilmesi yakınsaklığı bozmaz. Toplamı değiştirir.
Yakınsak bir seride terimler gruplanabilir. Iraksak seride gruplama yanıltıcıdır.
2.5. Serinin Kalan Terimi
n. kısmî toplamdan sonraki toplama kalan terim denir:
Rₙ = S − Sₙ = aₙ₊₁ + aₙ₊₂ + ...Seri yakınsaksa kalan terim sıfıra gider. Kalanın büyüklüğü, sonlu toplamla yapılan yaklaşımın hatasını verir.
2.6. Serilerde Cauchy Ölçütü
Seri yakınsaktır ancak ve ancak:
∀ε > 0 ∃N : n > N, p ≥ 1 ⟹ |aₙ₊₁ + ... + aₙ₊ₚ| < εÖlçüt, kısmî toplamlar dizisine Cauchy koşulunun uygulanmasıdır.
2.7. Pozitif Terimli Seriler
Bütün terimleri negatif olmayan serilerde kısmî toplamlar dizisi artandır.
Bu nedenle tek ölçüt sınırlılıktır. Pozitif terimli bir seri yakınsaktır ancak ve ancak kısmî toplamları üstten sınırlı ise.
Sonuç, bu bölümdeki bütün testlerin dayanağıdır. Pozitif terimli seride "salınarak ıraksama" olanağı yoktur.
2.8. İntegral Kriteri
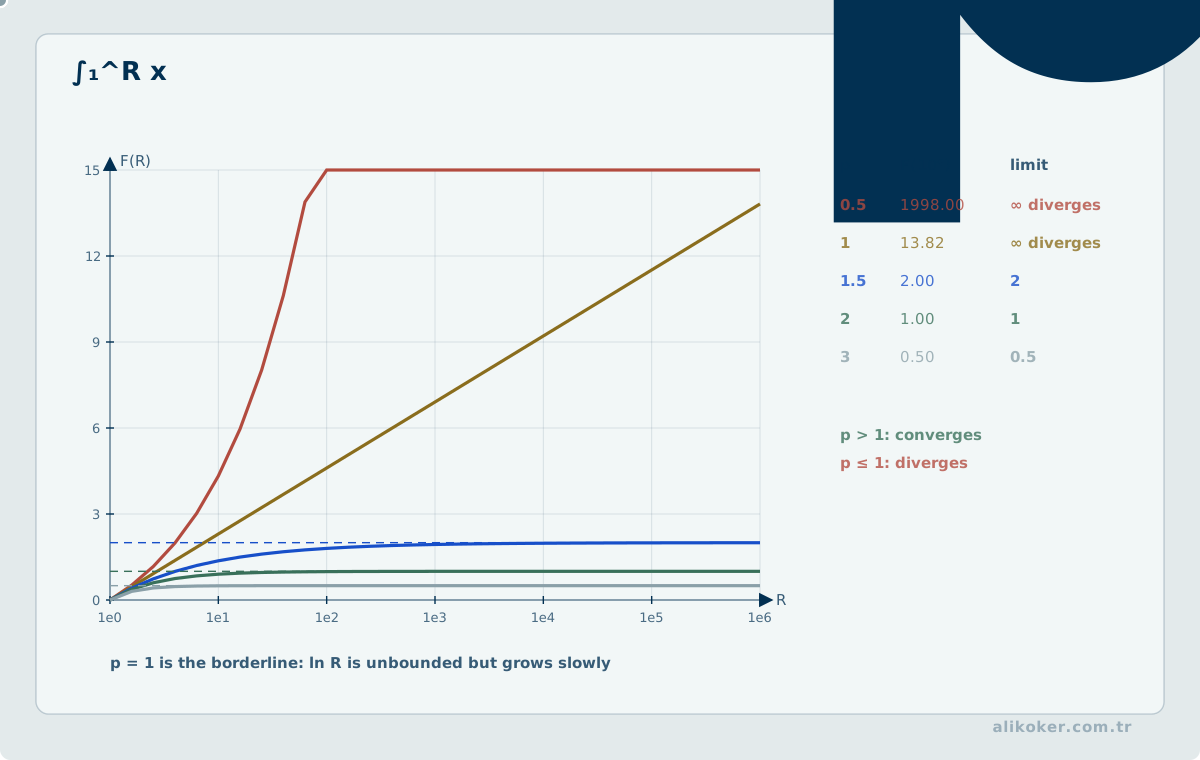
f fonksiyonu [1, ∞) aralığında pozitif, sürekli ve azalan olsun. aₙ = f(n) alınsın.
Σ aₙ ile ∫[1,∞) f(x) dx aynı davranışı gösterir.İkisi birlikte yakınsar ya da birlikte ıraksar. Değerleri eşit değildir.
Kriter p serisi sonucunu verir:
Σ 1/nᵖBu seri p > 1 ise yakınsak, p ≤ 1 ise ıraksaktır. p = 1 durumu harmonik seridir.
p serisi, karşılaştırma testlerinde en sık kullanılan ölçüttür.
2.9. Karşılaştırma Testi
0 ≤ aₙ ≤ bₙ olsun.
Σ bₙ yakınsaksa Σ aₙ yakınsaktır. Σ aₙ ıraksaksa Σ bₙ ıraksaktır.
Eşitsizliğin sonlu sayıda terimde bozulması sonucu değiştirmez.
Limit karşılaştırma testi uygulamada daha kullanışlıdır:
lim(n→∞) aₙ/bₙ = LL sonlu ve sıfırdan farklı ise iki seri aynı davranışı gösterir. L = 0 ise bₙ yakınsaklığı aₙ yakınsaklığını verir. L = ∞ ise bₙ ıraksaklığı aₙ ıraksaklığını verir.
Karşılaştırma serisi genelde geometrik seri ya da p serisi seçilir. Seçim, genel terimin baskın büyüme hızına bakılarak yapılır.
2.10. D'alembert Oran Kriteri
Pozitif terimli seride ardışık terimlerin oranına bakılır:
lim(n→∞) aₙ₊₁/aₙ = LL < 1 ise seri yakınsaktır. L > 1 ise ıraksaktır. L = 1 ise test sonuç vermez.
Kriter, faktöriyel ve üstel içeren terimlerde etkilidir.
L = 1 durumunda p serilerinin tümü aynı sonucu verir. Bu nedenle test bu sınırda ayırt edici değildir.
2.11. Cauchy Kök Testi
lim(n→∞) ⁿ√aₙ = LL < 1 ise yakınsak, L > 1 ise ıraksaktır. L = 1 ise sonuç vermez.
Genel terimde n. kuvvet varsa bu test oran testinden kısadır.
Kök testi oran testinden güçlüdür. Oran testinin sonuç verdiği her durumda kök testi de sonuç verir. Karşıtı geçerli değildir.
2.12. Raabe Kriteri
Oran testi L = 1 verdiğinde kullanılır:
lim(n→∞) n · (aₙ/aₙ₊₁ − 1) = RR > 1 ise yakınsak, R < 1 ise ıraksaktır. R = 1 ise sonuç vermez.
Kriter, oran testinin ayırt edemediği sınır bölgesini daraltır. Sınırı tümüyle kaldırmaz.
2.13. Alterne Seriler
Terimlerin işareti düzenli olarak değişen seriye alterne seri denir:
Σ (−1)ⁿ⁺¹ · aₙ, aₙ > 0Leibniz ölçütü: (aₙ) azalan ise ve sıfıra gidiyorsa seri yakınsaktır.
İki koşul birlikte aranır. Yalnız sıfıra gitmesi yeterli değildir.
Leibniz serilerinde hata kestirimi kolaydır. Kalan terimin mutlak değeri, ilk ihmal edilen terimden büyük değildir.
Alterne harmonik seri Σ (−1)ⁿ⁺¹/n yakınsaktır. Toplamı ln 2 sayısıdır.
2.14. Mutlak ve Şartlı Yakınsaklık
Σ |aₙ| yakınsaksa seri mutlak yakınsaktır.
Mutlak yakınsak her seri yakınsaktır. Karşıtı doğru değildir.
Σ aₙ yakınsak fakat Σ |aₙ| ıraksaksa seri şartlı yakınsaktır. Alterne harmonik seri bu türdendir.
Ayrım biçimsel değildir. İki sınıf farklı davranır.
Mutlak yakınsak seride terimlerin sırası değiştirilebilir. Toplam değişmez. Mutlak yakınsak iki seri çarpılabilir.
Oran ve kök testleri mutlak yakınsaklığı sınar. Genel terimin mutlak değeri kullanılır.
2.15. Riemann Teoremi
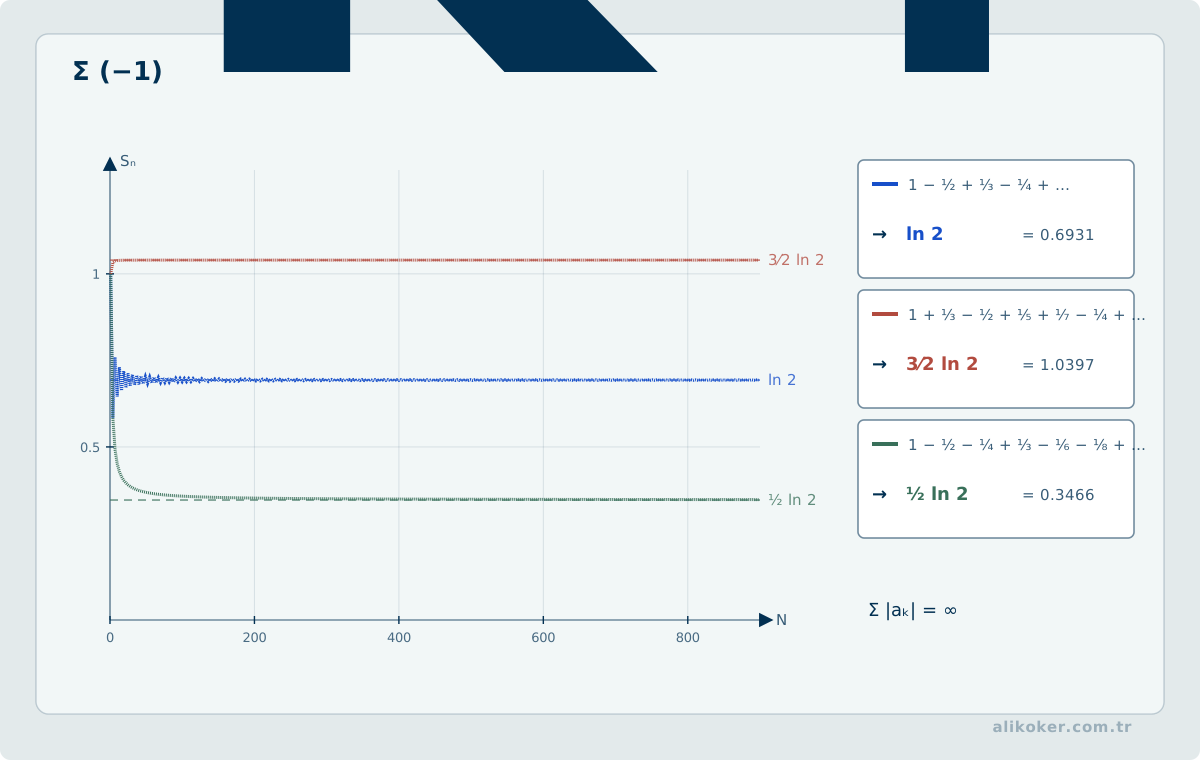
Şartlı yakınsak bir serinin terimleri uygun biçimde yeniden sıralanarak toplam istenen herhangi bir sayıya getirilebilir. Seriyi ıraksak yapmak da mümkündür.
Bu sonuç, sonlu toplamdaki değişme özelliğinin sonsuz toplama taşınmadığını gösterir.
Uygulamadaki karşılığı şudur. Şartlı yakınsak serilerde terim sırası korunmalıdır.
2.16. Dirichlet ve Abel Testleri
Dirichlet testi: Σ aₙ serisinin kısmî toplamları sınırlı olsun. (bₙ) monoton azalan ve sıfıra giden bir dizi olsun. Bu durumda Σ aₙbₙ yakınsaktır.
Leibniz ölçütü bu testin özel halidir. aₙ = (−1)ⁿ⁺¹ alınır.
Abel testi: Σ aₙ yakınsak olsun. (bₙ) monoton ve sınırlı olsun. Bu durumda Σ aₙbₙ yakınsaktır.
İki test, trigonometrik terimli serilerin incelenmesinde kullanılır.
2.17. Kuvvet Serileri
Değişkenin kuvvetlerine göre yazılan seriye kuvvet serisi denir:
Σ cₙ · (x − a)ⁿa merkez, cₙ katsayılardır.
Her kuvvet serisi için bir yakınsaklık yarıçapı R vardır. |x − a| < R aralığında seri mutlak yakınsar. |x − a| > R bölgesinde ıraksar. Uç noktalar ayrıca incelenir.
Yarıçap oran ya da kök testiyle bulunur:
R = lim |cₙ/cₙ₊₁| veya 1/R = lim ⁿ√|cₙ|Kuvvet serisi yakınsaklık aralığının içinde sürekli bir fonksiyon tanımlar. Terim terim türetilebilir ve integre edilebilir. Türev ve integral serilerinin yarıçapı aynıdır. Uç nokta davranışı değişebilir.
Abel teoremi: seri bir uç noktada yakınsaksa toplam fonksiyonu o noktada tek yönlü süreklidir.
2.18. Taylor ve Maclaurin Serileri
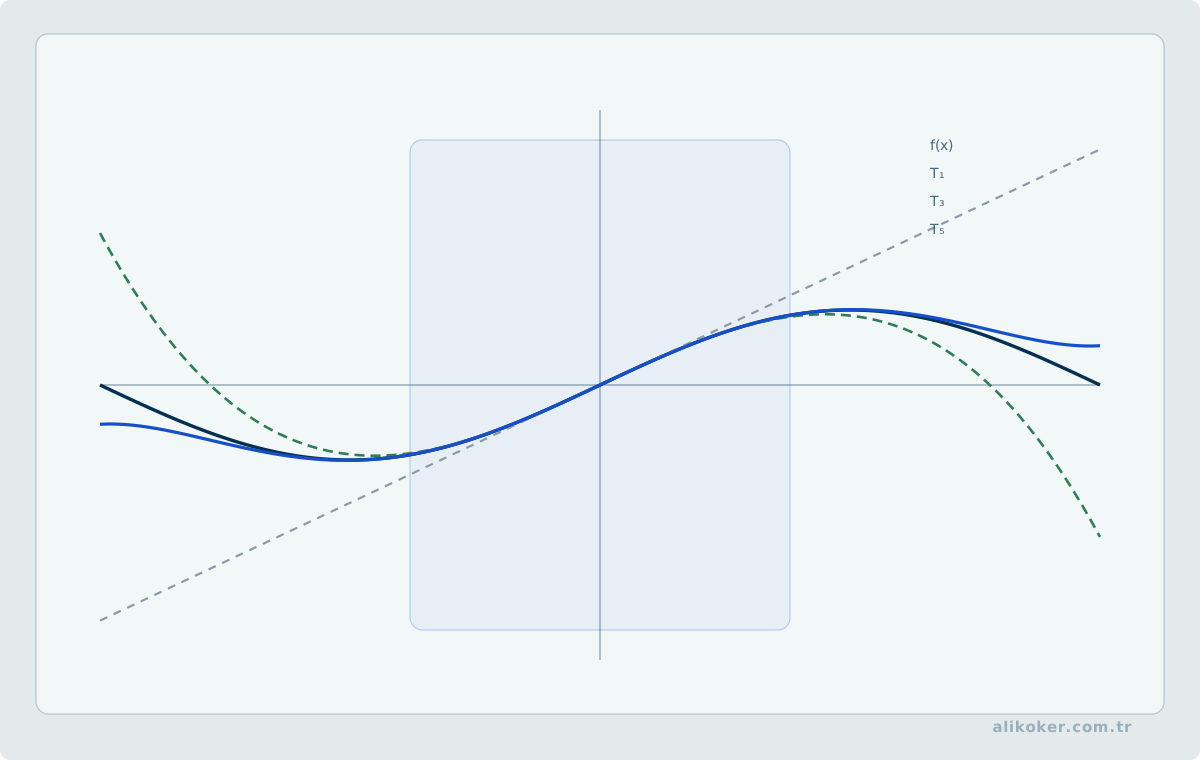
Sonsuz kez türevlenebilir bir fonksiyon için Taylor serisi şudur:
f(x) = Σ f⁽ⁿ⁾(a) · (x − a)ⁿ / n!a = 0 alınırsa Maclaurin serisi elde edilir.
Serinin yakınsaması yetmez. Fonksiyona yakınsaması gerekir. Koşul, Taylor formülündeki kalan teriminin sıfıra gitmesidir.
Sonsuz kez türevlenebilen her fonksiyon serisiyle temsil edilmez. Sıfırda tüm türevleri sıfır olan ve özdeş sıfır olmayan fonksiyonlar vardır.
Temel açılımlar:
eˣ = Σ xⁿ/n!,                                  her x
sin x = Σ (−1)ⁿ x²ⁿ⁺¹/(2n+1)!,                 her x
cos x = Σ (−1)ⁿ x²ⁿ/(2n)!,                     her x
ln(1+x) = Σ (−1)ⁿ⁺¹ xⁿ/n,                      −1 < x ≤ 1
1/(1−x) = Σ xⁿ,                                |x| < 1
arctan x = Σ (−1)ⁿ x²ⁿ⁺¹/(2n+1),               |x| ≤ 1
(1+x)ᵅ = Σ C(α,n) xⁿ,                          |x| < 1
Yeni açılımlar bu listeden türetilir. Değişken değiştirme, türev alma ve integrasyon kullanılır. Her seferinde tanım gereği türev hesaplamak gerekmez.
2.19. Fourier Serileri
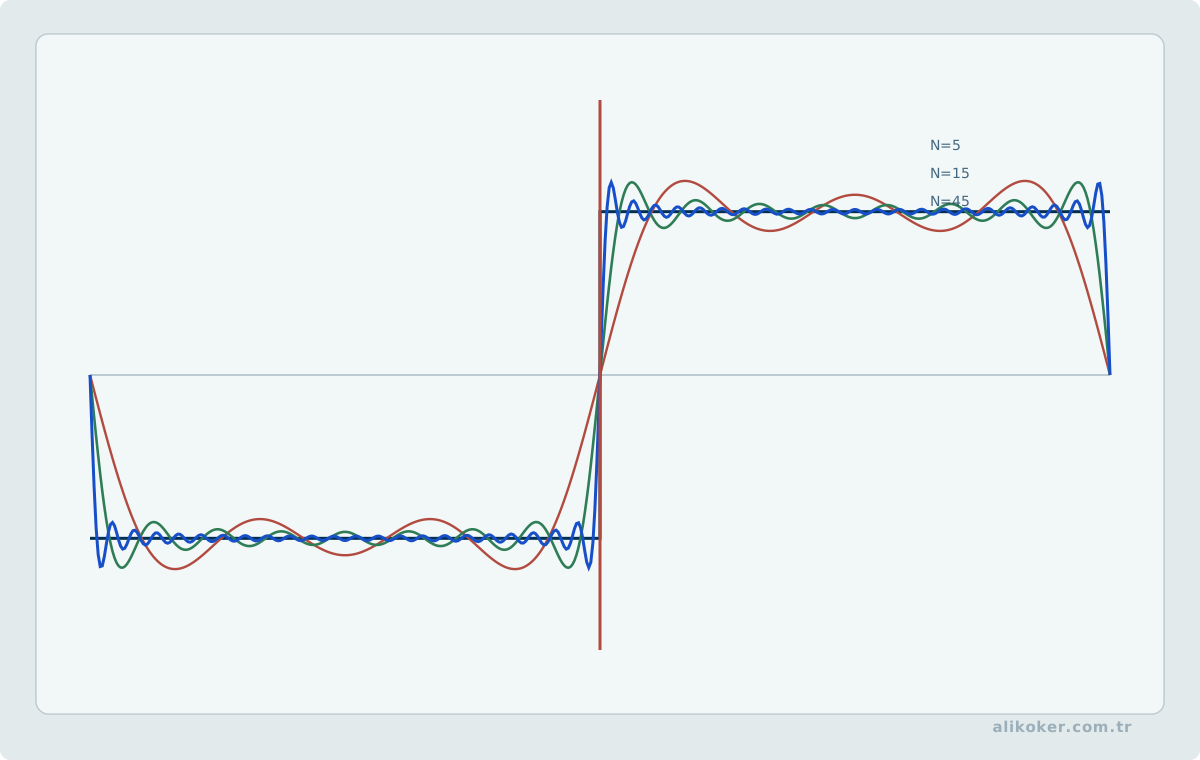
Taylor serisi kuvvetlerle açar. Fourier serisi trigonometrik fonksiyonlarla açar.
2π periyotlu bir f fonksiyonu için:
f(x) = a₀/2 + Σ [aₙ·cos nx + bₙ·sin nx]Katsayılar Euler-Fourier formülleriyle bulunur:
a₀ = (1/π) ∫[−π,π] f(x) dx
aₙ = (1/π) ∫[−π,π] f(x)·cos nx dx
bₙ = (1/π) ∫[−π,π] f(x)·sin nx dx
Formüller trigonometrik sistemin dikliğinden çıkar. Farklı frekanslı terimlerin çarpımının bir periyot üzerindeki integrali sıfırdır.
Dirichlet koşulları: f fonksiyonu parçalı sürekli ve parçalı monoton ise Fourier serisi yakınsar. Sürekli noktalarda f(x) değerine yakınsar. Sıçrama noktalarında tek yönlü limitlerin ortalamasına yakınsar.
Süreklilik gerekmez. Fourier serisi süreksiz fonksiyonları da temsil eder. Taylor serisinden en belirgin ayrımı budur.
Simetri katsayıları sadeleştirir. Çift fonksiyonda bütün bₙ katsayıları sıfırdır; yalnız kosinüs serisi kalır. Tek fonksiyonda bütün aₙ katsayıları sıfırdır; yalnız sinüs serisi kalır.
Periyot 2l ise değişken ölçeklenir:
f(x) = a₀/2 + Σ [aₙ·cos(nπx/l) + bₙ·sin(nπx/l)]
aₙ = (1/l) ∫[−l,l] f(x)·cos(nπx/l) dx
bₙ = (1/l) ∫[−l,l] f(x)·sin(nπx/l) dx
Karmaşık biçim gösterimi kısaltır:
f(x) = Σ cₙ · e^(inx), cₙ = (1/2π) ∫[−π,π] f(x)·e^(−inx) dxPeriyodik olmayan bir fonksiyon sonlu bir aralıkta açılabilir. Fonksiyon aralık dışına periyodik olarak genişletilir. [0, l] aralığında tanımlı fonksiyon, çift genişletmeyle kosinüs serisine, tek genişletmeyle sinüs serisine açılır.
2.20. Vektör Değerli Fonksiyonlar ve Uzay Eğrilerine Geçiş
Tek değişkenli kalkülüste çıktı bir skaler sayıydı. Çok değişkenli analize geçerken iki farklı genelleme birbirinden ayrılmalıdır:
f: R^n -> R      skaler değerli çok değişkenli fonksiyon
r: R -> R^m      vektör değerli tek parametreli fonksiyon
Birinci yapı yüzeyleri, gradyanı ve çok değişkenli optimizasyonu; ikinci yapı ise eğrileri, hareketi ve yol boyunca integrali doğal biçimde tanımlar.
2.21. Vektör Değerli Fonksiyon
Üç boyutta
r(t) = (x(t), y(t), z(t))biçimindeki bir fonksiyon, her t değerini uzayda bir noktaya eşler. t zaman ise bu nokta hareket eden bir parçacığın konumu olarak okunabilir; yalnız geometrik parametre ise aynı ifade bir uzay eğrisini tarif eder.
Bileşen gösterimi ile birim vektör gösterimi eşdeğerdir:
r(t) = x(t)i + y(t)j + z(t)k.Fonksiyonun tanım kümesi, bütün bileşenlerin aynı anda tanımlı olduğu t değerlerinin kesişimidir.
2.22. Limit ve Süreklilik
Vektör değerli fonksiyonun limiti bileşen bazında alınır:
lim_(t->t0) r(t)
=
(lim x(t), lim y(t), lim z(t)).
Bu eşitliğin anlamlı olması için bütün bileşen limitlerinin var olması gerekir. Norm diliyle eşdeğer tanım:
r(t) -> L
ancak ve ancak
||r(t)-L|| -> 0.
Süreklilik de aynı biçimde
lim_(t->t0) r(t) = r(t0)koşuludur.
Bu yapı, çok değişkenli fonksiyonların limitinden daha basittir; çünkü bağımsız değişken hâlâ tektir. Çok değişkenli limitte ise noktaya sonsuz sayıda farklı yoldan yaklaşma olasılığı vardır.
2.23. Türev, Hız ve İvme
Türev bileşen bazında hesaplanır:
r'(t) = (x'(t), y'(t), z'(t)).Geometrik olarak r'(t) düzenli bir noktada eğrinin teğet doğrultusundadır. t zaman olduğunda:
konum:       r(t)
hız:         v(t) = r'(t)
sürat:       ||v(t)||
ivme:        a(t) = r''(t)
Sürat ile hız farklı nesnelerdir. Hız vektördür; sürat onun normudur.
Yay uzunluğu elemanı
ds = ||r'(t)|| dtolduğundan [a,b] aralığındaki uzunluk
L = ∫[a,b] ||r'(t)|| dtbiçimindedir.
2.24. Birim Teğet ve Eğrilik
r'(t) ≠ 0 ise birim teğet vektör
T(t) = r'(t) / ||r'(t)||olarak tanımlanır.
Eğrilik, teğet doğrultunun yay uzunluğuna göre değişim hızıdır:
κ = ||dT/ds||.Parametre t ile pratik üç boyutlu biçim:
κ =
||r'(t) × r''(t)||
/
||r'(t)||^3
ifadesidir; payda ve payın sıfır olmadığı düzenli noktalarda kullanılır.
Eğrilik yalnız “eğri ne kadar kıvrılmıştır?” sorusuna yerel cevap verir. Eğrinin uzaydaki tüm geometrisini tek başına belirlemez.
2.25. Vektör Değerli Fonksiyonun İntegrali
İntegral de bileşen bazında tanımlanır:
∫ r(t) dt
=
(∫ x(t)dt, ∫ y(t)dt, ∫ z(t)dt).
Hız biliniyorsa konum, başlangıç koşuluyla birlikte geri kurulabilir:
r(t) = r(t0) + ∫[t0,t] v(u) du.Benzer biçimde ivmenin integrali hız değişimini verir.
Bu ifade, tek değişkenli analizin temel teoremini vektör değerli fonksiyonlara taşır; ayrı bir teorem ailesi değildir.
2.26. Parametrizasyon ve Aynı Geometrik Eğrinin Farklı Hızlarda Taranması
Aynı geometrik eğri farklı parametrelerle gösterilebilir. t = φ(u) monoton ve yeterince düzgün bir yeniden parametrizasyon ise:
r(t) = r(φ(u))aynı nokta kümesini farklı tarama hızıyla izleyebilir.
Yay uzunluğunun geometrik bir nicelik olabilmesi için parametrizasyondan bağımsız kalması gerekir. Değişken dönüşümü ve hız faktörü bu bağımsızlığı sağlar.
Buna karşılık hız ve ivme, parametre zaman olarak yorumlandığında yeniden parametrizasyondan etkilenir. Geometrik eğri ile hareket yasasını ayırmak bu nedenle önemlidir.
2.27. Çok Değişkenli Analizle Bağlantı
Vektör değerli fonksiyon burada tek parametreli bir eğriyi üretir. Çok değişkenli skaler fonksiyon f(x,y,z) ise uzay üzerinde bir skaler alan tanımlar. İkisi zincir kuralında birleşir:
d/dt f(r(t)) = grad f(r(t)) · r'(t).Bu eşitlik, bir skaler alanın hareket edilen yol boyunca ne hızla değiştiğini gösterir. Eğrisel integrallerin ve doğrultu türevinin ortak geometrik çekirdeği burada görülür.
Yakınsaklık sonucunu terim sayısına dönüştürmek. ∑[n=1..∞] 1/[n(n+1)] serisinde genel terim 1/n − 1/(n+1) biçiminde ayrıştırılır. İlk N terimin toplamı teleskopik olarak S_N = 1 − 1/(N+1) olur; bu nedenle sonsuz toplam S = 1 ve kesme hatası tam olarak R_N = S − S_N = 1/(N+1) değerindedir. Mutlak hatanın 0,001 değerinden küçük olması istendiğinde önce 1/(N+1) < 0,001 eşitsizliği çözülür ve en küçük uygun tamsayı N = 1000 bulunur. N = 999 için hata tam olarak 0,001 olduğundan sıkı eşitsizliği sağlamaz. Burada önemli ayrım, bir serinin yakınsak olduğunu göstermekle belirli hata hedefi için gereken hesaplama bütçesini hesaplamaktır. Kalan terim için kesin ifade bulunamayan serilerde aynı karar, uygun bir üst sınır üzerinden verilir.
Ünite 3: Çok Değişkenli Fonksiyonlar
3.1. Çok Değişkenli Fonksiyon ve Bölge
Tanım kümesi Rⁿ uzayının bir altkümesi olan reel değerli fonksiyona çok değişkenli fonksiyon denir.
İki değişkenli durumda z = f(x, y) yazılır. Grafiği üç boyutlu uzayda bir yüzeydir.
Tanım kümesindeki temel kavramlar noktanın komşuluğu üzerinden kurulur. P₀ merkezli δ yarıçaplı açık yuvara komşuluk denir.
Her noktasıyla birlikte bir komşuluğunu içeren kümeye açık küme denir. Her iki noktası küme içinde kalan bir yolla birleştirilebiliyorsa küme bağlantılıdır. Açık ve bağlantılı kümeye bölge denir.
Sınır noktalarını da içeren bölgeye kapalı bölge denir. Sınırlı ve kapalı bölgeye kompakt denir.
Görselleştirme araçları iki tanedir. Seviye eğrisi f(x, y) = c denklemiyle verilir. Üç değişkenli durumda seviye yüzeyi kullanılır.
3.2. Limit ve Süreklilik
f fonksiyonunun P₀ noktasındaki limiti L'dir denmesi şu anlama gelir:
∀ε > 0 ∃δ > 0 : 0 < |P − P₀| < δ ⟹ |f(P) − L| < εTek değişkenli durumdan ayrılan nokta yaklaşma yollarıdır. Tek değişkende iki yön vardır. Düzlemde sonsuz yol vardır.
Limitin var olması için bütün yollarda aynı değere yaklaşılmalıdır.
Bu, ıraksaklık ispatının standart yöntemidir. İki farklı yolda farklı değer bulunursa limit yoktur. y = mx doğruları ve y = mx² parabolleri sık kullanılır.
Yol yöntemi limitin varlığını ispatlamaz. Varlık için epsilon delta tanımı ya da sıkıştırma kullanılır. Kutupsal koordinata geçmek çoğu durumda hızlı sonuç verir.
Ardışık limitler (ikikat limitler) ayrı bir kavramdır:
lim(x→x₀) [lim(y→y₀) f(x, y)]
lim(y→y₀) [lim(x→x₀) f(x, y)]
Bunların eşit olması çift limitin varlığını göstermez. Çift limit varsa ve ardışık limitler de varsa üçü eşittir.
Süreklilik tanımı aynı biçimdedir:
lim(P→P₀) f(P) = f(P₀)Sürekli fonksiyonların toplamı, çarpımı, bölümü ve bileşkesi süreklidir. Kompakt bölgede sürekli fonksiyon sınırlıdır ve ekstremum değerlerini alır.
3.3. Kısmi Türev
Diğer değişkenler sabit tutularak alınan türeve kısmi türev denir:
∂f/∂x = lim(h→0) [f(x+h, y) − f(x, y)] / h
∂f/∂y = lim(k→0) [f(x, y+k) − f(x, y)] / k
Gösterimler: fₓ, f_y, ∂f/∂x, ∂f/∂y.
Geometrik anlamı, yüzeyin koordinat düzlemine paralel kesitindeki teğet eğimidir.
Hesap tek değişkenli kurallarla yapılır. Türevi alınmayan değişken sabit sayı gibi işlem görür.
Yüksek mertebeden kısmi türevler yinelemeyle tanımlanır. Karışık türevlerde sıra genelde önemsizdir:
∂²f/∂x∂y = ∂²f/∂y∂xSchwarz teoremi: karışık türevler sürekli ise eşittir. Süreklilik koşulu düşerse eşitlik bozulabilir.
3.4. Kısmi Esneklik ve Normalize Duyarlılık
Kısmi türevler mutlak yerel duyarlılığı ölçer. Farklı ölçeklerdeki değişkenleri karşılaştırmak için her kısmi türev ilgili giriş ve çıktı büyüklüğüyle normalize edilebilir. z=f(x,y) ve x, y, z sıfırdan farklı olsun:
E_x = (x/z) · ∂f/∂x
E_y = (y/z) · ∂f/∂y
Bu büyüklüklere kısmi esneklikler ya da boyutsuz kısmi duyarlılıklar denebilir. Birinci mertebe diferansiyel yaklaşımı
dz ≈ f_x dx + f_y dyolduğundan her iki taraf z ile bölündüğünde
dz/z ≈ E_x · dx/x + E_y · dy/yelde edilir. Böylece çok girişli bir sistemdeki küçük göreli çıktı değişimi, girişlerin küçük göreli değişimlerinin duyarlılıklarla ağırlıklandırılmış toplamı olarak okunabilir.
Bu formül bağımsız hata kaynaklarının olasılıksal birleşimi değildir; birinci mertebeden deterministik duyarlılık yaklaşımıdır. Belirsizlikler rastgele değişken olarak modelleniyorsa kovaryans yapısı ayrıca hesaba katılmalıdır.
Homojen fonksiyonlarda bağlantı daha da belirgindir. f k dereceden homojen ise Euler teoremi
x f_x + y f_y = k fverir. f ≠ 0 için her iki taraf f ile bölündüğünde
E_x + E_y = ksonucu elde edilir. Yani homojenlik derecesi, kısmi göreli duyarlılıkların toplamı olarak yorumlanabilir.
3.5. Diferansiyellenebilirlik ve Tam Diferansiyel
Kısmi türevlerin var olması yeterli bir düzgünlük göstergesi değildir. Tek değişkenli durumdan en keskin ayrılma noktası budur.
f fonksiyonu P₀ noktasında diferansiyellenebilirdir denmesi için artım şöyle yazılabilmelidir:
Δf = fₓ·Δx + f_y·Δy + ε₁·Δx + ε₂·ΔyBurada Δx, Δy → 0 iken ε₁, ε₂ → 0 olur.
Artımın doğrusal kısmına tam diferansiyel denir:
df = fₓ dx + f_y dyİlişkiler şöyledir. Diferansiyellenebilirlik sürekliliği gerektirir. Diferansiyellenebilirlik kısmi türevlerin varlığını gerektirir. Karşıtlar geçerli değildir.
Yeter koşul: kısmi türevler bir komşulukta var ve noktada sürekli ise fonksiyon o noktada diferansiyellenebilirdir.
Geometrik karşılığı teğet düzlemin varlığıdır.
3.6. Zincir Kuralı
Bileşik fonksiyonlarda türev, ara değişkenler üzerinden toplanır.
x = x(t) ve y = y(t) ise:
df/dt = (∂f/∂x)·(dx/dt) + (∂f/∂y)·(dy/dt)Bu türeve tam türev denir.
x = x(u, v) ve y = y(u, v) ise:
∂f/∂u = (∂f/∂x)·(∂x/∂u) + (∂f/∂y)·(∂y/∂u)
∂f/∂v = (∂f/∂x)·(∂x/∂v) + (∂f/∂y)·(∂y/∂v)
Kural, değişken sayısı arttıkça terim eklenerek genişler. Her ara değişken için bir çarpım terimi yazılır.
3.7. Homojen Fonksiyonlar ve Euler Teoremi
Her t > 0 için f(tx, ty) = tᵏ·f(x, y) sağlanıyorsa fonksiyon k dereceden homojendir.
Euler teoremi: k dereceden homojen ve diferansiyellenebilir fonksiyonlar için
x·fₓ + y·f_y = k·f3.8. Kapalı Fonksiyonlar
F(x, y) = 0 bağıntısı, uygun koşullarda y'yi x'in fonksiyonu olarak belirler.
Kapalı fonksiyon teoremi: F sürekli kısmi türevlere sahip olsun. Bir P₀ noktasında F(P₀) = 0 ve F_y(P₀) ≠ 0 ise, bu noktanın bir komşuluğunda y = y(x) fonksiyonu tek biçimde tanımlıdır ve türevi şudur:
dy/dx = − Fₓ / F_yÜç değişkenli F(x, y, z) = 0 bağıntısında:
∂z/∂x = − Fₓ / F_z
∂z/∂y = − F_y / F_z
Teorem varlık teoremidir. Fonksiyonun kapalı biçimini vermez, yerel olarak var olduğunu söyler.
3.9. Jakobiyen
Birden çok fonksiyonun kısmi türevlerinden kurulan determinanta Jakobiyen denir:
J = ∂(u, v)/∂(x, y) = | uₓ  u_y |
                      | vₓ  v_y |
Jakobiyen, dönüşümün yerel ölçek çarpanıdır. Alan ve hacim elemanının dönüşümde nasıl değiştiğini verir.
J ≠ 0 ise dönüşüm yerel olarak tersinirdir. Ters dönüşümün Jakobiyeni, özgün Jakobiyenin tersidir.
Bileşke dönüşümlerde Jakobiyenler çarpılır.
3.10. Koordinat Dönüşümleri
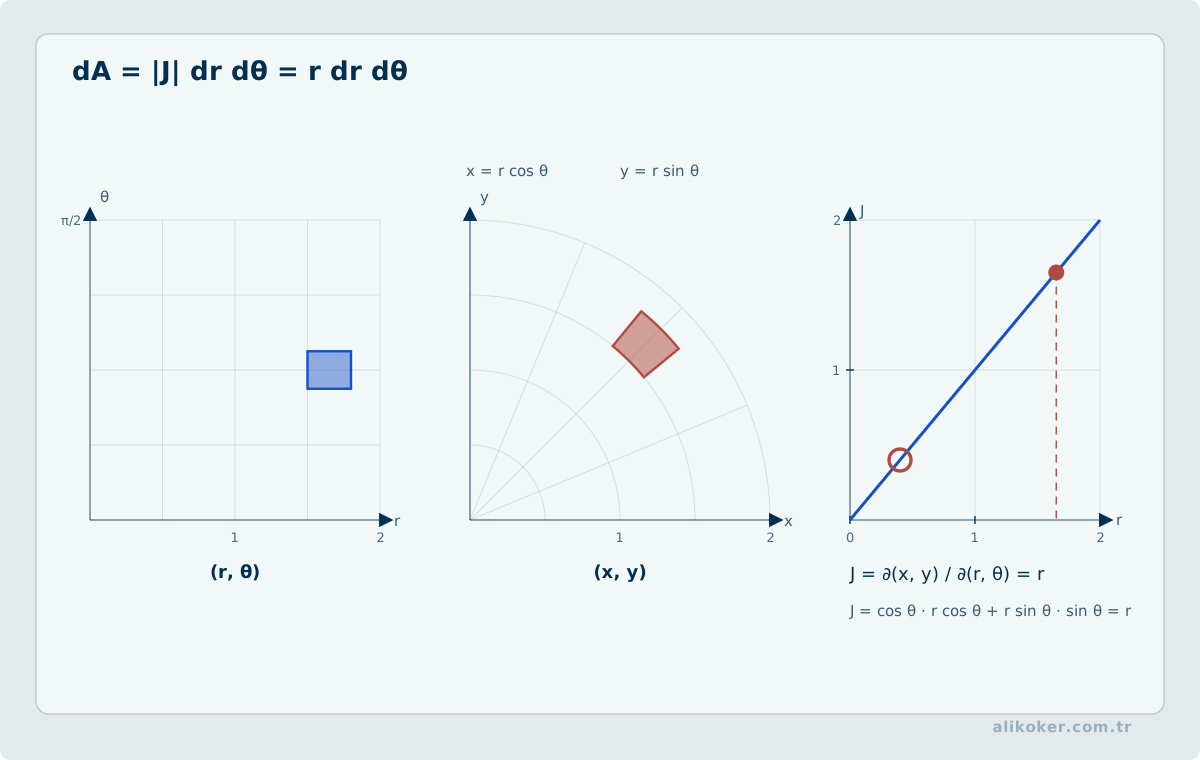
Kutupsal koordinatlar:
x = r·cos θ,   y = r·sin θ
J = r
Silindirik koordinatlar:
x = r·cos θ,   y = r·sin θ,   z = z
J = r
Küresel koordinatlar:
x = ρ·sin φ·cos θ,   y = ρ·sin φ·sin θ,   z = ρ·cos φ
J = ρ²·sin φ
Bu üç Jakobiyen katlı integrallerde doğrudan kullanılır.
3.11. Fonksiyonel Bağlılık
Bir fonksiyon diğerlerinin fonksiyonu olarak yazılabiliyorsa fonksiyonlar bağımlıdır.
Ölçüt Jakobiyendir. Bir bölgede Jakobiyen özdeş olarak sıfır ise fonksiyonlar bağımlıdır. Sıfırdan farklı ise bağımsızdır.
3.12. Taylor Formülü
İki değişkenli fonksiyon için Taylor açılımı:
f(x₀+h, y₀+k) = f(x₀,y₀) + (h·∂/∂x + k·∂/∂y)f + (1/2!)(h·∂/∂x + k·∂/∂y)²f + ...Operatör kuvvetleri binom açılımı gibi genişletilir. Terimler kısmi türevlerle yazılır.
İkinci mertebe terimi ekstremum sınıflandırmasında kullanılır.
3.13. Serbest Ekstremumlar
Bir komşuluktaki tüm değerlerden büyük fonksiyon değerine lokal maksimum, küçük olanına lokal minimum denir.
Gerek koşul: iç noktada ekstremum varsa ve kısmi türevler varsa hepsi sıfırdır.
fₓ = 0, f_y = 0Bu koşulu sağlayan noktalara kritik nokta denir.
Yeter koşul ikinci türevlerle verilir. Hessian determinantı hesaplanır:
D = fₓₓ · f_yy − (fₓ_y)²Sınıflandırma şöyledir:
- D > 0 ve fₓₓ < 0 ise lokal maksimum.
- D > 0 ve fₓₓ > 0 ise lokal minimum.
- D < 0 ise eyer noktası. Ekstremum yoktur.
- D = 0 ise test sonuç vermez. Daha yüksek mertebeden inceleme gerekir.
Eyer noktası tek değişkenli durumda karşılığı olmayan bir olgudur. Bir doğrultuda maksimum, dik doğrultuda minimum davranışı görülür.
3.14. En Küçük Karelerin Optimizasyon Yorumu
Çok değişkenli optimizasyonun somut bir uygulaması doğrusal regresyondaki en küçük kareler problemidir. Veri çiftleri (xᵢ,yᵢ) için
ŷᵢ = a + b xᵢdoğrusu seçilsin. Katsayılar, artık kareleri toplamını
J(a,b) = Σ [yᵢ − (a + b xᵢ)]²en küçük yapan a ve b değerleridir.
Bu, doğrudan iki değişkenli bir serbest optimizasyon problemidir. İç noktadaki aday çözüm
∂J/∂a = 0
∂J/∂b = 0
koşullarından elde edilir. xᵢ değerlerinin tümü aynı değilse Hessian
H = 2 · | n      Σxᵢ  |
        | Σxᵢ   Σxᵢ² |
pozitif tanımlıdır ve amaç fonksiyonu kesin konvekstir; bu nedenle bulunan kritik nokta tek küresel minimumdur.
Bu bölümdeki amaç regresyon kuramını yeniden anlatmak değildir. İstatistiksel yorum, artık analizi ve çıkarım Olasılık ve İstatistik dersinde; matris biçimi ve izdüşüm yorumu Lineer Cebir dersinde ele alınır. Buradaki bağlantı, aynı problemin çok değişkenli amaç fonksiyonu, gradyan ve Hessian üzerinden nasıl görüldüğünü göstermektir.
3.15. Bağlı Ekstremumlar ve Lagrange Çarpanları
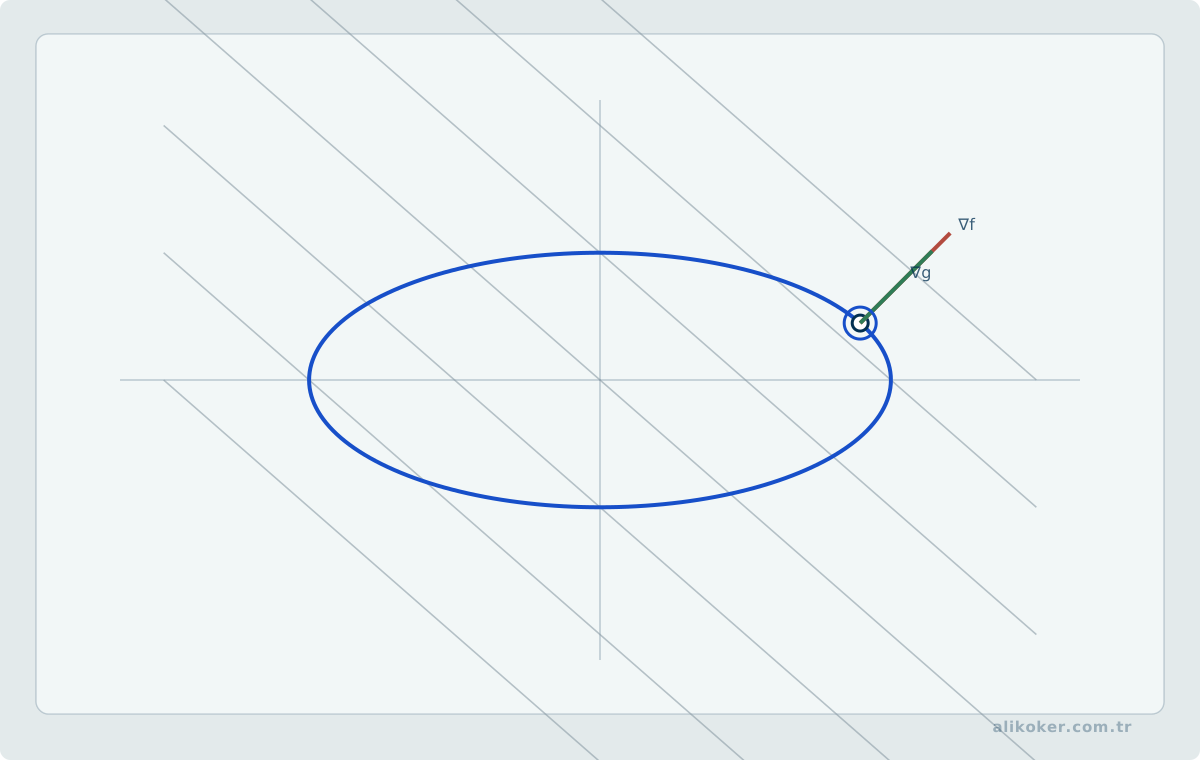
g(x, y) = 0 kısıtı altında f fonksiyonunun ekstremumları aranıyorsa bağlı ekstremum problemi vardır.
Kısıt çözülebiliyorsa değişken yok edilir ve serbest probleme indirgenir. Çoğu durumda çözmek mümkün değildir.
Lagrange çarpanları yöntemi yardımcı fonksiyon kurar:
L(x, y, λ) = f(x, y) − λ · g(x, y)Kritik noktalar şu sistemden bulunur:
Lₓ = 0, L_y = 0, L_λ = 0Son denklem kısıtın kendisidir.
Yöntemin geometrik dayanağı gradyanların paralelliğidir. Ekstremum noktasında f ve g seviye eğrileri teğettir.
Birden çok kısıt varsa her kısıt için ayrı bir çarpan eklenir.
Kompakt bölgede mutlak ekstremum aranıyorsa iç kritik noktalar ile sınır üzerindeki değerler birlikte karşılaştırılır.
3.16. Eğriler, Teğet Vektör ve Normal Düzlem
Uzay eğrisi parametrik olarak verilir:
r(t) = (x(t), y(t), z(t))Türev vektörü r'(t) eğriye teğet vektördür. Birim teğet vektör T = r'/|r'| ile bulunur.
Teğet doğrusunun denklemi noktadan geçer ve r' doğrultusundadır.
Teğete dik olan ve noktadan geçen düzleme normal düzlem denir. Normal vektörü r'(t₀) olur:
x'(t₀)(x−x₀) + y'(t₀)(y−y₀) + z'(t₀)(z−z₀) = 0Yay uzunluğu parametresi s ile türev alınırsa birim teğet doğrudan elde edilir.
3.17. Yüzeyler, Teğet Düzlem ve Normal Vektör
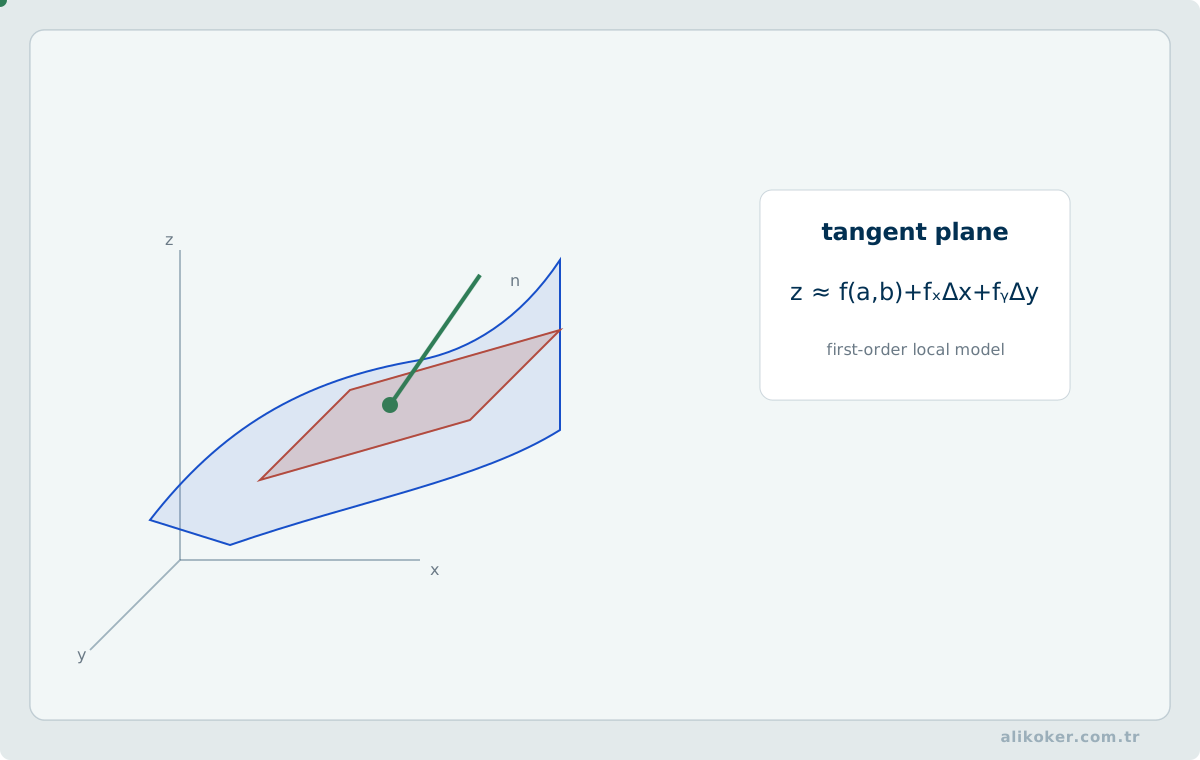
Yüzey üç biçimde verilir: açık z = f(x, y), kapalı F(x, y, z) = 0, parametrik r(u, v).
Kapalı biçimde normal vektör gradyandır:
n = ∇F = (Fₓ, F_y, F_z)Teğet düzlem denklemi:
Fₓ(x−x₀) + F_y(y−y₀) + F_z(z−z₀) = 0Açık biçimde teğet düzlem:
z − z₀ = fₓ(x₀,y₀)(x−x₀) + f_y(x₀,y₀)(y−y₀)Parametrik biçimde normal vektör, kısmi türev vektörlerinin vektörel çarpımıdır:
n = r_u × r_vNormal doğrusu, teğet düzleme dik ve değme noktasından geçen doğrudur.
3.18. Gradyan
Kısmi türevlerden kurulan vektöre gradyan denir:
∇f = (fₓ, f_y, f_z)İki temel özelliği vardır. Gradyan, fonksiyonun en hızlı arttığı doğrultuyu gösterir. Büyüklüğü, o doğrultudaki artış hızıdır.
Gradyan, seviye eğrisine ve seviye yüzeyine diktir. Teğet düzlem hesabının dayanağı budur.
Gradyan sıfır ise nokta kritiktir.
3.19. Doğrultu Türevi
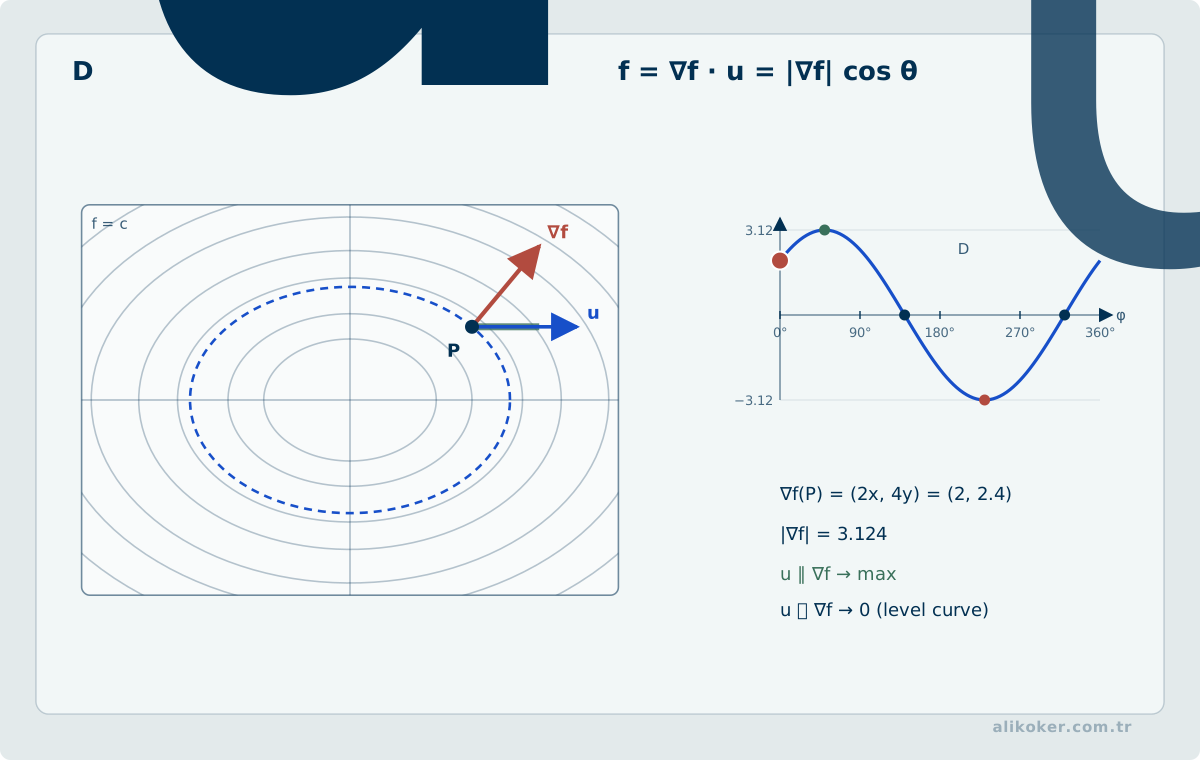
Birim u vektörü doğrultusundaki değişim hızı doğrultu türevidir:
D_u f = lim(h→0) [f(P + hu) − f(P)] / hFonksiyon diferansiyellenebilir ise hesap iç çarpımla yapılır:
D_u f = ∇f · u = |∇f| · cos θθ, gradyan ile u arasındaki açıdır.
Sonuçlar buradan okunur. Doğrultu türevi en büyük değerini gradyan doğrultusunda alır ve |∇f| olur. Ters doğrultuda en küçük değerini alır. Gradyana dik doğrultuda sıfırdır; bu doğrultu seviye eğrisinin teğetidir.
Koordinat eksenleri doğrultusundaki doğrultu türevleri kısmi türevlerdir.
İkinci mertebeden doğrultu türevi, birinci doğrultu türevine işlemin yeniden uygulanmasıyla bulunur.
3.20. Diverjans, Rotasyonel ve Laplasiyen
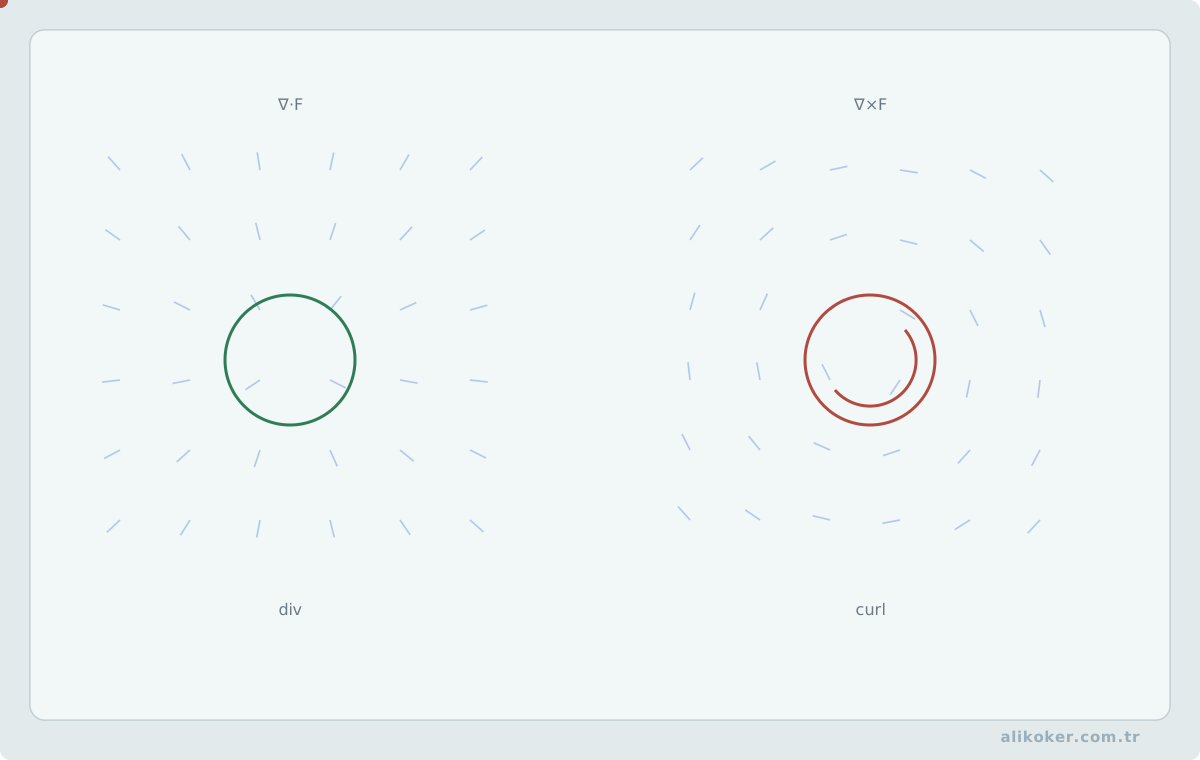
F = (P, Q, R) bir vektör alanı olsun.
Diverjans skaler üretir:
div F = ∇ · F = ∂P/∂x + ∂Q/∂y + ∂R/∂zFiziksel anlamı, bir noktadaki kaynak ya da kuyu yoğunluğudur. Diverjansı her yerde sıfır olan alana solenoidal denir.
Rotasyonel vektör üretir:
rot F = ∇ × F = | i    j    k   |
                | ∂/∂x ∂/∂y ∂/∂z |
                | P    Q    R   |
Fiziksel anlamı, alanın yerel dönme eğilimidir. Rotasyoneli sıfır olan alana irrotasyonel ya da korunumlu denir.
Laplasiyen skaler alana uygulanır:
Δf = ∇²f = fₓₓ + f_yy + f_zzΔf = 0 denklemini sağlayan fonksiyonlara harmonik fonksiyon denir.
Temel özdeşlikler:
rot(∇f) = 0
div(rot F) = 0
div(∇f) = Δf
İlk iki özdeşlik, karışık kısmi türevlerin eşitliğinden çıkar.
3.21. Parametrik Eğride Hız, Yay Uzunluğu ve Eğrilik
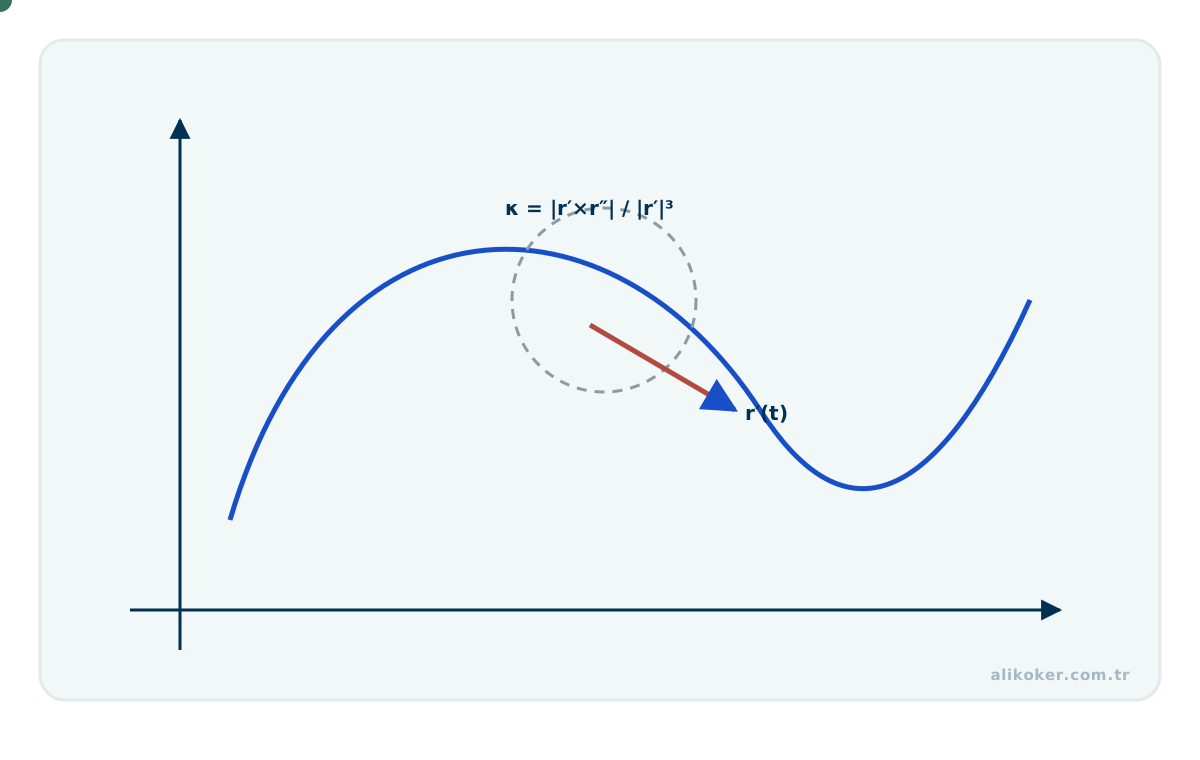
Parametrik bir eğri r(t) ile verildiğinde türev r'(t) teğet doğrultusunu ve parametreye göre değişim hızını taşır. Hız büyüklüğü:
v(t) = ||r'(t)||ve t0 ile t1 arasındaki yay uzunluğu:
L = integral_(t0)^(t1) ||r'(t)|| dtbiçimindedir.
Eğrilik, yalnız yönün değişip değişmediğini değil, teğet doğrultunun yay uzunluğuna göre ne kadar hızlı döndüğünü ölçer. Düzlemde düzenli bir eğri için:
kappa = abs(x' y'' - y' x'') / (x'^2 + y'^2)^(3/2)kullanılabilir. Büyük eğrilik keskin dönüşü, küçük eğrilik daha düz davranışı ifade eder.
Bu kavramlar bilgisayar grafiği, robot yolu, hareket planlama ve geometrik modellemede doğrudan karşılık bulur. Matematiksel çekirdek burada tutulur; ayrık eğrilerde sayısal yaklaşım Nümerik Analizle ilişkilidir.
3.22. Hessian ve İkinci Mertebe Yerel Model
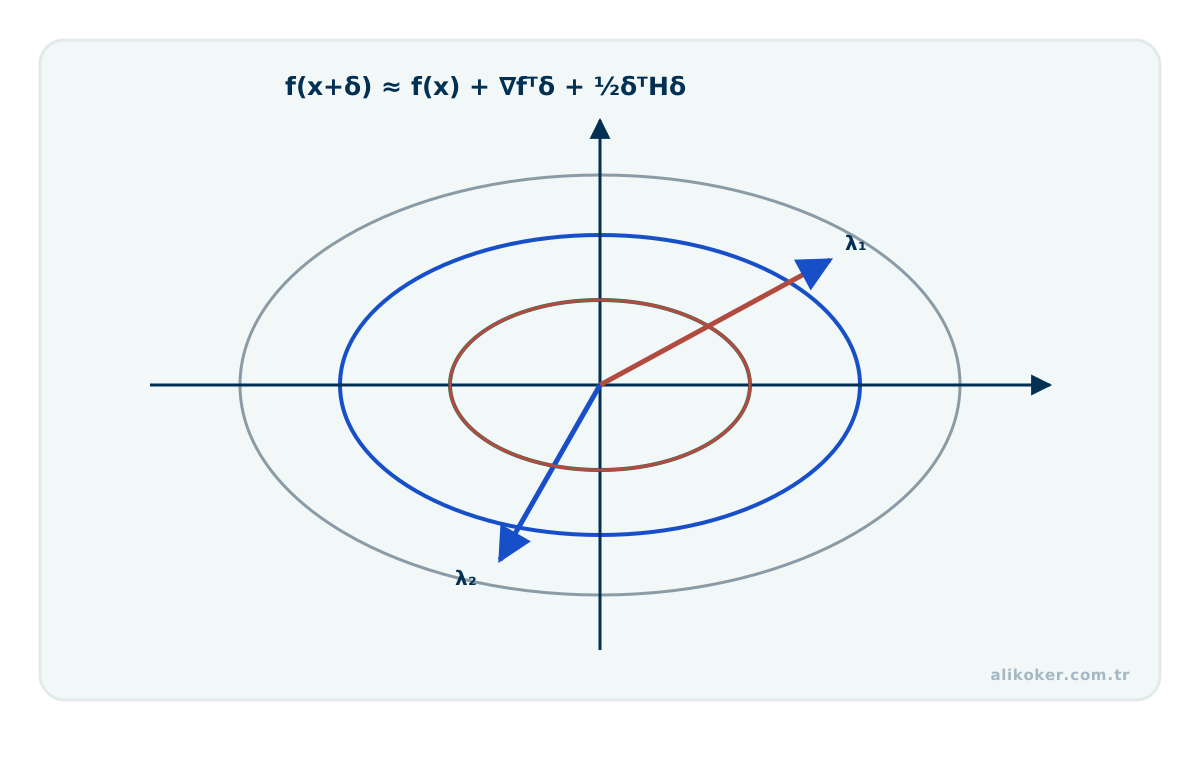
Çok değişkenli bir fonksiyonun gradyanı birinci mertebe değişimi, Hessian matrisi ise ikinci mertebe eğriliği toplar. Küçük bir delta vektörü için ikinci mertebe yerel model:
f(x+delta) ≈ f(x) + grad(f)(x)^T delta
             + 1/2 delta^T H(x) delta
şeklindedir.
Kritik noktada gradyan sıfır olduğunda Hessian'ın yapısı sınıflandırmada belirleyicidir. Hessian pozitif tanımlıysa sıkı yerel minimum, negatif tanımlıysa sıkı yerel maksimum elde edilir. Hem pozitif hem negatif eğrilik yönleri varsa eyer noktası söz konusudur.
Bu test, ikinci mertebe optimizasyonun matematiksel temelidir. Ancak büyük boyutlu problemlerde Hessian'ı açıkça oluşturmak pahalı olabilir; bu durumda yalnız H v türü yönlü çarpımlar hesaplanabilir.
3.23. Matris ve Vektör Türevlerine Giriş: JVP ve VJP
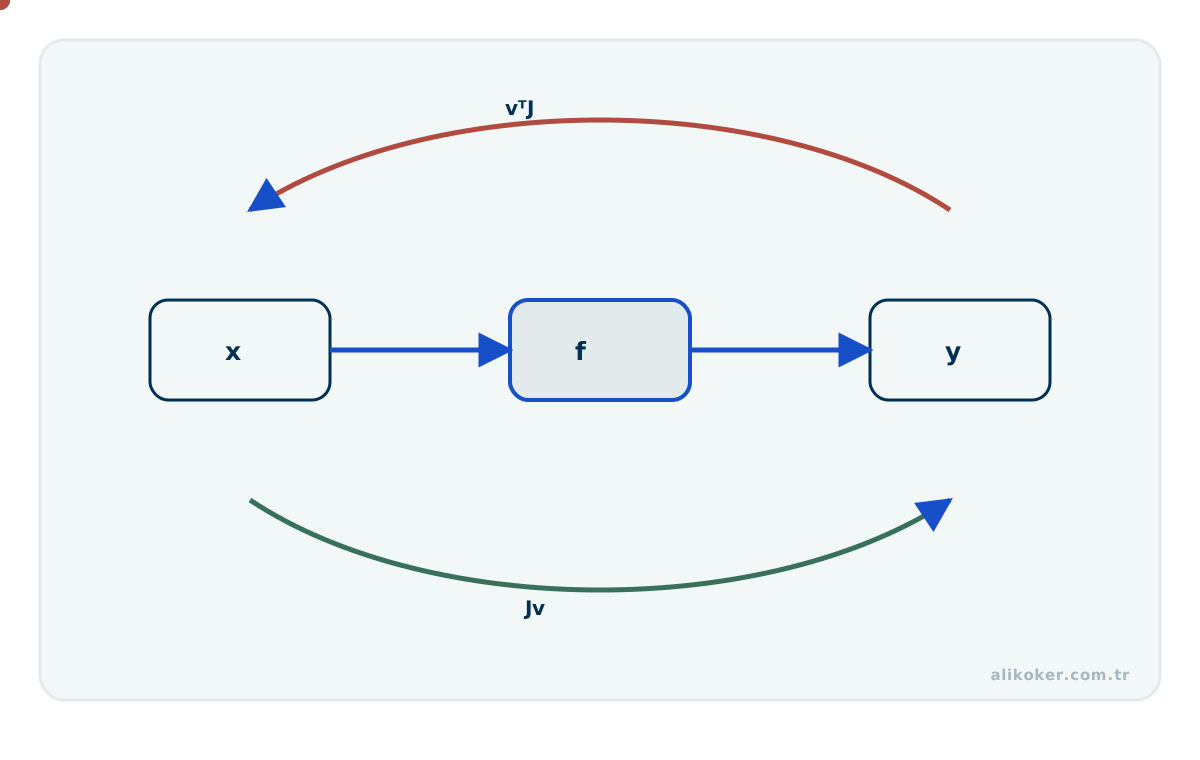
f: R^n -> R^m dönüşümünün yerel türevi Jacobian matrisi J ile temsil edilir. Fakat modern yazılımda çoğu zaman bütün J matrisini oluşturmak gereksizdir.
Jacobian-vector product (JVP):
J vseçilen bir giriş doğrultusundaki değişimin çıktıya nasıl taşındığını hesaplar. Vector-Jacobian product (VJP) ise:
u^T Jçıktı tarafındaki bir duyarlılığı girişlere geri taşır.
İleri kip otomatik türev doğal olarak JVP'ye, ters kip otomatik türev ise VJP'ye yakındır. Çok sayıda parametreye karşı tek bir skaler kayıp bulunan öğrenme problemlerinde ters kip bu nedenle etkilidir. Burada amaç yazılım çerçevesi öğretmek değil, zincir kuralının matris biçimini görünür hale getirmektir.
3.24. Dizi, Seri ve Çok Değişkenli Analizi Ortak Yakınsama Diliyle Okumak
Dersin yedi ünitesi iki eksende toplanır.
Birinci eksen limit ve yaklaşım eksenidir.
dizi
   ↓
seri
   ↓
kuvvet serisi
   ↓
Taylor ve Fourier açılımı
Dizi bir limit nesnesidir. Seri, kısmî toplamlar dizisinin limitidir. Kuvvet serisi, değişkene bağlı bir seridir. Taylor açılımı fonksiyonu kuvvetlerle, Fourier açılımı dalgalarla temsil eder. İkisi de aynı fikri kullanır: karmaşık bir fonksiyonu basit yapı taşlarının sonsuz toplamı olarak yazmak.
İkinci eksen boyut eksenidir.
tek değişkenli türev
   ↓
kısmi türev, gradyan
   ↓
iki ve üç katlı integral
   ↓
eğrisel ve yüzey integrali
   ↓
Green, Stokes, diverjans teoremleri
Türev tek boyutta bir sayıdır. Çok boyutta bir vektöre, gradyana dönüşür. İntegralin bölgesi aralıktan bölgeye, cisme, eğriye ve yüzeye genişler.
Üçüncü ve en önemli bağ, üç büyük teoremin ortak yapısıdır.
Green, Stokes ve diverjans teoremleri aynı cümleyi söyler: bir bölgenin içindeki türev bilgisinin integrali, bölgenin sınırındaki değerlerin integraline eşittir.
Tek katlı integraldeki Newton-Leibniz formülü de aynı cümledir. Bölge bir aralıktır. Sınırı iki uç noktadır.
∫[a,b] f'(x) dx = f(b) − f(a)        aralık ↔ uç noktalar
∮_C P dx + Q dy = ∬_D (Qₓ − P_y) dA  bölge ↔ sınır eğrisi
∮_C F · dr = ∬_S rot F · n dS        yüzey ↔ sınır eğrisi
∬_S F · n dS = ∭_V div F dV          cisim ↔ sınır yüzeyi
Dört formül tek bir teoremin farklı boyutlardaki yüzleridir.
Dördüncü bağ Jakobiyendir. Koordinat dönüşümü her katlı integralde aynı işi yapar. Kutupsal r, silindirik r, küresel ρ²sin φ çarpanları hep bu tek kavramdan gelir.
Beşinci bağ, ekstremum problemlerinin gradyan üzerinden kurulmasıdır. Serbest ekstremumda gradyan sıfırlanır. Bağlı ekstremumda iki gradyan paralelleştirilir.
3.25. Yakınsama, Türev, İntegral ve Geometrik Yönlendirmeyi Ayırmak
Bu konularda özellikle ayrılması gereken kavramlar:
Dizi ≠ seri. Dizi terimlerin sıralanışıdır. Seri kısmî toplamların dizisidir.
aₙ → 0 ≠ seri yakınsak. Sıfıra gitme gerek koşuldur. Harmonik seri karşı örnektir.
Sınırlılık ≠ yakınsaklık. Yakınsak dizi sınırlıdır. Sınırlı dizi yakınsak olmayabilir.
Monoton + sınırlı = yakınsak. İki koşul birlikte yakınsaklığı verir. Tek başına hiçbiri yetmez.
Cauchy dizisi ≠ rasyonel sayılarda yakınsak. Denklik reel sayıların tamlığına bağlıdır.
Mutlak yakınsaklık ≠ şartlı yakınsaklık. Şartlı yakınsak seride terim sırası değiştirilemez.
Oran testi L = 1 ≠ seri hakkında bilgi. Test sonuç vermez. Raabe ya da karşılaştırma denenir.
Taylor serisi yakınsak ≠ fonksiyona yakınsak. Kalan terimin sıfıra gitmesi ayrıca gösterilir.
Taylor ≠ Fourier. Taylor sonsuz türevlenebilirlik ister ve yerel yaklaşır. Fourier süreksiz fonksiyonlarda çalışır ve aralık geneline yaklaşır.
Ardışık limit ≠ çift limit. Ardışık limitlerin eşitliği çift limitin varlığını göstermez.
Kısmi türevlerin varlığı ≠ diferansiyellenebilirlik. Çok değişkenli analizin en sık atlanan ayrımıdır.
Diferansiyellenebilirlik ≠ kısmi türevlerin sürekliliği. Süreklilik yeter koşuldur, gerek değildir.
Kritik nokta ≠ ekstremum. D < 0 ise eyer noktası vardır.
D = 0 ≠ ekstremum yok. Test sonuç vermez. İnceleme sürer.
Serbest ekstremum ≠ bağlı ekstremum. Kısıt varsa Lagrange yöntemi kurulur.
Gradyan ≠ doğrultu türevi. Gradyan vektördür. Doğrultu türevi bir sayıdır ve gradyanın u üzerine izdüşümüdür.
Diverjans ≠ rotasyonel. Diverjans skalerdir ve kaynak ölçer. Rotasyonel vektördür ve dönme ölçer.
Birinci tür ≠ ikinci tür eğrisel integral. ds ile yazılan yönsüzdür. dx, dy ile yazılan yönlüdür.
Korunumlu alan ≠ her alan. Uygun düzenlilik ve basit bağlantılı bölge koşulları altında ∂P/∂y = ∂Q/∂x eşitliği, düzlemde korunumlu alan ve yoldan bağımsızlık için temel ölçüttür.
Basit bağlantılı bölge koşulu ihmal edilemez. Delikli bölgede ölçüt sağlansa bile integral yola bağlı olabilir.
Green ≠ Stokes ≠ diverjans. Green düzlemde, Stokes açık yüzeyde, diverjans kapalı yüzeydedir. Üçü aynı fikrin farklı boyutlarıdır.
Yüzey alanı ≠ akı. Alan birinci tür integraldir. Akı ikinci tür integraldir ve yöne bağlıdır.
Jakobiyen çarpanı seçimlik değildir. r, r ve ρ²sin φ çarpanları formülün parçasıdır.
Dizi-seri yakınsaklığı ile çok değişkenli analiz ayrı başlıklardır; ikisini birleştiren ölçüt ise sınır davranışıdır. Bir serinin toplamını, bir gradyanın yönünü veya çok katlı integralin bölgesini hesaplarken asıl denetim, işlemin hangi koşul altında tanımlı ve yakınsak olduğudur.
3.26. Gradyan, Hessian ve Çok Değişkenli Duyarlılık
Tek değişkenli türevin çok değişkenli karşılığı yalnız kısmi türev listesi değildir. Gradyan, bir skaler fonksiyonun en hızlı artış yönünü; Jacobian, çok girişli-çok çıkışlı dönüşümün yerel lineer yaklaşımını; Hessian ise eğriliği ifade eder.
Optimizasyonda gradyanın sıfıra yaklaşması tek başına minimum kanıtı değildir. Hessian'ın işareti ve kısıtların geometrisi birlikte değerlendirilmelidir. Yüksek boyutta Hessian'ı açıkça kurmak pahalı olabileceği için Hessian-vector product gibi yöntemler kullanılabilir.
Mühendislikte çok değişkenli analiz, hata yayılımının da temelidir. Sensör vektöründeki küçük belirsizlik, Jacobian aracılığıyla çıktı uzayındaki belirsizliğe ilk mertebeden taşınabilir.
3.27. Çok Değişkenli Analizden Model Optimizasyonuna
Modern öğrenme modelleri tek bir parametreye değil, çoğu zaman milyonlarca hatta daha fazla parametreye sahiptir. Bu nedenle Matematik II'nin yapay zekâya en güçlü katkısı çok değişkenli fonksiyonlar, gradyan ve eğrilik kavramları üzerinden gelir. Model eğitimi, yüksek boyutlu bir parametre uzayında amaç fonksiyonunun davranışını anlamaya çalışır.
Bir kayıp fonksiyonu:
L = L(w1, w2, ..., wn)olarak yazıldığında her parametrenin yerel etkisi kısmi türevle ölçülür. Bu türevlerin vektörü gradyandır:
∇L = [∂L/∂w1, ∂L/∂w2, ..., ∂L/∂wn]^TGradyan, en hızlı artış yönünü gösterir; minimizasyonda ters yönde adım atılır. Buradaki fikir, iki veya üç değişkenli bir yüzeyde öğrenilen gradyan kavramının yüksek boyuta taşınmasıdır. Boyut sayısı arttığında geometrik çizim zorlaşır; matematiksel tanım değişmez.
Hessian matrisi ikinci mertebe bilgiyi taşır:
H_ij = ∂²L / ∂wi ∂wjEğriliğin farklı yönlerde nasıl değiştiğini gösterir. Newton ve quasi-Newton yöntemleri bu bilgiden yararlanabilir. Büyük neural network'lerde tam Hessian'ı kurmak çoğu zaman çok pahalıdır; yine de Hessian, condition number ve yerel eğrilik kavramları optimizasyonun neden bazı yönlerde hızlı, bazı yönlerde yavaş ilerlediğini anlamak için önemlidir.
Jacobian ise vektör değerli fonksiyonlarda girdideki küçük değişimin çıktının her bileşenine etkisini toplar. Bir model:
y = f(x), x ∈ R^n, y ∈ R^mise Jacobian m × n boyutludur. Sensitivity analysis, backpropagation ve diferansiyellenebilir programlama bu yapıdan yararlanır. Bir neural network'ün katmanları bileşik fonksiyonlar olduğundan zincir kuralı Jacobian çarpımları olarak düşünülebilir.
Çok değişkenli optimizasyonda kritik nokta ∇L = 0 koşulunun tek başına minimum garantisi vermemesidir. Nokta minimum, maksimum veya saddle point olabilir. İkinci mertebe bilgi ve çevresel davranış ayrımı belirler. Derin ağlarda saddle point ve düz yönler yüksek boyutlu kayıp geometrisinin doğal parçalarıdır.
Seriler de doğrudan veya dolaylı rol oynar. Taylor açılımı, fonksiyonun yerel davranışını türevler üzerinden yaklaşıklar:
f(x + Δx) ≈ f(x) + ∇f(x)^T Δx + 1/2 Δx^T H ΔxBu ifade optimizasyon yöntemlerinin neden birinci veya ikinci mertebe olarak sınıflandırıldığını açıklar. Aynı zamanda küçük pertürbasyonların modele etkisini inceleyen duyarlılık analizine matematiksel çerçeve verir.
Çok katlı integraller ve olasılık da kesişir. Çok değişkenli sürekli dağılımlarda marjinal olasılık, ortak yoğunluk üzerinden belirli değişkenlerin integralini alarak elde edilir. Bayesian modellerde posterior normalizasyonu ve beklenen değer hesapları bu tür integrallere dayanabilir; yüksek boyutta analitik integral mümkün olmadığında Monte Carlo veya yaklaşık çıkarım yöntemleri devreye girer.
Bu dersin AI ile bağı bu nedenle “gradyan descent'te türev kullanılır” cümlesinden daha geniştir. Modelin yüksek boyutlu parametre uzayındaki yerel değişimini, duyarlılığını, eğriliğini ve olasılıksal integrallerini ifade edecek dili sağlar. Öğrenme algoritmasının kendisi İstatistiksel Öğrenme ve Makine Öğrenmesi kapsamında; matris biçimi ise Lineer Cebir ile birlikte okunmalıdır.
3.28. Çok Değişkenli Problemi Parçalara Ayırmak
Dizi ve seri aynı kavram değildir. Dizi sıralı terimlerden oluşur; seri bu terimlerin kısmi toplamlarının limitini inceler. Bir dizinin terimlerinin sıfıra gitmesi, ilgili serinin yakınsaması için gerekli olabilir fakat yeterli değildir. Harmonik seri bunun klasik karşı örneğidir.
Seri testinde önce yapıya bakmak gerekir. Pozitif terimli seriler için karşılaştırma, limit karşılaştırma, oran veya kök testi uygun olabilir. İşaret değiştiren serilerde mutlak yakınsaklık ile koşullu yakınsaklık ayrılmalıdır. Bir testin sonucu 1 gibi kararsız bir sınır veriyorsa başka yöntem gerekir.
Çok değişkenli fonksiyonlarda kısmi türev, diğer değişkenler sabit tutulduğunda tek yöndeki değişimi ölçer. Gradyan ise bütün birinci türevleri bir araya getirir ve en hızlı artış yönünü gösterir. Bir kritik noktada yalnız ∇f = 0 olması sınıflandırma için yeterli değildir; Hessian veya başka yerel analiz gerekebilir.
Çift ve üçlü integrallerde sınırlar yalnız hesap ayrıntısı değildir; geometrik bölgeyi tanımlar. İntegrasyon sırası değiştirilecekse aynı bölgenin yeni sınırlarla doğru ifade edildiği kontrol edilmelidir. Benzer biçimde değişken dönüşümünde Jacobian çarpanı alan/hacim ölçeğinin nasıl değiştiğini taşır.
Vektör analizinde çizgi integrali, yüzey integrali, Stokes ve diverjans teoremleri aynı sonucu farklı boyutlarda ilişkilendirir. Teoremi kullanmadan önce alanın düzgünlüğü, yönlendirme ve sınırın gerçekten ilgili bölgeyi çevreleyip çevrelemediği denetlenmelidir.
3.29. Çok Değişkenli Kapasite Optimizasyonu
Performans ve ağ modelleri, klasik matematik kavramlarının gerçek sistemlerde doğrudan kullanım alanlarından biridir. Çok değişkenli analizde gradyan ve Hessian yerel duyarlılık ile eğriliği, özdeğerler lineerleştirilmiş sistemlerin baskın yönlerini, seriler ise yaklaşık gösterim ve yakınsama davranışını açıklar; kapasite ve denge problemlerinde bu araçların her biri farklı bir matematiksel rol oynar. Buradaki amaç yeni bir uygulama alanı ezberlemek değil, matematiksel varsayımın hangi sistem davranışını temsil ettiğini açıkça kurmaktır.
- CPU, bellek ve ağ kapasitesi için ortak maliyet fonksiyonlarının kurulması.
- Kısıtlı optimizasyonda gecikme ve kaynak maliyetinin aynı amaç fonksiyonunda dengelenmesi.
- Seri açılımlarının yakınsama bölgesi dışında performans tahmini için kullanılmaması.
Kısıtlı iki değişkenli optimizasyonda çözüm denetimi. f(x,y) = (x−1)² + 2(y+2)² fonksiyonu x+y = 0 koşuluyla en aza indirilsin. Kısıttan y = −x yazılarak tek değişkenli g(x) = (x−1)² + 2(2−x)² = 3x²−10x+9 elde edilir. g'(x) = 6x−10 = 0 eşitliğinden x = 5/3, y = −5/3 ve f_min = 2/3 bulunur. İkinci türev g''(x) = 6 > 0 olduğundan bu nokta kısıt boyunca tek küresel minimumdur. Bağımsız denetimde ∇f = [2(x−1), 4(y+2)] kullanılır; çözüm noktasında iki bileşen 4/3 olduğundan gradyan kısıtın normali (1,1) ile paraleldir. Böylece yerine koyma yöntemiyle bulunan sonuç, Lagrange çarpanı koşuluyla da doğrulanır. Kısıt doğrusal olmasaydı adayların tümü ve sınır noktaları ayrıca incelenmeliydi.
Ünite 4: İki Katlı İntegraller
İki katlı integralin sınırları seçilirken önce bölge düzlemde çizilir ve sınır eğrilerinin kesişim noktaları bulunur. Dikey veya yatay dilimlemenin hangisinin bölgeyi daha az parçaya ayırdığına bakılır. İntegrasyon sırası değiştirildiğinde yalnız diferansiyellerin yeri değil, bütün iç ve dış sınırlar yeniden türetilmelidir. Hesaplanan sonuç, integrandın işareti ve bölgenin alanı üzerinden makullük kontrolünden geçirilir.
4.1. Bölgenin Parçalanması ve Tanım
D bölgesi sonlu sayıda alt bölgeye ayrılır. Her alt bölgenin alanı ΔAᵢ olsun. Her alt bölgeden bir (ξᵢ, ηᵢ) noktası seçilir.
Riemann toplamı kurulur:
S = Σ f(ξᵢ, ηᵢ) · ΔAᵢAlt bölgelerin en büyük çapı sıfıra giderken bu toplam, parçalanmadan ve nokta seçiminden bağımsız bir limite yakınsıyorsa iki katlı integral vardır:
∬_D f(x, y) dAKapalı ve sınırlı bir bölgede sürekli olan her fonksiyon integrallenebilirdir.
f fonksiyonuna integrand, D kümesine integrasyon bölgesi denir.
4.2. Geometrik Anlam
f(x, y) ≥ 0 ise iki katlı integral, D bölgesi üzerinde yükselen silindirimsi cismin hacmini verir.
Taban D bölgesidir. Üst yüzey z = f(x, y) yüzeyidir.
f(x, y) = 1 alınırsa integral, D bölgesinin alanını verir:
A(D) = ∬_D dA4.3. İki Katlı İntegralin Hesabı
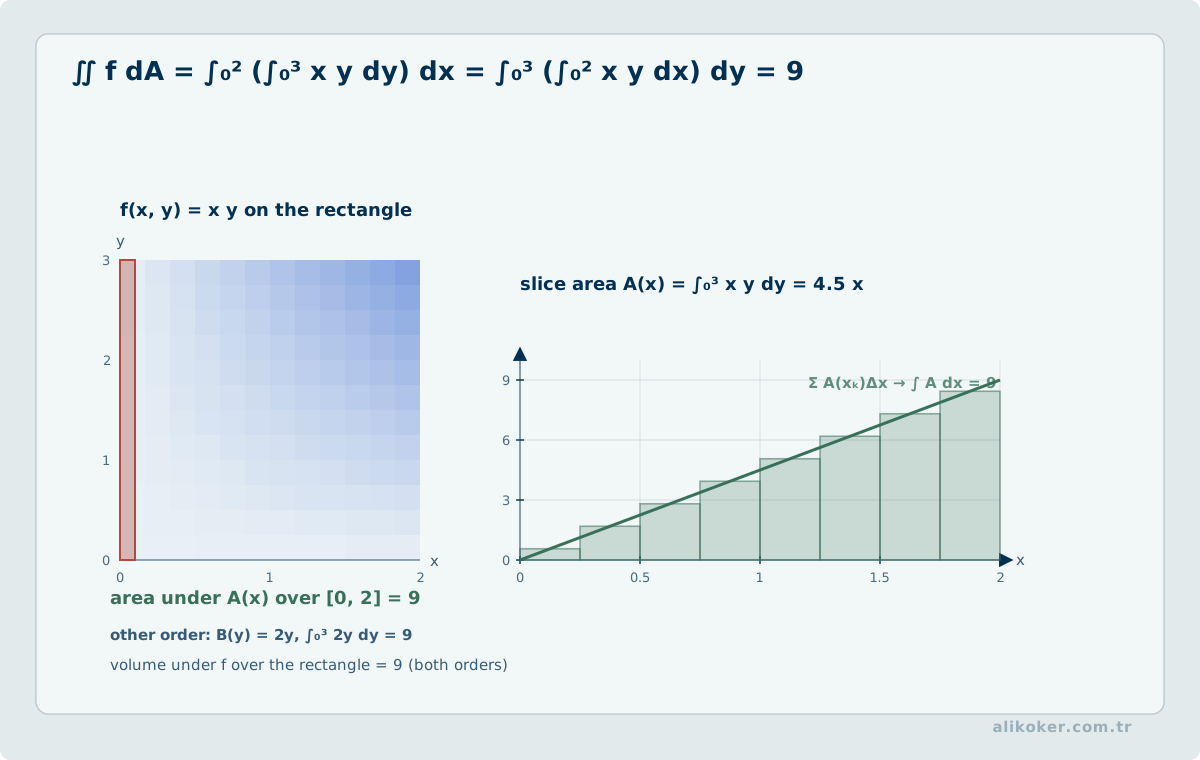
Hesap, ardışık tek katlı integrallere indirgenir. Buna yinelemeli integral denir.
Birinci tip bölge (dikey şeritli):
D = { (x,y) : a ≤ x ≤ b,  g₁(x) ≤ y ≤ g₂(x) }
∬_D f dA = ∫[a,b] [ ∫[g₁(x), g₂(x)] f(x,y) dy ] dx
İç integralde x sabit tutulur.
İkinci tip bölge (yatay şeritli):
D = { (x,y) : c ≤ y ≤ d,  h₁(y) ≤ x ≤ h₂(y) }
∬_D f dA = ∫[c,d] [ ∫[h₁(y), h₂(y)] f(x,y) dx ] dy
Fubini teoremi: fonksiyon sürekli ise iki sıralama aynı sonucu verir.
Dikdörtgen bölgede ve integrand çarpanlarına ayrılabiliyorsa integral iki tek katlı integralin çarpımına düşer.
Sıra değişimi çoğu problemde belirleyicidir. Bir sırada çözülemeyen integral diğer sırada elemanter olabilir. Sıra değiştirilirken sınırlar bölgenin geometrisinden yeniden okunur. Sayıların yerini değiştirmek yeterli değildir.
4.4. İki Katlı İntegralin Özellikleri
∬ (f ± g) dA = ∬ f dA ± ∬ g dA
∬ c·f dA = c · ∬ f dA
Bölge toplanabilirliği geçerlidir. D bölgesi ortak iç noktası olmayan D₁ ve D₂ parçalarına ayrılırsa integraller toplanır.
f ≤ g ise integraller arasında da aynı sıralama vardır.
Sınır kestirimi: m ≤ f ≤ M ise integral, m·A(D) ile M·A(D) arasında kalır.
Ortalama değer teoremi: f sürekli ve D bağlantılı ise integral f(x₀, y₀)·A(D) biçiminde yazılır.
4.5. Bölge Dönüşümleri
x = x(u, v) ve y = y(u, v) dönüşümünde alan elemanı Jakobiyenle ölçeklenir:
∬_D f(x,y) dx dy = ∬_D' f(x(u,v), y(u,v)) · |J| du dvKutupsal koordinatlarda J = r olur:
∬_D f(x,y) dx dy = ∬_D' f(r·cos θ, r·sin θ) · r dr dθr çarpanı formülün ayrılmaz parçasıdır. En sık yapılan hata bu çarpanın düşürülmesidir.
Kutupsal dönüşüm daire, halka ve dairesel dilim bölgelerinde kullanılır. İntegrandda x² + y² varsa dönüşüm neredeyse her zaman kısaltır.
4.6. Kütle, Ağırlık Merkezi ve Eylemsizlik Momenti
Yoğunluğu ρ(x, y) olan düzlemsel levha için kütle:
m = ∬_D ρ(x,y) dAStatik momentler:
M_y = ∬_D x·ρ dA, Mₓ = ∬_D y·ρ dAAğırlık merkezi:
x̄ = M_y / m, ȳ = Mₓ / mYoğunluk sabitse ρ sadeleşir. Ağırlık merkezi yalnız geometriye bağlı kalır ve alan merkezi adını alır.
Eylemsizlik momentleri:
Iₓ = ∬_D y²·ρ dA
I_y = ∬_D x²·ρ dA
I₀ = Iₓ + I_y
I₀ kutupsal eylemsizlik momentidir.
4.7. Yüzey Alanı Hesabı
z = f(x, y) yüzeyinin D bölgesi üzerindeki parçasının alanı:
S = ∬_D √(1 + fₓ² + f_y²) dAKarekök terimi, teğet düzlemin xy düzlemine göre eğimini düzeltir. Tek katlı integraldeki yay uzunluğu formülünün iki boyutlu karşılığıdır.
4.8. Dönel Cismin Hacmi
İki yüzey arasında kalan cismin hacmi:
V = ∬_D [f(x,y) − g(x,y)] dA, f ≥ gDönel cisimlerde kutupsal koordinat çoğu zaman doğal seçimdir. Dönme ekseni etrafındaki simetri, integrasyon sınırlarını sabitler.
Ünite 5: Üç Katlı İntegraller
5.1. Tanım ve Temel Özellikler
V cismi sonlu sayıda alt hacme ayrılır. Her alt hacimden bir nokta seçilir ve Riemann toplamı kurulur:
S = Σ f(ξᵢ, ηᵢ, ζᵢ) · ΔVᵢAlt hacimlerin en büyük çapı sıfıra giderken toplam bağımsız bir limite yakınsıyorsa üç katlı integral vardır:
∭_V f(x, y, z) dVKapalı ve sınırlı bir cisimde sürekli olan her fonksiyon integrallenebilirdir.
Özellikler iki katlı integraldekiyle aynıdır. Doğrusallık, bölge toplanabilirliği, sıralamanın korunması ve ortalama değer teoremi geçerlidir.
f = 1 alınırsa integral cismin hacmini verir:
V = ∭_V dV5.2. Hesap
Hesap üç ardışık tek katlı integrale indirgenir.
z yönünde basit bir cisim için:
V = { (x,y,z) : (x,y) ∈ D,  z₁(x,y) ≤ z ≤ z₂(x,y) }
∭_V f dV = ∬_D [ ∫[z₁(x,y), z₂(x,y)] f dz ] dA
İç integral z'ye göre alınır. Kalan iki katlı integral D bölgesi üzerinde hesaplanır.
Sürekli fonksiyonlarda sıralama serbesttir. Altı olası sıralamadan hesabı en kısa olan seçilir.
Sınırların yazımı işin asıl kısmıdır. Cismin izdüşümü belirlenir, sonra dışarıdan içeriye doğru sınırlar okunur. En dıştaki integralin sınırları sabit sayı olmalıdır.
5.3. Bölge Dönüşümleri
Genel dönüşüm formülü:
∭_V f dx dy dz = ∭_V' f · |J| du dv dwSilindirik koordinatlar eksenel simetrili cisimlerde kullanılır:
x = r·cos θ,   y = r·sin θ,   z = z
dV = r dr dθ dz
Silindir, koni ve paraboloit bölgelerinde doğal seçimdir.
Küresel koordinatlar merkezî simetrili cisimlerde kullanılır:
x = ρ·sin φ·cos θ,   y = ρ·sin φ·sin θ,   z = ρ·cos φ
dV = ρ² · sin φ dρ dφ dθ
ρ merkeze uzaklık, φ z ekseniyle yapılan açı, θ xy düzlemindeki açıdır.
Küre, küre parçası ve koni içi bölgelerde kullanılır. İntegrandda x² + y² + z² varsa dönüşüm hesabı belirgin biçimde kısaltır.
sin φ çarpanı unutulmamalıdır. Kutupsal koordinattaki r çarpanının karşılığıdır.
5.4. Hacim, Kütle, Ağırlık Merkezi ve Eylemsizlik Momenti
Yoğunluğu ρ(x, y, z) olan cismin kütlesi:
m = ∭_V ρ dVAğırlık merkezi koordinatları:
x̄ = (1/m) ∭_V x·ρ dV
ȳ = (1/m) ∭_V y·ρ dV
z̄ = (1/m) ∭_V z·ρ dV
Eksenlere göre eylemsizlik momentleri, eksene uzaklığın karesiyle ağırlıklandırılır:
Iₓ = ∭_V (y² + z²)·ρ dV
I_y = ∭_V (x² + z²)·ρ dV
I_z = ∭_V (x² + y²)·ρ dV
Orijine göre kutupsal moment:
I₀ = ∭_V (x² + y² + z²)·ρ dVSimetri kullanılmalıdır. Cisim ve yoğunluk bir düzleme göre simetrik ise ağırlık merkezi o düzlem üzerindedir. İlgili integral hesaplanmadan sıfır yazılır.
5.5. Üç Katlı İntegralde Değişken Dönüşümü ve Jacobian
Üç katlı integralde koordinat dönüşümü yapılırken yalnız değişken adları değiştirilmez; küçük hacim öğesinin ölçeği Jacobian determinantının mutlak değeriyle çarpılır. \((x,y,z)=T(u,v,w)\) dönüşümü uygun düzenlilik ve bire-birlik koşullarında
\[ \iiint_{T(D)} f(x,y,z)\,dx\,dy\,dz=\iiint_D f(T(u,v,w))\lvert\det DT(u,v,w)\rvert\,du\,dv\,dw \]
biçimindedir. Mutlak değer, yön değişiminin geometrik hacmi negatif yapmaması içindir.
Silindirik koordinatlarda \(x=r\cos\theta\), \(y=r\sin\theta\), \(z=z\) ve hacim elemanı \(r\,dr\,d\theta\,dz\)'dir. Yüksekliği \(h\), yarıçapı \(R\) olan silindirin hacmi \(\int_0^h\int_0^{2\pi}\int_0^R r\,dr\,d\theta\,dz=\pi R^2h\) çıkar. Jacobian'daki \(r\) çarpanı unutulursa fiziksel boyut ve hesaplanan hacim yanlış olur.
Küre koordinatlarında açı tanımı kullanılan geleneğe göre açıkça belirtilmelidir. \(x=\rho\sin\phi\cos\theta\), \(y=\rho\sin\phi\sin\theta\), \(z=\rho\cos\phi\) seçildiğinde hacim elemanı \(\rho^2\sin\phi\,d\rho\,d\phi\,d\theta\)'dır. Dönüşümün tekilleştiği eksen veya orijin gibi kümelerde uygulama koşulları ayrıca gözetilir.
Ünite 6: Eğrisel İntegraller
6.1. Düzlemde Eğrisel İntegral
İntegrasyon bölgesi bir aralık değil, bir eğridir.
C eğrisi parçalanır. Her yay parçasından bir nokta seçilir ve toplam kurulur:
S = Σ f(ξᵢ, ηᵢ) · ΔsᵢLimit varsa yay uzunluğuna göre eğrisel integral elde edilir:
∫_C f(x, y) dsParametrik hesap:
∫_C f ds = ∫[a,b] f(x(t), y(t)) · √(x'(t)² + y'(t)²) dtBu integral yönden bağımsızdır. Eğrinin yönü değiştirilirse değer değişmez.
f = 1 alınırsa eğrinin uzunluğu bulunur.
Fiziksel uygulaması, çizgisel yoğunluğu verilen telin kütlesidir. Ağırlık merkezi ve eylemsizlik momenti aynı biçimde hesaplanır.
6.2. Koordinatlara Göre Eğrisel İntegral
İkinci tür eğrisel integralde yay elemanı yerine koordinat artımları kullanılır:
∫_C P dx + Q dyParametrik hesap:
∫_C P dx + Q dy = ∫[a,b] [P(x(t),y(t))·x'(t) + Q(x(t),y(t))·y'(t)] dtBu integral yöne bağlıdır. Eğrinin yönü ters çevrilirse işaret değişir.
İki tür arasındaki ayrım sınavda sık sorulur. Birinci tür ds ile, ikinci tür dx ve dy ile yazılır. İlki yönsüz, ikincisi yönlüdür.
6.3. Uzayda Eğrisel İntegral
Tanımlar üç boyuta doğrudan taşınır:
∫_C f ds = ∫[a,b] f(x,y,z) · √(x'² + y'² + z'²) dt
∫_C P dx + Q dy + R dz
6.4. Vektör Alanlarının Eğrisel İntegrali
F = (P, Q, R) vektör alanı ve r(t) eğrisi verilsin.
∫_C F · dr = ∫_C P dx + Q dy + R dzFiziksel karşılığı, bir kuvvet alanının cismi eğri boyunca taşırken yaptığı iştir.
Teğetsel bileşen biçiminde de yazılır:
∫_C F · dr = ∫_C (F · T) dsT birim teğet vektördür.
6.5. Eğrisel İntegrallerin Temel Teoremi
F alanı bir f skaler fonksiyonunun gradyanı ise, yani F = ∇f ise, alana korunumlu ve f fonksiyonuna potansiyel denir.
Korunumlu alanlarda integral yalnız uç noktalara bağlıdır:
∫_C ∇f · dr = f(B) − f(A)Bu, tek katlı integraldeki temel teoremin karşılığıdır.
Üç ifade birbirine denktir:
- İntegral yoldan bağımsızdır.
- Her kapalı eğri üzerindeki integral sıfırdır.
- Alan bir potansiyelin gradyanıdır.
Basit bağlantılı bölgede pratik ölçüt kısmi türevlerdir:
∂P/∂y = ∂Q/∂xUzayda karşılığı rot F = 0 koşuludur.
Bölgenin basit bağlantılı olması gereklidir. Delikli bölgelerde koşul sağlansa bile integral yola bağlı olabilir.
Potansiyel fonksiyon, kısmi integrasyonla adım adım kurulur. P'nin x'e göre integrali alınır, çıkan keyfi fonksiyon y türeviyle belirlenir.
6.6. Green Formülü
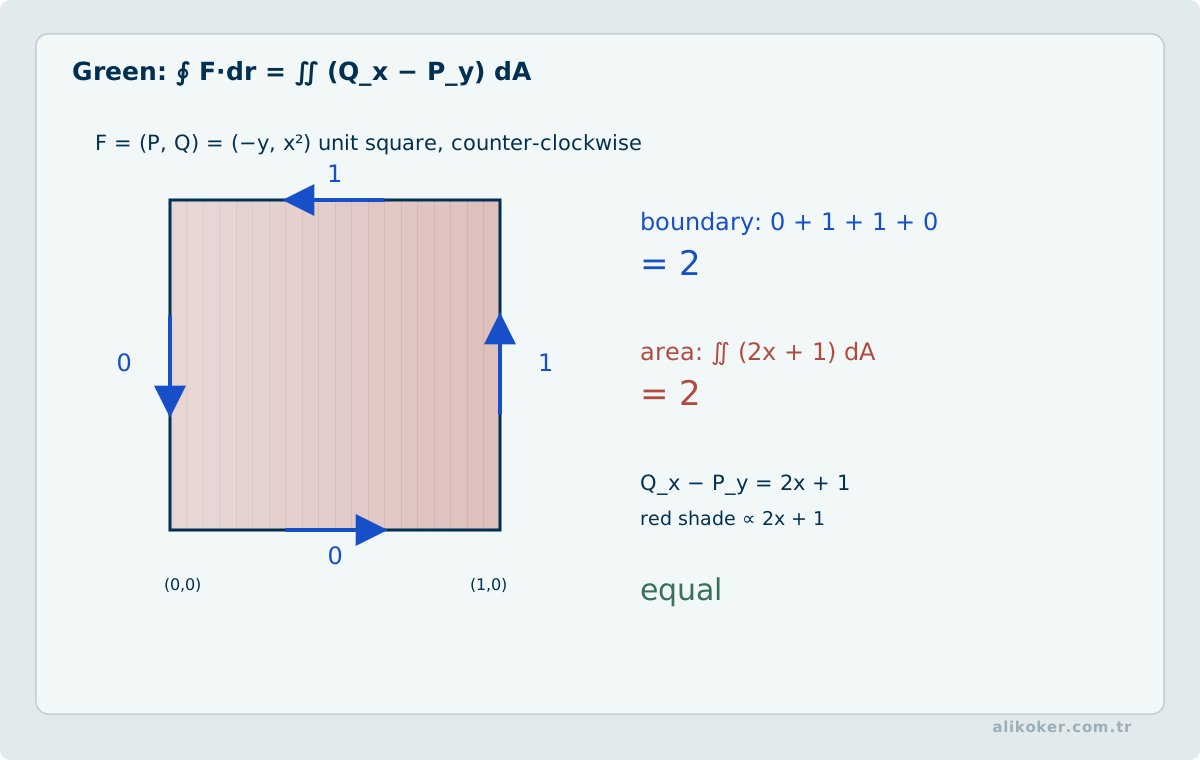
Düzlemsel bir bölge ile onun sınır eğrisi arasındaki bağı kurar.
D bölgesi, pozitif yönde dolaşılan basit kapalı C eğrisiyle sınırlı olsun:
∮_C P dx + Q dy = ∬_D (∂Q/∂x − ∂P/∂y) dAPozitif yön, bölge solda kalacak biçimde saat yönünün tersidir.
Formül, eğrisel integral ile iki katlı integrali birbirine çevirir. Hangisinin kolay olduğuna bakılarak yön seçilir.
Korunumlu alan koşulu sağlandığında sağ taraf sıfırdır. Kapalı eğri integralinin sıfır olması buradan da okunur.
Alan hesabı özel bir seçimle yapılır:
A = ∮_C x dy = − ∮_C y dx = (1/2) ∮_C (x dy − y dx)Üçüncü biçim simetriktir ve parametrik eğrilerde en kullanışlısıdır. Elips alanı bu formülle birkaç satırda çıkar.
Bölgede delik varsa formül genişletilir. İç sınırlar ters yönde dolaşılır.
6.7. Vektör Analizinde Teorem Seçimi, Yönlendirme ve Geometrik Koşullar
Green, Stokes ve Diverjans teoremleri yalnız integral dönüştürme kısayolları değildir. Her biri bir bölgenin içindeki yerel türev bilgisini sınırındaki toplam davranışla ilişkilendirir. Hangi teoremin kullanılacağını seçerken integralin türü kadar geometrik koşullar da kontrol edilmelidir.
6.8. Green Teoreminde Bölge ve Sınır
Düzlemde pozitif yönlendirilmiş kapalı bir sınır C = ∂D için Green teoremi dolaşım biçiminde
∮_C P dx + Q dy
=
∬_D (∂Q/∂x - ∂P/∂y) dA
olarak yazılır.
Uygulama öncesi denetim:
Ckapalı olmalıdır.- Sınır ile bölge birbirine uygun olmalıdır.
- Alan bileşenlerinin gerekli kısmi türevleri bölgede yeterince düzgün olmalıdır.
- İç delikler varsa her iç sınırın yönü dış sınıra göre ters alınmalıdır.
Bir bölge delik içerdiğinde yalnız dış sınırı dolaşıp iç tekillikleri görmezden gelmek hatalı sonuç verebilir.
Green teoreminin akı biçimi de vardır:
∮_C F · n ds
=
∬_D div F dA.
Böylece dolaşım ile akı biçimleri, iki boyutlu rotasyonel ve diverjans kavramlarının farklı sınır okumaları olarak görülür.
6.9. Stokes Teoreminde Yön Uyumu
Yönlendirilmiş bir S yüzeyi ve onun sınırı ∂S için
∮_(∂S) F · dr
=
∬_S (curl F) · n dS
yazılır.
Yüzey normalinin yönü keyfi seçilebilir; ancak sınırın pozitif dolaşım yönü bu seçime bağlıdır. Sağ el kuralı yalnız bir ezber değil, yüzey ile sınır yönlendirmesini tutarlı hale getiren kuraldır.
Aynı sınırı paylaşan iki farklı yüzey seçildiğinde, alan yeterince düzgün ve aradaki bölgede tekillik yoksa Stokes teoremi hesap açısından daha kolay yüzeyi seçmeye izin verir. Bu avantaj, seçilen yüzeyin alanın tanımsız olduğu bir noktadan geçirilmesi halinde geçerli değildir.
Stokes teoreminde yüzey normalinin yönü ile sınır eğrisinin dolaşım yönü bağımsız seçilemez. Sağ el kuralına göre seçilen normal değiştirildiğinde sınırın pozitif yönü de tersine döner; yalnız birinin işaretini değiştirmek tutarsız sonuç verir. Bir doğrulama yöntemi, aynı yüzeyin iki farklı parametreleştirmesinde hem normal vektörü hem sınır yönünü birlikte izlemektir. Hesaplanan yüzey integrali ile çizgi integrali aynı büyüklükte zıt işaretli çıkarsa ilk bakılacak yer, kullanılan koordinat dönüşümündeki yön korunumudur.
6.10. Diverjans Teoreminde Kapalı Yüzey
Bir hacim V ve dışa yönlendirilmiş kapalı sınırı ∂V için
∯_(∂V) F · n dS
=
∭_V div F dV
olur.
Buradaki “kapalı” koşulu kritiktir. Açık bir yüzeye doğrudan Diverjans teoremi uygulanamaz. Gerekirse yüzey uygun bir kapakla kapatılır; kapalı yüzeyin toplam akısından eklenen kapağın akısı çıkarılır.
Tekillik içeren alanlarda teorem varsayımları yeniden kontrol edilmelidir. Örneğin alan hacmin içinde tanımsızsa, tekil nokta çevresinde küçük bir bölge çıkarıp yeni iç sınır eklemek gerekebilir.
6.11. Korunumlu Alan, Kapalı Yol ve Bölgenin Topolojisi
Bir alanda
curl F = 0olması yerel bir koşuldur. Uygun, örneğin basit bağlantılı bir bölgede bu koşul bir potansiyel fonksiyonun varlığını destekler:
F = grad φ.Böyle bir alanda
∫_C F · dr = φ(B)-φ(A)olur ve integral yoldan bağımsızdır.
Ancak bölge delikliyse curl F = 0 tek başına küresel yoldan bağımsızlık için yeterli olmayabilir. Bu ayrım, türev bilgisinin yerel olmasına karşı integralin bütün yolu veya yüzeyi görmesinin doğal sonucudur.
6.12. Bir İntegral Probleminde Karar Sırası
Vektör analizi problemlerinde güvenli sıra şöyledir:
1. İntegrasyon nesnesini belirle: eğri, yüzey veya hacim.
2. Yönlendirmeyi belirle.
3. Alanın tanım ve düzgünlük bölgesini kontrol et.
4. Sınırın kapalı olup olmadığını belirle.
5. Tekillik ve delikleri incele.
6. Doğrudan integral ile Green / Stokes / Diverjans seçeneklerini karşılaştır.
7. Daha basit bölge veya yüzey seçiminin varsayımları bozmadığını doğrula.
8. Sonucun birim ve işaret denetimini yap.
Bu sıra, teoremi yalnız formül eşleştirmesi olarak kullanmaktan daha güvenlidir.
6.13. Üç Büyük İntegral Teoreminin Ortak Yapısı
Yapısal olarak bu teoremler şu ilkeyi paylaşır:
bölge içindeki türev bilgisi
            ↕
bölgenin sınırındaki toplam davranış
Bir boyutta Analizin Temel Teoremi:
∫[a,b] f'(x) dx = f(b)-f(a)iki boyutta Green, yüzey üzerinde Stokes ve hacim üzerinde Diverjans teoremi aynı “iç türev–sınır toplamı” fikrinin farklı boyutlardaki görünümleridir.
Bu bağlantı, formülleri ayrı ayrı ezberlemek yerine hangi diferansiyel operatörün hangi geometrik sınırla eşleştiğini anlamayı sağlar.
Ünite 7: Yüzey İntegralleri
7.1. Yüzey İntegralinin Tanımı
İntegrasyon bölgesi bir yüzeydir.
S yüzeyi parçalanır. Her parçadan bir nokta seçilir ve toplam kurulur:
Σ f(ξᵢ, ηᵢ, ζᵢ) · ΔSᵢLimit varsa birinci tür yüzey integrali elde edilir:
∬_S f(x, y, z) dSYüzey z = g(x, y) biçiminde ve D bölgesine izdüşüyorsa:
∬_S f dS = ∬_D f(x, y, g(x,y)) · √(1 + gₓ² + g_y²) dAParametrik yüzey r(u, v) için:
dS = |r_u × r_v| du dvBu integral yönden bağımsızdır.
f = 1 alınırsa yüzeyin alanı bulunur.
7.2. Uygulamalar
Yüzeysel yoğunluğu ρ olan ince kabuğun kütlesi:
m = ∬_S ρ dSAğırlık merkezi ve eylemsizlik momentleri aynı yapıda kurulur. Hacim integralindeki dV yerine dS gelir.
7.3. Yönlendirilmiş Yüzeyler Üzerinde İntegraller
Yüzeyin iki yüzünden biri seçilirse yüzey yönlendirilmiş olur. Seçim, birim normal vektör n ile belirtilir.
Kapalı yüzeylerde dış normal alınır.
Her yüzey yönlendirilemez. Möbius şeridi tek yüzlüdür ve tutarlı bir normal seçimi yapılamaz.
İkinci tür yüzey integrali vektör alanının normal bileşenini toplar:
∬_S F · n dS = ∬_S F · dSBuna alanın yüzeyden geçen akısı denir.
Bileşen biçiminde yazımı:
∬_S P dy dz + Q dz dx + R dx dyFiziksel karşılığı, birim zamanda yüzeyden geçen akışkan miktarıdır. Yön değiştirilirse akı işaret değiştirir.
7.4. Stokes Teoremi
Green formülünün üç boyutlu genellemesidir.
S yüzeyi, C kapalı eğrisiyle sınırlı ve yönlendirilmiş olsun:
∮_C F · dr = ∬_S (rot F) · n dSYön uyumu sağ el kuralıyla belirlenir. Parmaklar C yönünde kıvrıldığında başparmak n yönünü gösterir.
Teorem, sınır eğrisi üzerindeki dolaşımı yüzey üzerindeki rotasyonel akısına eşitler.
Sonuçları güçlüdür. Aynı sınır eğrisine sahip bütün yüzeyler aynı değeri verir. Yüzey, hesabı kolaylaştıracak biçimde seçilir. rot F = 0 ise kapalı eğri integrali sıfırdır.
Yüzey xy düzleminde alınırsa Green formülü elde edilir.
7.5. Diverjans Teoremi
Gauss-Ostrogradski teoremi, kapalı yüzeydeki akıyı içerideki diverjans integraline bağlar:
∬_S F · n dS = ∭_V div F dVS kapalı yüzey, V onun sınırladığı cisimdir. Normal dışa doğru alınır.
Fiziksel okunuşu şudur. Bir hacimden net çıkan akı, içerideki kaynakların toplamına eşittir.
div F = 0 ise kapalı yüzeyden geçen net akı sıfırdır.
Teorem, yüzey integralini hacim integraline çevirir. Karmaşık kapalı yüzeylerde hesap çoğu zaman bu yönde kısalır.
7.6. Yakınsama ve Çok Değişkenli Sonuçlarda Kontrol
Bir seri için birkaç terimin küçülmesi yakınsama kanıtı değildir. Kullanılan yakınsama testi, testin ön koşulları ve sınırda kalan durumlar birlikte değerlendirilmelidir. Sayısal kısmi toplamlar yalnız davranış hakkında sezgi verir.
Çok değişkenli analizde grafik, tek başına kritik nokta sınıflandırması yapmaz. Gradyan, Hessian, kısıtlar ve tanım bölgesi birlikte incelenir. Kısıtlı optimizasyonda Lagrange çarpanları aday üretir; adayların fiziksel veya geometrik uygunluğu ayrıca kontrol edilir.
Dönüşüm ve çok katlı integrallerde Jacobian faktörü atlanmamalıdır. Sonucun birim ve ölçek açısından kontrolü, değişken dönüşümündeki yaygın hataları hızlı biçimde ortaya çıkarır.
7.7. Teorem Uygulamasında Düzenlilik ve Yönlendirme
Stokes ve Diverjans teoremlerini uygularken yüzeyin yönlendirilmesi, sınır eğrisinin yönü ve vektör alanının gerekli türevlenebilirliği birlikte denetlenir. Yüzeyin parçalı düzgün olması bazı uygulamalarda yeterlidir; ancak tekil noktalar ve sınırdaki süreksizlikler ayrıca ele alınmalıdır. İki farklı yüzey aynı kapalı eğriyi sınırlasa da uygun hipotezler sağlanmadan integrallerin eşitliği ileri sürülemez.
Hesabı kontrol etmek için basit bir vektör alanında doğrudan yüzey integrali ile sınır eğrisi integrali ayrı yollarla bulunabilir. İşaret uyuşmazlığında ilk kontrol, sağ el kuralına göre sınır yönünün yüzey normaliyle uyumudur.
Kaynakça
- Ahmet Yesevi Üniversitesi Bilgisayar Mühendisliği Bölümü. Matematik II (TBIL102) ders materyalleri.
- Albert-László Barabási. Network Science.
- Ian Goodfellow, Yoshua Bengio, Aaron Courville. Deep Learning. MIT Press, 2016.
- Jerrold E. Marsden, Anthony J. Tromba. Vector Calculus, 6th Edition. W. H. Freeman, 2012.
- Joel Hass, Christopher Heil, Maurice D. Weir, Przemyslaw Bogacki. Thomas' Calculus, 15th Edition. Pearson, 2022. (Pearson)
- Michael Spivak. Calculus on Manifolds. W. A. Benjamin, 1965.
- Mor Harchol-Balter. Performance Modeling and Design of Computer Systems: Queueing Theory in Action. Cambridge University Press, 2013.
- Petter Holme; Jari Saramäki (eds.). Temporal Network Theory. 2nd ed. Springer Nature Switzerland, 2023.
- Tom M. Apostol. Calculus, Volume II, 2nd Edition. Wiley, 1969.
- Walter Rudin. Principles of Mathematical Analysis, 3rd Edition. McGraw-Hill, 1976.