


Aktüatörler, Elektrik Makineleri ve Tahrik Sistemleri


Aktüatörler, elektrik makineleri ve tahrik sistemleri: DC, indüksiyon, senkron, PMSM/BLDC, adım, relüktans ve lineer motorlar; solenoid, hidrolik ve pnömatik aktüatörler, yük eşleme, sürücü arayüzleri, termal sınırlar, frenleme ve güvenli çalışma.
Eyleyici, denetleyicinin düşük güçlü bilgi sinyalini fiziksel dünyada kuvvet, tork, yer değiştirme, basınç veya akış üreten enerji dönüşümüne taşır. Elektrik makineleri bu sınıfın en yaygın elemanlarıdır; ancak mekatronik tasarım yalnız motorlardan oluşmaz. Solenoid, hidrolik, pnömatik ve piezoelektrik eyleyiciler de hız, güç yoğunluğu, hassasiyet ve güvenli durum gereksinimine göre seçilir.
Bu ders Elektronik I ve II ile kurulan yarıiletken/devre temelini ve Mekatronik Mühendisliğine Giriş dersindeki enerji akışı yaklaşımını devralır. Güç anahtarının ayrıntılı sürülmesi Güç Elektroniği, kapalı çevrim hız/konum denetimi Otomatik Kontrol, robotik kullanım ise Robotik Mühendisliği kapsamındadır.
Ünite 1: Eyleyici ve Enerji Dönüşümü
Eyleyici bir enerji kaynağından aldığı gücü kontrol edilebilir fiziksel çıktıya dönüştürür. Mekanik güç döner sistemlerde:
P_m=Tωdoğrusal sistemlerde:
P_m=Fvile ifade edilir.
Bir eyleyici yalnız nominal güç değeriyle seçilmez. Sürekli ve tepe yük, hız, ivme, görev çevrimi, çevre sıcaklığı, mekanik ömür, enerji kesildiğindeki davranış ve geri besleme ihtiyacı birlikte değerlendirilir.
1.1. Bilgi Sinyalinden Fiziksel Güce
Eyleyici zincirinde denetleyici düşük güçlü bir referans üretir; enerji kaynağı ise gerçek mekanik işi sağlayan güç kaynağıdır. Bu ayrım, “PWM komutu var ama motor dönmüyor” gibi sorunları doğru okumayı sağlar. Komutun varlığı, güç katının yeterli gerilim ve akımı ürettiğini göstermez.
Eyleyici seçimi kuvvet veya tork kadar hız, strok, duty cycle, güç yoğunluğu, verim, bakım, çevresel dayanım ve güvenli durum kriterlerine bağlıdır. Aynı görev bir elektrik motoru, pnömatik silindir veya hidrolik sistemle yapılabilir; optimal çözüm uygulama sınırlarına göre değişir.
Ünite 2: Eyleyici Seçimi ve Gereksinim Analizi
Seçimden önce yük profili çıkarılmalıdır:
konum aralığı
hız aralığı
ivme
sürekli yük
tepe yük
çalışma süresi
duty cycle
hassasiyet
çevresel koşullar
güvenli durum
Katalogdaki stall torque veya kısa süreli peak force değeri sürekli çalışma noktası değildir. Termal zaman sabiti ve üretici duty sınırları hesaba katılmadan yalnız tepe değere göre boyutlandırma yapılmamalıdır.
Aktüatör seçimi, yük hareketinin zamana bağlı profilinden başlar. Hız, ivme ve karşı kuvvetlerden gerekli anlık tork veya kuvvet hesaplanır; hareket döngüsü kullanılarak sürekli ve tepe çalışma koşulları ayrılır. Redüksiyon oranı seçilirken motor tarafına yansıyan atalet, verim ve geri sürülebilirlik birlikte değerlendirilir. Son seçim, sürücü sınırları ve ısıl yükle doğrulanır; yalnız nominal katalog gücüne dayanarak yapılan seçim geçici yüklerde başarısız olabilir.
2.1. Yük Profili Olmadan Motor Seçilmez
Motor/eyleyici boyutlandırmasında ortalama tork tek başına yeterli değildir. Hareket profili hızlanma, sabit hız, yavaşlama ve bekleme fazlarına ayrılarak her fazdaki tork ve süre belirlenir. Termal açıdan RMS tork yaklaşık olarak:
T_rms = sqrt(Σ(T_i^2 t_i) / Σt_i)ile değerlendirilebilir. Ancak üretici modeline göre hız-bağımlı kayıplar ve soğutma koşulları ayrıca dikkate alınmalıdır.
Tepe tork, hız ve güç gereksinimi inverter/sürücü kapasitesini; sürekli yük termal tasarımı; mekanik strok ve duty cycle ise eyleyici tipini belirler. Güvenlik katsayısı rastgele büyük seçilmemeli, belirsizliklerin ve transient gereksinimlerin nereden geldiği açıklanmalıdır.
Ünite 3: Elektromanyetik Enerji Dönüşümü
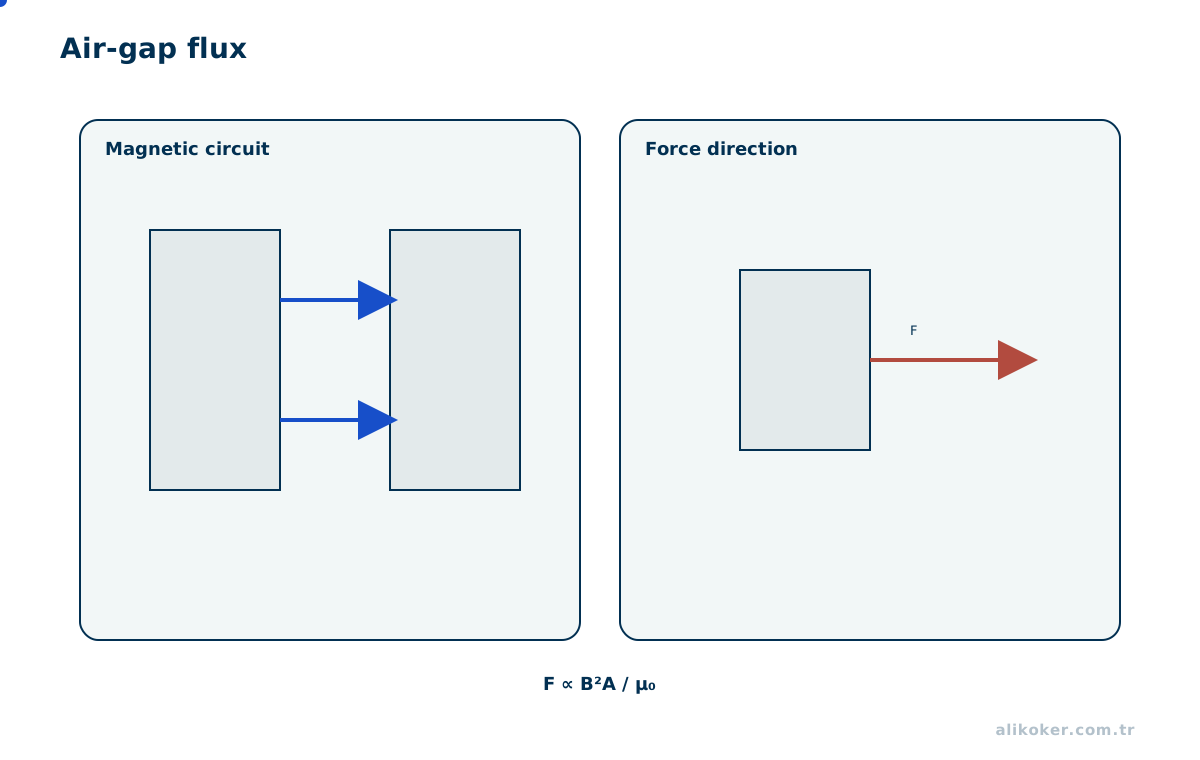
Manyetik devrede magnetomotor kuvvet:
F=NIve basitleştirilmiş relüktans:
R=(l)/(μ A)ile ifade edilebilir. Akı yaklaşık:
Φ=(F)/(R)olur.
Elektrik makinelerinde akımın oluşturduğu manyetik alan ile rotor/stator alanlarının etkileşimi kuvvet ve tork üretir. Doyum, kaçak akı ve hava aralığı ideal manyetik devre yaklaşımından sapmanın temel nedenleridir.
3.1. Manyetik Devrede Hava Aralığının Önemi
Hava, ferromanyetik nüveye göre çok daha düşük manyetik geçirgenliğe sahip olduğundan relüktansın büyük kısmı çoğu elektrik makinesinde hava aralığında oluşur. Bu nedenle küçük hava aralığı değişimleri akı, mıknatıslanma akımı ve kuvvet üzerinde belirgin etki yapabilir.
Manyetik enerji ve koenerji yaklaşımı, elektromıknatıs ve relüktans motorlarında kuvvet/tork üretimini anlamak için yararlıdır. Basitçe tork, rotor konumuna göre manyetik koenerjinin türeviyle ilişkilendirilebilir. Bu bakış, “akım varsa mutlaka sabit tork vardır” gibi aşırı basit genellemeleri önler.
Ünite 4: Makina Malzemeleri ve Isıl Sınırlar
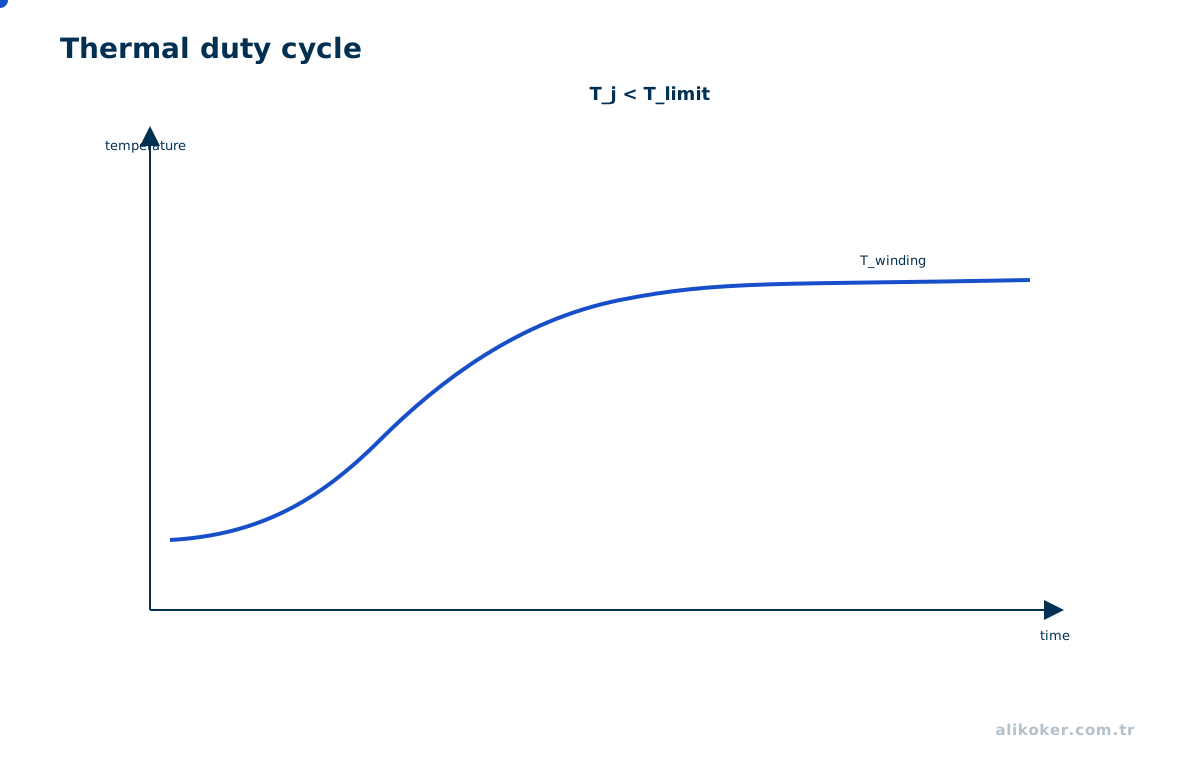
Elektrik makinelerinde iletken, manyetik ve yalıtkan malzemeler aynı tasarımda birlikte çalışır. Bakır kaybı yaklaşık:
P_Cu=I^2Rile artar. Nüvede histerezis ve girdap akımı kayıpları oluşur. Laminasyon, girdap akım yollarını sınırlar.
Yalıtım sınıfı, sargı sıcaklığı ve soğutma yöntemi makinenin kullanılabilir sürekli gücünü belirler. Elektriksel olarak çalışabilen bir motor termal olarak güvenli olmayabilir.
4.1. Nüve, İletken ve Yalıtım Birlikte Sınır Koyar
Elektrik çeliğinde laminasyon kalınlığı ve malzeme seçimi girdap akımı ve histerezis kayıplarını etkiler. Yüksek frekanslı çalışmada klasik laminasyon yerine daha ince sac, ferrit veya özel manyetik malzeme gerekebilir. İletken kesiti yalnız DC dirençle değil akım yoğunluğu, slot doluluk oranı ve ısı uzaklaştırmayla birlikte değerlendirilir.
Sargı yalıtım ömrü sıcaklığa çok duyarlıdır. Ortalama gövde sıcaklığı güvenli görünürken sargı içinde hot-spot daha yüksek olabilir. Termal direnç ağı ve termal zaman sabiti, kısa süreli overload ile sürekli yük arasındaki farkı açıklamak için kullanılabilir.
Ünite 5: Mekanik Yük, Tork ve Atalet
Döner sistem:
Jdω/dt=T_m-T_L-Bωile modellenebilir. Hızlanma için yalnız yük torkunu karşılamak yetmez; toplam ataleti ivmelendirecek ilave tork gerekir.
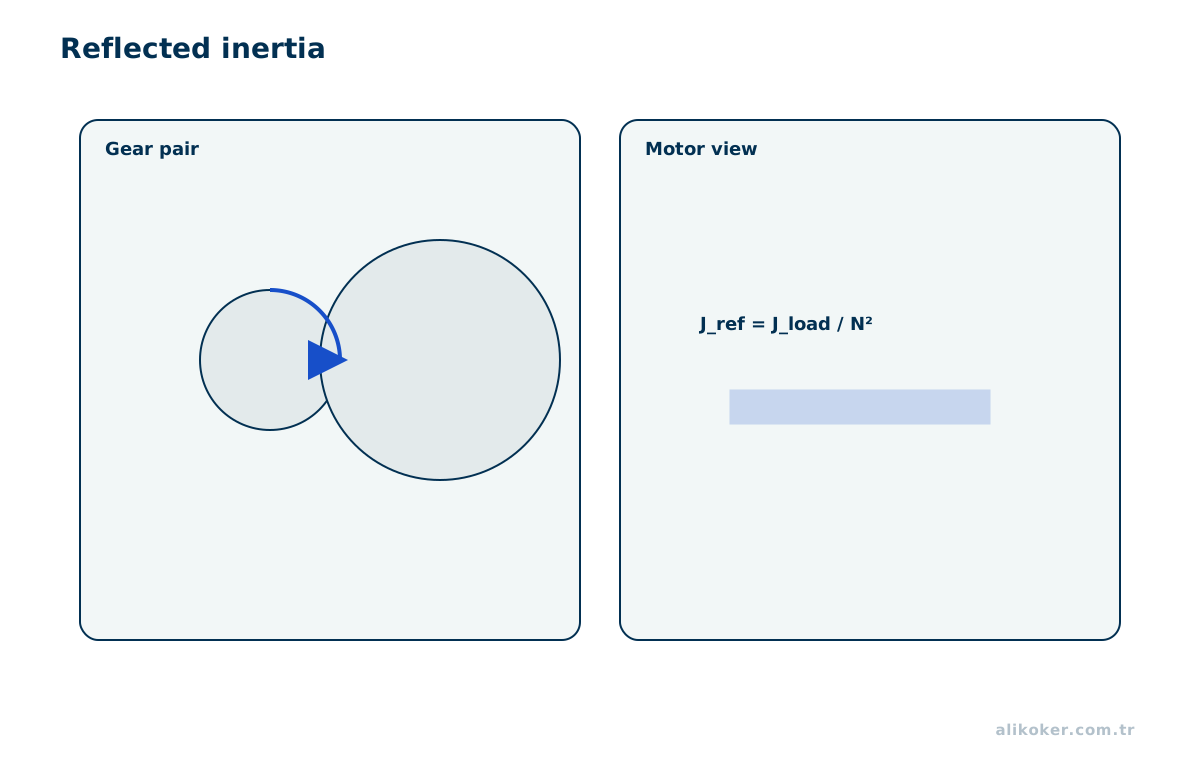
Dişli kutusu yük torkunu ve hızı dönüştürür, aynı zamanda yük ataleti motora oran karesiyle yansır. Bu nedenle motor ve redüktör seçimi ayrı problemler değildir.
Bir tahrik sisteminin ivmelenme süresi hesaplanırken toplam eşdeğer atalet ve kullanılabilir net tork birlikte kullanılmalıdır. Motor torkundan yükün karşı torku çıkarılır; tork hızla değişiyorsa hareket aralığı sabit tork varsayımıyla temsil edilemez. Hız profili boyunca ivme ve süre yeniden hesaplanır. Sonuç, akım sınırı, mekanik titreşim ve termal kapasiteyle karşılaştırıldığında teorik olarak erişilebilir hız ile güvenle sürdürülebilen çalışma noktası birbirinden ayrılır.
5.1. Yansıtılmış Atalet ve İvmelenme Torku
Dişli oranı N ile yüke ait atalet motora yaklaşık J_load/N^2 biçiminde yansır. Oran artırıldığında motorun gördüğü yük ataleti azalabilir ancak çıkış hız sınırı, backlash ve verim değişir. Bu nedenle “daha büyük redüktör her zaman daha iyi” değildir.
Hareket profilinde gerekli tork:
T_motor = T_load + J_eq * dω/dt + T_lossolarak düşünülür. Yükün yerçekimi, yay, sürtünme veya proses kuvveti bileşenleri ayrı hesaplanmalıdır. Dikey eksende enerji kesildiğinde yükün düşmesi gibi güvenlik davranışı boyutlandırmanın parçasıdır.
Doğrusal yükten motor milindeki torka ulaşmak. Kayıpları şimdilik ihmal edilen bir kasnak sistemi m = 10 kg kütleyi yatay doğrultuda a = 2 m/s² ivmeyle hızlandırsın; toplam direnç kuvveti 15 N ve kasnak yarıçapı r = 0,05 m olsun. Gereken çevresel kuvvet F = ma + 15 = 35 N, yük tarafı torku T = Fr = 1,75 N·m olur. Doğrusal ivmenin açısal karşılığı α = a/r = 40 rad/s² değerindedir. Hız v = 1 m/s olduğunda kasnağın açısal hızı ω = v/r = 20 rad/s ve yük tarafındaki anlık mekanik güç P = Tω = 35 W bulunur. Bu hesap tek bir çalışma noktası içindir. Motor seçimi yapılırken hızlanma süresi boyunca RMS tork, kalkış tepe torku, redüktör verimi, yansıtılmış atalet, ısıl görev çevrimi ve güvenlik payı ayrıca değerlendirilir. Nominal gücü tek başına karşılaştırmak, kısa süreli tork gereksinimini gizleyebilir.
5.2. Yük Ataleti Eşleme ve İvmelenme Torku
Motor seçiminde nominal tork tek başına yeterli değildir. Hareketli yükün motor miline indirgenmiş atalet momenti, hedef ivmelenme ve aktarım verimi birlikte ele alınır. İdeal bir dişli oranı \(N=\omega_m/\omega_L\) için yük ataletinin motor tarafındaki karşılığı \(J_{L,eq}=J_L/N^2\)'dir. İvmelenme torkunun ilk yaklaşımı \(T_{acc}=(J_m+J_{L,eq})\alpha_m\) olur; sürtünme, dış yük torku ve verim ayrıca eklenir.
Örneğin motor ve indirgenmiş yük ataletlerinin toplamı \(0{,}002\,\mathrm{kg\,m^2}\), istenen açısal ivme \(100\,\mathrm{rad/s^2}\) ise yalnız ivmelenme için \(0{,}2\,\mathrm{N\,m}\) gerekir. Bu değer sürekli işletme torku değildir: hızlanma süresi, duruşlar, frenleme ve yük çevrimi boyunca RMS veya uygun termal eşdeğer hesaplanmalıdır. Motorun tepe torkunun yeterli olması, sürekli termal sınırın sağlandığını göstermez.
Dişli oranı büyüdükçe yansıtılan atalet küçülür; ancak motor hızı, mekanik kayıplar, boşluk ve esneklik değişir. Kontrol bant genişliği ve rezonans sınırları gözetilmeden yalnız atalet oranını küçültmek optimum tasarım değildir. Boyutlandırma; maksimum hız, tepe/RMS tork, termal yükselme ve güvenli duruş gereksinimleriyle birlikte sonuçlandırılır.
Ünite 6: Doğru Akım Motorları
Fırçalı DC motorda armatür gerilimi:
V_a=R_a i_a+L_a(di_a)/(dt)+e_bzıt EMK:
e_b=K_eωve elektromanyetik tork:
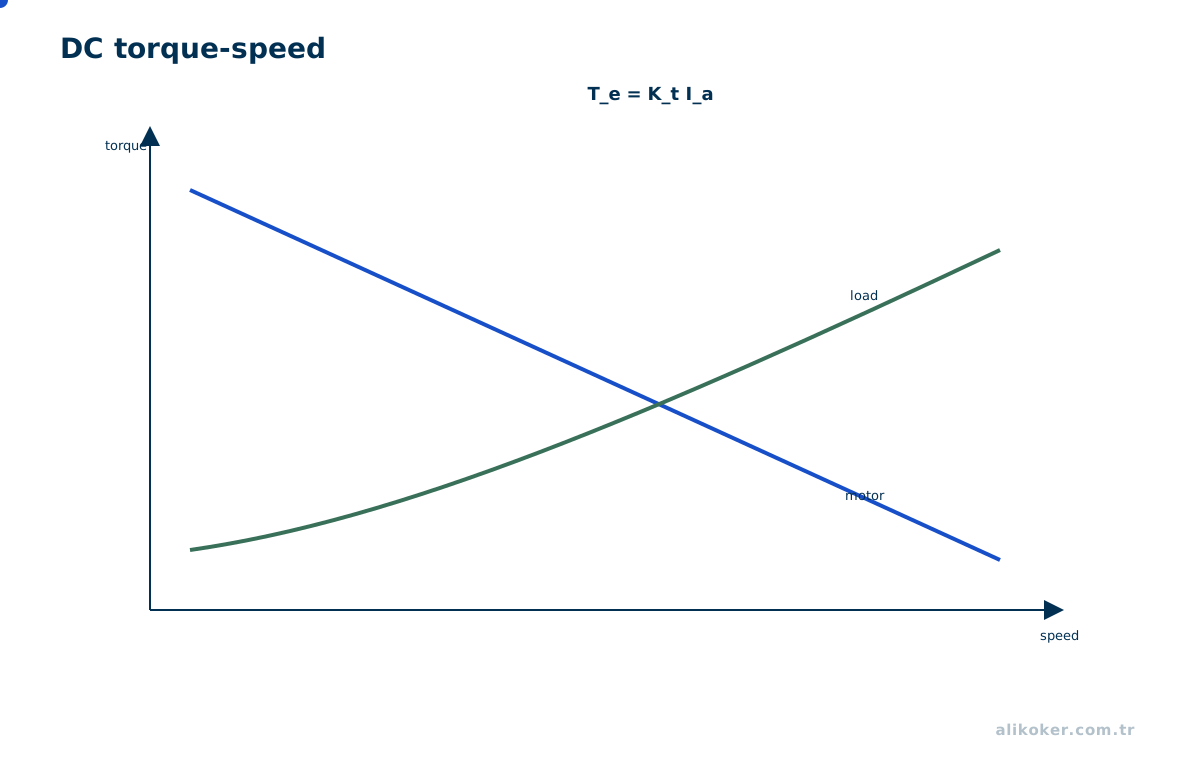
T_e=K_t i_aile modellenebilir.
Kalkışta ω≈0 olduğundan zıt EMK küçüktür; bu nedenle başlangıç/stall akımı yaklaşık:
I_stall≈(V)/(R_a)olabilir. Motorun nominal akımıyla güç katını boyutlandırmak bu yüzden güvenli değildir.
6.1. Tork-hız Karakteristiği
Sabit alanlı DC motorda steady-state yaklaşımında akım yaklaşık (V-K_eω)/R olur. Tork K_t i ile orantılı olduğundan hız arttıkça zıt EMK yükselir, akım ve tork azalır. Bu, idealize edilmiş doğrusal tork-hız eğrisinin temelidir.
Stall durumunda ω=0 olduğu için zıt EMK yoktur ve akım sargı direnciyle sınırlanır. No-load durumda ise yük torku küçüktür, akım ağırlıklı olarak sürtünme ve demir kayıplarını karşılar. Nominal çalışma noktası bu iki uç noktanın arasında seçilir; stall noktası sürekli çalışma noktası değildir.
Ünite 7: Sabit Mıknatıslı DC Motorlar
PMDC motorda alan sabit mıknatıslarla sağlandığı için alan sargısı kaybı yoktur ve küçük/orta güç mekatronik uygulamalarda basit sürme mümkündür.
Hız yaklaşık olarak uygulanan ortalama armatür gerilimi ve yüke bağlıdır; tork armatür akımıyla ilişkilidir. PWM, lineer gerilim düşürmeye göre güç anahtarının çoğunlukla tam iletim/tam kesim bölgelerinde çalışmasına imkân verir.
Ünite 8: İndüksiyon Motorları
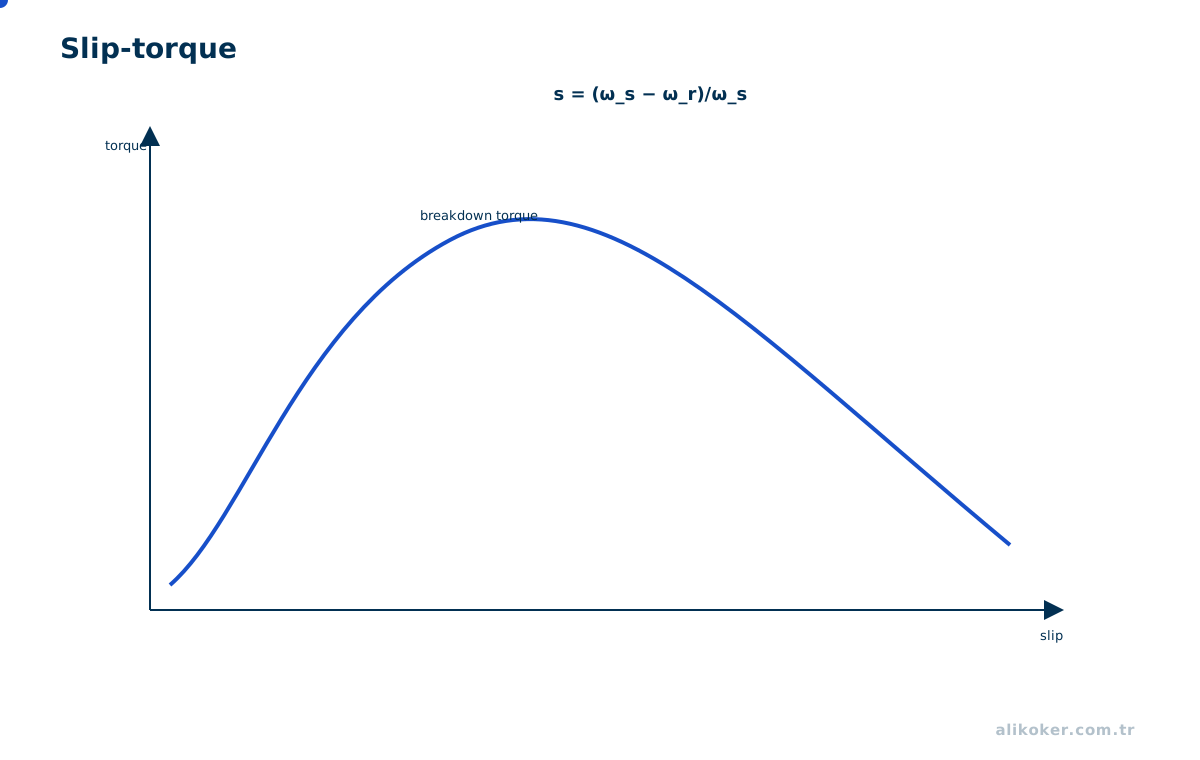
Üç fazlı stator alanının senkron hızı:
n_s=(120f)/(p)ile ifade edilir. Rotor hızı n_r için slip:
s=(n_s-n_r)/(n_s)olur.
Rotor akımı, stator alanıyla göreli hareket sonucu indüklenir. Tork-hız eğrisi, yol verme akımı, rotor yapısı, besleme frekansı ve gerilimi uygulama seçiminde önemlidir. Değişken hızlı sürmede inverter frekansı ve gerilimi makinenin çalışma noktasını belirler.
8.1. Eşdeğer Devre ve Tork Üretimi
İndüksiyon motorunda rotor akımı statorun döner alanına göre slip nedeniyle indüklenir. Slip sıfır olduğunda ideal rotor frekansı da sıfıra yaklaşır ve tork üretimi için gerekli rotor akımı azalır. Yük arttığında rotor biraz yavaşlar, slip artar ve daha fazla elektromanyetik tork üretilir.
Eşdeğer devre stator direnci/kaçak reaktansı, mıknatıslanma kolu ve slip'e bağlı rotor direnci ile çalışma karakteristiğini analiz etmeye yarar. Yol verme akımı yüksek olabilir. V/f veya vektör kontrollü inverter sürüşünde frekans ve gerilim birlikte yönetilerek akı ve tork sınırları korunur.
Ünite 9: Senkron Makineler
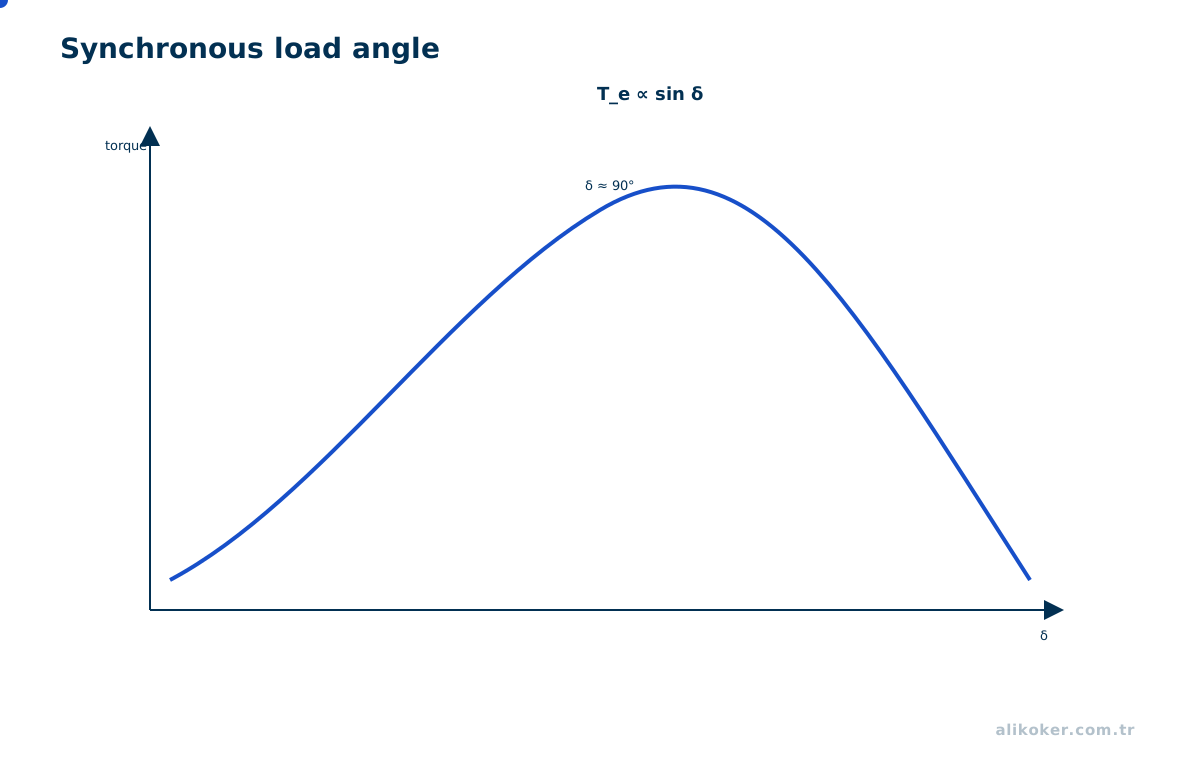
Senkron makinede rotor alanı döner stator alanıyla senkron hızda kilitlenir. Rotor alanı sargıyla veya sabit mıknatısla oluşturulabilir.
Senkron çalışma, rotorun hiçbir koşulda sınırsız yük kabul edeceği anlamına gelmez. Tork açısı, akım ve termal sınırlar aşılırsa senkronizm kaybedilebilir veya koruma devreye girebilir.
9.1. Senkron Hız ve Yük Açısı
Senkron makinede rotor alanı statorun döner alanıyla aynı ortalama hızda döner. Yük artışı doğrudan kalıcı slip oluşturmak yerine rotor alanı ile stator alanı arasındaki tork açısını değiştirir. Kararlı çalışma sınırı aşıldığında pull-out veya senkronizm kaybı ortaya çıkabilir.
Sargılı rotor ve sabit mıknatıslı senkron makine aynı temel senkron çalışma prensibini paylaşır; uyartım ve kontrol yöntemleri farklıdır. Güç faktörü, alan uyartımı ve inverter akım sınırı uygulamaya göre makine davranışını şekillendirir.
Ünite 10: PMSM ve BLDC Motorlar
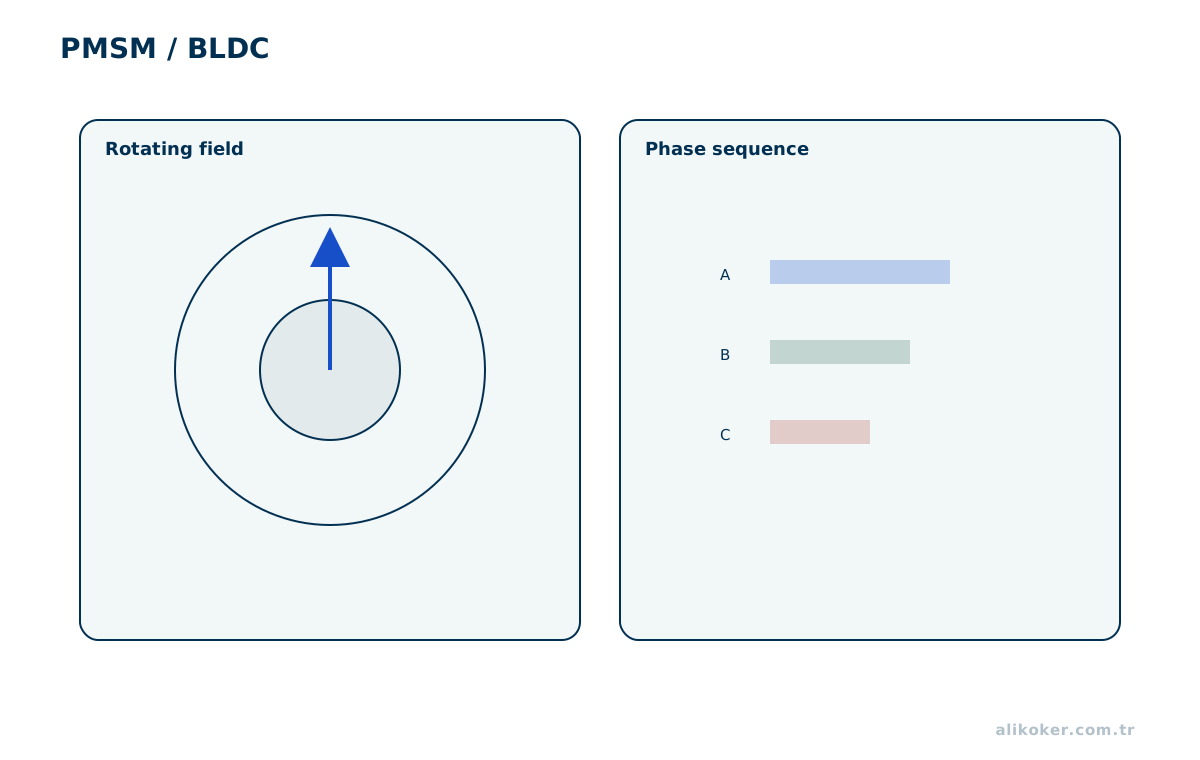
PMSM ve BLDC sabit mıknatıslı rotor kullanır; ayrım büyük ölçüde geri EMK dalga şekli, sargı/komütasyon yaklaşımı ve sürme yönteminde ortaya çıkar.
BLDC sisteminde:
DC kaynak
 -> inverter
 -> faz sargıları
 -> rotor konumu / kestirim
 -> elektronik komütasyon
zinciri vardır. Hall sensörleri düşük karmaşıklıklı komütasyon bilgisi sağlayabilir; encoder/resolver daha yüksek konum çözünürlüğü sağlayabilir.
Motor fiziği bu derste, inverter ve anahtar sürme ayrıntıları Güç Elektroniği dersindedir.
10.1. Komütasyon ve Alan Yönlendirme
BLDC sürüşte trapezoidal geri EMK ile altı adımlı komütasyon sık görülürken PMSM uygulamalarında sinüzoidal akım ve field-oriented control yaygındır. Ancak motor adlandırması tek başına sürüş yöntemini kesinleştirmez; gerçek geri EMK, sargı dağılımı ve kontrol hedefi değerlendirilmelidir.
Rotor konumu Hall sensörü, encoder, resolver veya sensorless back-EMF/model tabanlı yöntemlerle belirlenebilir. Düşük hızda back-EMF küçüldüğü için bazı sensorless yöntemler zorlaşır. İnverter dead-time, faz akım ölçümü ve DC-bus gerilimi üretilen torkun doğruluğunu etkiler.
Ünite 11: Adım Motorları
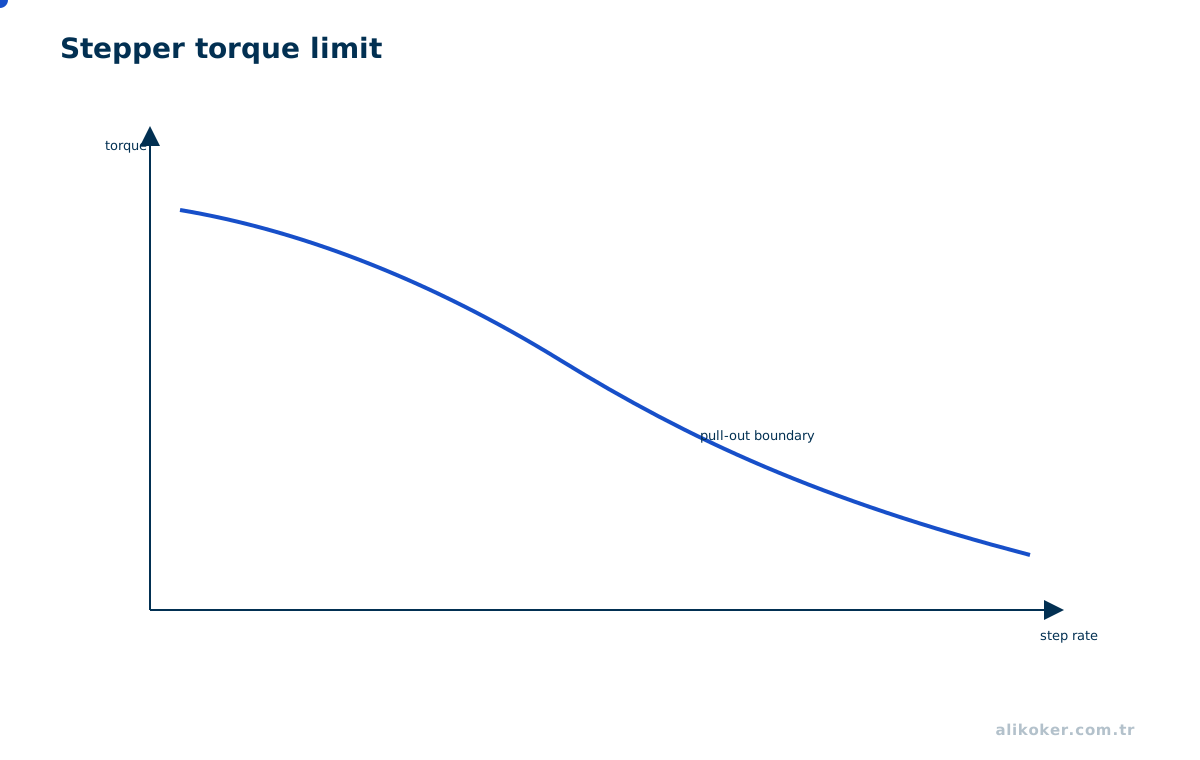
Adım motoru komut darbelerini ayrık açısal ilerlemeye dönüştürür. Açık çevrim çalıştırılabilir; ancak komut edilen adımın gerçekten gerçekleştiği yalnız pulse sayısından garanti edilemez.
Aşırı yük, yüksek ivme veya rezonans adım kaybına yol açabilir. Microstepping akım referanslarını fazlar arasında yumuşatır; hareketi sessizleştirebilir fakat motorun mekanik çözünürlüğünü sınırsız artırmaz.
11.1. Dinamik Tork Sınırı
Step motorun holding torque değeri hareket halindeki kullanılabilir torku doğrudan göstermez. Hız arttıkça sargı endüktansı akımın hedef değere ulaşmasını sınırlar ve tork düşer. Sürücülerin yüksek besleme gerilimi ve akım kıyıcı kontrolü kullanmasının temel nedenlerinden biri budur.
Pull-in ve pull-out sınırları ivmelenme profiliyle ilişkilidir. Büyük yük ataletini doğrudan yüksek step frekansına çıkarmak adım kaybı üretir. Resonance bölgeleri microstepping, mekanik sönüm ve uygun hız profiliyle yönetilebilir.
Ünite 12: Anahtarlamalı Relüktans Motorları
SRM'de rotor üzerinde sargı veya mıknatıs bulunmadan, rotor düşük manyetik relüktans konumuna çekilerek tork üretilir. Faz endüktansı rotor konumuna bağlıdır.
Fazların doğru rotor açısında enerjilenmesi gerekir. Anahtarlama açıları, akım sınırlama, manyetik doyum ve torque ripple sürüşün temel konularıdır.
12.1. Konuma Bağlı Endüktans
SRM torku, faz endüktansının rotor konumuyla değişmesinden yararlanır. Basitleştirilmiş doğrusal bölgede elektromanyetik tork yaklaşık:
T ≈ 0.5 i^2 dL/dθile ilişkilendirilebilir. Bu formül dL/dθ pozitifken fazın enerjilenmesinin neden pozitif tork ürettiğini gösterir.
Gerçek makinede manyetik doyum, karşılıklı kuplaj ve akım şekli davranışı doğrusal olmaktan çıkarır. Torque ripple ve akustik gürültü, faz sayısı, kutup geometrisi ve akım/komütasyon stratejisine bağlıdır.
Ünite 13: Lineer Motorlar
Lineer motor, döner makinenin elektromanyetik kuvvet üretimini doğrusal harekete dönüştüren topolojidir. Lineer indüksiyon, lineer senkron ve lineer relüktans yapıları mümkündür.
Doğrudan doğrusal kuvvet üretmesi mekanik vida/dişli gereksinimini azaltabilir; buna karşılık uzun stator, end effects, manyetik çekim ve termal dağılım tasarımın parçasıdır.
Ünite 14: Solenoidler ve Elektromıknatıslar
Solenoid, akımla oluşturulan manyetik alanın ferromanyetik hareketli elemanı çekmesiyle doğrusal kuvvet üretir. Kuvvet hava aralığı azaldıkça genellikle artar ve doğrusal değildir.
Bobin enerjisi:
E_L=(1)/(2)LI^2olduğundan akım kesildiğinde bu enerjinin güvenli dolaşım yolu gerekir. Flyback ve clamp yöntemleri Güç Elektroniği dersinde ayrıntılıdır.
Ünite 15: Hidrolik Eyleyiciler
Hidrolik silindirde ideal kuvvet:
F=pAile basınç ve piston alanına bağlıdır. Yüksek güç yoğunluğu avantajdır; pompa, valf, sızıntı, akışkan sıkışabilirliği, sıcaklık ve bakım gereksinimi sistem tasarımına girer.
Servo valf veya oransal valf dinamiği, mekanik yük ve kontrol döngüsü birlikte ele alınmalıdır.
Ünite 16: Pnömatik Eyleyiciler
Pnömatik sistemlerde enerji sıkıştırılmış havayla taşınır. Basit, hızlı ve temiz çalışma avantaj sağlayabilir; ancak havanın sıkıştırılabilirliği ve basınç değişimi hassas konum kontrolünü zorlaştırır.
Pnömatik silindirin konumu yalnız valfin açılma süresinden güvenilir biçimde belirlenemez. Hava sıkıştırılabilirliği, conta sürtünmesi, değişen yük ve besleme basıncı aynı komutta farklı hareket oluşturabilir. Silindir uçlarında yalnız mekanik dayanak kullanmak yerine yaklaşma hızı ve duruş enerjisi birlikte ele alınmalıdır. Hedef konum kritikse konum geri beslemesi veya uç konum doğrulaması gerekir; basıncın varlığı pistonun hedefe ulaştığını tek başına göstermez.
Silindir sonu darbeleri, debi kısıtlama, valf cevap süresi ve enerji kesildiğinde pistonun davranışı güvenlik açısından değerlendirilmelidir.
Ünite 17: Piezoelektrik ve Özel Eyleyiciler
Piezoelektrik eyleyiciler elektrik alan altında küçük fakat hızlı ve hassas mekanik deformasyon üretir. Strok sınırlı olabilir; yüksek gerilim ve kapasitif yük davranışı sürücüyü etkiler.
Shape-memory alloy, voice coil ve elektrostatik mikroeyleyiciler gibi yapılar özel hız, strok, kuvvet ve ölçek gereksinimlerinde kullanılabilir.
Ünite 18: Mekanik Aktarım ve Yük Eşleme
Motorun doğrudan yüke bağlanması her zaman optimum değildir. Redüktör, kayış, zincir, vida, kremayer veya kaplin hız, tork, yön ve mekanik uyumu değiştirir.
Yük eşlemede:
- sürekli ve tepe tork,
- hız aralığı,
- ivmelenme,
- yansıtılmış atalet,
- verim,
- backlash,
- torsional compliance,
- mekanik ömür
birlikte değerlendirilir.
18.1. Gearbox Seçimi Yalnız Oran Seçimi Değildir
Redüktörün nominal torku kadar peak torque, torsional stiffness, backlash, efficiency ve bearing load sınırları da değerlendirilir. Hassas servo ekseninde küçük backlash bile yön değişiminde konum hatası oluşturabilir. Harmonic drive veya cycloidal yapılar düşük backlash sunabilir fakat verim, maliyet ve torsional compliance farklıdır.
Ball screw doğrusal eksende dönme hareketini doğrusal harekete çevirir. Lead/pitch, verim, kritik hız, buckling ve preload seçimleri hız-kuvvet-hassasiyet dengesini belirler. Motor seçimi ve mekanik aktarım bu yüzden birlikte yapılmalıdır.
Ünite 19: Kayıplar, Verim ve Görev Çevrimi
Elektrik makinesi kayıpları bakır, nüve, mekanik ve ek kayıplardan oluşur. Verim:
η=(P_out)/(P_in)olarak tanımlanır.
Kısa süreli yüksek tork, sargının termal zaman sabiti nedeniyle mümkün olabilir; fakat tekrarlanan görevde RMS akım/tork ve sıcaklık birikimi belirleyicidir. Motor gövdesinin dış sıcaklığı, sargı junction/hot-spot sıcaklığının doğrudan eşiti değildir.
19.1. Kayıpların Çalışma Noktasına Bağlılığı
Bakır kaybı I^2R ile artarken demir kaybı frekans ve akı yoğunluğuna, mekanik kayıplar hız ve yatak/ventilasyon koşullarına bağlıdır. Bu nedenle verim tek sabit sayı değildir; tork-hız haritasında değişir.
Sargı direnci sıcaklıkla artar. Bakır için yaklaşık sıcaklık katsayısı kullanıldığında sıcak motor daha fazla ohmik kayıp üretir ve aynı besleme geriliminde stall akımı soğuk motordan farklı olur. Thermal derating, çevre sıcaklığı ve soğutma koşullarına göre uygulanmalıdır.
Ünite 20: Frenleme ve Rejenerasyon
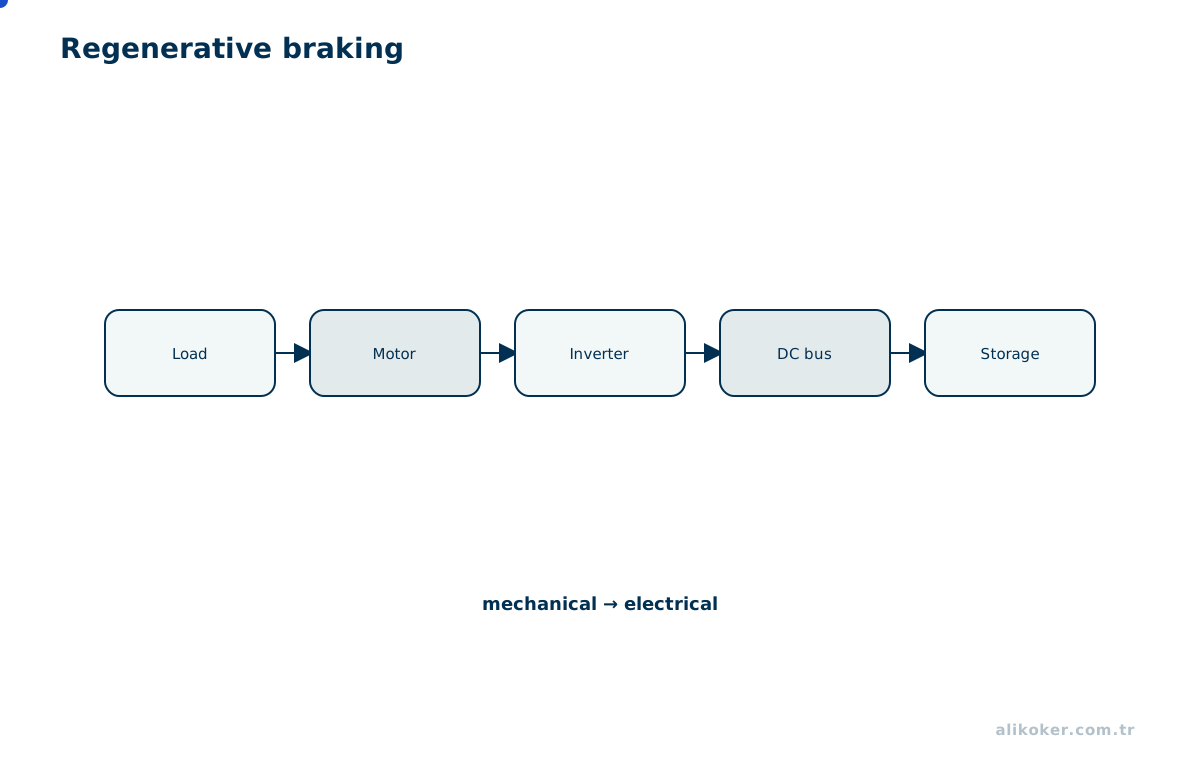
Mekanik sistemde depolanan kinetik enerji:
E_k=(1)/(2)Jω^2azaltılırken enerji ısıya dönüştürülebilir veya elektriksel kaynağa geri verilebilir.
Dynamic braking, regenerative braking ve mekanik fren farklı işlevlerdir. Rejeneratif enerji kabul edemeyen bir DC baraya geri enerji akışı gerilim yükselmesine yol açabilir.
20.1. Enerjinin Gideceği Yer Tasarlanmalıdır
Motor yavaşlarken mekanik enerji elektriksel enerjiye dönebilir. DC bara bu enerjiyi kabul edemiyorsa kondansatör gerilimi yükselir. Rejeneratif sürücü enerjiyi kaynağa geri aktarabilir; aksi durumda brake resistor veya başka bir dissipative yol gerekebilir.
Acil duruşta yalnız “PWM=0” komutu yeterli değildir. Coasting, dynamic braking ve mechanical brake farklı duruş mesafesi ve güvenlik davranışı üretir. Enerji kesildiğinde yükün hareket etmeye devam edip etmeyeceği mekanik risk analiziyle birlikte değerlendirilmelidir.
Ünite 21: Konum ve Hız Geri Beslemesi
Hall sensörü, encoder, resolver, tachometer veya sensörsüz kestirim motor durumunu izlemek için kullanılabilir.
Geri besleme sensörünün bant genişliği, çözünürlüğü, montaj konumu ve gecikmesi kontrol performansını sınırlar. Örneğin motor milindeki encoder, redüktör çıkışındaki backlash'i doğrudan ölçmez.
21.1. Sensörün Yerleştirildiği Nokta Neyi Ölçtüğünü Belirler
Motor milindeki encoder rotor konumunu iyi ölçebilir fakat redüktör sonrası backlash veya esnekliği görmez. Yük tarafındaki encoder gerçek çıkışı ölçer ancak sürücü kontrolünde ek mekanik rezonans ve gecikme görülebilir. Bazı hassas sistemler iki sensörü birlikte kullanır.
Hız, encoder pulse aralığından veya belirli penceredeki pulse sayısından hesaplanabilir. Düşük hızda pulse periyodu yöntemi, yüksek hızda count-per-window yöntemi farklı çözünürlük ve latency davranışı gösterebilir.
21.2. Motor Mili ile Yük Konumunun Ayrılması
Dişli oranı 20:1 olan bir tahrikte motor enkoderinin ölçtüğü 0,5° açısal değişim, ideal ve boşluksuz aktarım varsayımıyla yükte 0,025° değişime karşılık gelir. Ancak dişli kutusunun yük tarafında 0,1° yön değiştirme boşluğu varsa, enkoderin yüksek çözünürlüğü boşluk bölgesindeki gerçek yük konumunu belirleyemez. Bu aralıkta motor hareket ederken yük bir süre sabit kalabilir. Kapalı çevrim denetim yalnız motor milinde kurulmuşsa küçük izleme hatası, çıkış doğruluğunun yüksek olduğunu göstermez.
Geri beslemenin hangi fiziksel noktadan alındığı kontrol mimarisini belirler. Motor enkoderi hızlı komütasyon ve hız döngüsü için uygunken, yükteki bağımsız konum sensörü esnekliğin ve boşluğun etkisini yakalayabilir. İki sensörlü düzende mekanik rezonansın denetleyici bant genişliğiyle ilişkisi ayrıca analiz edilir; yük sensöründen gelen daha yavaş veri doğrudan en hızlı akım döngüsüne eklenmez. Doğrulama, aynı hedefe farklı yönlerden yaklaşmayı ve motor–yük açılarının birlikte kaydedilmesini gerektirir.
Ünite 22: Eyleyici-Sürücü Arayüzü
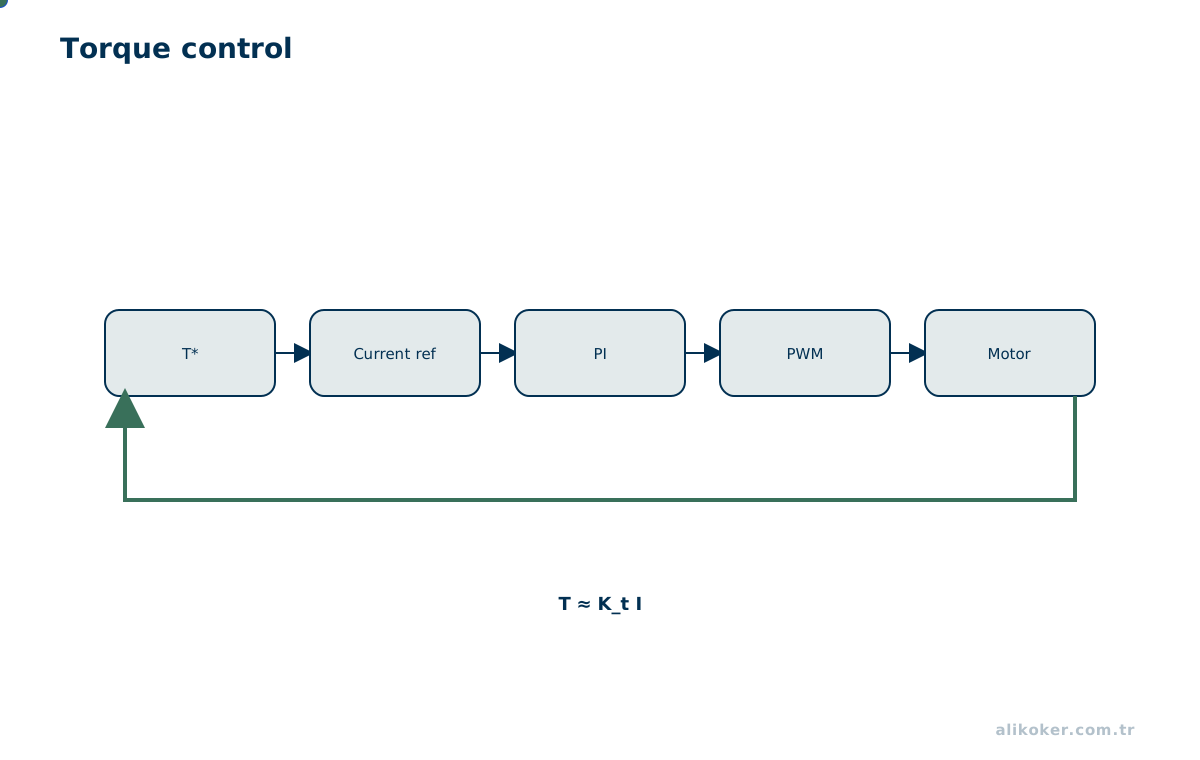
Denetleyici komutu ile motor akımı arasında güç sürücüsü bulunur. DC motorda H-köprü, BLDC/PMSM'de çok fazlı inverter, step motorda akım kontrollü faz sürücüsü kullanılabilir.
Sürücü; akım sınırlama, kısa devre, aşırı sıcaklık, düşük gerilim ve gerektiğinde rejenerasyon davranışını yönetmelidir. Güç katı Güç Elektroniği, kontrol yasası Otomatik Kontrol kapsamında ayrıntılandırılır.
22.1. Akım Kontrolü Tork Kontrolünün Temelidir
Birçok elektrik motorunda elektromanyetik tork akımla doğrudan veya dönüşüm sonrası yakın ilişkilidir. Bu nedenle modern sürücülerde en içte hızlı akım çevrimi, onun dışında hız ve konum çevrimleri bulunur. Güç elektroniği anahtarları motor akımını istenen referansa göre düzenler.
Sürücü seçerken yalnız nominal gerilim ve akım değil peak current duration, current-sense accuracy, switching frequency, encoder/Hall interface, braking capability ve protection behavior değerlendirilmelidir. Sürücü fault çıkışının denetleyici tarafından nasıl ele alındığı sistem güvenliğinin parçasıdır.
Ünite 23: PWM ile DC Motor Sürme Örneği
PWM komutu, motor terminallerine uygulanan enerjiyi anahtarlayarak ortalama davranışı kontrol eder. Duty-cycle:
D=(t_on)/(T)olarak tanımlanır.
Ancak motor hızı yalnız duty-cycle değildir. Besleme gerilimi, yük torku, sargı direnci, zıt EMK, mekanik kayıplar ve kontrol yapısı sonucu belirler. Düşük duty oranında motor statik sürtünmeyi yenemeyebilir.
NE555 gibi bir zamanlayıcının PWM üretmesi Elektronik I ve II, MOSFET ve flyback tasarımı Güç Elektroniği, motorun akım-tork-hız davranışı ise bu dersin konusudur.
23.1. PWM Ortalama Gerilimden Daha Fazlasıdır
İdeal yüksek frekans yaklaşımında motor endüktansı akım dalgalanmasını filtrelediği için ortalama armatür gerilimi yaklaşık D*V_bus düşünülebilir. Fakat düşük frekans, küçük endüktans veya yüksek yük değişiminde akım ripple büyür ve tork dalgalanması oluşur.
PWM frekansı yükseldikçe duyulabilir motor sesi azalabilir ancak MOSFET switching loss artar. Çok düşük frekansta akım ve mekanik tork belirgin dalgalanabilir. Optimum frekans motor elektriksel zaman sabiti, anahtar kayıpları, EMI ve işitilebilir gürültü arasında seçilir.
Motorun stall akımı, freewheel akım yolu ve sürücünün akım limiti ilk testten önce hesaplanmalıdır. Breadboard veya ince jumper kablo yüksek motor akımları için uygun güç yolu değildir.
Ünite 24: Güvenli Durum ve Arıza Davranışı
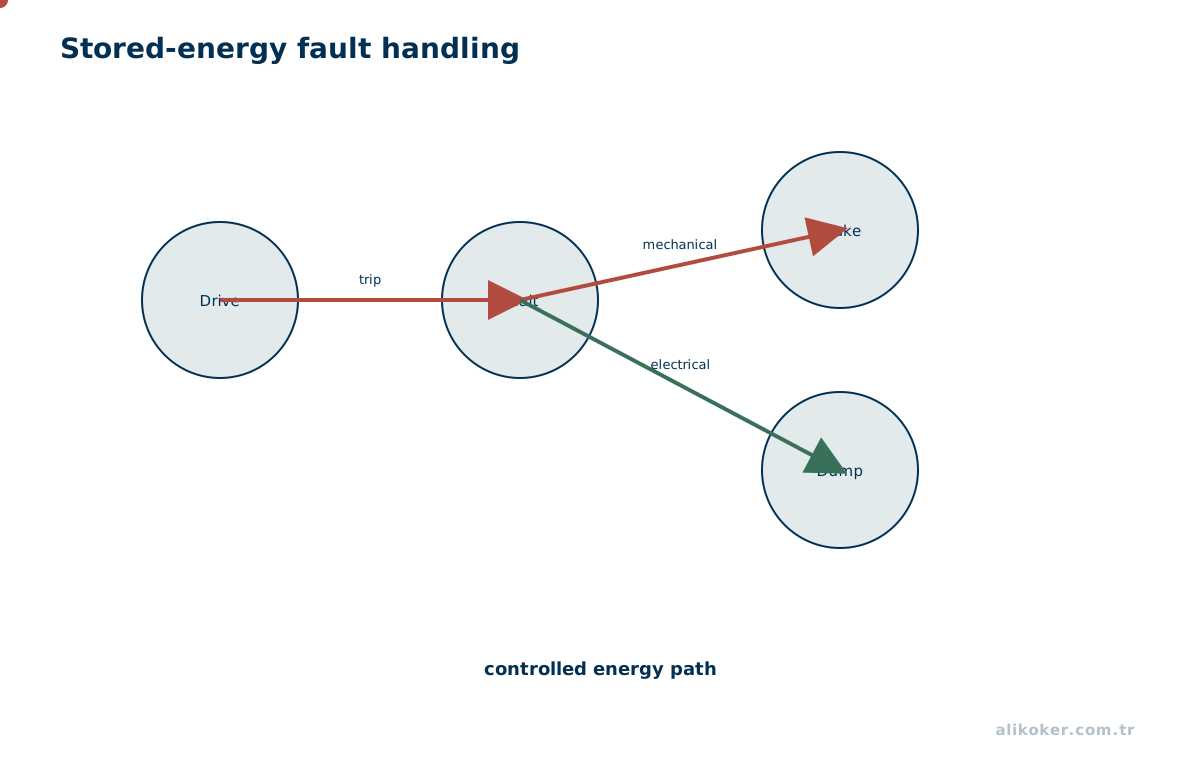
Motor sıkıştığında akım nominal değerin çok üzerine çıkabilir. Sensör kaybında kapalı çevrim kontrolün komut üretmeye devam etmesi mekanik veya termal hasar oluşturabilir.
Koruma mimarisi:
- akım limiti,
- kısa devre koruması,
- termal koruma,
- mekanik limit,
- hız/konum plausibility,
- watchdog,
- kontrollü fren,
- uygun sigorta
gibi birbirini tamamlayan katmanlar içerebilir. Sigorta, yarıiletkeni bütün hızlı transient'lerden koruyan tek araç olarak düşünülmemelidir.
24.1. Arıza Sırasında Enerji Akışını Kontrol Etmek
Motor veya eyleyici hatasında önce hangi enerjinin sistemde depolandığı değerlendirilir: döner atalet, yükseltilmiş yük, basınçlı akışkan, yay veya DC-link kapasitörü. Enerji kaynağını kesmek depolanmış enerjiyi anında yok etmez.
Arıza tepkisi current limit, STO benzeri tork kesme, mekanik fren, valf güvenli konumu ve kontrollü boşaltma gibi katmanlar içerebilir. Tek bir yazılım koşuluna bağımlı güvenlik tasarımı ortak hata noktasına dönüşebilir.
İlişkili Dersler
- Elektronik I ve II: yarıiletken ve temel anahtarlama
- Güç Elektroniği: sürücü, converter ve inverter
- Sensörler ve Algılama Sistemleri: geri besleme sensörleri
- Sistem Modelleme ve Simülasyon: elektromekanik model
- Otomatik Kontrol: akım, hız ve konum çevrimleri
- Robotik Mühendisliği: çok eksenli eyleme ve sistem entegrasyonu
Motor-Eyleyici Boyutlandırma Örneği
Bir doğrusal eksenin motorunu seçerken katalogdaki nominal gücü doğrudan yük gücüyle eşleştirmek yeterli değildir. Önce hareket profili tanımlanır. Taşınan kütle, vida veya kayış mekanizması, sürtünme, yerçekimi ve istenen ivme üzerinden motor miline yansıtılmış tork hesaplanır. Ardından maksimum hızda motorun bu torku sağlayıp sağlayamadığı tork-hız eğrisinden kontrol edilir.
hareket profili
 -> lineer kuvvet
 -> mekanik aktarım oranı / verimi
 -> motor torku ve hızı
 -> peak + RMS tork
 -> sürücü peak/RMS akımı
 -> termal kontrol
Motor seçildikten sonra sürücü ve güç kaynağı boyutlandırılır. Stall veya hızlanma akımı supply'nin current-limit davranışına giriyorsa nominal güç hesabı yeterli değildir. Frenleme sırasında geri dönen enerji DC-bus gerilimini yükseltebilir; bus bu enerjiyi kabul etmiyorsa brake resistor veya başka bir enerji yolu gerekir.
Son doğrulamada soğuk başlangıç, ısınmış motor, maksimum yük ve tekrarlı duty cycle ayrı test edilir. Bu yöntem motor seçimini tek bir katalog değerinden çıkarıp elektromekanik ve termal bir tasarım problemine dönüştürür.
Kaynakça
- Bolton, W. Mechatronics: Electronic Control Systems in Mechanical and Electrical Engineering. Pearson, 2011.
- Gürdal, O. Elektrik Makinalarının Tasarımı. Bursa Orhangazi Üniversitesi Yayınları, 2015.
- Isermann, R. Mechatronic Systems: Fundamentals. Springer, 2005.
- Billingsley, J. Mechatronics Experiments with Machine Vision. Springer Nature Switzerland, 2026. DOI: https://doi.org/10.1007/978-3-032-11218-7.