


Bulanık Mantık: Kuram, Çıkarım, Kontrol ve Uygulamalar


Bulanık kümelerden üyelik fonksiyonlarına, Mamdani ve Sugeno çıkarımından bulanık kontrole, kümelemeye, ANFIS ve tip-2 sistemlere kadar kuram ve uygulamayı birlikte ele alan ders notu.
Giriş — kapsam ve yaklaşım. Gerçek dünyadaki birçok kavram keskin sınırlara sahip değildir. Bir ortamın “sıcak”, bir aracın “hızlı”, bir riskin “yüksek”, bir projenin bütçesinin “yeterli” veya bir hizmetin “iyi” olduğu söylenebilir; fakat bu sözcüklerin sınırları çoğu zaman tek bir sayıyla ayrılmaz.
Klasik mantık ve klasik küme kuramı, üyeliği keskin biçimde ele alır:
üye     → 1
üye değil → 0
Bulanık küme kuramında ise bir eleman bir kümeye belirli bir üyelik derecesi ile ait olabilir:
0 ≤ μA(x) ≤ 1Örneğin 26 °C'lik bir ortam:
ılık kümesine 0.8
sıcak kümesine 0.4
derecesinde üye olarak modellenebilir.
Buradaki 0.4, “havanın sıcak olma olasılığı %40'tır” anlamına gelmez. Değer, seçilen model içinde 26 °C'nin “sıcak” kavramına ne ölçüde uyduğunu gösterir.
Bu ayrım bulanık mantığın temelidir.
Bulanık mantık özellikle şu durumlarda kullanışlıdır:
- sınırlar keskin değilse,
- uzman bilgisi sözel kurallarla ifade edilebiliyorsa,
- sistemin tam matematiksel modeli zor veya pahalıysa,
- ölçümlerde ve kavramlarda belirsizlik varsa,
- insan karar biçimine yakın bir kural tabanı isteniyorsa,
- doğrusal olmayan bir giriş-çıkış ilişkisi yaklaşık olarak modellenmek isteniyorsa.
Ancak bulanık mantık bir “belirsizlik varsa her şeyi çözen” yöntem değildir. Üyelik fonksiyonlarının, kural tabanının, ölçeklerin ve çıkarım yönteminin nasıl seçildiği sistem davranışını doğrudan belirler.
Amaç, bulanık mantığı tanımsal düzeyle sınırlamadan matematiksel temeli, çıkarım mekanizması, kontrol tasarımı ve güncel uygulama araçlarıyla birlikte açıklamaktır.
Ünite 1: Bulanık Kümeler, Üyelik ve Temel Kavramlar
1.1. Tarihsel Gelişim
Bulanık küme kuramının başlangıç noktası, Lotfi A. Zadeh'in 1965 yılında yayımladığı “Fuzzy Sets” makalesidir. Zadeh bu çalışmada bir kümeye üyeliğin yalnızca 0 veya 1 ile değil, 0 ile 1 arasındaki derecelerle temsil edilebileceği bir yapı tanımladı.
1965 tarihli çalışma:
L. A. Zadeh, “Fuzzy Sets,” Information and Control, 8(3), 338-353, 1965.
Bulanık kümelerin temel matematiksel çerçevesini oluşturdu.
Daha sonra önemli gelişmeler geldi:
1965 → Bulanık kümeler
1970 → Bulanık ortamda karar verme
1975 → Dilsel değişken ve yaklaşık akıl yürütme
1975 → Mamdani-Assilian bulanık denetleyici
1985 → Takagi-Sugeno sistem modeli
1993 → ANFIS / nöro-bulanık öğrenme
Bellman ve Zadeh 1970'te bulanık hedefler ve bulanık kısıtlarla karar vermeyi ele aldı.
Zadeh'in 1975'te yayımladığı dilsel değişken çalışmaları, “genç”, “çok sıcak”, “yaklaşık yüksek” gibi doğal dil ifadelerinin bulanık kümelerle matematiksel olarak temsil edilmesine temel oluşturdu.
Mamdani ve Assilian'ın 1975 tarihli çalışması ise uzman operatörün sözel kontrol kurallarını otomatik bir denetleyiciye dönüştürerek bulanık kontrolün mühendislik uygulamalarındaki önemini gösterdi.
1985'te Takagi ve Sugeno, sonuç kısmı sabit veya girişlerin fonksiyonu olan farklı bir bulanık modelleme yaklaşımı geliştirdi.
1993'te J.-S. R. Jang tarafından yayımlanan ANFIS çalışması, bulanık çıkarım sisteminin parametrelerini veriden öğrenebilen uyarlamalı ağ yaklaşımını ortaya koydu.
Bu tarihsel gelişim önemli bir düzeltmeyi gerektirir:
Bulanık kümeler kuramı 1965'te yapay sinir ağlarının üzerine kurulmuş değildir.
Bulanık mantık ile yapay sinir ağlarının sistematik birleşimi daha sonraki nöro-bulanık sistemler içinde gelişmiştir.
1.2. Kesinlik, Belirsizlik ve Bulanıklık
Bilimsel modelleme geleneksel olarak kesin tanımlar kurmaya çalışır. Fakat gerçek dünya her zaman keskin sınırlardan oluşmaz.
Örneğin:
Bir insan ne zaman uzundur?
Bir yol ne zaman kalabalıktır?
Bir sıcaklık ne zaman yüksektir?
Bir risk ne zaman kabul edilemezdir?
Bu soruların çoğuna tek bir evrensel eşik vermek zordur.
Örneğin:
boy ≥ 170 cm → uzun
boy < 170 cm → kısa
şeklindeki klasik model matematiksel olarak nettir.
Fakat:
169.999 cm → kısa
170.000 cm → uzun
sonucu günlük kavramsal kullanım açısından yapay bir sıçrama yaratır.
Bulanık yaklaşım sınırı yumuşatır:
165 cm → uzun üyeliği 0.2
170 cm → uzun üyeliği 0.5
180 cm → uzun üyeliği 0.9
Burada üyelik değerleri model tasarımına bağlıdır.
Bulanık mantık, belirsizliği ortadan kaldırmak yerine onu sayısal ve işlenebilir bir gösterime dönüştürmeye çalışır.
1.3. Bulanıklık ile Olasılık Aynı Şey Değildir
Bu konu bulanık mantığın en sık karıştırılan kısmıdır.
1.3.1. Olasılık
Olasılık çoğunlukla bir olayın gerçekleşip gerçekleşmeyeceği hakkındaki belirsizliği ifade eder.
Yarın yağmur yağma olasılığı = 0.30Bu durumda olay:
yağmur yağar
veya
yağmur yağmaz
şeklinde kesin bir sonuca sahiptir; belirsizlik olay gerçekleşmeden önceki bilgimizdedir.
1.3.2. Bulanıklık
Bulanıklık ise bir nesnenin veya durumun bir kavrama ne derece uyduğunu ifade eder.
Bugünkü hava “serin” kümesine 0.30 üyedir.Buradaki soru:
Hava serin mi değil mi?
değil,
Hava ne ölçüde serin?
sorusudur.
Özet:
- Olasılık: Olay gerçekleşecek mi?
- Bulanıklık: Durum kavrama ne ölçüde uyuyor?
Bulanık üyelik derecesi olasılık değildir.
1.4. Klasik Kümeler
Bir evrensel küme X ve onun alt kümesi A olsun.
Klasik kümede karakteristik fonksiyon:
χA(x) = 1, x ∈ A
χA(x) = 0, x ∉ A
şeklindedir.
Örneğin “sıcak” kümesini:
A = {x | x ≥ 30 °C}olarak tanımlarsak:
29.9 °C → 0
30.0 °C → 1
olur.
Matematiksel açıdan bu tanım nettir.
Ancak kavramların dereceli olduğu birçok gerçek dünya probleminde geçiş çok keskindir.
1.5. Bulanık Kümeler
Bir bulanık küme A, evrensel kümedeki her elemana bir üyelik derecesi atayan üyelik fonksiyonuyla tanımlanır:
μA : X → [0,1]Burada:
μA(x) = 0elemanın kümeye hiç ait olmadığını,
μA(x) = 1tam üyeliği,
0 < μA(x) < 1ise kısmi üyeliği gösterir.
Bulanık küme sembolik olarak:
A = {(x, μA(x)) | x ∈ X}şeklinde ifade edilebilir.
Önemli nokta şudur:
Üyelik derecesi nesnenin fiziksel özelliği değildir; seçilen kavramsal modelin parçasıdır.
Aynı sıcaklık değeri farklı bağlamlarda farklı üyelik fonksiyonlarına sahip olabilir.
Örneğin 28 °C:
insan konforu açısından sıcak
endüstriyel fırın açısından soğuk
olarak modellenebilir.
1.6. Evrensel Küme
Bir bulanık değişkenin çalıştığı değer aralığına evrensel küme veya söylem evreni (universe of discourse) denir.
Örneğin oda sıcaklığı:
X = [0, 50] °Caralığında ele alınabilir.
Araç hızı:
X = [0, 200] km/holabilir.
Üyelik fonksiyonları bu aralık üzerinde tanımlanır.
Evrensel küme yanlış seçilirse, iyi tasarlanmış üyelik fonksiyonları ve kurallar bile beklenmeyen davranış üretebilir.
1.7. Üyelik Fonksiyonu
Üyelik fonksiyonu, nicel giriş ile dilsel kavram arasındaki köprüdür.
Örneğin sıcaklık için:
SOĞUK
ILIK
SICAK
bulanık kümeleri tanımlanabilir.
Her biri:
μSOĞUK(T)
μILIK(T)
μSICAK(T)
fonksiyonuyla temsil edilir.
Aynı sıcaklık birden fazla kümeye aynı anda üye olabilir.
Örneğin:
T = 24 °C

μSOĞUK(24) = 0.1
μILIK(24)  = 0.8
μSICAK(24) = 0.3
Bu örtüşme bulanık sistemin keskin eşikler yerine yumuşak geçişler üretmesini sağlar.
1.8. Üyelik Fonksiyonlarının Temel Özellikleri
1.8.1. Dayanak — Support
Bir bulanık kümenin üyeliğinin sıfırdan büyük olduğu bölgedir:
support(A) = {x | μA(x) > 0}1.8.2. Öz — Core
Üyelik derecesinin 1 olduğu bölgedir:
core(A) = {x | μA(x) = 1}1.8.3. Sınır — Boundary
Kısmi üyeliğin bulunduğu bölgedir:
boundary(A) = {x | 0 < μA(x) < 1}1.8.4. Yükseklik — Height
Bir bulanık kümenin en büyük üyelik derecesidir:
h(A) = sup μA(x)Eğer:
h(A) = 1ise küme normal bulanık kümedir.
1.9. Üçgen Üyelik Fonksiyonu
En yaygın ve hesaplama açısından en basit fonksiyonlardan biridir.
Parametreler:
a < b < colmak üzere:
           0                       x ≤ a
μ(x) =     (x-a)/(b-a)             a < x ≤ b
           (c-x)/(c-b)             b < x < c
           0                       x ≥ c
şeklinde tanımlanır.
Grafik:
μ
1          /
          /
         /
0 ______/_____________ x
       a   b    c
Avantajları:
- basit,
- hızlı,
- yorumlanabilir,
- gömülü sistemler için uygundur.
1.10. Yamuk Üyelik Fonksiyonu
Dört parametreyle tanımlanır:
a ≤ b ≤ c ≤ dŞekil:
μ
1        ______
        /
       /
0 ____/_______________ x
     a b        c d
Özellikle bir kavramın belirli bir aralıkta tamamen geçerli kabul edildiği durumlarda kullanışlıdır.
Örneğin:
“normal sıcaklık”bir aralık boyunca üyelik 1 olacak şekilde modellenebilir.
1.11. Gauss Üyelik Fonksiyonu
Yumuşak ve türevlenebilir bir üyelik fonksiyonudur.
μ(x) = exp(-0.5 * ((x-c)/σ)^2)Burada:
c → merkez
σ → yayılım
parametresidir.
Gauss fonksiyonları:
- pürüzsüz geçiş,
- optimizasyon,
- veriyle parametre öğrenme,
- nöro-bulanık sistemler
için elverişlidir.
1.12. Diğer Üyelik Fonksiyonları
Bulanık sistemlerde şu fonksiyonlar da kullanılabilir:
- sigmoid,
- S-eğrisi,
- Z-eğrisi,
- genelleştirilmiş çan,
- Pi-eğrisi,
- özel kullanıcı tanımlı fonksiyonlar.
Üyelik fonksiyonunun şekli problemin doğasına bağlıdır.
Önemli olan grafiksel estetik değil:
giriş-çıkış davranışını doğru temsil etmesidir.
1.13. Üyelik Fonksiyonu Seçim Ölçütleri
Üyelik fonksiyonları birkaç yöntemle belirlenebilir.
1.13.1. Uzman Bilgisi
Bir uzman:
0-15 °C çok soğuk
10-25 °C soğuk
20-30 °C ılık
25-40 °C sıcak
gibi başlangıç aralıkları verebilir.
1.13.2. Veri
Ölçüm verileri:
- kümeleme,
- optimizasyon,
- regresyon,
- nöro-bulanık öğrenme
ile üyelik fonksiyonu parametrelerini belirlemek için kullanılabilir.
1.13.3. Hibrit Yaklaşım
İlk yapı uzman tarafından belirlenir, ardından verilerle ayarlanır.
Bu çoğu mühendislik probleminde iyi bir dengedir.
1.14. Alfa Kesimi
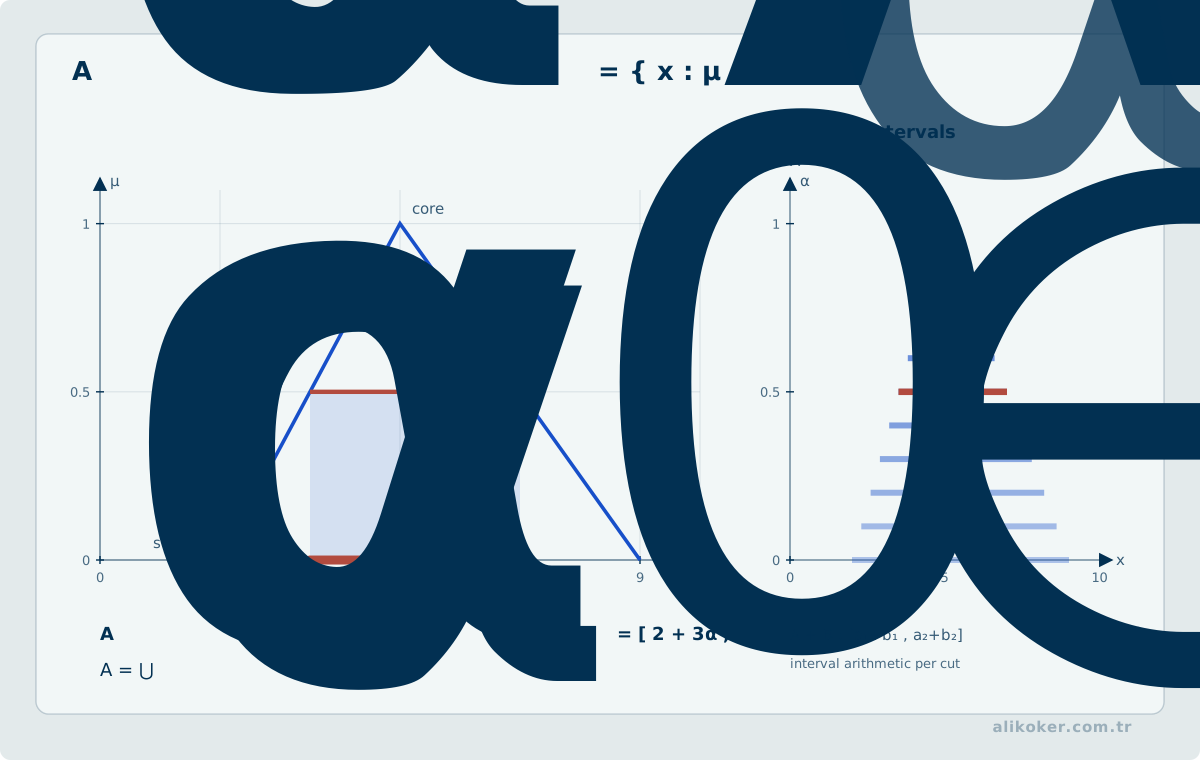
Bir bulanık kümenin belirli bir üyelik seviyesinin üzerindeki elemanları α-kesimi ile gösterilir:
Aα = {x | μA(x) ≥ α}Örneğin:
α = 0.7seçilirse yalnızca üyelik derecesi 0.7 ve üzerinde olan elemanlar alınır.
Alfa kesimleri bulanık kümeyi klasik kümeler dizisi şeklinde analiz etmeye yardımcı olur.
1.15. Bulanık Sayı
Gerçek sayılar üzerinde tanımlanan, genellikle normal ve dışbükey olan bulanık kümeler bulanık sayı olarak kullanılabilir.
Örneğin:
yaklaşık 100kavramı:
(90, 100, 110)üçgen bulanık sayı ile temsil edilebilir.
Bu gösterim:
- maliyet,
- süre,
- tahmin,
- uzman değerlendirmesi,
- çok ölçütlü karar verme
gibi alanlarda kullanılır.
1.16. Dilsel Değişken
Zadeh'in bulanık mantığa kazandırdığı temel kavramlardan biri dilsel değişken (linguistic variable) kavramıdır.
Sayısal değişken:
Sıcaklık = 27.3 °CDilsel değişken:
Sıcaklık = sıcakolabilir.
Bir dilsel değişken için terim kümesi:
T(Sıcaklık) = {
    çok soğuk,
    soğuk,
    ılık,
    sıcak,
    çok sıcak
}
şeklinde tanımlanabilir.
Her dilsel terim bir bulanık kümeye karşılık gelir.
1.17. Dilsel Değiştiriciler
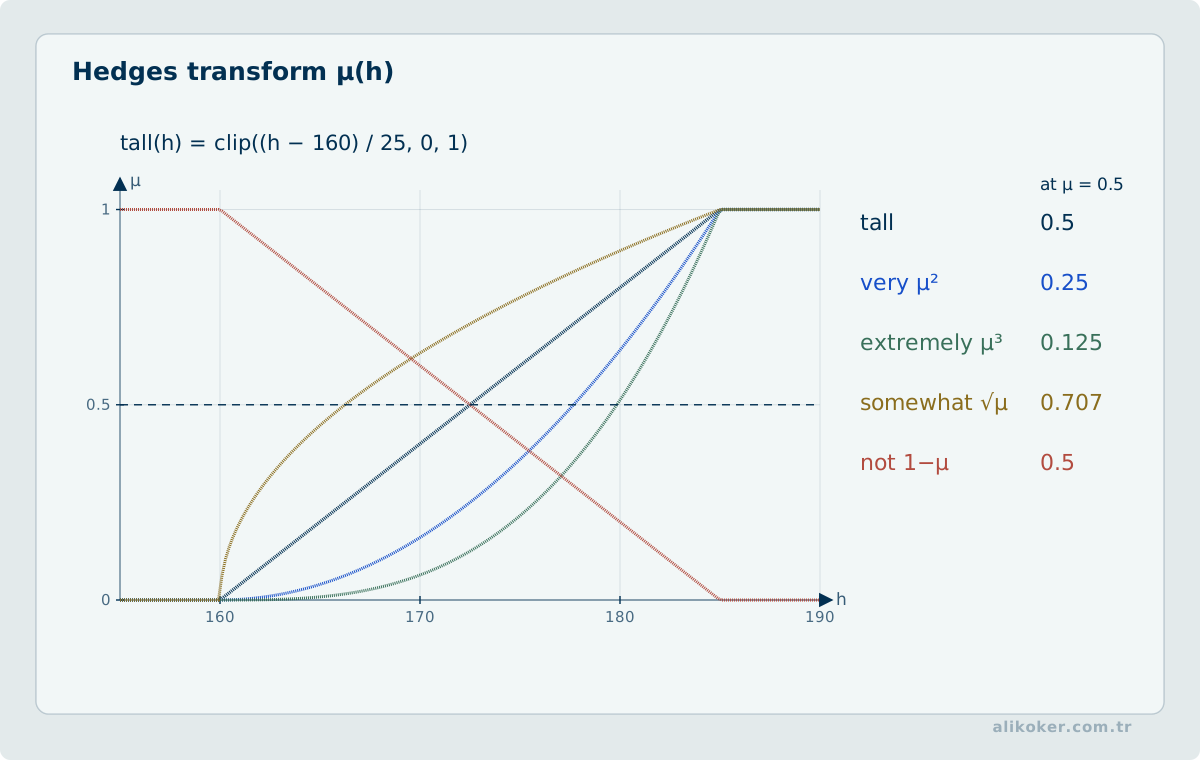
Doğal dilde:
çok
biraz
oldukça
yaklaşık
değil
gibi sözcükler kavramın anlamını değiştirir.
Bulanık mantıkta bunlar linguistic hedges olarak modellenebilir.
Örneğin klasik bir yaklaşımda:
μÇOK_SICAK(x) = μSICAK(x)^2kullanılabilir.
Bu işlem düşük üyelikleri daha da düşürür ve “çok sıcak” kümesini daraltır.
Benzer şekilde:
μBİRAZ_SICAK(x) = sqrt(μSICAK(x))gibi genişletici işlemler kullanılabilir.
Bunlar zorunlu tanımlar değil, kullanılan bulanık dil modelinin bir parçasıdır.
1.18. Bulanık Küme İşlemleri
Klasik küme işlemleri bulanık kümelere genişletilebilir.
1.18.1. Tümleyen
Standart tümleyen:
μ¬A(x) = 1 - μA(x)1.18.2. Kesişim
Zadeh'in standart kesişimi:
μA∩B(x) = min(μA(x), μB(x))1.18.3. Birleşim
Standart birleşim:
μA∪B(x) = max(μA(x), μB(x))Örneğin:
μA(x) = 0.7
μB(x) = 0.4
ise:
A AND B → min(0.7, 0.4) = 0.4
A OR B  → max(0.7, 0.4) = 0.7
NOT A   → 1 - 0.7 = 0.3
olur.
1.19. T-norm ve T-conorm
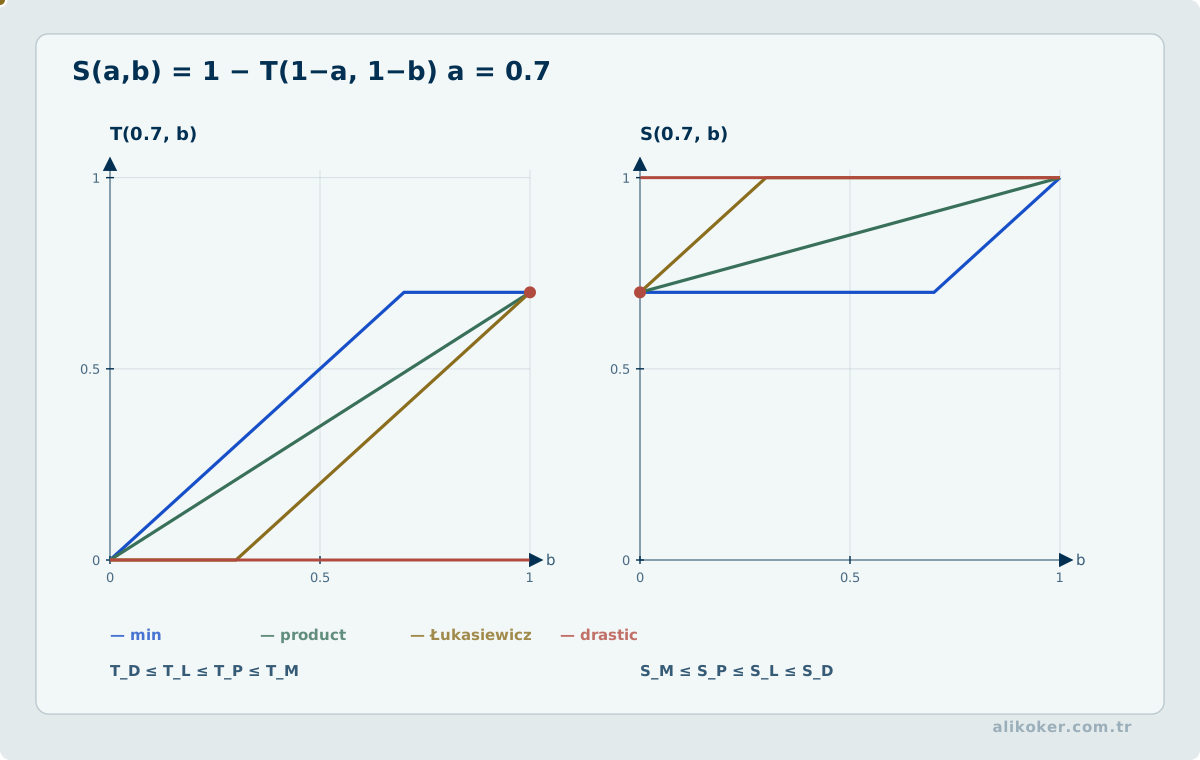
min ve max bulanık mantıktaki tek seçenek değildir.
Genel kesişim işlemleri T-norm, birleşim işlemleri ise T-conorm / S-norm ailesiyle ifade edilir.
Örnek T-normlar:
minimum:
T(a,b) = min(a,b)

çarpım:
T(a,b) = a*b
Örnek S-normlar:
maksimum:
S(a,b) = max(a,b)

olasılıksal toplam:
S(a,b) = a + b - a*b
Örneğin:
a = 0.7
b = 0.4
için:
min       = 0.4
product   = 0.28
max       = 0.7
probor    = 0.82
elde edilir.
İşleç seçimi kural ateşleme derecesini ve dolayısıyla sistem çıktısını değiştirir.
1.20. Bulanık İlişki
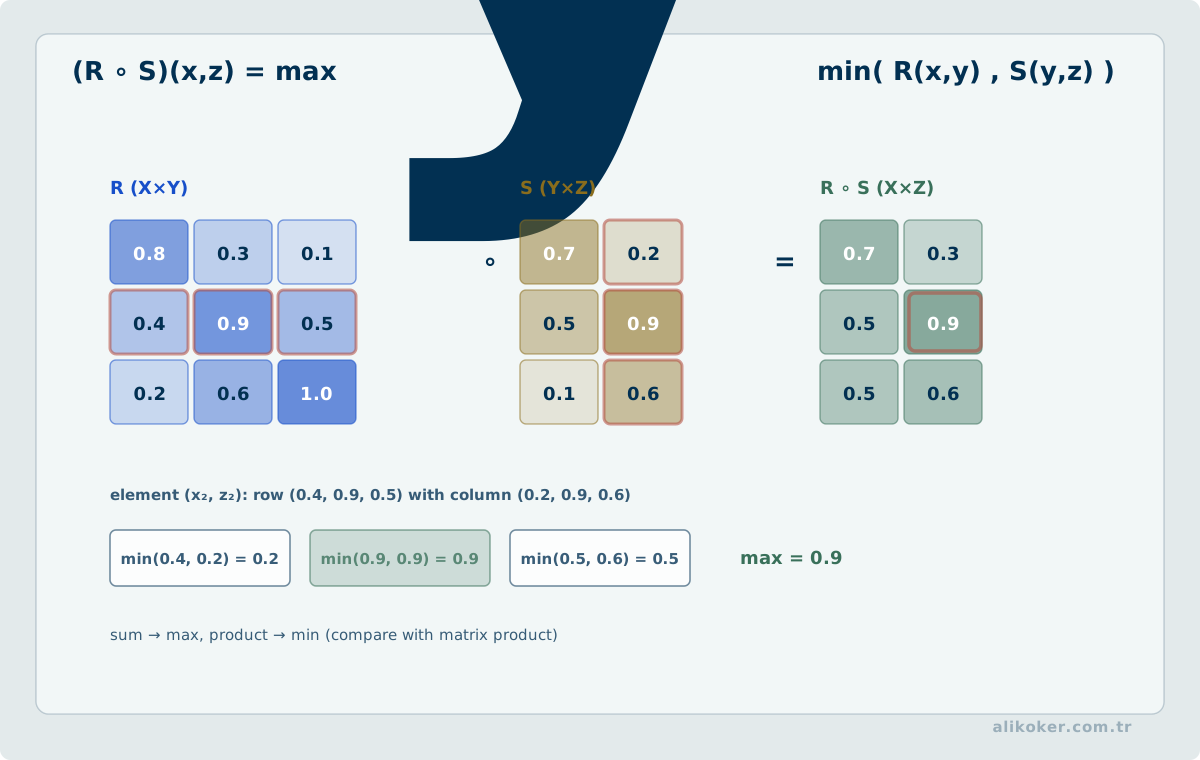
Klasik ilişkiler de üyelik derecelerine genişletilebilir.
Bir bulanık ilişki:
R : X × Y → [0,1]şeklinde tanımlanabilir.
Örneğin:
“x, y'ye yakındır”ifadesi iki değişken arasında dereceli ilişki olarak modellenebilir.
Bulanık ilişkiler:
- çıkarım,
- karar verme,
- örüntü eşleme,
- denetim
kuramında önemlidir.
1.21. Bulanık Mantık ile Çok Değerli Mantık İlişkisi
Klasik mantık:
DOĞRU  = 1
YANLIŞ = 0
iki değer kullanır.
Bulanık mantıkta doğruluk derecesi:
[0,1]aralığında olabilir.
Örneğin:
“hava sıcak”önermesinin doğruluk derecesi 0.65 olarak modellenebilir.
Ancak bulanık mantığı yalnızca “çok değerli mantık” ile eşitlemek eksiktir.
Bulanık sistemler aynı zamanda:
- bulanık kümeler,
- dilsel değişkenler,
- üyelik fonksiyonları,
- çıkarım kuralları,
- yaklaşık akıl yürütme
ile birlikte ele alınır.
Ünite 2: Bulanık Çıkarım Sistemleri ve Kural Tasarımı
Bulanık çıkarım sistemi kurulurken önce giriş değişkenlerinin evrenleri ve üyelik fonksiyonlarının örtüşmesi belirlenir. Kural tabanındaki her kuralın hangi çalışma bölgesini temsil ettiği incelenir; hiçbir kuralın etkinleşmediği bölgeler özellikle aranır. Çıkarım ve durulaştırma yöntemi seçildikten sonra sınır girdileri ve çelişkili kurallar test edilir. Bir sonuç sayısal olarak makul olsa bile girişteki küçük değişimlerin çıktıda açıklanamayan sıçramalara yol açmaması ayrıca kontrol edilmelidir.
2.1. Bulanık Çıkarım Sistemi
Bir bulanık çıkarım sistemi (Fuzzy Inference System — FIS), girişlerden bulanık kurallar aracılığıyla çıktı üreten yapıdır.
Genel akış:
Kesin giriş
    ↓
Bulanıklaştırma
    ↓
Kural değerlendirme
    ↓
Çıkarım
    ↓
Kural sonuçlarının birleştirilmesi
    ↓
Durulaştırma
    ↓
Kesin çıktı
Klasik Mamdani sisteminde dört temel bileşen vardır:
- Bulanıklaştırıcı
- Bilgi / kural tabanı
- Çıkarım motoru
- Durulaştırıcı
Mamdani çıkarımında da aynı temel yapı kullanılır.
2.2. Bulanıklaştırma
Bulanıklaştırma, kesin giriş değerinin ilgili bulanık kümelerdeki üyelik derecelerinin hesaplanmasıdır.
Örneğin:
Sıcaklık = 27 °Ciçin:
μILIK(27)  = 0.6
μSICAK(27) = 0.7
bulunabilir.
Girdi artık yalnızca:
27değildir.
Çıkarım sistemi açısından:
27 °C → {ILIK:0.6, SICAK:0.7}şeklinde temsil edilir.
2.3. Kural Tabanı
Bulanık sistemin uzman bilgisini taşıyan kısmı kural tabanıdır.
Genel biçim:
EĞER <öncül> İSE <sonuç>Örnek:
EĞER sıcaklık SICAK
VE nem YÜKSEK
İSE fan hızı HIZLI
Başka bir örnek:
EĞER araç hızı YAVAŞ
VE hedefe uzaklık UZAK
İSE motor gücü ARTTIR
Kurallar sayısal model yerine uzman davranışını ifade edebilir.
2.4. Öncül ve Sonuç
Bir bulanık kural iki kısımdan oluşur.
2.4.1. Öncül — Antecedent
EĞER sıcaklık SICAK VE nem YÜKSEK2.4.2. Sonuç — Consequent
İSE fan hızı HIZLIÖncül, kuralın ne ölçüde etkin olduğunu belirler.
Sonuç ise etkinliğin çıktı uzayına nasıl aktarılacağını belirler.
2.5. Kural Ateşleme Derecesi
Örneğin:
μSICAK(T) = 0.7
μYÜKSEK_NEM(H) = 0.4
ve AND işlemi min ise:
w = min(0.7, 0.4)
w = 0.4
olur.
Bu değer kuralın ateşleme derecesidir.
Çarpım kullanılırsa:
w = 0.7 * 0.4
w = 0.28
olur.
Dolayısıyla AND operatörü teknik bir ayrıntı değil, sistem davranışını etkileyen tasarım kararıdır.
2.6. Mamdani Çıkarım Sistemi
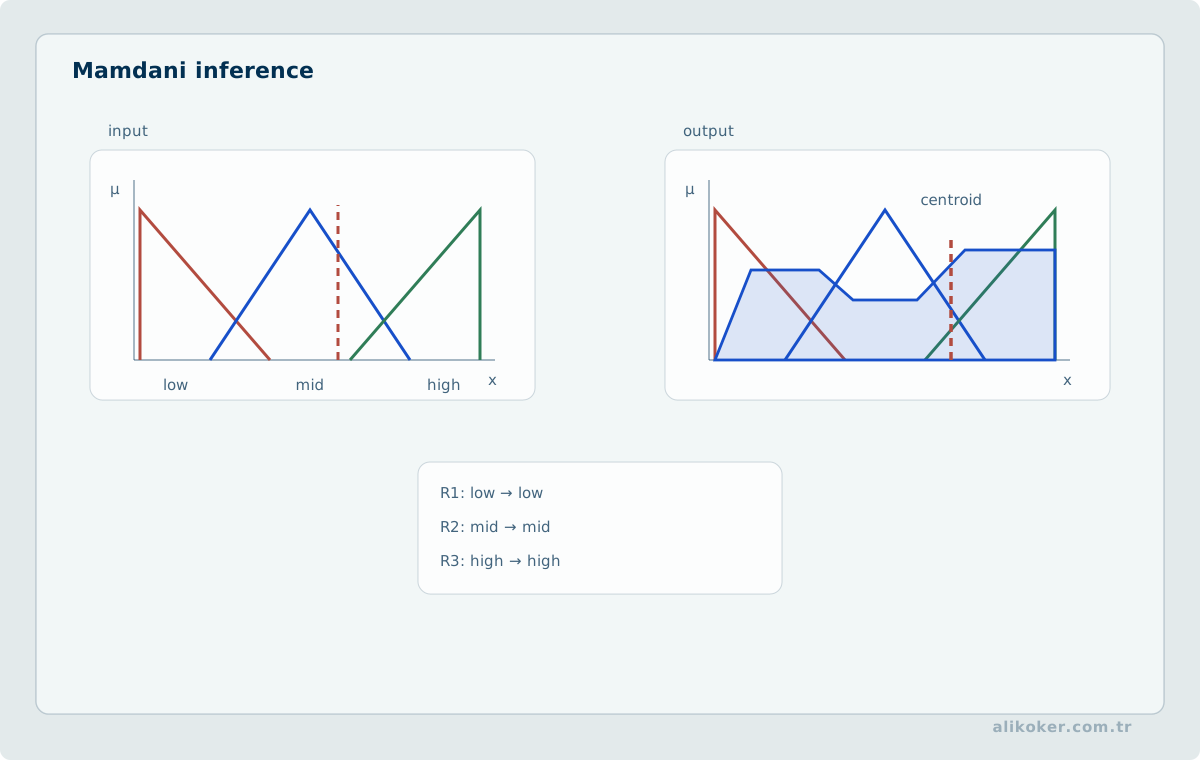
Mamdani tipi bulanık çıkarım, mühendislikte en bilinen yöntemlerden biridir.
1975'te E. H. Mamdani ve S. Assilian tarafından bir buhar makinesi denetimi bağlamında gösterilmiştir.
Mamdani kuralı tipik olarak şöyledir:
EĞER x A ise
VE y B ise
İSE z C'dir
Burada:
A, B → giriş bulanık kümeleri
C    → çıkış bulanık kümesi
olur.
Örneğin:
EĞER bütçe YETERSİZ
İSE risk YÜKSEK
veya:
EĞER sıcaklık SICAK
VE nem YÜKSEK
İSE fan hızı HIZLI
2.7. Mamdani Çıkarımının Aşamaları
Mamdani çıkarımı genel olarak şu sırayla yürütülür:
1. Kesin girişleri al
2. Girişleri bulanıklaştır
3. Her kuralın ateşleme derecesini hesapla
4. Kural sonucuna implication uygula
5. Tüm kural çıktılarını birleştir
6. Birleşik bulanık çıktıyı durulaştır
Bu aşamalar tek tek incelenmelidir.
2.8. Mamdani İmplication
Bir kuralın ateşleme derecesi:
w = 0.4ve sonuç kümesi:
HIZLIolsun.
2.8.1. Kesme — Clipping
Klasik Mamdani yaklaşımında:
μsonuç(z) = min(w, μHIZLI(z))kullanılabilir.
Yani üyelik fonksiyonu w seviyesinde kesilir.
2.8.2. Ölçekleme — Scaling
Alternatif olarak:
μsonuç(z) = w * μHIZLI(z)kullanılabilir.
Bu durumda üyelik fonksiyonunun biçimi ölçeklenir.
Bu iki yöntem aynı sonucu üretmek zorunda değildir.
2.9. Kural Sonuçlarının Birleştirilmesi
Aynı çıktı değişkenini etkileyen birçok kural olabilir.
Örneğin:
Kural 1 → HIZLI, derece 0.4
Kural 2 → ORTA, derece 0.7
Kural 3 → HIZLI, derece 0.2
Bu kural sonuçları tek bir çıktı bulanık kümesinde birleştirilir.
Yaygın toplama yöntemi:
maxişlemidir.
Her çıktı noktası için:
μagg(z) = max(μ1(z), μ2(z), ..., μn(z))hesaplanır.
Bu işleme aggregation denir.
2.10. Durulaştırma
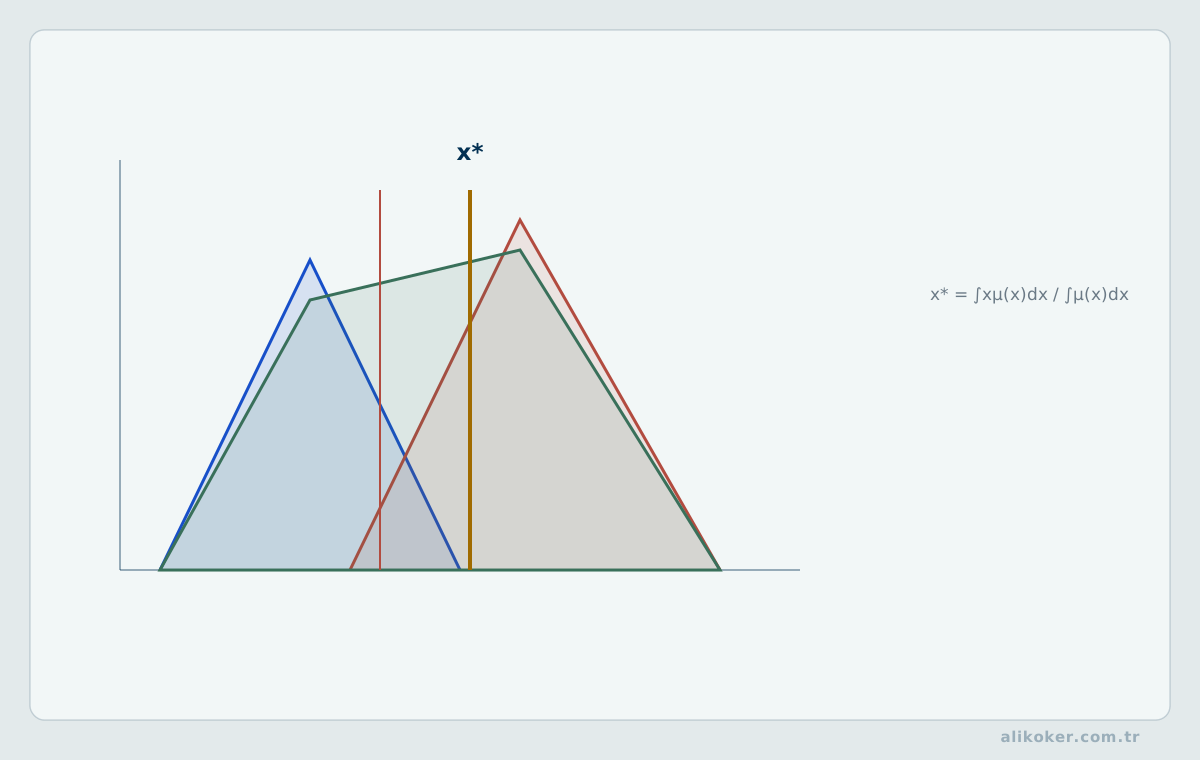
Mamdani çıkarımından sonra çıktı hâlâ bulanık kümedir.
Fiziksel sistem çoğu zaman kesin bir değer ister.
Örneğin:
motor gücü = ?
fan PWM = ?
vana açıklığı = ?
yeşil ışık süresi = ?
Bulanık çıktıdan kesin sayı elde etme işlemine durulaştırma (defuzzification) denir.
2.11. Ağırlık Merkezi Yöntemi
En yaygın durulaştırma yöntemlerinden biri centroid / center of gravity yöntemidir.
Sürekli durumda:
            ∫ z μ(z) dz
z* = -------------------------
             ∫ μ(z) dz
şeklindedir.
Bu, birleşik bulanık kümenin geometrik ağırlık merkezini verir.
Ayrık örnekleme kullanıldığında:
            Σ zi μ(zi)
z* = -------------------------
             Σ μ(zi)
yaklaşımı kullanılabilir.
Mamdani örneklerinde ağırlık merkezi yöntemi yaygın bir durulaştırma seçimidir.
2.12. Diğer Durulaştırma Yöntemleri
Centroid tek seçenek değildir.
2.12.1. Bisector
Alanı iki eşit parçaya bölen nokta seçilir.
2.12.2. Mean Of Maximum — MOM
En yüksek üyelik derecesine sahip noktaların ortalaması alınır.
2.12.3. Smallest Of Maximum — SOM
Maksimum üyeliğe sahip en küçük değer seçilir.
2.12.4. Largest Of Maximum — LOM
Maksimum üyeliğe sahip en büyük değer seçilir.
Yöntem seçimi:
- hesaplama maliyeti,
- çıktı hassasiyeti,
- sistem davranışı,
- gerçek zaman gereksinimi
açısından değerlendirilmelidir.
2.13. Mamdani Örneği: Risk Değerlendirmesi
Kaynak ders notlarındaki temel örneklerden biri proje riskidir.
Girdiler:
Bütçe
Çalışan Sayısı
Çıktı:
RiskDilsel kümeler:
Bütçe:
YETERSİZ
SIKIŞIK
YETERLİ

Çalışan:
AZ
FAZLA

Risk:
DÜŞÜK
NORMAL
YÜKSEK
Örnek kurallar:
EĞER bütçe YETERLİ
VEYA çalışan AZ
İSE risk DÜŞÜK

EĞER bütçe SIKIŞIK
VE çalışan FAZLA
İSE risk NORMAL

EĞER bütçe YETERSİZ
İSE risk YÜKSEK
Bir giriş çifti verildiğinde:
Bütçe = 70
Çalışan = 45
her giriş ilgili üyelik fonksiyonlarında derecelendirilir.
Birden fazla kural aynı anda ateşlenebilir.
Bu özellik bulanık sistemin keskin karar tablosundan farkıdır.
2.14. Sugeno Çıkarım Sistemi
Takagi-Sugeno-Kang (TSK) yaklaşımında sonuç kısmı Mamdani'deki gibi bulanık çıktı kümesi olmak zorunda değildir.
Birinci derece Sugeno kuralı:
EĞER x A
VE y B
İSE z = p*x + q*y + r
şeklinde olabilir.
Sıfırıncı derece Sugeno sisteminde:
z = csabit bir sonuç kullanılır.
Örneğin:
EĞER bütçe YETERSİZ
İSE risk = 90
gibi.
2.15. Sugeno Çıktısının Hesaplanması
Her kural için ateşleme derecesi:
wive kuralın kesin sonucu:
ziolsun.
Genel çıktı:
             Σ wi * zi
z* = -------------------------
               Σ wi
ağırlıklı ortalama ile hesaplanır.
Örneğin:
w1 = 0.1, z1 = 20
w2 = 0.2, z2 = 50
w3 = 0.5, z3 = 80
ise:
z* =
(0.1*20 + 0.2*50 + 0.5*80)
/
(0.1 + 0.2 + 0.5)

= 65
olur.
Bu nedenle Sugeno sistemlerinde klasik Mamdani anlamında ayrı bir çıktı üyelik kümesi durulaştırma aşaması gerekmez.
2.16. Sıfırıncı ve Birinci Derece Sugeno
2.16.1. Sıfırıncı Derece
IF x is A THEN z = cHer sonuç sabittir.
Avantaj:
- basit,
- hızlı,
- gömülü sistem için elverişli.
2.16.2. Birinci Derece
IF x is A AND y is B
THEN z = p*x + q*y + r
Çıkış, girişlerin doğrusal fonksiyonudur.
Bu yapı veri tabanlı sistem tanıma ve adaptif öğrenme için güçlüdür.
2.17. Mamdani ve Sugeno Karşılaştırması
- Kural sonucu: Mamdani: Bulanık küme; Sugeno: Sabit veya fonksiyon.
- Yorumlanabilirlik: Mamdani: Genellikle yüksek; Sugeno: Sonuç kısmı daha matematiksel.
- Durulaştırma: Mamdani: Gerekir; Sugeno: Ağırlıklı ortalama.
- Hesaplama: Mamdani: Daha ağır olabilir; Sugeno: Genellikle daha hızlı.
- Veriyle ayarlama: Mamdani: Mümkün; Sugeno: Özellikle elverişli.
- İnsan uzman kuralı: Mamdani: Çok doğal; Sugeno: Öncül doğal, sonuç matematiksel.
- Kontrol: Mamdani: Yaygın; Sugeno: Dinamik ve adaptif sistemlerde güçlü.
Mamdani “daha doğru”, Sugeno “daha hızlı” şeklinde evrensel bir hüküm kurulamaz.
Seçim problemin yapısına bağlıdır.
2.18. Tsukamoto Çıkarımı
Mamdani ve Sugeno kadar yaygın anlatılmasa da başka bir yöntem Tsukamoto çıkarımıdır.
Tsukamoto sisteminde her kural sonucundaki bulanık kümenin monoton üyelik fonksiyonuna sahip olması gerekir.
Her kural:
wiateşleme derecesinden bir kesin:
zideğeri üretir.
Son çıktı yine ağırlıklı ortalamaya benzer biçimde hesaplanır.
Tsukamoto yöntemi, Mamdani ile Sugeno arasında kavramsal bir ara yapı gibi düşünülebilir; ancak kullanım alanı daha sınırlıdır.
2.19. Çıkarım Yönteminde Tek bir Doğru Yoktur
Aynı:
- üyelik fonksiyonları,
- giriş değerleri,
- kural tabanı
kullanılsa bile:
AND = minyerine:
AND = productveya:
implication = minyerine:
implication = productkullanılması farklı sonuçlar üretebilir.
Aynı şekilde durulaştırma yönteminin değişmesi de çıktıyı değiştirir.
Dolayısıyla bir FIS:
yalnızca kural listesinden ibaret değildir.
Tam tanımda en az şu kararlar vardır:
giriş aralıkları
üyelik fonksiyonları
kural tabanı
AND yöntemi
OR yöntemi
implication
aggregation
durulaştırma
ölçekleme
2.20. Kural Tabanı Tasarım İlkeleri
Bir bulanık kural tabanı genellikle üç kaynaktan oluşturulur.
2.20.1. Uzman Bilgisi
Operatör veya alan uzmanı doğrudan:
EĞER hata büyük pozitif
VE hata artıyorsa
İSE kontrolü güçlü artır
gibi kurallar verir.
2.20.2. Veri
Giriş-çıkış örnekleri incelenerek kurallar üretilebilir.
2.20.3. Fiziksel Bilgi
Sistemin bilinen yönü kuralların mantığını sınırlar.
Örneğin sıcaklık kontrolünde:
oda zaten çok sıcaksa
ısıtıcı gücü artır
kuralı fiziksel olarak anlamsızdır.
2.21. Kural Patlaması
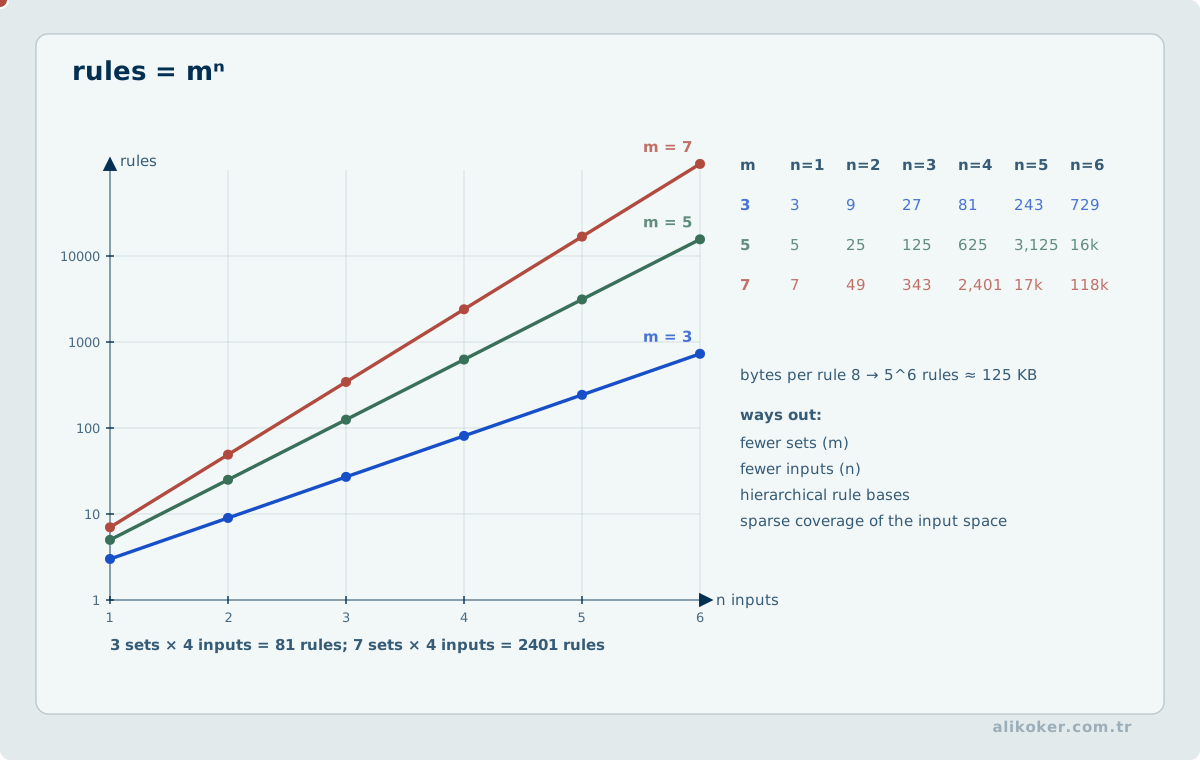
Her giriş için çok sayıda üyelik fonksiyonu kullanıldığında kural sayısı hızla büyür.
Örneğin:
3 giriş
her girişte 5 üyelik fonksiyonu
tam kombinasyon:
5^3 = 125kural üretir.
Altı giriş varsa:
5^6 = 15,625olur.
Bu durum kural patlaması (rule explosion) problemidir.
Çözüm yaklaşımları:
- daha az üyelik fonksiyonu,
- hiyerarşik FIS,
- seyrek kural tabanı,
- veriyle kural üretimi,
- özellik seçimi,
- birden fazla küçük FIS'in bağlanması.
Güncel araçlar bu amaçla FIS ağaçları gibi yapıları da desteklemektedir.
2.22. Kural Ağırlığı
Her kural eşit güvenilirlikte olmayabilir.
Kural ağırlığı:
0 ≤ wrule ≤ 1şeklinde kullanılabilir.
Örneğin:
EĞER titreşim YÜKSEK
İSE arıza riski YÜKSEK
Ağırlık = 0.9
Bir başka daha zayıf uzman kuralı:
Ağırlık = 0.5ile sisteme eklenebilir.
Ancak ağırlıkların rastgele verilmesi sistemi daha güvenilir yapmaz.
Ağırlıkların:
- uzman gerekçesi,
- veri,
- optimizasyon
ile desteklenmesi gerekir.
2.23. Ölçekleme Faktörleri
Kontrol sistemlerinde fiziksel girişler çoğu zaman normalize edilir.
Örneğin:
e gerçek hata
Ge giriş ölçekleme kazancı
olmak üzere:
en = Ge * eşeklinde normalize edilmiş giriş üretilebilir.
Benzer biçimde:
Δen = Gde * Δe
Δu = Gdu * Δun
kullanılabilir.
Ölçekleme faktörleri bulanık kontrolörün kazançlarına benzer biçimde davranışı güçlü şekilde etkileyebilir.
2.24. Kural Patlaması, Monotonluk ve Kapsama Denetimi
Girdi sayısı ve her girdideki üyelik kümesi arttıkça olası kural kombinasyonu hızla büyür. Üç girdide beşer üyelik kümesi bile tam kombinatoryal tabloda 125 kural üretir. Bu nedenle her kombinasyonu yazmak yerine gerçekten gerekli etkileşimler belirlenmeli ve kapsanmayan bölgeler analiz edilmelidir.
Kural tabanı beklenmeyen ters yönlü davranış da üretebilir. Bir risk göstergesi sürekli artarken çıkışın bazı bölgelerde azalması istenmiyorsa monotonicity sayısal olarak taranmalıdır. Yalnız birkaç elle seçilmiş örnek bu tür boşlukları bulamayabilir.
Üyelik fonksiyonları ve kural tabanı değiştikçe yüzey grafiği, köşe durumları ve fiziksel sınırlar yeniden kontrol edilmelidir. Bulanık sistemin açıklanabilirliği, kural sayısı arttıkça otomatik olarak artmaz.
Kural etkinliğinden sayısal çıktıya geçiş. Sıfırıncı dereceden Sugeno çıkarımında iki kuralın etkinlik derecesi w₁ = 0,25 ve w₂ = 0,75, sabit sonuçları ise z₁ = 20 ve z₂ = 80 olsun. Ağırlıklı sonuç z = (w₁z₁ + w₂z₂)/(w₁ + w₂) = (5 + 60)/1 = 65 bulunur. Bir kuralın etkinliği sıfıra düştüğünde katkısı kaybolur; her iki etkinlik sıfır olduğunda payda sıfır olacağı için güvenli bir varsayılan davranış veya önceki geçerli çıkışın tutulması tasarımda önceden belirlenmelidir. Kural sayısı arttığında aynı işlem, etkinliklerin normalize edilmesinden sonra uygulanır. Bu yöntem, Mamdani çıkarımındaki çıktı üyelik fonksiyonunun ağırlık merkezi hesabıyla karıştırılmamalıdır; sonuçların eşdeğerliği genel durumda garanti değildir.
Ünite 3: Bulanık Kontrol ve Gerçek Zamanlı Tasarım
Bulanık kontrolcü tasarımında önce hata ve hata değişimi gibi girişlerin ölçeği fiziksel sistemle ilişkilendirilir. Kontrol yüzeyi simülasyon ortamında incelenir; kararlılık ve eyleyici doyumu yalnız kural adlarının sezgisel uygunluğuna bırakılmaz. Gerçek sisteme aktarımda örnekleme zamanı, sensör gürültüsü ve gecikme birlikte değerlendirilir. Farklı başlangıç koşulları ve bozucular için üretilen çıktı sınırları kontrol edilmeden tek bir başarılı izleme deneyi yeterli sayılmamalıdır.
3.1. Bulanık Kontrol
Bir denetleyicinin amacı ölçülen sistem çıktısını istenen davranışa yönlendirmektir.
Klasik geri besleme:
Referans r(t)
      ↓
     (-) ← y(t)
      ↓
Hata e(t)
      ↓
Denetleyici
      ↓
Kontrol u(t)
      ↓
Proses
      ↓
Çıkış y(t)
Bulanık denetleyicide klasik denetleyici bloğunun içinde kural tabanlı FIS bulunur.
3.2. Hata ve Hata Değişimi
Bulanık kontrol sistemlerinde çok yaygın iki giriş:
e(k) = r(k) - y(k)ve:
Δe(k) = e(k) - e(k-1)şeklindedir.
Çıkış:
u(k)veya artımsal kontrol biçiminde:
Δu(k) = u(k) - u(k-1)olabilir.
Bu yapı kaynak ders notlarındaki sıcaklık kontrol örneğinde de kullanılmıştır.
3.3. Hata Değişiminin Kullanım Gerekçeleri
Sadece hata büyüklüğü sistemin hareket yönünü söylemez.
Örneğin iki durumda da:
e = +5olsun.
Birinci durumda hata hızla azalıyor:
Δe < 0İkinci durumda hata büyüyor:
Δe > 0Aynı kontrol müdahalesi iki durumda uygun olmayabilir.
Bu nedenle:
e
Δe
ikilisi sistemin hem konum hem eğilim bilgisini taşır.
3.4. Kontrol için Dilsel Kümeler
Hata ve hata değişimi için klasik bir terim kümesi:
NB → Negative Big
NS → Negative Small
ZE → Zero
PS → Positive Small
PB → Positive Big
şeklinde olabilir.
Daha ayrıntılı sistem:
NB
NM
NS
ZE
PS
PM
PB
yedi terim kullanabilir.
Fakat daha çok üyelik fonksiyonu her zaman daha iyi kontrol anlamına gelmez.
Üyelik sayısı arttıkça:
- kural sayısı,
- ayar karmaşıklığı,
- hesap yükü
artar.
3.5. Bulanık Kontrol Kuralı Örneği
İşaret tanımına bağlı olarak örnek bir kural:
EĞER hata PB
VE hata değişimi PS
İSE kontrol değişimi PB
olabilir.
Başka bir kural:
EĞER hata ZE
VE hata değişimi ZE
İSE kontrol değişimi ZE
şeklindedir.
Ancak kural tablosu evrensel değildir.
Örneğin:
e = referans - ölçümile:
e = ölçüm - referansişaret tanımları ters kural tablosu gerektirir.
Bu nedenle hazır bir kural tablosunu bağlamdan koparıp kullanmak hatalıdır.
3.6. Bulanık Kontrol ve on-off Kontrol
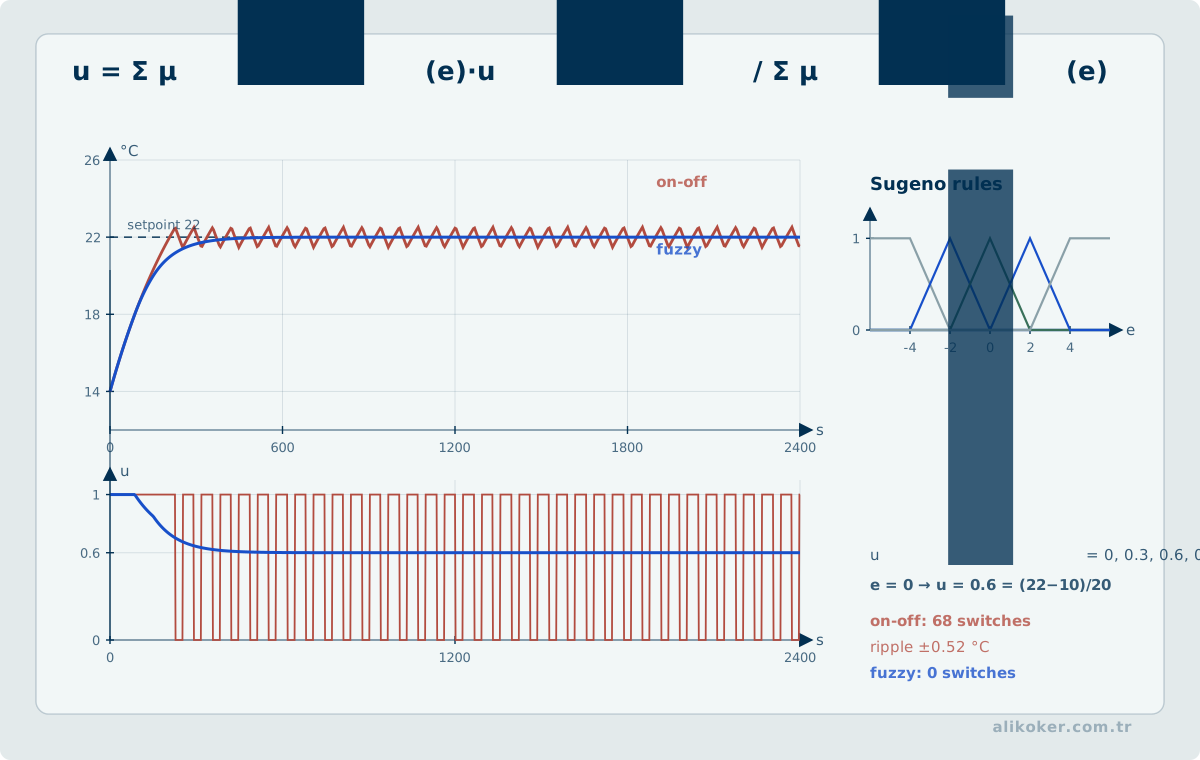
On-off kontrol:
e > 0 → tam güç
e < 0 → kapalı
gibi keskin davranabilir.
Histerezis eklenerek hızlı aç-kapa azaltılabilir.
Bulanık kontrol ise:
biraz artır
orta artır
çok artır
sabit tut
biraz azalt
gibi kademeli davranış üretebilir.
Bu nedenle belirsiz ve doğrusal olmayan davranışlarda daha yumuşak kontrol elde edilebilir.
3.7. Bulanık Kontrol ve PID
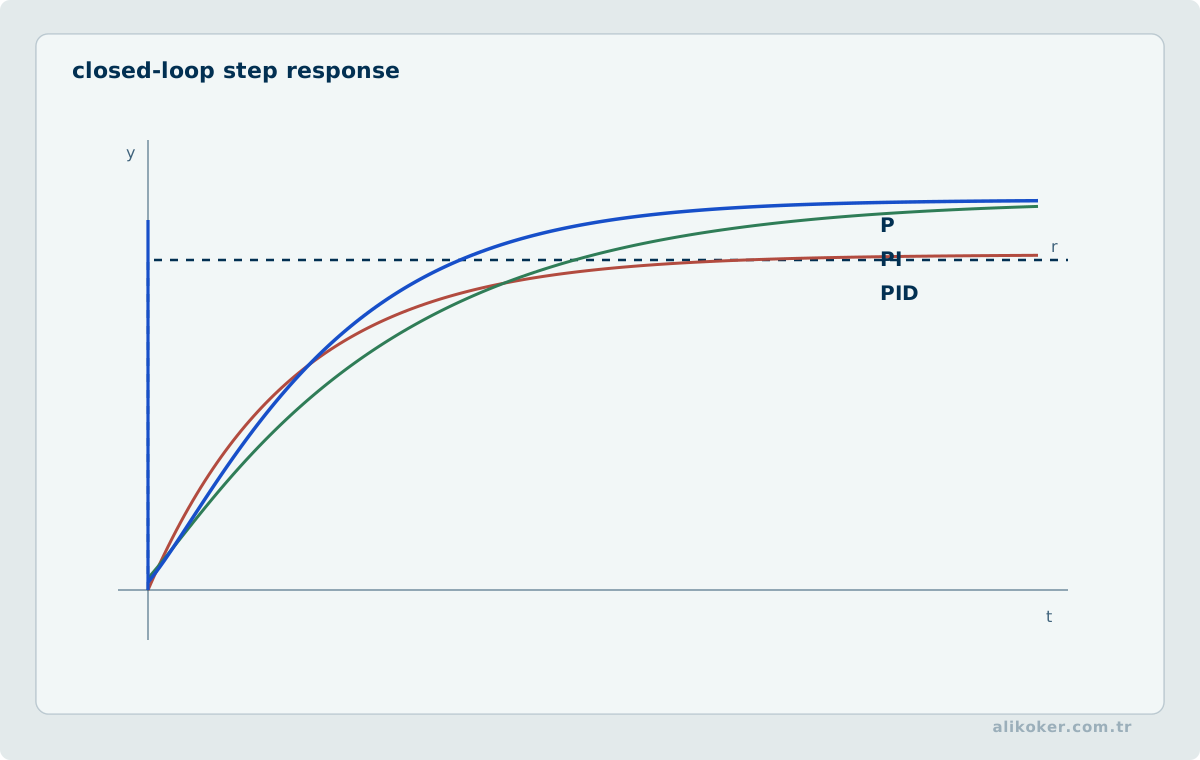
PID denetleyici:
u(t) =
Kp*e(t)
+ Ki*∫e(t)dt
+ Kd*de(t)/dt
şeklinde çalışır.
PID:
- basit,
- iyi anlaşılmış,
- yaygın,
- analiz edilebilir,
- birçok proses için yeterlidir.
Bulanık kontrol:
- uzman bilgisi kullanabilir,
- doğrusal olmayan davranışı kolay temsil edebilir,
- tam matematiksel model gerektirmeyebilir.
Ancak:
Bulanık kontrol PID'den otomatik olarak daha iyi değildir.
PID'in iyi çalıştığı basit bir proseste bulanık denetleyici gereksiz karmaşıklık oluşturabilir.
3.8. Bulanık PID
İki yaklaşım birlikte kullanılabilir.
Örneğin bulanık sistem:
Kp
Ki
Kd
kazançlarını çalışma koşuluna göre ayarlayabilir.
Akış:
e, Δe
  ↓
Bulanık ayarlayıcı
  ↓
Kp, Ki, Kd
  ↓
PID
  ↓
Proses
Bu yaklaşım fuzzy PID / gain scheduling türü denetleyicilerde kullanılır.
3.9. Kararlılık Meselesi
Bulanık sistemlerin klasik dezavantajlarından biri kararlılık analizinin zorluğudur.
Bu değerlendirme kısmen doğrudur.
Klasik PID gibi basit doğrusal sistemlerde analitik kararlılık yöntemleri daha doğrudandır.
Bulanık denetleyicilerde ise:
- çok sayıda kural,
- doğrusal olmayan yüzey,
- parçalı davranış
analizi zorlaştırabilir.
Ancak:
“Bulanık sistemlerin kararlılığı analiz edilemez.”
ifadesi doğru değildir.
Lyapunov tabanlı yöntemler, sektör koşulları, LMI yaklaşımları ve Takagi-Sugeno model tabanlı kararlılık analizleri kullanılabilir.
3.10. Performans Ölçütleri
Bir bulanık denetleyicinin iyi olup olmadığı yalnızca yüzey grafiğine bakılarak belirlenmemelidir.
Kontrol sisteminde şu ölçütler incelenebilir:
- yükselme zamanı,
- yerleşme zamanı,
- overshoot,
- undershoot,
- kalıcı durum hatası,
- integral mutlak hata,
- integral karesel hata,
- kontrol enerjisi,
- bozucu reddi,
- gürültü duyarlılığı.
Örnek:
IAE = ∫ |e(t)| dtve:
ISE = ∫ e(t)^2 dtgibi ölçüler kullanılabilir.
3.11. Yüzey Grafiği
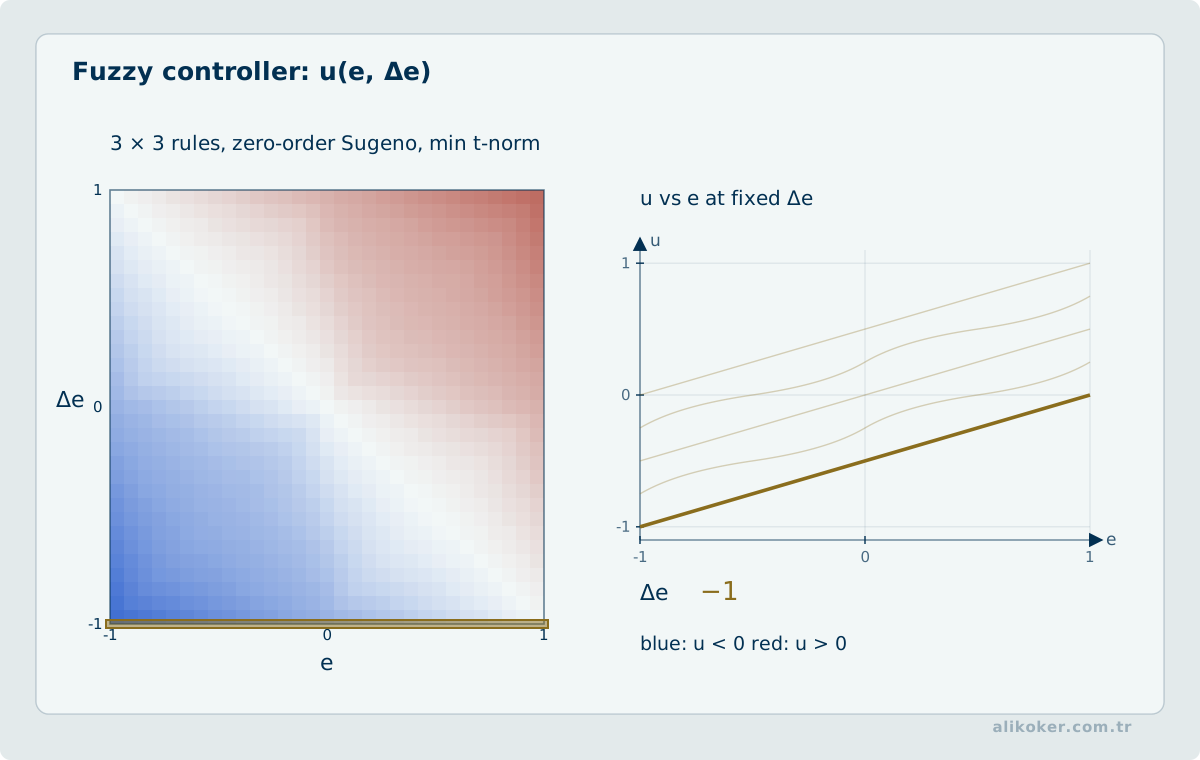
İki girişli tek çıkışlı FIS için:
z = F(x,y)ilişkisi üç boyutlu yüzey olarak çizilebilir.
Bu grafik:
- kural tabanındaki süreksizlikleri,
- aşırı dik bölgeleri,
- beklenmeyen ters davranışı,
- kullanılmayan giriş bölgelerini,
- kontrol doygunluğunu
görmek için değerlidir.
Örnek bir modelde:
bütçe
çalışan sayısı
risk
ve:
hız
kuyruk uzunluğu
yeşil ışık süresi
örnekleri yüzey grafikleriyle incelenmiştir.
3.12. Trafik Işığı Örneği
İki girişli bir trafik ışığı modeli, bulanık çıkarımın davranışını göstermek için kullanılabilir.
Girdiler:
Ana yol ortalama hızı: [0,60] km/h
Yan yol kuyruk uzunluğu: [0,200] m
Çıktı:
Yeşil ışık süresi: [0,90] sDilsel değerler:
Hız:
YAVAŞ
NORMAL
HIZLI

Kuyruk:
AZ
NORMAL
ÇOK

Yeşil Süresi:
KISA
ORTA
UZUN
Örnek kurallar:
EĞER hız HIZLI
İSE yeşil süre UZUN

EĞER hız NORMAL
VE kuyruk AZ
İSE yeşil süre KISA

EĞER hız NORMAL
VE kuyruk ÇOK
İSE yeşil süre UZUN
Bu örneğin asıl öğretici yönü tek bir sonuç değeri değil:
kuralların birlikte oluşturduğu giriş-çıkış yüzeyidir.
3.13. Bahşiş Örneği
Bulanık mantık öğretiminde sık kullanılan klasik problem:
servis kalitesi
yemek kalitesi
→ bahşiş
şeklindedir.
Örneğin:
EĞER servis KÖTÜ
VEYA yemek BAYAT
İSE bahşiş AZ

EĞER servis ORTA
İSE bahşiş ORTA

EĞER servis İYİ
VEYA yemek GÜZEL
İSE bahşiş YÜKSEK
Bu problem:
- üyelik fonksiyonu,
- OR işlemi,
- Mamdani çıkarımı,
- durulaştırma
kavramlarını göstermek için uygundur.
3.14. Çok Girişli Sistemler
Bir FIS:
1 giriş → 1 çıkışolmak zorunda değildir.
Örneğin:
Girdiler:
toprak nemi
toprak sıcaklığı

Çıktılar:
motor çalışma süresi
motor devri
şeklinde bir sistem kurulabilir.
Temel uygulamalardan biri sıcaklık ve nem girişlerinden motor devri ve çalışma süresi üretmektir.
3.15. Çok Çıkışlı Sistemler
Birden fazla çıktı:
F(x1, x2, ..., xn)
→ y1, y2, ..., ym
şeklinde üretilebilir.
Ancak sistem karmaşıklaştıkça:
- kural yorumlanabilirliği,
- kural sayısı,
- çıktı etkileşimleri
zorlaşabilir.
Bazen tek büyük çok çıkışlı sistem yerine birbirini besleyen küçük FIS'ler daha yönetilebilir olur.
3.16. Gerçek Zamanlı Gömülü Uygulama
MATLAB-Arduino bağlantısında örnek akış şu biçimdedir:
sıcaklık
nem
ölçülerek:
motor PWM
motor çalışma süresi
üretilen bir örnek bulunmaktadır.
Gerçek zamanlı bir bulanık kontrol sisteminde tipik çevrim:
Sensörleri oku
↓
Fiziksel birime ölçekle
↓
FIS'i değerlendir
↓
Çıkışı güvenli sınırla
↓
Aktüatöre uygula
↓
Bir sonraki örnekleme zamanını bekle
şeklindedir.
Burada yalnızca FIS değil:
- sensör kalibrasyonu,
- örnekleme zamanı,
- aktüatör doygunluğu,
- güvenlik sınırları,
- iletişim hataları
da sistem tasarımının parçasıdır.
3.17. Örnekleme Zamanı
Dijital kontrol sisteminde:
Tsörnekleme periyodu kritik parametredir.
Çok yavaş örnekleme:
- gecikmeli kontrol,
- salınım,
- düşük bozucu reddi
üretebilir.
Aşırı hızlı örnekleme:
- gereksiz işlem yükü,
- sensör gürültüsüne hassasiyet
oluşturabilir.
Bulanık mantık kullanılması bu klasik kontrol mühendisliği problemini ortadan kaldırmaz.
3.18. Doygunluk ve Sınırlar
Bir FIS:
motor gücü = 130%gibi fiziksel olarak uygulanamaz bir çıktı üretememelidir.
Aktüatör sınırı:
0 ≤ PWM ≤ 255ise çıktı buna göre sınırlandırılmalıdır.
Benzer şekilde girişlerin beklenen evrensel küme dışına çıkması da ele alınmalıdır.
Örneğin:
beklenen sıcaklık = [-20,50]
ölçülen sıcaklık = 75
durumunda sistem davranışı önceden tanımlanmalıdır.
3.19. FIS Tasarımının Pratik Sırası
Bir mühendislik problemi için iyi başlangıç sırası:
1. Kontrol veya tahmin hedefini belirle
2. Girişleri seç
3. Çıkışları seç
4. Fiziksel aralıkları belirle
5. Ölçekleme yapısını tanımla
6. Dilsel terimleri belirle
7. Üyelik fonksiyonlarını oluştur
8. Kural tabanını kur
9. Çıkarım operatörlerini seç
10. Durulaştırma yöntemini seç
11. Yüzeyi incele
12. Simülasyon yap
13. Sınır durumlarını test et
14. Parametreleri ayarla
15. Gerçek sistemde doğrula
3.20. Üyelik Fonksiyonu Sayısının Belirlenmesi
Üyelik sayısının artırılması modeli daha ayrıntılı hale getirir.
Fakat:
çok fazla üyelik fonksiyonu
→ çok fazla kural
→ fazla parametre
→ daha zor ayar
→ olası aşırı uyum
oluşturabilir.
Başlangıç için birçok kontrol probleminde:
3
5
7
gibi tek sayıda ve simetrik kümeler kullanılabilir.
Ancak bu bir yasa değildir.
Verinin veya prosesin yapısı asimetrik üyelikleri gerektirebilir.
3.21. Örtüşme
Komşu üyelik fonksiyonlarının örtüşmesi yumuşak geçiş sağlar.
Örneğin:
SOĞUK
ILIK
SICAK
kümeleri birbirini hiç örtmezse sistem klasik eşik mantığına yaklaşır.
Aşırı örtüşme ise çok sayıda kuralın aynı anda yüksek derecede ateşlenmesine yol açabilir.
İyi örtüşme:
giriş uzayında pürüzsüz fakat yeterince ayırt edici geçiş üretmelidir.
3.22. Kapsama
Her mümkün giriş değeri için en az bir anlamlı üyelik fonksiyonu etkin olmalıdır.
Örneğin:
X = [0,100]fakat üyelik fonksiyonları yalnızca:
[0,30]
[40,60]
[70,100]
aralıklarını kapsıyorsa:
30-40
60-70
bölgelerinde hiçbir kural ateşlenmeyebilir.
Bu tasarım hatasıdır.
3.23. Kural Tutarlılığı
Çelişen kurallar olabilir:
EĞER sıcaklık SICAK
İSE fan HIZLI
ve:
EĞER sıcaklık SICAK
İSE fan YAVAŞ
İki kuralın aynı bağlamda geçerli olması sistem yüzeyinde beklenmeyen davranış üretebilir.
Çelişkiler:
- uzman görüşü farkı,
- yanlış kural,
- eksik bağlam,
- gereğinden az giriş
nedeniyle oluşabilir.
Kural denetimi tasarım sürecinin parçasıdır.
3.24. Kural Tabanı Eksikliği
Her giriş kombinasyonu için kural yazmak zorunlu değildir.
Tüm olası giriş kombinasyonları için kural yazmak her sistemde gerekli değildir; ancak kapsam dışı bölgeler bilinçli tanımlanmalıdır.
Ancak eksik kural tabanı bilinçli olmalıdır.
Şu soru sorulmalıdır:
Sistem kural tanımlanmamış bir bölgede çalışırsa ne olacak?
Bazı FIS uygulamalarında çıktı üretilemeyebilir veya varsayılan davranış oluşabilir.
Bu nedenle çalışma uzayı test edilmelidir.
3.25. Kural Kapsamı ve Denetleyici Çıkışının Tanımlılığı
Bulanık denetleyicide çıkış üretilebilmesi, en az bir kuralın pozitif etkinleşme derecesine sahip olmasına bağlı olabilir. Çarpım tabanlı ateşleme için iki girişli bir kuralın etkinliği \(\alpha_i=\mu_{A_i}(e)\mu_{B_i}(\Delta e)\) şeklinde tanımlanır. Tüm \(\alpha_i=0\) olduğunda ağırlıklı ortalama türü durulaştırmadaki payda sıfırdır; bu durum bir sayısal uygulama ayrıntısı değil, kural tabanı kapsamının yetersizliğidir.
Önce giriş evreni tanımlanır, ardından üyelik fonksiyonlarının o evrende gerçekten kapsama sağlayıp sağlamadığı sınanır. Örnekleme ızgarasıyla yapılan kontrol olası boşlukları yakalayabilir; ancak sürekli giriş uzayında matematiksel bir garanti sağlamaz. Üyelik desteklerinin birleşimi ve kural öncüllerinin kesişimleri analitik olarak da incelenmelidir. Doygunluk nedeniyle girişlerin fiziksel sınırlar dışında kırpılması, farklı fiziksel durumları aynı bulanık duruma eşleyebilir.
Hiçbir kural ateşlenmediğinde üretilecek davranış önceden belirlenir: güvenli tutma, sınırlanmış referans veya fault durumu gibi seçeneklerin hangisinin uygun olduğu fiziksel sisteme bağlıdır. Varsayılan sıfır çıkış her cihazda güvenli değildir. Kapsama testi; sınır değerleri, sensör kopması, NaN, gürültü ve üyelik fonksiyonu parametre değişikliklerini içermelidir.
Ünite 4: ANFIS, Bulanık Kümeleme, Karar Verme ve Tip-2 Sistemler
4.1. Bulanık Sistemlerde Öğrenme Yeteneği
Klasik, elle tasarlanmış Mamdani denetleyicide:
- üyelik fonksiyonlarını insan belirler,
- kuralları uzman yazar,
- parametreler sabit kalır.
Bu anlamda sistem kendiliğinden öğrenmez.
Ancak buradan:
“Bulanık mantık sistemleri öğrenemez.”
sonucu çıkarılamaz.
Modern bulanık sistemlerde:
- üyelik parametreleri,
- Sugeno sonuç katsayıları,
- kural ağırlıkları,
- bazı durumlarda kural yapısı
veriden ayarlanabilir.
Bu alanın en bilinen örneklerinden biri ANFIS'tir.
4.2. ANFIS
Adaptive-Network-Based Fuzzy Inference System (ANFIS), Sugeno tipi bulanık çıkarım sistemini uyarlamalı ağ yapısı içinde temsil eder.
Jang'ın 1993 tarihli çalışmasında sistem:
- insan bilgisini bulanık kurallar üzerinden,
- sayısal veriyi eğitim örnekleri üzerinden
bir araya getirebilen yapı olarak sunulmuştur.
Basit iki girişli Sugeno sistemi:
Kural 1:
IF x is A1 AND y is B1
THEN f1 = p1*x + q1*y + r1

Kural 2:
IF x is A2 AND y is B2
THEN f2 = p2*x + q2*y + r2
şeklinde olsun.
ANFIS eğitim süreci:
üyelik fonksiyonlarını
+
sonuç katsayılarını
veriye göre ayarlar.
4.3. ANFIS Katmanları
Klasik ANFIS açıklamasında hesap şu katmanlarla görülebilir:
Giriş
↓
Üyelik dereceleri
↓
Kural ateşleme dereceleri
↓
Normalize ateşleme dereceleri
↓
Sugeno sonuçları
↓
Toplam çıktı
Örneğin:
w1 = μA1(x) * μB1(y)
w2 = μA2(x) * μB2(y)
ardından:
w̄1 = w1 / (w1+w2)
w̄2 = w2 / (w1+w2)
ve:
f = w̄1*f1 + w̄2*f2hesaplanabilir.
4.4. Nöro-bulanık Sistemlerin Amacı
Sinir ağlarının güçlü yönü:
veriden öğrenmebulanık sistemlerin güçlü yönü ise:
dilsel kural yapısı ve yorumlanabilirlikolarak düşünülebilir.
Nöro-bulanık yaklaşımın hedefi:
öğrenebilirlik
+
kural tabanlı temsil
özelliklerini birleştirmektir.
Ancak parametre sayısı büyüdükçe sistemin ilk baştaki insan yorumlanabilirliği azalabilir.
Bu nedenle “bulanık = her zaman açıklanabilir” varsayımı da dikkatle kullanılmalıdır.
4.5. Eğitim ve Aşırı Uyum
Veriyle üyelik fonksiyonu ayarlamak avantajlıdır.
Fakat klasik makine öğrenmesinde olduğu gibi:
- eğitim verisine aşırı uyum,
- dağılım değişimi,
- gürültüye uyum,
- zayıf genelleme
sorunları ortaya çıkabilir.
Veri tabanlı FIS tasarımında:
eğitim
doğrulama
test
kümelerinin ayrılması gerekir.
4.6. Güncel MATLAB: ANFIS
MATLAB Fuzzy Logic Toolbox API'si sonraki sürümlerde önemli ölçüde değişmiştir.
2026 itibarıyla MathWorks:
anfisfonksiyonunu “not recommended” olarak işaretlemekte ve yeni geliştirmelerde:
tunefis(... Method="anfis")yaklaşımını önermektedir.
Eski kodu yeni projeye doğrudan taşımak yerine güncel API kontrol edilmelidir.
4.7. Bulanık C-Ortalamalar
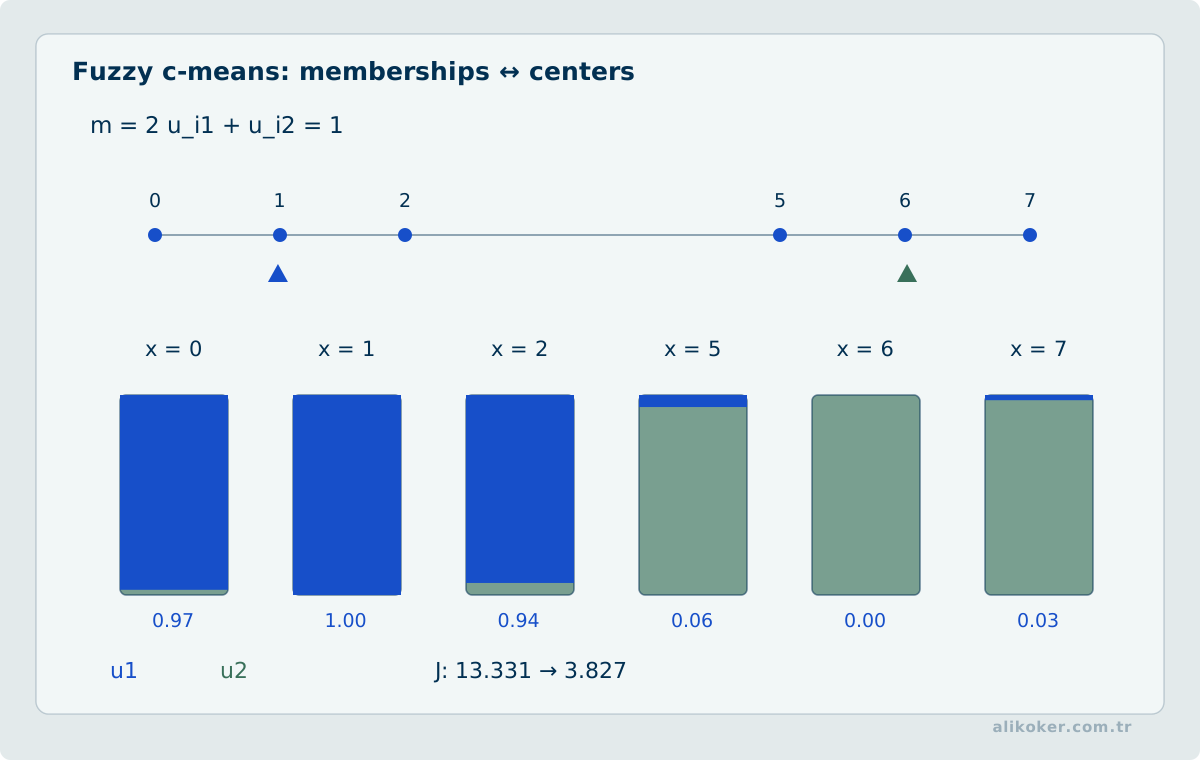
Fuzzy C-Means (FCM), klasik k-means yaklaşımının bulanık üyelik kullanan kümeleme biçimidir.
K-means'te bir örnek:
yalnızca bir kümeyeatanır.
FCM'de aynı örnek:
Küme 1 → 0.7
Küme 2 → 0.3
üyeliğine sahip olabilir.
Bu yaklaşım sınırları doğal olarak örtüşen veri kümelerinde yararlıdır.
FCM'nin temel fikirleri Dunn'ın 1973 çalışmasına, yaygın algoritmik biçimi ise Bezdek ve çalışma arkadaşlarının çalışmalarına dayanır.
4.8. FCM Amaç Fonksiyonu
FCM'nin klasik amaç fonksiyonu:
Jm =
Σ_i Σ_j uij^m ||xi - cj||²
şeklindedir.
Burada:
uij → i. örneğin j. kümeye üyeliği
m   → bulanıklık katsayısı
cj  → küme merkezi
olarak düşünülebilir.
Klasik k-means'ten farklı olarak:
Σ_j uij = 1olmak üzere üyelikler derecelidir.
4.9. FCM Uygulama Alanları
- görüntü segmentasyonu,
- sensör verisi gruplama,
- örüntü tanıma,
- müşteri segmentasyonu,
- arıza durumlarını gruplama,
- FIS için üyelik fonksiyonu başlangıcı oluşturma.
Ancak FCM:
- küme sayısını baştan ister,
- aykırı değerlere duyarlı olabilir,
- başlangıç koşullarından etkilenebilir.
4.10. Bulanık Karar Verme
Bellman ve Zadeh'in 1970 tarihli çalışması, hedeflerin ve kısıtların kesin sınırlar yerine bulanık kümelerle ifade edildiği karar problemlerini ele almıştır.
Örneğin:
maliyet düşük olsun
performans yüksek olsun
risk kabul edilebilir olsun
ifadelerinin her biri bir üyelik fonksiyonuyla modellenebilir.
Bir karar alternatifinin toplam uygunluğu:
hedefler
∩
kısıtlar
üzerinden değerlendirilebilir.
4.11. Çok Ölçütlü Bulanık Karar Verme
Gerçek karar problemlerinde şu tür kavramlar vardır:
çok önemli
orta derecede önemli
yaklaşık iyi
düşük riskli
yüksek maliyetli
Bunların kesin sayılara çevrilmesi her zaman kolay değildir.
Bulanık çok ölçütlü karar verme yöntemleri:
- Fuzzy AHP,
- Fuzzy TOPSIS,
- bulanık ağırlıklı toplam,
- bulanık uzlaşma yöntemleri
gibi yaklaşımlarla kullanılabilir.
Ancak yöntem adının başına “fuzzy” eklenmesi kararın nesnel olduğu anlamına gelmez.
Üyelik fonksiyonu ve uzman değerlendirmeleri hâlâ varsayımlar içerir.
4.12. Tip-1 ve Tip-2 Bulanık Kümeler
Buraya kadarki model Tip-1 bulanık kümeleri temel alır.
Tip-1 sistemde:
x → tek bir üyelik derecesiatanır.
Örneğin:
μSICAK(27) = 0.65Fakat şu soru ortaya çıkabilir:
0.65değerinin kendisinden ne kadar eminiz?
Tip-2 bulanık kümeler, üyelik derecesindeki belirsizliği de modellemek için geliştirilmiştir.
4.13. Aralık Tip-2 Bulanık Küme
Aralık Tip-2 sistemde bir giriş için üyelik tek sayı yerine aralık olabilir.
Örneğin:
μSICAK(27) ∈ [0.55, 0.75]Bu aralık:
- farklı uzman görüşleri,
- sensör belirsizliği,
- değişen çalışma koşulları,
- üyelik fonksiyonu belirsizliği
gibi durumları temsil edebilir.
Üst ve alt üyelik fonksiyonu arasındaki bölge:
Footprint of Uncertainty — FOUolarak adlandırılır.
4.14. Tip-2 Sistemlerin Bedeli
Tip-2 bulanık sistemler daha fazla belirsizlik modelleyebilir.
Fakat:
- hesaplama daha karmaşıktır,
- tip indirgeme gerekir,
- parametre sayısı artar,
- ayar daha zordur.
Dolayısıyla Tip-2 sistem:
Tip-1 sistemden otomatik olarak daha iyidir.
denemez.
Ek belirsizliği modellemenin performans kazancı sağlaması gerekir.
4.15. Type Reduction
Tip-2 çıkarım sonucu doğrudan kesin sayıya çevrilmeden önce genellikle type reduction aşamasından geçer.
Yaygın yöntemler arasında:
- Karnik-Mendel,
- Enhanced Karnik-Mendel,
- IASC,
- EIASC
bulunur.
Güncel MATLAB Fuzzy Logic Toolbox aralık Tip-2 Mamdani ve Sugeno sistemlerini desteklemektedir.
4.16. ANFIS Eğitiminde Öncül ve Sonuç Parametrelerinin Ayrılması
İki kurallı bir Sugeno sisteminde kural ateşleme ağırlıkları w1, w2, normalize ağırlıklar α_i=w_i/(w1+w2) ve doğrusal sonuçlar f_i=a_i x+b_i olsun. Çıkış y=α1 f1+α2 f2 biçimindedir. Üyelik fonksiyonu parametreleri sabitken sonuç katsayıları, uygun veri matrisi üzerinden en küçük karelerle kestirilebilir; üyelik parametreleri değiştiğinde aynı katsayıları değişmeden tutmak genel olarak geçerli değildir.
Bu hibrit eğitim, ikinci dereceden Newton optimizasyonuyla özdeş değildir. Sıfıra yakın toplam ateşleme, aşırı uyum, birbirini kopyalayan kurallar ve fiziksel anlamsız üyelik bölgeleri ayrıca denetlenmelidir.
Ünite 5: Yapay Zeka İlişkisi, Açıklanabilirlik ve Doğrulama
5.1. Bulanık Mantık ve Yapay Zekâ
Bulanık mantık yapay zekânın tarihsel sembolik ve yaklaşık akıl yürütme araçlarından biridir.
Özellikle:
uzman bilgisi
+
dilsel kurallar
+
sayısal ölçümler
arasında köprü kurar.
Modern yapay zekâda bulanık mantık:
- karar desteği,
- kontrol,
- açıklanabilir model,
- hibrit sinir ağı sistemleri,
- belirsiz sınıflandırma,
- veri kümeleri arasındaki yumuşak sınırlar
gibi alanlarda kullanılabilir.
5.2. Bulanık Mantık ile Makine Öğrenmesi Farkı
Klasik bulanık sistem:
insan tanımlı üyelikler
+
insan tanımlı kurallar
üzerinden davranabilir.
Makine öğrenmesi ise çoğunlukla:
veri
+
kayıp fonksiyonu
+
optimizasyon
üzerinden model parametrelerini öğrenir.
Bulanık sistem:
- çok az veriyle kurulabilir,
- uzman bilgisi kullanabilir,
- yapısal olarak yorumlanabilir olabilir.
Makine öğrenmesi:
- yüksek boyutlu örüntülerde güçlüdür,
- insanın kural yazmasının zor olduğu ilişkileri öğrenebilir.
Hibrit sistemler iki yaklaşımı birleştirebilir.
5.3. Bulanık Mantık ile Olasılıksal Modeller
Bulanık ve olasılıksal modeller rakip olmak zorunda değildir.
Bir sistemde aynı anda:
ölçüm belirsizliği → olasılıksal
kavramsal belirsizlik → bulanık
olabilir.
Örneğin sensör ölçüm hatası:
T ~ Normal(25, 0.5²)ile modellenirken:
“sıcak” kavramıbulanık üyelik fonksiyonuyla temsil edilebilir.
Bu iki belirsizlik türünü ayırmak modelleme açısından önemlidir.
5.4. Bulanık Mantığın Uygunluk Koşulları
Şu koşullar güçlü işarettir:
- uzman kuralları sözel ifade edebiliyor,
- sistem doğrusal değil,
- kesin eşikler yapay davranış üretiyor,
- tam fiziksel model kurmak zor,
- yorumlanabilir kontrol yüzeyi isteniyor,
- düşük hesap yüküyle yaklaşık çözüm gerekli.
5.5. Yöntemin Uygun Olmadığı Koşullar
Aşağıdaki durumlarda başka yöntem daha iyi olabilir:
- sistemin doğru ve basit matematiksel modeli mevcutsa,
- güçlü analitik kontrol yöntemi kolay uygulanabiliyorsa,
- milyonlarca boyutlu karmaşık algı problemi varsa,
- kuralların yazılması imkânsızsa,
- üyelik fonksiyonları tamamen keyfî kalıyorsa,
- güvenlik kritik kanıt için biçimsel garanti gerekiyorsa.
Örneğin görüntüde nesne tanıma problemi için elle binlerce bulanık kural yazmak modern derin öğrenmeye göre çoğu zaman uygun değildir.
5.6. Avantajlar
Bulanık sistemlerin güçlü tarafları:
- Keskin olmayan kavramları doğal biçimde ifade eder.
- Uzman bilgisini doğrudan kural tabanına aktarabilir.
- Doğrusal olmayan giriş-çıkış ilişkileri oluşturabilir.
- Karmaşık sistemlerde tam matematiksel model gereksinimini azaltabilir.
- Küçük sistemlerde düşük hesap yüküyle çalışabilir.
- Kurallar incelenebilir olduğu için yorumlanabilirlik sağlayabilir.
- Sensör verisi ile sözel bilgiyi aynı sistemde birleştirebilir.
- Kontrol, tahmin, karar ve sınıflandırma için kullanılabilir.
5.7. Sınırlamalar
- Üyelik fonksiyonlarının seçimi öznel olabilir.
- Kural tabanı uzman kalitesine bağlı olabilir.
- Giriş sayısı arttıkça kural patlaması oluşabilir.
- Kararlılık ve performans kanıtı klasik doğrusal denetleyiciye göre daha zor olabilir.
- Yanlış ölçekleme iyi görünen kuralları bozabilir.
- Yorumlanabilirlik çok büyük kural tabanlarında kaybolabilir.
- Veriyle ayarlanan sistem aşırı uyum gösterebilir.
- Bulanık üyeliklerin fiziksel anlamı yanlış yorumlanabilir.
- Olasılık ve üyelik derecesi karıştırılabilir.
5.8. “Matematiksel Modele İhtiyaç Duymaz” İfadesi
Bu ifade kimi kaynaklarda avantaj olarak listelenir; ancak dikkatle yorumlanmalıdır.
Daha doğru ifade:
Bulanık kontrol, bazı problemlerde ayrıntılı bir analitik proses modeli olmadan, uzman kurallarıyla kontrol tasarımını mümkün kılabilir.
Bu:
Matematiksel düşünmeye veya sistem modeline hiç gerek yoktur.
anlamına gelmez.
Şunlar hâlâ bilinmelidir:
- giriş aralıkları,
- fiziksel sınırlar,
- dinamik davranış,
- örnekleme,
- gecikmeler,
- kararlılık,
- güvenlik limitleri.
5.9. İnsan Düşünmesine Benzerlik
Bulanık mantık:
az
orta
çok
yaklaşık
sıcak
yavaş
yüksek risk
gibi ifadeleri işlemeye uygundur.
Bu yönüyle insanın sözel karar kurallarına benzer bir temsil sağlar.
Ancak:
Bulanık mantık insan beyninin gerçek çalışma modeli olarak kanıtlanmıştır.
denemez.
Bu bir mühendislik modelidir.
İnsan bilişi:
- olasılıksal akıl yürütme,
- sembolik işlem,
- öğrenme,
- hafıza,
- algı,
- sezgi
gibi çok daha geniş süreçler içerir.
5.10. Bulanık Mantık ve Açıklanabilirlik
Küçük bir sistemde:
EĞER sıcaklık yüksek
VE nem yüksek
İSE fan çok hızlı
kuralı oldukça anlaşılırdır.
Bu nedenle bulanık sistemler açıklanabilir yapay zekâ için yararlı olabilir.
Fakat yüzlerce giriş ve binlerce kural içeren sistemde açıklanabilirlik azalır.
Açıklanabilirlik:
kural sayısı
üyelik fonksiyonlarının anlamlılığı
çıktı yüzeyinin sadeliği
ile birlikte değerlendirilmelidir.
5.11. Kritik Sistemlerde Bulanık Kontrol
Bulanık denetleyiciler:
- otomotiv,
- endüstriyel kontrol,
- robotik,
- enerji,
- ulaşım
gibi alanlarda kullanılabilir.
Kritik sistemde yalnızca simülasyonda iyi çalışması yeterli değildir.
Şunlar incelenmelidir:
normal çalışma
sınır koşulu
sensör arızası
aktüatör doygunluğu
gürültü
gecikme
haberleşme kaybı
beklenmeyen giriş
Bulanık mantık güvenlik mühendisliğinin yerine geçmez.
5.12. Doğrulama
Bulanık sistem için sistematik doğrulama yapılmalıdır.
5.12.1. Kapsama Testi
Tüm giriş uzayında çıktı var mı?
5.12.2. Monotonluk Testi
Fiziksel olarak artması gereken yerde çıktı azalıyor mu?
5.12.3. Sınır Testi
Üyelik sınırlarında ani davranış var mı?
5.12.4. Kural Testi
Her kural beklenen bölgede ateşleniyor mu?
5.12.5. Yüzey Testi
Beklenmeyen çıkıntı veya çukur var mı?
5.12.6. Zaman Alanı Testi
Kontrol sistemi gerçek dinamikte kararlı mı?
5.13. Duyarlılık Analizi
Üyelik fonksiyonunun bir parametresini küçük miktarda değiştirin:
a → a + δve sistem çıktısındaki değişimi ölçün.
Aynı işlem:
- kural ağırlıkları,
- ölçekleme kazançları,
- durulaştırma yöntemi
için yapılabilir.
Çok küçük parametre değişikliğinde çok büyük çıktı değişiyorsa sistem kırılgan olabilir.
5.14. Monte Carlo ve Senaryo Testi
Girişler gerçek sistemde gürültülü ise rastgele örneklemelerle test yapılabilir.
Örneğin:
T = 25 ± sensör gürültüsü
Nem = 60 ± sensör gürültüsü
binlerce örnek için FIS çalıştırılır.
Şunlar gözlenebilir:
- çıktı dağılımı,
- sınır aşımı,
- kontrol salınımı,
- en kötü durum.
Bu yaklaşım bulanık mantığın kendisi olasılık olmasa da sistem doğrulamasında olasılıksal test kullanımına örnektir.
5.15. Neuro-fuzzy Sistemlerde Öğrenilen ile Tanımlananı Ayırmak
ANFIS ve benzeri yapılarda üyelik fonksiyonu parametreleri veya kural sonuçları veriden ayarlanabilir. Bu durum sistemi tamamen kara kutu neural network'e dönüştürmez; fakat “kurallar insan tarafından yazıldı, dolayısıyla bütünüyle açıklanabilir” varsayımını da zayıflatır. Hangi parametrenin uzman tarafından sabitlendiği, hangisinin eğitimle değiştiği izlenmelidir.
5.16. Yüksek Boyutta Kural Patlaması
Girdi sayısı arttıkça her değişken için birkaç dilsel kümenin Kartezyen çarpımı bile çok sayıda kural üretir. Örneğin her biri üç kümeli d girdi için tam grid partition yaklaşık 3^d kural gerektirir. Bu nedenle yüksek boyutlu algılama problemlerinde bulanık sistemin doğrudan ölçeklenmesi güçleşir. Kümeleme, feature selection veya hiyerarşik kural yapıları kullanılabilir; ancak sadelik ve yorumlanabilirlik yeniden ölçülmelidir.
5.17. Bulanık, Olasılıksal ve Öğrenilmiş Belirsizliği Ayırmak
“Üyelik 0.8”, “olasılık 0.8” ve “model skoru 0.8” aynı anlamı taşımaz. Birincisi kavrama üyelik derecesi, ikincisi olasılıksal inanç/frekans yorumu, üçüncüsü ise modele göre tanımlanan bir çıktı olabilir. Güvenilir AI sistemi bu değerleri arayüzde veya karar mantığında birbirinin yerine kullanmamalıdır.
5.18. Bulanık Sistem Sonucunu Denetlenebilir Kılmak
Bir FIS'in davranışı yalnız birkaç örnek girişle değerlendirilmemelidir. Girdi uzayı boyunca yüzey taraması yapılarak beklenmeyen sıçrama, doygunluk, kapsanmayan bölge veya ters yönlü davranış aranabilir.
Üyelik fonksiyonları ve kural ağırlıkları veriyle ayarlanıyorsa eğitim ve değerlendirme verisi ayrılmalıdır. Uzman tarafından belirleniyorsa kuralın gerekçesi ve hangi fiziksel/iş varsayımını temsil ettiği açık tutulmalıdır.
Mamdani, Sugeno ve farklı defuzzification seçimleri aynı kuralla farklı sayısal sonuç verebilir. Yöntem seçimi, çıktı hassasiyeti ve gerçek sistem sınırlarıyla birlikte değerlendirilmelidir.
5.19. Bulanık Çıkarım ile Robust İstatistiği Ayırmak
Robust istatistik, modelin ideal varsayımlarından küçük sapmalar olduğunda tahminin ne kadar bozulduğunu inceler. Bulanık sistem parametreleri deneysel veriden kestiriliyorsa medyan ve MAD aykırı örneklerin etkisini sınırlayabilir; influence function ve breakdown point ise üyelik ya da kural parametrelerini üreten kestirim sürecinin kirlenmiş gözlemler karşısındaki dayanıklılığını daha biçimsel açıklar. Özellikle ağır kuyruklu veya kontamine veride yalnız ortalama ve standart sapmaya dayalı kararlar yanıltıcı olabilir.
- Üyelik derecesinin olasılık veya aykırı değer dayanıklılığı ile aynı kavram olmadığını açık tutmak.
- Girdi ölçümleri kontamine olduğunda üyelik fonksiyonu öncesi robust ön işlemenin etkisini incelemek.
- Kural tabanının sınır bölgelerinde küçük ölçüm değişimlerine duyarlılığını test etmek.
Ünite 6: MATLAB, Dağıtım ve Uygulama Mühendisliği
6.1. Güncel MATLAB Fuzzy Logic Toolbox
2019 dönemindeki MATLAB API ailesi şu eski yapıyı kullanıyordu:
newfis
addvar
addmf
addrule
FIS structure
Bu kodlar tarihsel öğrenme açısından değerlidir; ancak yeni MATLAB sürümlerinde doğrudan esas alınmamalıdır.
Güncel nesne tabanlı yapı:
mamfis
sugfis
mamfistype2
sugfistype2
addInput
addOutput
addMF
addRule
evalfis
fonksiyonlarını kullanır.
MathWorks belgelerine göre R2024b itibarıyla evalfis gibi ana işlevlerde eski FIS structure desteği kaldırılmıştır.
6.2. Güncel MATLAB ile Basit Mamdani Örneği
Aşağıdaki yapı güncel nesne tabanlı API'yi gösterir:
fis = mamfis(Name="tip");

fis = addInput(fis,[0 10],Name="service");
fis = addMF(fis,"service","trapmf",[0 0 2 4],Name="poor");
fis = addMF(fis,"service","trimf",[2 5 8],Name="average");
fis = addMF(fis,"service","trapmf",[6 8 10 10],Name="good");

fis = addInput(fis,[0 10],Name="food");
fis = addMF(fis,"food","trapmf",[0 0 2 4],Name="bad");
fis = addMF(fis,"food","trapmf",[6 8 10 10],Name="good");

fis = addOutput(fis,[0 30],Name="tip");
fis = addMF(fis,"tip","trimf",[0 5 10],Name="low");
fis = addMF(fis,"tip","trimf",[10 15 20],Name="medium");
fis = addMF(fis,"tip","trimf",[20 25 30],Name="high");

rules = [
    "If service is poor or food is bad then tip is low"
    "If service is average then tip is medium"
    "If service is good or food is good then tip is high"
];

fis = addRule(fis,rules);

result = evalfis(fis,[8 7]);
Bu örneğin amacı MATLAB öğretmek değil, 2019'daki yapının güncel API'deki karşılığını göstermektir.
6.3. MATLAB'de FIS Davranışını İnceleme
Güncel araçlarda:
showrule(fis)kuralları,
plotmf(fis,"input",1)üyelik fonksiyonlarını,
gensurf(fis)giriş-çıkış yüzeyini incelemek için kullanılabilir.
evalfis yalnızca kesin çıktıyı değil, seçeneklere göre ara çıkarım sonuçlarını da sağlayabilir.
Bu özellik hata ayıklamada değerlidir.
6.4. Güncel Dağıtım Olanakları
Güncel Fuzzy Logic Toolbox:
- MATLAB,
- Simulink,
- C/C++ kod üretimi,
- IEC 61131-3 Structured Text,
- Tip-1 FIS,
- Aralık Tip-2 FIS,
- FIS ağaçları
gibi kullanım ve dağıtım olanakları sağlar.
Bu, bulanık mantığın yalnızca eğitim amaçlı MATLAB arayüzüyle sınırlı olmadığını gösterir.
6.5. Saf Yazılımla Bulanık Sistem
Bulanık çıkarım sistemi için özel bir kütüphane zorunlu değildir.
Basit bir Mamdani sistem şu bileşenlerle doğrudan yazılabilir:
membership(x)
min / max
rule evaluation
aggregation
centroid
Örneğin bir üçgen üyelik fonksiyonu Python benzeri sözde kodla:
def trimf(x, a, b, c):
    if x <= a or x >= c:
        return 0.0
    if x <= b:
        return (x - a) / (b - a)
    return (c - x) / (c - b)
şeklinde uygulanabilir.
Üretimde:
- sıfıra bölme,
- eşit parametreler,
- sınır davranışı,
- kayan nokta hassasiyeti
gibi ayrıntılar ayrıca ele alınmalıdır.
6.6. Hesap Maliyeti
Küçük Mamdani sistemi gömülü işlemci üzerinde oldukça ucuz olabilir.
Maliyet yaklaşık olarak:
üyelik fonksiyonu sayısı
+
ateşlenen kural sayısı
+
çıktı örnekleme çözünürlüğü
ile artar.
Sugeno sistemi özellikle sonucu ağırlıklı ortalamayla hesapladığı için birçok gerçek zamanlı uygulamada daha düşük maliyetli olabilir.
6.7. Sabit Nokta Uygulaması
Kaynakları sınırlı mikrodenetleyicide kayan nokta yerine sabit nokta aritmetiği kullanılabilir.
Örneğin üyelik:
0.0 ... 1.0yerine:
0 ... 255aralığında temsil edilebilir.
Bu durumda:
min
max
çarpım
ağırlıklı ortalama
işlemleri ölçeklendirilmiş tamsayılarla uygulanabilir.
Ancak taşma ve kuantalama hataları analiz edilmelidir.
6.8. Tasarım Hataları
Sık görülen hatalar:
- Olasılık ile üyelik derecesini karıştırmak.
- Evrensel kümeyi fiziksel aralığa göre seçmemek.
- Üyelik fonksiyonları arasında boşluk bırakmak.
- Gereğinden fazla üyelik fonksiyonu kullanmak.
- Kural tabanındaki işaret yönünü ters kurmak.
- Yalnızca tek örnekte sistemi değerlendirmek.
- Yüzey grafiğini incelememek.
- Sensör gürültüsünü dikkate almamak.
- Aktüatör sınırlarını FIS'e bırakmak.
- “Bulanık sistem insan gibi düşünür” varsayımı yapmak.
- Eski MATLAB API'sini yeni sürümlerde doğrudan kullanmak.
- Öğrenilmiş FIS'i doğrulama verisi olmadan kabul etmek.
6.9. Bulanık Mantık için Pratik Mühendislik Modeli
Bir problem için şu akış kullanılabilir:
Problem
↓
Kesin eşik gerçekten sorun mu?
↓
Dilsel değişkenler tanımlanabilir mi?
↓
Giriş ve çıkışları seç
↓
Evrensel kümeleri belirle
↓
Üyelik fonksiyonlarını kur
↓
Uzman / veri ile kuralları oluştur
↓
Mamdani / Sugeno seç
↓
Çıkarım operatörlerini belirle
↓
Yüzey analizi
↓
Simülasyon
↓
Performans ölçümü
↓
Duyarlılık ve sınır testleri
↓
Gerçek sistem doğrulaması
Ünite 7: Uygulama Çalışmaları
7.1. Uygulama Çalışması 1 — Sıcaklık Üyelikleri
Aralık:
0-50 °Colmak üzere:
SOĞUK
ILIK
SICAK
üç üyelik fonksiyonu tasarlayın.
Şunları hesaplayın:
10
20
25
30
40 °C
değerlerinin her kümeye üyelik derecelerini.
Ardından üyeliklerin toplamının neden zorunlu olarak 1 olmak zorunda olmadığını açıklayın.
7.2. Uygulama Çalışması 2 — Olasılık Farkı
Şu iki ifadeyi matematiksel olarak ayırın:
Yarın yağmur yağma olasılığı 0.7.Bugünkü hava “yağmurlu” kavramına 0.7 üyedir.İki 0.7 değerinin neden aynı anlamı taşımadığını açıklayın.
7.3. Uygulama Çalışması 3 — Mamdani
Girdiler:
Sıcaklık: [0,50]
Nem: [0,100]
Çıktı:
Fan: [0,100]üçer dilsel değer oluşturun.
En az dokuz kural yazın.
Ardından:
T = 32 °C
Nem = 75%
için:
- bulanıklaştırma,
- kural ateşleme,
- implication,
- aggregation,
- centroid
aşamalarını elle hesaplayın.
7.4. Uygulama Çalışması 4 — Sugeno
Aynı problemi sıfırıncı derece Sugeno sistemine dönüştürün.
Çıkış sabitleri:
YAVAŞ = 20
ORTA  = 50
HIZLI = 90
olarak verilsin.
Mamdani ve Sugeno sonuçlarını karşılaştırın.
7.4.1. İletişim Yoğunluğu için Sıfırıncı Derece Sugeno
Sugeno çıkarımının açıklanabilir bir karar destek örneği, iletişim kayıtlarından iletişim yoğunluğu üretmektir. Buradaki çıktı kişi hakkında risk, şüphe veya önem hükmü değildir; yalnız seçilen veri kümesindeki ilişkinin sıklık, süreklilik ve karşılıklılık özelliklerini tek bir dilsel sınıfta özetler.
Üç giriş [0,1] aralığına getirilsin:
F = ilişkinin frekans yüzdelik değeri
P = ilişkinin aktif olduğu gün / veri kümesindeki aktif gün
R = 2 * min(A->B, B->A) / (A->B + B->A)
R ancak yön bilgisi yeterliyse hesaplanmalıdır. Yön bilinmiyorsa R = 0 atamak "karşılıklılık yok" demektir ve eksik veriyi gerçek gözlem gibi yorumlar; daha doğru davranış R kullanan kuralları o örnek için devre dışı bırakmaktır.
Her giriş için DÜŞÜK, ORTA ve YÜKSEK kümeleri tanımlanabilir. Örneğin düşük üyelik 0.25 değerine kadar tam, 0.50ye kadar doğrusal azalan; orta üyelik 0.25-0.50-0.75 üçgeni; yüksek üyelik ise 0.50den sonra artıp 0.75ten itibaren tam üyelik olacak biçimde kurulabilir. Bunlar evrensel doğrular değil, açıkça kaydedilmesi ve alan verisiyle sınanması gereken model parametreleridir.
Sıfırıncı derece Sugeno sonuçları sabit olabilir:
YÜKSEK frekans VE YÜKSEK süreklilik    -> 0.90
YÜKSEK frekans VE YÜKSEK karşılıklılık -> 0.85
YÜKSEK süreklilik VE YÜKSEK karşılıklılık -> 0.80
ORTA frekans VE ORTA süreklilik        -> 0.55
YÜKSEK frekans VE DÜŞÜK süreklilik     -> 0.50
DÜŞÜK frekans VE YÜKSEK süreklilik     -> 0.45
DÜŞÜK frekans VE ORTA süreklilik       -> 0.30
DÜŞÜK frekans VE DÜŞÜK süreklilik      -> 0.15
VE işlemi için minimum t-norm kullanılırsa her kuralın ateşleme gücü w_i, son çıktı ise:
y = sum(w_i * c_i) / sum(w_i)olur. Örneğin sonuç 0.72 ise arayüzde yalnız "iletişim yoğunluğu: yüksek" gösterilebilir; ayrıntı açıldığında frekans, süreklilik, karşılıklılık ve etkili kurallar görülebilir. Böylece matematiksel karmaşıklık kullanıcıya yüklenmeden hesap açıklanabilir kalır.
Bu örneğin önemli tarafı, model eğitimi gerektirmemesidir. Üyelik fonksiyonları ve kural tabanı açıkça tanımlıdır; aynı giriş aynı sonucu üretir. Buna karşılık yorumlanabilirlik, kuralların doğru olduğu anlamına gelmez. Eşikler alan bilgisi, geçmiş veri ve hata analiziyle doğrulanmalıdır. Takagi-Sugeno yaklaşımının temel kaynaklarından biri Takagi ve Sugeno'nun 1985 tarihli Fuzzy Identification of Systems and Its Applications to Modeling and Control çalışmasıdır: https://doi.org/10.1109/TSMC.1985.6313399
7.5. Uygulama Çalışması 5 — Kontrol
Bir DC motor hız kontrolü için:
e(k)
Δe(k)
girişlerini,
ΔPWMçıkışını kullanın.
Beş üyelik fonksiyonu:
NB
NS
ZE
PS
PB
tanımlayın.
Kural tablosunu fiziksel işaret tanımınıza göre oluşturun.
Daha sonra step response üzerinde:
- overshoot,
- yerleşme zamanı,
- kalıcı hata
ölçün.
7.6. Uygulama Çalışması 6 — PID Karşılaştırması
Aynı proses için:
- PID,
- Mamdani bulanık kontrol,
- bulanık ayarlı PID
tasarlayın.
Aynı bozucu altında:
IAE
ISE
overshoot
settling time
ölçülerini karşılaştırın.
Sonucu “fuzzy daha iyi” varsayımıyla değil ölçümle verin.
7.7. Uygulama Çalışması 7 — Risk Modeli
Girdiler:
Bütçe
Personel
Takvim baskısı
Çıktı:
Proje riskiolsun.
Uzman kurallarıyla bir Mamdani sistem kurun.
Sonra aynı veri kümesiyle Sugeno sistemi oluşturun.
Şunları karşılaştırın:
- yorumlanabilirlik,
- hata,
- hesaplama süresi,
- kural sayısı.
7.8. Uygulama Çalışması 8 — FCM
İki boyutlu sentetik veri üretin.
Klasik k-means ve Fuzzy C-Means uygulayın.
Kümelerin sınırındaki örnekler için:
k-means etiketi
FCM üyelikleri
sonuçlarını karşılaştırın.
7.9. Uygulama Çalışması 9 — ANFIS
Doğrusal olmayan:
y = sin(x1) + 0.5*x2²gibi bir fonksiyondan veri üretin.
Sugeno FIS'i veriyle ayarlayın.
Eğitim ve doğrulama hatalarını ayrı izleyin.
Üyelik fonksiyonu sayısı artırıldığında:
- eğitim hatası,
- doğrulama hatası,
- kural sayısı
nasıl değişiyor inceleyin.
7.10. Uygulama Çalışması 10 — Tip-2
Aynı sıcaklık terimi için üç uzman farklı sınırlar versin.
Örneğin “SICAK” başlangıcı:
Uzman A → 25 °C
Uzman B → 27 °C
Uzman C → 29 °C
Bu belirsizliği:
- tek Tip-1 üyelik fonksiyonuyla,
- Aralık Tip-2 üyelik fonksiyonuyla
modelleyin.
İki sistemin kontrol çıktısını sensör gürültüsü altında karşılaştırın.
Ünite 8: Gerçek Yaşam Senaryolarında Bulanık Sistem Mühendisliği
Bu noktaya kadar üyelik fonksiyonları, çıkarım, kontrol, öğrenme ve doğrulama ayrı teknik bileşenler olarak ele alındı. Gerçek bir uygulamada ise bulanık çıkarım sistemi çoğu zaman tek başına çalışan bir çözüm değildir. Sensörlerden, veri kaynaklarından veya insan değerlendirmelerinden gelen bilgiler önce hazırlanır; bulanık sistem bu bilgileri yorumlanabilir bir karar katmanına dönüştürür; sonuç daha sonra fiziksel denetim, sıralama, uyarı, bakım veya başka bir karar sürecinde kullanılır.
2026 tarihli Fuzzy Logic in Real Life Scenarios derlemesindeki trafik, sürdürülebilir kent, kestirimci bakım, siber risk ve sağlık örnekleri bu ortak yapıyı farklı alanlarda göstermektedir. Bu bölümde amaç, kitaptaki örnekleri yeniden anlatmak değil; farklı uygulamalarda tekrar eden mühendislik desenlerini dersin mevcut kuramsal çerçevesiyle birleştirmektir.
8.1. Bulanık Çıkarım Sistemin Tamamı Değildir
Gerçek yaşam uygulaması aşağıdaki gibi düşünülebilir:
ölçüm / gözlem / uzman değerlendirmesi
↓
veri doğrulama ve ön işleme
↓
bağlam ve ölçekleme
↓
bulanıklaştırma
↓
kural tabanı ve çıkarım
↓
durulaştırılmış karar veya dereceli sonuç
↓
uygulama katmanı
↓
geri besleme, izleme ve doğrulama
Bu ayrım önemlidir. Örneğin bir sensörün bağlantısının kopması, eski zaman damgalı veri üretmesi veya fiziksel aralığın dışında değer göndermesi bir üyelik problemi değildir. Benzer biçimde, bir ağ bağlantısının kesilmesi ya da bir aktüatörün komutu uygulayamaması bulanık çıkarımın içinde saklanmamalıdır.
Bulanık mantığın görevi, geçerli fakat sınırları keskin olmayan bilgiyi dereceli biçimde yorumlamaktır. Veri bütünlüğü, haberleşme, güvenlik sınırları ve hata yönetimi sistem mimarisinin başka katmanlarıdır.
Bu nedenle üretim sisteminde şu ayrım korunmalıdır:
geçerli ama belirsiz veri → bulanık modelleme konusu
geçersiz / eksik / bozuk veri → veri kalitesi ve hata yönetimi konusu
Bulanıklık, kötü veriyi meşrulaştıran bir mekanizma değildir.
8.2. Sensör Verisinden Karara Giden Yol
Kestirimci bakım, çevresel izleme ve trafik yönetimi gibi uygulamalarda çıkarım kalitesi doğrudan giriş kalitesine bağlıdır. Gerçek zamanlı veriler farklı örnekleme hızlarından, farklı sensörlerden ve farklı fiziksel aralıklardan gelebilir.
Ön işleme katmanında en az şu sorular açıkça yanıtlanmalıdır:
- Ölçüm fiziksel olarak mümkün bir aralıkta mı?
- Veri güncel mi, yoksa eski bir örnek tekrar mı kullanılıyor?
- Farklı sensörlerin zaman damgaları karşılaştırılabilir mi?
- Eksik değer oluştuğunda sistem hangi davranışı gösteriyor?
- Gürültü azaltma veya yumuşatma üyelik fonksiyonundan önce mi uygulanıyor?
- Ölçekleme katsayıları gerçek çalışma aralığını temsil ediyor mu?
Örneğin titreşim, sıcaklık ve akım verisiyle makine durumunu izleyen bir sistemde her büyüklük farklı bir fiziksel anlama sahiptir. Bu sinyalleri doğrudan aynı sayısal aralığa sıkıştırmak yerine, önce her değişkenin çalışma sınırı ve bağlamı tanımlanır. Daha sonra NORMAL, YÜKSEK, KRİTİK gibi dilsel kümeler o değişkenin fiziksel davranışına göre oluşturulur.
Bu yaklaşımın önemli sonucu şudur:
Üyelik fonksiyonu yalnız matematiksel bir eğri değil, ölçüm zinciri ile karar mantığı arasındaki sözleşmedir.
8.3. Akıllı Trafik: Tek Eşikten Çok Değişkenli Karara
Sabit süreli trafik ışığı, çalışma ortamının gün boyunca aynı kaldığını varsayar. Oysa araç yoğunluğu, kuyruk uzunluğu, ortalama hız, yaya talebi ve dış koşullar zamanla değişebilir. Bulanık çıkarım bu değişkenleri tek bir sert eşik yerine birlikte değerlendirmek için kullanılabilir.
Örnek girişler:
araç yoğunluğu     → DÜŞÜK / ORTA / YÜKSEK
kuyruk uzunluğu    → KISA / ORTA / UZUN
ortalama hız       → YAVAŞ / NORMAL / HIZLI
yaya talebi        → AZ / ORTA / FAZLA
Örnek kararlar:
yeşil süre ayarı
faz önceliği
geçiş talebine verilecek ağırlık
Burada asıl mühendislik problemi birkaç IF-THEN kuralı yazmak değildir. Kural yüzeyinin farklı kavşak yüklerinde nasıl davrandığı, yeni sensörler eklendiğinde giriş boyutunun nasıl büyüdüğü ve gerçek zamanlı karar süresinin sınırlar içinde kalıp kalmadığı incelenmelidir.
Kaynakta trafik yönetimi örnekleri özellikle gerçek zamanlı sensör verisi, uyarlanabilir sinyal denetimi, çok kaynaklı veri ve ölçeklenebilirlik sorunlarını birlikte ele almaktadır. Bu örnekten çıkarılabilecek genel ilke, bulanık denetleyicinin yerel ve sınırları belirli bir karar problemi üzerinde tutulmasının kural patlamasını ve doğrulama maliyetini azaltabileceğidir.
8.4. Kestirimci Bakım: Arızalı / Sağlam İkiliğinin Ötesi
Endüstriyel bakım kararları çoğu zaman yalnız çalışıyor ve arızalı durumlarından oluşmaz. Bir makine normal çalışmadan bozulmaya doğru ilerlerken titreşim, sıcaklık, akım, basınç veya başka durum göstergelerinde dereceli değişimler görülebilir.
Bulanık bir bakım sistemi şu ayrımı kurabilir:
NORMAL
İZLE
BAKIM PLANLA
ACİL İNCELE
Bu sınıflar kesin arıza tanısı olmak zorunda değildir. Amaç, farklı göstergeleri birlikte değerlendirerek bakım önceliği veya sağlık düzeyi üretmektir.
Kaynakta verilen kestirimci bakım mimarisi beş işlevsel katmanı ayırır: sensör, ön işleme, bulanık çıkarım, karar ve kullanıcı/arayüz katmanı. Bu ayrım genel bir üretim sistemi için değerlidir; çünkü veri toplama ile karar mantığını aynı bileşende eritmek yerine her aşamanın doğrulanmasına izin verir.
Örnek bir akış:
titreşim + sıcaklık + akım
↓
filtreleme / özellik çıkarma / ölçekleme
↓
üyelik dereceleri
↓
kural tabanı
↓
makine sağlık derecesi
↓
bakım önceliği
Burada özellikle iki hata türü ayrılmalıdır:
sensör anomalisi
makine anomalisi
Sensör arızasını doğrudan makine arızası gibi yorumlayan bir sistem, çıkarım katmanı doğru çalışsa bile yanlış bakım kararı üretebilir.
8.5. Enerji ve Çevre Sistemleri: Değişken Bağlamı Modele Katmak
Sürdürülebilir kent ve çevresel yönetim örneklerinde bulanık mantığın değeri, birbirinden farklı ölçekteki değişkenleri tek bir karar yüzeyinde birleştirebilmesidir. Enerji talebi, yenilenebilir üretim, çevresel ölçümler, trafik yoğunluğu veya hava kalitesi gibi değişkenlerin sınırları her zaman tek bir sabit eşikle ifade edilemez.
Örneğin bir iç ortam yönetiminde:
sıcaklık
nem
partikül yoğunluğu
uçucu bileşik düzeyi
kullanım yoğunluğu
gibi girişlerden havalandırma veya arıtma gereksinimi için dereceli bir karar üretilebilir.
Buradaki kritik tasarım sorusu şudur:
Aynı üyelik fonksiyonları farklı mevsim, kullanım biçimi ve fiziksel ortam için gerçekten geçerli mi?
Bağlam değişiyorsa üyelik fonksiyonlarının, ölçeklerin veya kural ağırlıklarının da yeniden doğrulanması gerekebilir. Bu nedenle gerçek yaşam sistemi yalnız ilk kurulumda değil, işletim sırasında da ölçülmelidir.
8.6. Sağlıkta Bulanık Sistemler: Karar Desteği ile Kararın Kendisini Ayırmak
Kaynakta sağlık uygulamaları, belirtiler ve ölçümlerdeki belirsizliği dereceli olarak ele alan karar destek örnekleri üzerinden tartışılmaktadır. Bu alan, bulanık üyelik ile olasılığın neden aynı kavram olmadığını görmek için de yararlıdır.
Örneğin:
"belirti şiddeti YÜKSEK üyeliği = 0.7"ifadesi doğrudan:
"hastalık olasılığı = %70"anlamına gelmez.
Klinik veya başka yüksek etkili alanlarda bulanık sistem, uzman kararını açıklanabilir biçimde destekleyen bir katman olabilir; fakat üyelik fonksiyonlarının ve kuralların doğrulanması, kullanılan verinin niteliği ve hata maliyeti ayrıca değerlendirilmelidir. Bulanık çıkarımın yorumlanabilir olması tek başına doğruluk veya güvenlik kanıtı değildir.
8.7. Siber Risk ve Çok Ölçütlü Bulanık Karar Verme
Bulanık mantığın uygulaması yalnız fiziksel denetim değildir. Birden fazla ölçütün birlikte değerlendirildiği seçim ve önceliklendirme problemlerinde de bulanık yöntemler kullanılabilir.
Kaynakta siber tehdit değerlendirmesi; algılama başarımı, uyarlanabilirlik, ölçeklenebilirlik, kaynak tüketimi, tepki süresi ve otomasyon gibi ölçütlerin dereceli değerlendirilmesini örneklemektedir. Bu yaklaşım, dersin önceki bölümünde ele alınan bulanık çok ölçütlü karar verme konusunun gerçek bir sistem değerlendirmesine nasıl bağlanabileceğini gösterir.
İki farklı problem birbirinden ayrılmalıdır:
olay riskini hesaplamak
sistem / yöntem seçeneklerini sıralamak
Birincisi doğrudan bir bulanık çıkarım sistemiyle modellenebilir. İkincisinde Bulanık AHP veya Bulanık TOPSIS gibi çok ölçütlü yöntemler kullanılabilir. Bu yöntemlerde bulanıklık, uzman değerlendirmelerinin keskin tek sayılara zorlanmasını azaltır; ancak ölçüt seçimi ve ağırlıklandırma yine model varsayımlarıdır.
Dinamik bir ortamda ayrıca şu soru önem kazanır:
Üyelik sınırları ve kural ağırlıkları hangi koşulda güncellenecek?
Sürekli değişen veri akışında kontrolsüz otomatik güncelleme açıklanabilirliği zayıflatabilir; hiç güncellenmeyen sabit kurallar ise zamanla bağlamdan kopabilir. Bu nedenle uyarlama mekanizması da doğrulanan sistem davranışının parçası olmalıdır.
8.8. Ölçeklenebilirlik ve Bütünleştirme
Gerçek yaşam uygulamalarında bulanık sistemin başarısını yalnız çıkarım doğruluğu belirlemez. Kaynakta farklı bölümlerde tekrar eden uygulama sorunları şu başlıklarda toplanabilir:
- hesaplama maliyeti,
- giriş sayısı arttıkça kural tabanının büyümesi,
- eski veya geleneksel sistemlerle bütünleştirme,
- farklı kaynaklardan gelen verilerin uyumsuzluğu,
- gerçek zamanlı tepki gereksinimi,
- büyük ölçeğe geçerken aynı kural tabanını koruma güçlüğü.
m adet girişin her birinde k üyelik kümesi varsa tam birleşimli kural uzayı kabaca:
k^mölçeğinde büyüyebilir.
Bu nedenle çok büyük bir sistemi tek bir FIS içine toplamak yerine hiyerarşik veya bölümlenmiş yapılar düşünülebilir:
alt problem 1 → yerel bulanık sonuç
alt problem 2 → yerel bulanık sonuç
alt problem 3 → yerel bulanık sonuç
                 ↓
             üst karar katmanı
Bu yaklaşım her zaman daha iyi değildir; fakat kural tabanını okunabilir tutmak, değişiklik etkisini sınırlamak ve alt sistemleri ayrı doğrulamak için yararlı olabilir.
8.9. Uygulama Doğrulamasında Alan Ölçütü Kullanmak
Farklı alanlarda aynı doğrulama ölçütünü kullanmak anlamlı değildir. Bulanık sistemin değerlendirilmesi, çözmeye çalıştığı probleme bağlanmalıdır.
Örneğin:
- Trafik: ortalama bekleme, kuyruk uzunluğu, tepki süresi
- Bakım: yanlış alarm, kaçırılan arıza, bakım gecikmesi
- Çevre: sınır aşımı süresi, enerji tüketimi, denetim gecikmesi
- Siber risk: yanlış alarm, kaçırma, tepki gecikmesi, kaynak tüketimi
- Karar desteği: tutarlılık, duyarlılık, uzman görüşüyle uyum
Bu ölçüm çerçevesi bir başarı garantisi değildir. Tasarımın hedefi neyse testin ölçütü de onu yansıtmalıdır.
Bulanık bir sistem için yalnız birkaç örnek girdiyle "mantıklı sonuç veriyor" demek yeterli değildir. Giriş uzayı taranmalı, sınır durumları zorlanmalı, gecikme ölçülmeli ve mümkünse klasik eşik, PID, istatistiksel yöntem veya başka bir uygun temel yöntemle karşılaştırılmalıdır.
8.10. Gerçek Yaşam Uygulaması için Kısa Tasarım Denetimi
Bir bulanık sistemi gerçek bir sürece bağlamadan önce şu sorular yanıtlanmalıdır:
1. Girdi gerçekten bulanık mı, yoksa yalnız gürültülü mü?
2. Ölçüm kaynağı ve veri kalitesi ayrı doğrulanıyor mu?
3. Dilsel kümeler fiziksel veya alan bilgisiyle gerekçelendirilebiliyor mu?
4. Kural tabanı işletim aralığının tamamını kapsıyor mu?
5. Giriş sayısı büyüdüğünde kural sayısı yönetilebilir mi?
6. Çıktı hangi gerçek kararı veya fiziksel eylemi etkiliyor?
7. Kararın güvenlik sınırları bulanık sistemden bağımsız korunuyor mu?
8. Gecikme ve hesaplama maliyeti gerçek zaman gereksinimine uyuyor mu?
9. Bağlam değiştiğinde üyelik fonksiyonlarının geçerliliği yeniden sınanıyor mu?
10. Başarım alanın kendi ölçütleriyle nicel olarak doğrulanıyor mu?
Gerçek yaşamda başarılı bulanık sistem, yalnız iyi üyelik fonksiyonlarından değil; doğru veri zinciri, sınırlı problem tanımı, denetlenebilir kurallar ve ölçülebilir sistem davranışından oluşur.
8.11. Kısa Başvuru ve Sonuç
8.12. Kısa Başvuru Özeti
Bir bulanık sistem tasarlarken şu soruları sorun:
1. Bulanıklık gerçekten problemde var mı?
2. Üyelik derecesini olasılıkla karıştırıyor muyum?
3. Evrensel kümeler fiziksel olarak doğru mu?
4. Dilsel terimler anlamlı mı?
5. Üyelik fonksiyonları tüm çalışma alanını kapsıyor mu?
6. Örtüşme yeterli mi?
7. Kural tabanı tutarlı mı?
8. Mamdani mi Sugeno mu daha uygun?
9. AND/OR/implication/aggregation seçimleri belli mi?
10. Durulaştırma yöntemi uygun mu?
11. Yüzey fiziksel beklentiyle uyumlu mu?
12. Sınır durumları test edildi mi?
13. Gürültü ve sensör hatası değerlendirildi mi?
14. Performans sayısal olarak ölçüldü mü?
15. Gerçek sistemde güvenlik sınırları FIS dışında da uygulanıyor mu?
8.13. Sonuç
Bulanık mantığın özü:
keskin sınır
yerine
dereceli üyelik
kullanmaktır.
Fakat gerçek bir bulanık sistem yalnızca 0 ile 1 arasında sayı vermekten ibaret değildir.
Tam mühendislik zinciri:
Kavramsal belirsizlik
↓
Dilsel değişken
↓
Üyelik fonksiyonu
↓
Bulanıklaştırma
↓
EĞER-İSE kuralları
↓
Çıkarım
↓
Birleştirme
↓
Durulaştırma
↓
Kesin çıktı
↓
Doğrulama
şeklindedir.
Bulanık mantığın tarihsel değeri, matematiksel olarak kesin olmayan kavramları hesaplanabilir hale getirmesidir.
Mühendislik değeri ise özellikle:
- uzman bilgisi,
- doğrusal olmayan davranış,
- yumuşak geçiş,
- yaklaşık modelleme
gerektiren problemlerde ortaya çıkar.
Ancak üyelik fonksiyonları ve kurallar yalnızca sezgiyle oluşturulup doğrulanmadan kullanılırsa, bulanık sistem “insana yakın” görünmesine rağmen kötü bir denetleyici olabilir.
Bu nedenle iyi bulanık mantık uygulaması:
bulanıklığı kabul eder; tasarımı bulanık bırakmaz.
8.14. Bulanık Karar Katmanında Zaman ve Güvenlik Sözleşmesi
Endüstriyel bir fanın denetiminde sıcaklık üyelikleriyle hesaplanan 0–100 arası bulanık çıkış, doğrudan güvenli PWM komutu anlamına gelmez. Örneğin denetim döngüsünün 100 ms aralıkla çalışması, ölçümün en fazla 300 ms eski olmasını ve çıkışın çevrim başına en çok 10 puan değişmesini gerektiren bir tasarımda, 70 değerinden 95 isteğine geçiş tek adımda uygulanmaz; önce 80, sonra 90, ardından 95 sınırlandırılmış komutları üretilir. Bu sınır yalnız motor ve sürücü için tanımlanmış geçerli hızlanma koşullarında kullanılmalıdır.
Bulanık çıkarım, giriş geçersizken anlamlı bir fiziksel çıktı üretemez. Sensör zaman aşımı, kuralın hiç ateşlenmemesi, paydanın sıfır olması ve çıkışın uygulanabilir aralığı aşması ayrı hata durumlarıdır. Emniyet sınırları üyelik fonksiyonu ayarıyla örtük olarak sağlanmaya çalışılmaz; kural değerlendirmesinden sonra deterministik bir sınırlayıcı ve açık geçersiz-veri davranışı bulunur. Testler yalnız nominal sıcaklık artışını değil, sensörün takılı kalmasını ve geç gelen ölçümü de kapsar.
Kaynakça
- Bellman, R. E.; Zadeh, L. A. “Decision-Making in a Fuzzy Environment.” Management Science, 17(4), B141-B164, 1970.
DOI: https://doi.org/10.1287/mnsc.17.4.B141
- Bezdek, J. C.; Ehrlich, R.; Full, W. “FCM: The Fuzzy C-Means Clustering Algorithm.” Computers & Geosciences, 10(2-3), 191-203, 1984.
DOI: https://doi.org/10.1016/0098-3004(84)90020-7
- Dunn, J. C. “A Fuzzy Relative of the ISODATA Process and Its Use in Detecting Compact Well-Separated Clusters.” Journal of Cybernetics, 3(3), 32-57, 1973.
DOI: https://doi.org/10.1080/01969727308546046
- Dwivedi, S.; Faisal, M.; Verma, N. K.; Sadia, H.; Jana, S. “Fuzzy Logic in Smart Traffic Management System for Cities: An Overview.” 2026. DOI: https://doi.org/10.1007/978-3-032-07922-0_20
- Ghosh, R. K.; Chakraborty, S.; Dutta, G.; Chakraborty, S. “Real-World Applications of Fuzzy Logic: Bridging Human Reasoning and Machine Intelligence.” 2026. DOI: https://doi.org/10.1007/978-3-032-07922-0_3
- Giri, B. C.; Jana, S.; Sarkar, A.; Basu Mallik, B.; Kar, R. (eds.) Fuzzy Logic in Real Life Scenarios. Springer Nature Switzerland, 2026. ISBN 978-3-032-07922-0.
- Jang, J.-S. R. “ANFIS: Adaptive-Network-Based Fuzzy Inference System.” IEEE Transactions on Systems, Man, and Cybernetics, 23(3), 665-685, 1993.
DOI: https://doi.org/10.1109/21.256541
- Jang, J.-S. R.; Sun, C.-T.; Mizutani, E. Neuro-Fuzzy and Soft Computing. Prentice Hall.
- Klir, G. J.; Yuan, B. Fuzzy Sets and Fuzzy Logic: Theory and Applications. Prentice Hall.
- Mamdani, E. H.; Assilian, S. “An Experiment in Linguistic Synthesis with a Fuzzy Logic Controller.” International Journal of Man-Machine Studies, 7(1), 1-13, 1975.
DOI: https://doi.org/10.1016/S0020-7373(75)80002-2
- MathWorks.
anfis/tunefismigration guidance, R2026a documentation.
https://www.mathworks.com/help/fuzzy/anfis.html
- MathWorks.
evalfis— Evaluate fuzzy inference system.
https://www.mathworks.com/help/fuzzy/mamfis.evalfis.html
- MathWorks. Fuzzy Logic Toolbox Documentation.
https://www.mathworks.com/help/fuzzy/
- MathWorks.
mamfis— Mamdani fuzzy inference system.
https://www.mathworks.com/help/fuzzy/mamfis.html
- MathWorks.
mamfistype2— Interval type-2 Mamdani fuzzy inference system.
https://www.mathworks.com/help/fuzzy/mamfistype2.html
- Mendel, J. M.; John, R. I. B. “Type-2 Fuzzy Sets Made Simple.” IEEE Transactions on Fuzzy Systems, 10(2), 117-127, 2002.
DOI: https://doi.org/10.1109/91.995115
- Mohanty, A.; Mohanty, A.; Mohanty, A.; Mohanty, S. K.; Banerjee, S. “Fuzzy Logic-Based Predictive Maintenance Strategy for Optimizing Industrial Operations.” 2026. DOI: https://doi.org/10.1007/978-3-032-07922-0_12
- Mor Harchol-Balter. Performance Modeling and Design of Computer Systems: Queueing Theory in Action. Cambridge University Press, 2013.
- Peter J. Huber; Elvezio M. Ronchetti. Robust Statistics. 2nd ed. Wiley, 2009.
- Ross, T. J. Fuzzy Logic with Engineering Applications. Wiley.
- Roy, S.; Hussain, I. “Intelligent Cyber Threat Assessment Using Fuzzy Logic.” 2026. DOI: https://doi.org/10.1007/978-3-032-07922-0_17
- Sonugür, G. Bulanık Mantık ile Kontrol ders notları. Afyon Kocatepe Üniversitesi Teknoloji Fakültesi, Mekatronik Mühendisliği, 2019.
2019 tarihli ders içerikleri; Mamdani/Sugeno örnekleri, sıcaklık kontrolü, trafik ışığı, çok çıkışlı FIS ve MATLAB-Arduino uygulamaları için tarihsel ders kaynağıdır. Yazılım arayüzlerine ilişkin güncel ayrıntılar Eylül 2026 belgeleriyle ayrıca doğrulanmıştır.
- Takagi, T.; Sugeno, M. “Fuzzy Identification of Systems and Its Applications to Modeling and Control.” IEEE Transactions on Systems, Man, and Cybernetics, SMC-15(1), 116-132, 1985.
DOI: https://doi.org/10.1109/TSMC.1985.6313399
- Venkatesh, R.; Jana, S.; Banerjee, S.; Rajavelu, S. “Fuzzy Logic in Sustainable Urban Development: Designing Smart Cities that Adapt to Uncertainty in Energy, Traffic, and Environmental Systems.” 2026. DOI: https://doi.org/10.1007/978-3-032-07922-0_10
- Zadeh, L. A. “Fuzzy Sets.” Information and Control, 8(3), 338-353, 1965.
DOI: https://doi.org/10.1016/S0019-9958(65)90241-X
- Zadeh, L. A. “The Concept of a Linguistic Variable and Its Application to Approximate Reasoning—I.” Information Sciences, 8(3), 199-249, 1975.
DOI: https://doi.org/10.1016/0020-0255(75)90036-5
- Zimmermann, H.-J. Fuzzy Set Theory—and Its Applications. Springer.
- Naveenkumar, P.; Sharma, V.; Devarajan, G.; Abdullah, A.; Elngar, A. A. (eds.). Handbook of AI-Based Mechatronics Systems and Smart Solutions in Industrial Automation. CRC Press, 2026. DOI: https://doi.org/10.1201/9781032615790.
- Chunwei Zhang, Tianpeng Li, Ying Dai, Li Sun ve Ardashir Mohammadzadeh. Practical Neural Networks in Python and MATLAB. Springer Nature, 2026. DOI: https://doi.org/10.1007/978-3-032-14746-2.